



Bluetooth-робот-манипулятор: Arduino UNO + 2-DOF рука и шасси умной машины
Компоненты и материалы
| Arduino UNO | × | 1 |
| Роботизированная рука 2 DOF с захватом и основанием | × | 1 |
| Bluetooth-модуль HC-05 | × | 1 |
| Adafruit Motor Shield | × | 1 |
| Шасси 2WD Smart Robot Car Kit | × | 1 |
| NiMH аккумулятор (5V-1500mAh) | × | 1 |
| Аккумулятор 7.4V | × | 1 |
| Мини-макетная плата | × | 1 |
| Провода-перемычки | × | 1 |
Необходимые инструменты
- Паяльник
Приложения и сервисы
| Arduino IDE |
| MIT App Inventor |
О проекте
Введение
Урок показывает, как построить робота-манипулятора, управляемого со смартфона на Android. Мобильное приложение создано на платформе MIT App Inventor. Рассмотрим каждую часть отдельно:
- Управление сервоприводом
- Управление двигателем постоянного тока
- Использование Bluetooth-модуля
- Управление роботом с мобильного телефона
Надеюсь, урок покроет все потребности для сборки вашего бота.
Сценарий работы
Робот получает команды через Bluetooth-модуль, подключенный к мобильному приложению, которое мы создадим позже. Команды отправляем с телефона по Bluetooth.
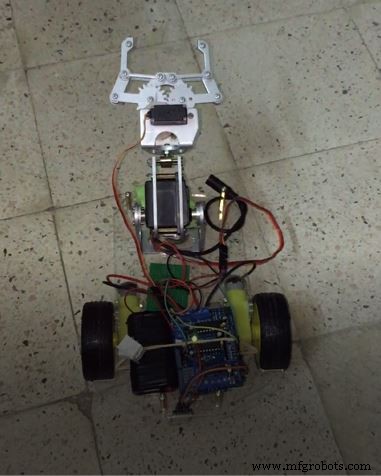
Аппаратная часть
- Набор требует простой сборки, но это занимает время. Следуйте инструкциям в комплекте.
Готовый робот:
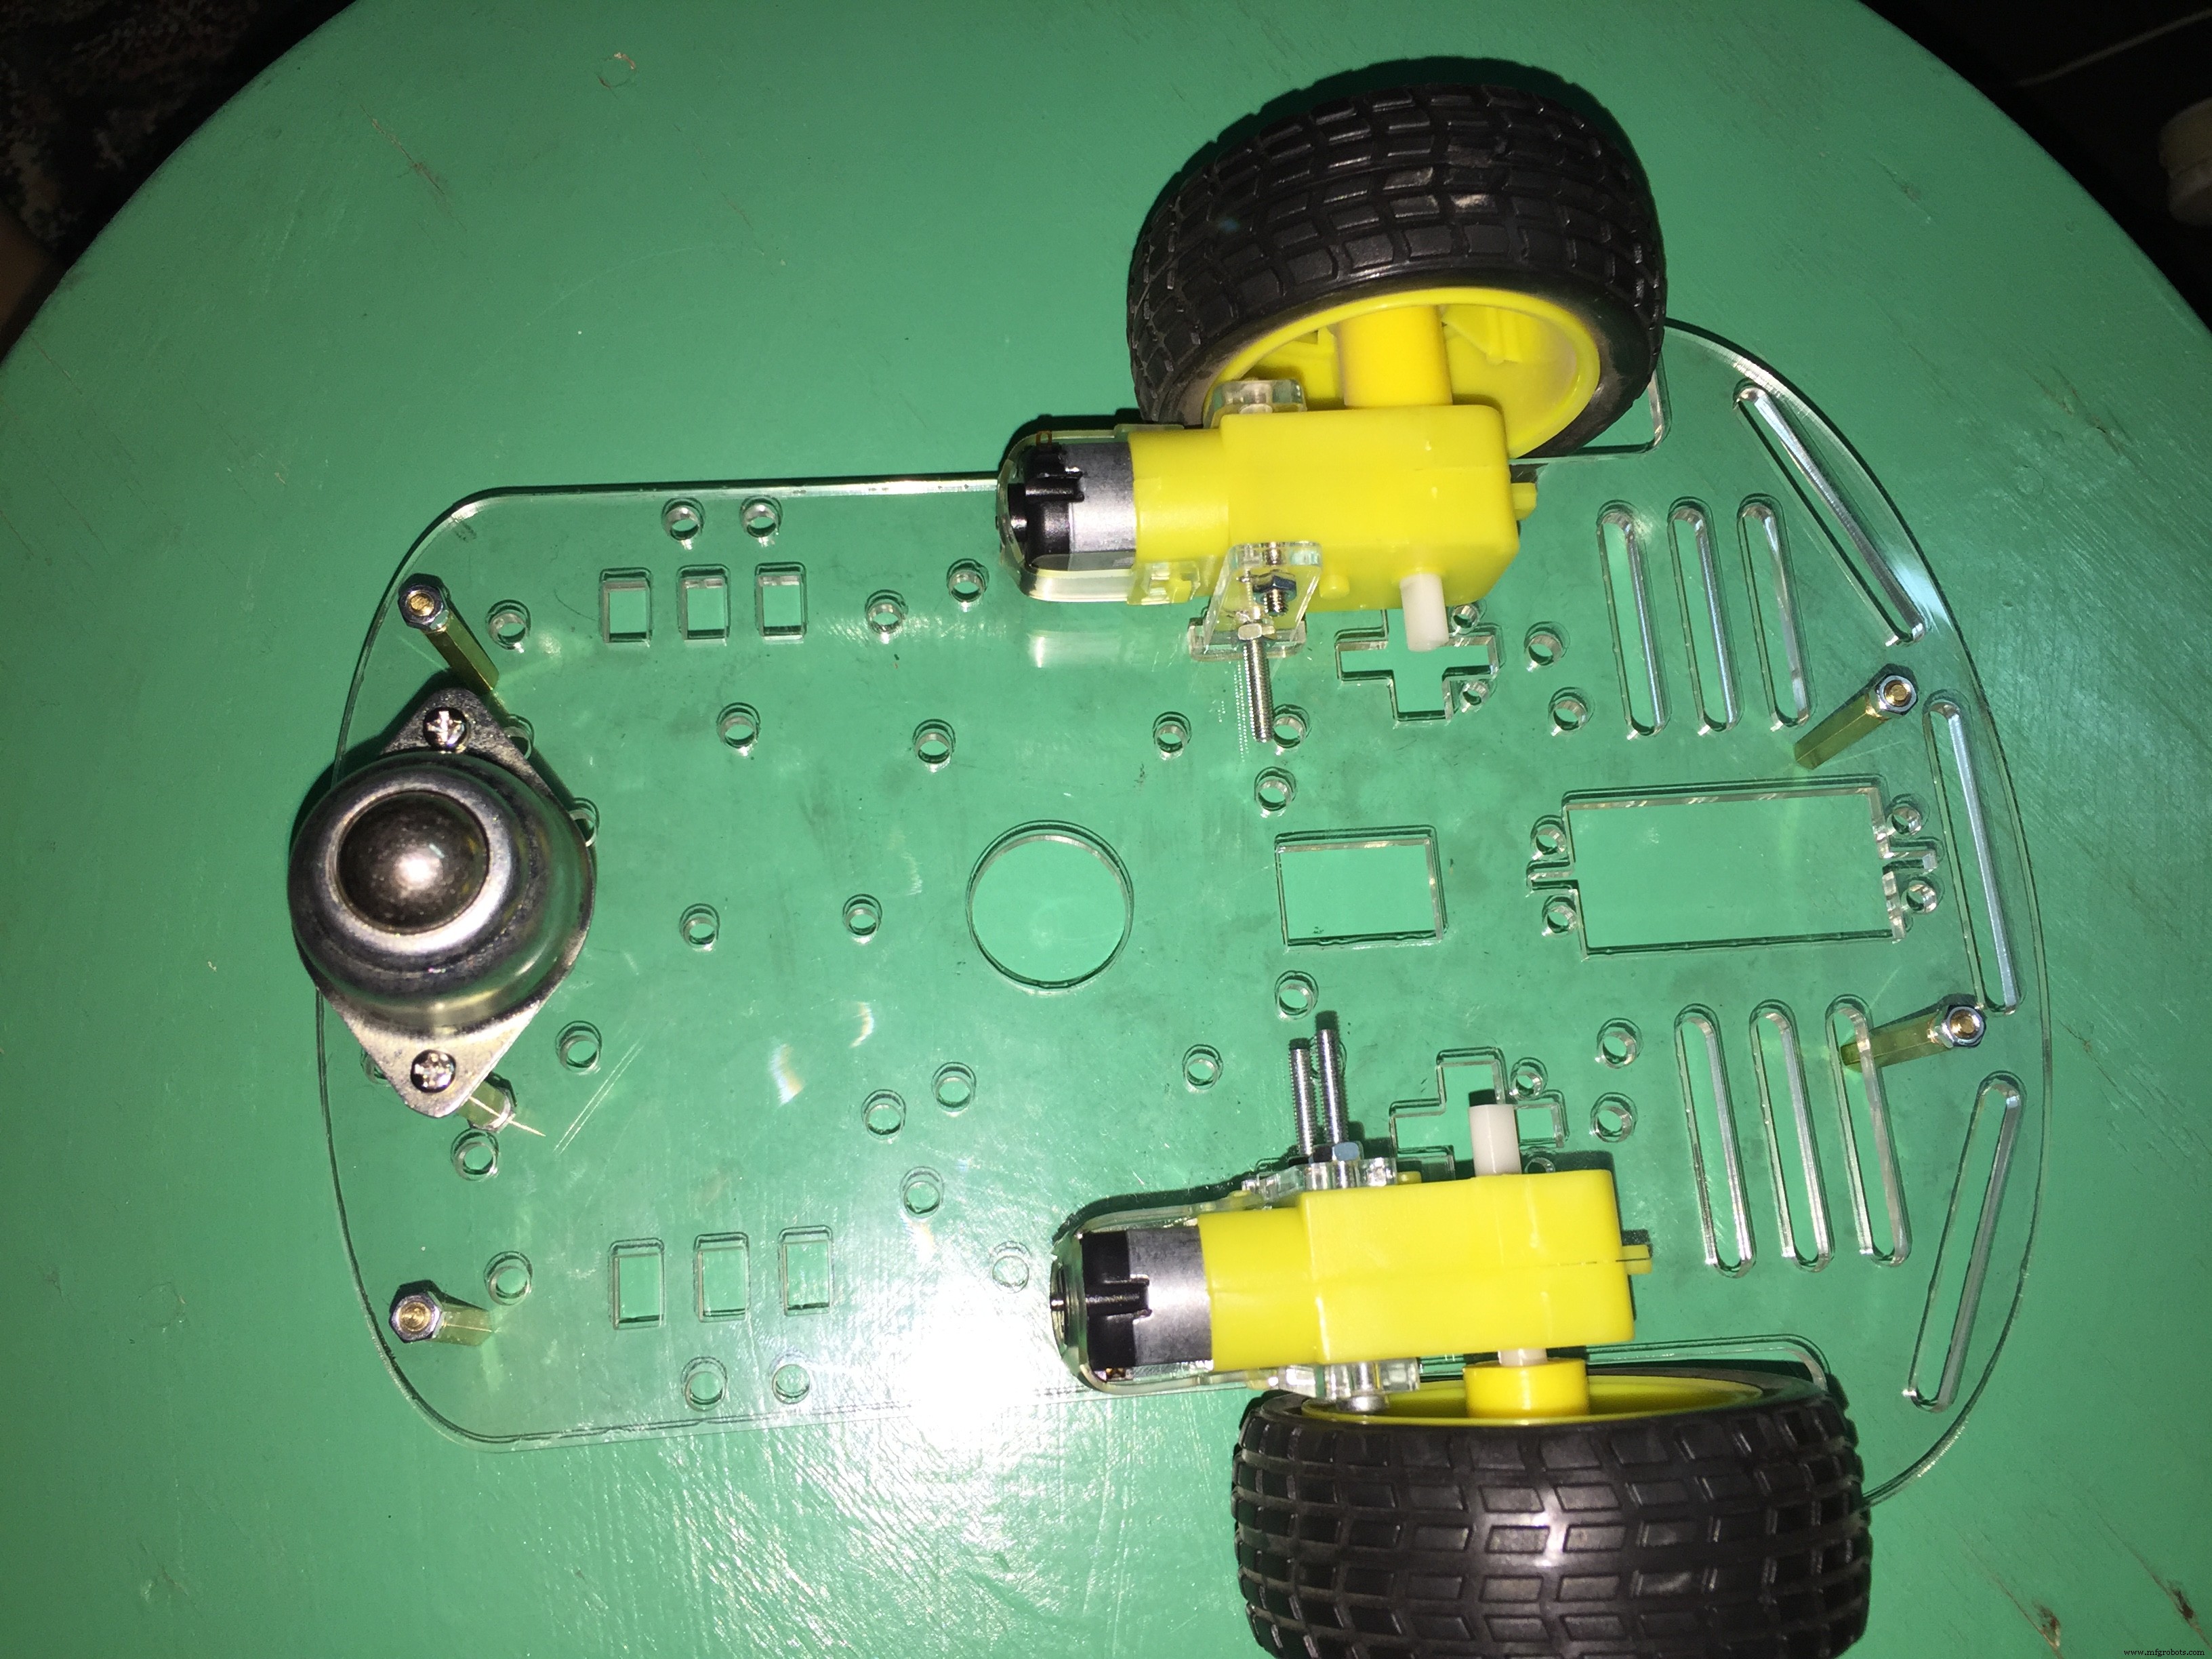
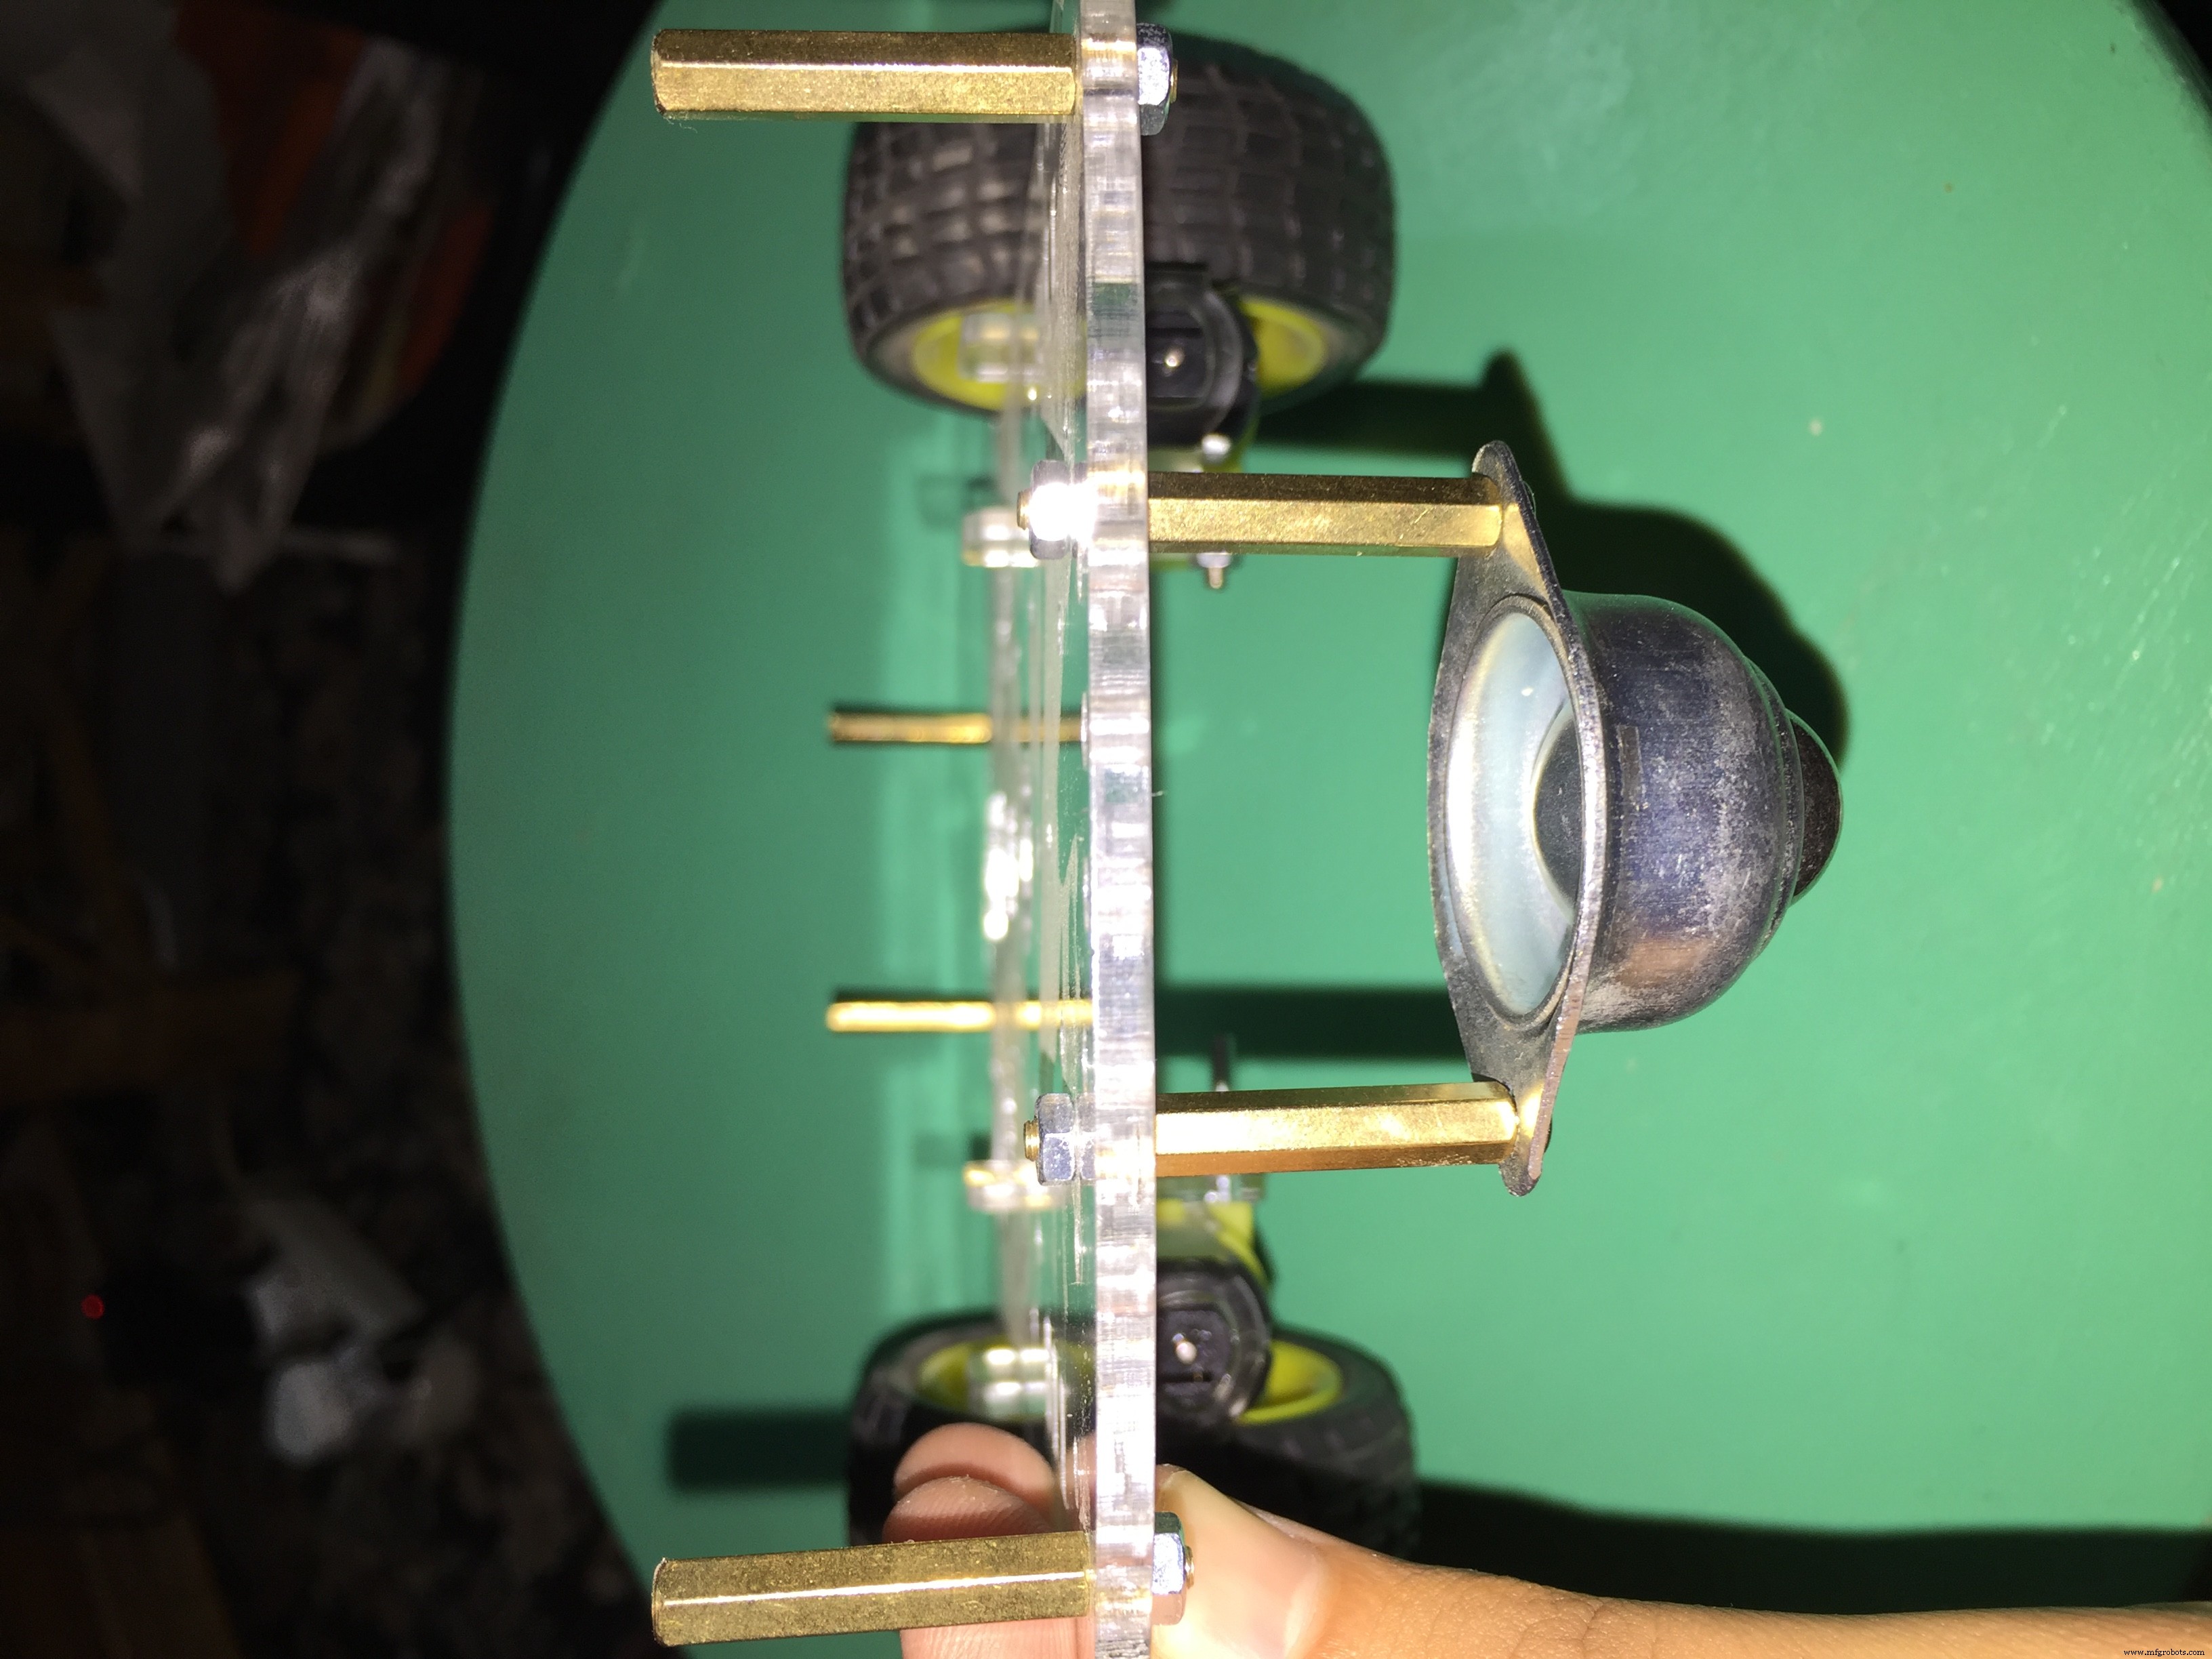
Motor Shield позволяет общаться с моторами. Прямое подключение моторов к Arduino вызовет пожар! Мотору нужно минимум 80 мА, а цифровой пин Arduino выдает макс. 40 мА. НИКОГДА не подключайте мотор напрямую к Arduino.
- Motor Shield управляет направлением (FORWARD, BACKWARD, RELEASE).
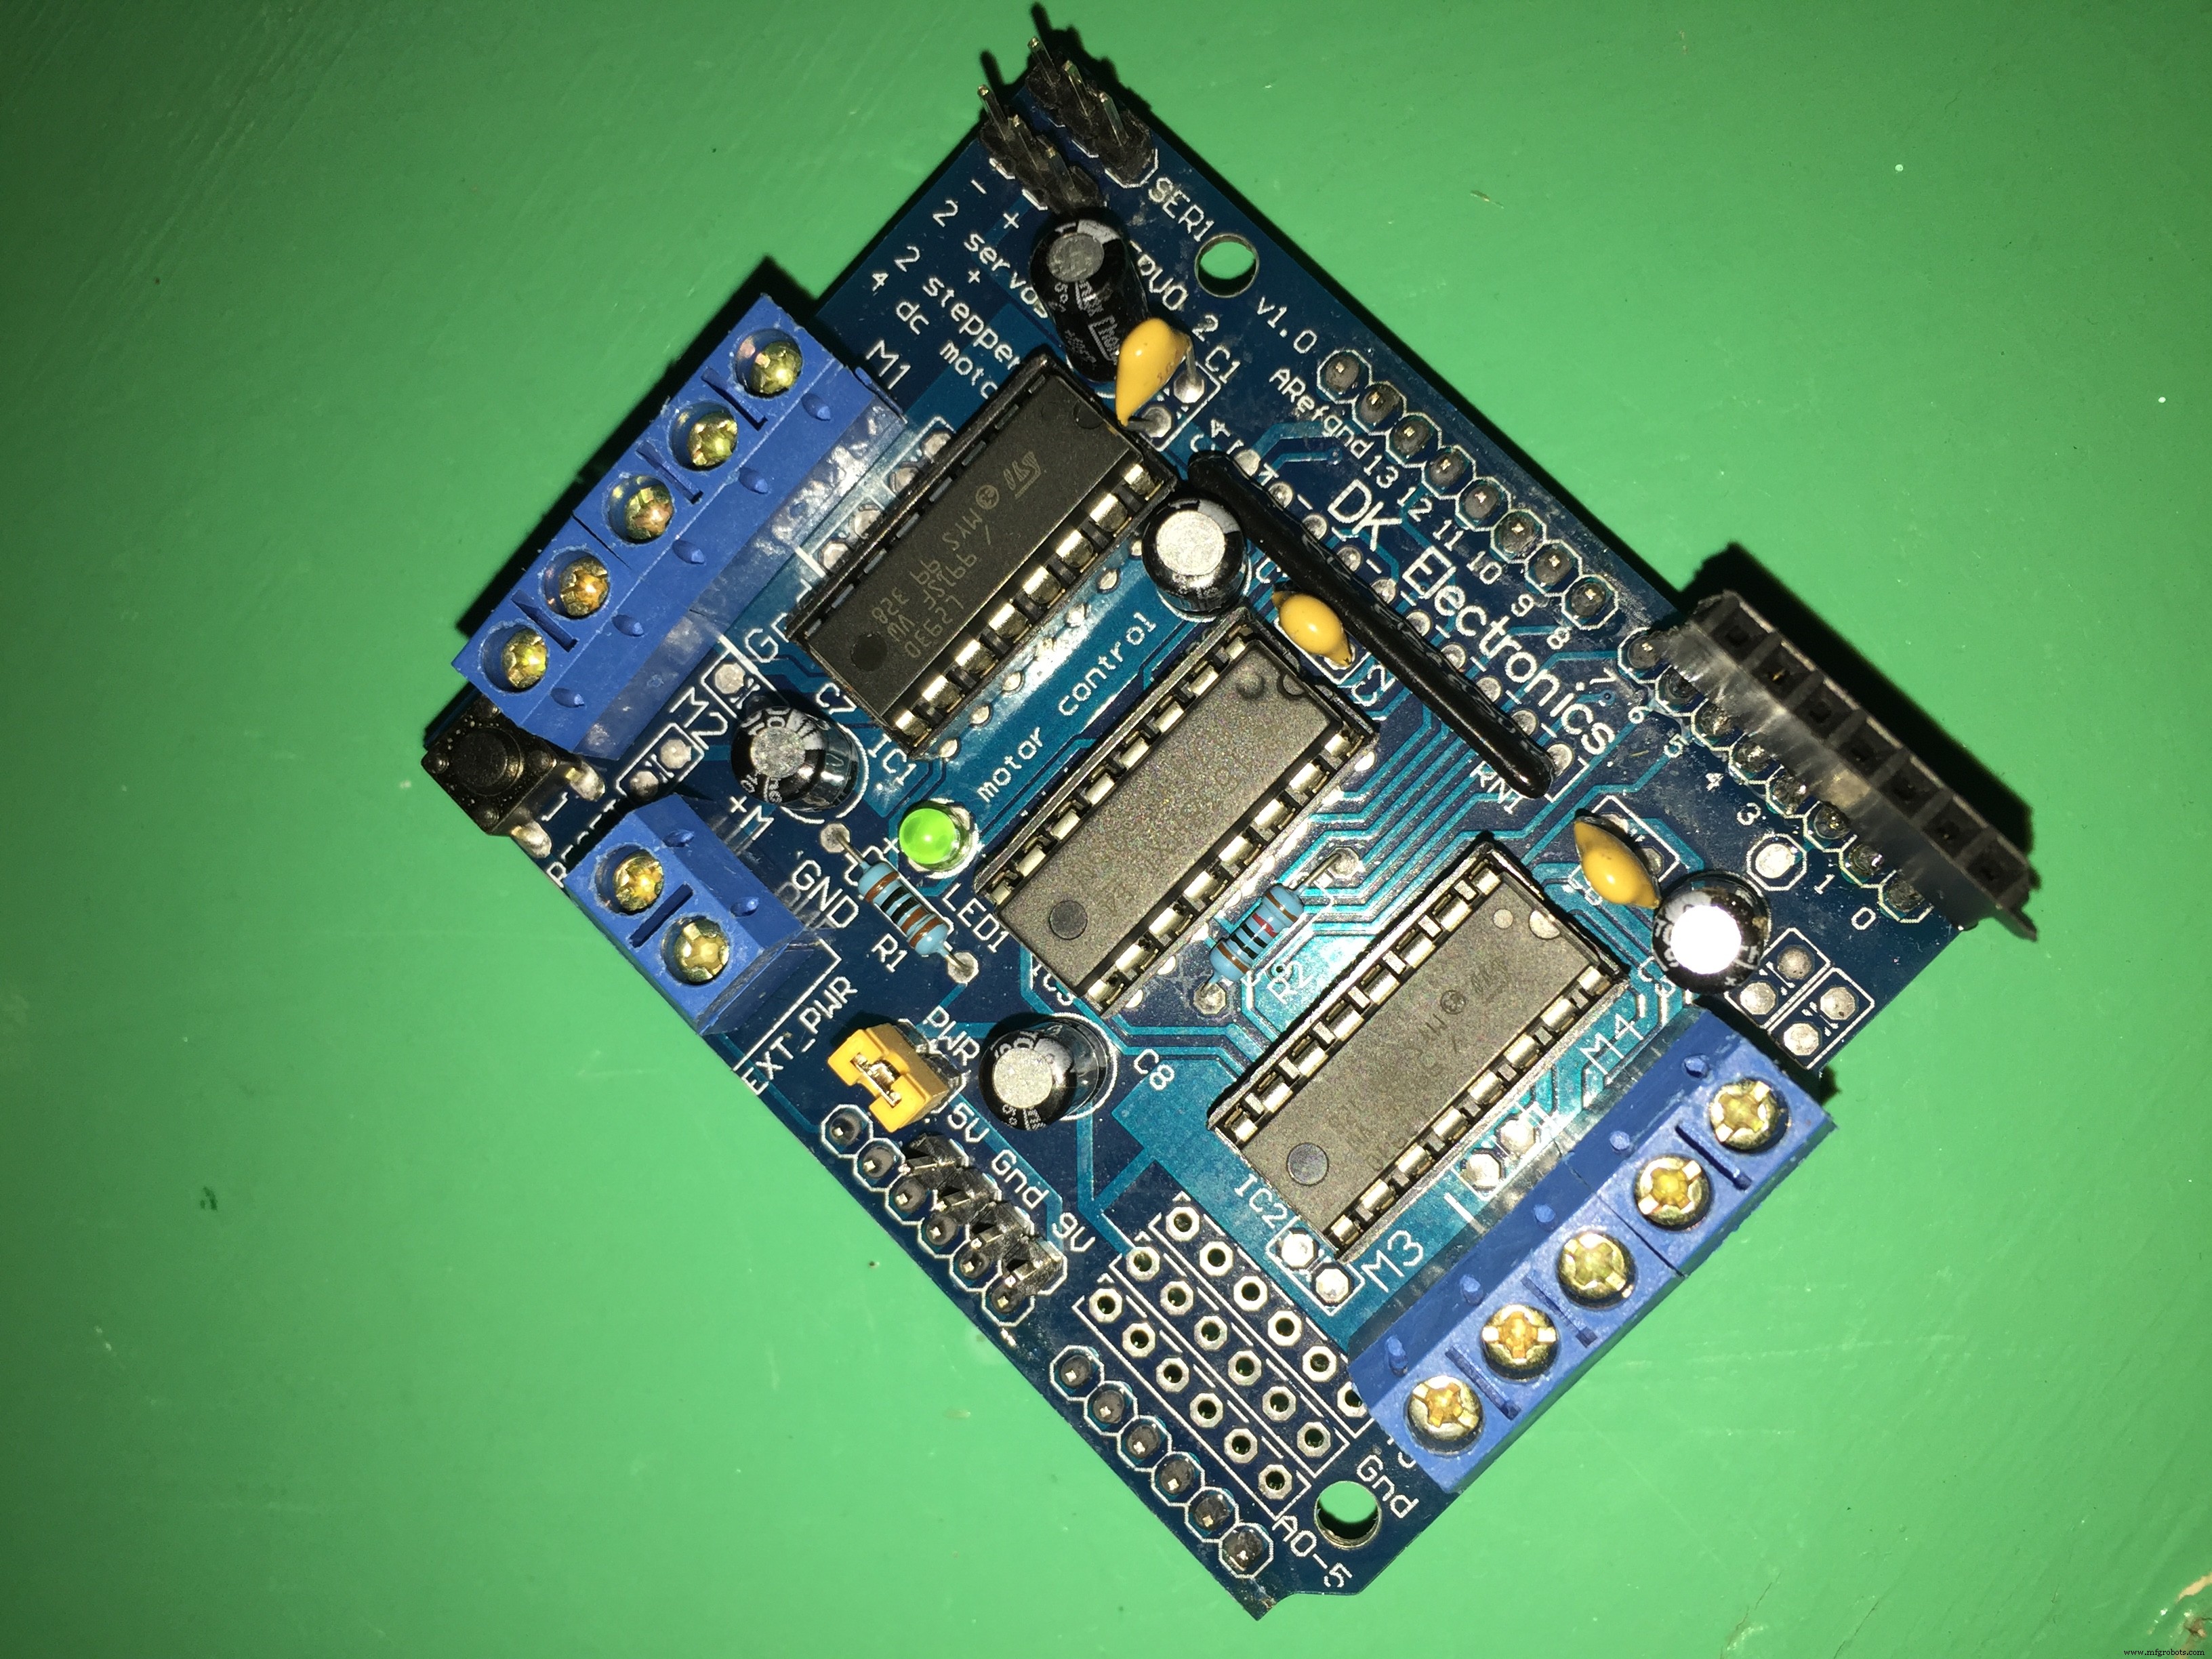
- Motor Shield управляет до 4 двунаправленными DC-моторами с индивидуальным 8-битным выбором скорости (~0.5% разрешение).
Можно припаять пины на верх щита для доступа к пинам Arduino.
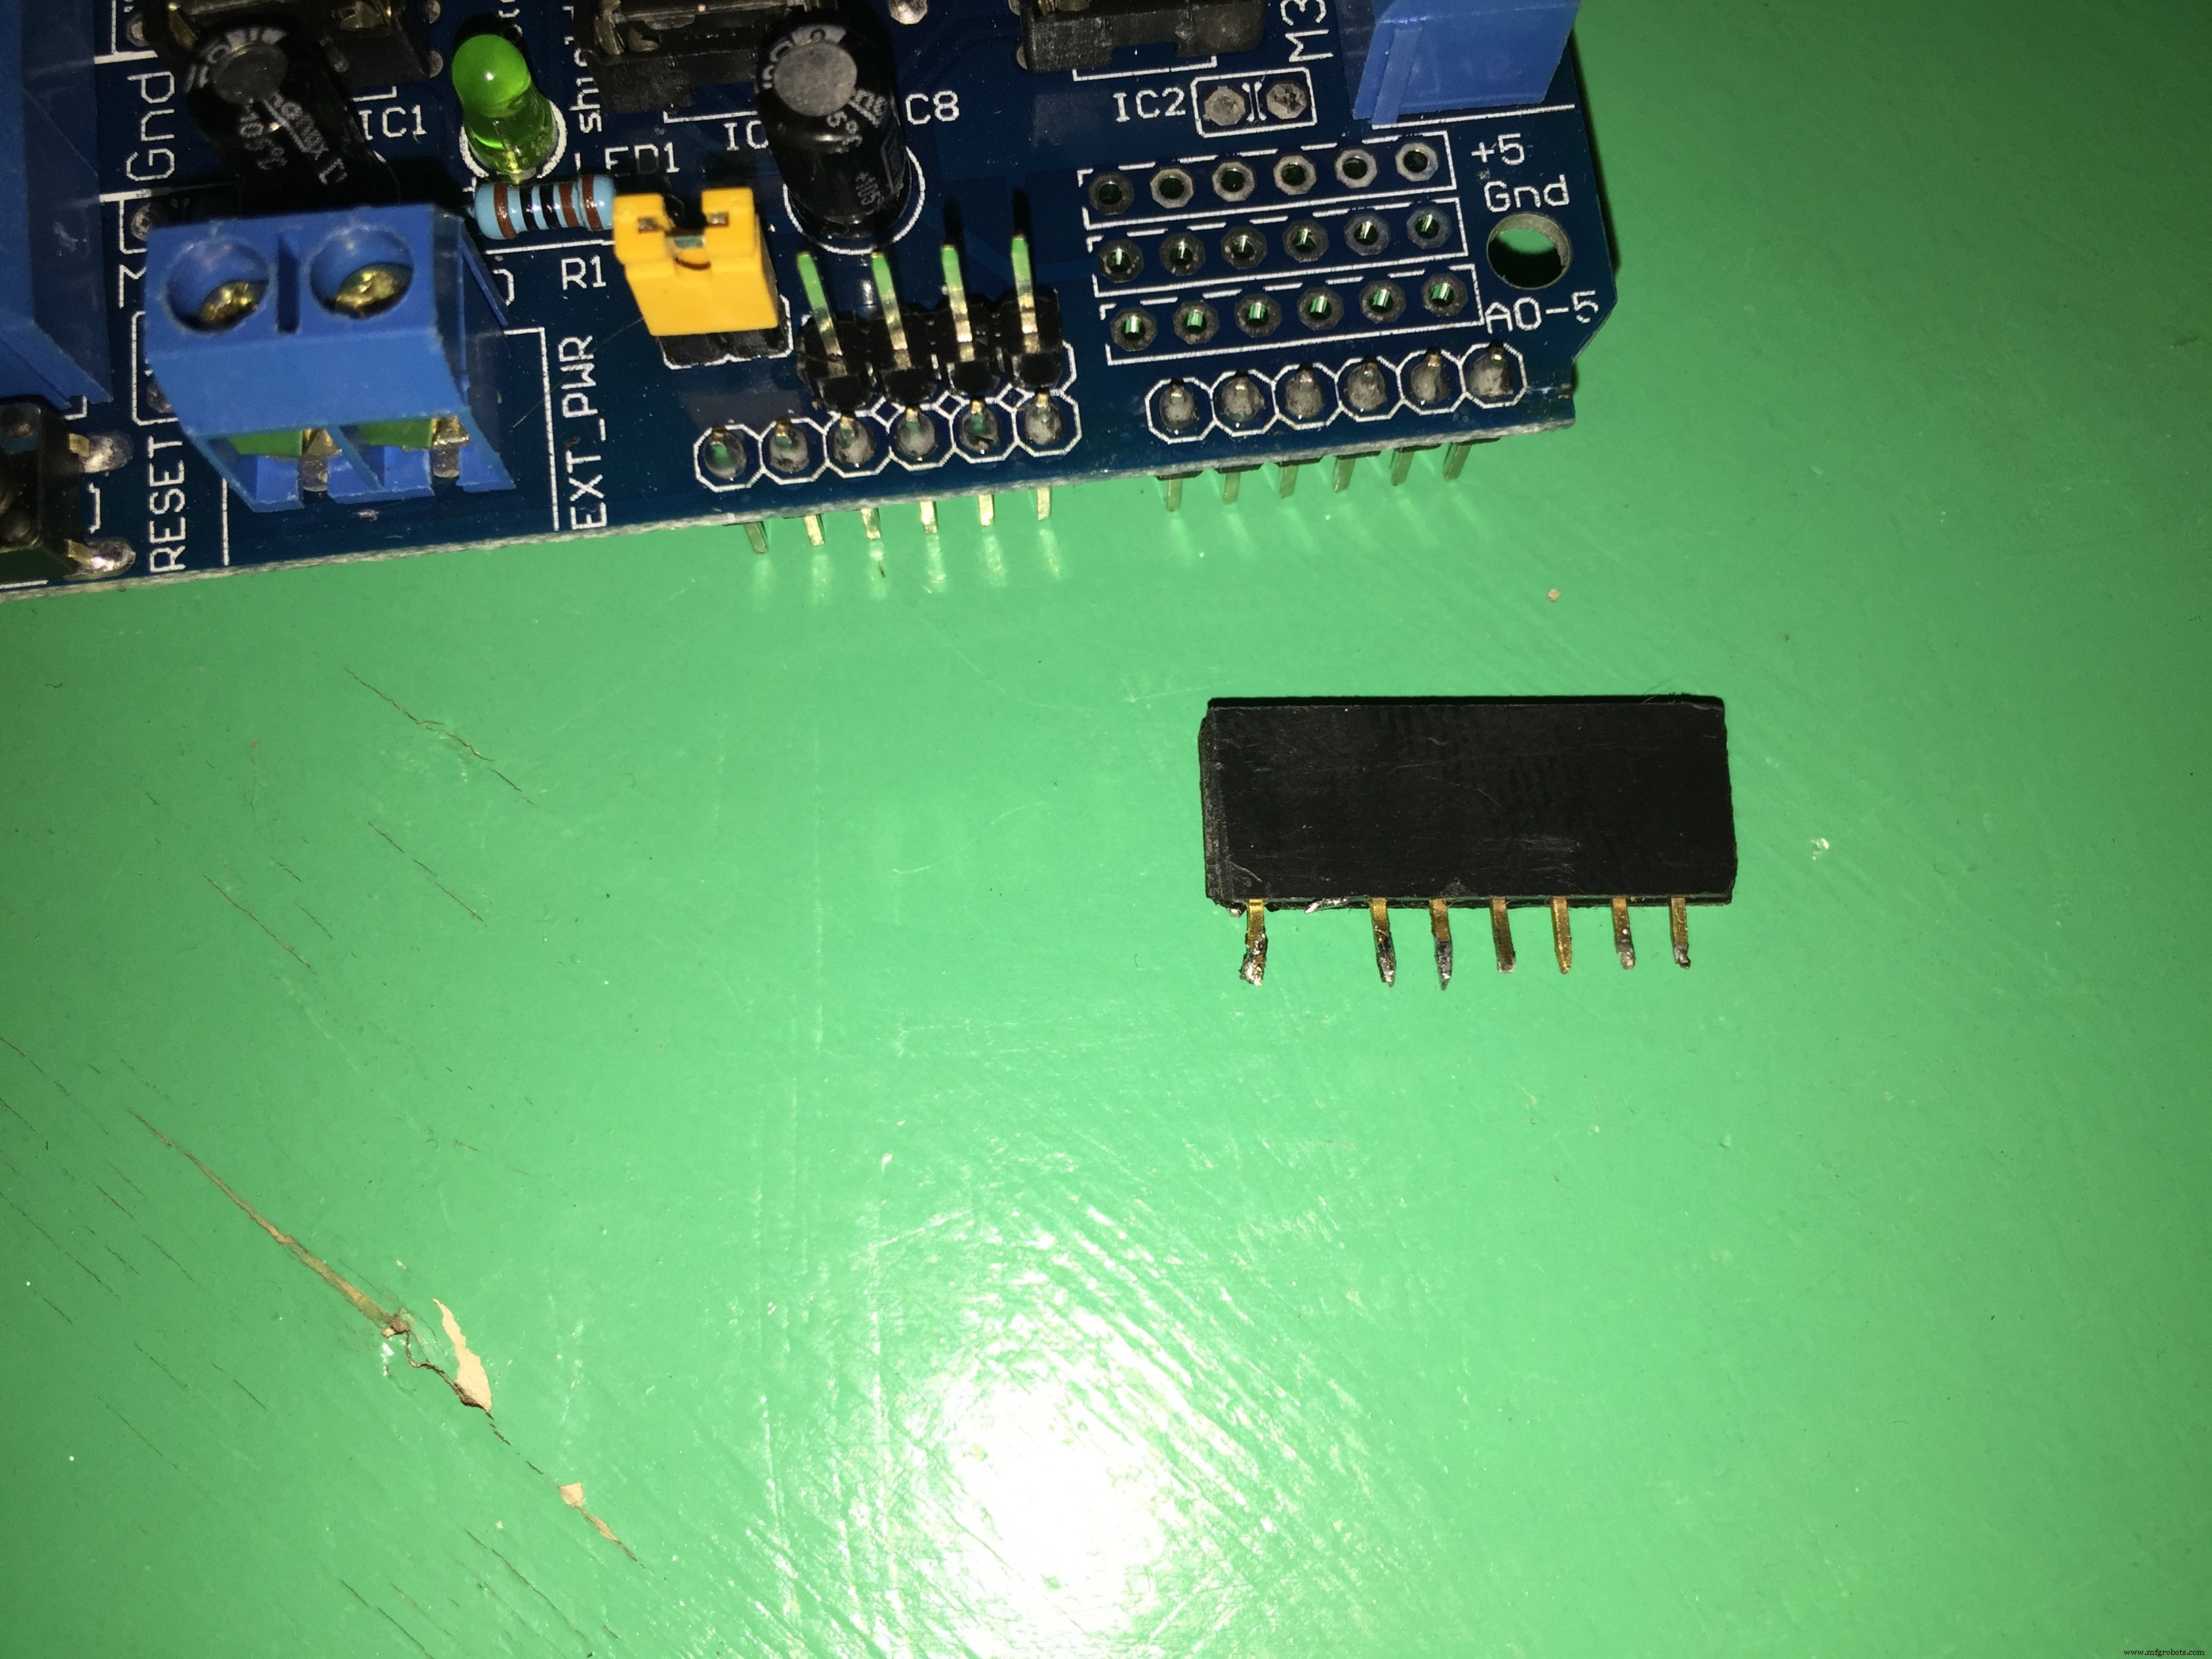
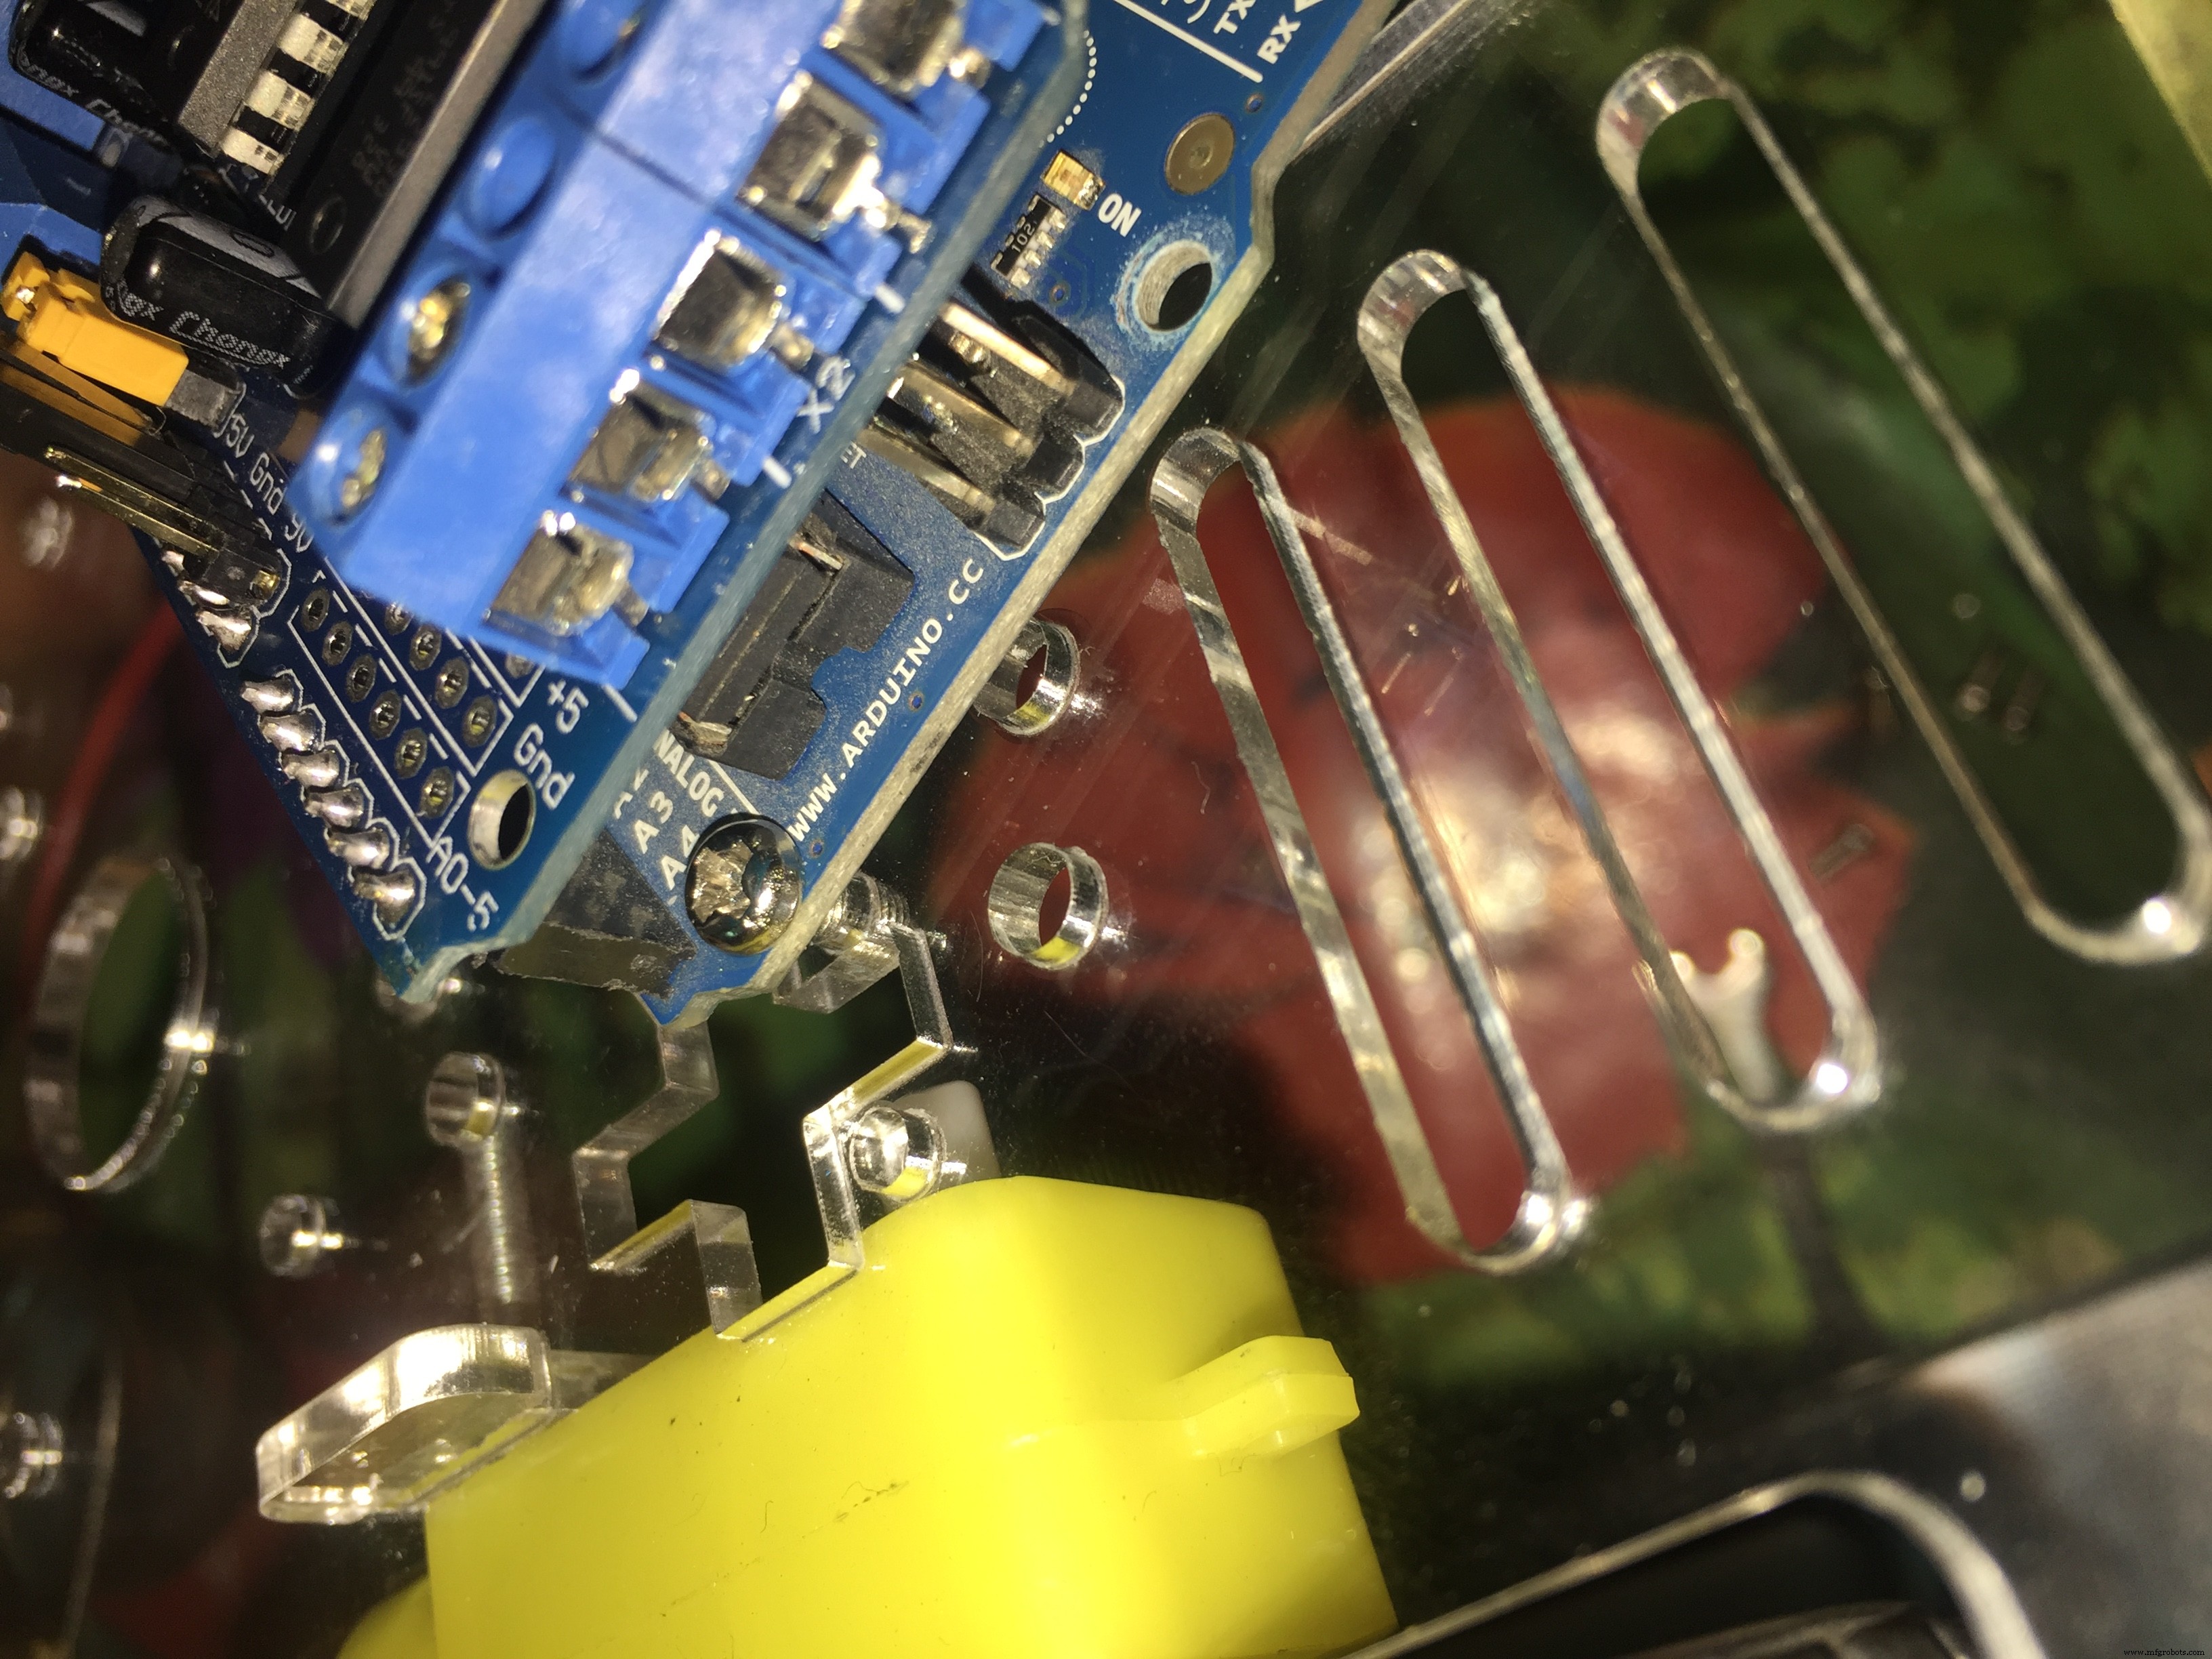
Установите Motor Shield поверх Arduino:
Bluetooth-модуль HC-05 — канал связи между пилотом и роботом.
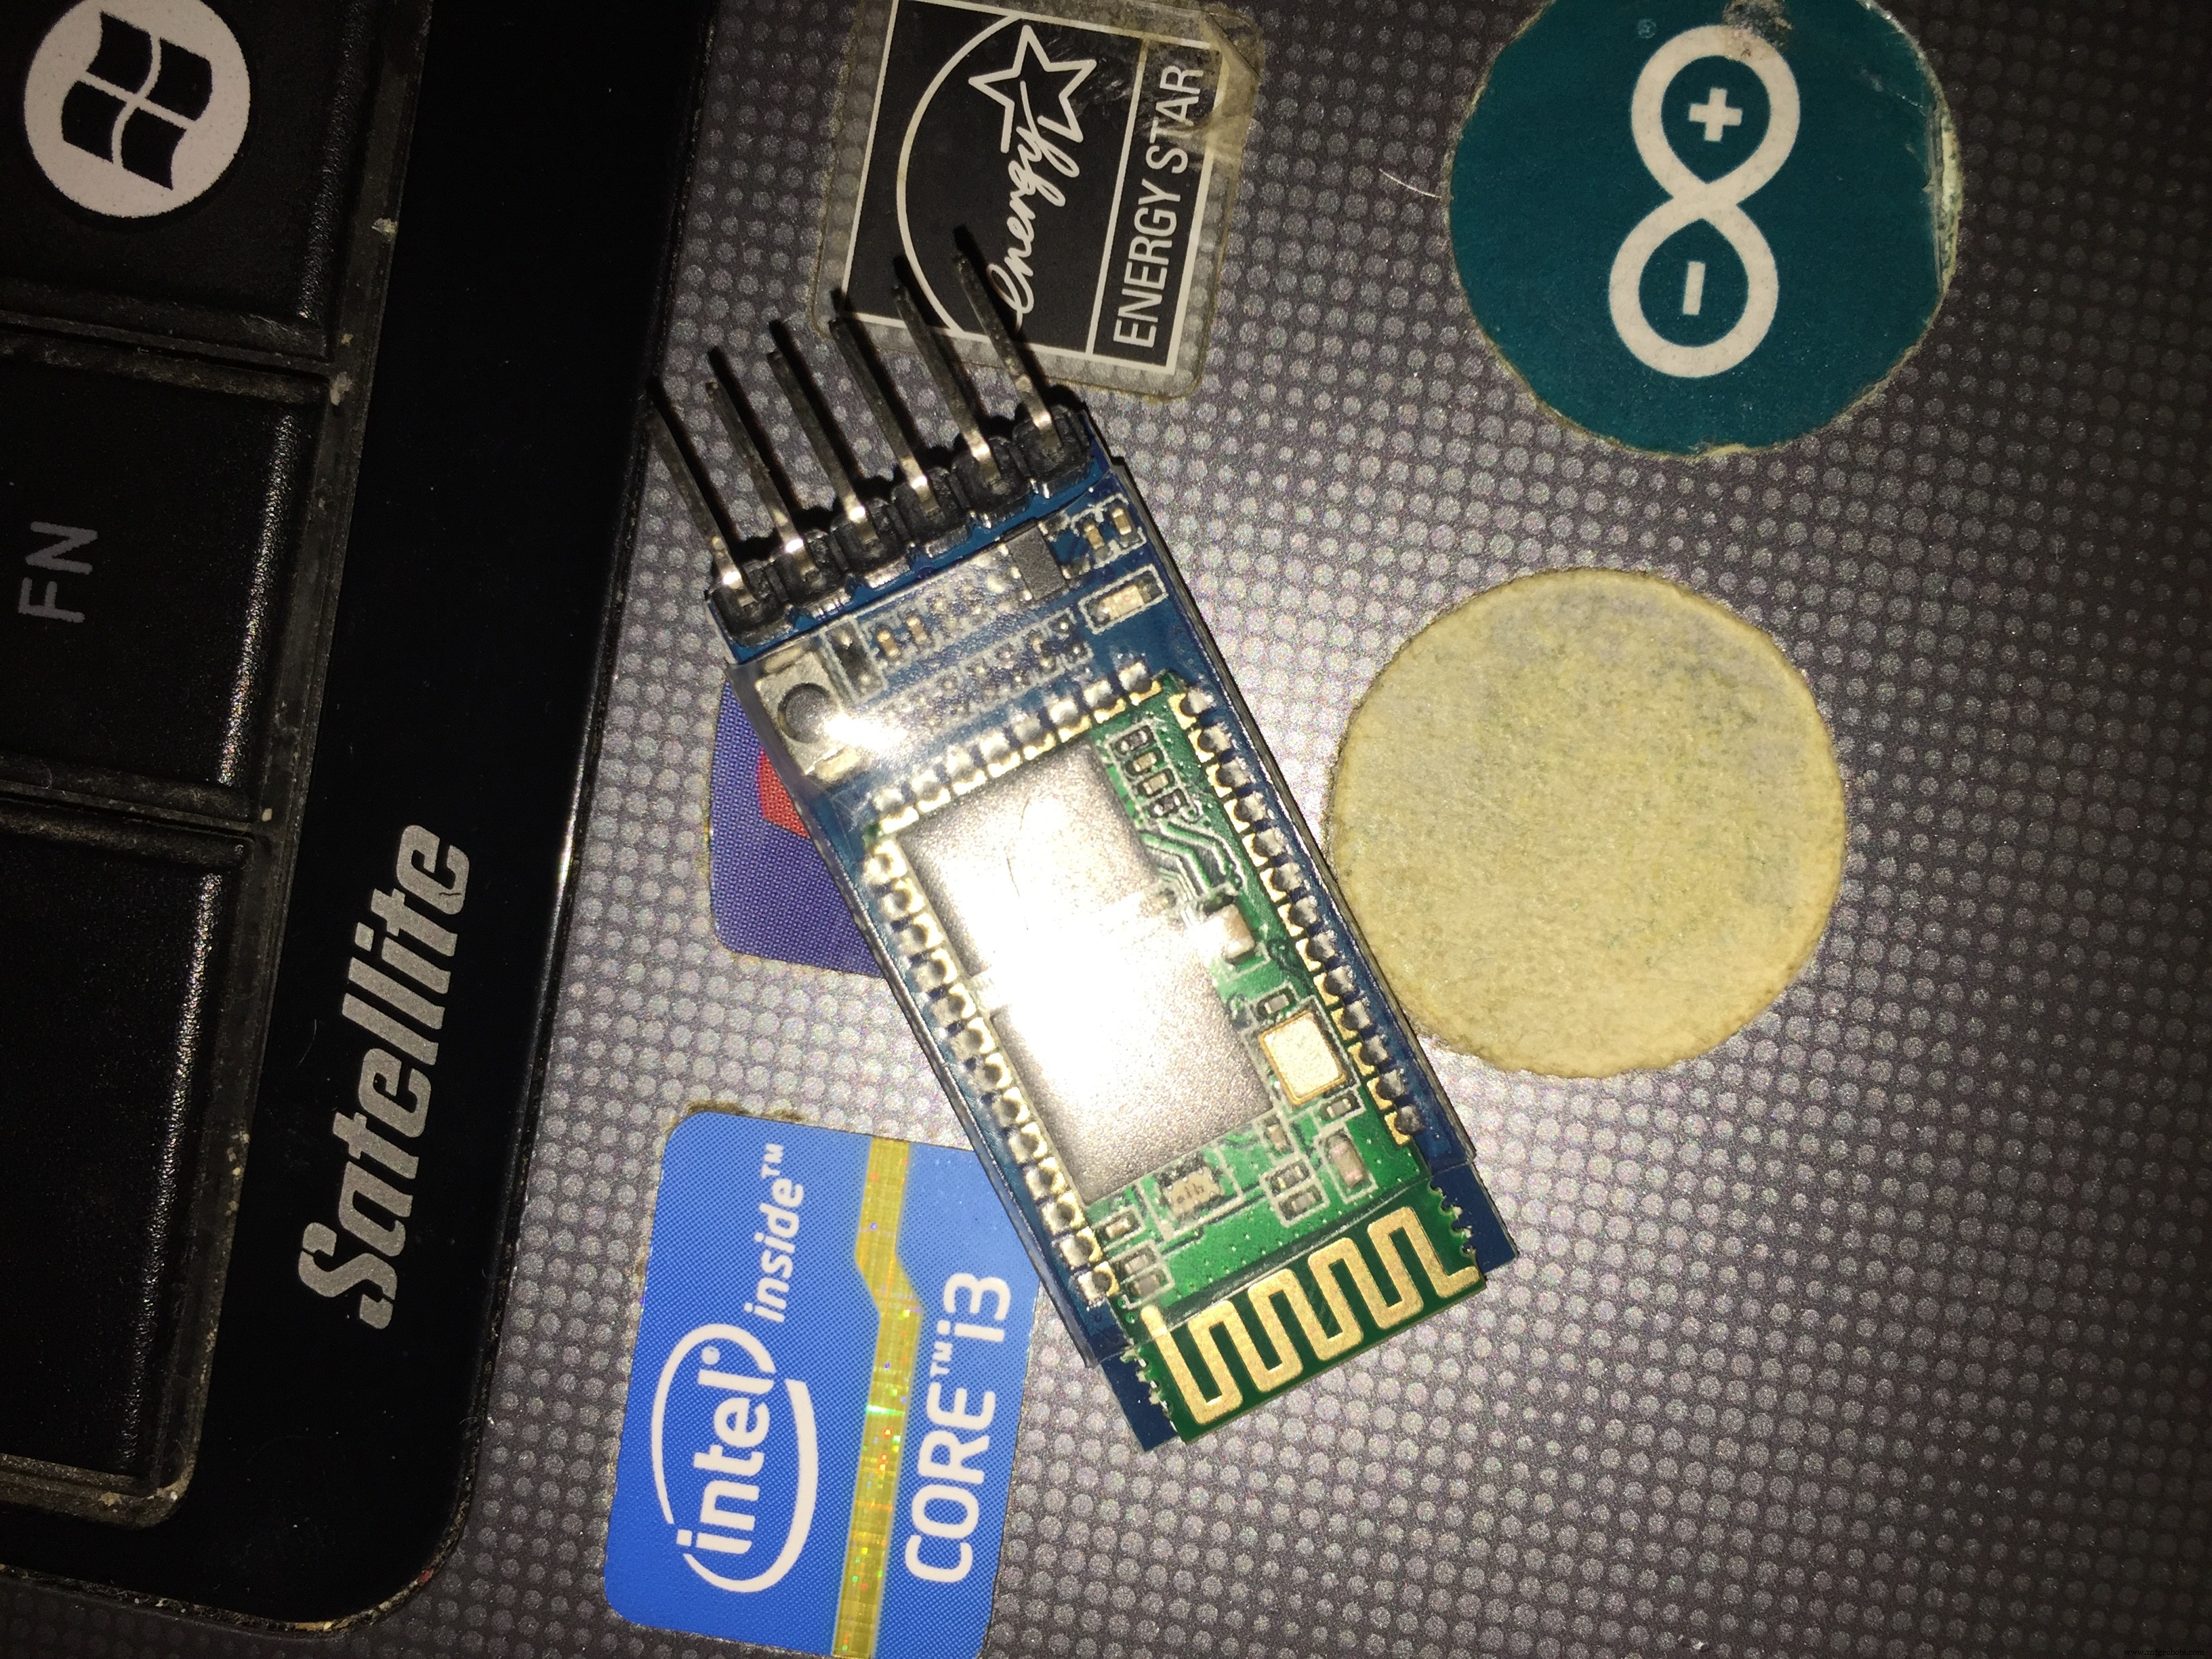
6 пинов, используем средние 4 (RX-TX-GND-+5):
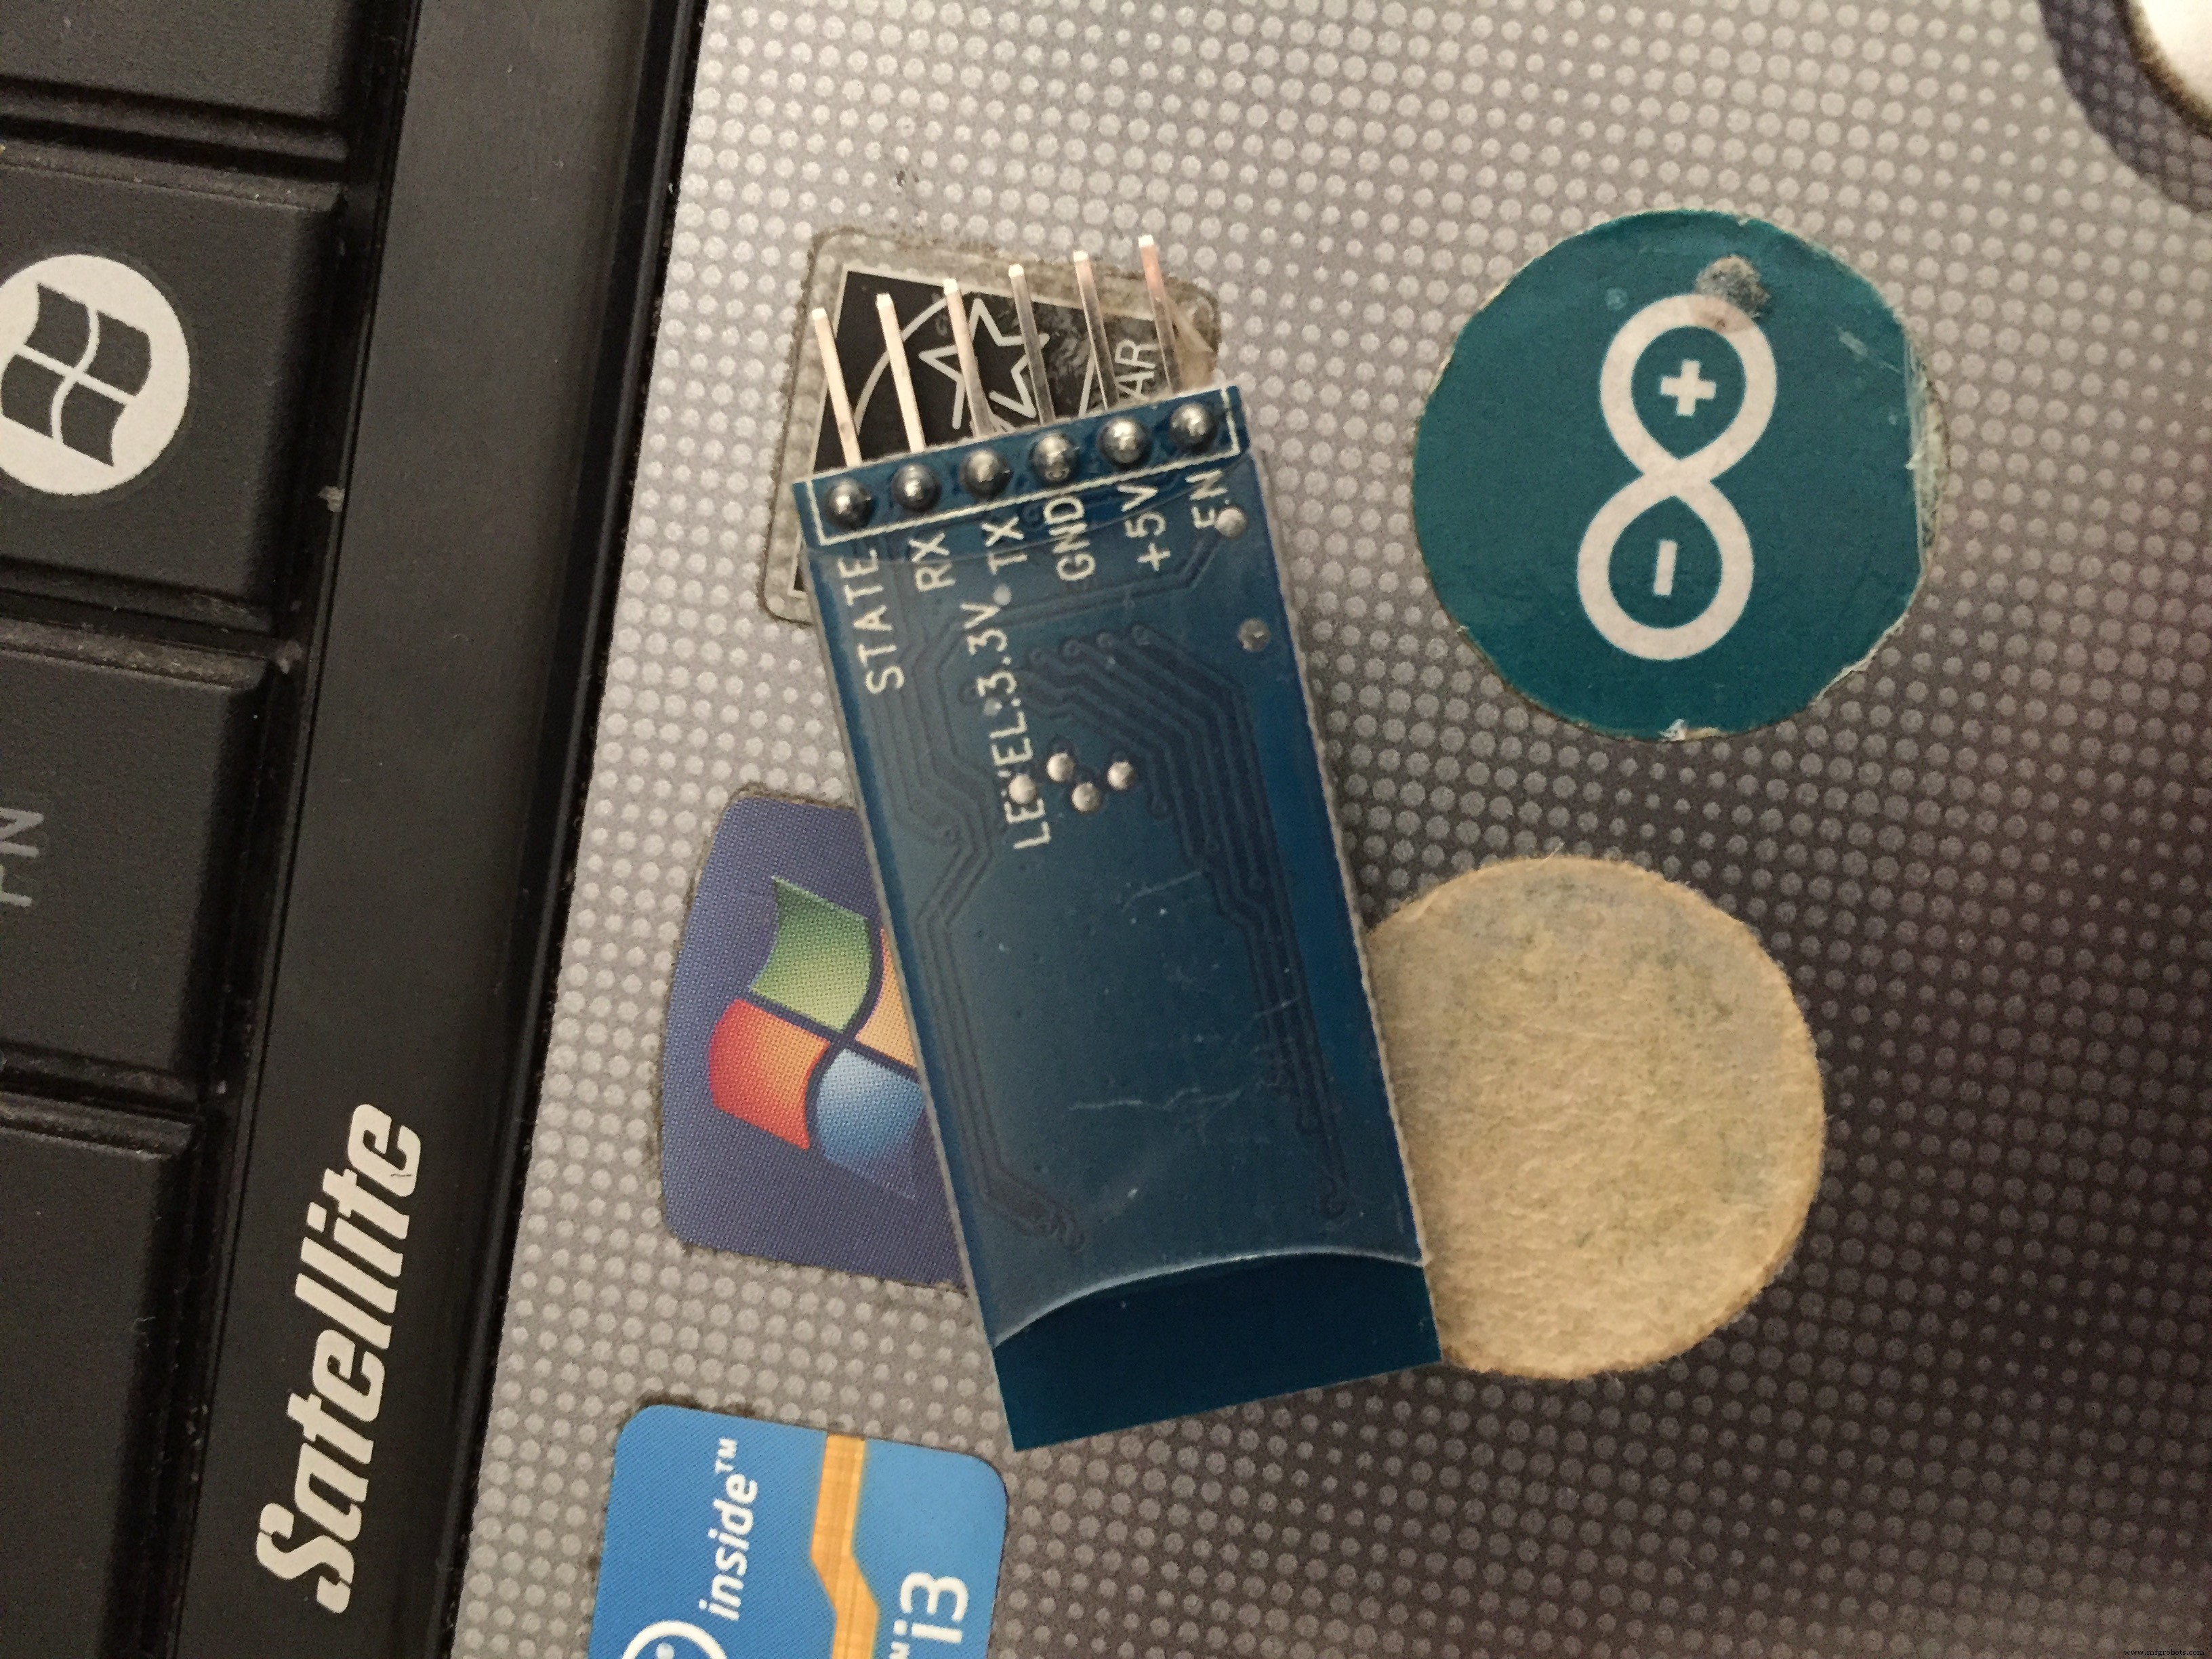
Подключение:
- +5 на Bluetooth → 5V на Arduino
- GND на Bluetooth → GND на Arduino
- Rx на Bluetooth → Tx на Arduino
- Tx на Bluetooth → Rx на Arduino
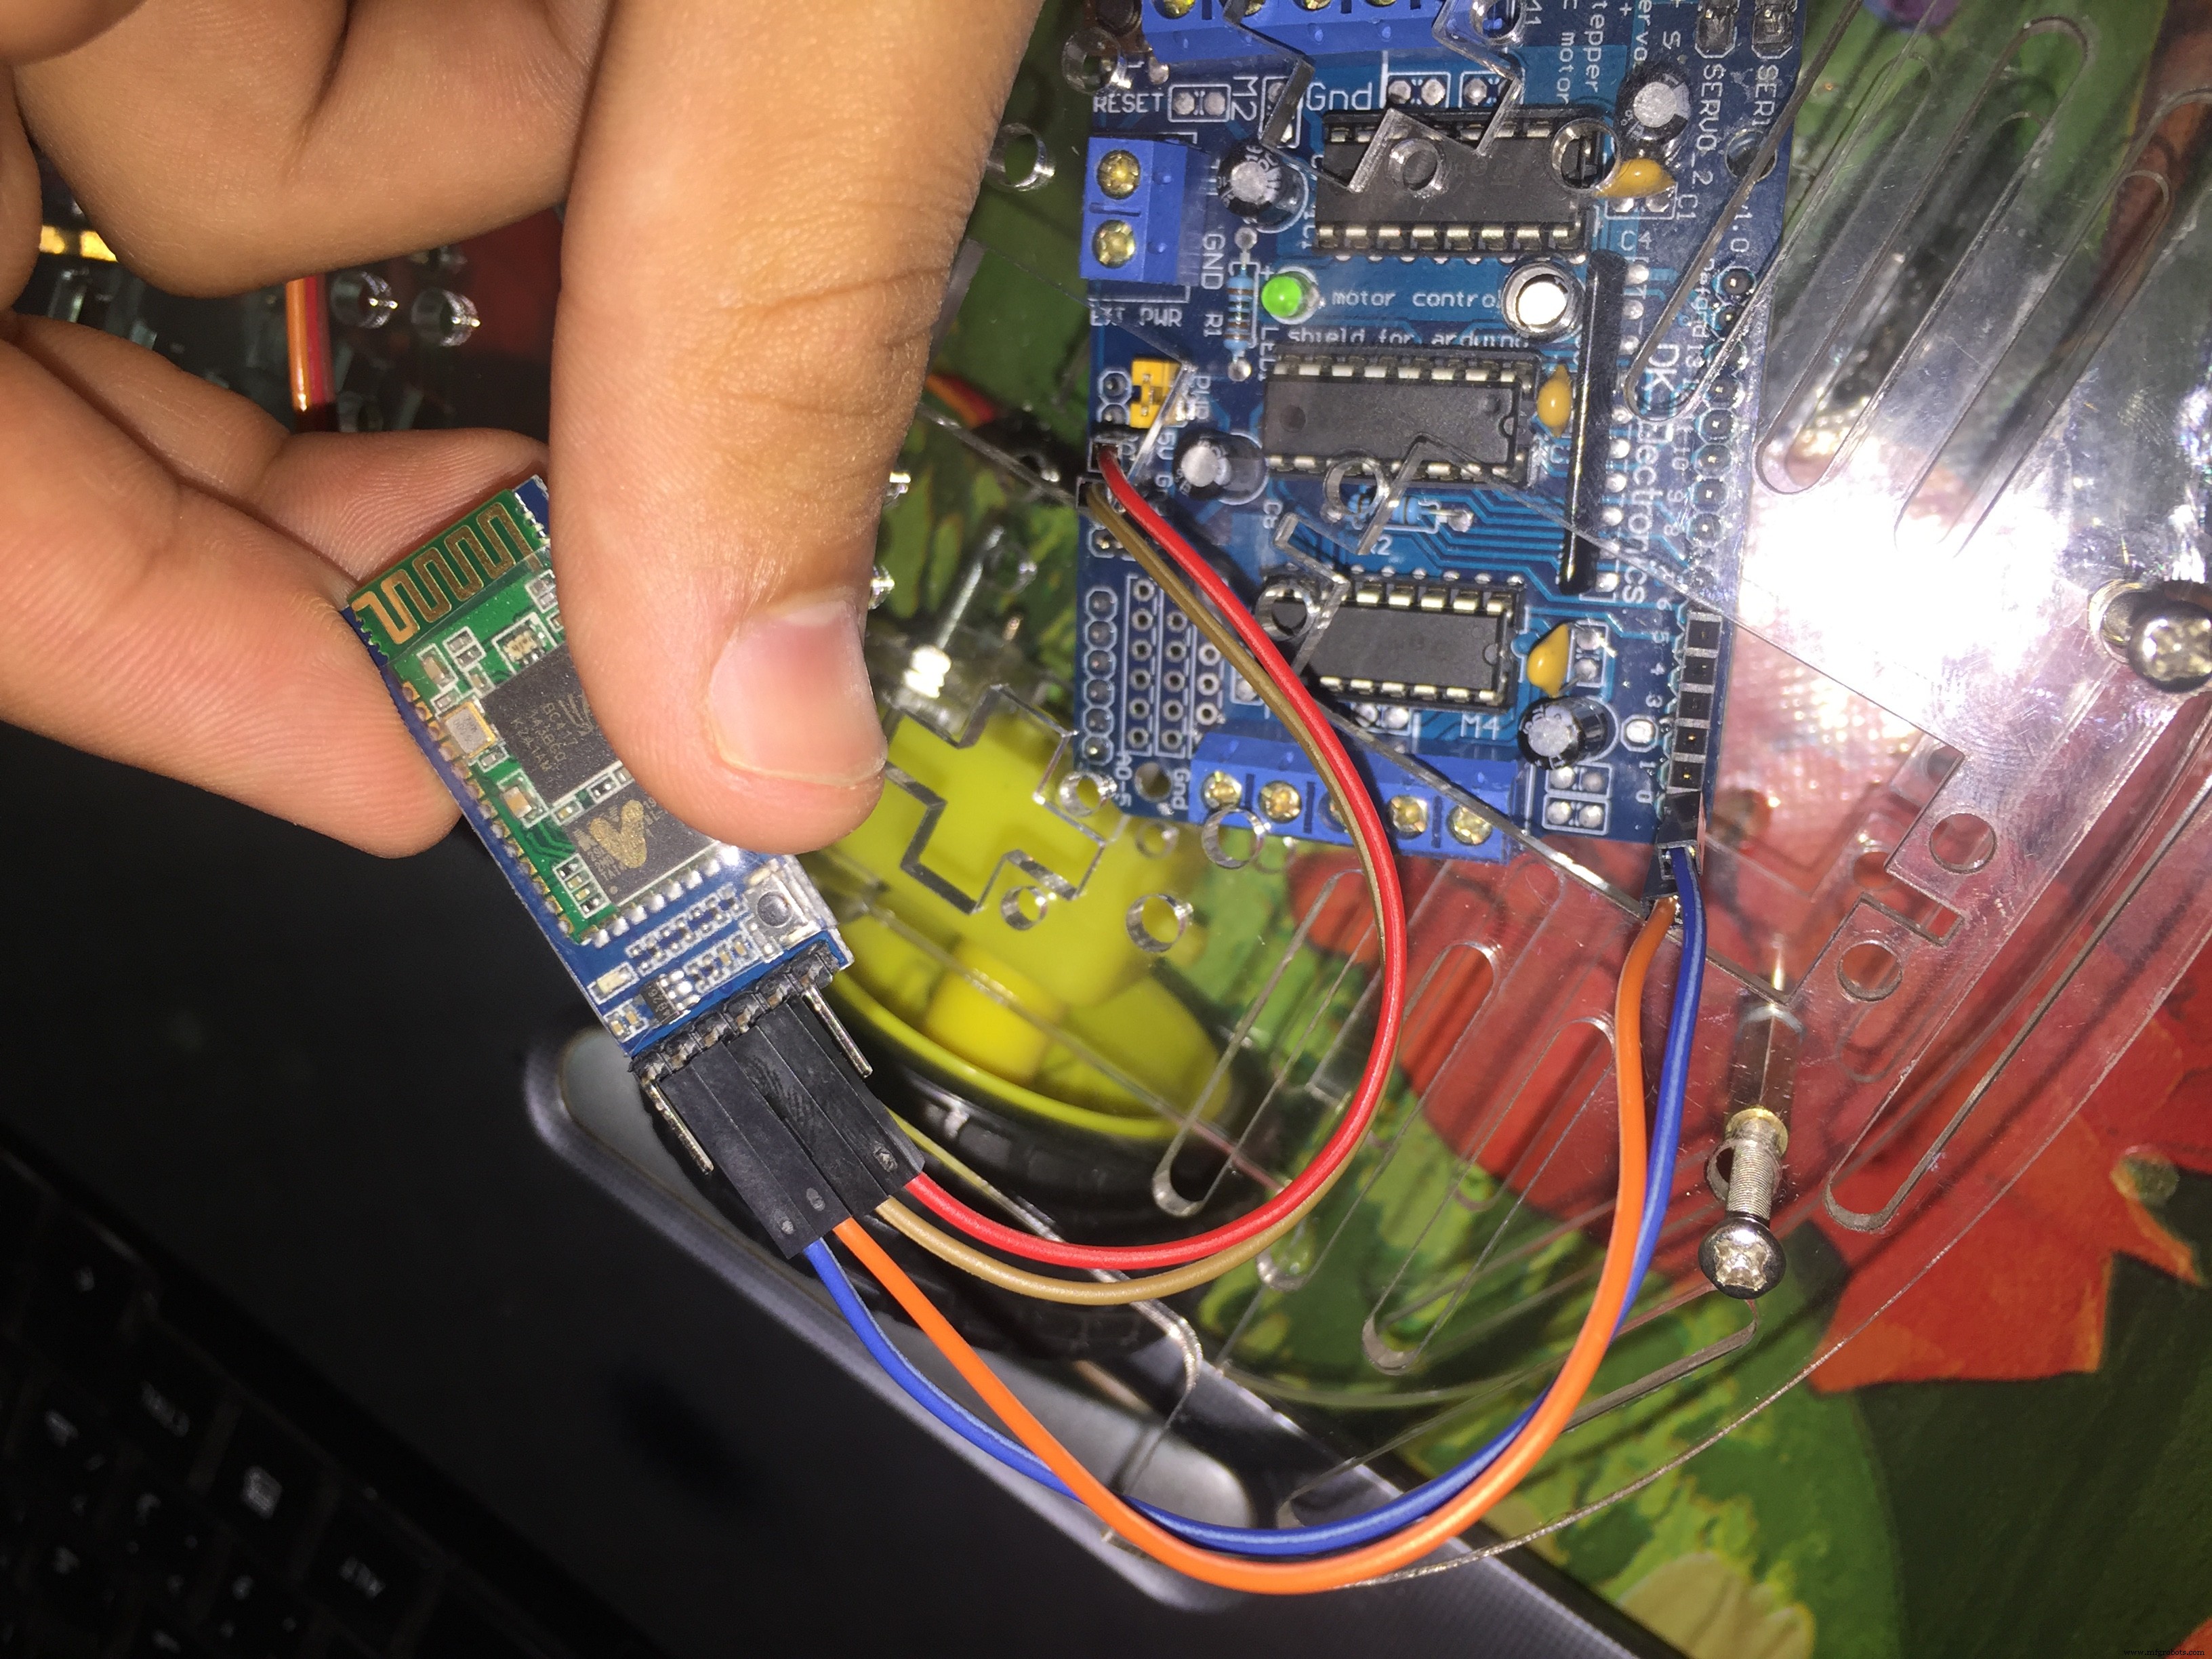
ПОЧЕМУ Rx к Tx и Tx к Rx? Bluetooth отправляет данные (Tx), Arduino принимает (Rx).
Один отправляет, другой принимает
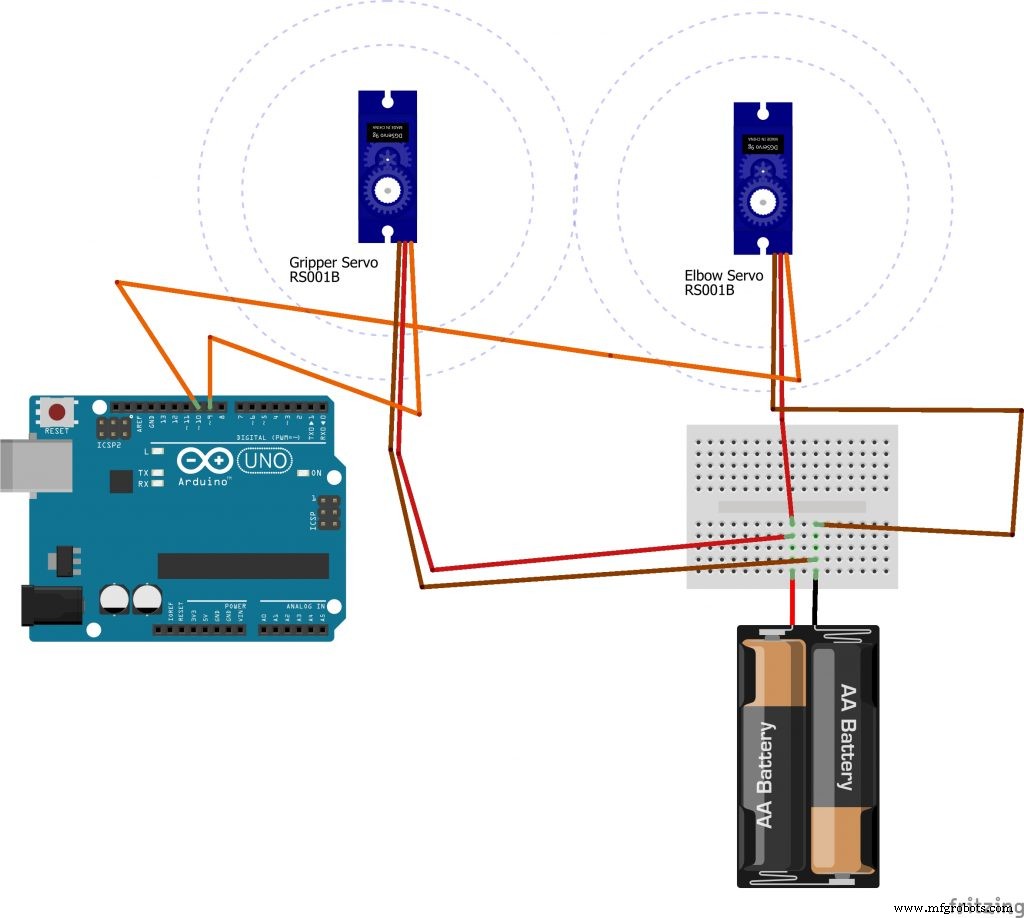
4) Сервопривод: 3 провода — красный (+), коричневый (-), желтый/оранжевый (сигнал).
НЕ подключайте + и - сервоприводов к 5V и GND Arduino! Плата сгорит от большого тока. Используйте внешний аккумулятор.
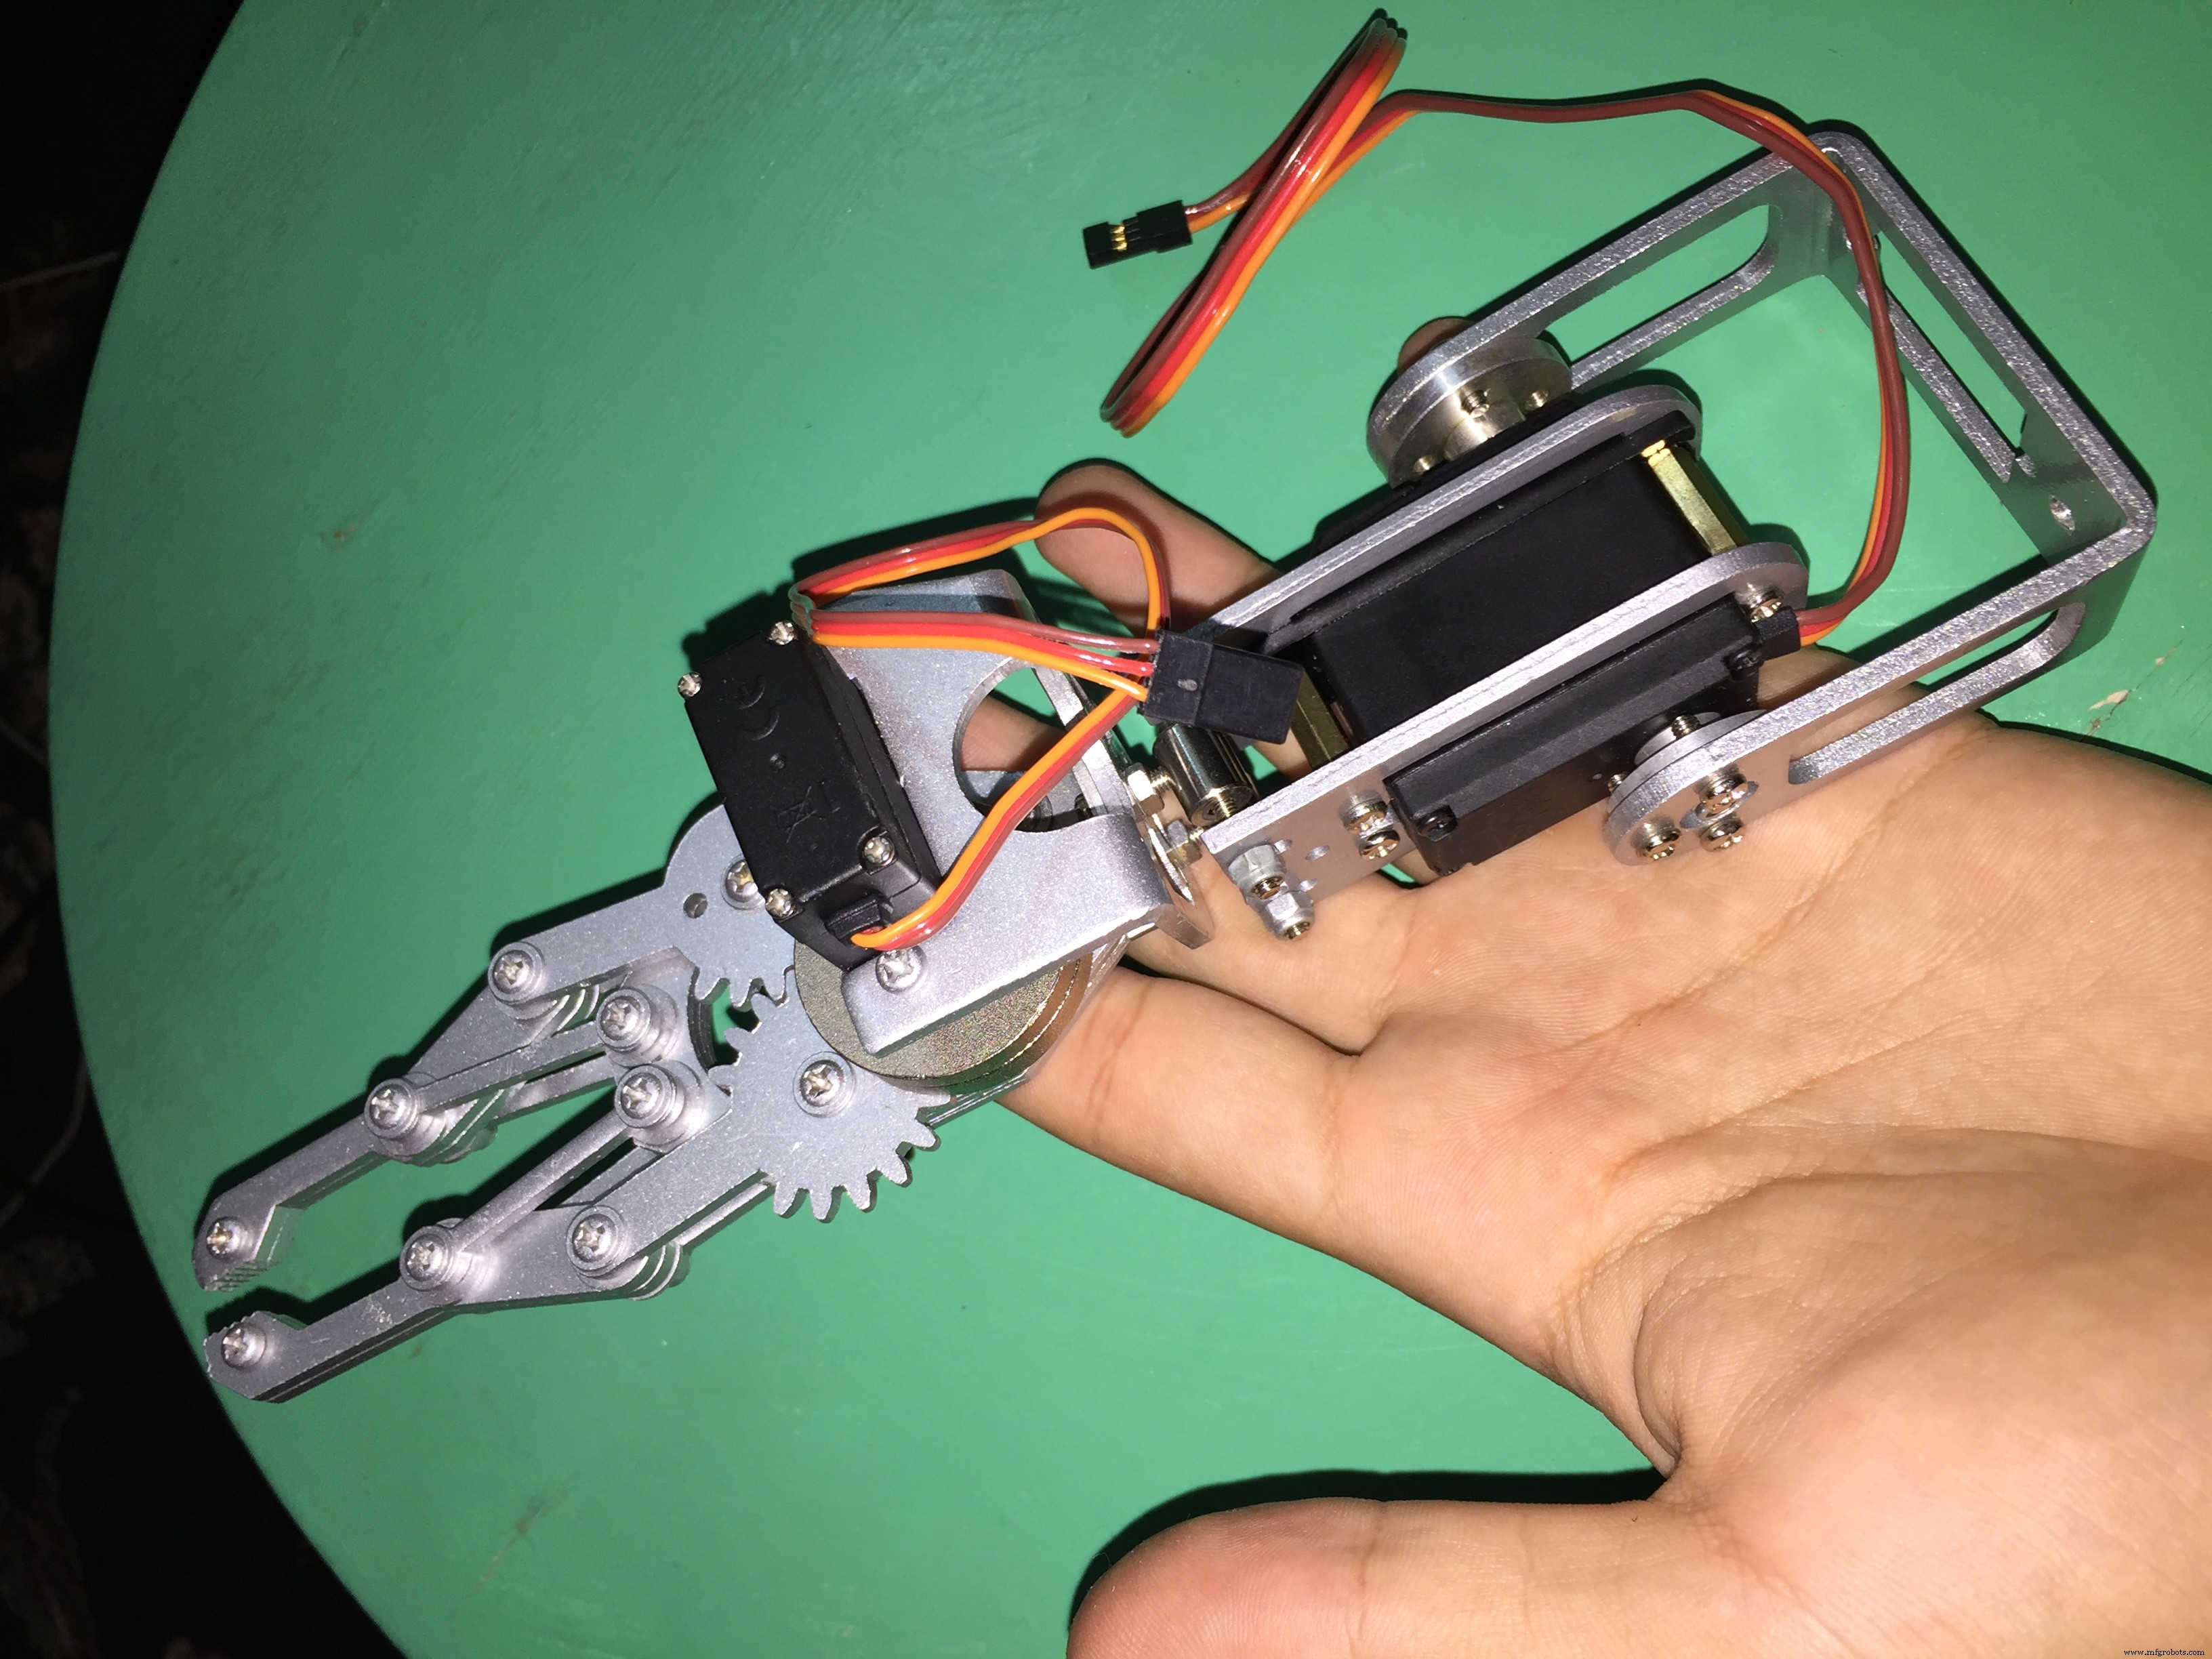
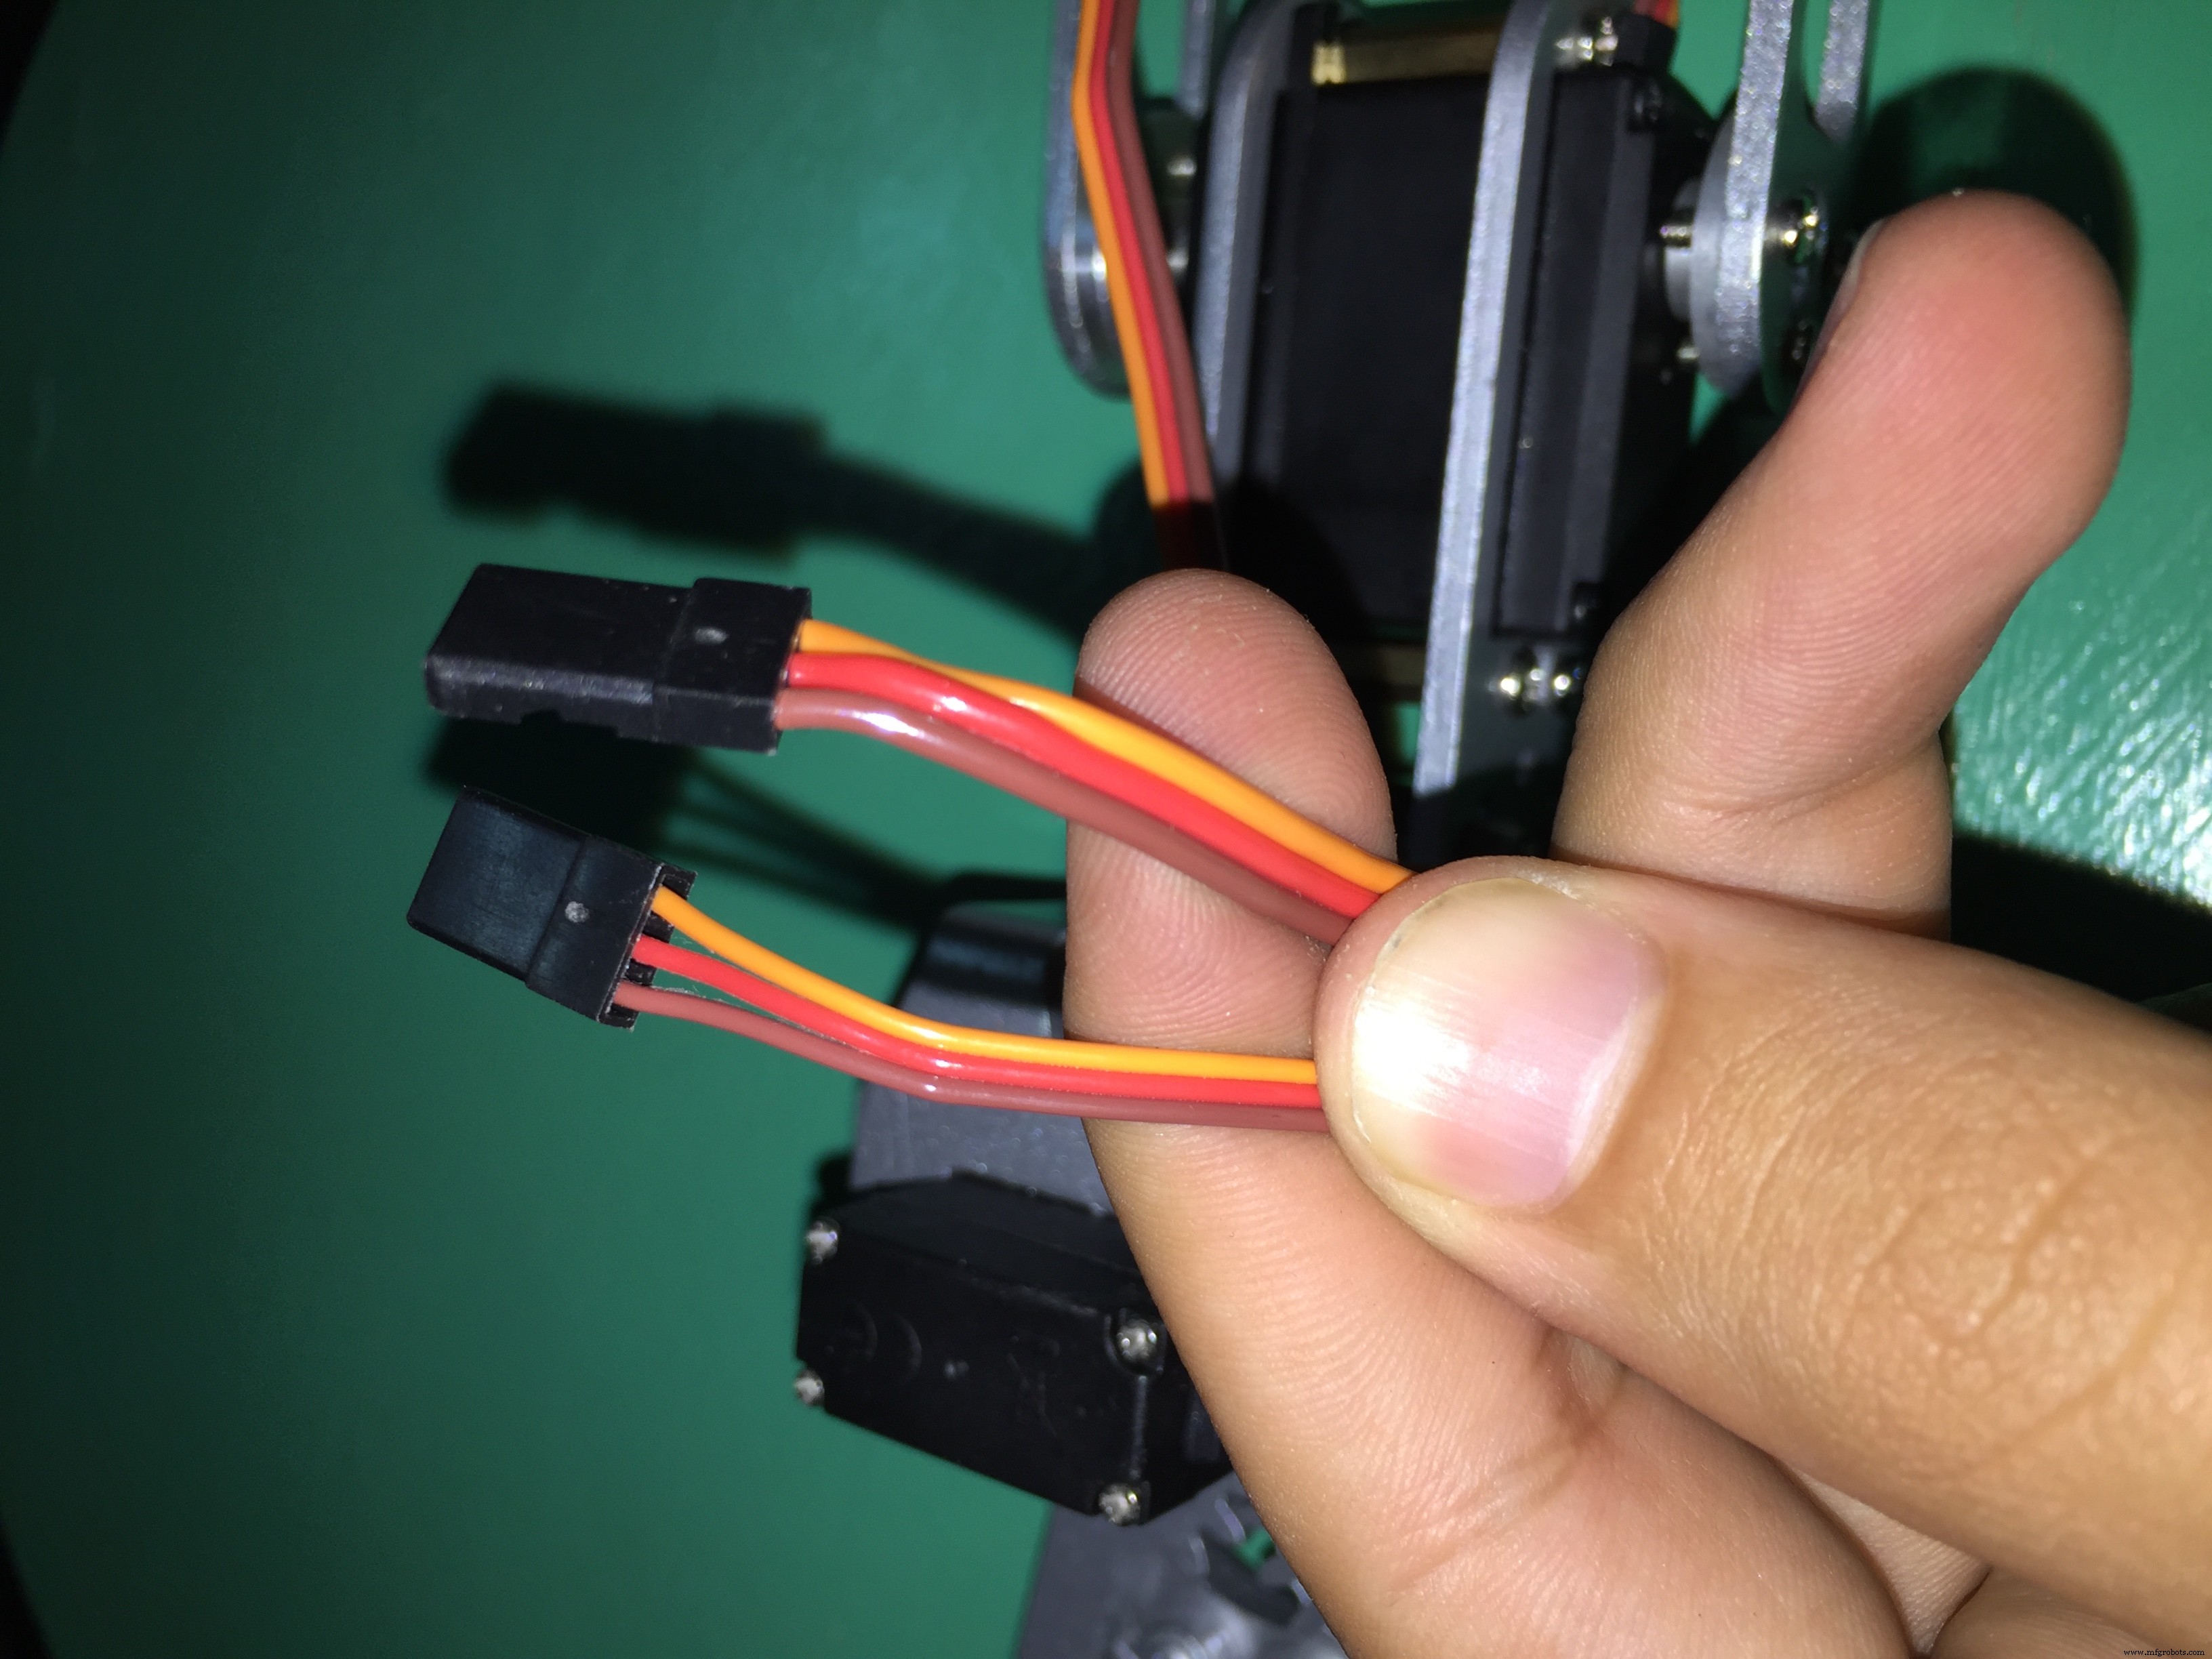
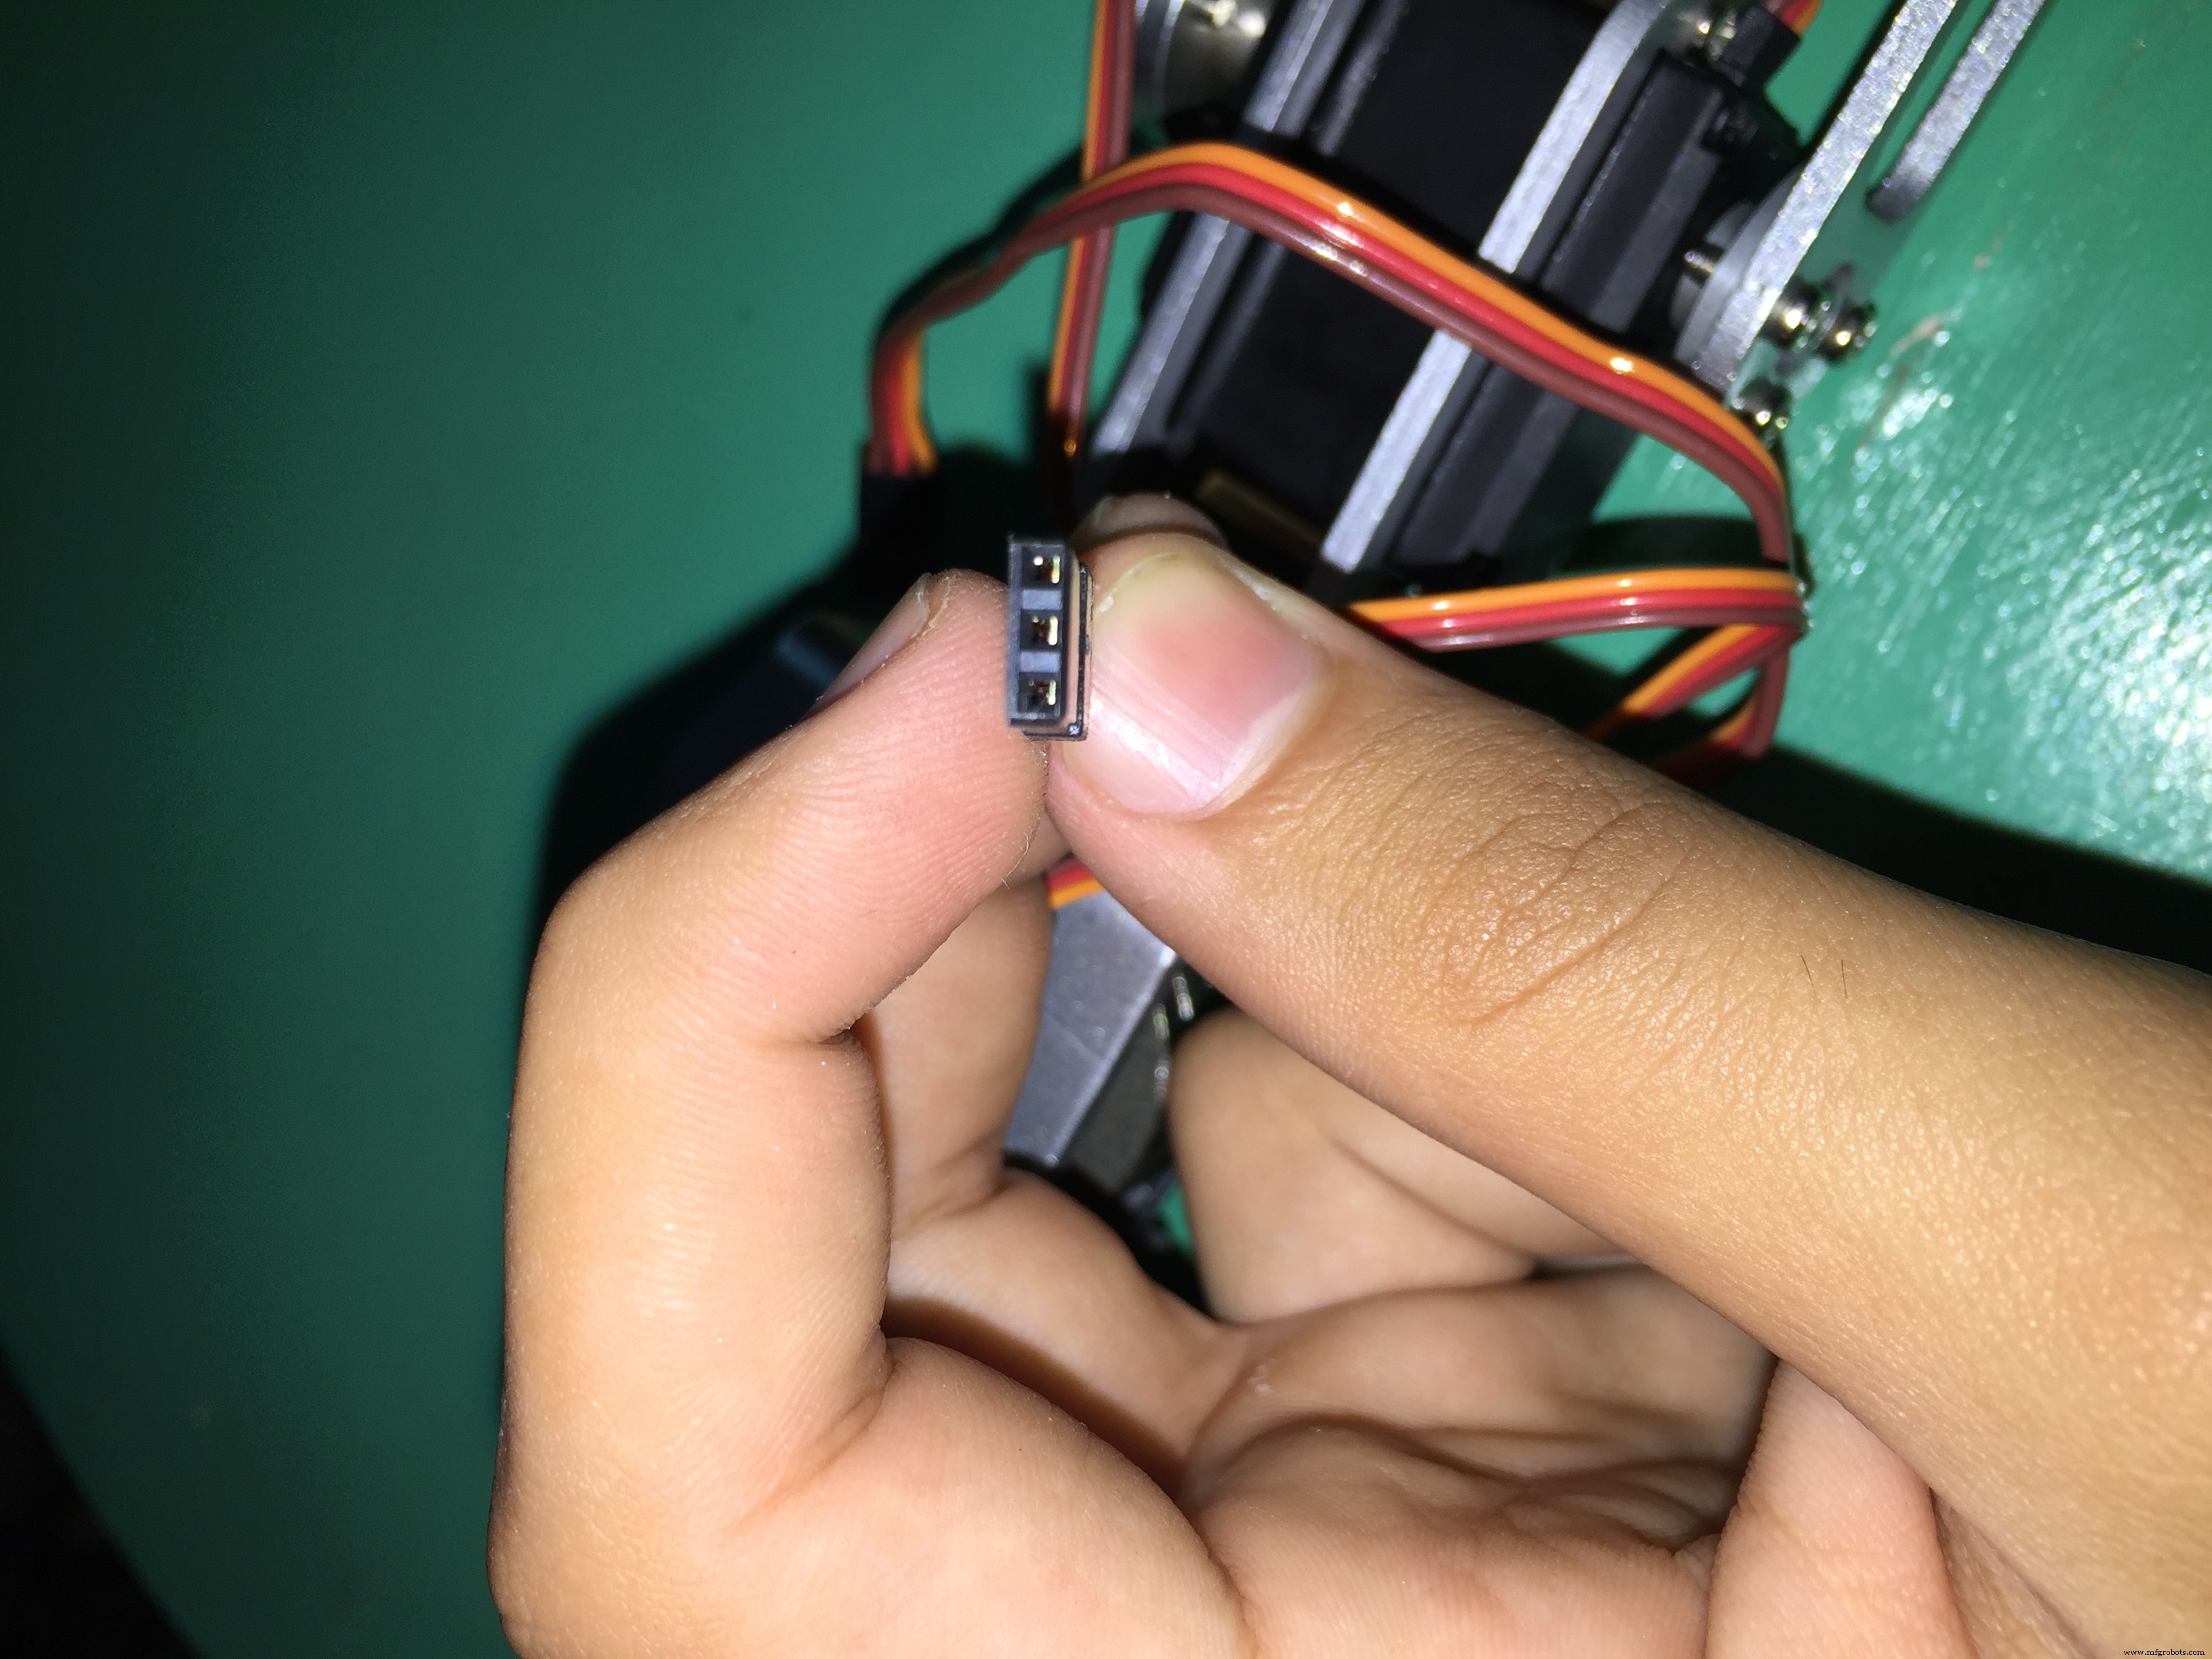
- Красный провод → + внешнего аккумулятора
- Коричневый провод → - внешнего аккумулятора
- Оранжевый провод → любой цифровой (PWM) пин Arduino
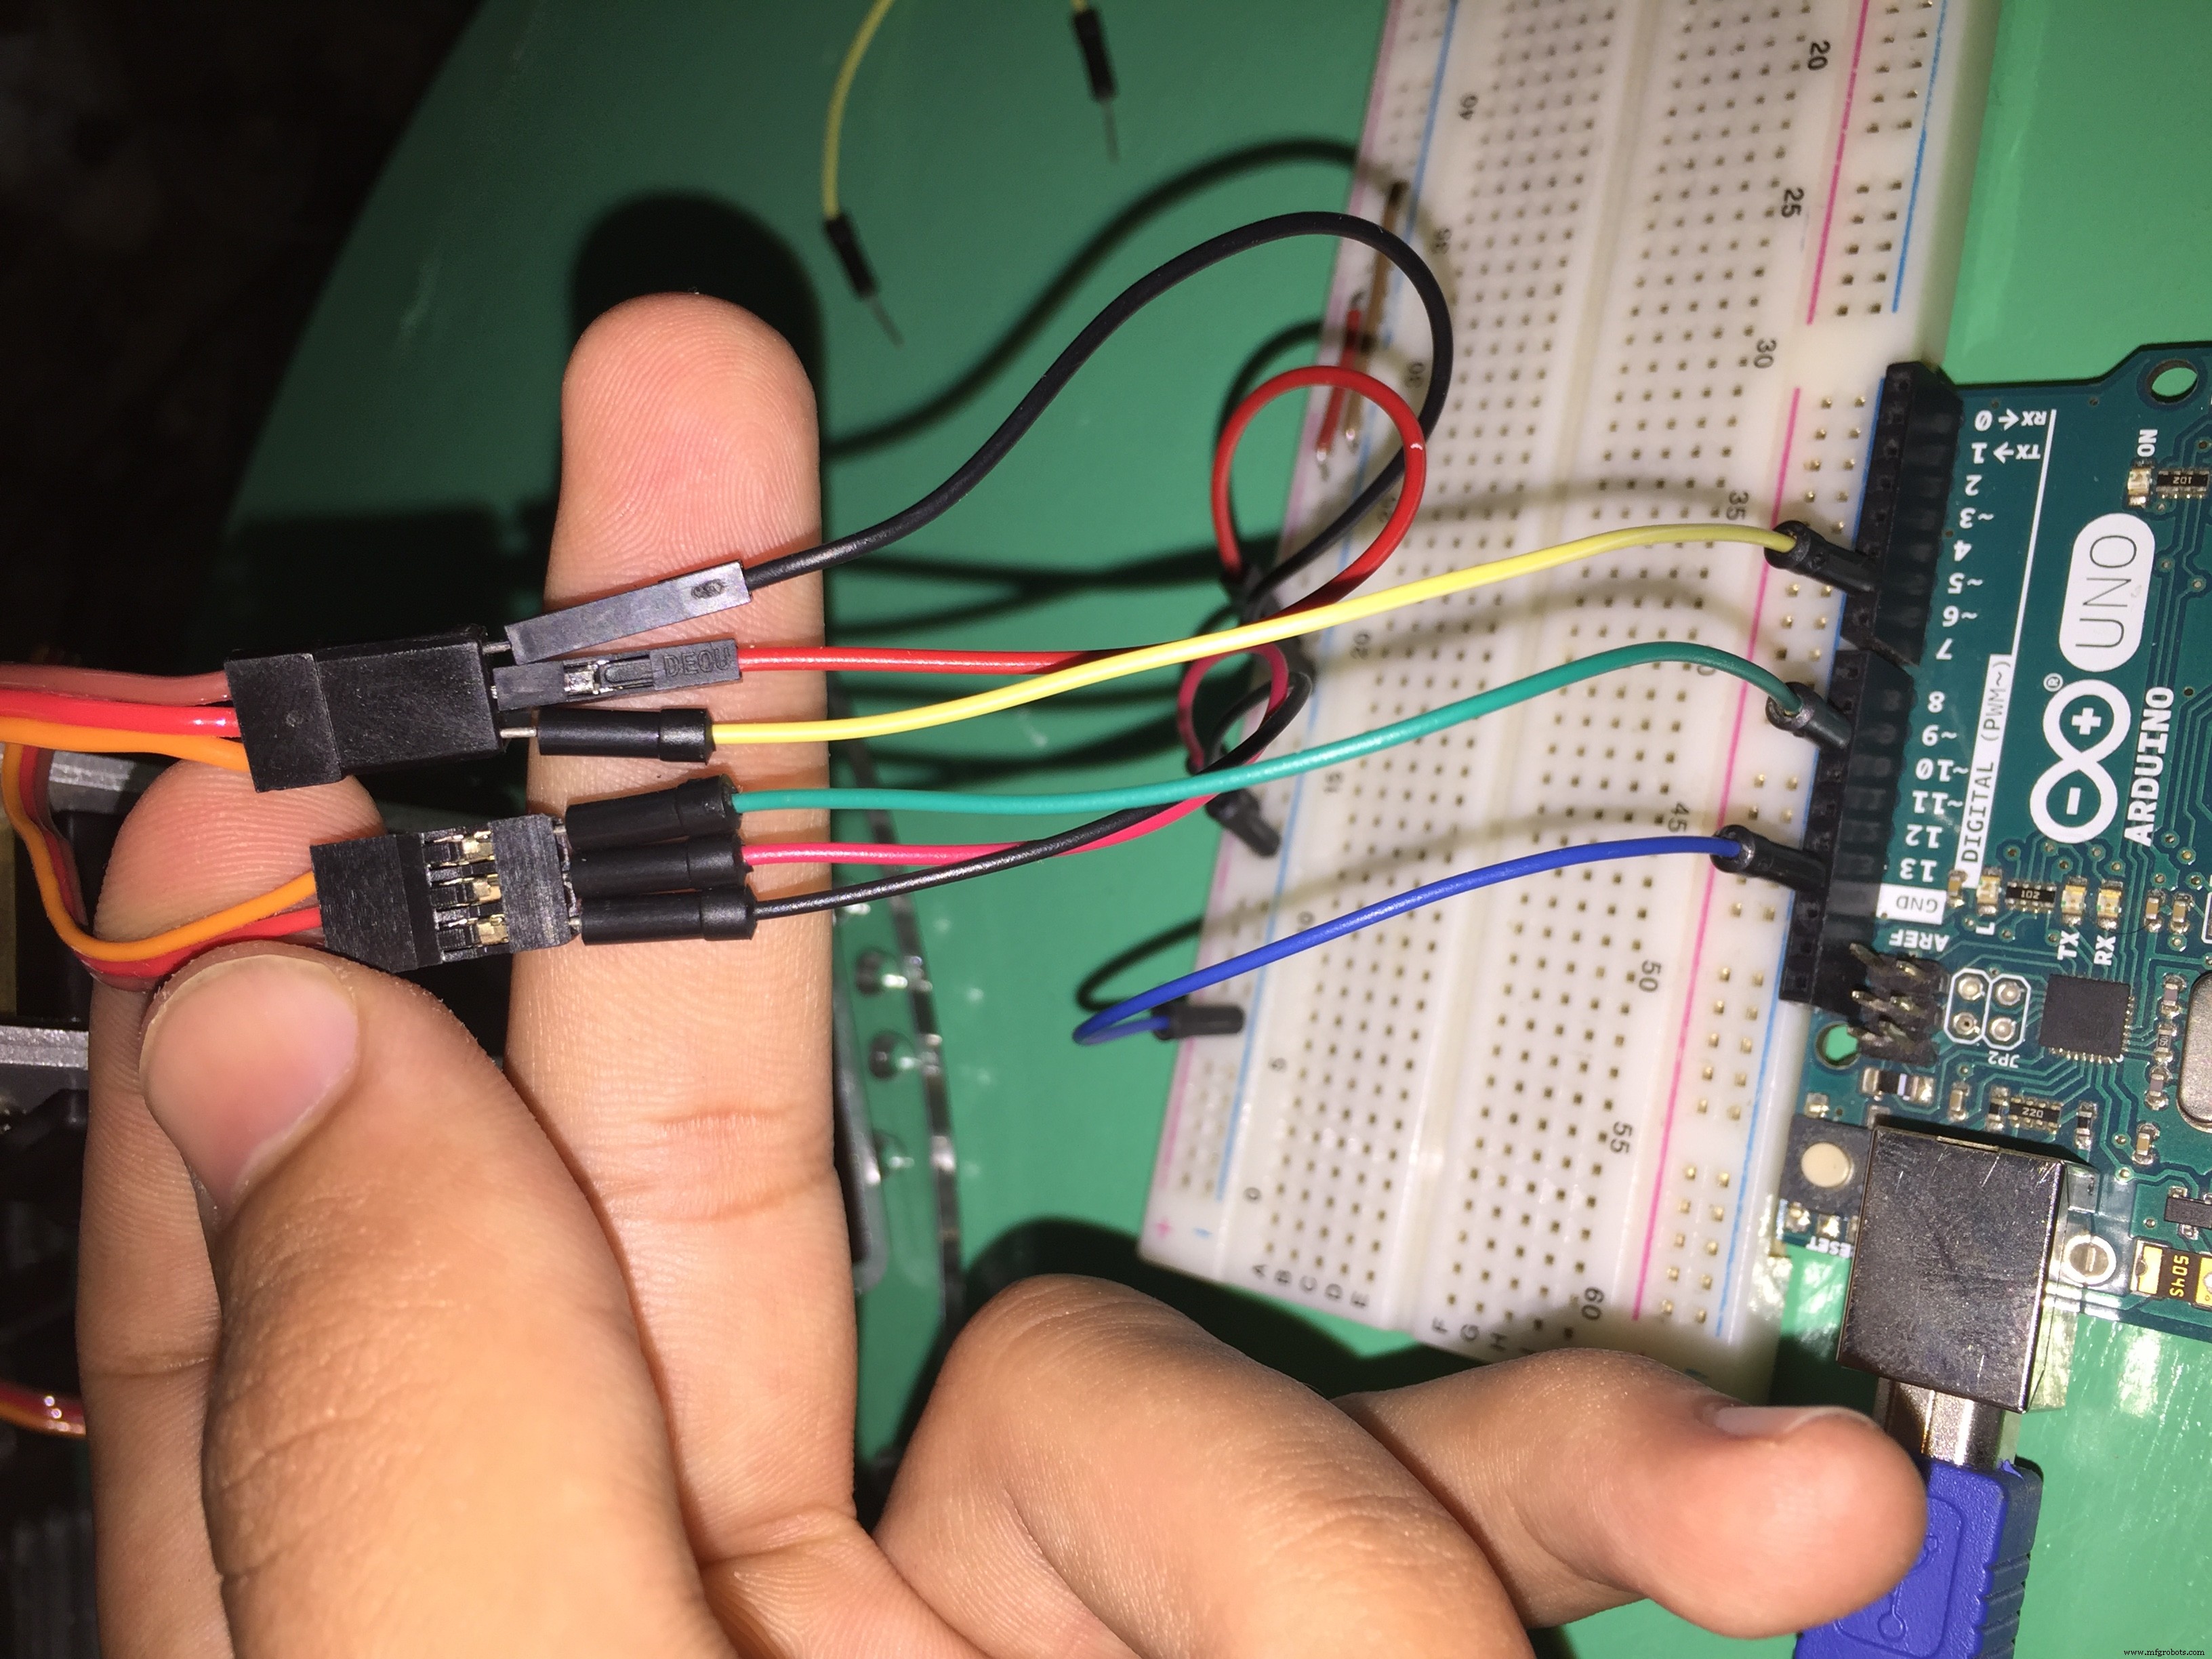
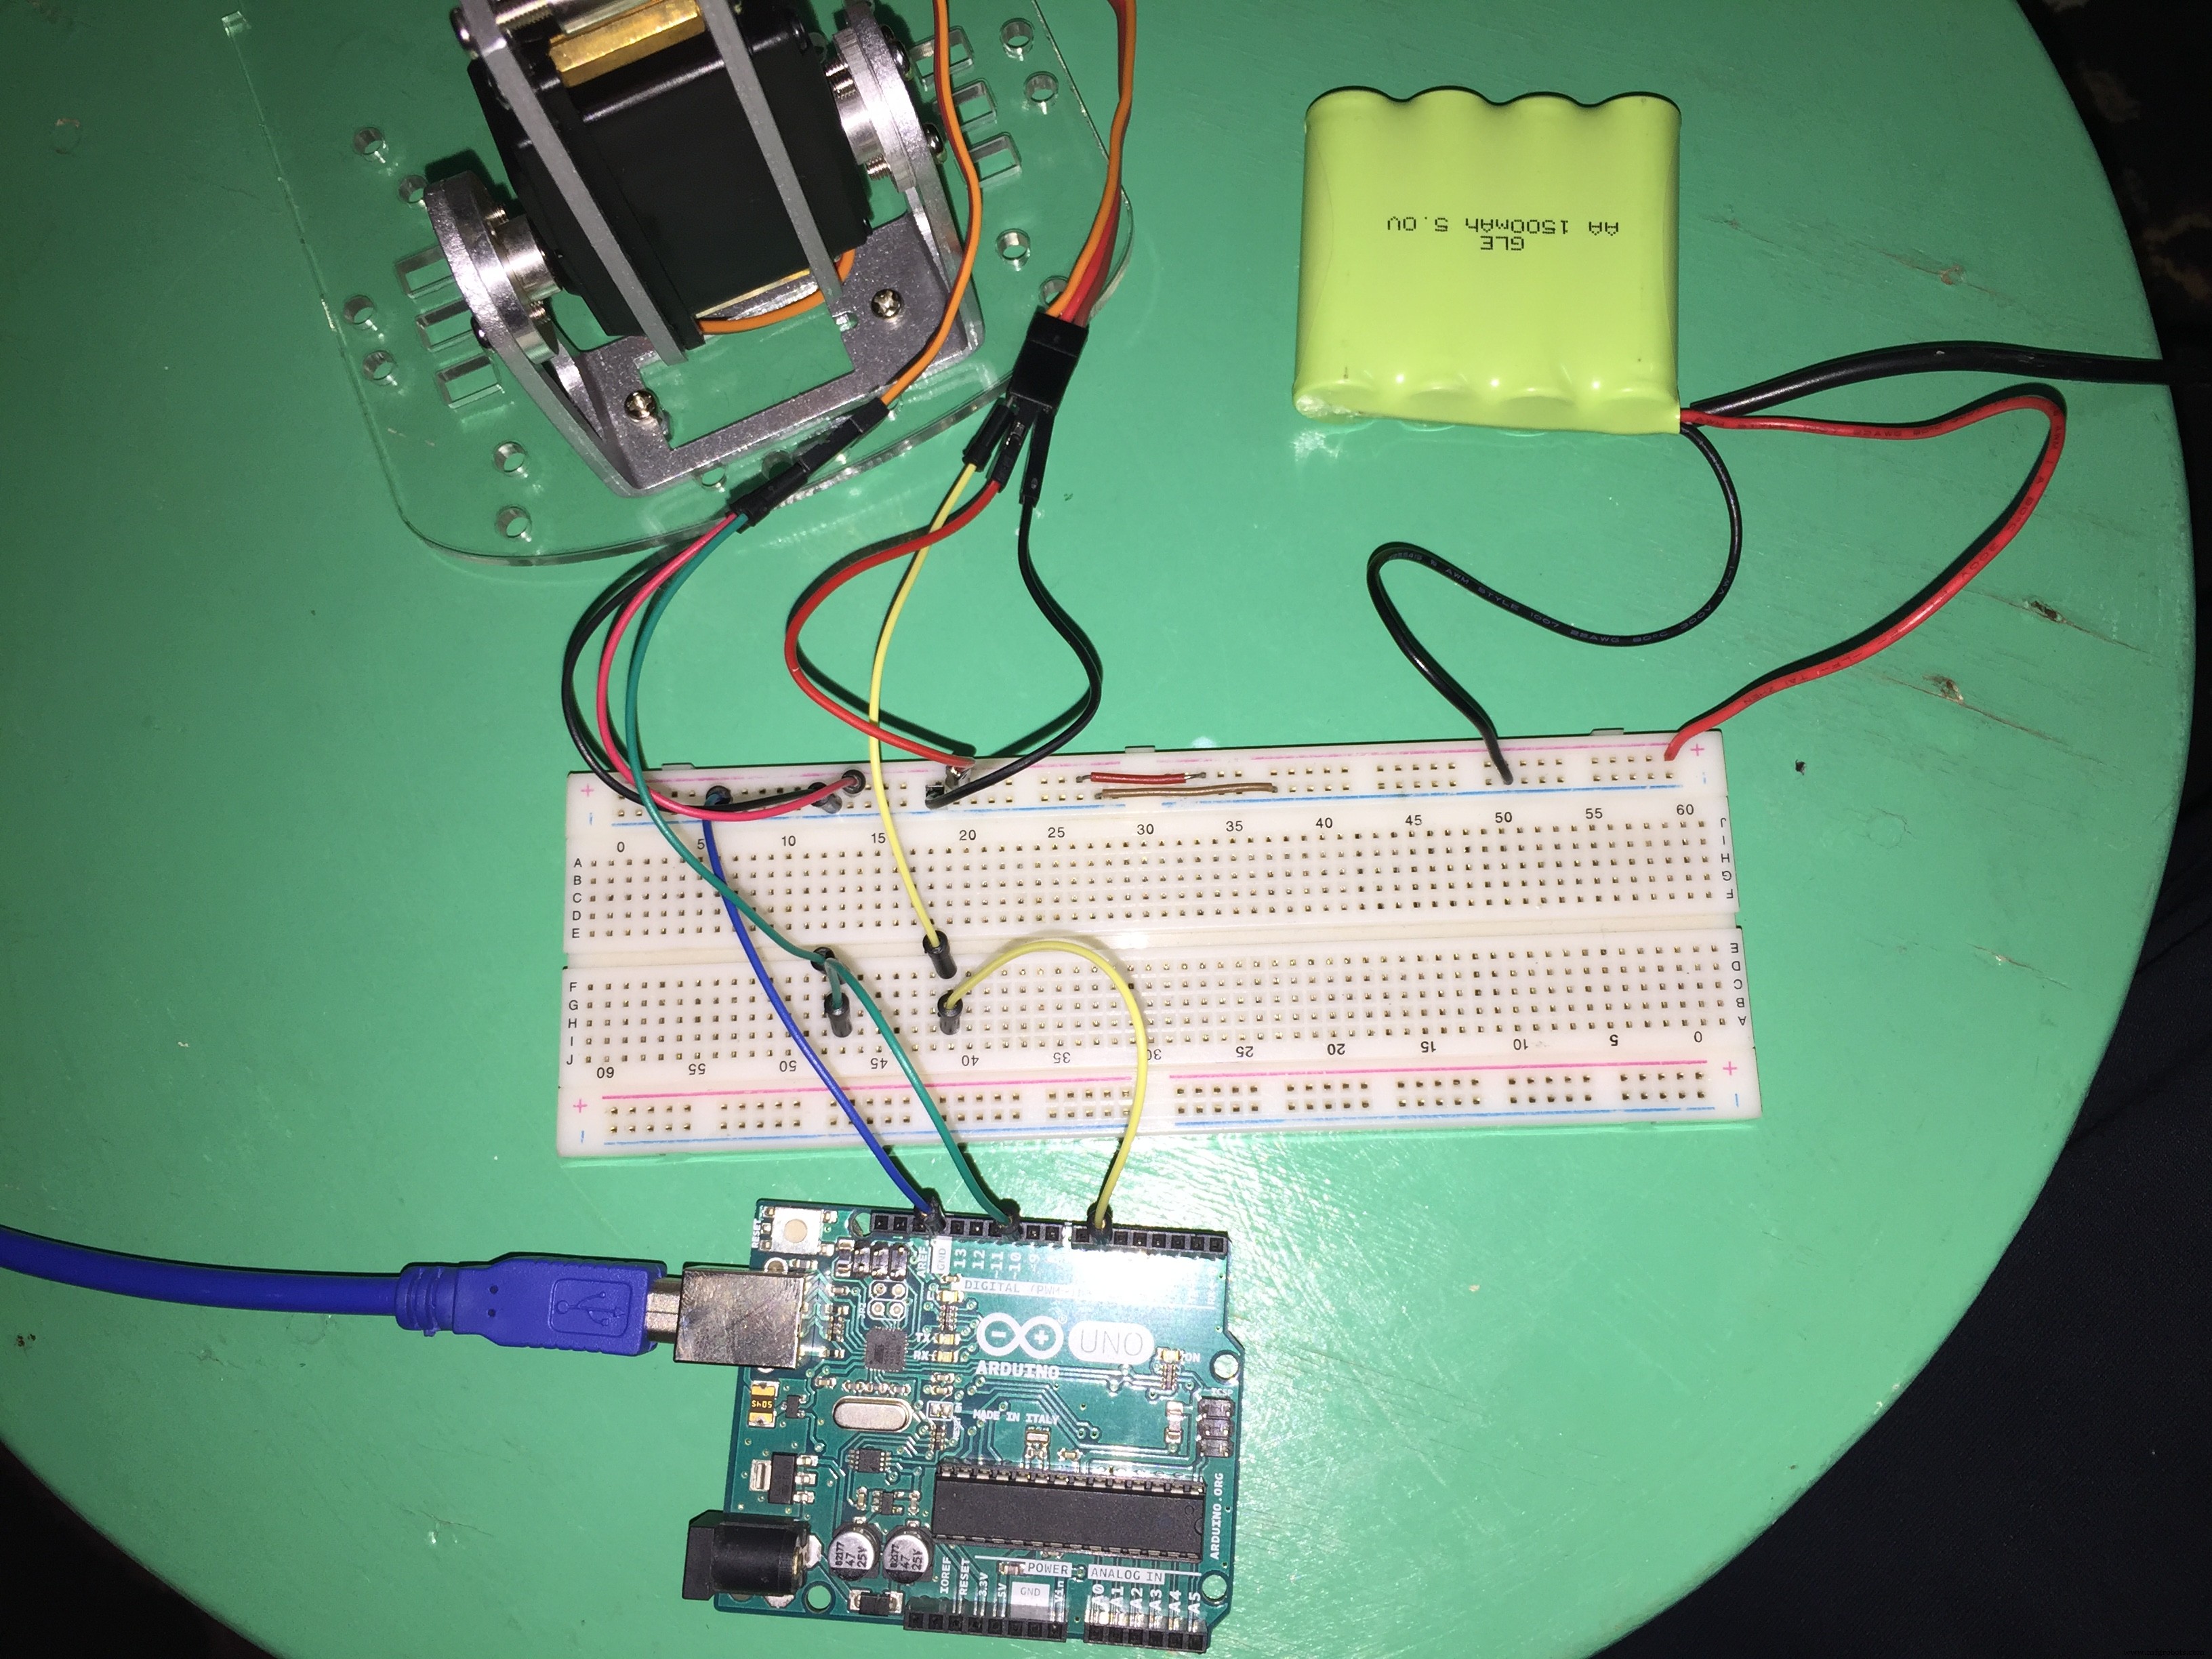
ВАЖНО: Не забудьте соединить GND аккумулятора и GND Arduino (общая земля)!
5) DC-моторы: припаяйте провода к контактам моторов. Полярности нет — если перепутать, изменится направление вращения.
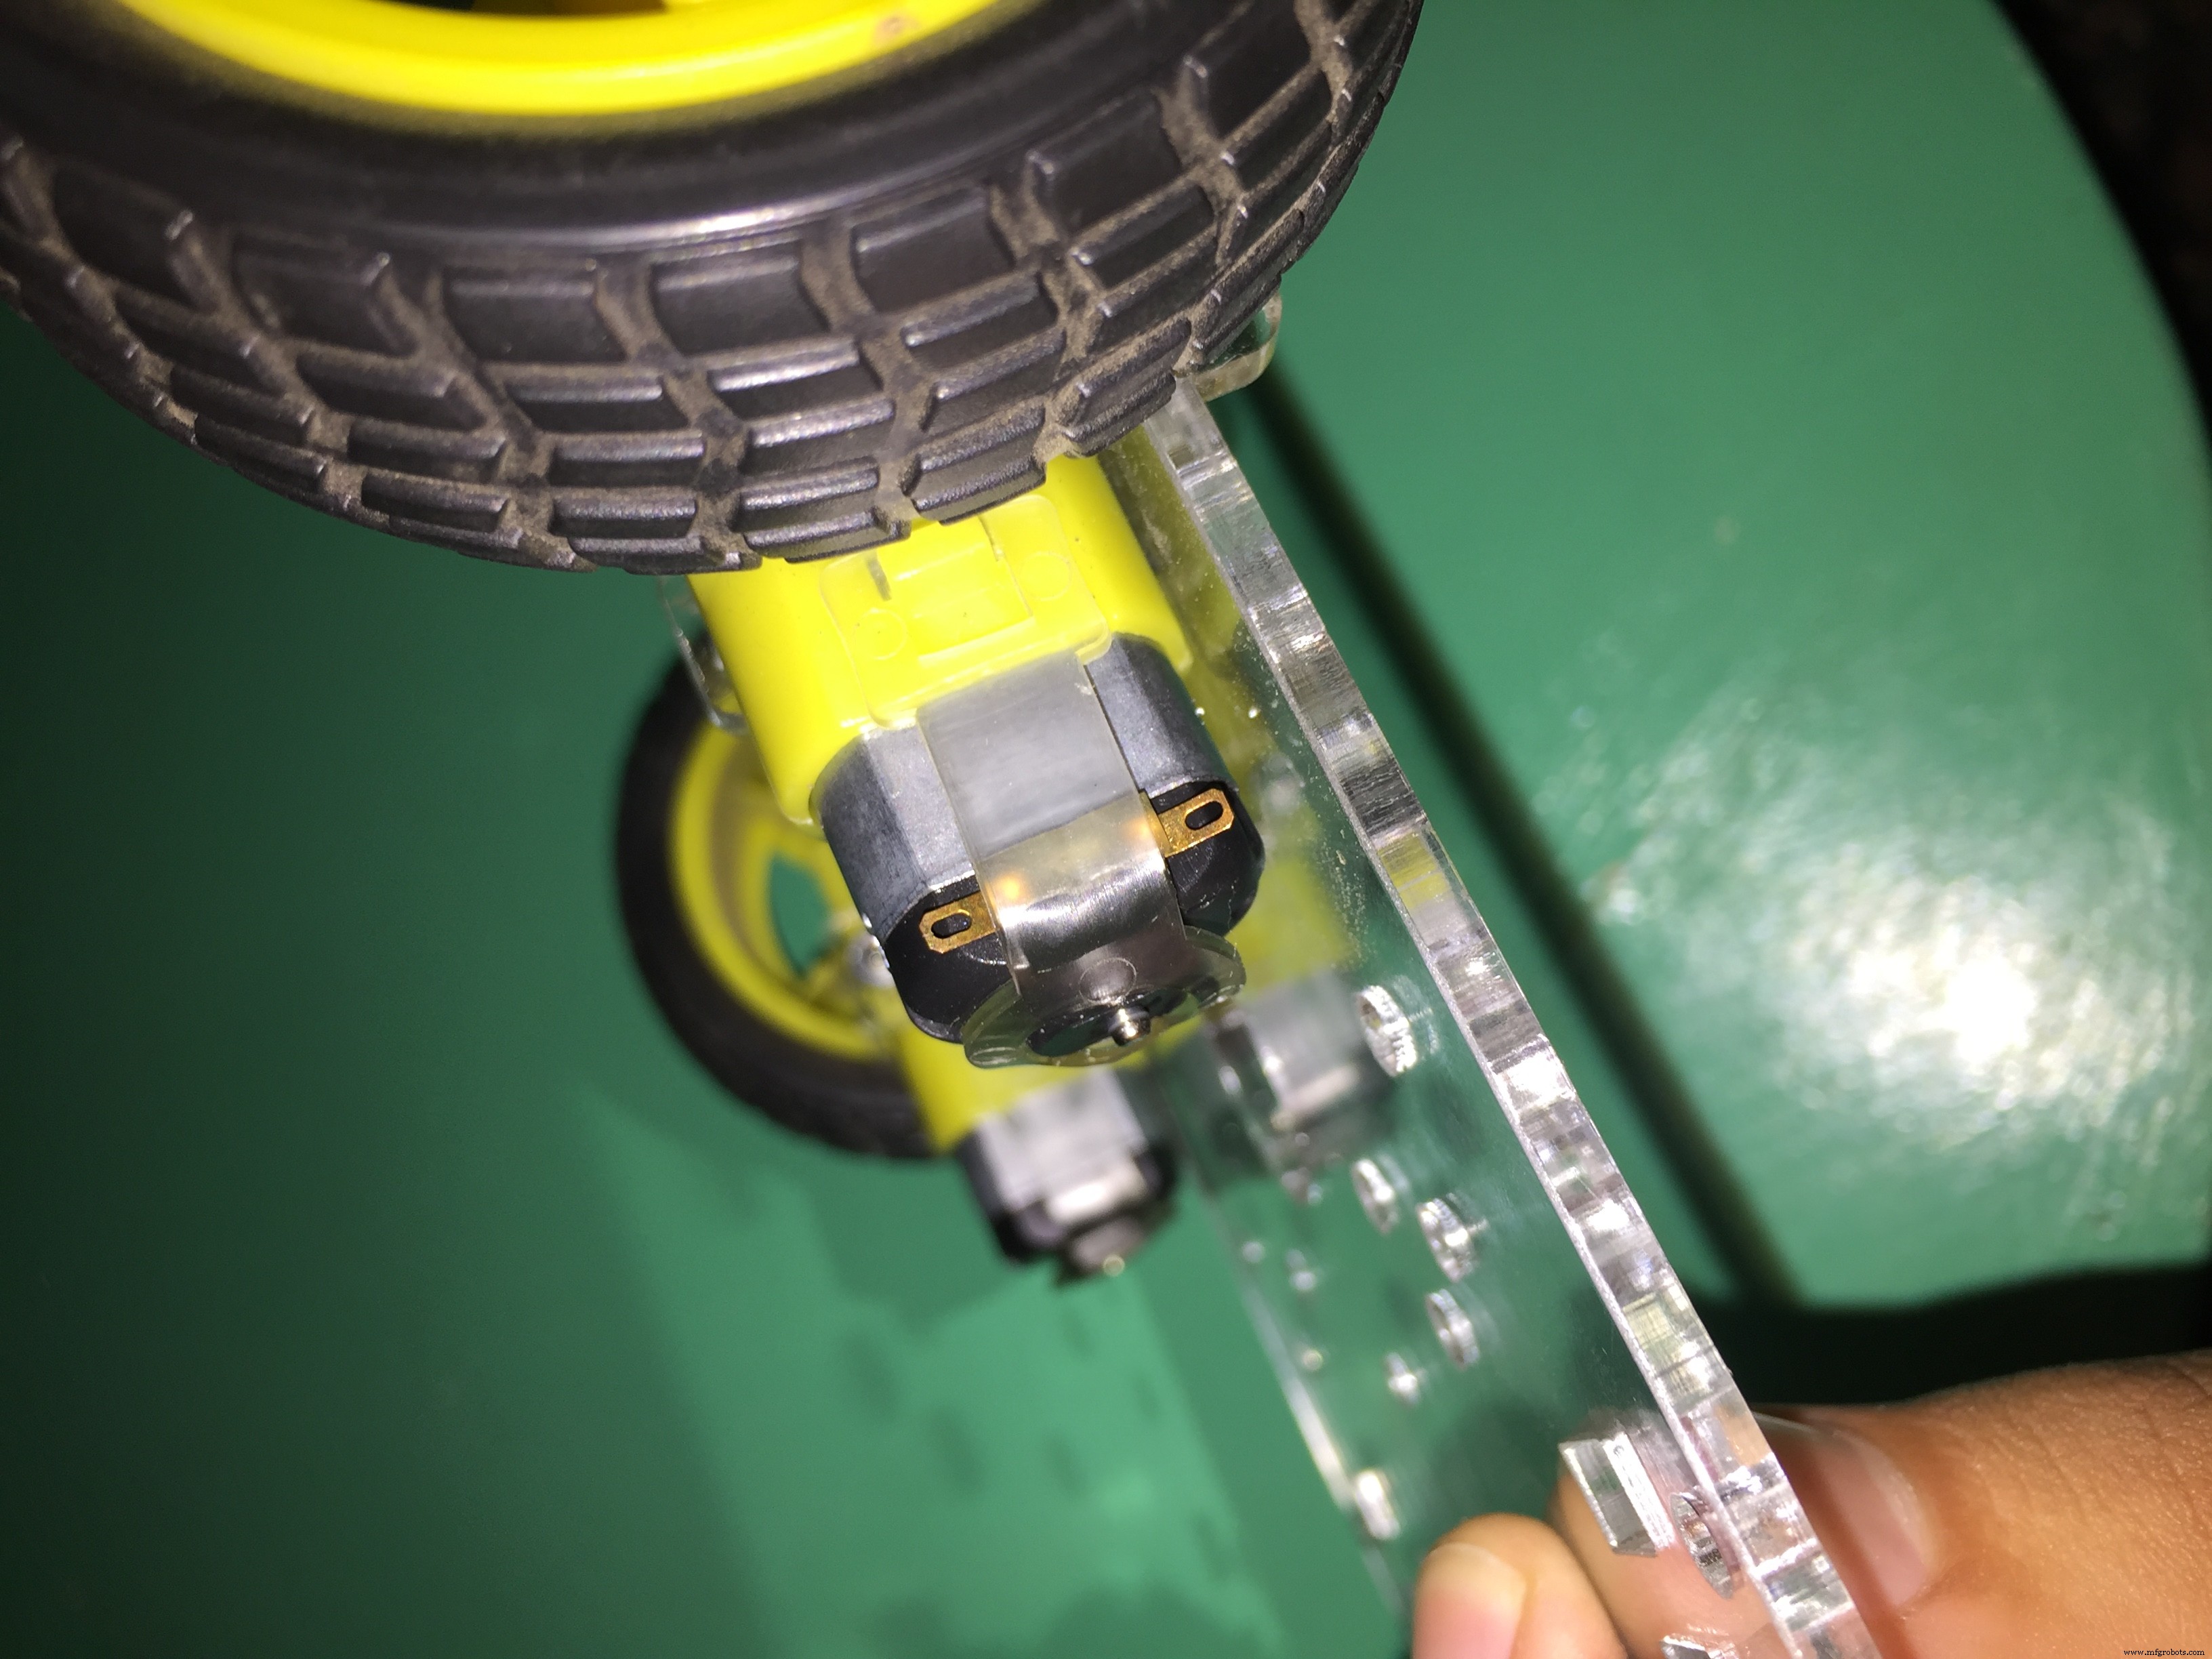
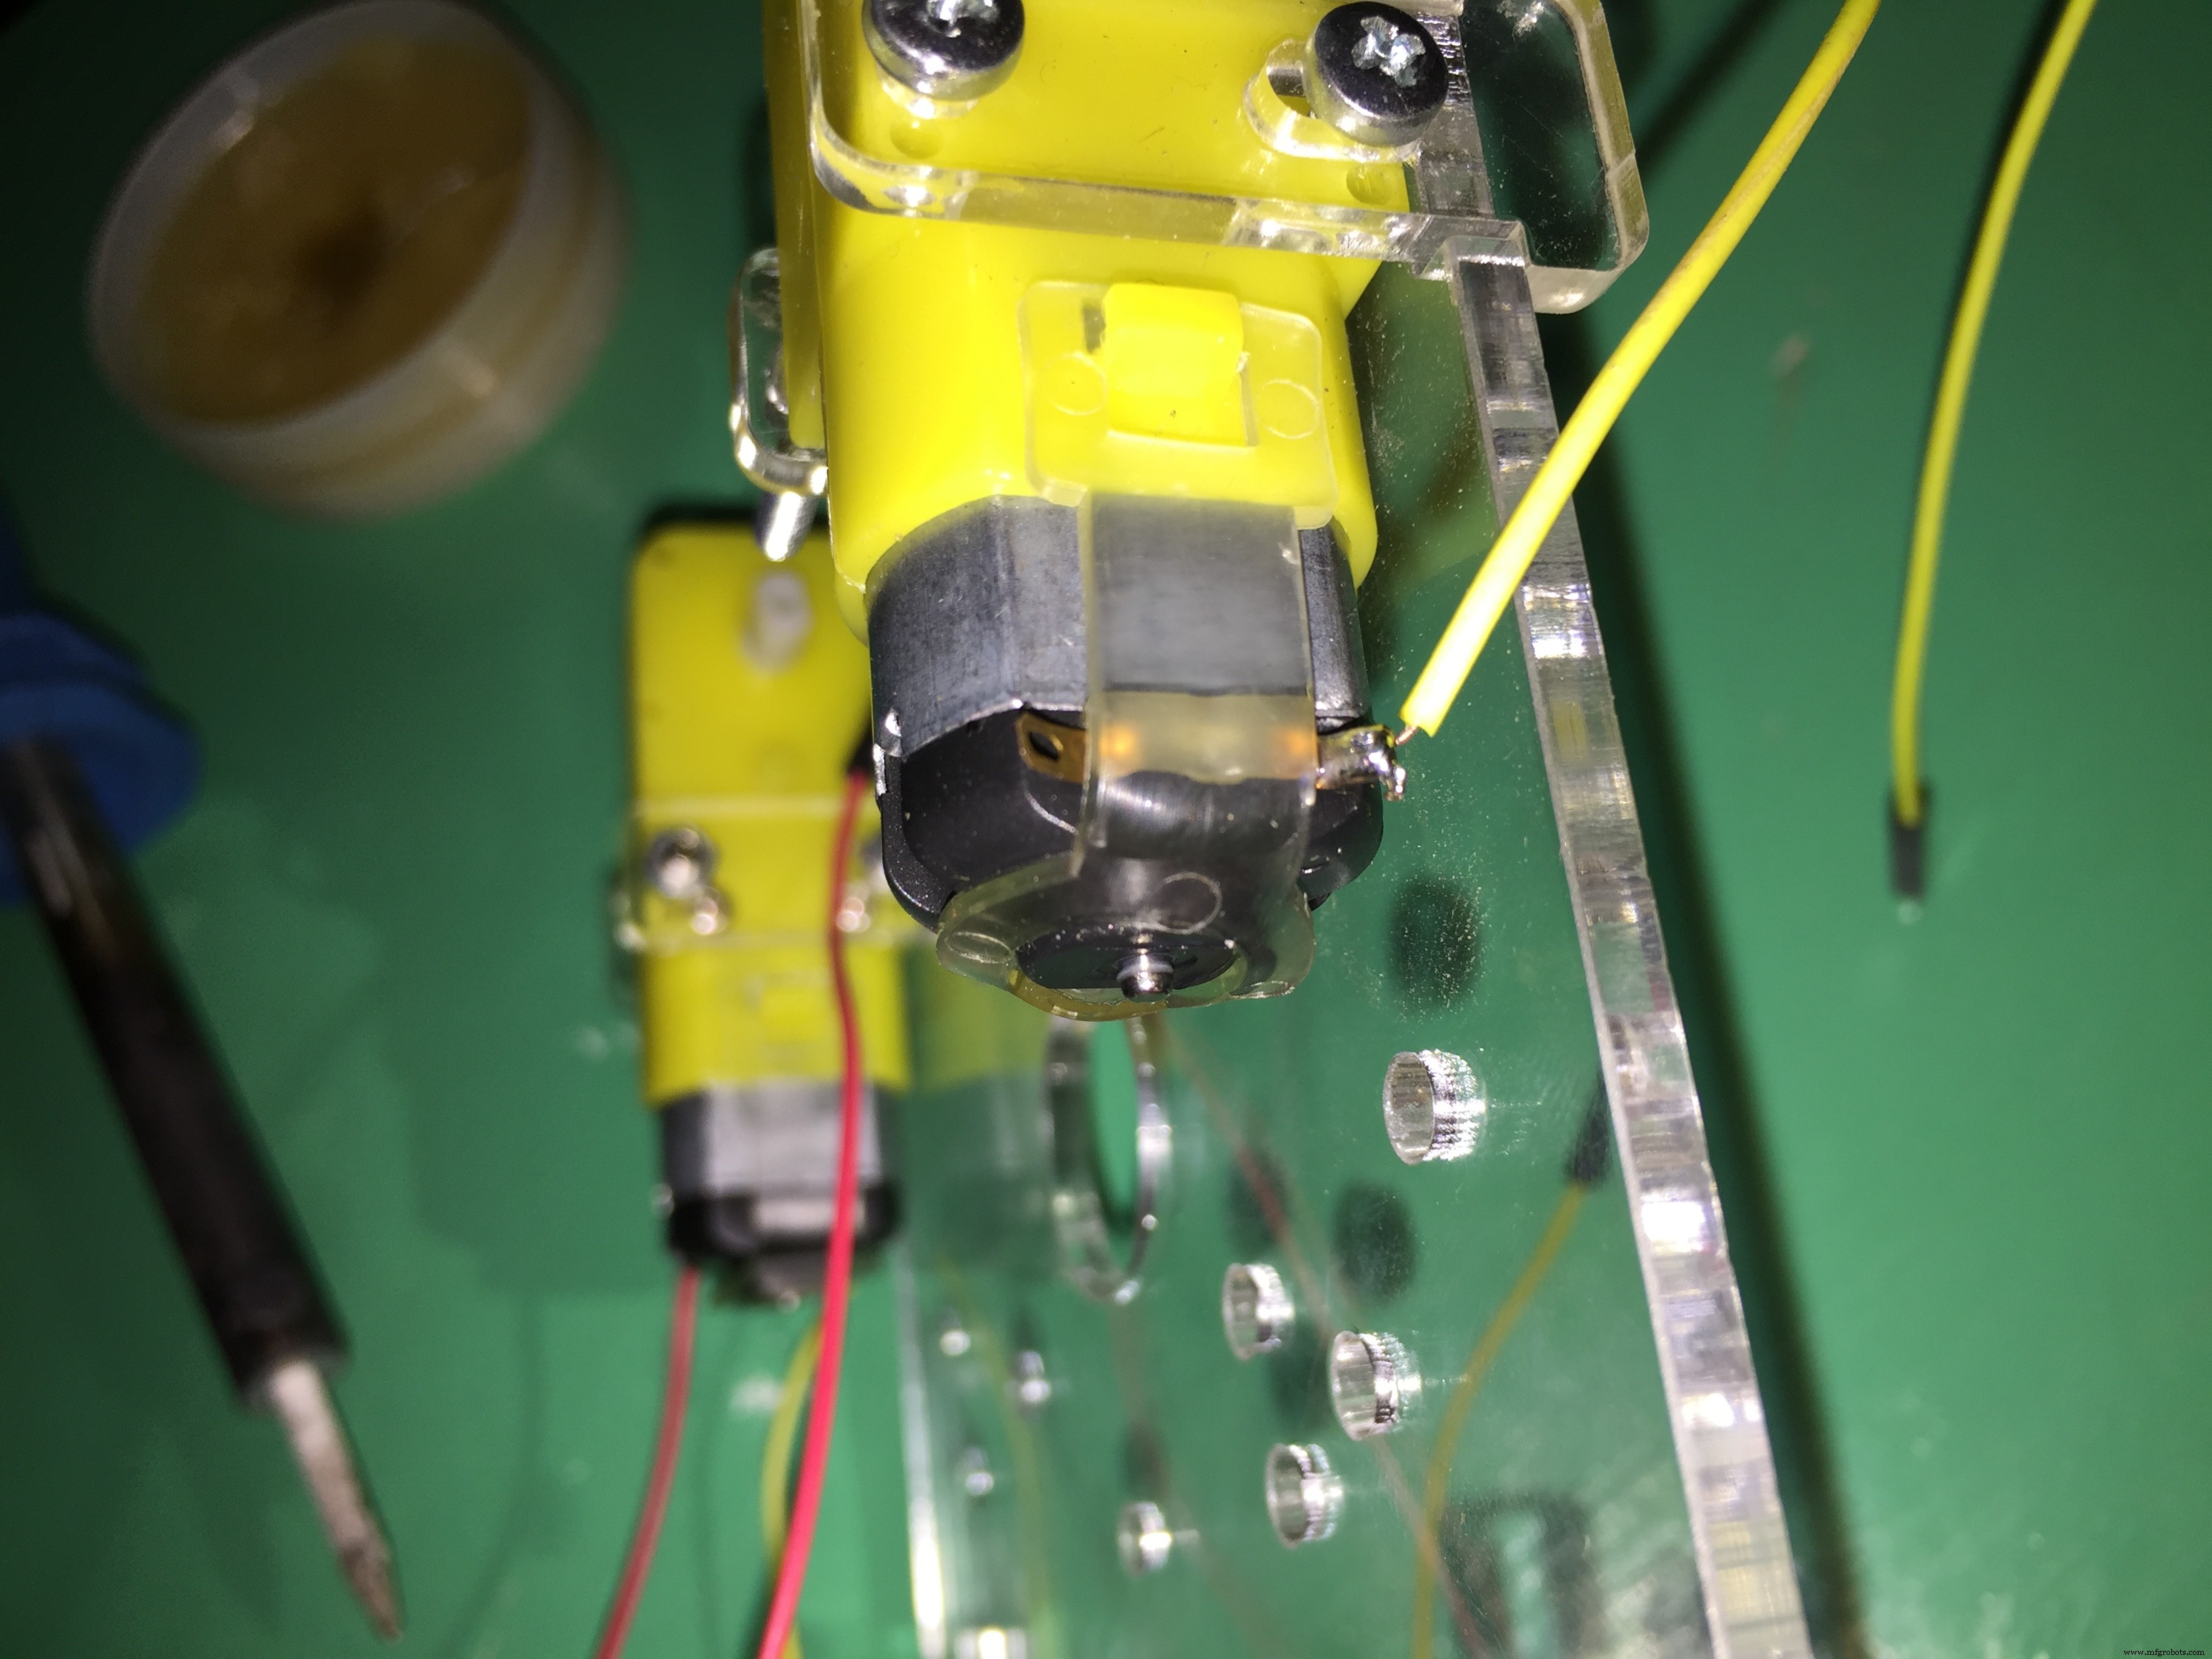
После пайки подключите к Motor Shield.
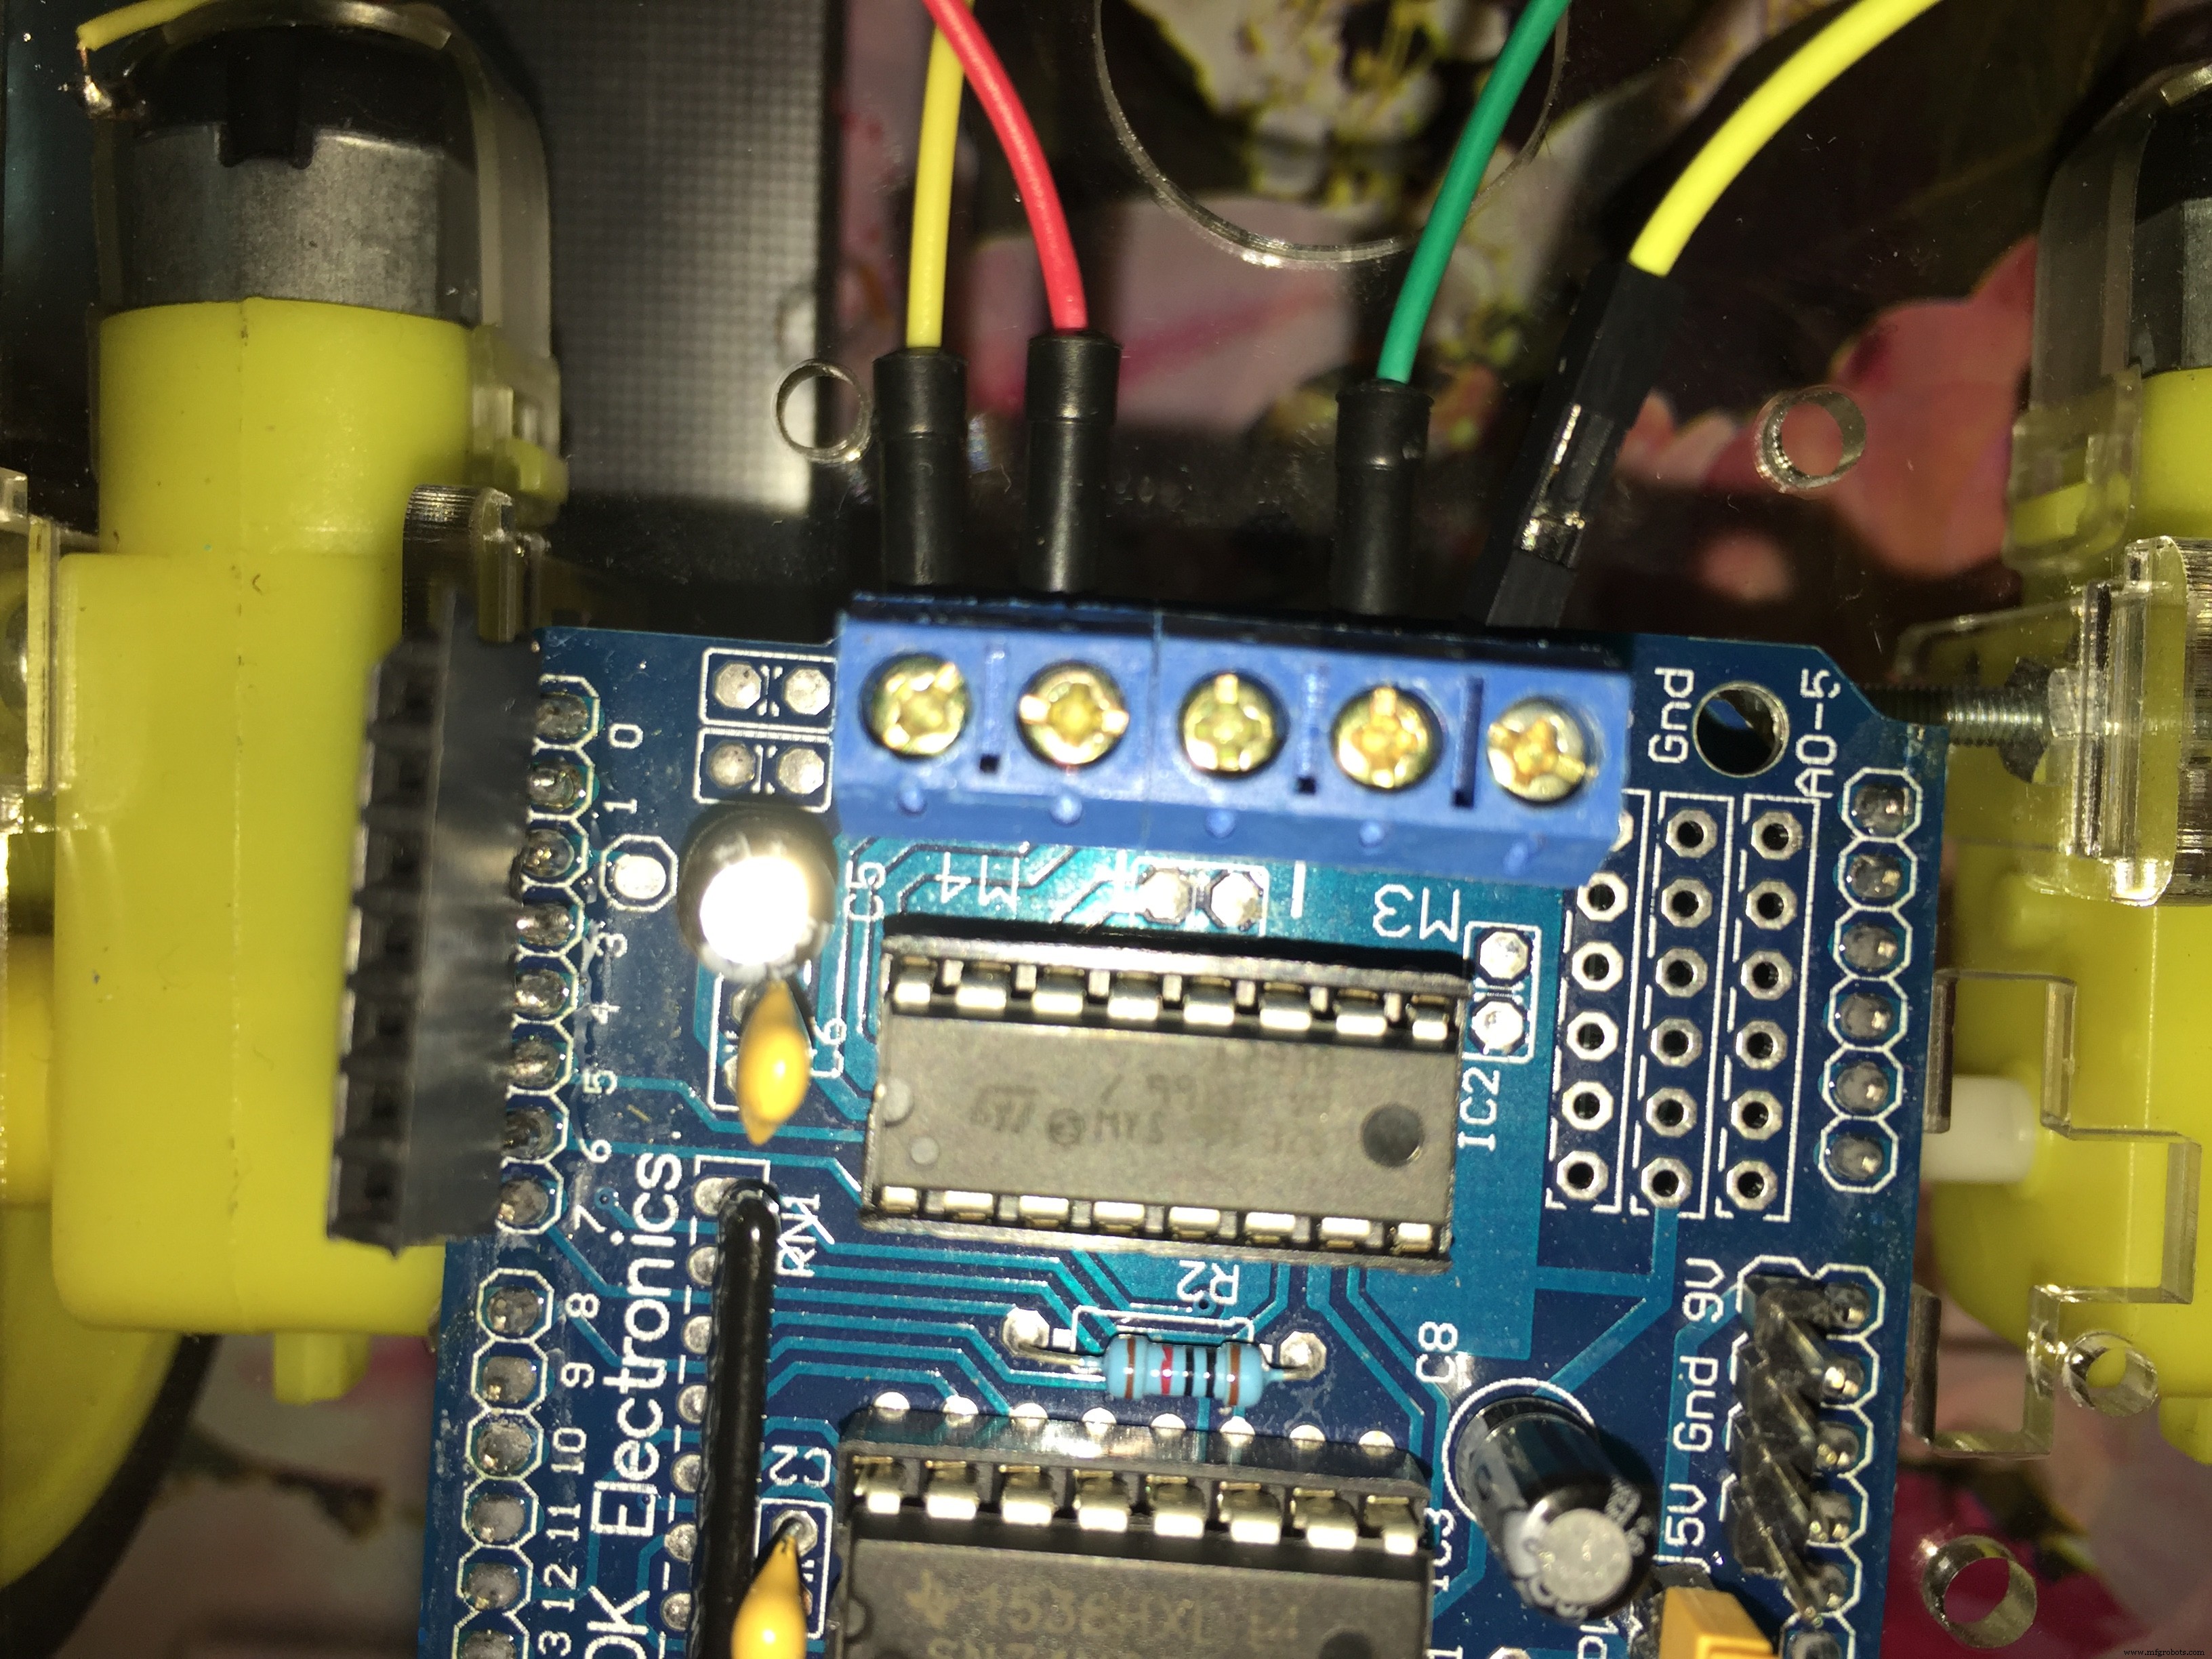
В коде используются Motor 1 и Motor 2 — не Motor 3 и Motor 4.
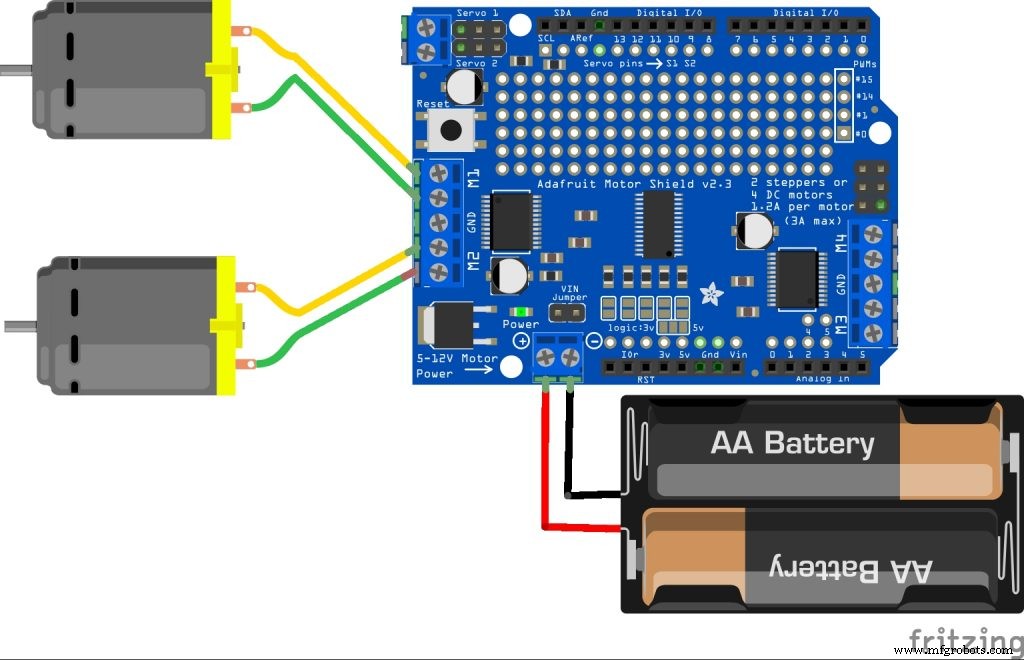
Схемы подключения
Подключение моторов робота и аккумулятора к драйверу моторов.
Подключение сервоприводов руки и аккумулятора к Arduino.
Подключение Bluetooth-модуля к Arduino.
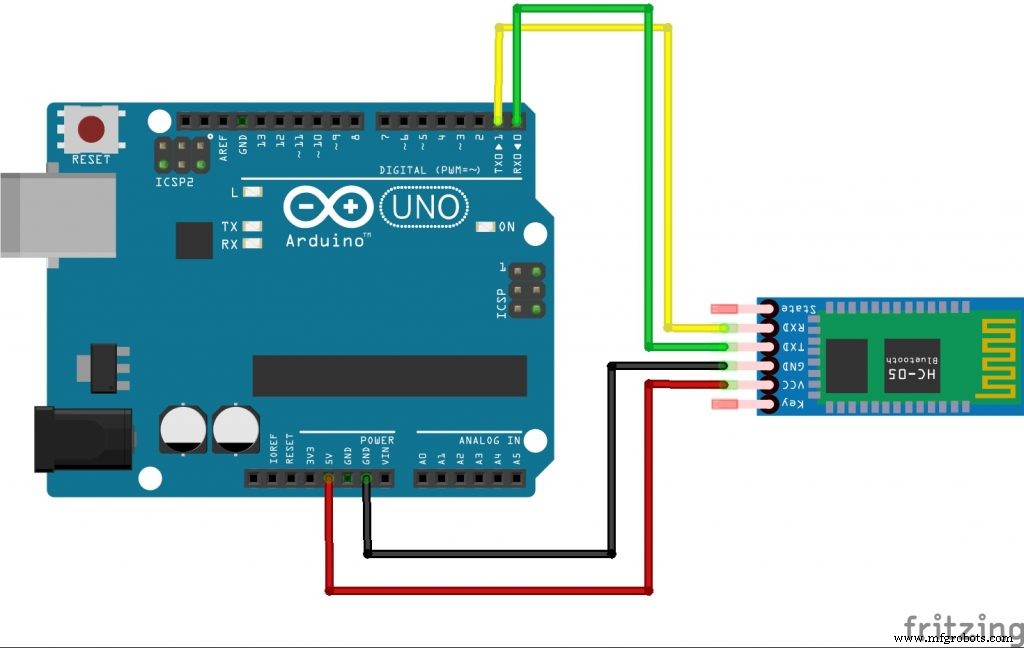
ВАЖНО: Отключите красный провод (+5) Bluetooth-модуля ПЕРЕД загрузкой кода на Arduino. После загрузки подключите обратно.
Код
Pick And Place Robot Arduino Code (Arduino)
#include #include AF_DCMotor motorR(1); AF_DCMotor motorL(2); Servo elbowServo; Servo gripperServo; int command; void setup() { gripperServo.attach(9); elbowServo.attach(10); Serial.begin(9600); motorR.setSpeed(255); motorL.setSpeed(255); } void loop() { command = Serial.read(); /* ARM Code */ if(command>=1 && command <=180) //elbow servo move according to the thumb position on the mob app between 0 -- 180 . { elbowServo.write(command); } else if (command == 205) //Gripper Move To Angle 0 { gripperServo.write(0); } else if (command == 206) //Gripper move to angle 90 { gripperServo.write(90); } else if (command == 207) //gripper move to angle 180 { gripperServo.write(180); } /* CAR CODE */ else if (command == 200) { motorR.run(FORWARD); motorL.run(FORWARD); } else if(command == 201) { motorR.run(FORWARD); motorL.run(BACKWARD); } else if(command == 202) { motorR.run(RELEASE); motorL.run(RELEASE); } else if(command == 203) { motorR.run(BACKWARD); motorL.run(FORWARD); } else if(command == 204) { motorR.run(BACKWARD); motorL.run(BACKWARD); } else if(command == 0) { motorR.run(RELEASE); motorL.run(RELEASE); } } Схемы
Приложение работает только на Android. Включите Bluetooth перед использованием. Сначала свяжите телефон с Bluetooth-модулем в настройках телефона, затем выберите модуль в приложении. ieee_aast_aswan_test1_xVVlPTtt8n.apk
Производственный процесс
- Создание Bluetooth-робота на Raspberry Pi с аудио-обратной связью
- Создание интернет-управляемого видеostreaming-робота на Arduino и Raspberry Pi
- Построение Wi-Fi-управляемого робота на Raspberry Pi с Python — пошаговое руководство
- 3D-печатаемые кастомные захвата для топливных форсунок: повышение эффективности pick-and-place
- Ведущие производители пик-энд-плейс роботов в Индии
- Топ-10 надежных поставщиков роботов «захват-перемещение» для промышленной автоматизации
- Как работают роботы pick-and-place: повышение эффективности в производстве
- Повышение эффективности автоматизацией Pick-and-Place: бесшовная интеграция роботов с EasyWork
- Роботизированная автоматизация ускоряет производство батарей для волны EV
- Инструментарий конца манипулятора: повышение производительности роботов pick-and-place