



Оптимизация дизайна подсветки для систем зрения роботизированной хирургии
Цель роботизированной хирургии: точность, меньшие риски, быстрее восстановление
Цель робототехники и роботизированно-ассистируемой хирургии — позволить хирургам выполнять сложные, ранее недоступные процедуры с повышенной точностью, ведущей к сокращению времени операции и восстановления, а также снижению рисков для пациентов. Роботизированная хирургия оказала значительное влияние во многих применениях, включая простатэктомию, нефректомию и гистерэктомию колоректальной хирургии. С недавними технологическими прогрессами сейчас в разработке больше роботизированных применений, чем когда-либо.
Улучшение хирургического рабочего процесса через инновации во всех подсистемах
Для улучшения хирургического рабочего процесса, доступа к месту операции и времени восстановления новые инновации появляются во всех подсистемах по всей архитектуре хирургического робота. Улучшение качества изображения с точной и последовательной визуализацией позволяет хирургам принимать более информированные хирургические решения во время процедуры. Хирургические системы зрения совмещают камеры с широким полем зрения с волоконно-оптическими или LED компонентами подсветки. Часто в разработке продукта, однако, требования к производительности и дизайну системы подсветки получают гораздо меньше времени и ресурсов, чем камера.
Четыре ключевые подсистемы 3D хирургической системы зрения
Для успешного продукта необходимо учитывать все необходимые подсистемы для доставки высококачественной подсветки. Конкретный пример — высокоразрешающий 3D-лапараскоп с камерой chip-on-tip.
3D хирургическая система зрения имеет четыре ключевые подсистемы:
- Система подсветки, доставляющая свет к хирургической цели,
- Камера (линзы и CMOS сенсор) для захвата света от ткани,
- Прошивка для контроля качества изображения и задержки, и
- Дисплейная система (комбинация 2D и 3D дисплеев).
У каждой подсистемы свои ключевые вопросы, которые команда дизайна должна рассматривать.
Клинические применения: понимание целей хирургической команды
Перед проектированием надёжной системы подсветки инженер-дизайнер должен иметь всестороннее понимание целей клинической команды для данной хирургической процедуры. Часто менеджер продукта, действующий как «Голос клиента», идентифицирует предикатное устройство и просит «лучшее качество изображения». Команда НИОКР должна перевести этот запрос в количественные требования, идентифицируя образцовые модальности и числовые пределы на FOV, разрешение, цветовую точность и контраст изображения как примеры, в конечном счёте приводя к полным требованиям продукта. В этой статье мы рассмотрим источник света для 3D лапараскопа с полем зрения камеры 80° и рабочей дистанцией 5–100 мм. Мы в основном будем рассматривать приложения белого света, но также обсудим флуоресцентные соображения.
Для прояснения мы рассматриваем здесь дизайн волоконно-оптической системы подсветки с LED световым двигателем, установленным в ограниченном корпусе оборудования как часть «капитального оборудования», то есть башни визуализации. Капитальное оборудование включает тележку, которая обычно размещает визуализацию и дополнительные системы контроля хирургической платформы. Преднамеренная архитектура хирургической системы — жёсткий стереолапараскоп для использования в роботизированной хирургической системе. Для снижения риска к графику, безопасности и будущим потребностям пользователей интеграции флуоресценции или других образцов, зависящих от источника, мы рассмотрим волоконно-оптическое решение. Авторы ценят прогресс LED в размере и эффективности и рассмотят дизайн-пространство в конце статьи.
Рассмотрения подсветки для роботизированной хирургии
Рисунок 1 выделяет основные системные архитектуры системы подсветки для платформы роботизированной хирургии. Для доставки света к скопу требуется источник подсветки — в данном случае световой двигатель. Световой двигатель будет вводить свет в волоконный тэйпер, если нужно, и затем доставлять его к волокнам, которые передадут свет к кончику.
Световой двигатель — источник света, установленный в капитальном оборудовании. Существуют разные архитектуры для этих источников, но они могут быть сведены к двум основным типам. Некоторые световые двигатели будут использовать один широкополосный источник, в то время как другие воспользуются смешением узкополосных LED для создания широкополосного источника. Одиночный широкополосный LED несет риск необходимости коррекции синего света из-за архитектуры белого LED, использующей синий LED для активации фосфора. Высокая доля синего света поглощается красной тканью. Высокий синий сигнал в спектре может привести к вызовам на этапе цветовой настройки и, потенциально, к изображениям, которые выглядят слишком оцифрованными или «фейковыми». Подход со смешанными RGB LED может устранить проблемы избыточного синего света, но требует более сложной оптики в световом двигателе для ввода трёх источников в систему. Если системе требуется ближний инфракрасный (NIR) свет, NIR LED устанавливаются в световом двигателе тоже, компактизируя дизайн.
Размещая RGB и NIR LED в одном корпусе, источники света могут делить те же волокна, доставляющие свет к кончику. Это максимизирует эффективность системы подсветки эндоскопа. Для передачи света от светового двигателя к кончику эндоскопа требуются высокочисленные апертуры (NA) волоконной оптики, а также оптическая система для релея света от источника к кончику. Термин для описания углового выхода волокна — числовая апертура, или NA. Чем выше NA, тем выше угловой выход волокна. NA равно синусу наивысшего угла, который может входить и выходить из волокна. NA волокна определяется показателем преломления ядра и оболочки волокна. Чем выше NA, тем выше угол выхода света из волокна, освещая больший процент поля зрения.
Для получения лучшей производительности от волоконно-оптического кабеля команда дизайна должна рассматривать отношение между выходом светового двигателя и волоконно-оптическим кабелем. Распространённое решение — использование волоконного тэйпера для увеличения угла входа света в эндоскоп. Волоконный тэйпер обычно устанавливается на проксимальном конце эндоскопа, где подключается световой кабель. Волоконный тэйпер конвертирует большой-по площади, низкоугловой выход светового двигателя в малый-по площади, высокоугловой выход.

NA света, выходящего из светового бокса, обычно на порядке 0.5 NA, углы, ассоциированные с хирургической робототехникой, могут достигать 0.87 NA или выше. Волокна, подключающиеся к световому боксу, должны равняться выходному NA светового бокса. Тэйпер конвертирует низкоугловой свет в высокоугловой для достижения наиширшего угла подсветки. Рисунок 2 показывает, что происходит с лучом света, входящим и выходящим из тэйпера.

Альтернатива использованию тэйпера для достижения высоких выходных углов — проектирование линзы для рассеяния света, выходящего из кончика лапараскопа. Линзо-помогающая система подсветки позволяет более высокие выходные углы, позволяя камерам с более высоким FOV для использования в теле, но идёт за счёт менее компактного дизайна.
После передачи света к волоконной оптике лапараскопа, волокна упаковываются для выхода света через кончик, показано на Рисунке 3. Это более выгодно, чем одиночная световыходная грань по двум причинам. Во-первых, это позволяет легче интегрировать волокна в скоп, и во-вторых, предотвращает нежелательные тени от хирургических инструментов, влияющие на изображение.

Калибровка и тестирование: конвейер обработки изображения (ISP)
При проектировании источника света команда должна также рассматривать конвейер сигнала изображения (ISP), который сконвертирует захваченное изображение и отобразит его на высокоразрешающем 2D и 3D мониторе для хирургической команды. ISP может иметь различные калибровки, применяемые к системе, включая неравномерность тёмного сигнала на образцовом сенсоре, неравномерность фотоответа, цветовую калибровку и баланс белого. Эти калибровки позволяют коррекции, создающие высококачественное изображение; однако, если ISP слишком сильно полагается на калибровки, изображение может выглядеть высокообработанным и отвлекать хирургическую команду.
ISP будет иметь блоки, требующие калибровки каждой единицы. Данные калибровки обычно сохраняются в памяти, установленной на эндоскопе. Раннее начало определения процесса калибровки и координация с инженерами разработки ISP снизят риск поздних стадий проблем разработки. Рассматривая ISP и калибровки рано, множественные ревизии источника света и прошивки возможны до запуска продукта. Калибровки имеют пределы, и если система подсветки спроектирована ближе к намеренному хирургическому использованию, меньше устранения неполадок калибровок в процессе разработки требуется.
Примеры калибровок, связанных с источником подсветки — неравномерность фотоответа (PRNU), баланс белого и цветокоррекция. Эти калибровки все ограничены в своей эффективности, если сам источник подсветки имеет низкокачественный дизайн. Полагаться на калибровки для «исправления» дизайна источника подсветки может привести к производству изображения, выглядящего переработанным. Кроме того, если ISP должен иметь память, выделенную под калибровки, есть риск увеличения задержки системы зрения, ограничивающий роботизированную производительность.
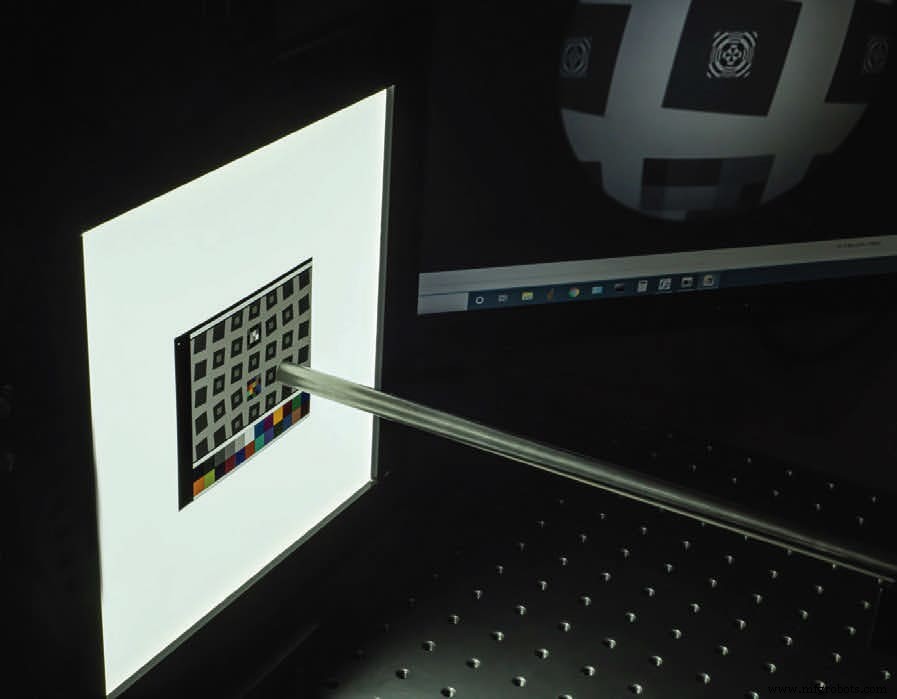
Наконец, после проектирования светового двигателя, подсветки, образцовых оптик и прошивки камеры, требуется надлежащее тестирование. Часто компоненты системы подсветки требуют 100% инспекции и калибровки источников в капитальном оборудовании и лапараскопах тоже. Эти тесты требуют эксплуатации устройства под тестом в различных условиях с использованием специализированных мишеней для измерения цветовой точности, равномерности и выходной мощности. Проектирование системы для автоматизации этих тестов снижает риск вариабельности деталь-к-детали и тестер-к-тестеру, обеспечивая поддержание стандартов продукта в поле. Эти тестовые станции требуют детального механического, системного и программного дизайна для обеспечения их успешного развёртывания на производственных линиях.
Существуют другие соображения для эндоскопии или гибких скоп применений. Эти устройства часто имеют больше ограничений на доступное пространство для подсветки, могут иметь только 2D образцование, быть одноразовыми или другими оговорками, не относящимися к параметрам, представленным в статье. Для малых диаметров и одноразовых устройств пластиковые волокна, LED в кончике и другие более компактные решения могут обеспечить успешный продукт, в котором рассматриваются разные дизайнерские соображения и смягчение рисков.
Подводя итог, разработка компонентов подсветки для систем роботизированной хирургии — сложный процесс. Следует начать с полного понимания клинического приложения и строить на этом понимании. Если проектируется роботизированная система для белого света и NIR применений, мы рекомендуем дизайн на основе использования высоко-NA волокна со световым двигателем, установленным в капитальном оборудовании. Для достижения наиширшего угла подсветки рекомендуется использование высоко-NA волокон для доставки света к кончику устройства. Это самый лаконичный дизайнерский подход, избегающий чрезмерно сложного дизайна. Другие решения могут привести к пробелам в функциональности, ведущим к обходному дизайну.
Эта статья написана Джонатаном Брандом, инженером оптических систем, и Нилом Андерсоном, PhD, вице-президентом по продажам и маркетингу, Gray Optics (Портленд, МЕ). Для получения дополнительной информации свяжитесь с Нилом Андерсоном по адресу [email protected] или посетите .
Датчик
- Типичные подводные камни в новых системах: как избежать ранних отказов
- Ключевые принципы дизайна для оптимизации металлических 3D-печатных деталей
- Проектирование точных приводов двигателей для передовых робототехнических систем
- Экспертное проектирование микролидных картриджей для быстрых IVD-решений
- Как роботизированное зрение улучшает автоматизацию: ключевые преимущества и приложения
- Фоторецепторная регуляция мелатонина и световая терапия: Раскрытие циркадного здоровья
- Основные советы для успешной сборки печатных плат
- Ключевые стратегии проектирования импеданса для гибко-ригидных печатных плат
- Часть 1: Критические соображения по дизайну холодильников для высокопроизводительных центрифугальных компр…
- Центральные контроллеры: бесшовное управление мультиблочными компрессорными системами