



Оптимизация дизайна для эффективной роботизированной сборки
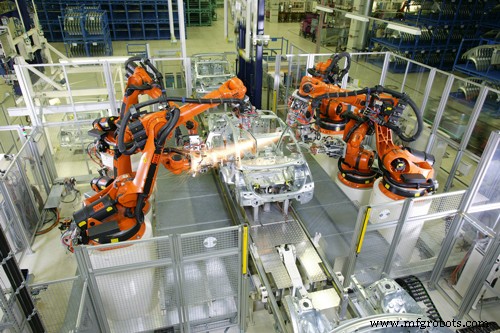
Авто, плиты, медустройства, компьютерные детали… Общее? Сборочные роботы строят их прямо сейчас. Роботизированная сборка набирает обороты в производстве товаров повседневного спроса weltweit. «Единственный способ сделать сборочные процессы рентабельными для северноамериканского производства — робототехника и автоматизация», — Крис Бланшет, Fanuc America. Доказательство: заказы на сборку выросли 96% к тому же кварталу прошлого года; рекордные продажи за 1-е полугодие 2014!
Можете подумать, что проектирование идеальной сборочной системы рискованно/сложно. Не бойтесь — RobotWorx здесь! Ресурсы для проектирования вашей следующей системы автоматизации сборки.
1. Определите сборочное приложение
Сборочные роботы справляются почти со всем: сварка автокомпонентов, паллетизация, дозирование, удержание детали для крепления, покраска, сборка солнечных панелей — есть идеальный дизайн для вас.
2. Выберите сборочного робота
Много конфигураций:
1. 6-осевые роботы
Оптимальная сила, гибкость, вылет. Компактные, высоколовкие, подвижные — сборка со всех углов. Растущая роль. Рекомендации: Fanuc R-2000iA/165F, Motoman HP6.
2. SCARA роботы
Selective Compliant Assembly Robot Arm. 4 оси, идеальны для высокоскоростной сборки. Выборочная комплиантность в X-Y, жесткость в Z — вставка круглого штифта в круглое отверстие без заклинивания. Рекомендации: Motoman HM-20-1000, KUKA KR 10.
3. Дельта-роботы
Меньшие грузы, но непревзойденное ускорение и скорость. Паук на потолке: моторы в базе двигают 3 связанных рычага. Оси параллельно, а не последовательно → быстрота и прецизионность. 10 мм/сек типично, улучшенная повторяемость кончика инструмента → идеальны для мелкой сборки. Топ: Fanuc M3iA/6s, Motoman MPP3.
4. Двурукие (Dual Arm)
Упрощают сложную сборку: удержание одной детали и вставка другой. Для гибких компонентов (трубки, шланги) — работа в паре упрощает оснастку. Рекомендация: Motoman DIA10.
5. Коллаборативные роботы (Cobots)
Быстрорастущая область, входит в сборку. Работают рядом с людьми без защитных ограждений. Fanuc CR-7iA, Universal Robots.
3. Выберите ПО сборки
Машинное зрение: наведение к точной локации детали, инспекция. Силовой сенсинг: тактильное восприятие в 6 степенях свободы. Измерение сил/моментов на EOAT, обратная связь для гибридного управления силами/комплансностью. Трансформируют линии и чистые комнаты.
Электроника: допуски ужеже, детали меньше. Прецизионность, последовательность, минимальные затраты → критична роботизированная сборка.
«Люди не могут делать сверхточные задачи для следующего поколения мобильных устройств или носимых гаджетов. Жизненные циклы продуктов слишком коротки для кастомных станков», — Раш ЛаСелл, Jabil Circuit.
«В нашем мире — электроника — есть роботизированные решения и гибкая автоматизация для уровня прецизионности, который технология теперь позволяет. Труд в Китае и мире дорожает, все ищут дешевле альтернативы», — Раш ЛаСелл.
Комплексные сборки и сенсорные технологии: лучше, дешевле, дружественнее. UI продвинут — не нужен высококвалифицированный рабочий. Визуальный сервоинг → прецизионная сборка <10 микрон.
4. Выберите EOAT (концевое оборудование)
Стандартное или кастомное под требования производства. Типы: захваты, вакуумные чашки, 3-лапчатые патроны, высокоскоростные шпиндели, цилиндры, сверла.
- Стандартное EOAT: серийное, легко заказать (несколько поставщиков), не удлиняет билд, но под ряд продуктов — может не идеально подойти.
- Кастомное EOAT: инженеры решают, какие эффекторы лучши, проектируют/строят под спеку. Добавляет время билда, но лучше функциональность в производстве. RobotWorx договаривает компании для кастомного EOAT (потенциально in-house).
Правильный EOAT → правильное захватничество (groping): робот приближает EOAT к зоне сборки, переходит в захватничество — медленные прогрессивные движения по предпрограммированным узорам для контакта, сенсирования сил/движения/направления, затем привод деталей вместе.
5. Выберите рабочее пространство (воркселл)
Сборка сужает фуутпринт ячеек: сложные системы, комбинирующие операции разным инструментом. Деталь собирается и проверяется сразу.
Роботоячейка необходима для системы: робот, контроллер, периферия (позиционер детали, безопасная среда). Кастомные ячейки под спеки клиента, для ограничений/вызовов пром. среды. Идеальны там, где стандартная ячейка не справится.
Пример сборки
Коробки передач Kawasaki мотоциклов. Гибкость для разных коробок — ключ (много типов мотоциклов). Было: фиксация корпуса подшипника на поверхности, ручное давление для вбивания подшипника в посадочное отверстие.
Роботизированная сборка → гибкая ячейка с приспособлениями под разные коробки. Дизайн: захват коленвала, перемещение над приспособлением с подшипниками, удержание пока пресс вбивает корпус в подшипник. Робот использует позиционный контроль → переход в мягкий абсорб-режим при удержании над подшипником → возврат в позиционный контроль и продолжение.
Выбирайте RobotWorx для следующего дизайна сборки
Ловкие роботы с силовыми сенсорами и зрением — неостановимы. Координированная работа сборочных роботов: неустанно, точно, быстро, прецизно — отражение многообещающего будущего автоматизации.
RobotWorx (сертифицированный интегратор Fanuc, Motoman, ABB, Universal Robots, KUKA) регулярно строит таких сборочных роботов. Команда инженеров, техников, менеджеров подберет правильного робота, эффектор, контроллер, пакет безопасности под нужды приложения и пространство объекта.
Промышленный робот
- Готов ли ваш завод к интеграции роботов? Практическое руководство
- Сборочные роботы 101: прецизионная автоматизация в производстве
- Оптимизация дизайна печатных плат для производства: ключевые стратегии и лучшие практики
- Дизайн для сборки: повышение эффективности производственного процесса
- Выбор батареи для робота: руководство по перезаряжаемым источникам питания
- Основные советы для успешной сборки печатных плат
- Профессиональные рекомендации по дизайну для эффективных многочастных сборок
- Надежные промышленные робототехнические решения для экстремальных условий склада
- Роботизированная автоматизация: Драйвер эффективности и роста в Индустрии 4.0
- Роботизированная сборка паллет: Повышение производительности в high-mix средах