



Выбор правильного робототехнического захвата для оптимальной производительности
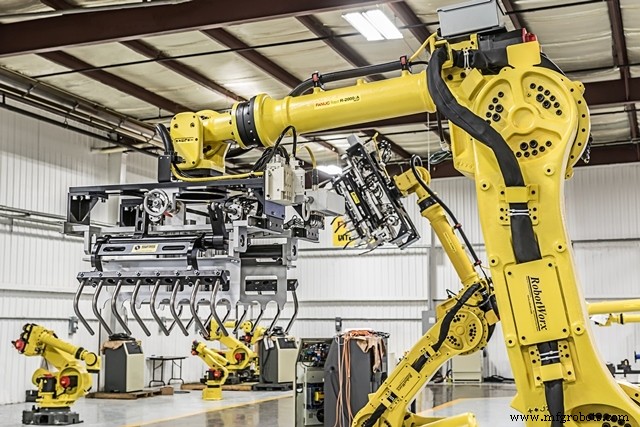
Робототехнические захваты — это физический интерфейс между рукой робота и деталью. Это приспособление конца манипулятора (EOAT) — одна из самых важных частей робота. Одним из многих преимуществ роботов для манипулирования материалами является снижение повреждений деталей. Захват контактирует непосредственно с вашим продуктом, поэтому важно выбрать правильный тип захвата для вашей операции.
Существует четыре типа робототехнических захватов: вакуумные, пневматические, гидравлические и серво-электрические. Производители выбирают захваты на основе того, какое приложение манипулирования требуется и какой тип материала используется.
Вакуумные захваты
Вакуумный захват был стандартным EOAT в производстве из-за своего высокого уровня гибкости. Этот тип робототехнического захвата использует резиновую или полиуретановую всасывающую чашку для подбора предметов. Некоторые вакуумные захваты используют слой поролона с закрытыми ячейками вместо всасывающих чашек для выполнения приложения.
Пневматические захваты
Пневматический захват популярен благодаря своему компактному размеру и легкому весу. Его можно легко интегрировать в тесные пространства, что может быть полезно в производственной отрасли. Пневматические робототехнические захваты могут быть только открыты или закрыты, за что получили прозвище «bang bang» актуаторы из-за шума, создаваемого при работе металл-на-металл захвата.
Гидравлические захваты
Гидравлический захват обеспечивает наибольшую силу и часто используется для приложений, требующих значительных усилий. Эти робототехнические захваты генерируют свою силу от насосов, которые могут обеспечивать до 2000 psi. Хотя они сильны, гидравлические захваты грязнее других захватов из-за масла, используемого в насосах. Они также могут требовать больше обслуживания из-за повреждения захвата из-за силы, используемой во время приложения.
Серво-электрические захваты
Серво-электрический захват появляется все чаще в промышленных условиях, из-за того, что он легко контролируется. Электронные моторы контролируют движение челюстей захвата. Эти захваты высоко гибки и позволяют разные допуски материалов при манипулировании деталями. Серво-электрические захваты также экономичны, потому что они чистые и не имеют воздушных линий.
RobotWorx — опытный интегратор роботов для манипулирования материалами. Мы можем не только помочь вам выбрать правильный тип захвата, но и кастомизировать размер и форму, необходимые для ваших конкретных продуктовых потребностей. Выбор правильного захвата ضروري для обеспечения успешных приложений автоматизации.
Для получения дополнительной информации свяжитесь с RobotWorx сегодня по телефону 877-762-6881.
Промышленный робот
- Готов ли ваш завод к интеграции роботов? Практическое руководство
- On Robot запускает RG6: самый сильный двухпалецовый захват для коботов
- ATI Industrial Automation: лидирующие автоматические сменщики инструментов для промышленных роботов
- Революция в коботах: Piab и Purple Robotics представляют новое поколение захватов
- Максимизация срока службы роботов: экспертные стратегии профилактического ТО
- Роботизированные захваты (грипперы): типы, принципы работы и применение
- Проектирование процессных воркфлоу: гармонизация человеческого таланта и роботизированной автоматизации
- Роботизированный оншоринг: практическое руководство для современных производителей
- Топ-15 робототехнических решений, повышающих эффективность в электронной отрасли
- Роботизированная автоматизация: Драйвер эффективности и роста в Индустрии 4.0