



Проектирование высокопроизводительных ESC дронов: основные факторы дизайна и рыночные решения
В дронной инженерии точный контроль скорости и направления мотора первостепенен. Бесколлекторные DC моторы доминируют рынок благодаря их компактному размеру, низкой стоимости и надежной производительности. Электронный контроллер скорости (ESC) — это хаб, управляющий доставкой мощности, сенсированием тока, микроконтроллерной логикой и коммуникацией с полетной системой, делая его незаменимым для современных БПЛА.
Ключевые соображения для дизайна ESC
При архитектурировании ESC инженеры должны взвешивать следующие критические параметры:
- Тип батареи и номинальное напряжение, установленное на дроне
- Спецификации мотора и класс мощности
- Бюджетные ограничения на компоненты и производство
- Электромагнитная совместимость (EMC) и устойчивость к интерференциям
Большинство квадрокоптеров используют либо бесколлекторные DC (BLDC), либо постоянномагнитные синхронные (PMSM/BLAC) моторы. Выбор диктует алгоритм управления: трапецеидальный или поле-ориентированный контроль (FOC). Трапецеидальный контроль использует шестифазную последовательность коммутации и оценивает угол ротора в безсенсорных настройках через обратную ЭДС. FOC, тем временем, доставляет синусоидальные фазные токи, достигая 1°-5° точности угла и максимизируя крутящий момент под быстрым ускорением.
Архитектура поле-ориентированного контроля
FOC — индустриальный стандарт для дронных ESC, обеспечивая плавную генерацию крутящего момента и эффективное использование мощности. Типичная блок-схема FOC включает:
- Два PI токо-контроллера
- Опциональный speed-loop и референсный генератор тока
- Clarke, Park и обратные Park преобразования для конвертации референсного фрейма
- Space-vector modulator (SVM) для генерации PWM волнформ
- Стартап/шатдаун логика и схемы защиты
- Опциональный наблюдатель для безсенсорной оценки позиции ротора
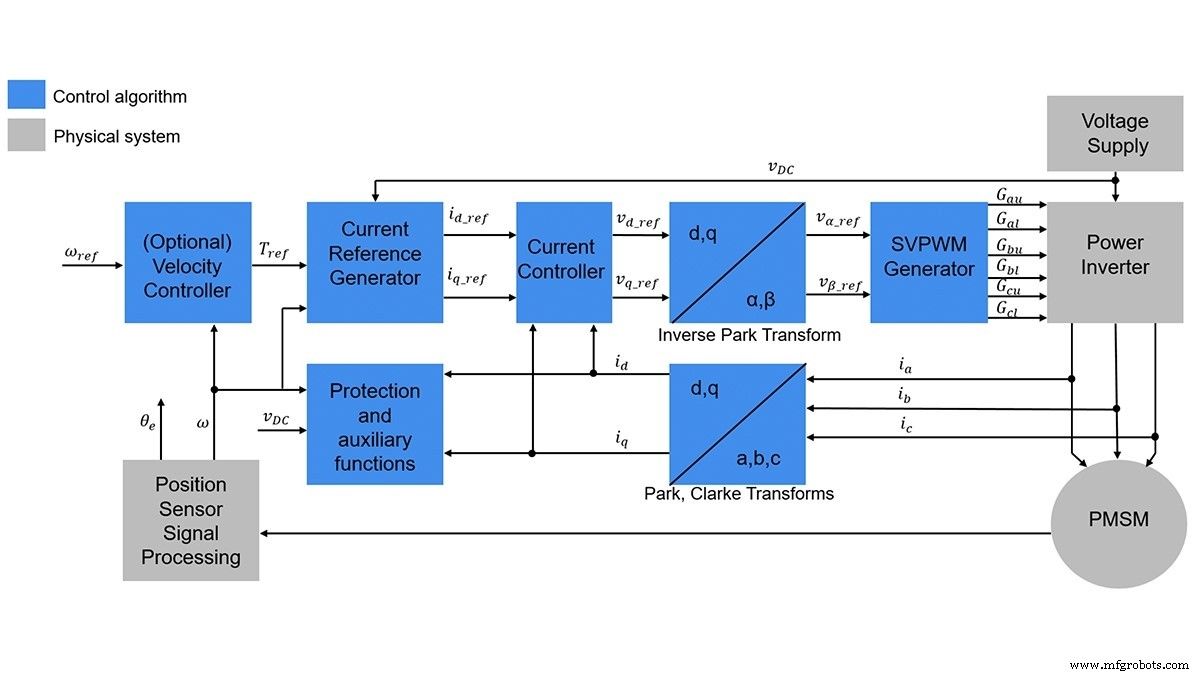
Рисунок 1. Блок-схема поле-ориентированного контроля (Источник: MathWorks)
Выбор между открытым и закрытым (безсенсорным) контролем опирается на потребности применения в точности. Закрытые системы непрерывно мониторят ток и напряжение для коррекции отклонений, обеспечивая согласованную производительность даже под изменением нагрузки.
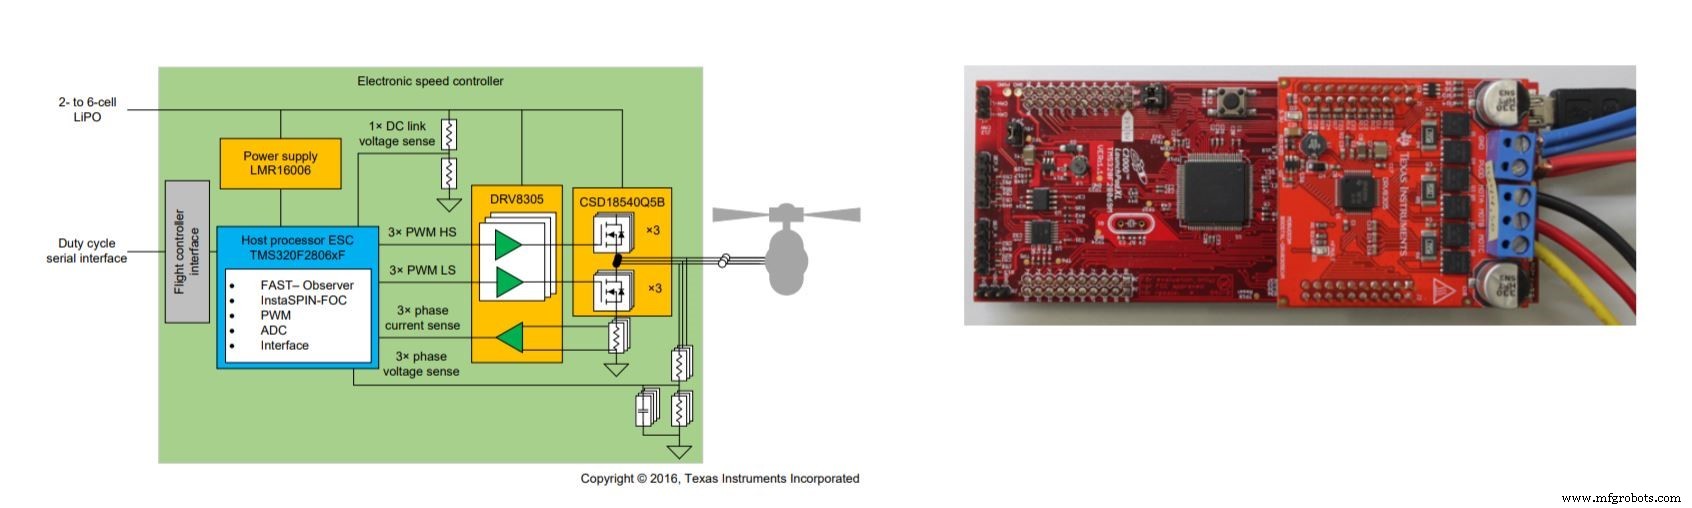
Рисунок 2. Безсенсорный дизайн ESC (Источник: Texas Instruments)
Динамика квадрокоптера и координация моторов
В типичном квадрокоптере два мотора вращаются по часовой стрелке, в то время как противоположная пара — против часовой. Равный тяга на всех четырех моторах результатирует в горизонтальном полете; дифференциальная тяга производит крен, тангаж, рыскание и изменения высоты. Полетные контроллеры используют PID петли для корректировки скоростей моторов в реальном времени, обеспечивая стабильность во время сложных маневров.
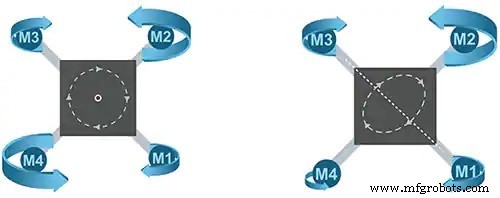
Рисунок 3. Комбинации скоростей роторов для маневров дрона (Источник: STMicroelectronics)
Референс дизайны и коммерческие решения
Ведущие полупроводниковые вендоры предлагают готовые ESC решения, сокращающие цикл дизайна и гарантирующие надежность:
- Texas Instruments — Семейства InstaSPIN-FOC и InstaSPIN-MOTION доставляют 32-бит MCU-базированный контроль для безсенсорного FOC, поддерживающий моторы выше 12 000 RPM и пиковые токи >30 А.
- STMicroelectronics — Референс плата STEVAL-ESC001V1 драйвит любой трехфазный BLDC/PMSM мотор до 30 А пик от 6S Li-Po пака. Предустановленная прошивка (STSW-ESC001V1) и STM32 FOC SDK стимулируют разработку.
- NXP — RDDRONE-FMUK66 полетный кит комбинирует STM32 микропроцессор, Linux, Open CV, GPS и 40 А ESC, предлагая открытую платформу для автономных дронов и БПЛА.
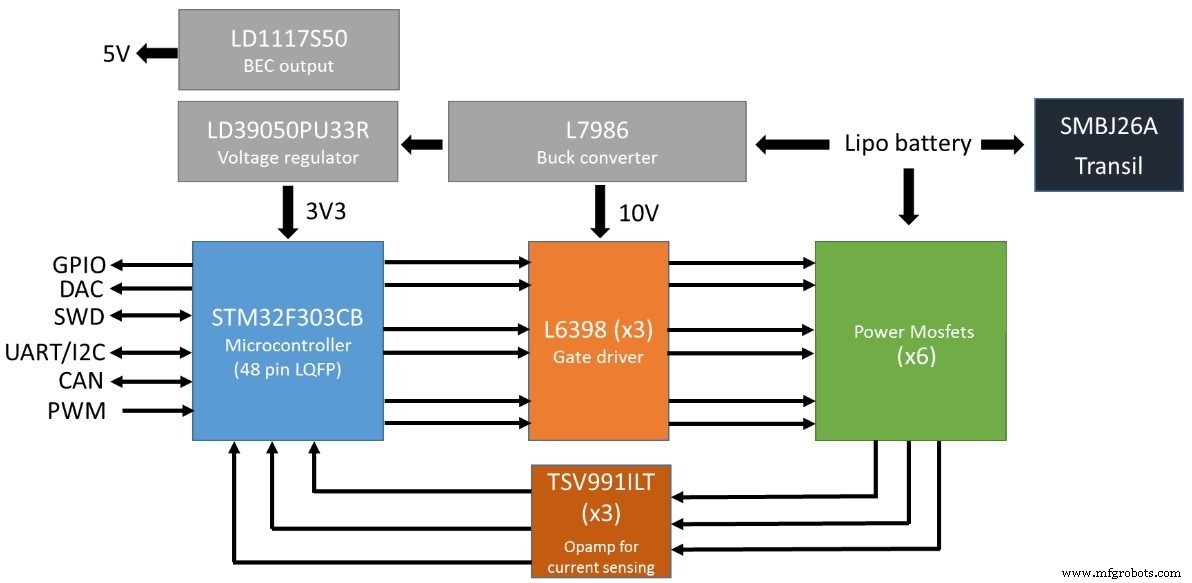
Рисунок 4. Решение ST STEVAL-ESC001V1 (Источник: STMicroelectronics)
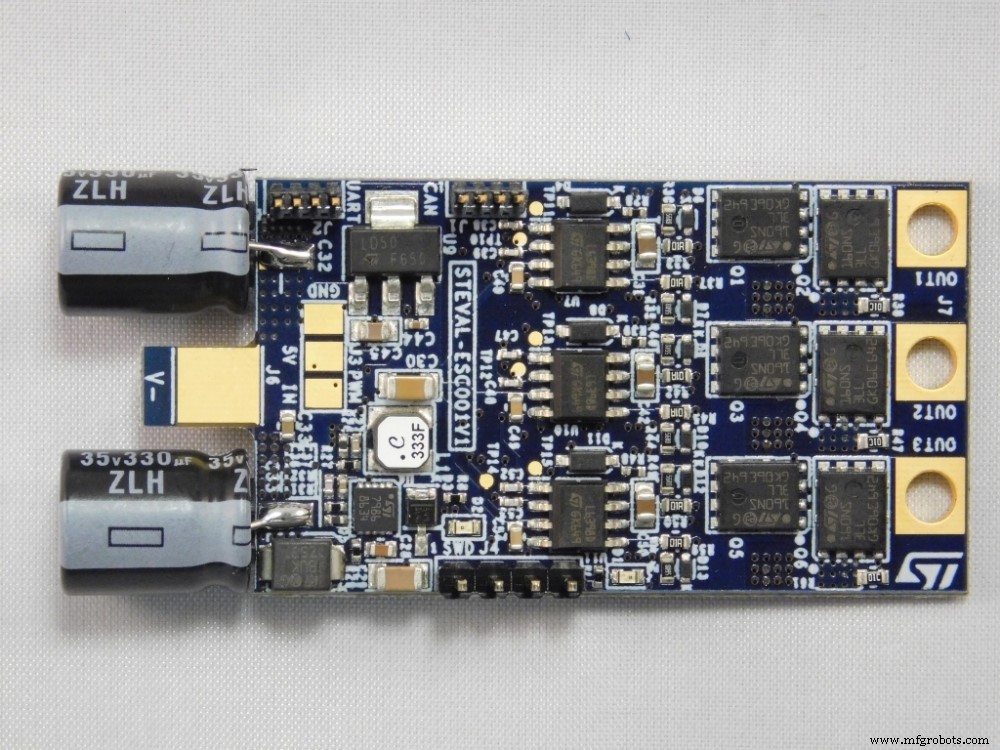
Рисунок 5. Плата STEVAL-ESC001V1 (Источник: STMicroelectronics)
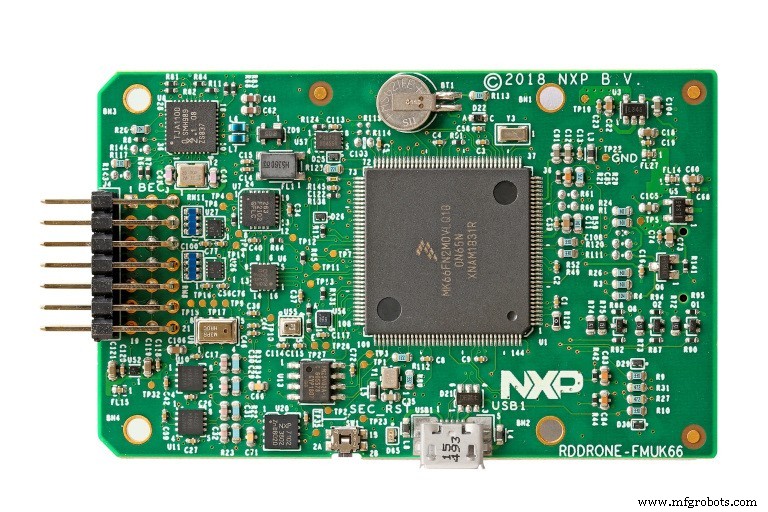
Рисунок 6. Полетный блок RDDRONE-FMUK66 (Источник: NXP)
НОТА: Эта статья была первоначально опубликована на Power Electronics News.
Связанные темы:
- Проектирование электронных контроллеров скорости для дронов
- Дроны продолжают двигаться на беспроводных зарядках решениях
- LiDAR сенсор поддерживает высокорешающую визуализацию в БПЛА
- Dev kits предлагают платформы для digital-power, motor-control дизайнов
- Проектирование моторных контролов для роботизированных систем
- Сенсорная фузия приносит множественные выгоды
Подпишитесь на еженедельную рассылку Embedded для больших встроенных-систем инсайтов.
Встроенный
- Разрешающие и блокирующие цепи в промышленных системах управления
- Renesas запускает RX72T микроконтроллеры для передовых серво-приводов в промышленных роботах
- Проектирование точных приводов двигателей для передовых робототехнических систем
- Infineon представляет IMC300 контроллер двигателя с интегрированным Arm Cortex-M0 для повышенной гибкости
- Контроль качества: краеугольный камень надежности двигателя
- Освоение управления натяжением в обработке полотна: основные компоненты
- Интегрированные компрессоры VSD: 8 ключевых преимуществ для энергоэффективности и экономии затрат
- Факторы, влияющие на скорость гидравлического мотора: подробное руководство
- Управление скоростью гидравлического мотора через ШИМ и ДУ: практическое руководство
- Ключевые факторы, определяющие скорость гидравлического мотора