



Продвинутое управление скоростью двигателя постоянного тока: Напряжение, реостатическое и потоковое управление
Методы управления скоростью двигателя постоянного тока – Напряжение, Реостатическое и Потоковое управление последовательных и параллельных двигателей постоянного тока
Двигатель постоянного тока используется для преобразования электрической энергии постоянного тока (DC) в механическую энергию на основе сил, создаваемых магнитным полем(ями). Выходом двигателя является механическая мощность в виде вращения (скорости) вала.
В соответствии с приложениями, нам нужно менять скорость двигателя. Поэтому намеренное изменение скорости известно как управление скоростью двигателя.
Термин управление скоростью отличается от регулирования скорости. Регулирование скорости означает поддержание постоянной скорости вала при изменении нагрузки.
- Связанная статья: Машина постоянного тока – Конструкция, работа, типы и применение
Уравнение ЭДС двигателя постоянного тока
Уравнение ЭДС двигателя постоянного тока приведено ниже:
Eb = PΦNZ / 60A
Где;
- P = Количество полюсов
- Ф = Поток на полюс
- N = Скорость двигателя (об/мин)
- Z = Количество проводников
- A = Количество параллельных путей
После проектирования двигателя Количество полюсов (P), Количество проводников (Z) и Количество параллельных путей (A) не могут измениться. Так что это фиксированные величины.
Eb ∝ ΦN
Eb = kΦN
Где k = Константа пропорциональности
Для двигателя постоянного тока ЭДС также определяется как;
Eb = V – IaRa
Где;
- V = Напряжение питания
- Ia = Якорный ток
- Ra = Якорное сопротивление
Теперь сравним оба уравнения;
kΦN = V – IaRa
k = N = V – IaRa / kΦ
Из вышеприведенного уравнения скорость двигателя зависит от напряжения питания (V), Потока (Φ) и Якорного сопротивления (Ra).
Следовательно, скорость двигателя постоянного тока может быть изменена, изменена и управляема путем изменения;
- Клеммовое напряжение «V» (также известное как Метод управления приложенным напряжением).
- Внешнее сопротивление с якорным сопротивлением Ra (также известное как Реостатический метод управления).
- Поток на полюс Φ (также известный как Метод управления потоком).
Здесь клеммовое напряжение и якорное сопротивление связаны с цепью якоря, а поток на полюс связан с полевой цепью.
Таким образом, методы управления скоростью двигателя постоянного тока классифицируются как;
- Метод управления якорем
- Метод управления полем
Теперь обсудим, как реализовать эти методы для двигателей постоянного тока последовательного, параллельного и смешанного возбуждения.
- Связанная статья: Сервопривод – Типы, конструкция, работа, управление и применение
Управление скоростью двигателя постоянного тока последовательного возбуждения
Управление скоростью двигателя постоянного тока последовательного возбуждения осуществляется методами управления якорем и поля.
Метод управления сопротивлением якоря для двигателя постоянного тока последовательного возбуждения
В этом методе переменный резистор или реостат подключен последовательно с якорным резистором. Схема этого метода показана на рисунке ниже.
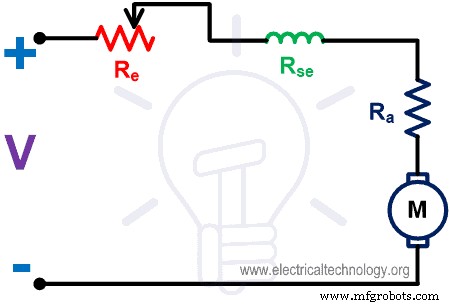
Рис-1
В двигателе последовательного возбуждения якорная обмотка подключена последовательно с полевой обмоткой. Следовательно, якорный ток и полевой ток одинаковы.
Изменяя якорное сопротивление, меняются якорное напряжение и ток. Если значение внешнего сопротивления увеличивается, напряжение на якорь и ток из якорной обмотки уменьшаются. И скорость будет снижена.
Этим методом скорость двигателя только снижается от уровня скорости, когда внешнее сопротивление не подключено. Скорость двигателя не может быть увеличена от этого уровня.
Здесь внешнее сопротивление подключено последовательно с якорем. Следовательно, полный ток нагрузки будет течь через внешний резистор. Поэтому он рассчитан на переноску полного тока нагрузки непрерывно.
Характеристика скорость-ток показана на рисунке ниже.
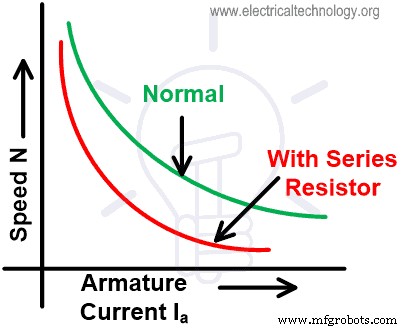
Рис-2
- Связанная статья: Бесколлекторный двигатель постоянного тока (BLDC) – Конструкция, принцип работы и применение
Метод управления напряжением якоря для двигателя постоянного тока последовательного возбуждения
В этом методе скорость управляется изменением якорного напряжения (напряжения питания). Требуется отдельный источник переменного напряжения.
Скорость двигателя пропорциональна напряжению питания. Так что если напряжение увеличивается, скорость двигателя увеличится и наоборот.
Обычно этот метод не используется. Потому что стоимость переменного источника питания очень высока. Поэтому этот метод редко используется для управления скоростью.
Метод управления полем для двигателя постоянного тока последовательного возбуждения
Полевой ток пропорционален потоку. В этом методе скорость управляется контролем полевого тока. Есть два способа контролировать полевой ток;
- Управление шунтирующим резистором поля
- Управление отводным полем
Управление шунтирующим резистором поля
В этом методе последовательная полевaya обмотка подключена параллельно с шунтирующим резистором. Шунтирующий резистор — это не что иное, как переменный резистор. Часть полевого тока будет проходить через шунтирующий резистор.
Из уравнения скорости двигателя поток обратно пропорционален скорости двигателя. Так что если поток уменьшается, скорость увеличится.
Чем меньше значение сопротивления шунтирующего резистора, тем меньше полевой ток и тем меньше поток, создаваемый внутри двигателя. Следовательно, скорость двигателя увеличивается.
В этом методе скорость может быть увеличена от нормальной скорости. Схема этого метода показана на рисунке ниже.
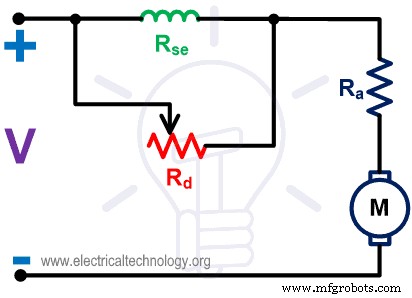
Рис-3
- Связанная статья: Шаговый двигатель – Типы, конструкция, работа и применение
Отводное управление полем
На полевой обмотке есть отводы для выбора числа витков в обмотке. Выбирая отвод, контролируется полевой ток.
Для большего числа витков полевой ток больше и скорость меньше. Для меньшего числа витков полевой ток меньше и скорость больше.
Следовательно, в этом методе скорость может быть управляема выбором надлежащего отвода, предусмотренного на полевой обмотке.
Этот метод используется в электрической тяге для управления скоростью привода. Схема этого метода показана на рисунке ниже.
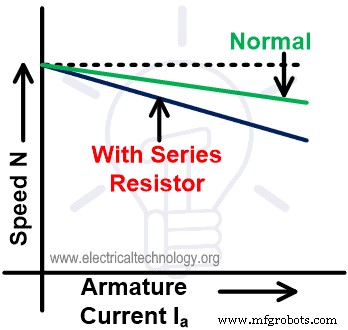
Рис-4
Управление скоростью двигателя постоянного тока параллельного возбуждения
Методы управления скоростью для двигателя постоянного тока параллельного возбуждения аналогичны двигателю постоянного тока последовательного возбуждения. Методы управления якорем и поля также применимы к двигателю постоянного тока параллельного возбуждения.
- Связанная статья: Расчет сечения кабеля для двигателей НН и ВН
Метод управления сопротивлением якоря для двигателя постоянного тока параллельного возбуждения
В этом методе внешнее сопротивление добавляется к цепи якоря. Полевaya обмотка напрямую подключена к питанию. Следовательно, полевой ток останется прежним. И также поток останется прежним, если внешнее сопротивление меняется.
Из уравнения скорости якорный ток пропорционален скорости двигателя. Если значение внешнего сопротивления увеличивается, якорный ток уменьшается. Следовательно, скорость уменьшается.
Этот метод используется для управления скоростью ниже ее нормального значения. Скорость не может увеличиться больше нормальной скорости. Схема соединения этого метода показана на рисунке ниже.
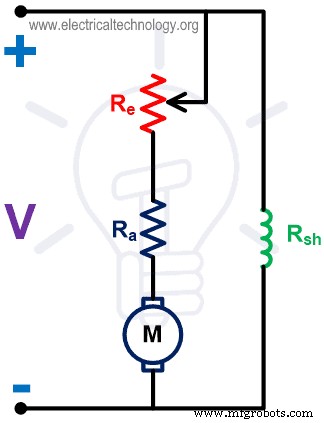
Рис-5
Характеристика скорость-ток показана на рисунке ниже.
Рис-6
- Связанная статья: Однофазный асинхронный двигатель – Конструкция, работа, типы и применение
Метод управления полем для двигателя постоянного тока параллельного возбуждения
В двигателе постоянного тока параллельного возбуждения переменный резистор подключен последовательно с шунтирующей полевой обмоткой. Полевой ток может быть изменен этим переменным резистором. Этот переменный резистор также известен как Регулятор поля.
Схема соединения этого метода показана на рисунке ниже.
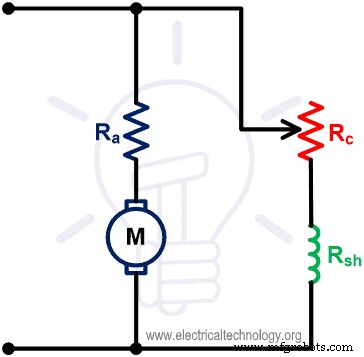
Рис-7
Из вышеприведенной схемы уравнение шунтирующего полевого тока:
Увеличением значения сопротивления полевой ток уменьшается, а следовательно, поток уменьшается. Из уравнения скорости поток обратно пропорционален скорости. Так что скорость увеличивается при уменьшении потока.
Так что этот метод применим для управления скоростью выше нормальной скорости. Скорость не может быть снижена ниже нормальной скорости этим методом. Характеристика скорость-ток этого метода показана на рисунке ниже.
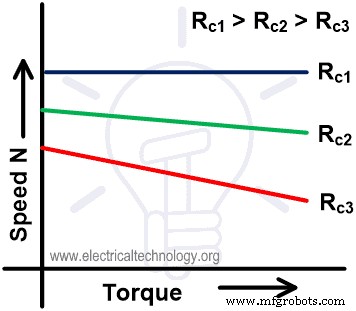
Рис-8
- Связанная статья: Трехфазный асинхронный двигатель – Конструкция, работа, типы и применение
Метод управления напряжением якоря для двигателя постоянного тока параллельного возбуждения
В этом методе полевaya обмотка питается от постоянного питания. Но якорная обмотка питается от отдельного переменного источника DC.
Этот метод также известен как метод Уорд-Леонард. Схема соединения этого метода показана на рисунке ниже.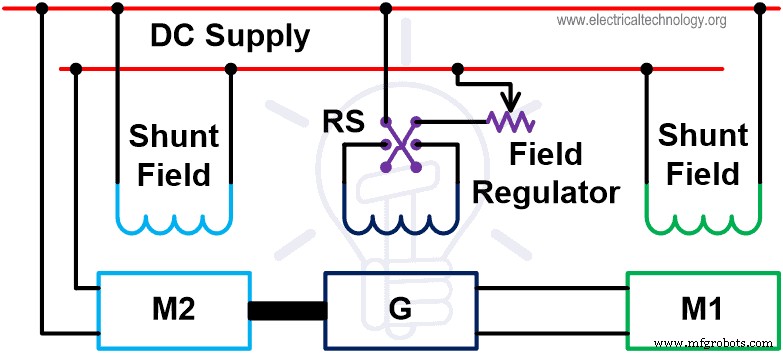
Рис-9
Из вышеприведенной диаграммы мы управляем скоростью двигателя M1. Этот двигатель питался от генератора G.
Шунтирующая полевaya обмотка подключена к источнику DC. Генератор G приводится в движение двигателем M2. Двигатель M2 — двигатель постоянной скорости и питается от источника DC.
Двигатель M1 начинает вращаться, когда выходное напряжение генератора G подается на двигатель. Скорость двигателя может быть управляема контролем выходного напряжения генератора G.
Регулятор поля подключен через генератор с линией питания DC для управления полевым возбуждением.
Контролируя напряжение возбуждения генератора, выходное напряжение генератора контролируется. И это напряжение будет контролировать скорость двигателя M1.
Выключатель RS — это Выключатель реверса. Этот выключатель используется для переключения клемм полевого возбуждения. Из-за этого возбуждающий ток изменит направление, и он сгенерирует противоположное напряжение.
Так что это противоположное напряжение изменит направление скорости двигателя M1. Следовательно, этим методом двигатель может работать в обоих направлениях. И скорость может быть управляема с обеих сторон направления вращения.
- Связанная статья: Что такое КПД двигателя и как его улучшить?
Преимущества и недостатки метода Уорд-Леонард
Преимущества метода Уорд-Леонард
Преимущества этого метода суммированы ниже;
- Скорость двигателя может быть управляема в широком диапазоне.
- Работа двигателя очень плавная.
- Регулирование скорости двигателя хорошее.
- Двигатель может работать с равномерным ускорением.
- Он имеет встроенную тормозную способность.
- Легко изменить направление вращения и скорость может быть управляема в обоих направлениях.
Недостатки метода Уорд-Леонард
Недостатки этого метода суммированы ниже;
- Ему нужны две дополнительные машины (мотор-генераторный комплект) с тем же номиналом, что и основной двигатель. Следовательно, общая стоимость этого устройства очень высока.
- Он производит больше шума.
- Требуется частое техническое обслуживание.
- Это устройство требует больше места для установки.
- Общая эффективность низка, если двигатель работает в легких условиях нагрузки в течение длительного периода времени.
Применение метода Уорд-Леонард
Этот метод используется там, где двигатель должен быть управляем в широком диапазоне скоростей. Применение двигателя очень чувствительно к скорости, в этом состоянии этот метод очень полезен.
Этот метод используется в применениях как; краны, экскаваторы, лифты, шахтные подъемники, бумажные машины, прокатные станы и т.д.
Промышленные технологии
- Связь сигналов: Понимание AC-помех в телефонных кабелях
- Разрешающие и блокирующие цепи в промышленных системах управления
- Продвинутые схемы управления двигателями: защёлкивание, стоп и задержка времени
- Контроль качества: краеугольный камень надежности двигателя
- Ускорение роста на рынке низковольтного управления
- Выбор оптимального моторного кабеля для переменных частотных приводов (ВЧП)
- Всеобъемлющие методы контроля качества для компонентов песочного литья
- Факторы, влияющие на скорость гидравлического мотора: подробное руководство
- Управление скоростью гидравлического мотора через ШИМ и ДУ: практическое руководство
- Ключевые факторы, определяющие скорость гидравлического мотора