



Выбор правильного инструмента конца манипулятора для вашего робота
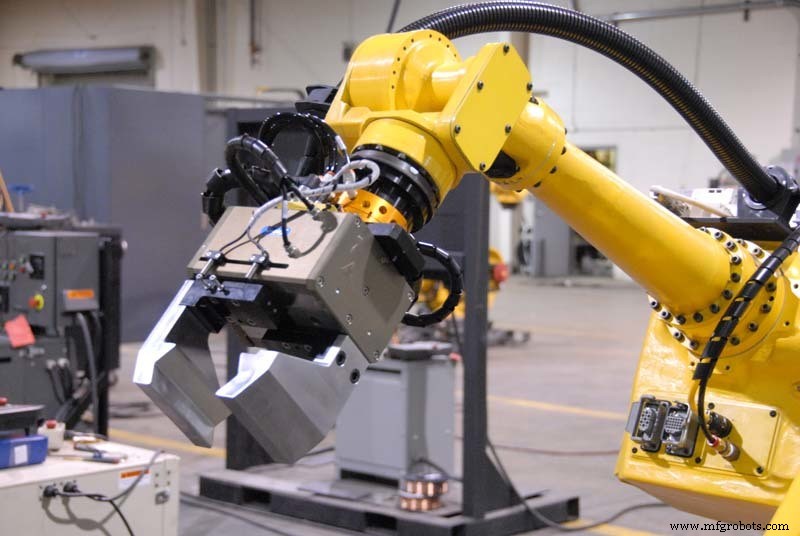
EOAT (инструмент конца манипулятора), также известный как конечный эффектор, — это робототехнический центр инструмента, в котором деталь на конце роботизированной руки взаимодействует со средой. Устройства EOAT варьируются по приложениям и являются важным компонентом робота. Выбор частей EOAT может быть одним из самых сложных аспектов автоматизации, но может быть упрощен при понимании потребностей ваших конечных пользователей.
Источники питания
Первый шаг в выборе частей EOAT — выбрать источник питания. EOAT могут работать электрически, гидравлически или пневматически.
Пневматические источники питания популярны в упаковочной отрасли из-за их соотношения веса к мощности. Они легко доступны и способны прикладывать мощные силы на высоких скоростях. Они наиболее эффективны для генерации силы и движения одновременно. Пневматические источники имеют некоторые недостатки, так как могут не хватать контроля и гибкости.
Гидравлические источники питания EOAT создают сильные зажимные силы и действуют быстро. Однако этот источник питания дорог из-за больших компрессоров, необходимых для запуска жидкости в нем.
Электронные источники питания популярны для приложений, требующих умеренной силы на высокой скорости. Это также самый чистый источник питания, делая его идеальным для обработки пылечувствительных продуктов и предлагая более широкий диапазон контроля.
Доступные источники питания в RobotWorx
Типы инструментов конца манипулятора
После выбора источника питания следующий шаг — решить, какое устройство будет лучшим конечным эффектором для вашего приложения. Некоторые популярные варианты включают:
Адаптивные захватчики — Хорошо работают с упаковкой и манипулированием потребительскими товарами, потому что они могут автоматически регулироваться в зависимости от типа продукта. Они также идеальны для манипулирования деталями с отверстиями, которые нелегко манипулировать вакуумными захватчиками.
Параллельные EOAT — Идеальны для сварочных приложений, включающих хорошо определенные объекты, такие как коробки.
Вакуумные EOAT — Это самая популярная и самая рентабельная форма инструментария EOAT, так как они могут обрабатывать большинство деталей и поверхностей. Они идеальны для обработки продуктов, требующих легкого прикосновения. Вакуумные захватчики намного сильнее, чем кажутся, предлагая гибкость, так как воздушное давление может быть отрегулировано для достижения желаемой силы.
Ознакомьтесь с этими вариантами инструментов конца манипулятора, доступными в RobotWorx.
Для дополнительной информации об инструментах конца манипулятора или быстрой котировки, пожалуйста, свяжитесь с RobotWorx онлайн или по телефону 877-762-6881.
Промышленный робот
- Источники питания: переменный и постоянный ток
- Технология бульдозеров: дизайн, производство и будущие инновации
- Как выбрать правильный внешний AC/DC блок питания для вашего продукта
- Выбор внутреннего AC-DC блока питания для вашего продукта
- Улучшение концевиков манипуляторов с 3D-печатью: точность, скорость и кастомизация
- Оптимизация концевиков (EOAT) для пиковой производительности роботов
- Ветровая энергетика: превращение движения воздуха в чистую электроэнергию
- Выбор правильного интегратора робототехники: 4 ключевых фактора оценки
- Выбор компрессора и сушильщика: ключевые факторы надежной работы
- Инструментарий конца манипулятора: повышение производительности роботов pick-and-place