



Пять ключевых компонентов промышленных манипуляторов
Хотите улучшить свои знания в робототехнике? Хороший первый шаг — изучить различные части робота, которые могут быть полезны для ваших выбранных промышленных приложений.
Но из каких частей состоит манипулятор робота?
Все манипуляторы роботов похожи. Они обычно являются вариациями одного и того же базового дизайна и кинематической структуры. Даже промышленные роботы, выглядящие очень по-разному, могут быть почти идентичны, если игнорировать их внешний вид.
Это хорошо, если вы относительно новичок в робототехнике. Это значит, что вы можете понять базовый дизайн манипулятора, просто изучив основные части робота.
Вот что вам нужно знать о частях робота, и чего вам не нужно знать.
Просто используете роботов? Вот что вам НЕ нужно знать
Вы можете подумать, что нужно знать много теории и основ робототехники, прежде чем использовать роботов в бизнесе. Это просто неправда. Вы можете обойтись с очень малым базовым знанием о роботах и их работе.
В робототехнике существует множество слоев сложности.
Например, можно взглянуть на робототехнику с уровней:
- Верхний уровень операций и программирования: Здесь нужно знать очень мало о базовом робототехническом железе. Нужно знать достаточно, чтобы использовать робота.
- Мехатроника и кинематический дизайн: Здесь вы понимаете механику и электронику роботизированной машины, но не специфику каждого отдельного компонента.
- Детальный механический дизайн: Здесь вы понимаете, как именно построен и управляется запястной сустав. Но вы можете знать только основы высокоуровневого робототехнического программирования.
Если бы вы хотели, вы могли бы потратить всю жизнь на изучение всех аспектов роботизированного механического дизайна. И даже тогда вы только поцарапали бы поверхность!
К счастью, вам не нужно знать всё о роботизированной системе, чтобы её использовать. Роботы — настоящая мультидисциплинарная технология — хороший робототехник знает немного обо всём, но не должен знать все детали.
Если вы просто хотите использовать робота в своем бизнесе, у вас уже есть навыки и знания для этого!
Каковы основные части для создания манипулятора робота?
Поскольку роботы — такие сложные системы, они состоят из множества разных частей. Эти части можно классифицировать различными способами.
Общие части роботизированной ячейки включают датчики, системы управления, внешние оси, сменники инструментов, сетевое оборудование и многое другое. Большинство из них внешние по отношению к роботу, но помогают ему выполнять выбранную задачу.
В этой статье мы посмотрим только на самого робота.
Манипулятор промышленного робота можно разделить на 2 основные части:
- Сам манипулятор робота: Можно думать об этом как о «роботе».
- Исполнительный механизм (end effector): Это «рабочий конец» робота — часть, которая фактически выполняет задачу.
Давайте посмотрим глубже на сам манипулятор робота…
5 основных частей манипулятора робота
Можно считать, что у любого промышленного манипулятора робота есть 5 основных частей.
Эти части:
1. Суставы и актуаторы
Суставы робота — это «биты, которые двигаются». Существует различные типы робототехнических суставов: вращательные, линейные, ортогональные, револьверные.
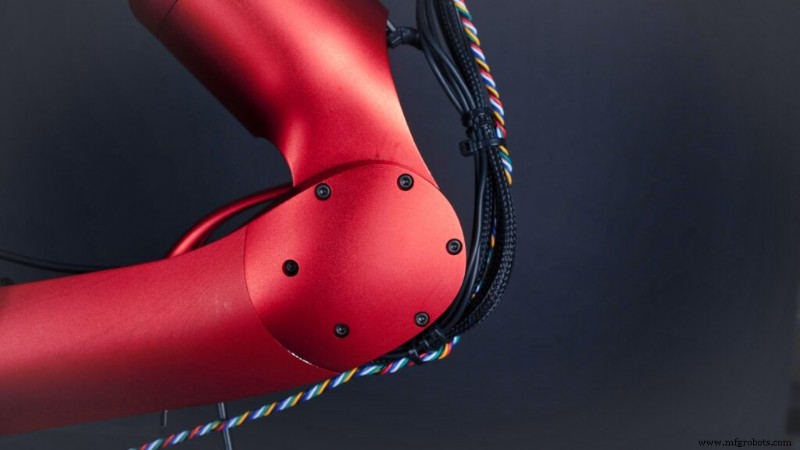
Актуаторы — механизмы, приводящие в движение суставы робота. Наиболее распространенные: электрические, пневматические и гидравлические актуаторы.
2. Звенья (Links)
Между каждым из суставов робота есть как минимум одно физическое звено. Это часто металлические трубы, хотя они могут быть сделаны из любого жесткого материала — или иногда даже гибких материалов.
Звенья обеспечивают роботу стабильность и прочность. Более длинные звенья увеличивают радиус действия робота, в то время как более короткие обеспечивают большую стабильность.
3. Внутренние датчики
Различные внутренние датчики дают роботизированной системе информацию о позиции и ориентации каждого сустава, а также других свойствах. Самый распространенный пример — вращательный энкодер или потенциометр, расположенный на каждом из суставов робота.
Другие распространенные внутренние датчики включают датчики тока двигателя — для обнаружения столкновений робота с чем-то — и датчики силы/момента для более тонкого силового чувствования и управления.
4. Источник питания
Источник питания манипулятора робота обеспечивает его энергией для работы.
Почти все роботы нуждаются хотя бы в некотором электрическом питании для внутренних датчиков и систем управления. Помимо этого, основной источник питания будет тем, что используется для запуска актуаторов суставов робота — обычно либо электрическое, либо пневматическое, либо гидравлическое.
5. Цифровой I/O и контроллер
Цифровые входы и выходы робота — это то, как он общается со своим контроллером. Это электронные сигналы, посылающие низкоуровневые управляющие сигналы каждому из суставов робота и получающие информацию от датчиков.
Когда вы программируете робота для конкретной задачи, контроллер выполняет эту программу.
Как программировать любой промышленный робот с любыми механическими частями
С любым промышленным роботом недостаточно просто иметь механические части.
Программное обеспечение контроллера и варианты программирования определяют, насколько легко будет развернуть робота для вашего выбранного приложения.
Программирование роботов может быть сложным и требовать специальной экспертизы. У каждого производителя роботов свой язык программирования и конвенции, что может затруднить жизнь, если вы еще не эксперт по роботам.
Но программирование роботов также может быть очень простым.
Когда вы используете правильное программное обеспечение для программирования роботов, просто развернуть вашего робота на почти любую задачу в вашем бизнесе.
С RoboDK неважно, из каких механических частей состоит ваш робот. Софт уже поддерживает огромный спектр промышленных манипуляторов, и вы можете начать использовать свой в один клик. Даже если софт еще не поддерживает вашу модель робота нативно, вы можете добавить любой робот с нашим мастером механизмов.
Какие части робота вам менее знакомы? Расскажите в комментариях ниже или присоединитесь к обсуждению в LinkedIn, Twitter, Facebook, Instagram или на форуме RoboDK. Также ознакомьтесь с нашей обширной видеоколлекцией и подпишитесь на YouTube-канал RoboDK
Промышленный робот
- Робототехническое зрение в промышленности: От зрения к само-программированию
- Что такое само-программируемый робот и почему это важно
- Промышленные роботы: проектирование, производство и будущие тренды
- Артикулированные роботы: полное руководство по самым универсальным промышленным машинам
- Максимизация срока службы роботов: экспертные стратегии профилактического ТО
- Раскрытие эффективности: ключевые преимущества внедрения промышленных роботов в производстве
- Как промышленные роботы революционизируют автомобилестроение
- Выбор лучшего промышленного робота: руководство по ведущим производителям
- Промышленные роботы-манипуляторы: Движущая сила производственной революции
- Надежные промышленные робототехнические решения для экстремальных условий склада