



Волновые редукторы (Strain Wave Gear / Harmonic Drive): компактные высокопередаточные решения для робототехники
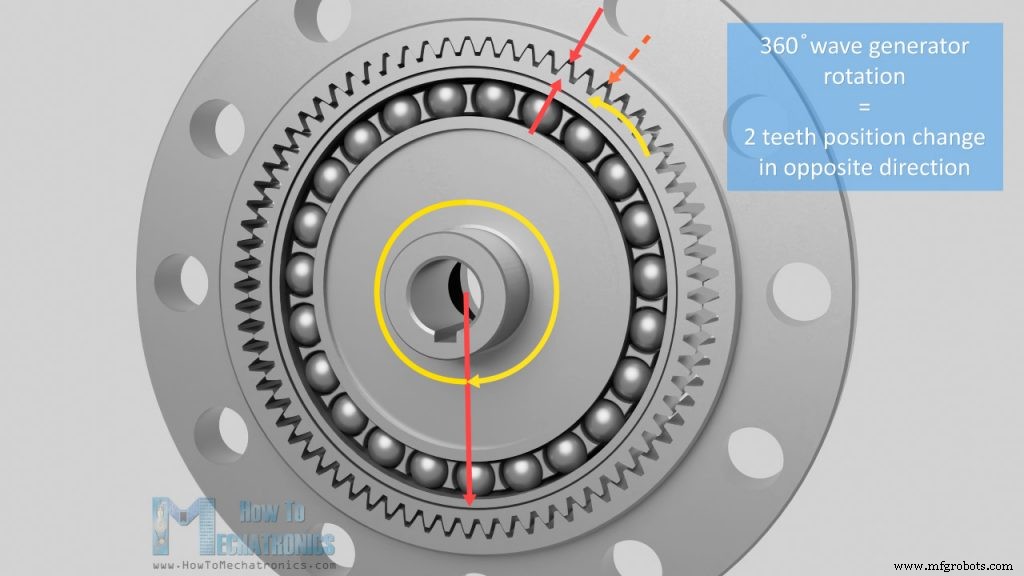
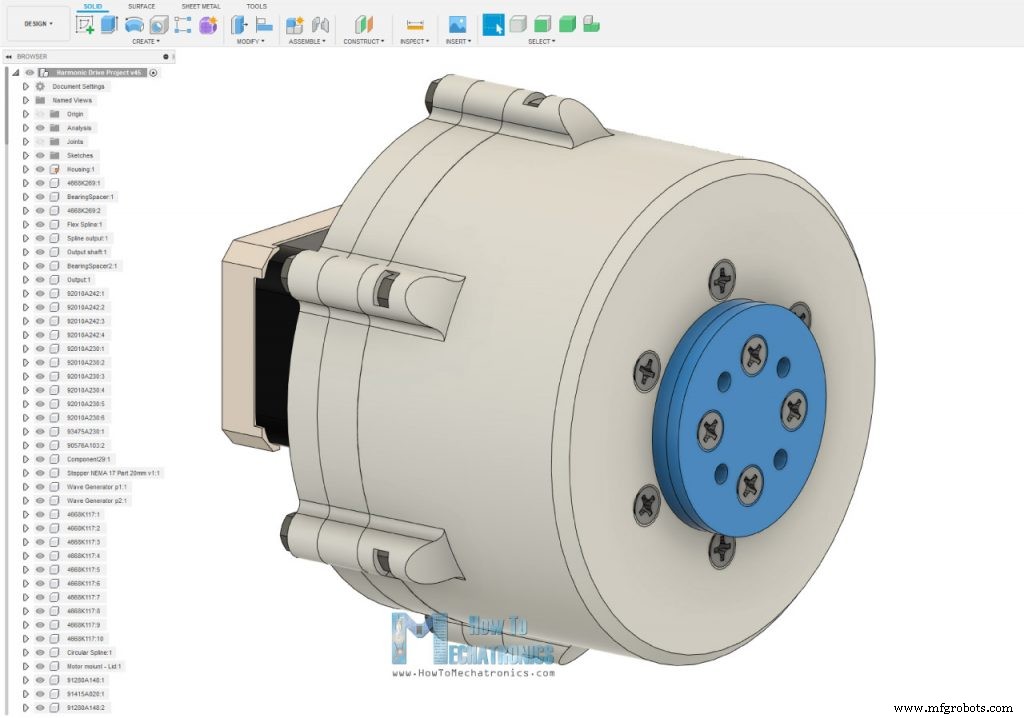
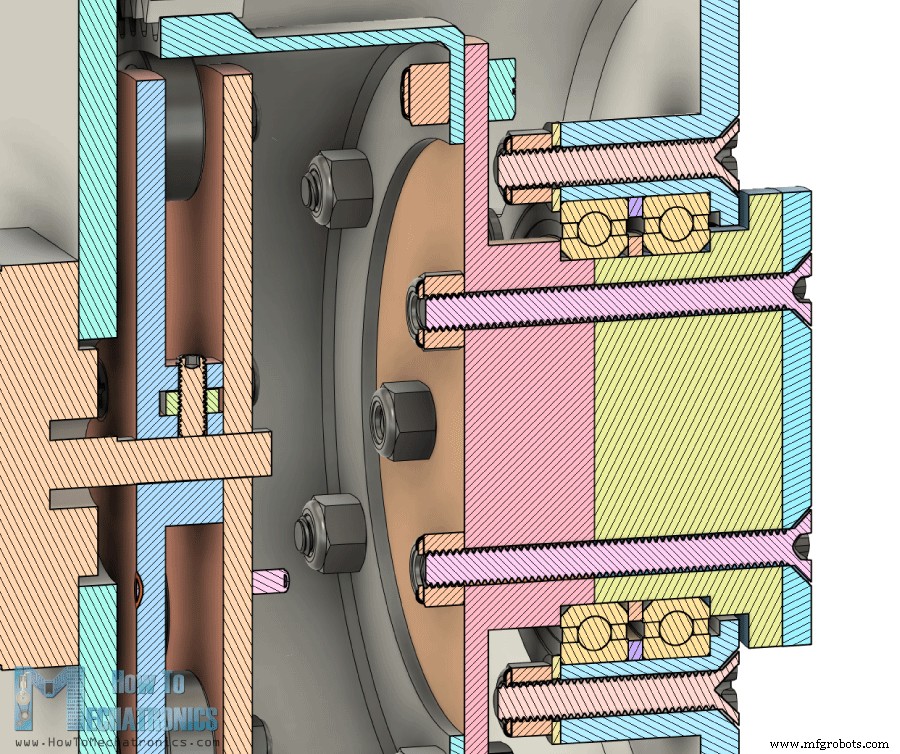
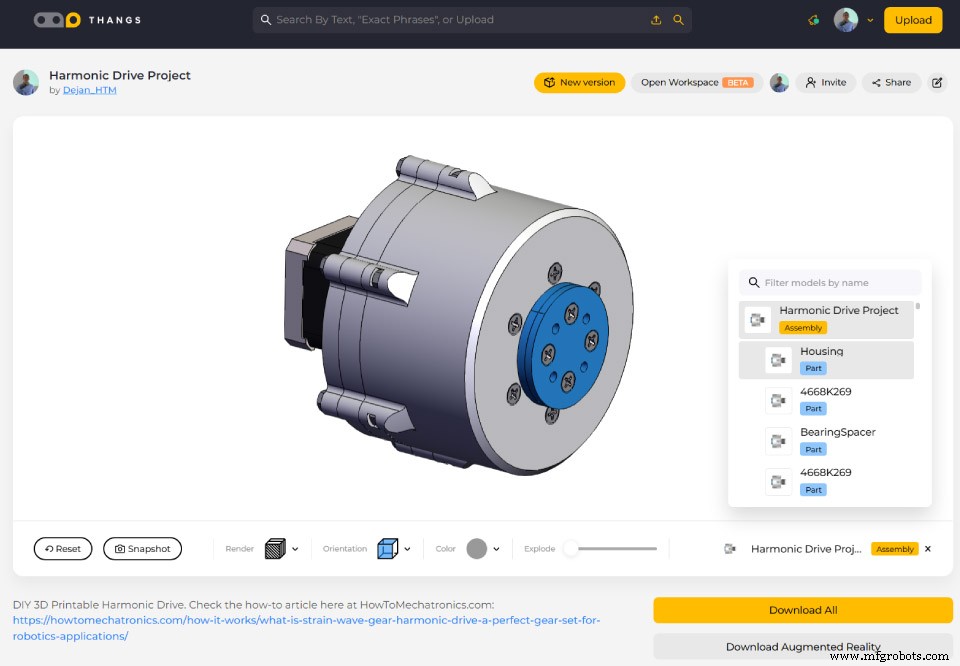
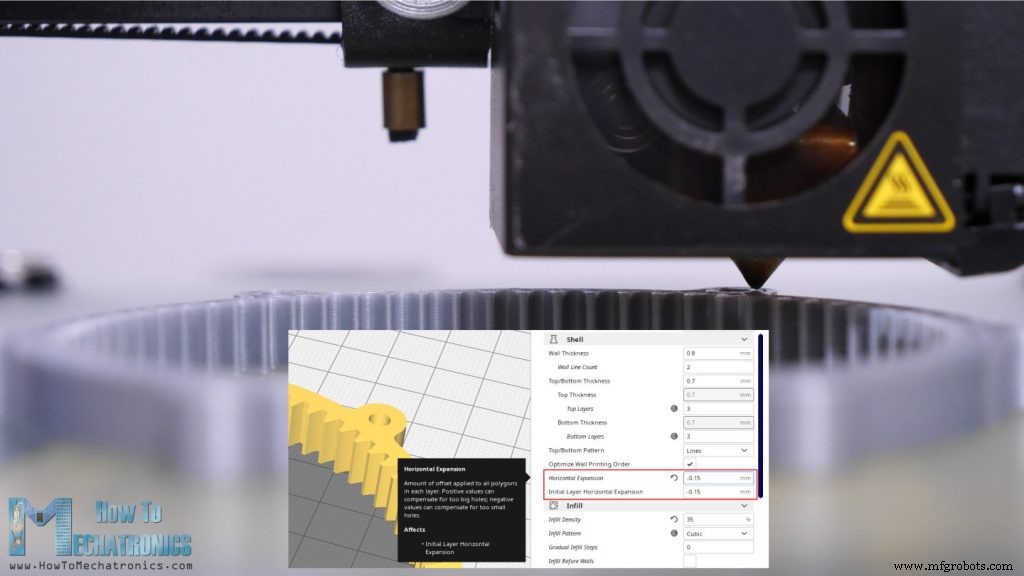
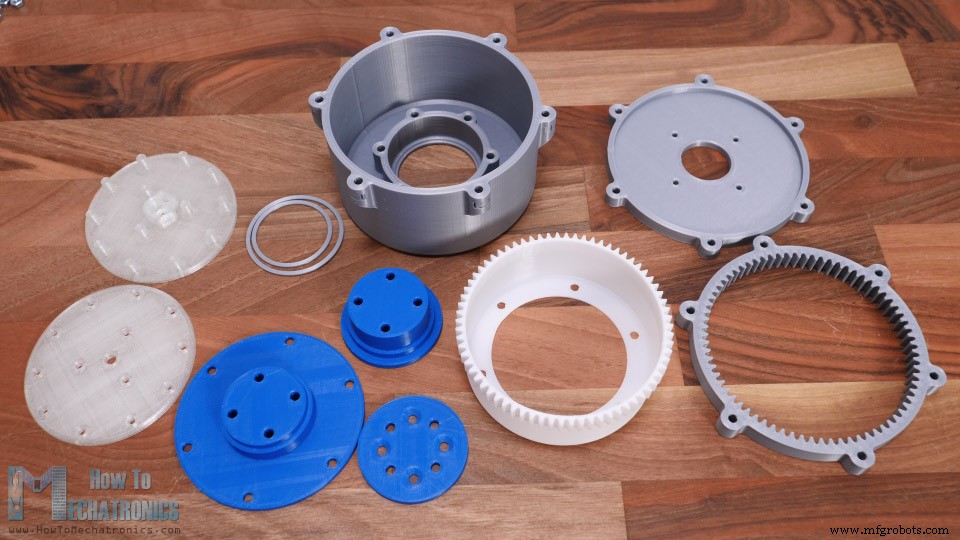
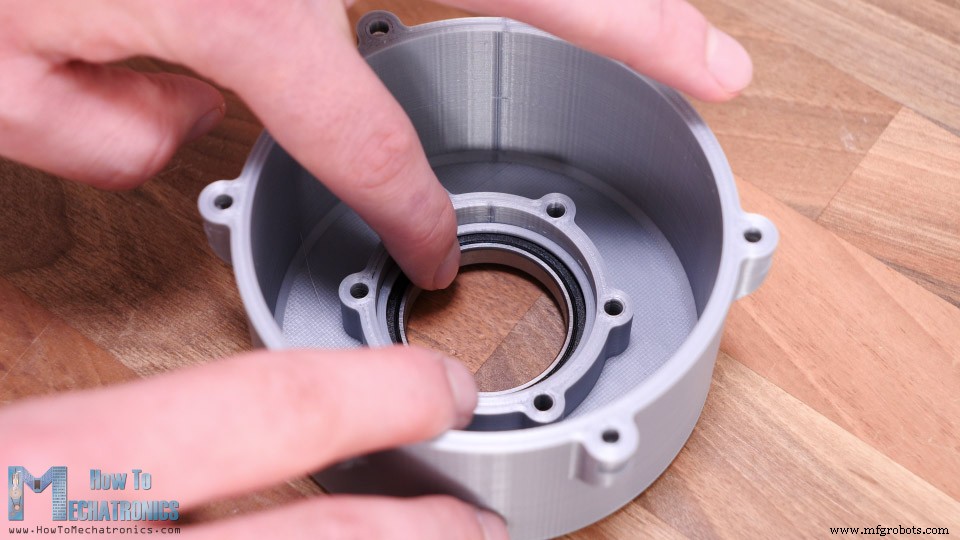
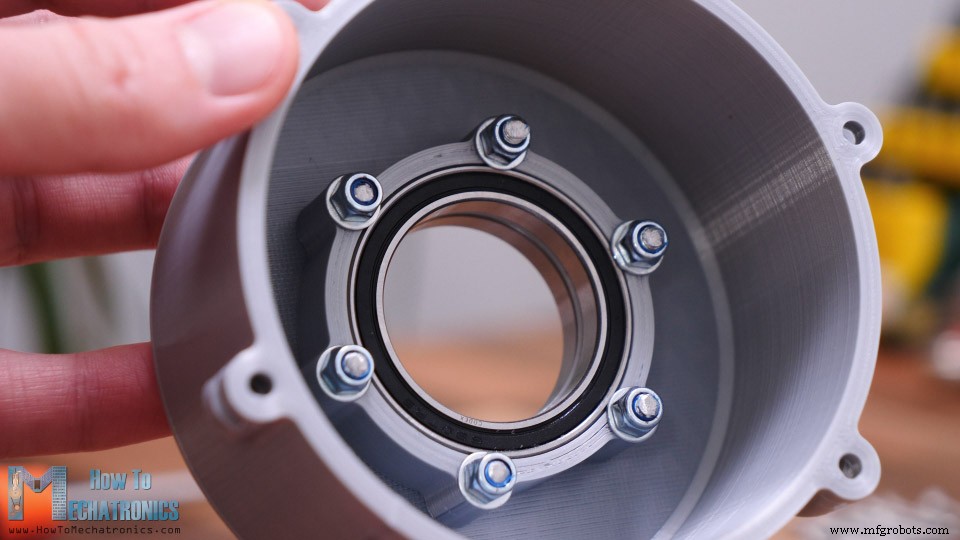
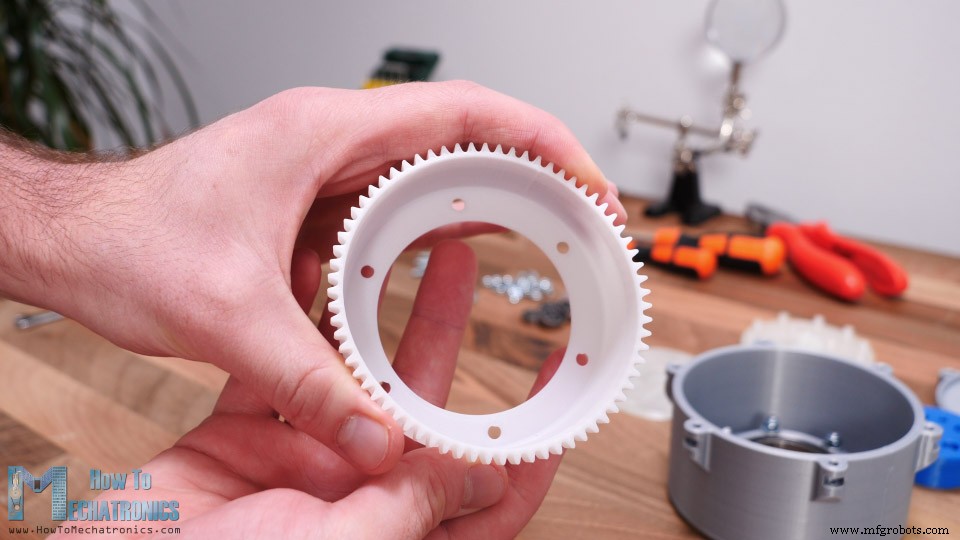
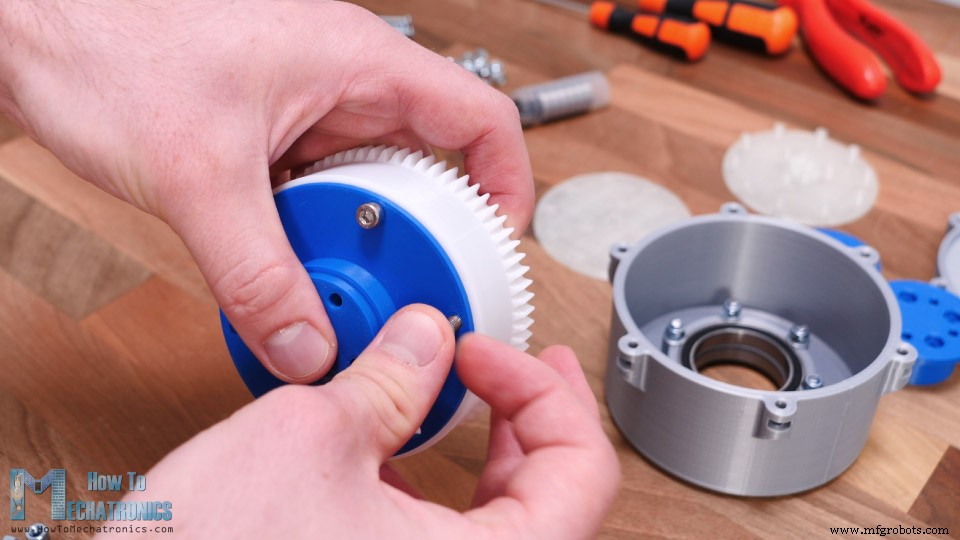
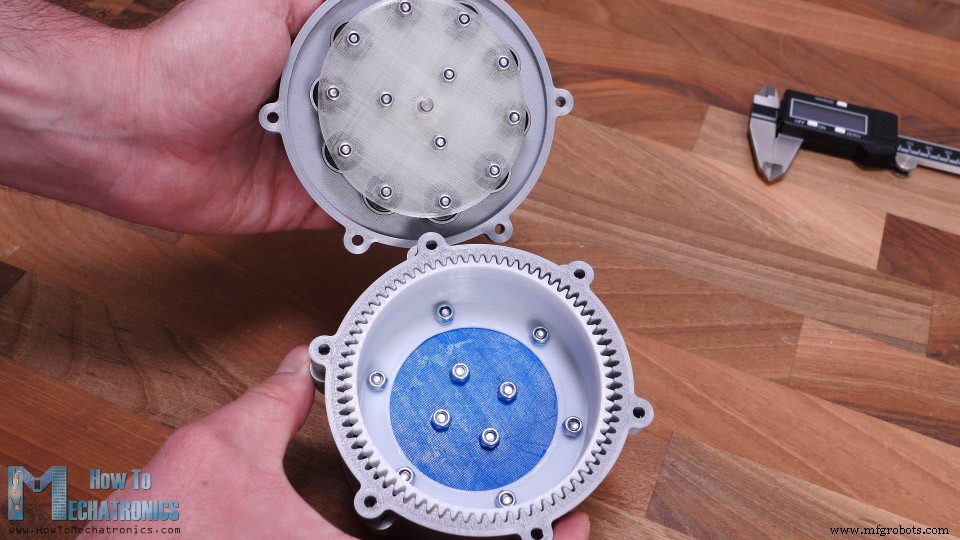
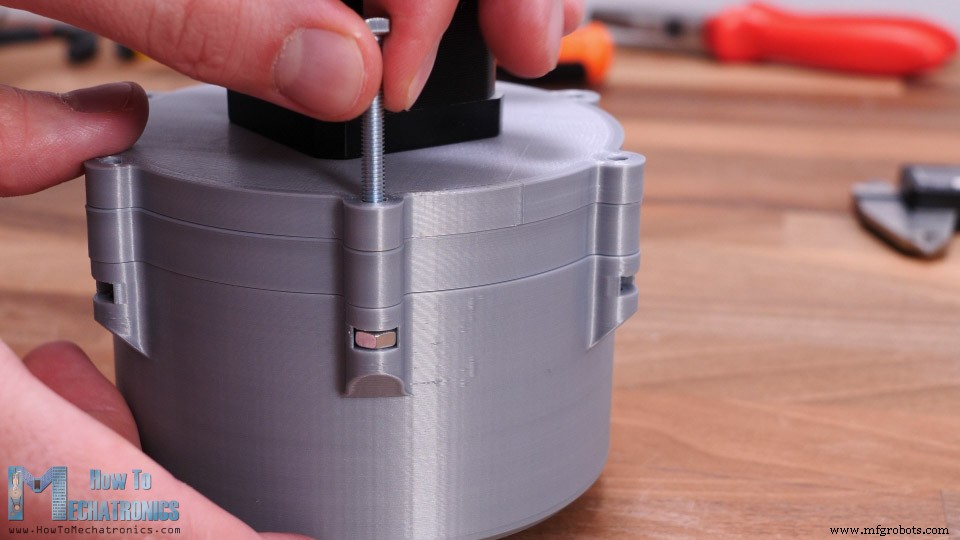
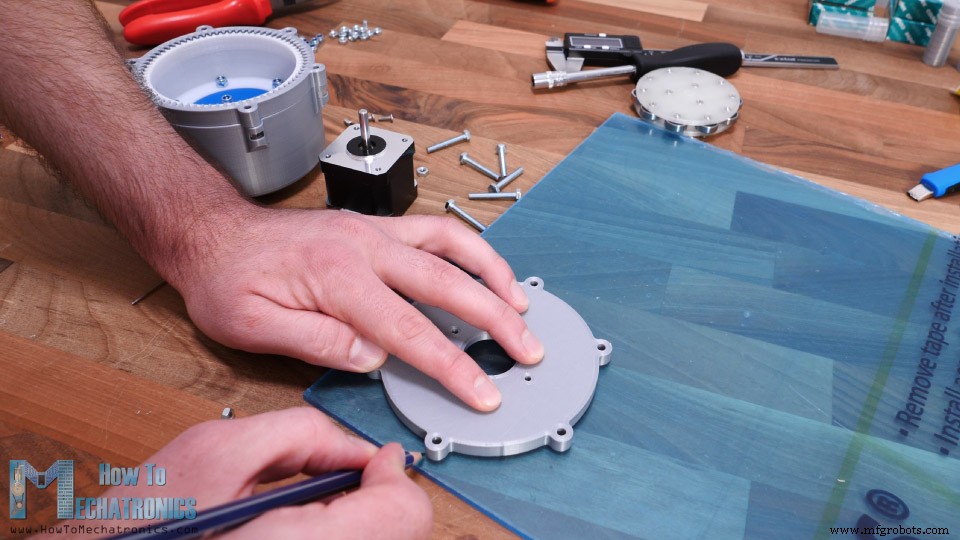
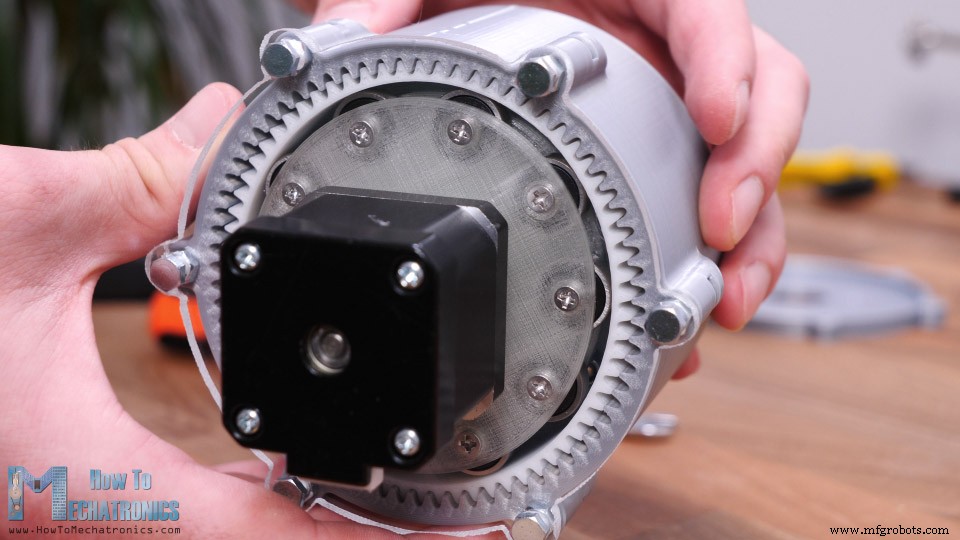
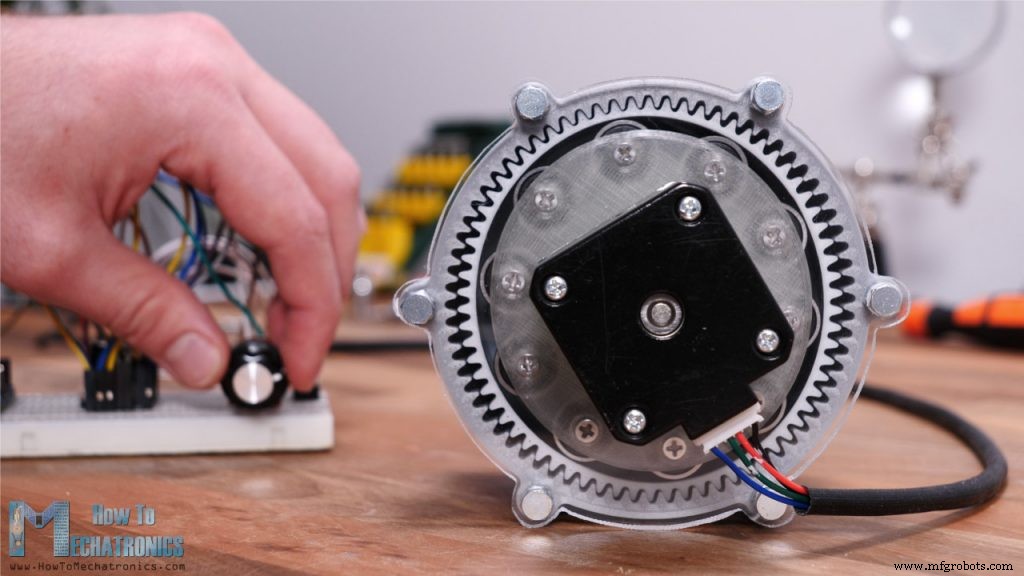
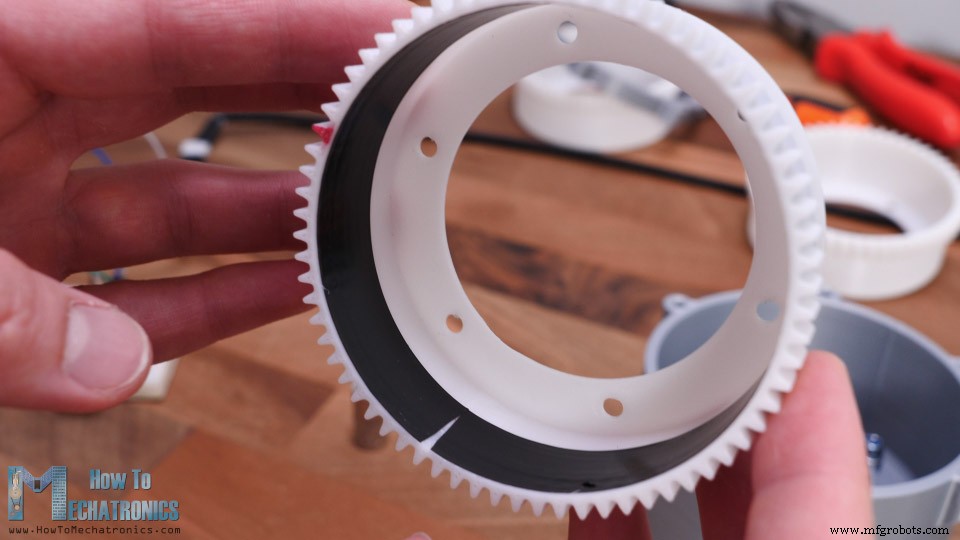
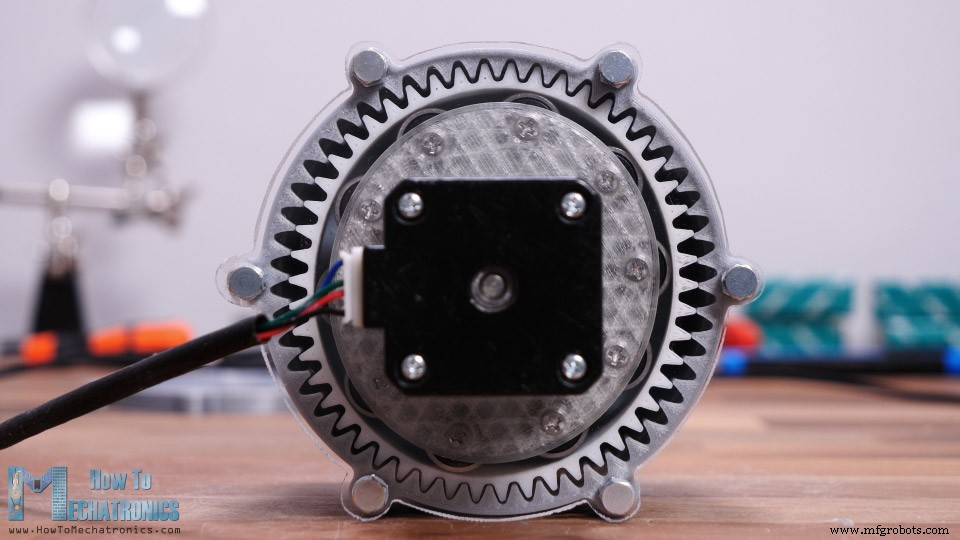
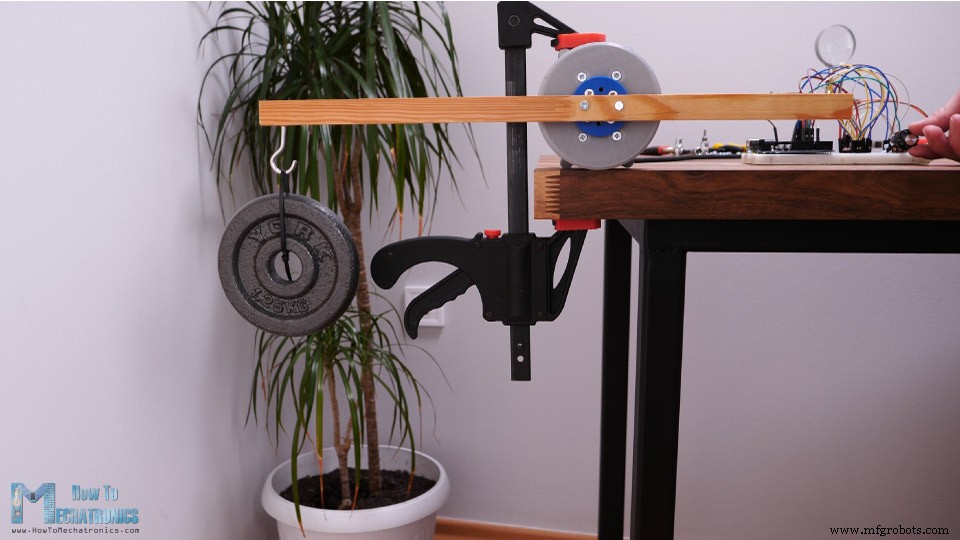
Разберём волновой редуктор (Strain Wave Gear), известный как Harmonic Drive. Объясним принцип, спроектируем и напечатаем модель. Уникальная зубчатая передача с очень высоким передаточным числом (до 30× в том же объёме), нулевым люфтом, высоким моментом, точностью и надёжностью. Применяется в робототехнике, авиакосмической, медицинской технике, станках. Изобретён Уолтоном Массером в 1957 г. «Harmonic Drive» — товарный знак компании Harmonic Drive LLC. Три ключевых элемента: волновой генератор, гибкий сплайн (flex spline), жёсткий сплайн (circular spline). Волновой генератор — эллиптический вал с тонкостенным подшипником, повторяющим форму. Входная часть, на вал мотора. При вращении создаёт волновое движение. Гибкий сплайн — чашевидная чашка из гибкого, но крутильно жёсткого сплава. Стенки тонкие, дно — толстое и жёсткое. Открытый конец гибкий, закрытый — жёсткий (выходной фланец). На открытом конце — внешние зубья. Жёсткий сплайн — жёсткое кольцо с внутренними зубьями. Зубьев на 2 больше, чем на гибком сплайне — ключевая особенность. Вставляют генератор в гибкий сплайн — он принимает эллиптическую форму. Сборку помещают в жёсткий сплайн, зубы вцепляются. Из-за эллипса зацепление только в двух зонах (по большой оси эллипса). При вращении генератора зубья гибкого сплайна, вцеплённые с жёстким, медленно меняют позицию. Из-за разницы в 2 зубья за 180° вращения генератора гибкий сплайн отстаёт на 1 зубь. За 360° — на 2 зубья. Пример: гибкий сплайн 200 зубьев, жёсткий 202. Генератор делает 100 оборотов на 1 оборот гибкого сплайна → передаточное число 100:1. Формула: Разные передаточные числа — изменением числа зубьев (диаметр или модуль). Спроектирован в Fusion 360. Все детали печатаются на 3D-принтере, нужны болты, гайки, подшипники. Вход — NEMA 17. Модуль зубьев 1.25, жёсткий сплайн 72 зубья, гибкий — 70 (на 2 меньше) → передаточное число 35:1. Волновой генератор: вместо специального тонкостенного подшипника — обычные шарикоподшипники на эллипсе. Большая ось эллипса на 1.25 мм больше радиуса внутренней стенки гибкого сплайна, малая — на 1.25 мм меньше. Генератор из двух половин с 10 подшипниками, одна половина — с муфтой под NEMA 17. Выходная часть: два подшипника 47 мм в корпусе, выходной фланец из двух половин на болтах. STL для печати ниже. Модель на Thangs: При печати зубьев критичен Horizontal Expansion в слайсере. Поставил -0.15 мм — неплохая точность. Без компенсации детали расширяются, зубы не вцепляются. Печатал на Creality CR-10 — хорошо за свои деньги. Комплектующие: Сборка: два выходных подшипника в корпус (плотная посадка благодаря -0.15 мм). Между ними 1.5-мм дистанционные кольца. 6 впадин M4×25 с шайбами, задевающими внешнее кольцо подшипника. Гибкий сплайн: стенки 1.2 мм — в PLA гибкие. Дно крепится к выходному фланцу 6 болтами M4 — становится жёстким. Гибкий сплайн проходит через подшипники. На выходном валу 4 гайки M4 в пазах для крепления нагрузки. Накрывают вторую половину фланца, 4 болта M4×40 — вал свободен, но зафиксирован в корпусе. Жёсткий сплайн крепится к корпусу вместе с крышкой и моторным кронштейном. Сначала собирают генератор: 2 гайки M3 в пазах (под зажимные винты на вал мотора). 10 подшипников на болты M3×16 с гайками. Мотор на кронштейн и крышку. Генератор отстоит от крышки на 2 мм (две шайбы-подложки). Зажимают зажимные винты между подшипниками. Вставляют генератор в гибкий сплайн, совмещая эллиптическое зацепление с жёстким сплайном. Закручивают гайки M4 в корпусах, фиксируя жёсткий сплайн и генератор. Готово. Но закрыть 3D-печатной крышкой скучно — ничего не видно. Заменили на акриловое стекло 4 мм: вырезали вручную, просверлили отверстия. Пересобрали, добавили гайки-распорки для сохранения зазора. Теперь видно внутреннюю механику. Подключили шаговый к Arduino для управления скоростью/направлением. Выходной вал в 35 раз медленнее входного. Один зуб гибкого сплайна помечен красным — видно движение. Гибкий сплайн иногда дёргается: акриловый кронштейн сделан вручную, мотор не в центре. На 3D-печатной крышке ходит плавнее. Люфт не нулевой — ограничения 3D-печати (точность профиля зубьев, общие размеры). Изолентой (0.18 мм) внутри гибкого сплайна добивался улучшения. Пробовал модуль 1.75 — результаты хуже. На 3D-печатной крышке тоже не идеально. Подъём веса: на плече 25 см поднял 1.25 кг → момент ~3 Н·м, минимум 10× выше рейтинга NEMA 17. Волновые редукторы легко делают с полым валом — удобно для робототехники. Буду использовать в будущих проектах. Подписывайтесь, больше туториалов на HowToMechatronics.com!Что такое волновой редуктор?
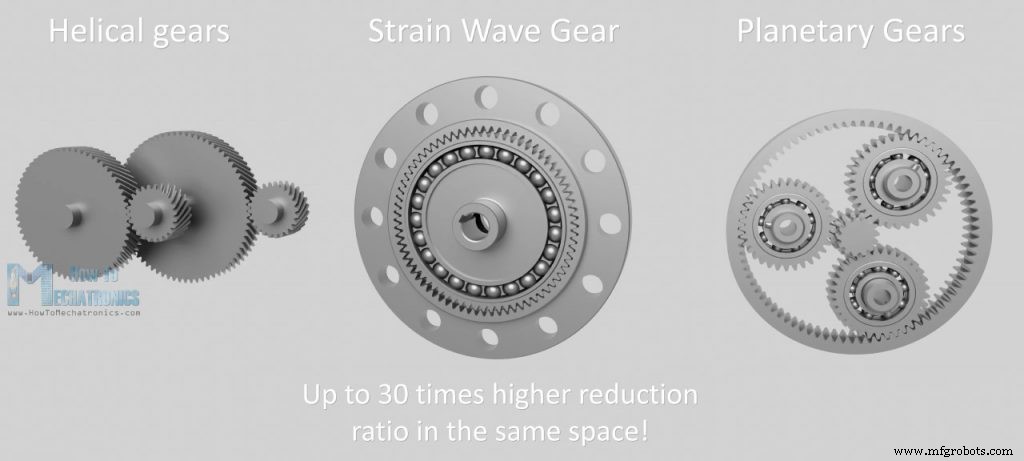
Как это работает
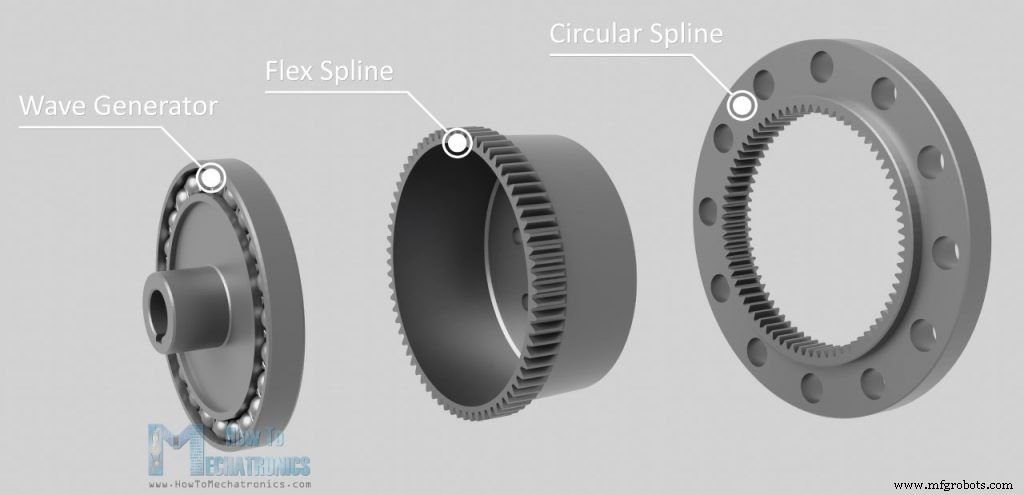
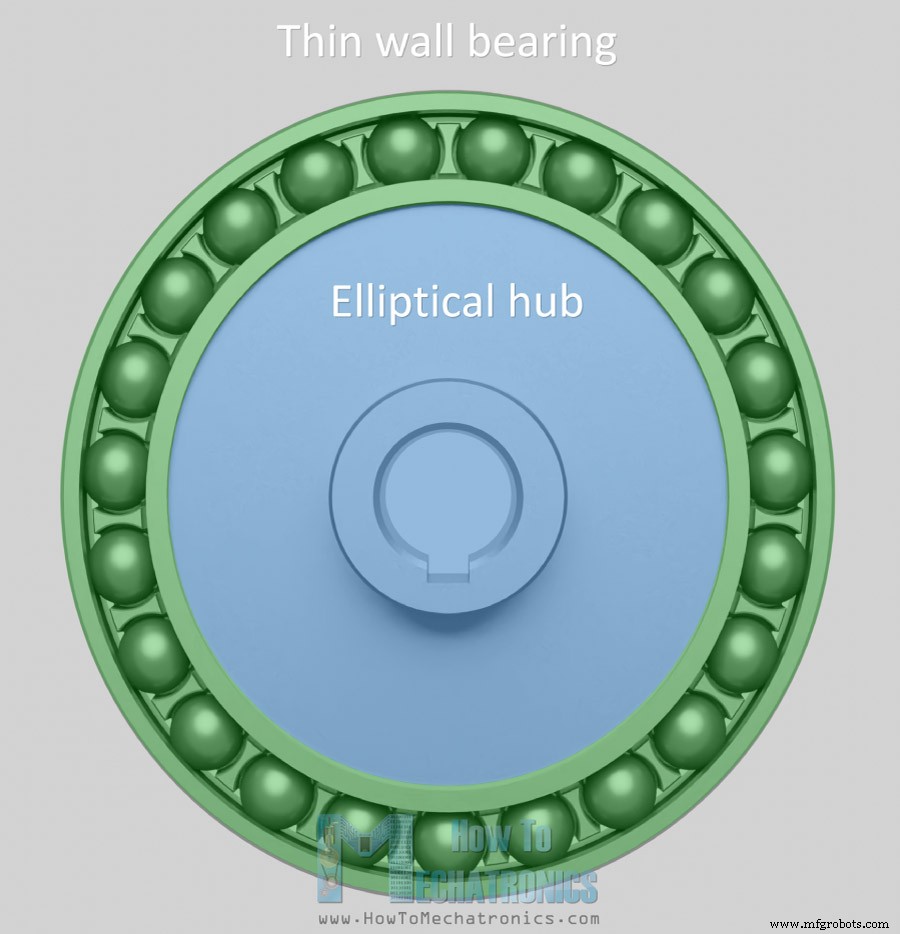
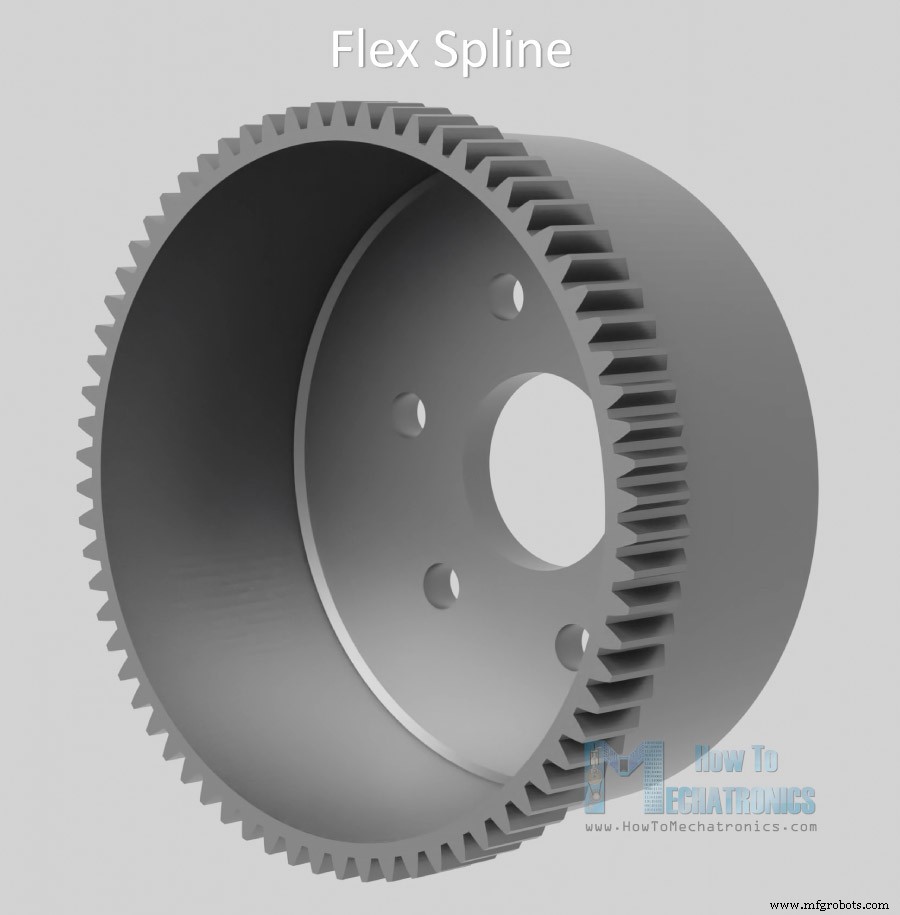
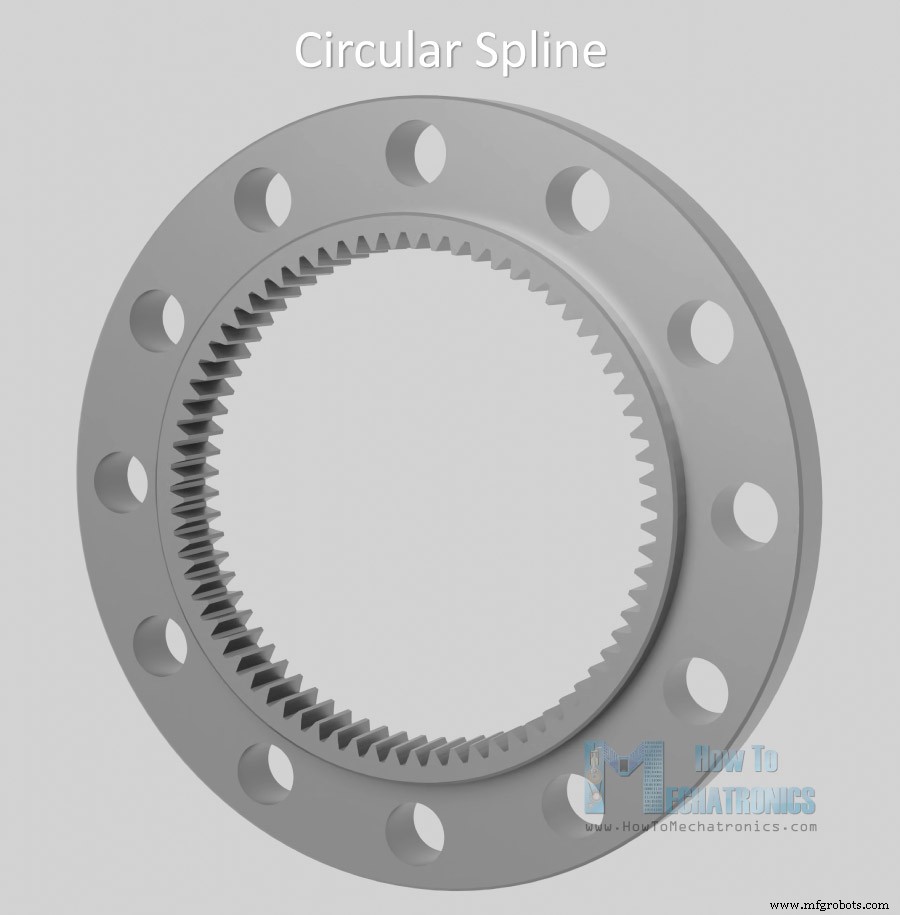
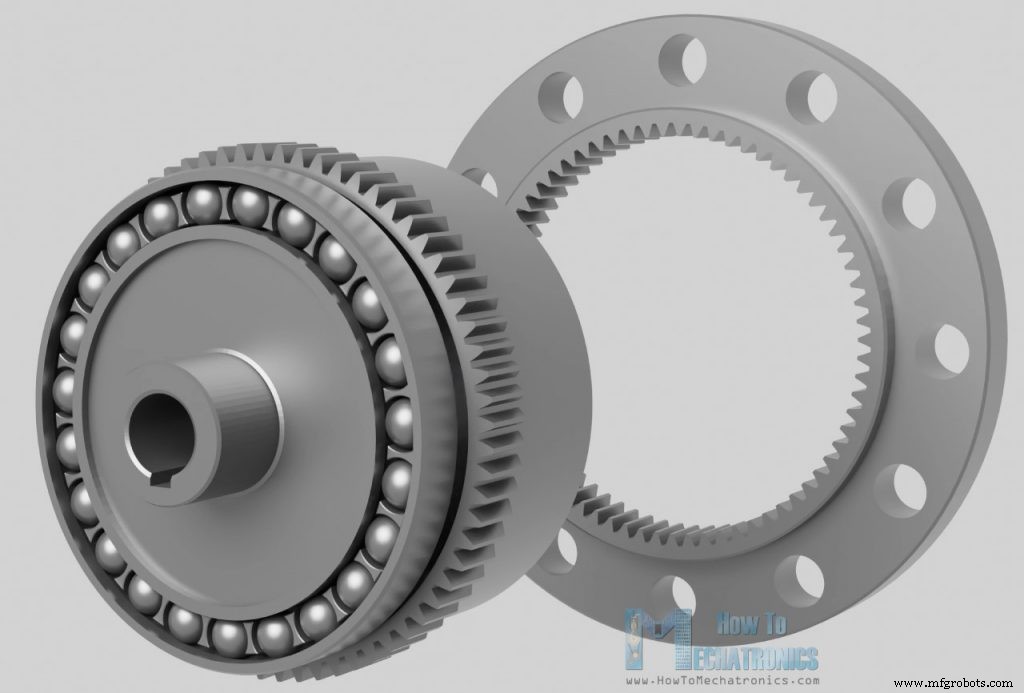
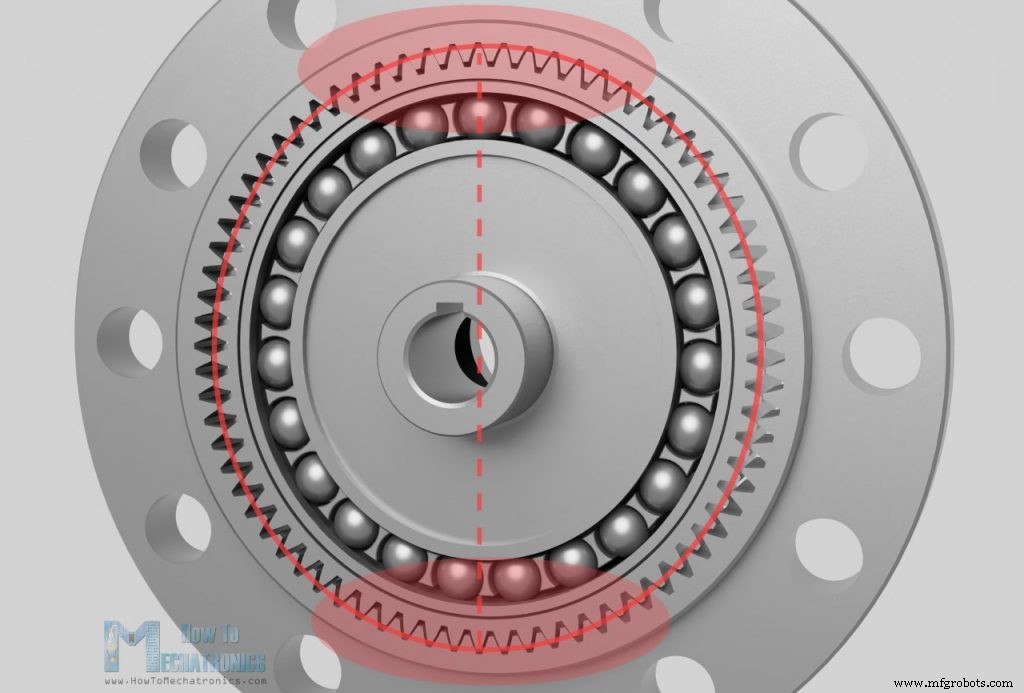
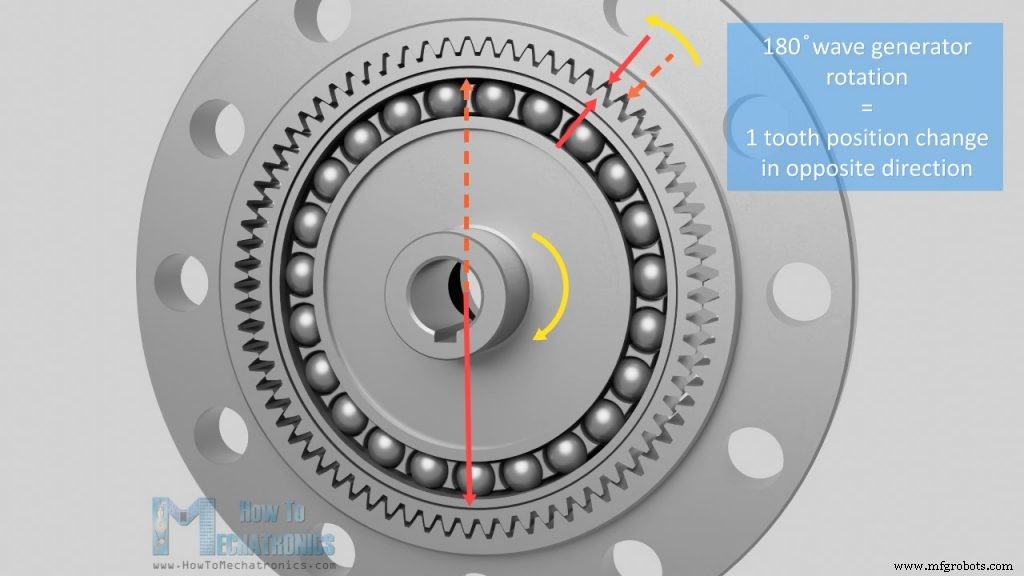
ratio = (flex_teeth - circular_teeth) / flex_teeth. Для 200/202: -0.01 → 1/100 скорости, минус — противоположное направление.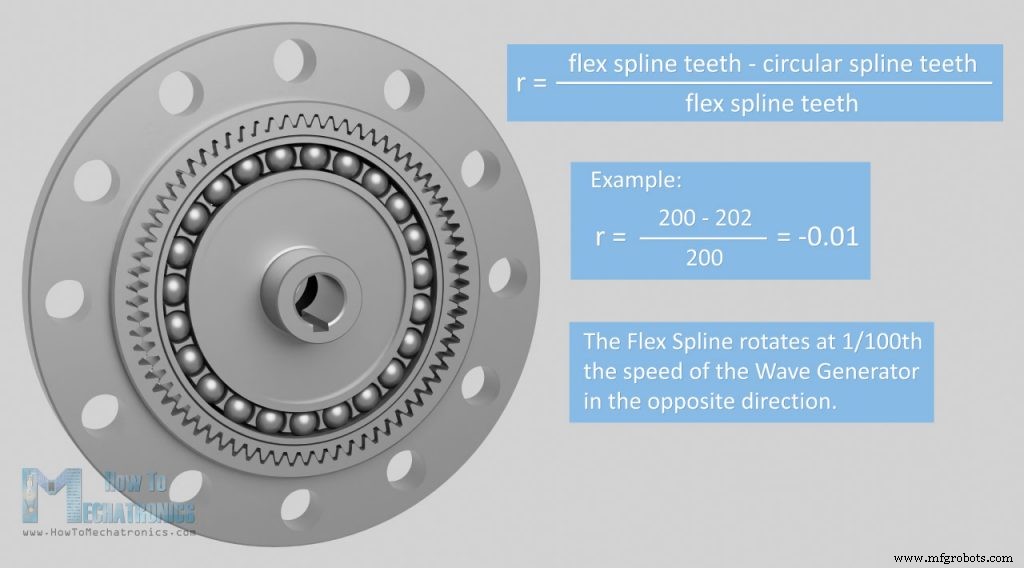
3D-модель волнового редуктора
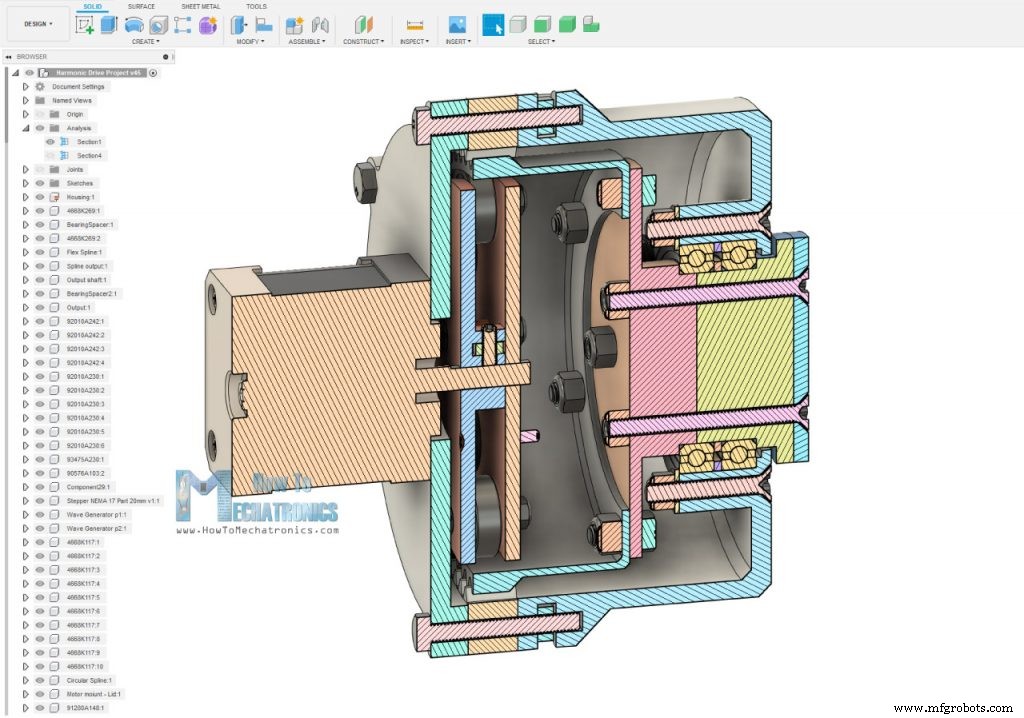
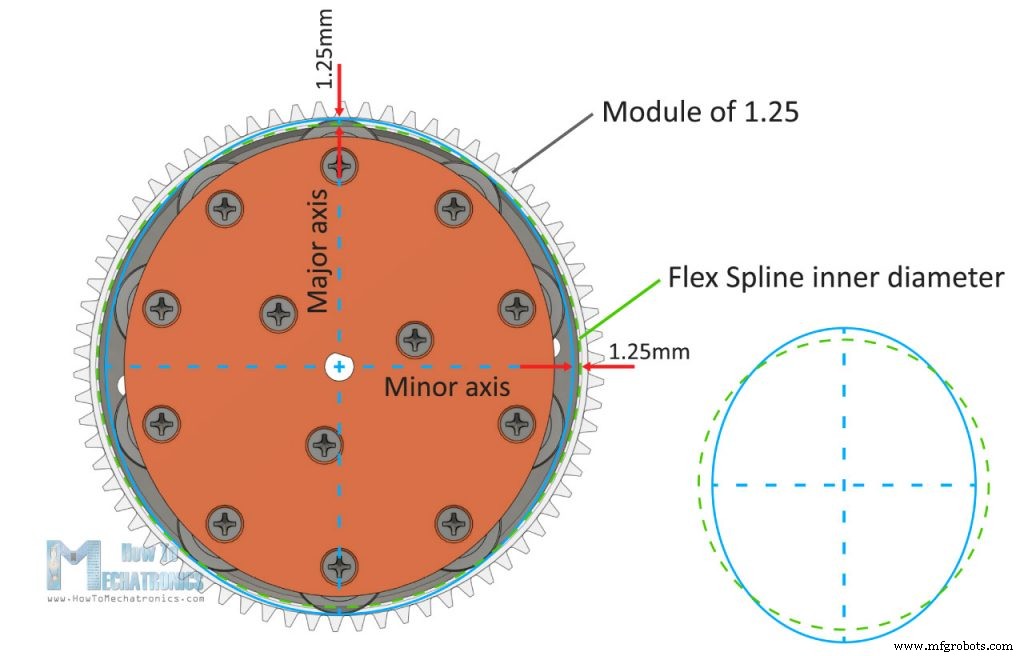
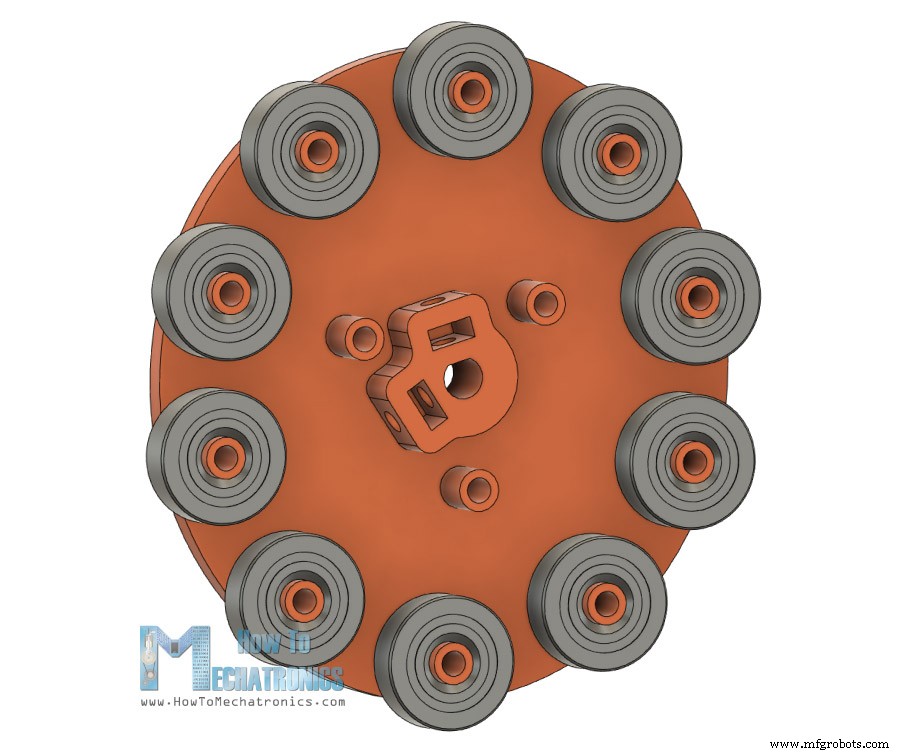
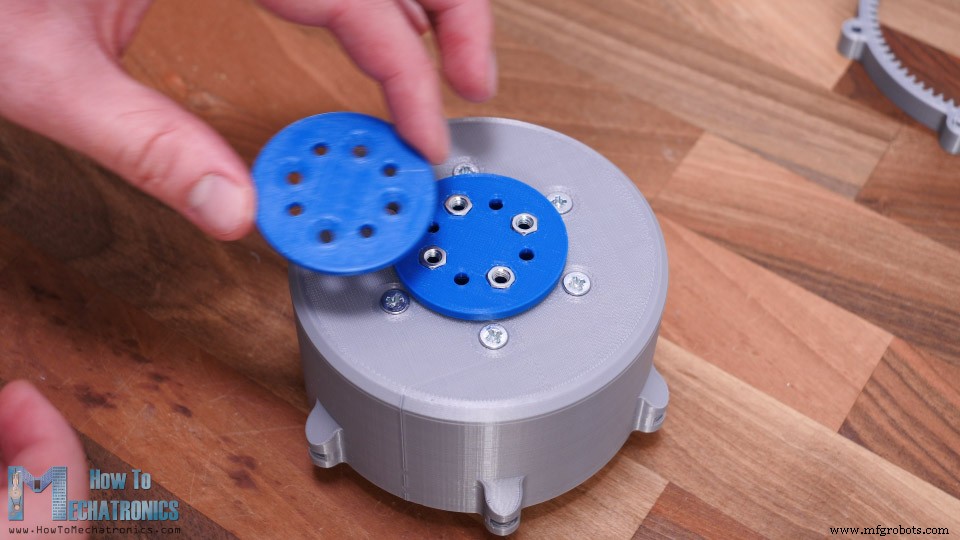
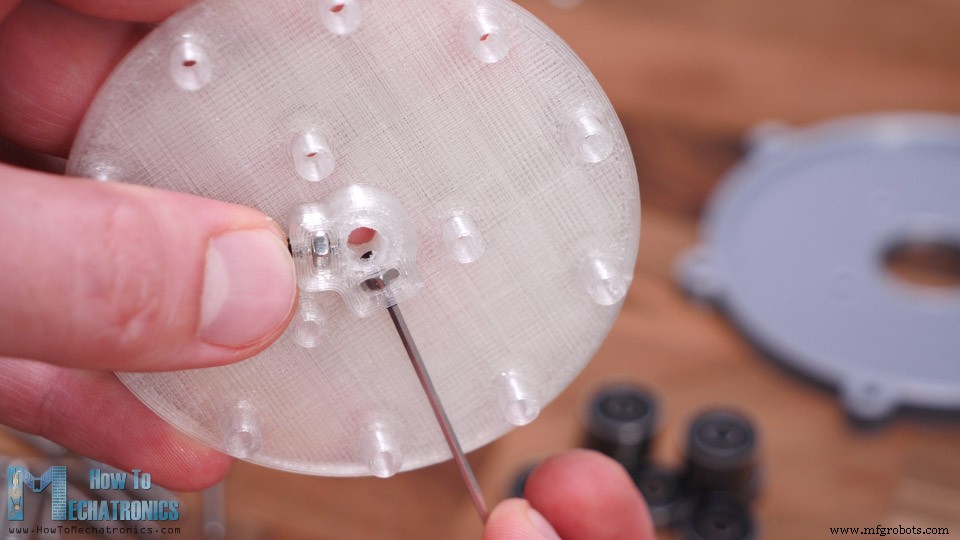
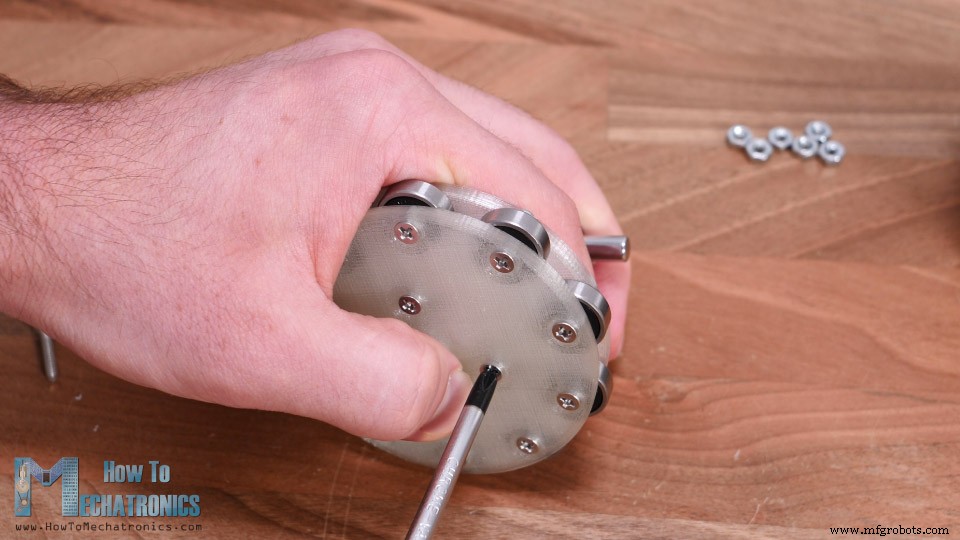
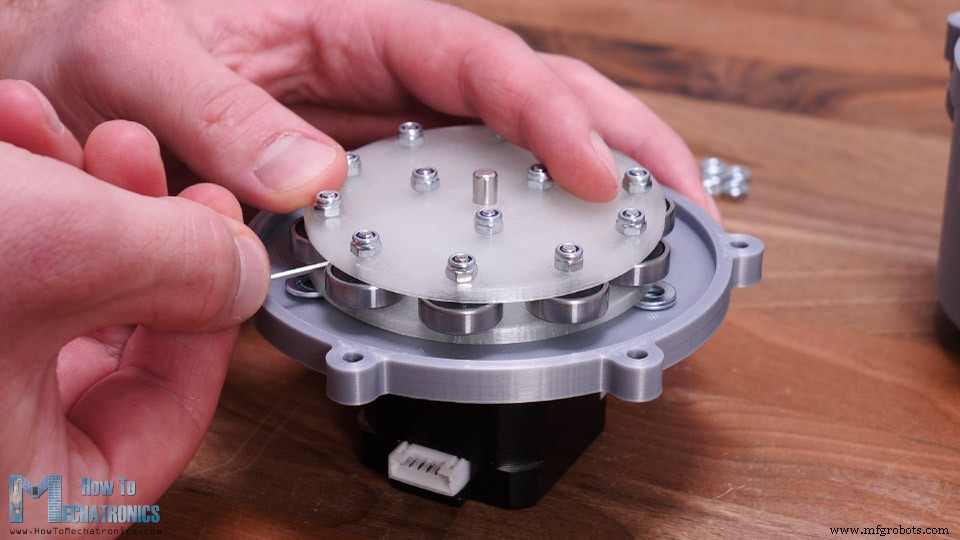
3D-печать и сборка
Промышленные технологии
- Sundance VCS-1: Компактный низкопотребляющий встроенный процессор для высокоточной робототехники
- Понимание 3D-печати: принципы, типы и ключевые применения
- 5 экспертных советов по предотвращению напряжения трубопровода и избежанию дорогостоящего ущерба
- Металлообработка 101: понятное руководство для начинающих
- ETSI устанавливает новые стандарты для IoT в экстренных коммуникациях
- Понимание фрезерных станков: функции, применение и преимущества
- Пневматические актуаторы: типы, применение и ключевое использование
- Сплавы Монель: топ применений и высокотемпературная производительность
- Применение переменного тока (AC) в современных энергосистемах
- Как выбрать правильный редуктор: ключевые критерии отбора