



Принцип работы бесколлекторных двигателей (BLDC) и контроллеров ESC: технический обзор
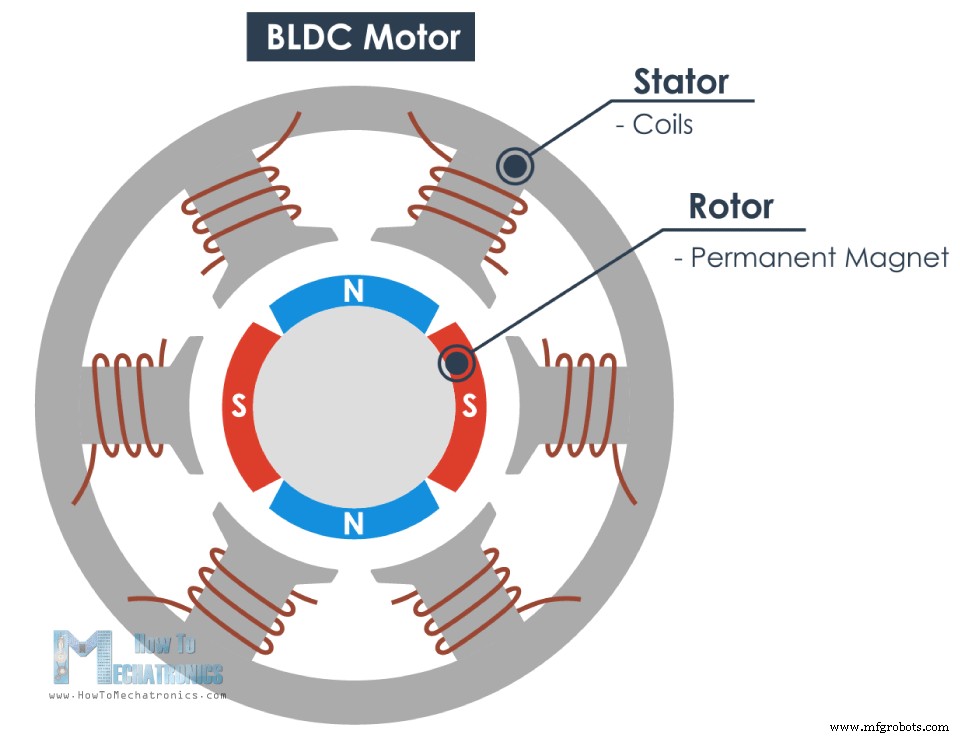
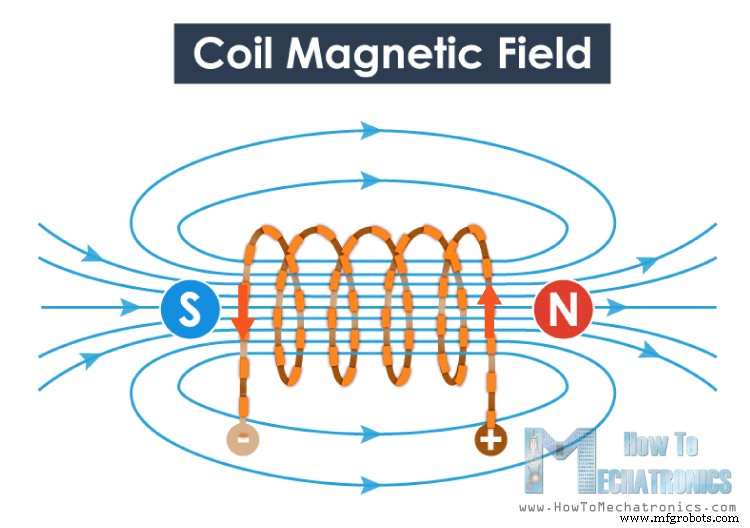
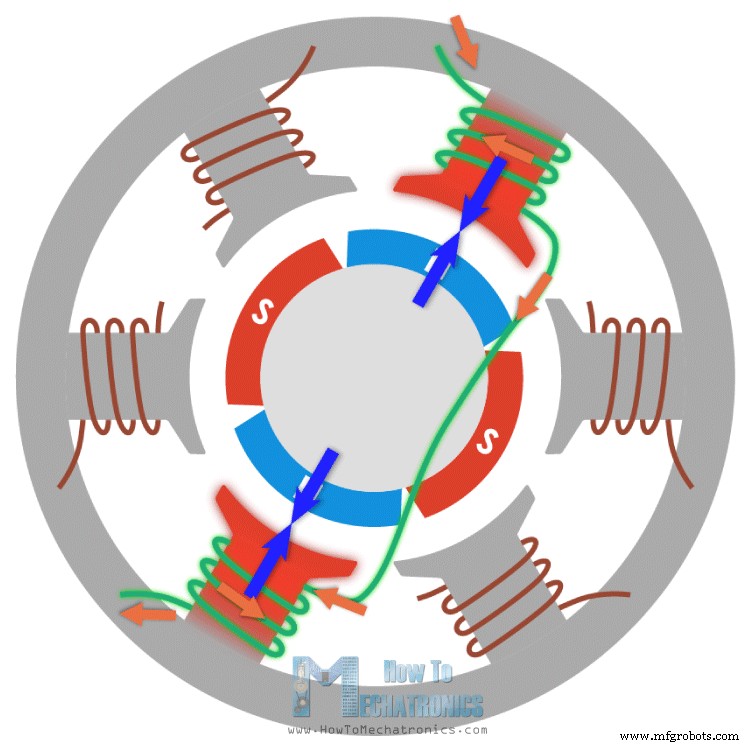
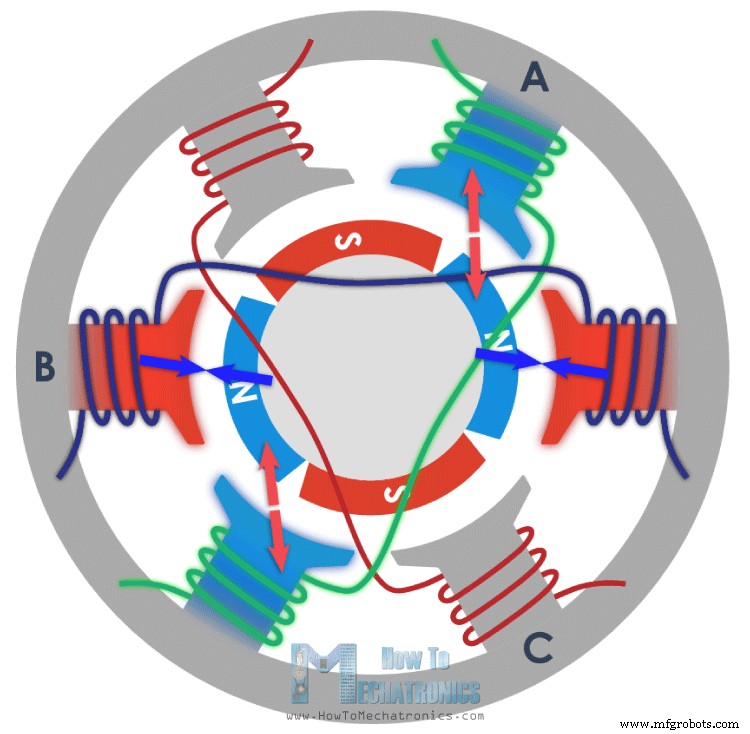
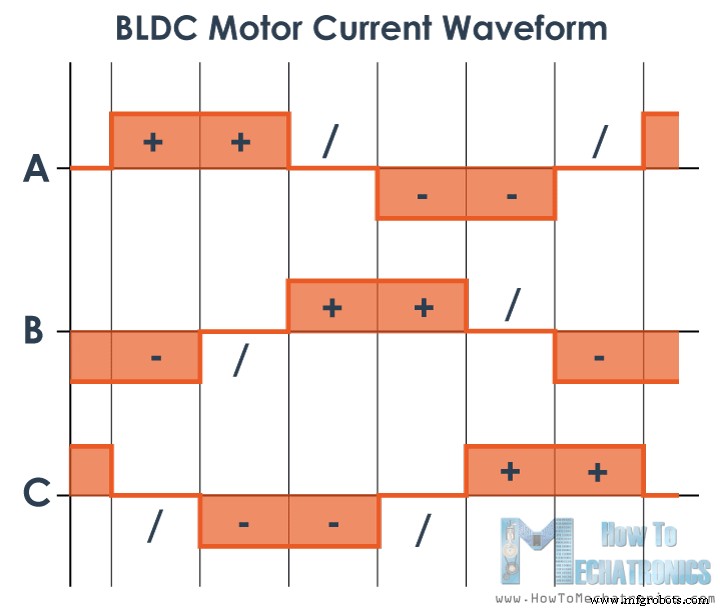
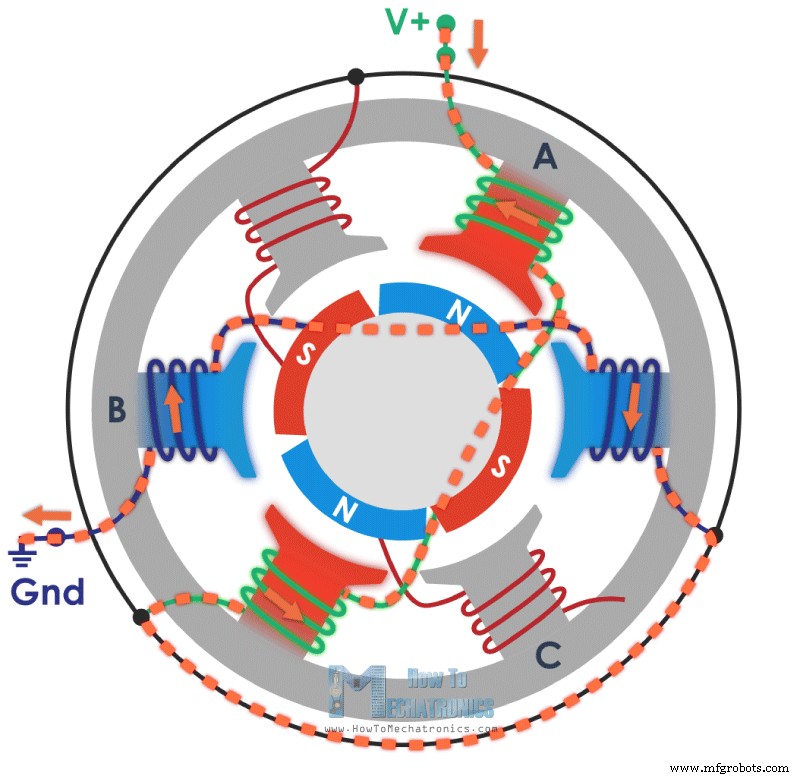
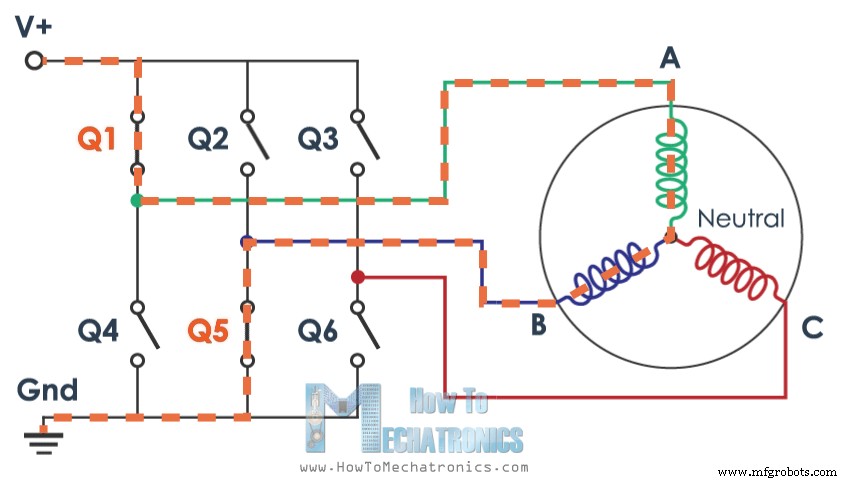
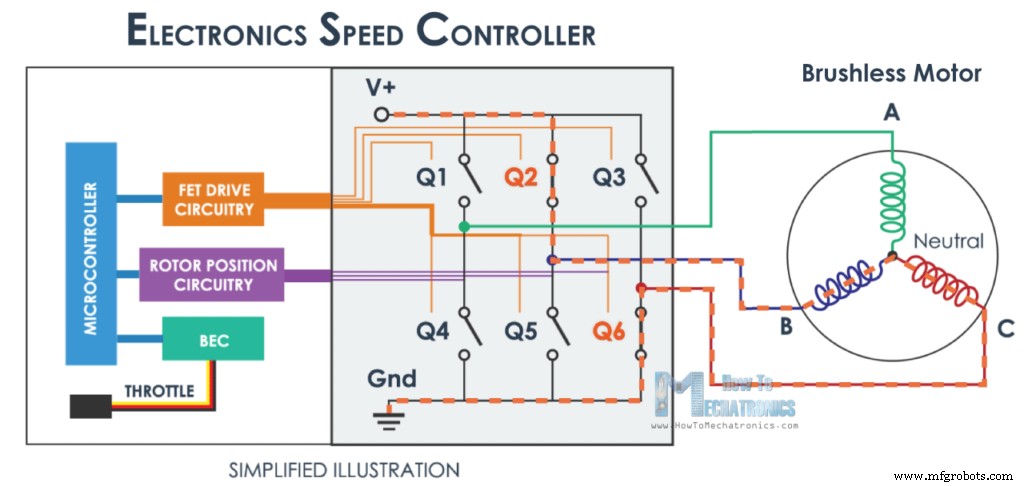
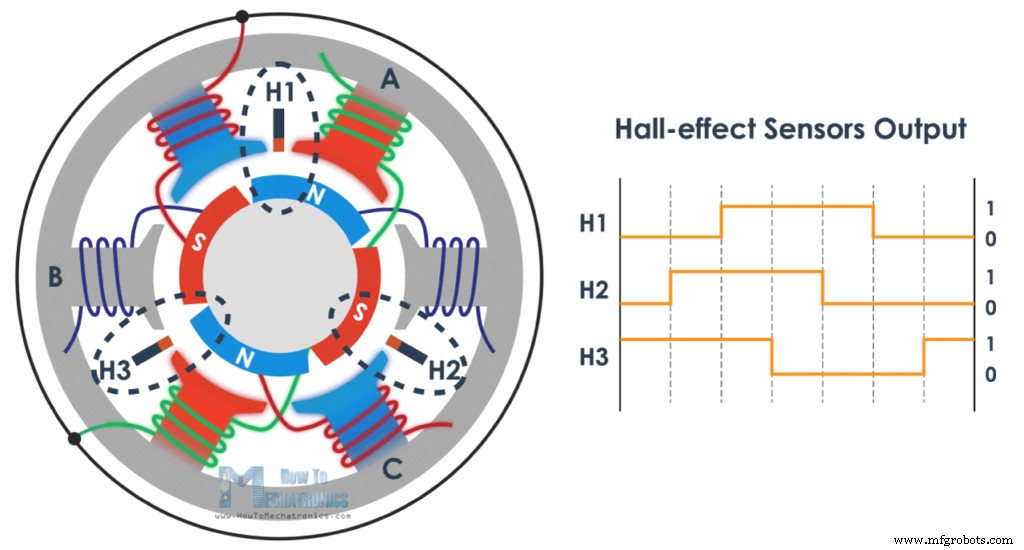
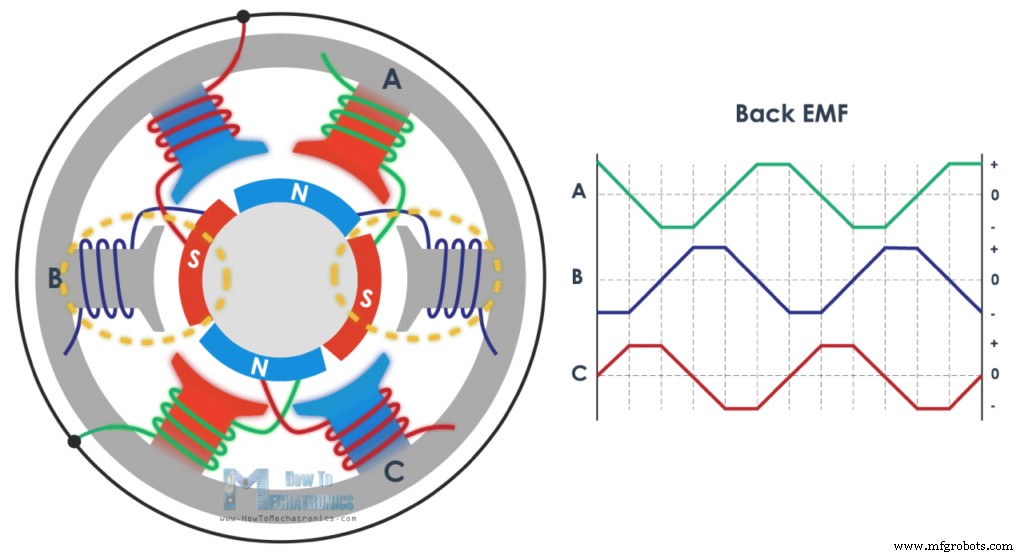
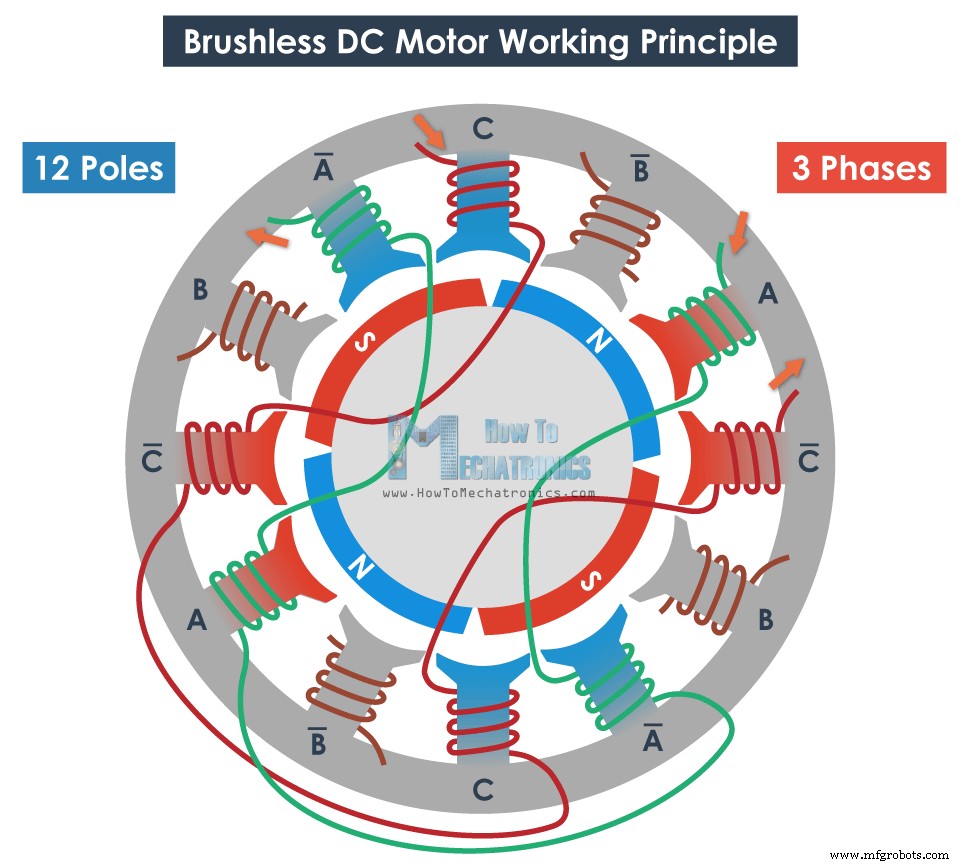
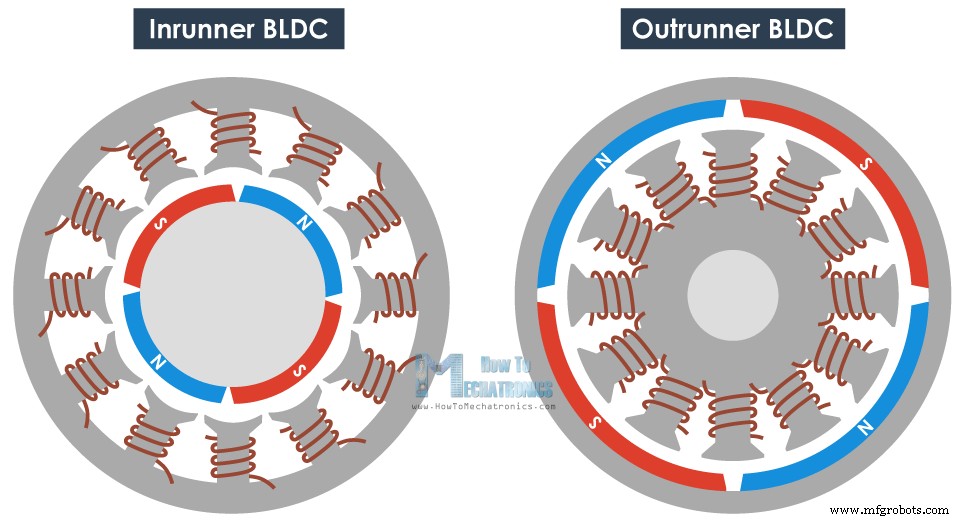
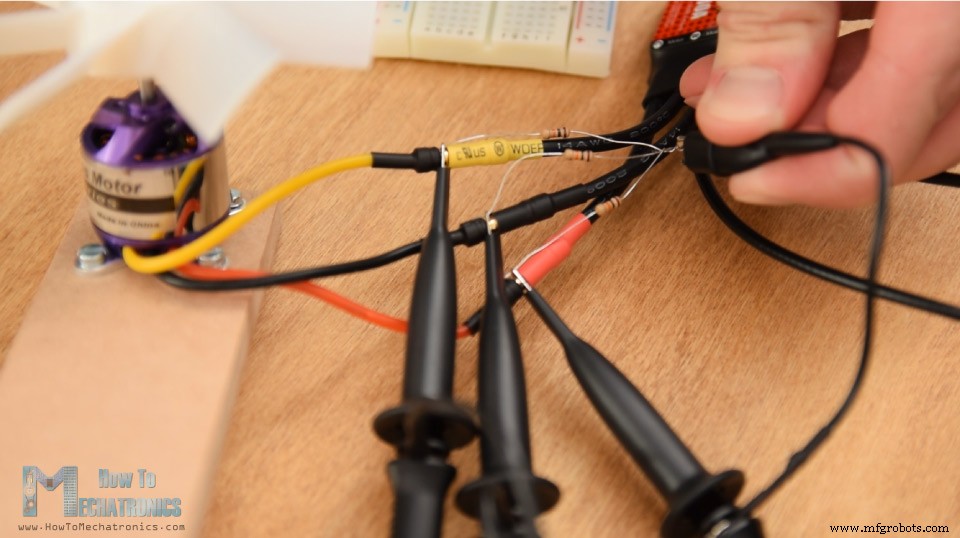
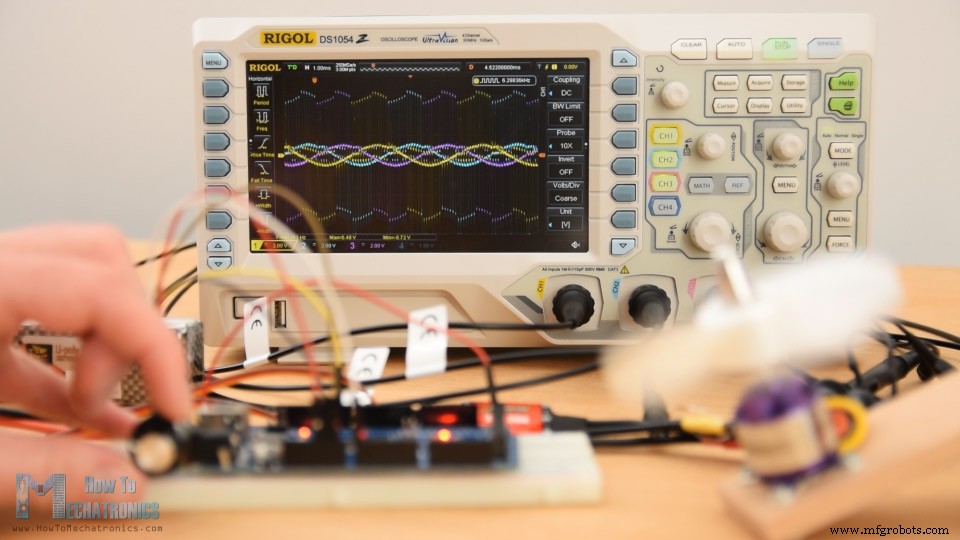
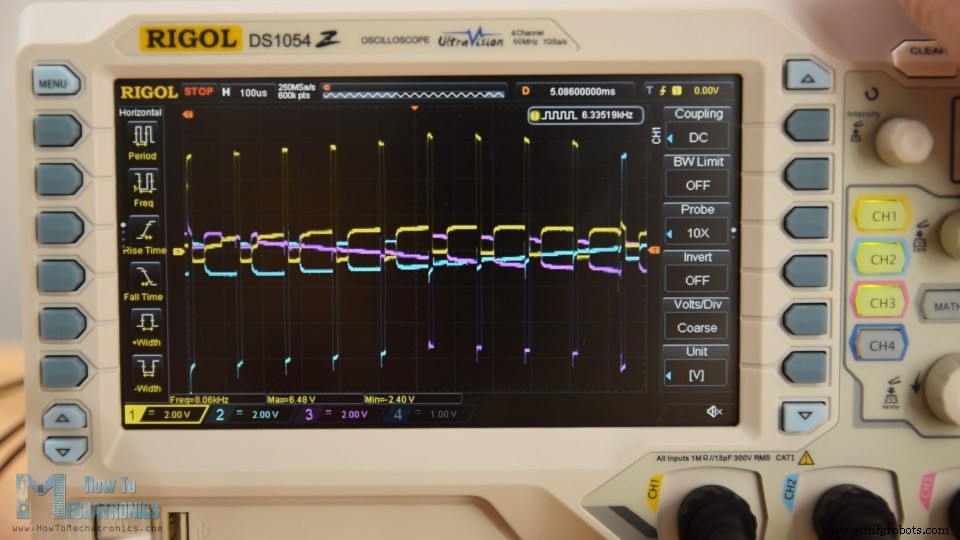
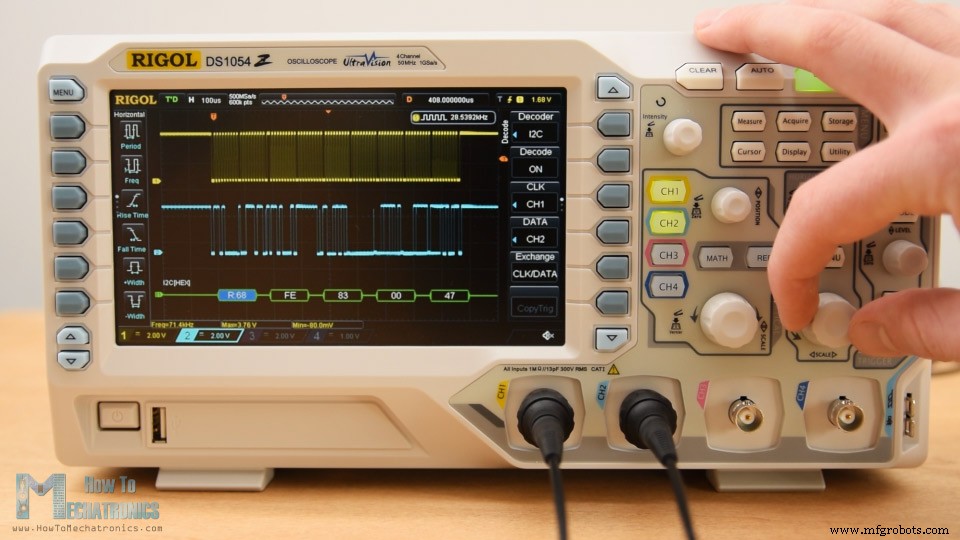
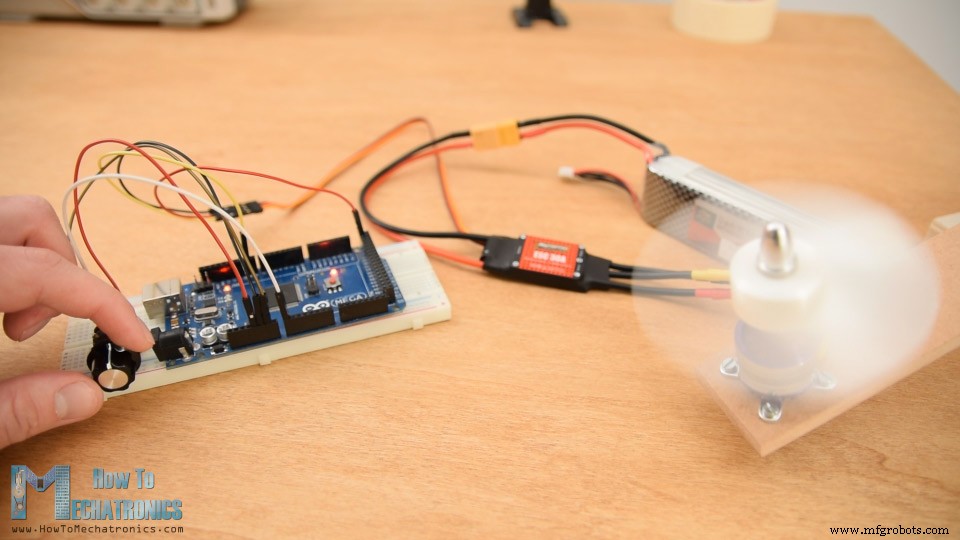
Изучим, как работают бесколлекторные двигатели (BLDC) и регуляторы оборотов (ESC). Это первая часть видео: принцип работы BLDC и ESC. Во второй части — управление от Arduino. BLDC состоит из статора и ротора. Для иллюстрации: ротор — постоянный магнит с двумя полюсами, статор — катушки по схеме. Ток в катушке создаёт магнитное поле, полюса зависят от направления тока. Подаём ток на катушки по очереди — ротор вращается за счёт взаимодействия постоянного магнита и электромагнита. Для эффективности две противоположные катушки обматывают как одну — получают противоположные полюса, удвоенную силу притяжения. Три катушки (фазы) создают 6 полюсов на статоре. Эффективнее энергизировать две фазы одновременно: одна притягивает, другая отталкивает ротор. Полный оборот ротора (360°) — 6 шагов (коммутаций). Форма тока: в каждом интервале одна фаза «+», одна «-», третья выключена. Это позволяет соединить свободные концы трёх фаз в общую точку (звезда) — ток делится между двумя активными фазами. Пример: фаза А на VCC (через MOSFET), фаза B на GND — ток течёт VCC → A → нейтраль → B → GND. Одним током создаём 4 полюса, двигающие ротор. Звёздное соединение: нейтраль внутри, три вывода фаз наружу — поэтому у BLDC три провода. ESC управляет двигателем, открывая нужные пары MOSFET в каждом из 6 интервалов. Чем выше частота коммутации — тем выше скорость. Ключевой вопрос: как знать, когда коммутировать? Два основных метода определения позиции ротора: Магниты ротора вращаются — датчики Холла выдают логические уровни (H/L) по полюсам. ESC по этим сигналам определяет следующий шаг коммутации. Движущееся магнитное поле ротора индуцирует ток в неактивной катушке → падение напряжения. ESC фиксирует эти спады и предсказывает момент следующей коммутации. Принцип тот же при увеличении числа полюсов — остаётся трёхфазным, просто интервалов становится больше. BLDC бывают inrunner (магниты внутри) и outrunner (магниты снаружи). Один принцип, разные сильные стороны. Демонстрация на осциллографе: три фазы BLDC подключены через 3 резистора (виртуальная нейтраль). Видно 3 синусоиды — обратная ЭДС в неактивных фазах. При росте RPM растут частота и амплитуда синусоид back EMF. Активные фазы — пики, создающие переменное магнитное поле. В каждом интервале две активные, одна неактивная фаза (например, A+B активны, C — нет; затем A+C, B нет и т.д.). Осциллограф Rigol DS1054Z (спасибо Banggood.com): 4 канала, 50 МГц (хак до 100), 1 GSa/s, 24 Mpts, 7″ дисплей, декодирование SPI/I2C, математика, фильтры. Базовый принцип BLDC/ESC понятен. Реальные примеры и управление от Arduino — во второй части. Вопросы — в комментариях, не забывайте про коллекцию Arduino-проектов!Принцип работы
Промышленные технологии
- Камерные замки (Cam Locks): как они скрыто запирают шкафы
- Что такое кольцевые винты (Eye Screws)? Профессиональное руководство по дизайну и применению
- Громметы: виды, применение и защита вашего оборудования
- Трансферная литье: процесс, преимущества и варианты
- Понимание автомобильных трансмиссий: типы, функции и принцип работы
- Как работает щеточный двигатель постоянного тока: простая механика и надежная мощность
- 3D-печать: технологии, процессы и принцип работы
- Понимание дуговой сварки: виды, принцип работы и ключевые преимущества
- Понимание ЧПУ-расточных станков: принцип работы и ключевые преимущества
- Понимание промышленных сцеплений: определение, функция и применение