



Циклоидальные редукторы: принцип, проектирование, 3D-печать и тесты
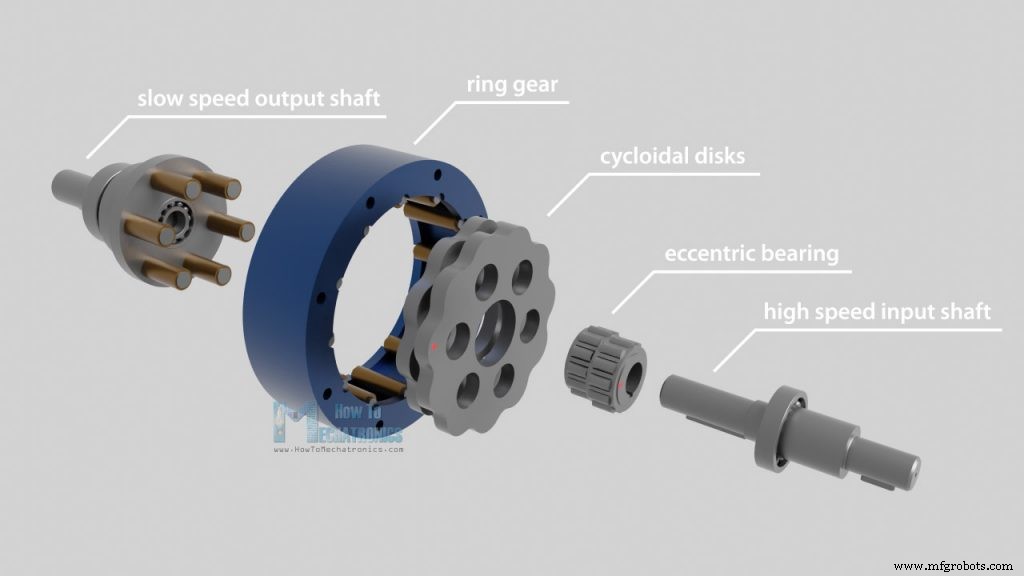
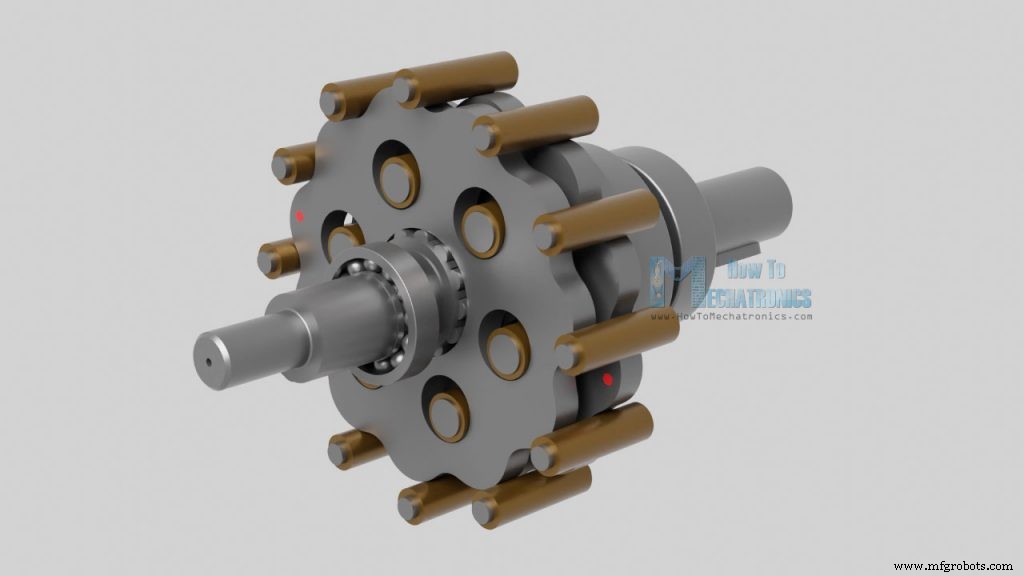
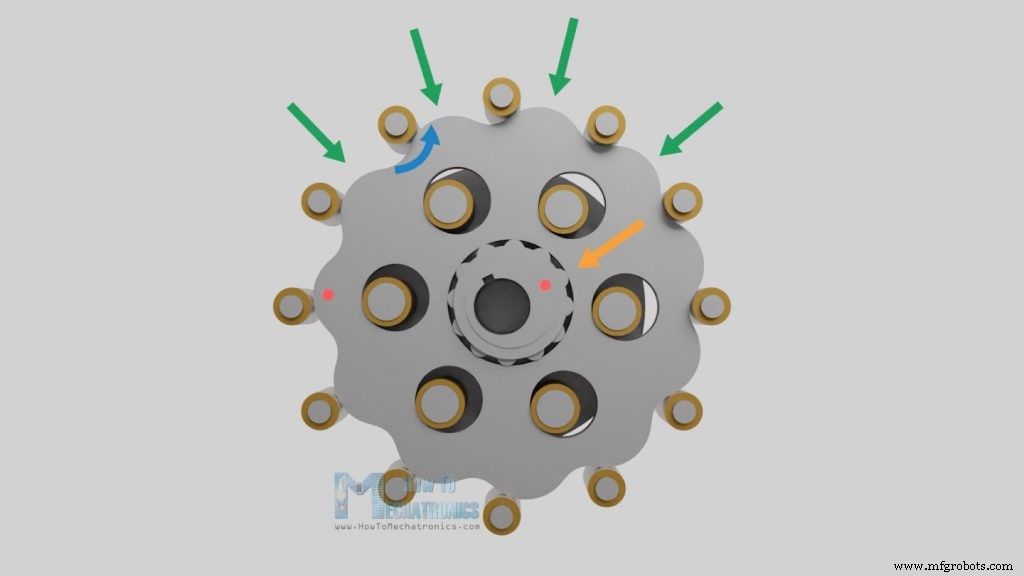
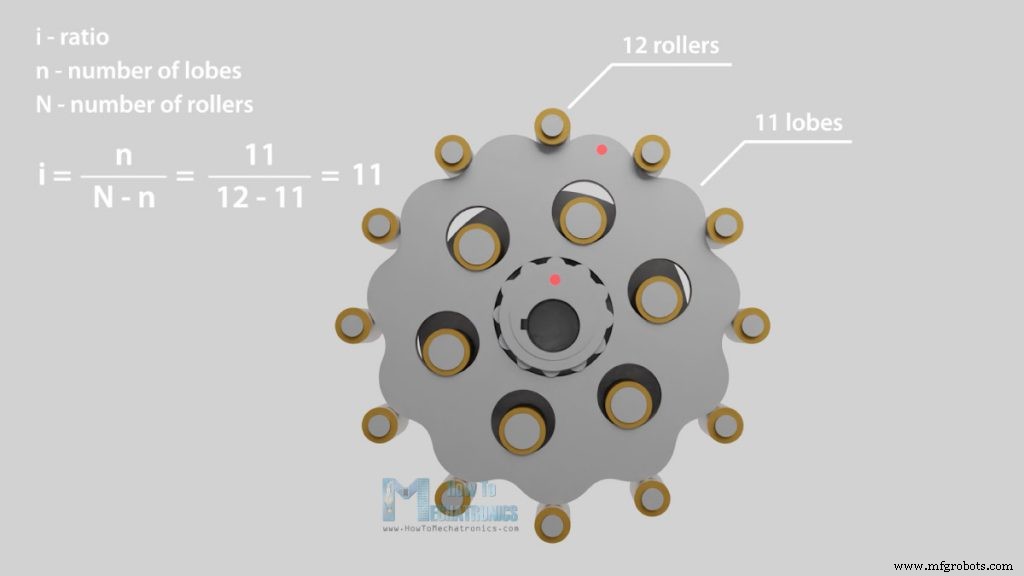
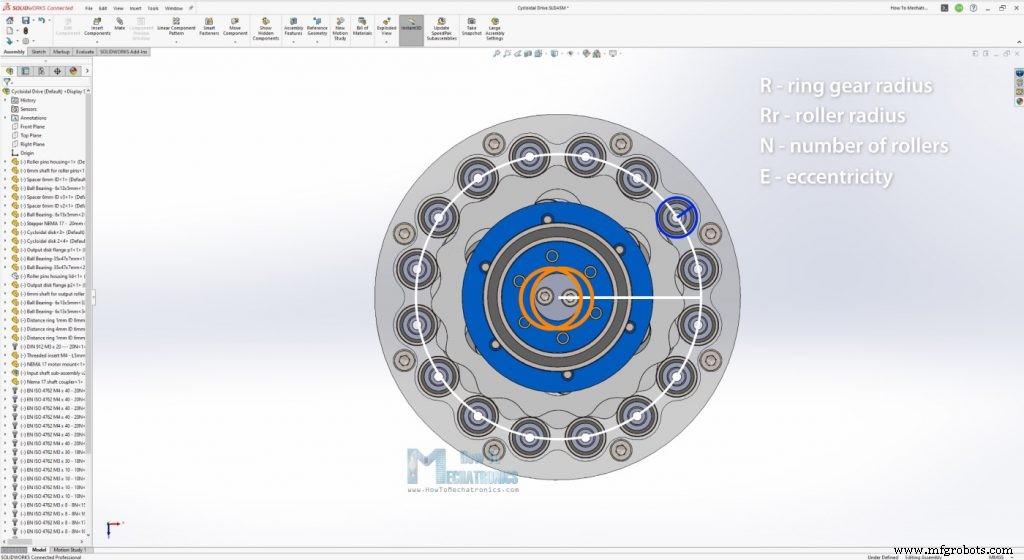
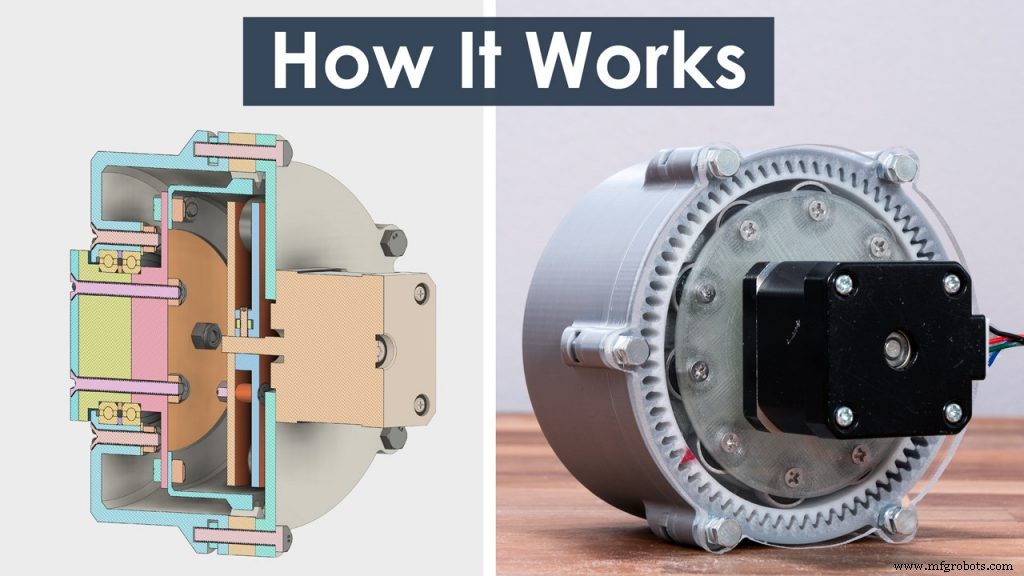
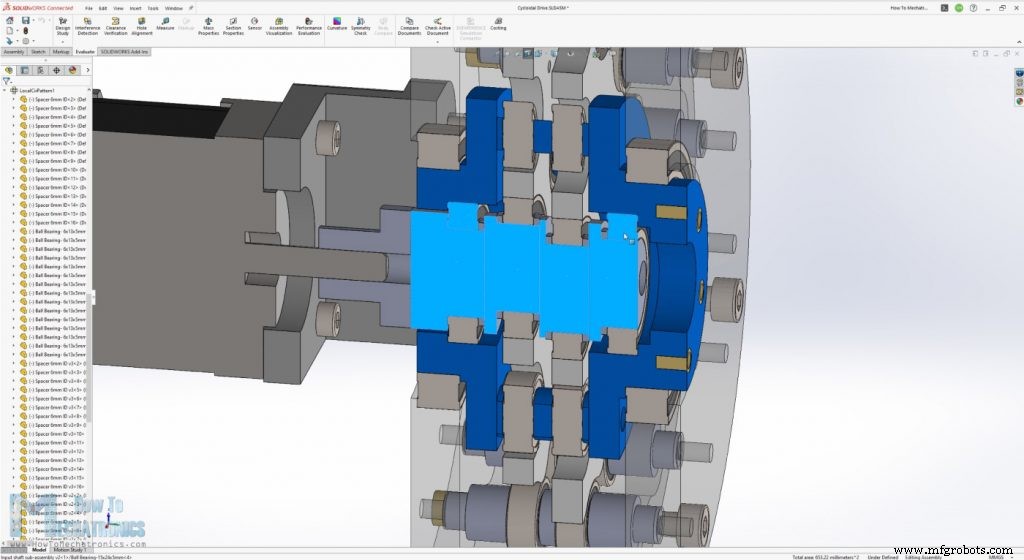
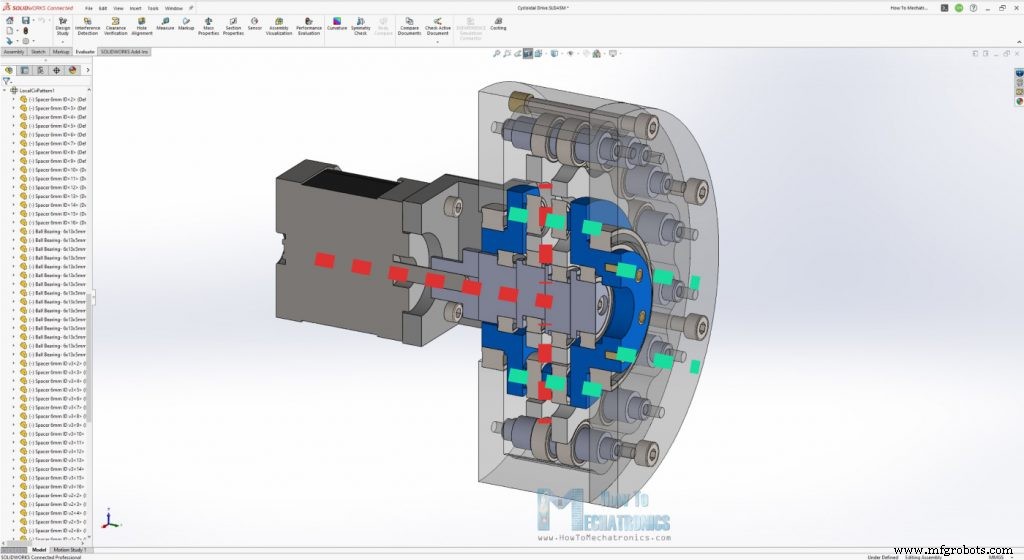
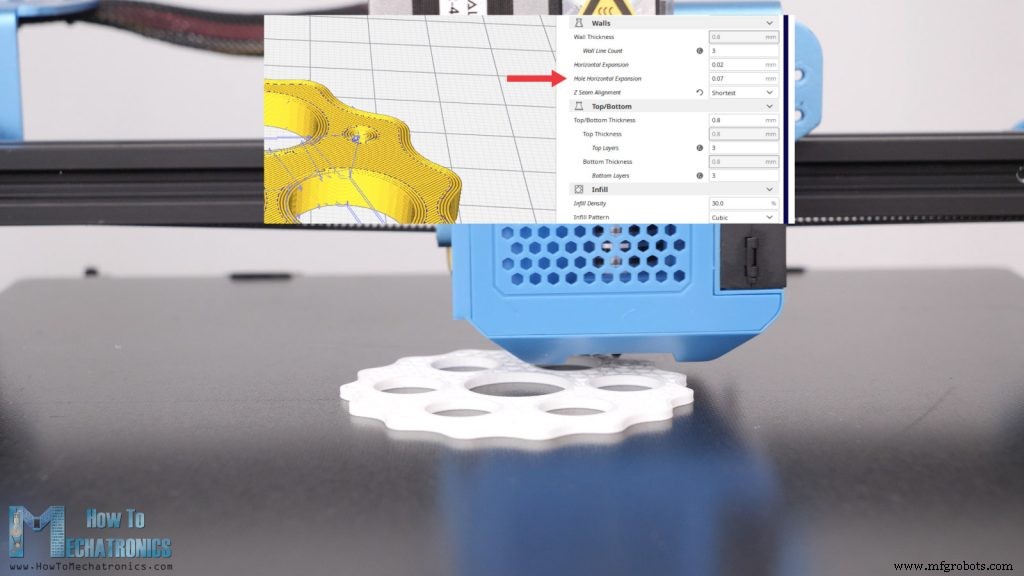
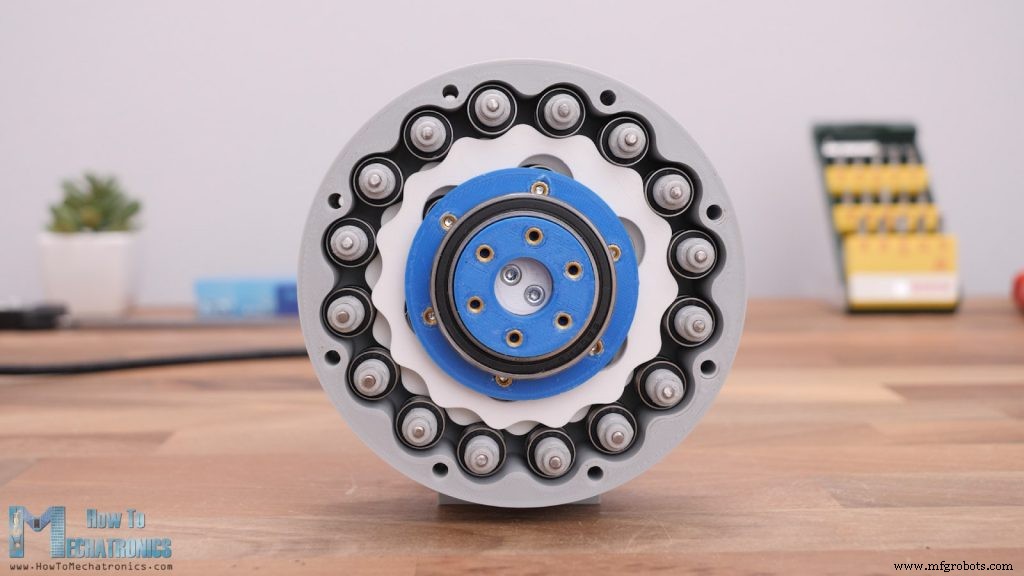
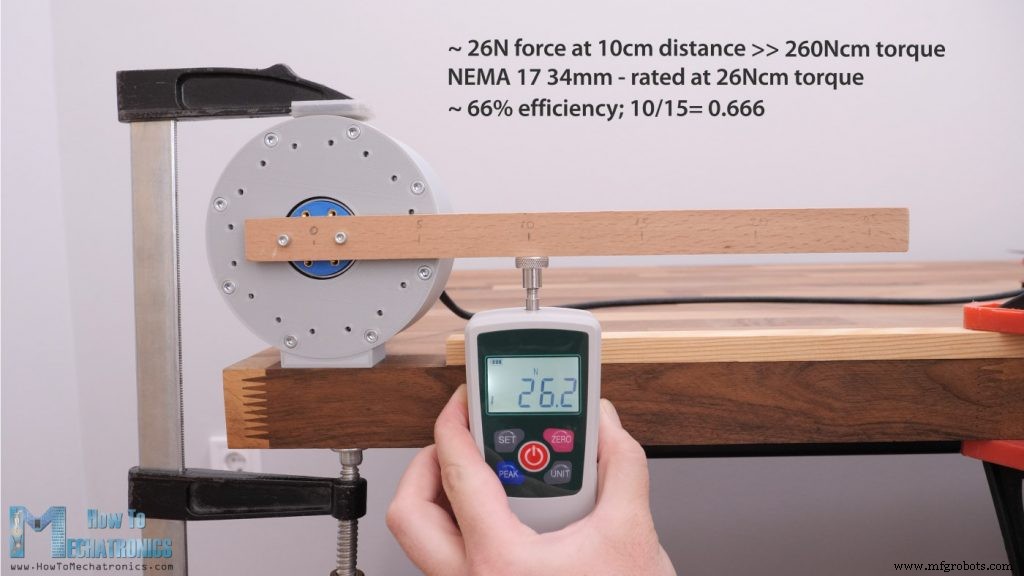
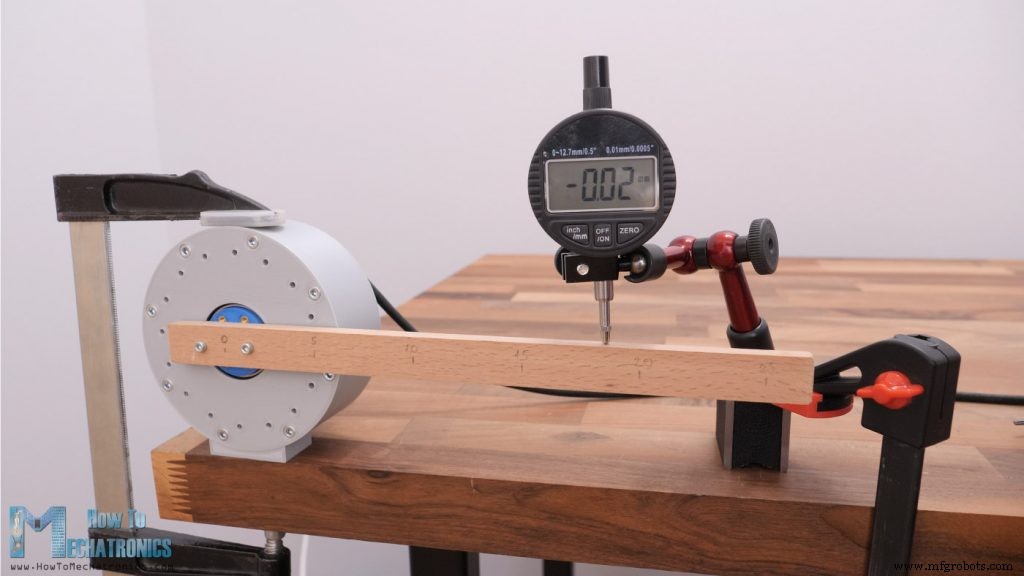
Разберём, что такое циклоидальный редуктор, как он работает, как спроектировать свою модель и напечатать на 3D-принтере для наглядности. Циклоидальный привод — уникальный редуктор с очень высоким передаточным числом (до 10× за ступень) при компактном и жёстком дизайне. Преимущества: практически нулевой люфт, высокая грузоподъёмность, жёсткость, КПД до 90%. Применяется в робототехнике, станках, производственном оборудовании. Состав: высокоскоростной входной вал, эксцентриковый подшипник (кам), два циклоидальных диска (следящие ролики), обойма с роликами (внутреннее зацепление), низкоскоростной выходной вал с штифтами/роликами. Входной вал вращает эксцентрик, тот качает циклоидальные диски по внутренней окружности обоймы. Эксцентричное движение заставляет доля дисков зацепляться с роликами обоймы так, что происходит обратное вращение с пониженной скоростью. Эксцентрик давит диск к роликам обоймы. Из-за формы диска и его положения доли перед вращением не могут перепрыгнуть следующий ролик, а скатываются назад — это и даёт обратное вращение. Число долей на диске на единицу меньше числа штифтов обоймы. За один оборот эксцентрика диск смещается на одну долю. Передаточное число зависит только от числа штифтов обоймы. Пример: 12 штифтов обоймы → 11 долей на диске → передаточное число 11:1. Размеры дисков, роликов, эксцентрика на передаточное число не влияют. Уменьшенное вращение передаётся на выходной вал через отверстия в циклоидальных дисках. Два диска установлены с фазовым сдвигом 180° для компенсации неуравновешенных сил и плавной работы на высоких скоростях. Название от профиля диска — циклоида (или эпициклоида/эпитройхоида). Подробнее в следующем разделе. Теперь спроектируем свою модель для 3D-печати. Демоверсия может работать, но быстро изнашится — PLA не выдерживает нагрузок и трения. Критичны ролики (обычно втулки), для PLA используем шарикоподшипники. Мой дизайн с шарикоподшипниками: Четыре ключевых параметра: радиус обоймы (R), радиус ролика (Rr), число роликов (N), эксцентриситет (E). Модель в SOLIDWORKS с шарикоподшипниками. Спонсор проекта — SOLIDWORKS. Регистрация на 3DEXPERIENCE World 2022 (виртуальное участие бесплатно): SOLIDWORKS.COM/3DXW22_HOWTOMECH. Скачать STEP-файл и посмотреть в браузере на Thangs: STL для 3D-печати — по ссылке. Связанный проект Что такое волновой редуктор (Strain Wave Gear / Harmonic Drive)? Идеальная передача для робототехники! Задача: передаточное число 15:1 → нужно 16 роликов обоймы. В SOLIDWORKS начертили эскиз с 16 роликами на окружности. Ролики — подшипники 13 мм наружный диаметр. Шаг обоймы (PCD) = 90 мм. Эксцентриситет E = 1.5 мм (< половины диаметра ролика). Профиль диска строится по параметрическим уравнениям эпитройхоиды. Удобная формула от Omar Younis (SOLIDWORKS Education blog): В SOLIDWORKS используют инструмент «Equation Driven Curve», подставляют уравнения. Параметр t не доходит до 2π (оставляют маленький зазор), замыкают сплайном. Остальное — конструктив: валы роликов поддерживаются с двух сторон, входной и выходной валы — на двух подшипниках каждый. Входной вал — несколько секций (из-за эксцентриситета), на двух подшипниках внутри выходного вала. Выходной вал — на двух подшипниках в корпусе. Важно: в слайсере включить Hole Horizontal Expansion (компенсация отверстий). Обычно отверстия получаются меньше — компенсируем. Мои значения: 0.07 мм для отверстий, 0.02 мм для внешних размеров. Подберите тестовыми печатями. Все напечатанные детали, подшипники, болты: Комплектующие: Сборка: штифты обоймы в корпус (6 мм). Чтобы не ломались под нагрузкой — сделаны полыми, внутрь вставлены металлические штоки 3 мм. На штифты надевают: дистанционное кольцо 7 мм, подшипник, 3 мм, подшипник, 7 мм. Диск с эксцентриком должен входить в обойму и при эксцентричном вращении качаться обратно. Входной вал — 4 секции. В каждой — подшипник и дистанционные кольца. Соединяют двумя болтами M3 (отверстия чуть меньше M3 — режут резьбу). Диски надевают при сборке. Выходной вал: ролики (6-мм штифты, подшипники 13 мм, дистанционники) на болтах M3 20 мм. При установке через отверстия дисков — диски на 180° фазового сдвига (на них сделаны отверстия-метки). Плотная посадка — при точных отверстиях собирается. Фланец выходного вала — вставляют рёзбовые втулки для компактности. Собранный вал устанавливается в корпус через подшипник 47 мм. Ещё один подшипник спереди, крышка корпуса (тоже плотная — 16 штифтов в пазы). Сзади M4 втулки, болты 40 мм стягивают крышку и корпус. Готовый редуктор — чистый дизайн, ничего не торчит. На входной вал — NEMA 17 шаговый двигатель через 3D-печатный муфту и кронштейн. Втулки на выходном валу для нагрузки. Итоговый вид: Результат: удивительно плавный ход. Вход и выход вращаются в противоположные стороны, скорость 15:1. Без передней крышки виден процесс: движение гипнотизирует. Привод обратно-программируемый (back-drivable) — полезно для некоторых задач. Тест момента: на плече 10 см сила ~26 Н → момент ~260 Н·см. NEMA 17 (34 мм) рейтинг 26 Н·см. Прирост момента ~10×, КПД ~66% (теория 15×). Хороший результат для бюджетного 3D-принтера. Точность тоже хорошая. Буду использовать этот тип редуктора в будущих робототехнических проектах. Вопросы — в комментариях!Что такое циклоидальный привод?
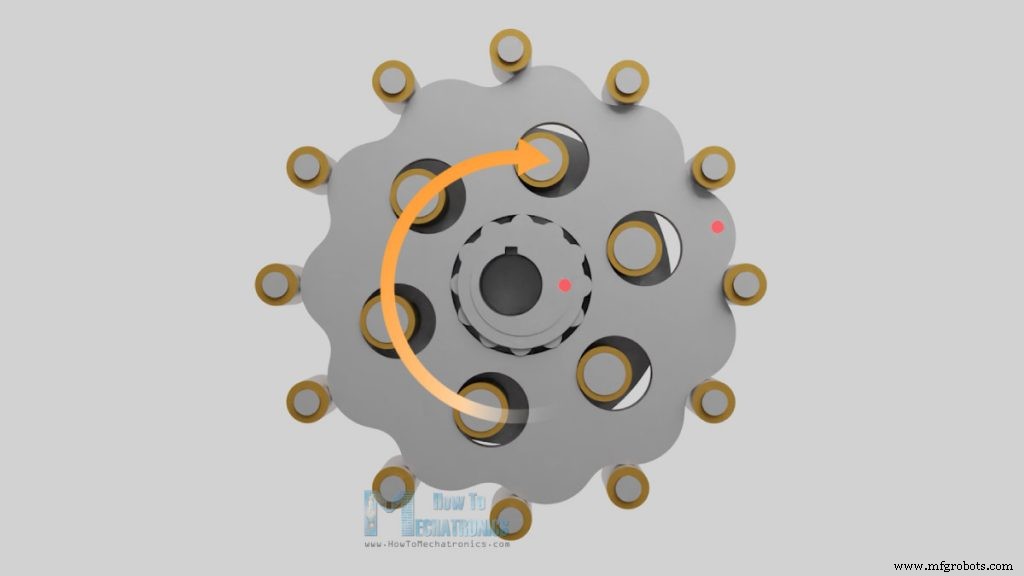
Как спроектировать циклоидальный привод
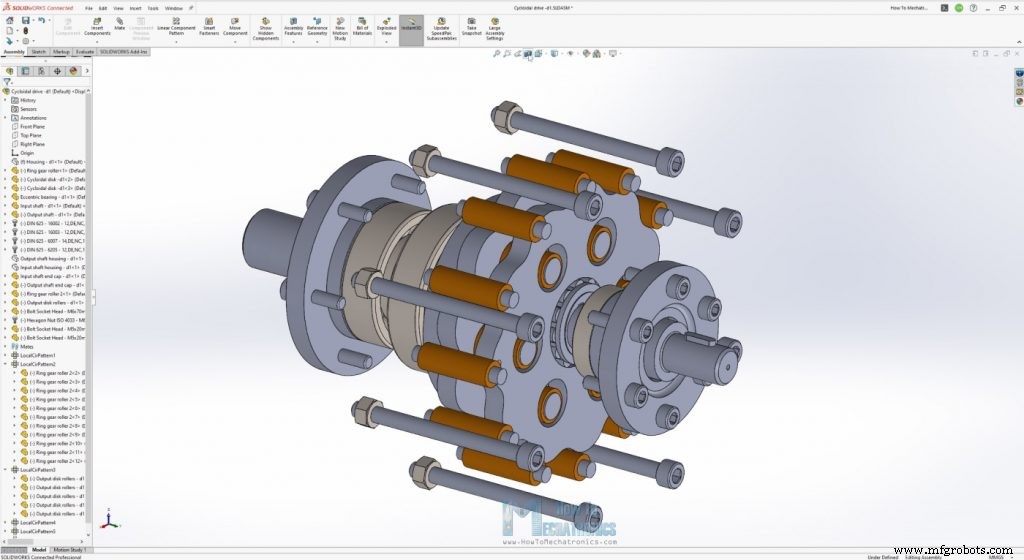
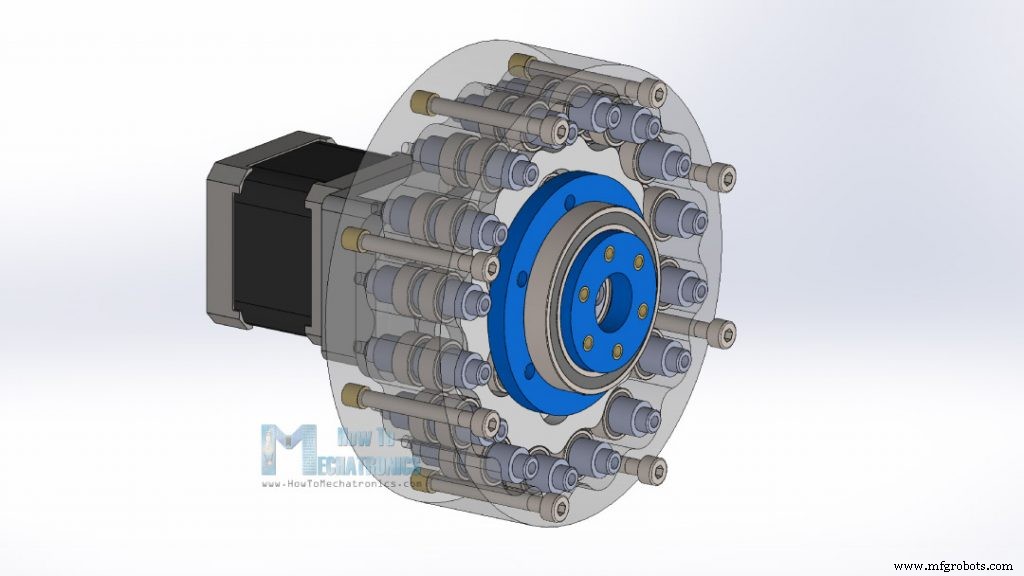
DIY 3D-модель циклоидального редуктора
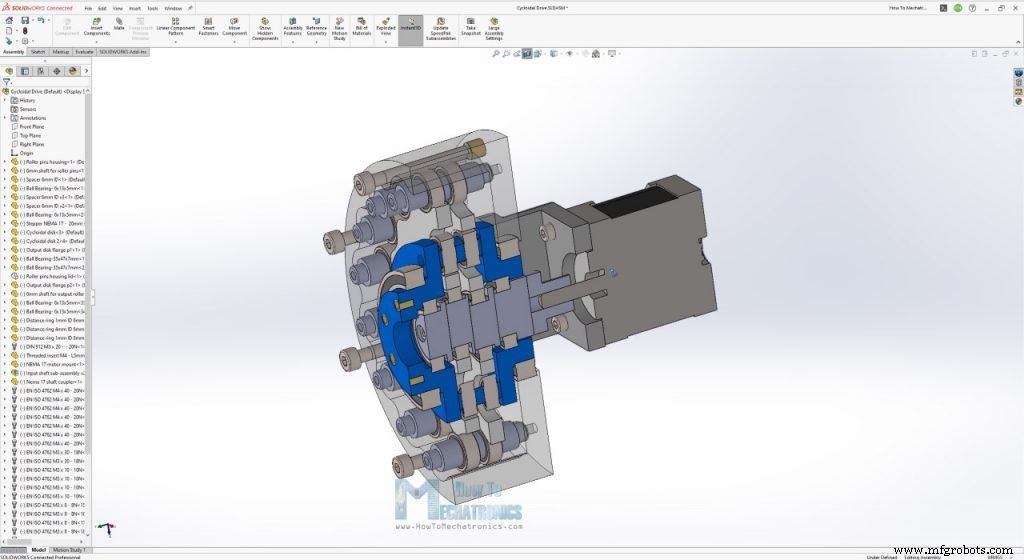
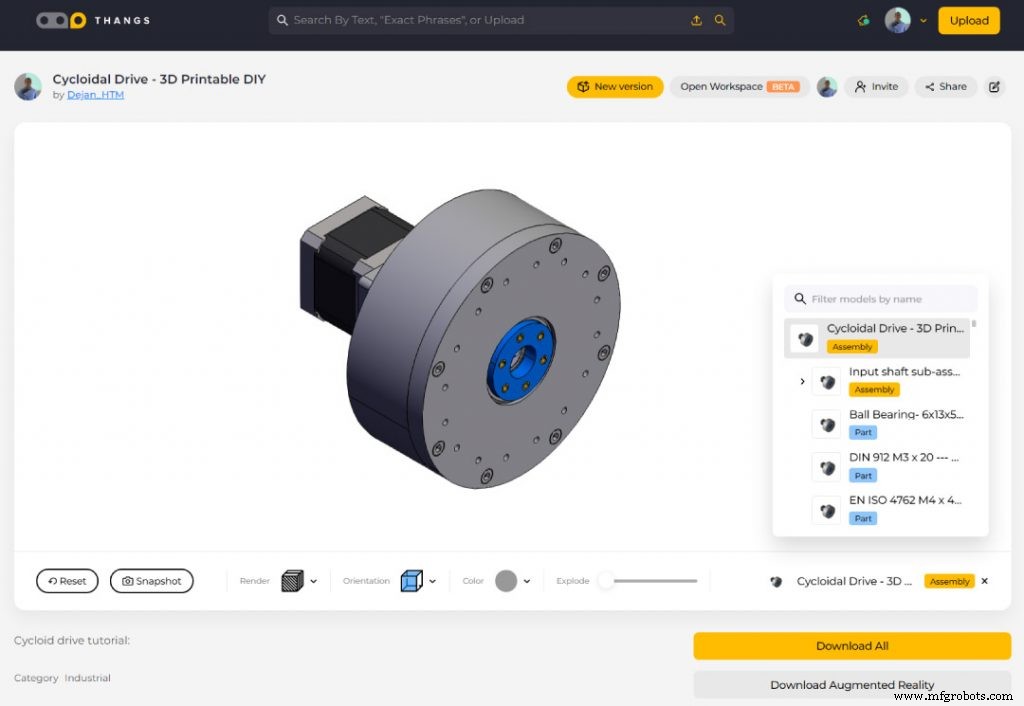
Проектирование
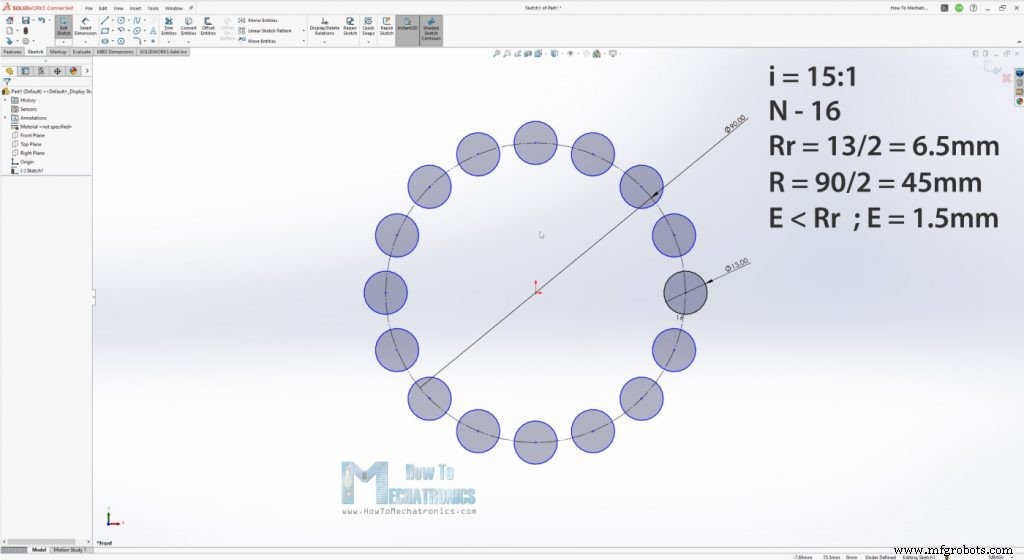
N - число роликов, Rr - радиус ролика, R - радиус PCD, E - эксцентриситет
x = (R*cos(t)) - (Rr*cos(t+arctan(sin((1-N)*t)/((R/(E*N))-cos((1-N)*t))))) - (E*cos(N*t))
y = (-R*sin(t)) + (Rr*sin(t+arctan(sin((1-N)*t)/((R/(E*N))-cos((1-N)*t))))) + (E*sin(N*t))

Для этого привода: N=16, Rr=6.5, R=45, E=1.5
x = (45*cos(t))-(6.5*cos(t+arctan(sin((1-16)*t)/((45/(1.5*16))-cos((1-16)*t)))))-(1.5*cos(16*t))
y = (-45*sin(t))+(6.5*sin(t+arctan(sin((1-16)*t)/((45/(1.5*16))-cos((1-16)*t)))))+(1.5*sin(16*t))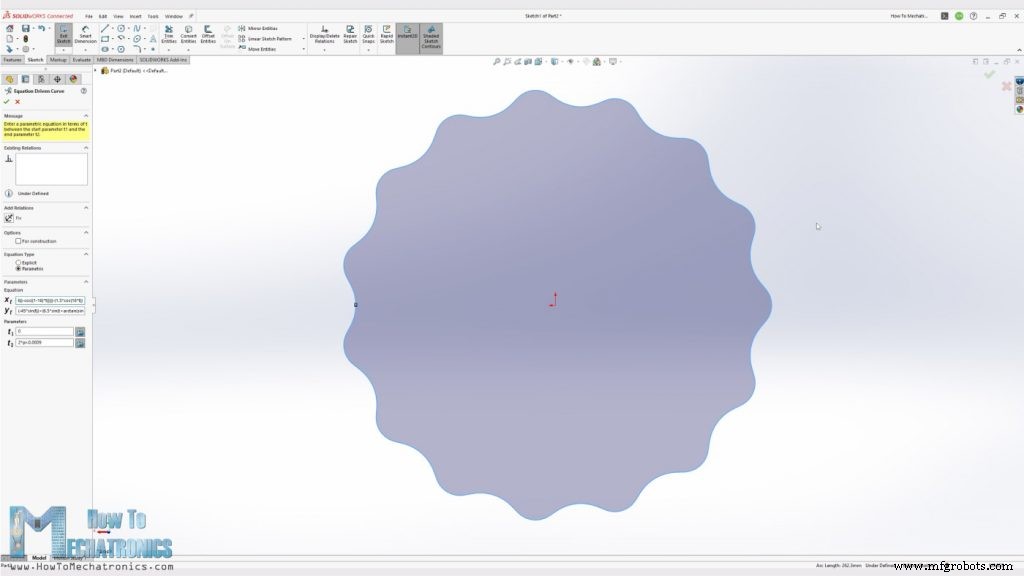
3D-печать
Сборка циклоидального редуктора
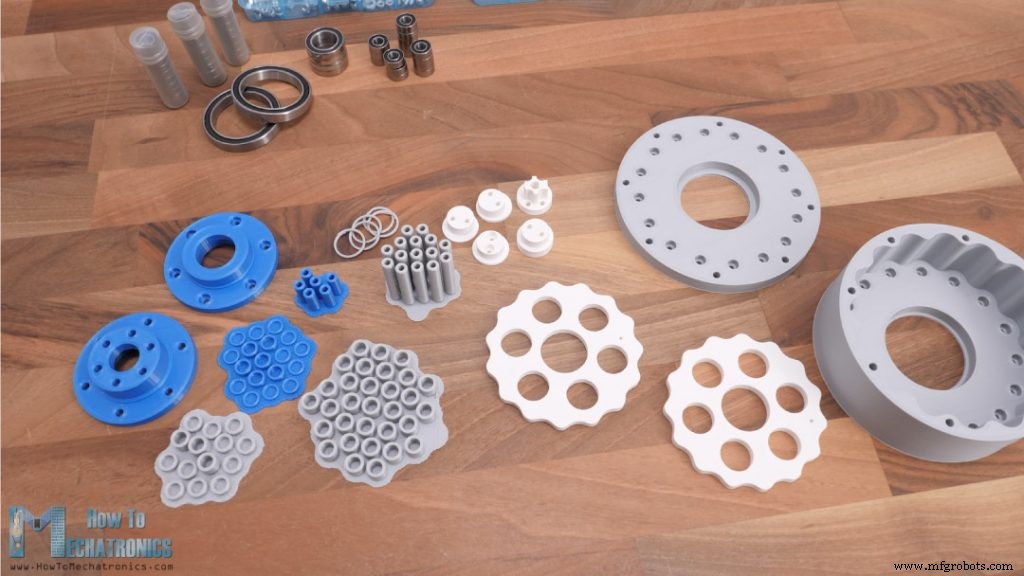
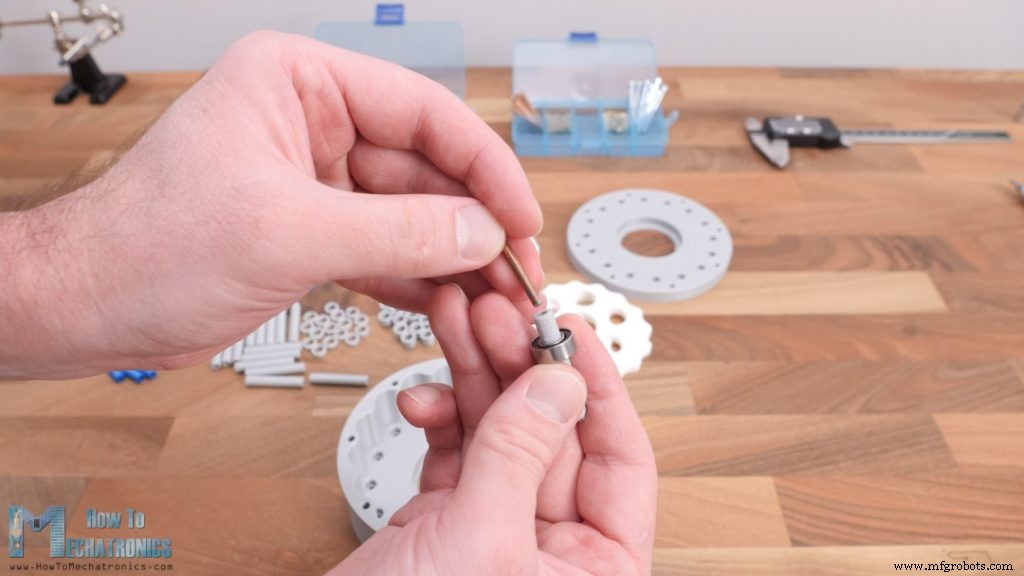
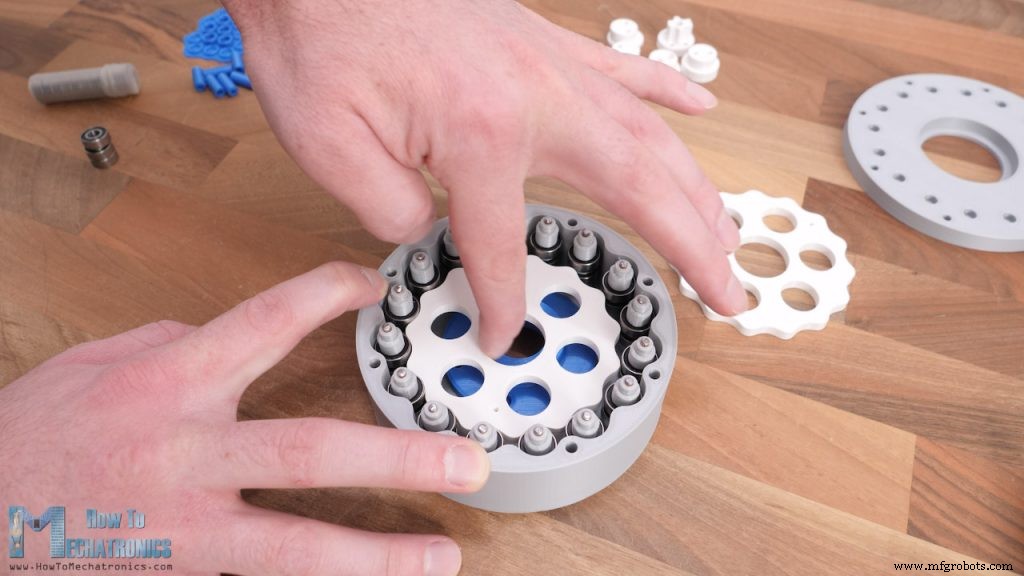
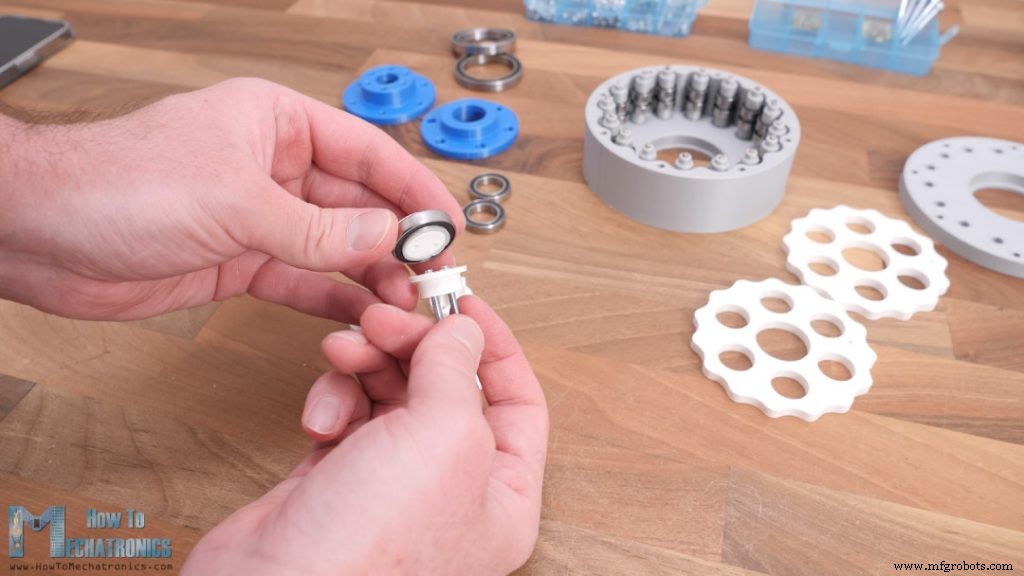
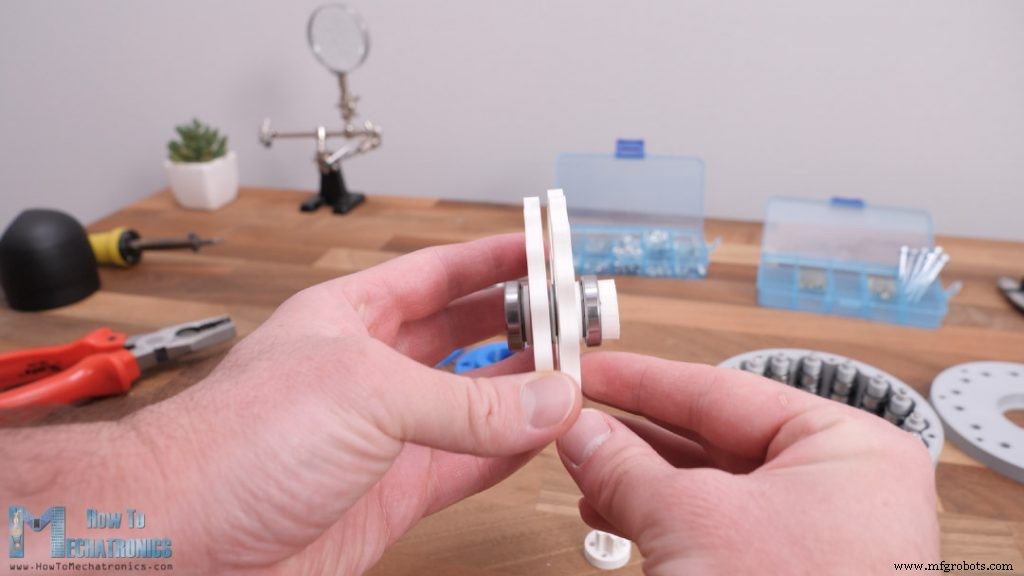
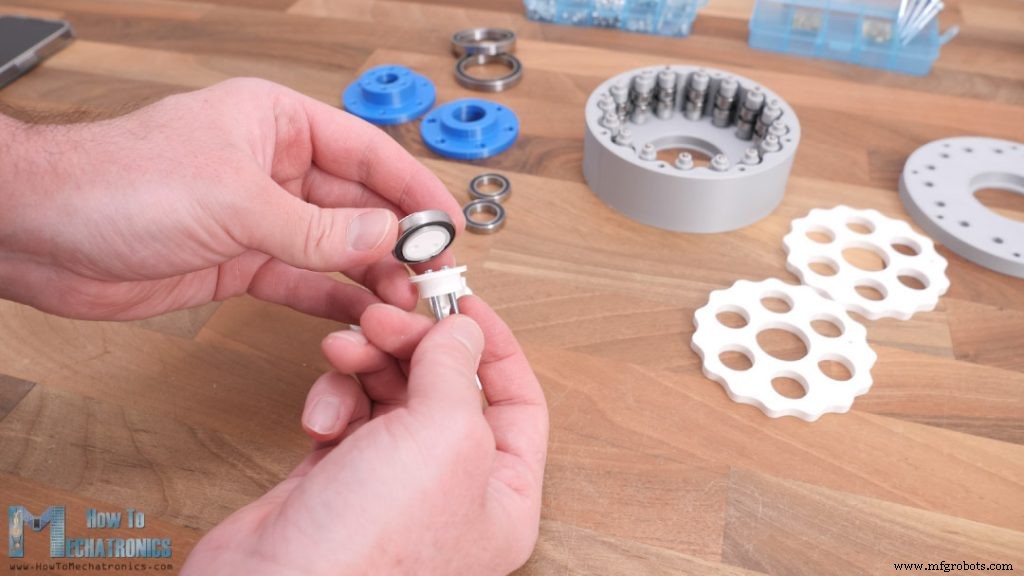
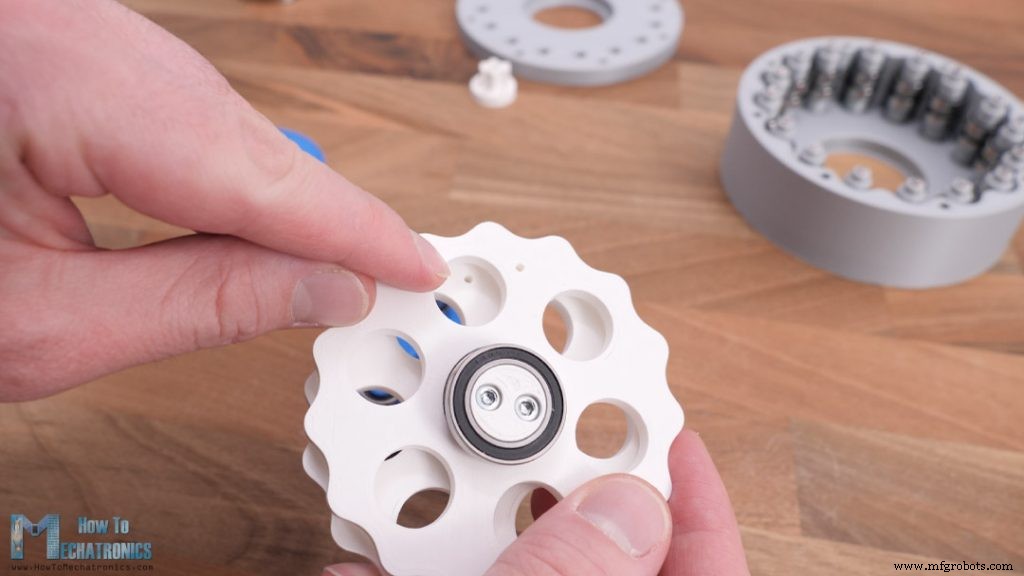
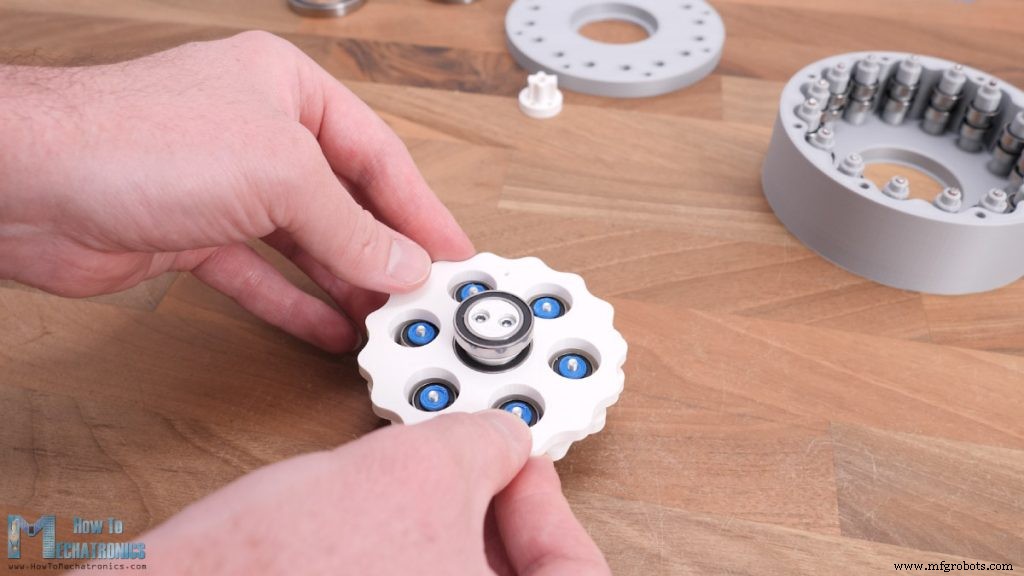
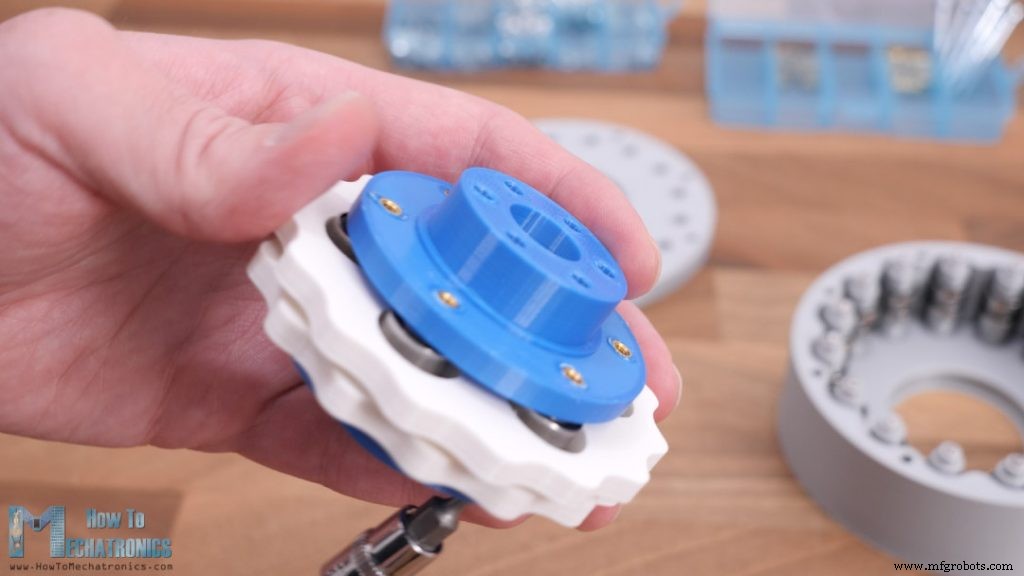
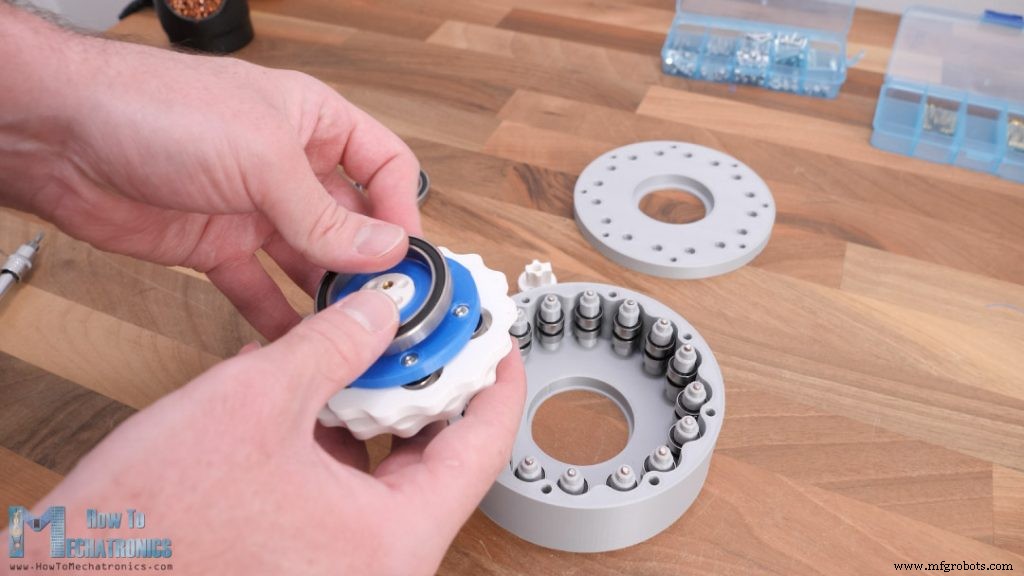
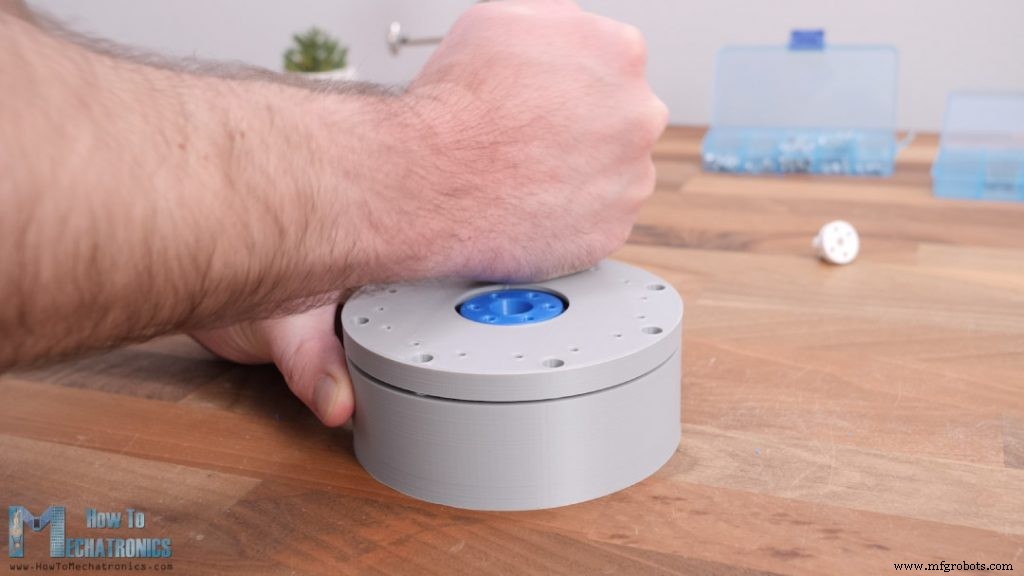
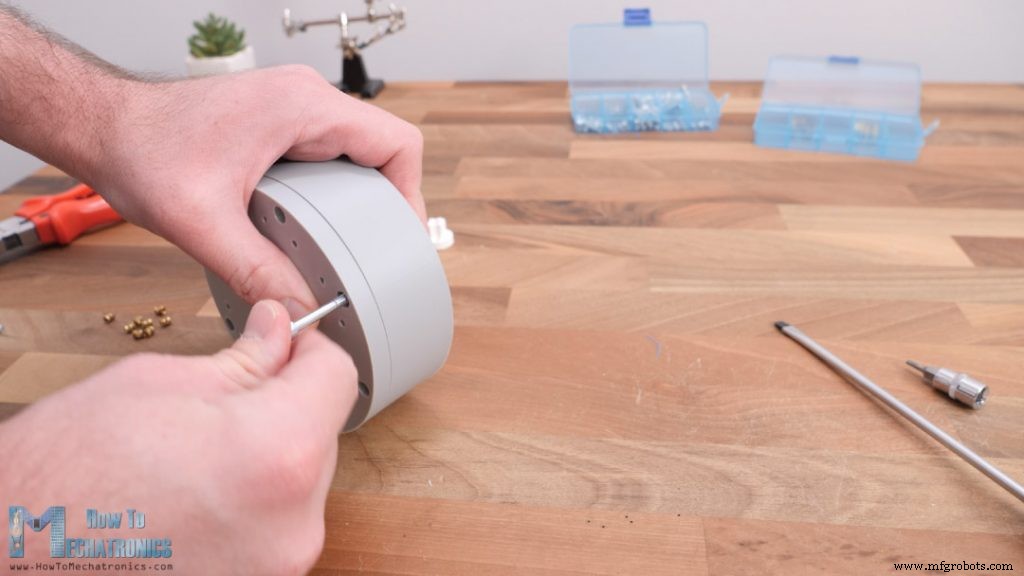
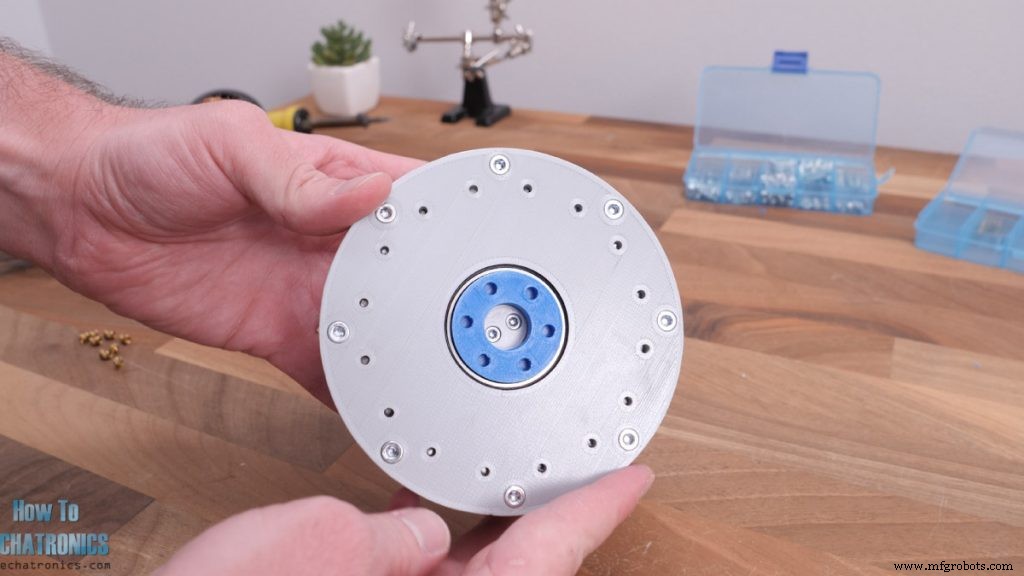
Тестирование циклоидального привода
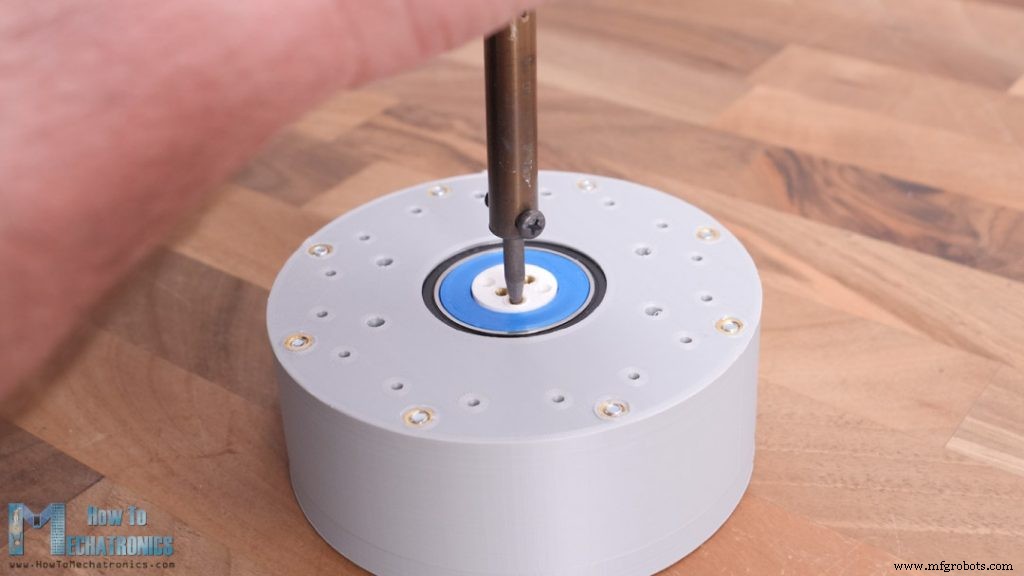
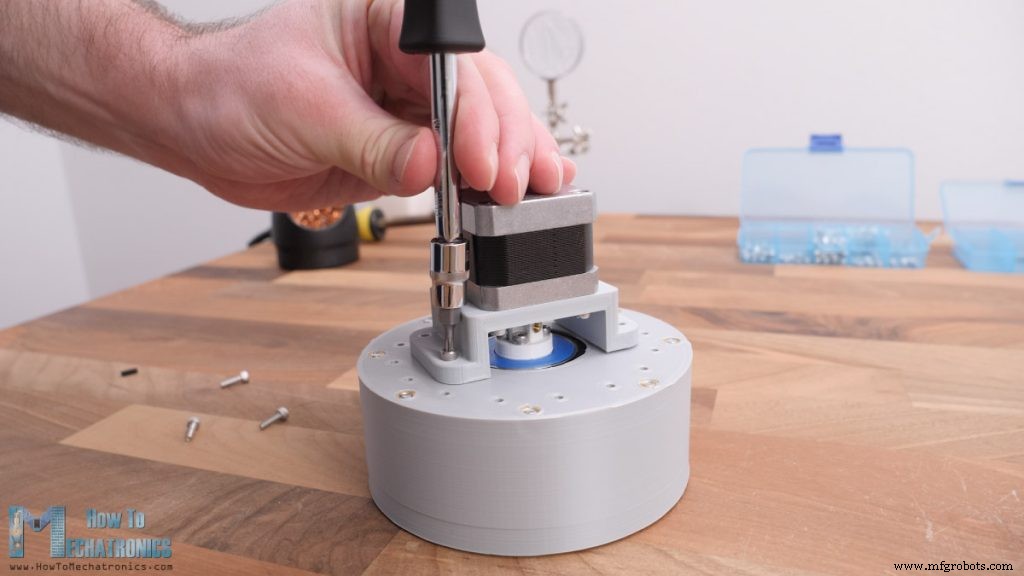
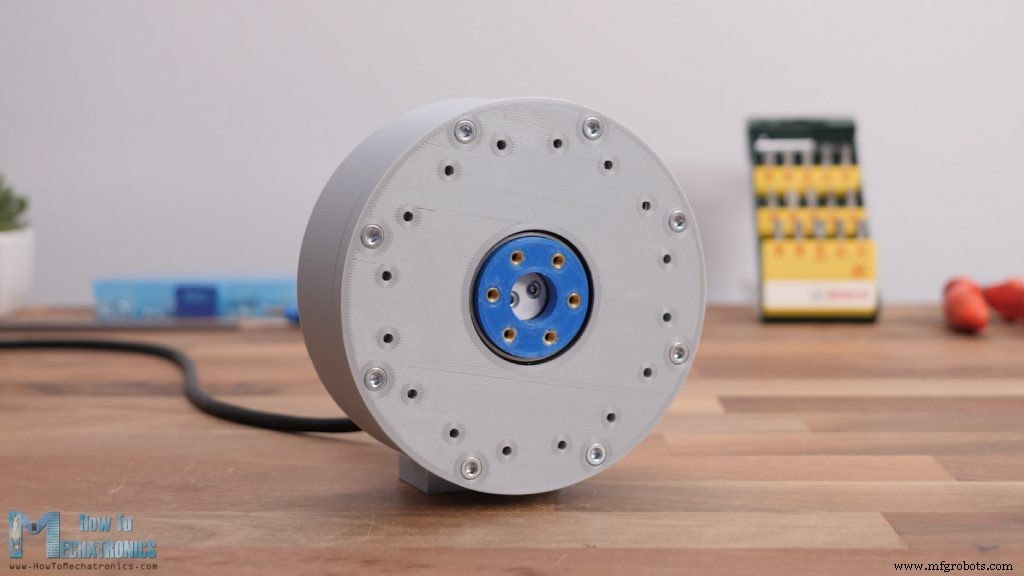
Промышленные технологии
- Многоматериальная 3D-печать: раскрытие сложных дизайнов и ускорение производства
- Робокастинг (Robocasting) в 3D-печати: процесс, отличия и ключевые преимущества
- Понимание рингинга (Ghosting) в 3D-печати и как его устранить
- Что такое маркетплейс 3D-печати? Полное руководство по покупке и продаже 3D-моделей
- Биопечать объяснена: как 3D-печать создает живые ткани и будущие органы
- 4D-печать: Будущее адаптивного, времени-реагирующего производства
- Сравнение ЧПУ, 3D-печати и гибридных методов прототипирования для оптимальной функциональности
- 3D-печать: технологии, процессы и принцип работы
- Рентгеновское испытание: виды, преимущества и применение
- Как 3D-печать меняет механическую обработку и промышленный дизайн