



Четыре ключевых типа роботов, которые должен знать каждый производитель
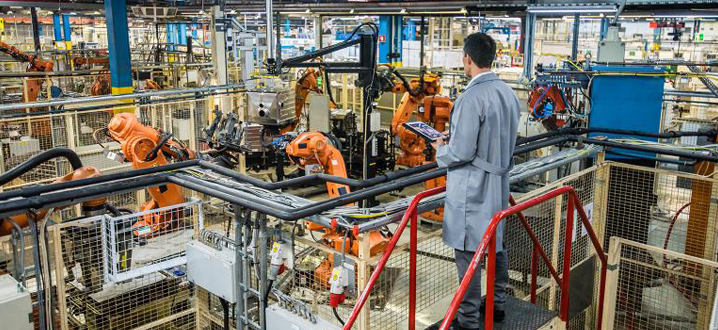
Эта статья изначально появилась на IndustryWeek. Гостевая публикация Мэтта Миннера, старшего консультанта по техническим услугам Catalyst Connection, входящей в MEP National Network™.
В производственном секторе сейчас много шума о роботах — и о том, как они могут помочь производителям решить некоторые вызовы современного рынка, такие как повышение производительности и дефицит квалифицированных рабочих.
Но что именно имеют в виду аналитики и эксперты по автоматизации, когда используют слово «робот»? И как разные типы роботов могут улучшить реальную производственную операцию? Если вы — малый производитель, любопытный о роботах, но никогда не работавший с ними, может быть трудно представить, как роботы могут вписаться в ваше предприятие. Вот обзор четырех типов промышленных роботов, которые должен знать каждый производитель.

1. Шарнирные роботы (Articulated Robots)
Шарнирный робот — тот тип робота, который приходит в голову большинству людей, когда они думают о роботах. Подобно станкам с ЧПУ, шарнирные роботы классифицируются по количеству точек вращения или осей. Самый распространенный — 6-осевой шарнирный робот. На рынке также есть 4- и 7-осевые модели.
Гибкость, ловкость и дальность делают шарнирные роботы идеально подходящими для задач, охватывающих непараллельные плоскости, такие как обслуживание станков (machine tending). Шарнирные роботы также могут легко дотянуться в отсек станка и под препятствиями для доступа к заготовке (или даже вокруг препятствия в случае 7-осевого робота).
Герметичные шарниры и защитные чехлы позволяют шарнирным роботам превосходить в чистых и грязных средах. Потенциал монтирования шарнирного робота на любую поверхность (потолок, скользящая рельса) обеспечивает широкий спектр рабочих вариантов.
Сложность шарнирного робота идет с более высокой стоимостью по сравнению с другими типами роботов с аналогичной грузоподъемностью. И шарнирные роботы менее подходят, чем другие типы, для очень высокоскоростных применений из-за их более сложной кинематики и относительно более высокой массы компонентов.

2. SCARA-роботы
SCARA (Selective Compliance Articulated Robot Arm) — хороший и экономичный выбор для операций между двумя параллельными плоскостями (например, перемещение деталей с поддона на конвейер). SCARA-роботы превосходят в вертикальных задачах сборки, таких как вставка шпилек без заклинивания благодаря своей вертикальной жесткости.
SCARA-роботы легкие и имеют малые габариты, делая их идеальными для применений в тесных пространствах. Они также способны на очень быстрые циклы.
Из-за своей фиксированной конструкции качающейся руки, которая является преимуществом в определенных применениях, SCARA-роботы сталкиваются с ограничениями для задач, требующих работы вокруг или внутри объектов, таких как приспособления, штампы или станки в рабочей ячейке.

3. Дельта-роботы
Дельта-роботы, также называемые «паукообразными роботами», используют три базовых мотора для актуации управляющих рычагов, позиционирующих запястье. Базовые дельта-роботы — 3-осевые, но также доступны 4- и 6-осевые модели.
Монтируя актуаторы на или очень близко к неподвижной базе вместо каждого шарнира (как в случае шарнирного робота), рука дельта-робота может быть очень легкой. Это позволяет быстрому движению, делая дельта-роботов идеальными для очень высокоскоростных операций с легкими нагрузками.
Важно отметить при сравнении дельта-роботов с другими типами: дальность для дельта-роботов обычно определяется диаметром рабочего диапазона, в отличие от радиуса от базы, как в случае шарнирных и SCARA-единиц. Например, дельта-робот с дальностью 40 дюймов будет иметь только половину дальности (20 дюймов по радиусу) по сравнению с 40-дюймовым шарнирным или SCARA-роботом.

4. Декартовы роботы (Cartesian Robots)
Декартовы роботы обычно состоят из трех или более линейных актуаторов, собранных под конкретное применение. Позиционированные над рабочей областью, декартовы роботы могут быть возвышены для максимизации полного пространства и приема широкого спектра размеров заготовок. (Когда размещены на возвышенной структуре, подвешенной над двумя параллельными рельсами, декартовы роботы называются «гантри-роботами».)
Декартовы роботы обычно используют стандартные линейные актуаторы и крепежные кронштейны, минимизируя стоимость и сложность любой «кастомной» декартовой системы. Более мощные единицы также могут быть интегрированы с другими роботами (такими как шарнирные) как «концевики» (end-effectors) для увеличения возможностей системы. Однако кастомная природа декартовых роботов может сделать проектирование, спецификацию и программирование сложными или недоступными для малых производителей, намеренных на «DIY» подход к робототехнике.
Декартовы роботы не могут легко дотянуться внутрь или вокруг препятствий. И их открытые скользящие механизмы делают их менее подходящими для пыльных/грязных сред.
Заключение
Будь вы внедряете самостоятельно или работаете с репутабельным системным интегратором, знание разных типов доступных роботов поможет выбрать лучшую машину. Знание возможностей и затрат, связанных с разными типами роботов — критически важный первый шаг к принятию взвешенного решения.
Чтобы узнать больше о различиях между разными типами роботов на рынке, скачайте «Руководство производителя по робототехнике» от представителя MEP National Network Catalyst Connection (часть Pennsylvania MEP), которая помогает малым и средним производителям навигировать в технологической трансформации.
Промышленные технологии
- 5 основных типов Т-рукоятей: что должен знать каждый оператор
- Почему производители должны принять IoT-управление активами сегодня
- Три существенные практики безопасности, которые каждый IoT-производитель должен принять
- Основные советы по станкам и инструментам, которые должен знать каждый машинист
- Ключевые инсайты по цепочкам поставок, которые должен освоить каждый CEO
- 4 ключевых инсайта, которые каждый работодатель должен знать о праве цепи поставок
- 5 ключевых инсайтов о гибкой разработке ПО, которые должен знать каждый бизнес
- Руководство по типам башенных кранов для вашего строительного проекта
- 5 ключевых типов промышленного технического обслуживания для повышения продуктивности
- 4 критичных навыка оператора пресс-сгибателя для качественных деталей