



Роботы получают передовые возможности: повышение эффективности производства
Автоматизация остается фокусом производства — по всем очевидным причинам — и вендоры роботов продолжают вводить впечатляющие новые возможности. Многие согласятся с Заком Спенсером, менеджером по робототехнике автоматизации в Methods Machine Tools (Садбери, Масс.): «Большая волнующая вещь сейчас — коботы. Коллаборативные роботы — инновационные системы автоматизации, открывающие новые варианты обработки и увеличивающие ROI. Некоторые клиенты окупили коботов за <3 месяцев».
Спенсер добавил: коботы популярны за интуитивное программирование. «Вместо teach pendant для программирования движения в точку — вручную тянешь робота, создаешь точку в pendant. Тянешь к следующей позиции — точка 2. Это одна из лучших технологий коботов».
Производители коботов также революционизировали автоматизацию, облегчая интеграцию с периферией третьих сторон: спец-грипперы, системы зрения, сварочные головы, операционный софт. Universal Robots (UR, Анна-Арбор, Мичиган) лидирует: 300+ продуктов в UR+ и сотни в пайплайне. Джо Кэмпбелл, Senior Manager Applications: UR+ — «app store для UR. Даем разработчикам глубокий доступ к ОС для софта. Валидируем, тестируем, сертифицируем».
Продвинутый bin picking
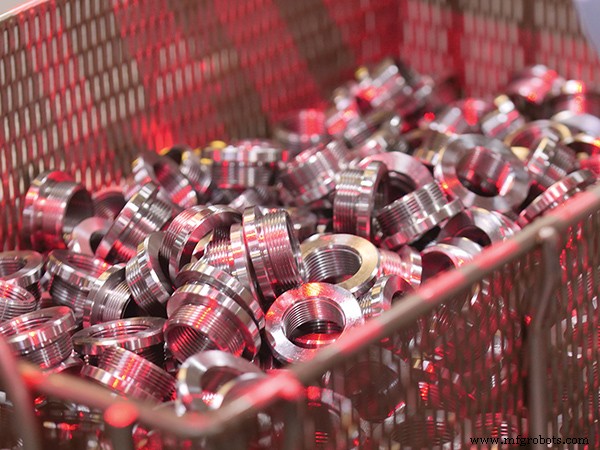
Способность робота брать детали из бункера даже в случайной ориентации — не нова. Но вендоры вроде UR делают такие системы легче внедрять. Исторически, Кэмпбелл: недели кода на все сценарии. ActiNav UR уже включает «большой кусок кода, разработанный долго, убирающий программирование того, как попасть от pickup к put down. С ActiNav: учишь деталь… учишь drop off… определяешь бункер (касанием в 4 точки)… определяешь барьеры. Система сама планирует путь и траекторию от любой pickup-точки к placement-точке — без кастомного программирования».
«Обучение детали» ActiNav — импорт CAD файла заготовки и обозначение поверхностей для гриппера. Деталь не обязана быть простой — нужны поверхности для точного пика. «Видел, как парни берут совершенно новую деталь, которую система никогда не видела, и настраивают за ~2 часа». ActiNav достаточно точен для автозагрузки станка.
ActiNav требует 3D vision для ориентации кобота на каждый пик. Сенсор от UR+ партнера Photoneo (Братислава, Словакия). Блок над бункером, генерирует детальное изображение почти мгновенно (3,2 млн 3D точек за скан). Decision и load time быстрые. Кэмпбелл видит идеальный цикл ~30 сек. Быстрее — оператор не успеет тэндить несколько станков, но в обработке ActiNav. Если быстрее 30 сек — ActiNav замедлит цикл станка. Но есть случаи, когда медленнее цикл приветствуется — автоматизация ночной смены, иначе непродуктивной.
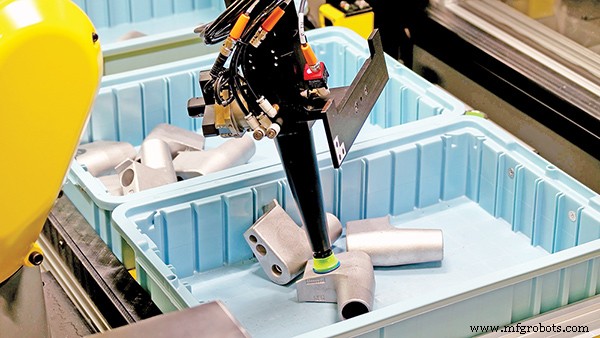
Умный bin picking не ограничен коботами. Спенсер (Methods) привел реальный кейс: FANUC роботы берут кованые алюминиевые корпуса факелов из бункера и грузят в FANUC RoboDrill. Ключ — iRVision FANUC, создающий 3D point cloud объектов в бункере. «Информация связана с роботом, чтобы он знал угол захвата для точного пика».
Спенсер: ковка дает parting line где стыкуются матрицы, линия не всегда в одном месте. Сложные контурные фичи — еще вызов. Но как ActiNav: «загружаешь 3D модель в софт, говоришь: это форма, которую ищем. Софт FANUC учитывает вариации размеров, отлично позволяет ставить лимиты на вариации». Среднезападный производитель этих корпусов перешел от ручной загрузки гигантских rotary transfer машин к автоматизированной ячейке из 4 RoboDrill, обслуживаемых 2 роботами. Результат: «улучшенная пропускная способность, больше аптайм, намного ниже scrap rate чем на transfer машинах».
Более недавний кейс Спенсера: автозагрузка крупных осей строительной техники с деревянских шпал в термообработку, потом в станок. Оси отличаются длиной, диаметром, весом (200-500 lbs), малые лоты. Высота шпал тоже варьируется. Methods создали систему: оператор просто вводит вилочным погрузчиком паллет 4×4' (1,22×1,22 м) с разнородными осями (все вертикально, фланцем вниз) в ячейку. Софт FANUC и 2D vision камеры (боковой вид) определяют, насколько вниз опустить грипперы для захвата каждой детали, а верхняя камера — правильную позицию на полу (X и Y). Вертикальное позиционирование — «большой технологический скачок. Реально сфоткать роботом и взять измерение с фото — большой прогресс».
Другие улучшения систем зрения
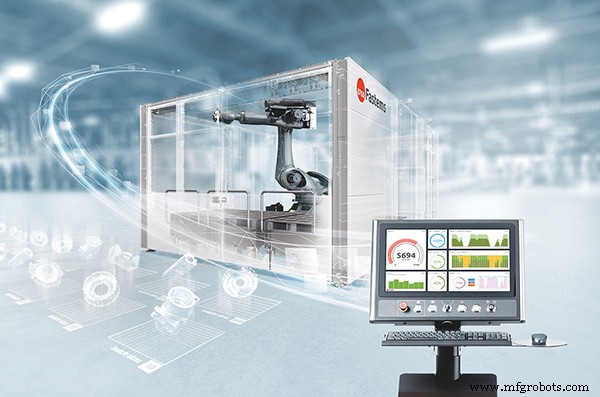
С точки зрения Кэмпбелла, ActiNav — пример того, как современная робототехника «прячет невероятно сложные» технологии от пользователя. В похожей вене, Мика Лайтинен, директор по продажам решений Fastems Oy AB (Тампере, Финляндия / Вест Честер, Огайо), говорил о том, как задача захвата X и Y координат камерой кажется простой, но может требовать продвинутых алгоритмовimaging. Пример: U.S. камерный Cognex, последний смарт-камера использует «neural network calculation для определенных алгоритмов imaging». Такие системы превращают бывшую сложную задачу OCR в общую надежную способность. Вычислительная мощность растет так, что «ИИ не отдельная тема от робототехники. ИИ всё чаще встроен в смарт-сенсоры и смарт-камеры».
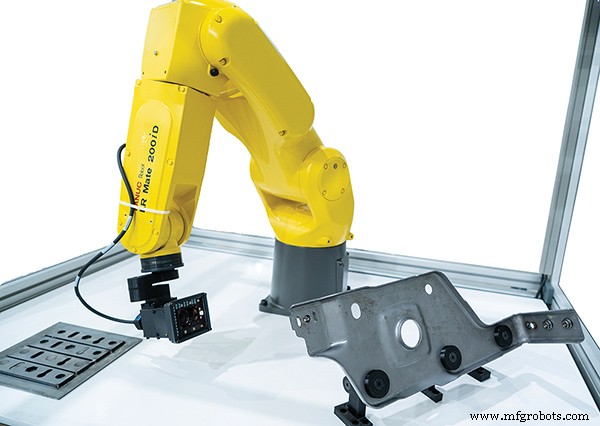
Дэвид Брюс, инженерный менеджер general industry и automotive сегмента, FANUC America (Рочестер Хиллз, Мичиган): iRVision FANUC имеет встроенный AI error proofing «без дополнительного железа». iRVision — роботизированная навигация на базе 2D/3D machine vision, и «надежный робот-контроллер FANUC» управляет и движением робота, и vision processing, включая AI Error Proofing.
«Так как iRVision не использует ПК или смарт-камеру, не негативно влияет на надежность роботоячейки», — Брюс. «Предоставляя множественные примеры хороших и плохих деталей, AI Error Proofing дифференцирует их в производстве. На настройке оператор показывает примеры заготовок, классифицирует в две категории — хорошо/плохо. После классификации AI Error Proofing автоматически классифицирует детали в производстве».
Лаитинен Fastems предполагает: LiDAR (light detection and ranging) в конечном счете вытеснит стереовизионные системы (множественные камеры для X, Y, Z). «2D камеры малы, удобны, можно спрятать в запястье робота — вся инфа. Но для 3D vision оборудование больше, могут быть лазерные профильные сканеры или другая технология для 3-й координаты. LiDAR блоки выглядят как 2D камеры, но захватывают 3D данные. Использование LiDAR для X, Y, Z одной камерой — своего рода революция». Fastems пока не внедрил такие системы, но проводит feasibility studies с клиентами.
Новые робототехнические метрологические возможности
Робот для тэндинга КММ или измерительной станции — не удивление. Но использование грипперов робота для самого измерения — новое. Кэмпбелл: New Scale Robotics (Виктор, NY), UR+ вендор, разработал гриппер, служащий высокоточным штангенциркулем, помимо pick-and-place. Точность ±2,5 мкм.
«Пользователи могут либо взять деталь и зафиксировать замер пока она в гриппере, либо использовать гриппер для замеров по детали в нескольких точках до захвата и перемещения. Отличный пример встраивания метрологического процесса прямо в производство».
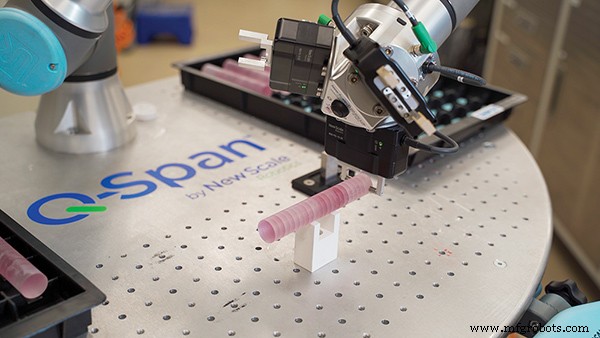
New Scale Robotics (дивизион New Scale Technologies) связывает высокоточный гриппер с UR3e коботом UR → Q-Span Workstation. Клиент OptiPro Systems (Онтарио, NY) использует Q-Span для 100% in-process инспекции оптических стеклянных цилиндров из их OptiSonic шлифовального станка. Детали, прошедшие инспекцию → на КММ для финальной валидации. Не только устранены ручные проверки, Q-Span в 4 раза точнее ручных штангенциркулей → жестче контроль процесса, меньше брак. Грипперы New Scale делают за 1 цикл то, что человеку 6 шагов. OptiPro обрабатывает разные детали теми же грипперами.
Данные от робота
Лаитинен отметил: сбор серво-данных о движении и здоровье робота дает две важные выгоды. Первая — изучение трендов для предиктивного обслуживания (FANUC ZDT — zero down time — заметный пример). Вторая — QC: «сбор прикладных процессных данных и распределение на upper level control software». Применяется там, где робот воздействует на заготовку, а не тэндит другой станок.
Лаитинен: авиапром — хорошие примеры обоих: финишинг и линишинг (техника гладки/выпрямления металла) турбинных компонентов; и использование серво-данных робота для контроля процесса. «Авиапром понимает: лучше контролировать процесс, чем делать детали и проверять качество после. Это ведет к пониманию того, как деталь изготовлена, всех ключевых KPI и как они варьируются в процессе. Правильно сделано — используют данные для real-time коррекций или, если нужно, выводят робот офлайн автоматически и перенаправляют работу на другие единицы до производства брака».
«Это была success story Fastems в авиапроме. Наш софт управления адаптируется к таким изменениям в производственной линии без остановки производства». Добавил: COVID заставил искать клиентов вне коммерческой авиации, и они привносят философию «измерять процесс, а не деталь» к новым клиентам.
Кооперативные роботы
Давно бывает: автоматизированные линии требуют передачи детали от робота к роботу. В сварке иногда: один мультиосевой держит деталь, другой двигает горелку, оба под одним контролем. Но редко несколько роботов двигают одну деталь. Fastems недавно установил такую систему в США. Детали — гигантские кольца до 2,4 м диаметра, варьирующиеся толщиной и весом. Лаитинен: подъем одним роботом потребовал бы очень большой и дорогой 3-точечный гриппер, не говоря о огромном роботе, «и доступность была бы очень сложной».
«Поэтому используем два робота на одном длинном линейном треке [параллельно производственной линии станков, моек и т.д.]. Роботы движутся как один двухрукий робот». Управляется одним робот-контроллером, оба инструктируются из одной программы. Все pick-and-place — простые двухпальцевые грипперы, хватающие деталь с обоих концов, поднимающие одновременно и перемещающие.
Система управления автоматикой
- Yaskawa Motoman запускает кобот HC10; Rethink Robotics улучшает Sawyer с Intera 5.2
- Wittmann Group представляет передовые линейные роботы на Fakuma 2023
- Wittmann Battenfeld представляет новую серию X и робот Primus 14
- Yushin запускает передовые сервороботы серии FRA с подключением Индустрии 4.0
- Wittmann Battenfeld расширяет линейку Primus до моделей 1,5–10 кг для прессов 400 т
- Wemo представляет новые решения автоматизации для литья под давлением на Fakuma 2018
- Wittmann Battenfeld представляет высокоскоростных роботов на K 2019
- Улучшение 저비용 로봇-платформ: новая 7-я ось и бесплатное ПО цифрового двойника
- Упаковочные роботы: ключевые преимущества и возможности для промышленной автоматизации
- RIA выпустила обновленный технический отчет по тестированию давления/силы коботов