



Упрощение контрольной архитектуры для декартовых роботов для повышения эффективности
Автор: Барри Уэллер, продукт-менеджер в Mitsubishi Electric
Чтобы оставаться конкурентоспособными, общепринято, что отрасли должны принимать стратегии бережливого производства для улучшения процессной эффективности.
Ключевое действие может быть сокращением количества деталей, то есть числа компонентов в сборке или системе. Это особенно сложно, когда речь идет о высокоточных декартовых координатных (линейных) применениях движения.
В этих случаях конструкторы станков часто должны использовать и ПЛК, и компьютерные числовые контроллеры (CNC) для полного управления движением внутри станка — до сих пор.
Декартовы координатные роботы широко используются для автоматизации станочных функций, таких как механическое, лазерное или плазменное резание — быстро доставляя высококачественные изделия, которые последовательны и могут быть высоко кастомизированы.
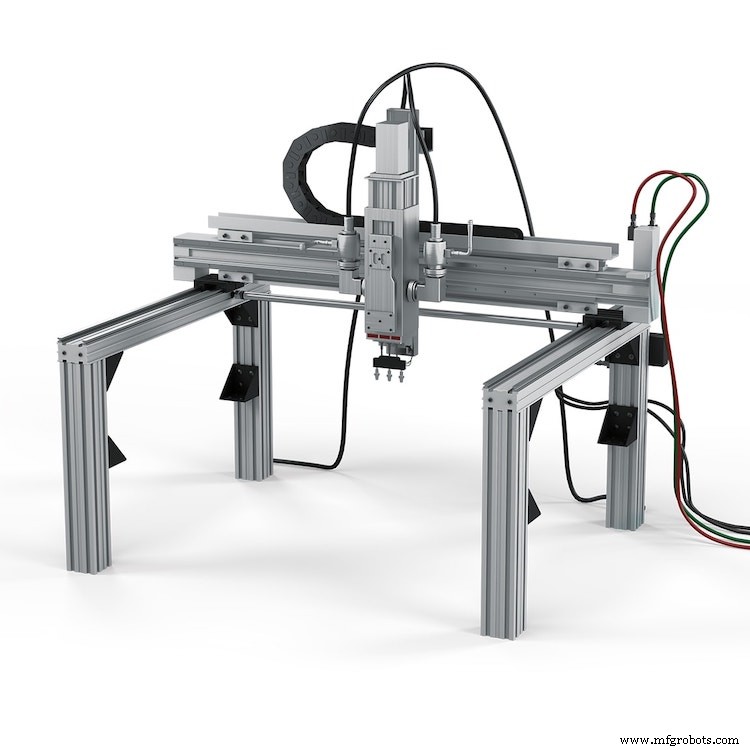
Пока декартова координатная робот и CNC (компьютерное числовое управление) станок не обязательно одно и то же, движение обоих обычно контролируется CNC системой.
Причина этого кроется в простоте программирования траекторий контроля движения с компьютерными числовыми контроллерами и их языком G-кода.
Этот язык программирования отличается тем, что он инструктирует станки где и как двигаться на основе изображений и файлов компьютерно-помощного дизайна/производства (CAD/CAM).
G-код читает CAD/CAM файлы для предполагаемых конечных продуктов и конвертирует их в траектории и направления для CNC серво-приводов внутри декартовой координатной робота.
В результате высокоточные, точные и воспроизводимые движения могут создавать даже самые сложные и необычные 2D формы и контуры.
Пока CNC решения хорошо работают как контроллеры роботов, они не могут мониторить и направлять другие компоненты, такие как соленоидные клапаны, зажимы и воздушные шланги — для этого устройству нужен ПЛК.
Это теоретически могло бы обрабатывать жесткий контроль инструментов и обратную связь для всех разных частей автоматизации, устраняя необходимость в CNC системах.
Однако написание кода контроля движения для декартовых координатных роботов с любым из пяти языков ПЛК было бы довольно сложным. Следовательно, конструкторы станков и пользователи должны использовать эти две разные контрольные системы для одного станка.
Это решение однако далеко от идеала: дополнительное железо только увеличит общую стоимость владения станком и также может влиять на время сборки/ввода в эксплуатацию.
Фактически, два отдельных блока управления должны разделять время-критическую информацию, увеличивая потенциальные циклы и повышая вероятность коммуникационных дрожаний, которые могли бы десинхронизировать ПЛК- и CNC-базированные процессы на одном станке.
Целостный подход к программированию, контролю и обратной связи
Для решения этих проблем производители компонентов и систем фабричной автоматизации начинают инвестировать в технологии контроля движения, переходящие границы между ПЛК и CNC системами для создания интегрированных машинных контроллеров, комбинирующих ключевые функции из обоих решений.
Хороший пример — MELSEC iQ-R motion controller Mitsubishi Electric и его библиотека аддонов G-кода. Выбирая это решение, конструкторы станков могут использовать генеральные сервоприводы и ПЛК серии MELSEC iQ-R для имплементации CNC возможностей, если нужно, устанавливая библиотеку G-кода.
Это позволяет программировать высокоточные сложные режущие траектории и профили в G-коде без необходимости компьютерных числовых контроллеров.
Более точно, аддон-функция помогает системе следовать ПЛК-специфическим программным инструкциям, таким как Motion SFCs (последовательные функциональные диаграммы), а также автоматически генерировать и читать профили движения из CAD/CAM файлов.
G-код программы, доступные в текстовом формате, могут быть легко отредактированы на HMI Mitsubishi Electric или с любым общим редактором.
Устраняя необходимость в отдельном ПЛК и CNC компонентном железе, система MELSEC iQ-R может синхронизировать разные процессы внутри одного станка и сократить циклы.
Кроме того, возможность использовать одно решение для различных приложений, включая CNC обработку и легко переключаться между ними позволяет конструкторам станков использовать его для контроля полной производственной линии.
В результате бизнесы могут получить выгоду от высоко гибкого, быстрого и стоимостно-эффективного решения, которое действительно рационализирует их промышленные процессы в то время как доставляет качество и последовательность.
Система управления автоматикой
- Сокращение затрат на переработку в производстве: стратегии для эффективности и качества
- Выбор идеального станка с ЧПУ: практическое руководство
- B&R mapp Motion улучшает производительность роботов с расширенными функциями конфигурации
- Освойте новую нормальность с программными роботами: Стратегическое руководство
- Использование технологий для успеха маркетинга в производстве
- Драйвинг инноваций: как коллаборативная робототека трансформирует производство
- Экспертное руководство: выбор идеальной картонирующей машины для вашей линии
- Как выбрать идеальный водорез для вашего цеха
- Будущее автоматизации: самовоспроизводящиеся роботы перестраивают Индустрию 4.0
- Управление скоростью гидравлического мотора через ШИМ и ДУ: практическое руководство