



Глубокое погружение в механизмы актуации и сенсирования MEMS: руководство по проектированию передовых датчиков
Аннотация
За последние пару десятилетий достижения в микроэлектромеханических системах (MEMS) востребованы для интеграции экономически миниатюризированных датчиков с технологиями производства. Датчик — это система, обнаруживающая и реагирующая на множество физических входных сигналов и преобразующая их в аналоговую или цифровую форму. Датчик преобразует эти изменения в форму, которую можно использовать как маркер для мониторинга переменной устройства. MEMS демонстрирует отличную применимость для миниатюризации датчиков благодаря малым размерам, низкому энергопотреблению, высокой производительности и пакетному производству. В данной статье представлены недавние разработки стандартных механизмов актуации и сенсирования для MEMS-устройств, которые, как ожидается, произведут революцию почти во многих категориях продуктов в современную эру. Обсуждаются принципы актуации, сенсирования и реальные применения. Правильное понимание механизмов актуации и сенсирования для MEMS-устройств играет жизненно важную роль в эффективном выборе для проектирования новых и сложных приложений.
Введение
Датчики и актуаторы коллективно называются преобразователями, которые выполняют функцию преобразования сигналов или энергии из одной энергетической области в другую [1, 2]. Существует широкий спектр преобразователей для конвертации физических сигналов в электрические (т.е. датчиков). Кроме того, выходные сигналы дополнительно обрабатываются электронными системами с использованием интегральных схем (IC), так же как электрические сигналы преобразуются в физические (т.е. актуаторы) [3]. В частности, датчики — это устройства, обнаруживающие и отслеживающие физические явления (вибрация, давление, поток) или изменения состава (электрическая проводимость и потенциальный водород (pH)). Датчики преобразуют изменения в определенную форму, которую можно использовать для отметки или контроля измеряемых переменных [4, 5], тогда как актуаторы используются для создания механического движения и силы/крутящего момента. Иными словами, сенсирование можно широко определить как процессы энергетического преобразования, приводящие к восприятию, тогда как актуация — это процессы энергетического преобразования, производящие действия. Датчики состоят из трех частей: чувствительный элемент для обнаружения физических и химических величин, преобразователь для конвертации обнаруженного параметра в электрический сигнал, устройство считывания, такое как компьютер, используемое для чтения и интерпретации преобразованного сигнала.
Производительность датчиков оценивается различными характеристическими параметрами, такими как чувствительность, разрешающая способность, точность и др. Чувствительность определяет минимальное значение концентрации целевого вещества. Разрешающая способность относится к отношению между максимальной измеряемой величиной и наименьшей частью, которую можно определить. В то же время точность определяется как величина неопределенности измерения относительно абсолютного стандарта, и она может напрямую влиять на качественный анализ датчика [6]. Предел обнаружения (LOD) — это наименьшее количество вещества, которое может быть отличено датчиком, где способность датчика идентифицировать конкретное вещество. Кроме того, время отклика — это определенный период времени, когда концентрация достигает определенного предела, когда датчик выдает предупреждающий сигнал, а время восстановления — это период после процесса обнаружения, за который сенсорный материал восстанавливает и восстанавливает свой базовый статус.
За последние несколько десятилетия достижения в технологиях производства микроэлектронных устройств дали возможность создания убедительных, точных и высокопроизводительных систем устройств. Технологии были сжаты до такой степени, что мы можем создавать устройства настолько крошечные, что они не заметны глазу. Микроэлектромеханические системы (MEMS) подразумевают инновации крошечных устройств, которые могут представлять модели как датчиков или актуаторов. Непрерывное развитие в области MEMS обещает оптимизированные и экономичные миниатюризированные электронные устройства [7–9]. Типичные размеры MEMS-устройств обычно измеряются десятками или сотнями микрон. Использование тех же методов производства становится похожим на конструирование микропроцессоров. В настоящее время датчики и актуаторы могут быть построены на аналогичном масштабном уровне с микропроцессорными чипами. В недавних разработках демонстрировалась микромасштабная пакетная фабрикация датчиков давления, температуры, инерциальных и др. для пакетного масштаба с использованием аналогичных чип-обрабатывающих единиц. Точное наложение системы на чип позволяет осуществлять работу сложных систем [10, 11].
MEMS — это технология, производимая с использованием полупроводниковых материалов и включающая механические компоненты, датчики, актуаторы и электронные элементы на общем кремниевом субстрате с размерами признаков от нескольких миллиметров до микрон [12]. Эти системы могут выполнять операции сенсирования, управления и актуации в микромасштабе, которые могут работать либо индивидуально, либо пакетно для создания эффекта на макроуровне. MEMS-технология рассматривает комбинацию микроэлектроники с микромеханической технологией на типичном Si-вафле в типичные металл-оксидно-полупроводниковые устройства [13]. В последнее время MEMS-технология значительно выросла для признания различных видов природных датчиков и актуаторов. Кроме того, она использовалась в миниатюрном производстве датчиков во множестве приложений благодаря низкому энергопотреблению [14], быстрому отклику, пакетной фабрикации в механических мерах, простоте, дешевизне и лучшей чувствительности. Значительно, отношение поверхности к объему сенсорного материала существенно увеличилось, что в конечном итоге снизило рабочую температуру датчика на основе металл-оксида и увеличило спрос на материалы расширения [15–17].
Недавно датчики на основе оксидов металлов, такие как диоксид титана (TiO₂), диоксид олова (SnO₂) и оксид цинка (ZnO), стали наиболее привлекательным типом датчиков для обнаружения газов [18]. Принцип работы метода металл-оксидного полупроводника (MOS) зависит от изменения удельного сопротивления металл-оксидного полупроводника, используемого как акцепторный материал при воздействии анализируемого газа во время обнаружения [19]. Однако высокая чувствительность этих датчиков достигается только при повышенных рабочих температурах [20], кроме того, существуют проблемы селективности. Альтернативный подход — объединить их с другими сенсорными компонентами, в частности наночастицами благородных металлов (Au, Ag, Pd, Pt), чтобы преодолеть упомянутые барьеры благодаря экстремальным специфическим преимуществам химической и электронной сенсибилизации [21–23].
MEMS-устройства могут быть произведены в MEMSCAP US через процедуры MUMPs (Multi-User MEMS). MUMPs — это коммерческая программа, предоставляющая практическое создание MEMS концепции для промышленных и академических исследований. В целом MEMSCAP предоставляет три стандартные процедуры как значительную часть пакета MUMPs: PolyMUMPs, описываемый как трехслойная поверхностная микропроцедура полисиликона, MetalMUMPs — гальванический никелевый процесс, и SOIMUMPs, представленный в процедуре микрофабрикации кремний-на-изоляторе [24]. Процедуры MEMS развились из уникальных технологий производства полупроводниковых устройств: осаждение, структурирование и травление материальных слоев [7, 25]. Этапы технологии MUMPs показаны в справочнике по дизайну [24]. Несмотря на технологию производства, MEMS-датчики широко использовались как инструменты или для вопросов человеческого комфорта в промышленных и бытовых приложениях. Из-за различных рабочих условий MEMS-датчиков в разных областях применения (от внутреннего использования до наружного), разные типы MEMS-датчиков моделировались на основе различных принципов работы и разных сенсорных материалов. MEMS-датчики необходимы в системах газосенсирования, включающих датчики влажности и токсичных газов [19].
MEMS — это широкая область, охватывающая почти каждый аспект нашей современной жизни в виде датчиков и актуаторов. Новые области электронных микросistem, включающие почти все категории продуктов в миниатюрных формах, способствовали быстрому развитию в области актуации и сенсирования в их производстве и интеграции. Эффективность целевого приложения критически зависит от правильного выбора конкретного актуатора. Кроме того, базовая эффективность актуатора зависит от различных факторов, таких как методы питания и управления, совместимость, степень необходимой упаковки и стоимость. Данная статья предоставляет тщательный анализ технологий актуации и сенсирования MEMS, изученных для их функциональных применений, с акцентом на многие распространенные формы преобразования, чтобы способствовать развитию этой новой области, решая эти основные факторы. Остальная часть статьи организована следующим образом. Раздел II представляет микро-электро-механические системы. Раздел III представляет краткий обзор механизмов актуации (различные принципы и подходы к актуации MEMS-устройств: электростатическая, электротермическая, электромагнитная и пьезоэлектрическая актуация). Раздел IV представляет краткий обзор механизмов сенсирования, включающих пьезорезистивное, емкостное и оптические механизмы сенсирования, а раздел V представляет дальнейшее обсуждение перспектив MEMS-устройств, наконец, раздел VI предоставляет выводы и будущие тенденции.
Микро-электро-механические системы
Первое появление того, что сегодня известно как MEMS-технологию, можно отнести к 1 апреля 1954 года, когда Смит (1954) опубликовал статью в Bell Telephone Lab как Physical Review. Это первое описание некоторых чувствительных к напряжению эффектов в кремнии и германии, называемых пьезорезисторами [26]. MEMS — не единственное аббревиатура, которая особенно уместна из-за огромной обширности и разнообразия устройств и систем, подвергшихся миниатюризации (т.е. область не ограничивается только микро, электрическими и механическими системами). Тем не менее, аббревиатура MEMS наиболее часто используется для обозначения всей области (т.е. всех устройств, полученных микромеханикой, кроме ИС), также пишется как micro-electro-mechanical, Microelectromechanical или microelectronic и MEMS в США) [3]. Другие названия для этой общей области миниатюризации включают Microsystems Technology (MST), известную в Европе [27], и Micromechanics, известную в Азии [28]. MEMS-устройства охватывают широкий спектр областей для измерения информации из окружающей среды и преобразования её в полезные электрические сигналы. Существует шесть основных энергетических областей интереса:
Электрическая область (включает электрическое поле, ток, напряжение, сопротивление, заряд, емкость, индуктивность, диэлектрическую постоянную, поляризацию и частоту).
Химическая область (включает состав, скорость реакции, концентрацию, pH и окислительно-восстановительный потенциал).
Механическая область (включает длину, ширину, площадь, все временные производные, такие как скорость, ускорение, массовый расход, объем, силу, давление, крутящий момент, акустическую длину волны и акустическую интенсивность).
Тепловая область (включает температуру, поток, тепло, удельную теплоемкость, энтропию и состояние любого вещества).
Радиационная область (включает интенсивность, фазу, поляризацию, длину волны, отражательную способность, пропускную способность и коэффициент преломления).
Магнитная область (включает интенсивность поля, проницаемость, магнитную индукцию и магнитный момент).
Эти энергетические области и часто встречающиеся в них параметры суммированы в (таблице 1). Полная энергия внутри системы может сосуществовать в нескольких областях и может перемещаться между различными областями при соответствующих обстоятельствах [1, 29].
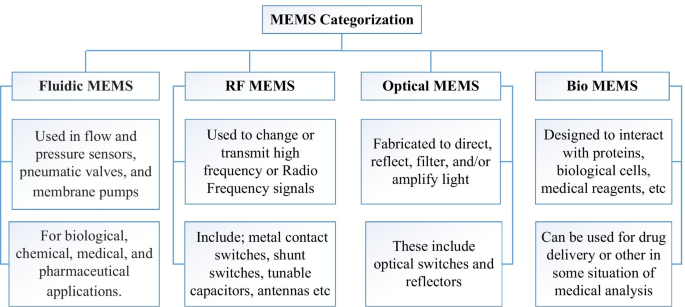
Для большинства современных технологий MEMS-датчики являются предпочтительной новой областью для многих практических приложений, начиная от потребительской электроники до авиационной промышленности. Самая важная особенность MEMS — способность эффективно взаимодействовать с электрическими компонентами в полупроводниковых чипах, и индустрия датчиков была революционизирована с помощью MEMS-технологии путем объединения электронных функций и механических действий [34], они обычно имеют низкое энергопотребление и высокую чувствительность благодаря малым размерам [35, 36]. MEMS-базированные сенсорные устройства имеют множество преимуществ, делающих их важными в различных приложениях. К этим преимуществам относятся низкая стоимость благодаря потенциалу пакетной фабрикации [37, 38], низкое энергопотребление [37–40] и малые размеры [38–42]. Также MEMS имеет многие другие преимущества, такие как малый вес, высокое разрешение, стабильная производительность и простота интеграции с другими устройствами и системами. Микромеханические к микромеханическим сокращения устройств улучшились в нескольких областях, например, инерциальные датчики, химические датчики, струйные принтеры, гироскопы, спутники, RF-коммуникации, смартфоны, датчики давления, акселерометры, биомедицинская инструментация [43], военные применения, датчики движения и силы [44]. Кроме того, низкая стоимость и простота процесса производства играют решающую роль в коммерческом производстве [45].
Согласно принципу работы, сенсорные устройства можно разделить на две категории по принципу работы: статический и динамический режим работы устройства [46, 47]. Когда MEMS-устройства основаны на статическом режиме, частотный сигнал не включается. Также балка дефлектируется из-за адсорбированной на поверхности массы, что вызывает временные результаты напряжения и структурной деформации. Это может быть оптически обнаружено или сенсировано изменениями в пьезорезисторе. Определенное химическое связывание возникает на поверхности устройства, и внутренняя наномеханика может изгибать балку MEMS для обнаружения [46]. В динамическом режиме, для получения оптимальной производительности устройства, должна быть возбуждена механическая резонансная частота. Максимальная амплитуда, которую может достигнуть вибрирующая система, и возбуждение максимального резонанса в конкретной системе называется резонансной частотой. В которой резонансная частота влияет на два основных параметра: константу пружины балки и её эффективную массу, и будет меняться в соответствии с этими параметрами. Это принцип работы для использования изменения резонансной частоты как средства обнаружения. Качественный фактор должен быть высоким для получения желаемой чувствительности и разрешающей способности [48, 49]. Необходимо понимать и сравнивать эти механизмы, так как они являются основой работы MEMS-устройств и обнаружения выходного сигнала.
Техники актуации
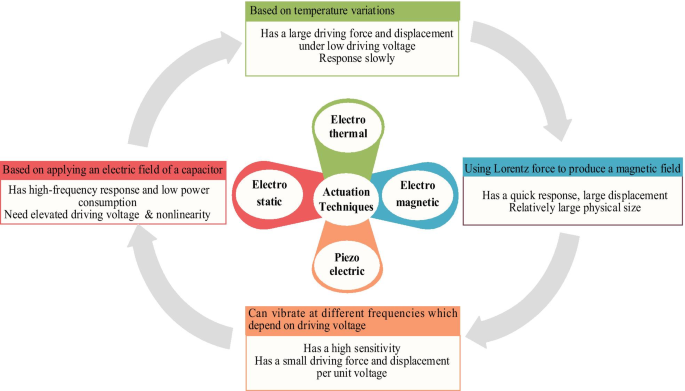
Техника актуации — это термин, обозначающий механизм, преобразующий входную энергию в движение микроструктуры. Существуют различные принципы и подходы к актуации MEMS-устройств [7, 50–55], самыми важными из которых являются: электростатическая актуация [56–64], электротермическая актуация [4, 44, 65–68], электромагнитная актуация [7, 69] и пьезоэлектрическая актуация [48, 70] (рис. 2). CMOS-MEMS сенсорные устройства спроектированы для работы либо с электростатической актуацией с использованием конденсаторов с параллельными пластинами, либо с электротермической актуацией с использованием микронгревателей. С другой стороны, PolyMUMPs и MetalMUMPs сенсорные устройства спроектированы для использования электротермической актуации с встроенными микронгревателями [71].
MEMS-устройства могут быть актуированы путем приложения синусоидальной силы F(t) через один из упомянутых методов актуации. Уравнение (1) используется для нахождения общего уравнения движения, где M — общая масса верхней пластины, b — коэффициент демпфирования, k — константа пружины гибкой балки.
$$M\ddot{\gamma} + b\dot{\gamma} + k\gamma = F(t)$$ (1)
где F представляет амплитуду внешней приводной силы в z-направлении, \(\ddot{\gamma}\), \(\dot{\gamma}\) и \(\gamma\) — ускорение, скорость и смещение массы соответственно.
Электростатические актуаторы широко распространены; у них быстрый отклик и низкое энергопотребление [72]. С другой стороны, актуаторы, использующие электротермический принцип, популярны; у них большая приводная сила и смещение при низком приводном напряжении. Электромагнитные актуаторы имеют некоторые достоинства, такие как быстрый отклик, большое смещение. Актуаторы, использующие пьезоэлектрический принцип, имеют высокую чувствительность, хотя малую приводную силу и смещение на единицу напряжения. Соответственно, хорошее понимание происходящего принципа необходимо для получения высокопроизводительного устройства с одним из этих подходов актуации.
Электростатическая актуация
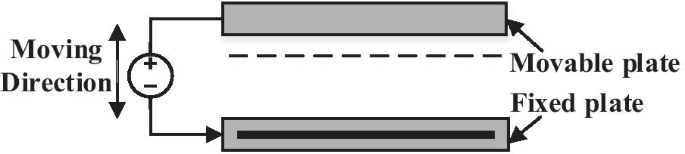
Главный источник электростатической актуации — электрическое поле конденсатора, и она опирается на притягательную силу между двумя параллельными пластинами с противоположными зарядами [12]. Электростатическая актуация основана на законе Кулона, описывающем взаимную силу между двумя зарядами на определенном расстоянии, возникающей между фиксированной и подвижной пластинами. Электростатическая актуация считается одним из самых популярных механизмов для актуации MEMS-устройств. У них простое дизайн, быстрый отклик, простота производства и низкое энергопотребление. Однако нелинейность и высокое значение приводного напряжения — главная проблема этого типа актуатора [72]. Некоторые типы электростатической актуации должны быть тщательно рассмотрены при изучении MEMS под электростатической актуацией. Наиболее распространенные формы основаны либо на конденсаторе, состоящем из двух простых параллельных пластин, либо на гребенчатой структуре, состоящей из множества переплетенных или непереплетенных пальцев [72, 73]. Конвенциональный метод [74] — актуация параллельными пластинами, в которой верхняя подвижная пластина имеет определенную полярность, а нижняя фиксированная — противоположную (рис. 3). Смещение и вибрация подвижной пластины зависят от разности напряжений между двумя пластинами. Когда полярность зарядов одинакова, будет отталкивающее смещение между фиксированной и подвижной пластинами, но когда у двух пластин разные заряды, подвижная пластина будет притягиваться к фиксированной. Актуация происходит, когда тип зарядов на подвижной пластине периодически меняется [50, 56, 74].
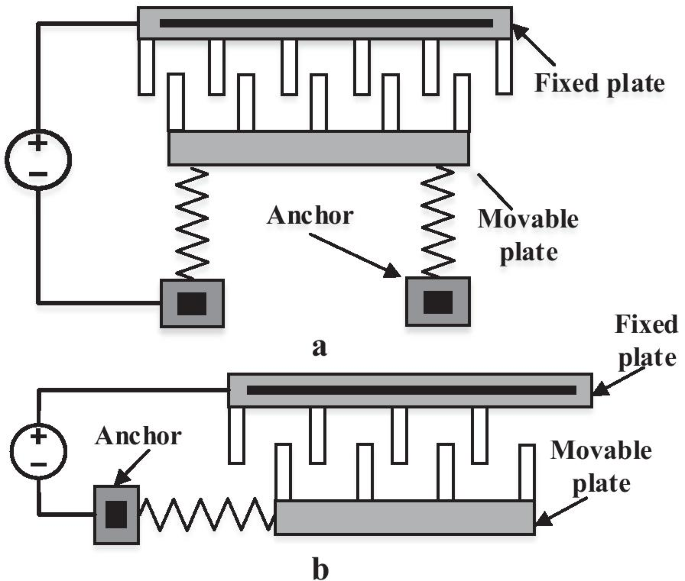
Pull-in неустойчивость — одна из главных проблем, когда параллельные пластины elektroстатически приводятся, потому что фиксированная пластина находится прямо под микробалкой, и статическое трение вызывает коллапс устройства [74, 76]. Гребенчатые актуаторы состоят из двух гребенчатых наборов переплетенных пальцев (рис. 4). Они обычно размещаются в той же параллельной пластине к субстрату, где один гребенчатый палец фиксирован, а другой соединен с гибкими структурами (например, пружинами) для движения к фиксированной пластине и от неё [72]. Когда разное напряжение приложено между подвижными и фиксированными гребенчатыми пальцами, электростатическая сила краевых полей притягивает два гребенки вместе за фиксированную внешнюю синусоидальную силу. Обычно параллельные пластинные конденсаторы сильнее гребенчатых актуаторов на единицу площади, потому что у них больше перекрывающаяся емкость между фиксированной и подвижной пластиной актуатора. Однако дизайнеры предпочитают гребенчатые актуаторы по двум основным причинам: они создают большее смещение (доступны несколько десятков микрометров), и сила относительно не связана со смещением. В целом, электростатическая актуация нашла широкое применение в микромеханических актуаторах [77], биосенсорных применениях [56], сенсировании влажности [57], приложениях сенсирования частиц и массы [50, 78], MEMS нанопозиционирующих системах [58], RF MEMS коммутаторах [13, 79], замыкании шума MEMS осцилляторов [60], навигации (автомобильный GPS) [62, 80], гироскопах [81], обнаружении биомаркеров в выдыхаемом воздухе [82] и массочувствительных газосенсорах [63]. Кроме того, теоретическая модель электростатически актуированного и емкостного CMOS-MEMS сенсорного устройства для неинвазивного скрининга диабета также была сообщена. Где скрининг диабета проводился через обнаружение пара ацетона в выдыхаемом воздухе (EB), где хитосановый полимер использовался как сенсорный материал. Конкретно, сообщалась оптимизированная чувствительность около 0,042, 0,066, 0,13, 0,18 и 0,26 пм/ppm [83].
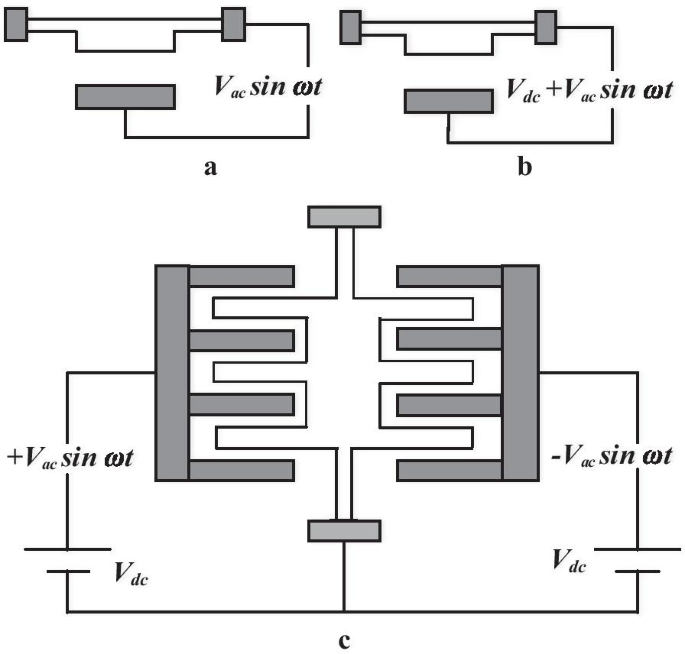
Для возбуждения MEMS-устройства в резонансное состояние или режим вибрации должна выполняться альтернативная актуация путем приложения переменного напряжения между двумя пластинами статора и ротора. Стандартные режимы привода показаны следующим образом [49]: простое альтернативное напряжение (V₁sinωt), альтернативное напряжение со смещением постоянного тока (V₀ + V₁sinωt) и push-pull привод (рис. 5). Push-pull привод обычно считается лучшим решением, потому что структурные силы могут применяться к обеим сторонам ротора. Push-pull — идеальный привод, подходящий для гребенчатой схемы [49].
Электротермическая актуация
Электротермические техники в основном используются в MEMS-приводах, в то время как редко используются в сенсирующих приложениях [72]. Электротермическая техника по сути подходит для гибкой конфигурации для генерации движения с желаемым смещением. Привод осуществляется переменным током, приложенным через выводы встроенного микронгревателя благодаря термической силе, возникшей в ответ на разницу температур разных слоев [66]. Микронгреватель состоит из компонентов разных слоев материала и работает при повышенных температурах. Когда приложен переменный ток, температура устройства повышается; из-за несоответствия коэффициента термического расширения (CTE) разных материалов, материал расширяется, вызывая термическое напряжение, которое заставляет устройство изгибаться [72]. С другой стороны, подход охлаждения может быть доступен через проводимость к субстрату и конвекцию к окружающему воздуху (или жидкости).
Эти изменения температуры влияют на устройство двумя способами, как сообщалось в [44, 87]: (1) размерные изменения в устройстве или напряжения, генерируемые внутри устройства, и (2) материальные свойства устройства меняются с температурой. Текущая техника должна быть компактной к микронгревателю. Микронгреватель генерирует желаемое тепло благодаря приложенному специфическому току к резистору, что может привести к низкой рассеиваемой мощности и быстрому отклику. Электротермическая сила может быть описана уравнением (2) [88].
$$F_{th} = \alpha_{T} AE(T - T_{0})$$ (2)
где α_T — CTE, E — модуль Юнга балки, A — площадь поперечного сечения балки, T — конечная температура, T₀ — начальная температура перед нагревом. Несколько материалов использовались в дизайне микронгревателей. Например, для достижения лучшей производительности, точности, широкого температурного диапазона и стабильности, платина и золото будут лучшими решениями для микронгревателя [89]. Однако они дорогие [90]. Использование микронгревателей в MEMS-датчиках требует встроенного температурного датчика для преобразования произведенного тепла в полезный выход. Для температурных датчиков платина доступна в диапазоне −200 °C до 800 °C, а никель — в диапазоне −100 до 260 °C [90]. Согласно отчетам, алюминий также хороший материал для температурного сенсирования [91]. На рис. 6 показаны распространенные механизмы электротермической актуации, включающие U-лучевой актуатор (горячая/холодная рука), биморфный актуатор (би-материальный актуатор) и актуаторы на термическом изгибе (V-лучевой актуатор или челночные балки).
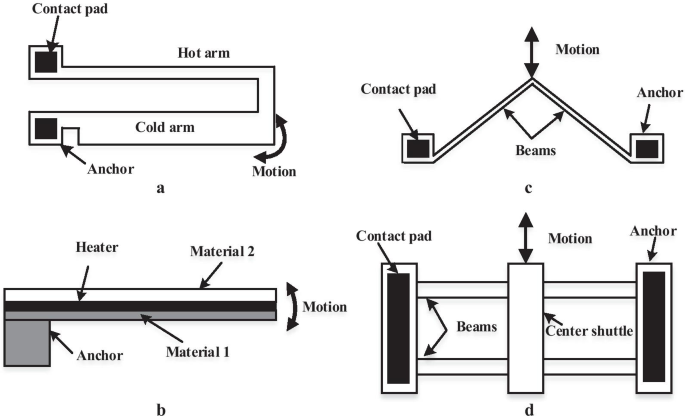
U-лучевые актуаторы также известны как горячие/холодные руки, где актуатор состоит из узкой руки (горячей), широкой руки (холодной) якоря и контактных площадок [67, 92]. Он в основном используется для в-плоскостной или горизонтальной актуации относительно субстрата. Принцип работы в этой технике зависит от приложения дифференциального напряжения на контактные площадки, ток течет через руки, и горячие руки (большее сопротивление) нагреваются больше плотностью тока, чем холодная рука (меньшее сопротивление). Более узкая горячая рука, следовательно, горячее и расширяется больше, чем более толстая рука. Горячая рука создает большие термические напряжения. Эта дифференциальная деформация между обеими руками заставляет всё устройство дефлектироваться.
Биморфный актуатор, также называемый би-материальным, состоит из двух разных термически расширяющихся материалов, связанных вместе. В отличие от первых двух актуаторов, биморфный актуатор [93] обычно используется для вне-плоскостной актуации. По мере прохождения тока через балку, температура материала повышается. Эта температура вызовет большее расширение в одном материале, чем в другом, потому что у него другой коэффициент термического расширения, что приводит к термическому напряжению и изгибу устройства.
Актуаторы на термическом изгибе состоят из V-балки или челночной балки [94], якорей и контактных площадок, которые также в основном используются для в-плоскостной или латеральной актуации. По мере течения тока через балку, повышение температуры балки вызывает термическое расширение из-за джоулева нагрева, которое стремится расшириться и двигать челнок или толкать центральную балку устройства вперед в самом простом и наименее резистивном направлении.
В реальной реализации большинство MEMS-устройств с термической актуацией вибрируют на частотах, близких к собственной частоте, поэтому важно вычислять собственную частоту устройств. Электротермическая технология становится более распространенной благодаря своей большой приводной силе и смещениям, основанным на термическом расширении двухслойных материалов под очень низким возбуждающим напряжением, которого не может достичь никакая другая стратегия при аналогичных измерениях [85, 95]. Электротермическая актуация демонстрирует множество преимуществ, таких как большое смещение [95], простота производства [72], большая сила и относительно низкое приложенное напряжение [52]. Напротив, они требуют большого тока и низковольтного усилителя. Кроме того, они потребляют высокую мощность из-за джоулева нагрева. Еще одно ограничение — чувствительность к окружающей температуре. Наконец, возбуждающая температура и тепло, повышающееся из-за электротермической актуации, могут вызвать несколько недостатков для соседней электроники вместе с фазой упаковки системы [72].
Разработано и изучено множество типов электротермической актуации: горячая/холодная рука [96–98], би-материальная или биморфная [98, 99] и актуатор на термическом изгибе [98, 100]. Ссылка [101] изучила вибрации микроконсоли под термической актуацией с использованием биморфного актуатора. Ссылка [102] предложила структурированную процедуру для термической актуации полисиликонового микрокольца (RTA), произведенной с использованием процессов MUMPs. Проектировался микроконсоль на основе термической актуации. Они предполагали, что система находится в вакууме или жидкости (газ) и предложили аналитическое решение [103]. Деннис и др. [44] изготовили систему (CMOS-MEMS) со встроенными микронгревателями, работающими при относительно высоких температурах (40–80 °C) для измерения уровня влажности с использованием наночастиц диоксида титана (TiO₂) как сенсорного материала. Датчик работал в динамическом режиме с использованием электротермической актуации и выходного сигнала, оцениваемого с помощью пьезорезистивного (PZR) датчика, подключенного к схеме Вейтстона. Выходное напряжение датчика влажности повышалось с 0,585 до 30,580 мВ по мере увеличения влажности от 35% RH до 95% RH. Чувствительность датчика влажности линейно возрастала от 0,102 мВ/% RH до 0,501 мВ/% RH с увеличением температуры от 40 до 80 °C, и максимальная гистерезис 0,87% RH найдена при относительной влажности 80%. В дальнейшем заметном вкладе Альмур и др. [104] смоделировали систему сенсирования пара ацетона MetalMUMPs на основе электротермической актуации и емкостного сенсирования. Изменение выходного напряжения линейно увеличивалось с увеличением концентрации пара ацетона от 100 до 500 ppm с чувствительностью концентрации 0,65 мВ/ppm. Из-за толстого никелевого слоя технологии MetalMUMPs устройство имело очень высокую массу (4,7 × 10⁻⁸ кг) и низкую массовую чувствительность (0,118 МГц/пг).
Электромагнитная актуация
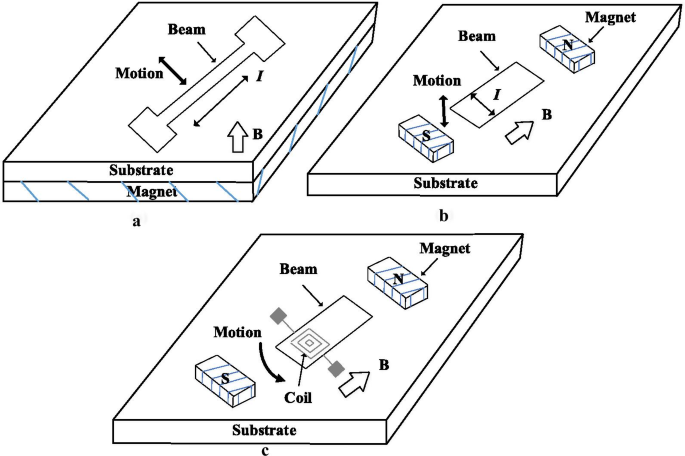
Электромагнитная операция давно использовалась в сенсировании и приводе крупномасштабных приложений (например, динамиков). Эта техника требует электричества для стимулирования магнитного эффекта. Она использует электромагнитную силу (также называемую силой Лоренца в честь голландского физика Хендрика А. Лоренца 1895) для создания магнитного поля к резонантору путем приложения переменного тока на катушку или индуктор, интегрированный в резонантор (рис. 7). Сила Лоренца определяется как сила, генерируемая на точечном заряде в результате комбинированных электрических и магнитных сил на заряде [72]. Электромагнитная актуация также использовалась как руководство к другим техникам актуации, например, электростатической [33] и электротермической [34]. В этой технике, когда проводник, несущий электрический ток I, приложен к внешнему магнитному полю B, это индуцирует силу Лоренца F_L, как указано в (3) [72].
$$\vec{F}_{L} = L\vec{I} \times \vec{B}$$ (3)
где L указывает на длину проводника, а × относится к операции векторного произведения. Ток в проводящем элементе, расположенном в магнитном поле, генерирует электромагнитную силу в направлении, перпендикулярном току и магнитному полю. Эта сила прямо пропорциональна току, плотности магнитного потока и длине микробалки. Из-за взаимодействия, генерируемого током между магнитом и магнитным полем, механическое смещение на микробалке будет сгенерировано в результате приложенного тока к микрокатушке. Например, электромагнитная актуация использовалась для стимулирования микробалки при воздействии внешнего магнитного поля путем прохождения тока через микробалку, как видно на рис. 7a. Аналогично, по мере прохождения переменного тока через устройство на микробалке, этот подход может использоваться для возбуждения вне-плоскостного резонансатора (рис. 7b). Силы Лоренца равной величины и противоположных направлений производятся, если катушка осаждена на структуре микробалки. Противоположные направления тока, текущего через разные части катушки, соответствуют этим силам. Такие силы уравновешивают друг друга. Рисунок 7c, однако, может индуцировать чистое движение, используемое для актуации микробалки [72].
Электромагнитная техника включает множество достоинств над другими видами техник актуации. Главные преимущества электромагнитной актуации включают большое смещение без влияния нелинейного эффекта [105], более низкие напряжения, так как они основаны на токе, а не на напряжении [7], кроме того, у них высокая воспроизводимость, у них также есть такие особенности, как быстрый отклик, высокая точность и преимущество легкого управления. Для MEMS-приложений электромагнитная техника — лучший выбор для достижения максимального соотношения приводной силы к размеру устройства [106]. Однако они все еще страдают от некоторых недостатков из-за использования огромного тока, приводящего к высокому энергопотреблению, также их производство сложно (обычно требуются индуктивные части для создания магнитного потока, также возможность включения производства катушек и осаждения магнитного материала) [7]. Этот факт в сочетании с конструктивными трудностями ограничил применения магнитной актуации. Однако в литературе существуют успешные примеры применения, как в MEMS коммутаторах [7], оптических коммутаторах и микросканерах [69], гироскопах [107] или реле [108]. Многие исследования также основаны на магнитной актуации [109]. Магнитные микродатчики, использующие коммерческий 0,35 мкм CMOS процесс, были изучены [110]. В дальнейшем вкладе Барба и др. [111] спроектировали электромагнитно актуированные MEMS консоли, предложенные для минимизации паразитных явлений с использованием бора-допированного кремния. В другой семинальной работе, электромагнитный и пьезоэлектрический актуированный и пьезорезистивно сенсированный CMOS-MEMS устройство смоделировано для сенсирования влажности с использованием ZnO NRs (6 мкм/хитосан SAMs) как сенсорного материала [83]. Чувствительность составляла 83,3 ppm [112].
Пьезоэлектрическая актуация
Пьезоэлектрический эффект указывает на способность определенного материала производить электрическое напряжение в ответ на приложенное механическое напряжение. Пьезоэлектричество было открыто братьями Кюри в 1880 году, а «Пьезо» происходит от греческого слова, означающего «давить» или «толкать». Пьезоэлектрический актуатор определяется как преобразователи, конвертирующие приложенный потенциал в механическое движение или деформацию на основе пьезоэлектрического влияния [72]. Пьезоэлектрические материалы, такие как кварц, оксид цинка, цирконат-свинец-титанат (пьезоэлектрический керамический материал PZT) и поливинилидендифторид (PVDF), обычно используются в сенсорных и актуаторных приложениях в макромасштабе, а также в MEMS-приложениях в последние годы, но сенсирование ограничено из-за их отсутствия постоянного тока отклика [49]. Пьезоэлектрические материалы действуют электрически как изоляторы и должны быть помещены между двумя проводящими электродами для сбора заряда или приложения электрического поля (используя переплетенные электроды или сэндвич-структуру) [113].
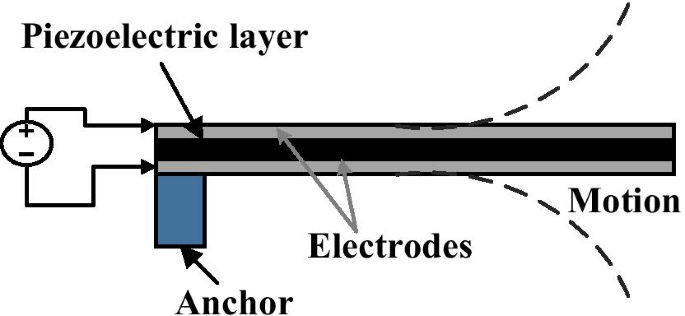
В MEMS-устройствах основной принцип пьезоэлектрического метода актуации основан на использовании тонкого пьезоэлектрического слоя, осаждаемого как часть MEMS-балки между гибкими (рис. 8). Когда напряжение приложено к пьезоэлектрическому слою, пьезоэлектрический материал расширяется в соответствии с поляризацией приложенного напряжения, что вызывает осевой изгиб вдоль длины гибкой балки [114].
В общем, пьезоэлектрические актуаторы демонстрируют множество преимуществ, таких как высокая выходная сила, хорошая рабочая полоса пропускания, очень компактный размер, малый вес, низкое энергопотребление и быстрый отклик [114, 115]. Их характеристики хорошо известны и использовались десятилетиями. Большинство первых датчиков используют пьезоэлектрическую актуацию и все еще используются сегодня. Однако малые смещения актуаторов — главный недостаток, а их высокая температурная чувствительность [72], нелинейная рабочая область и гистерезис ограничивают их широкий диапазон применений [49]. Пьезоэлектрические материалы очень хрупкие. Их редко можно использовать отдельно, но они часто соединяются с гибкой структурой для актуации и сенсирующих приложений. Существует несколько работ на основе пьезоэлектрической актуации [2, 48, 114, 116], изученных перспективу использования пьезорезистивного микроконсоли для экологических применений, в частности для сенсирования влажности. Махдави и др. [117] предложили новый класс точных измерений точки росы, используя тонкопленочные резонанторы Piezoelectric-on-Silicon (TPoS) с ZnO NRs (6 мкм/хитосан SAMs). Чувствительность составляла 16,9–83,3 ppm в диапазоне времени отклика 46 с/167 с. Чувствительность к массовой загрузке на основе пьезоэлектрического возбуждения изучена для химического сенсирования [118, 119] сообщили о пьезоэлектрической трансдукции изгибных модов кремниевых резонансов для достижения эффективной температурной компенсации. Резонансный газосенсор с использованием пьезоэлектрических MEMS для оборонных применений был сообщен [120].
Обсуждение техник актуации
Разные типы MEMS-актуаторов требуют разную приводную электронику. Как упоминалось в этой статье, существуют разные принципы и подходы к актуации MEMS-устройств. Самые важные из которых: электростатическая актуация, электротермическая актуация, электромагнитная актуация и пьезоэлектрическая актуация. Электростатические актуаторы — традиционная область и считаются одним из самых популярных механизмов для актуации MEMS-устройств. У них простой дизайн, быстрый отклик, простота производства и низкое энергопотребление. Однако нелинейность и высокое значение приводного напряжения — главная проблема этого типа актуатора. Электротермические актуаторы обеспечивают очень низкое сопротивление своим источникам привода и требуют больших токов, а не высоких напряжений для их движения. Высоковольтные усилители не особенно подходят для использования в электротермических MEMS-актуаторах. Вместо этого требуется источник сигнала с низким напряжением и высоким током. Конечно, это также может работать, если выходной ток высоковольтного усилителя достаточно велик для привода электротермического актуатора, но это не особенно энергоэффективное или экономичное решение. Для MEMS-приложений электромагнитная технология — лучший выбор для достижения максимального соотношения приводной силы к размеру устройства. Однако они все еще страдают от некоторых недостатков из-за использования огромного тока, приводящего к высокому энергопотреблению, также их производство сложно (обычно нужны индуктивные части для создания магнитного потока, также возможность включения производства катушек и осаждения магнитного материала). Пьезоэлектрические актуаторы также требуют высоковольтных усилителей, но поскольку они обычно используются для резонанса, требования к приводу в терминах приводного напряжения обычно ниже, чем для других актуаторов. Недавние исследования MEMS-базированных сенсорных устройств, которые могут быть актуированы с использованием четырех основных техник актуации, использовавшихся в последние несколько лет для многих приложений, показаны в таблице 2. Можно четко заметить, что существует восходящая тенденция развития в области микросборки и микроманипуляции для MEMS-базированных сенсорных устройств, классифицированных по техникам актуации. В настоящее время широкий спектр приложений идентифицирован для MEMS-базированных сенсорных устройств, обеспечивающих высокую чувствительность и разрешающую способность. Сенсорные системы становятся более надежными и надежными благодаря интеграционной конфигурации.
Механизмы сенсирования выходного сигнала
Механизм сенсирования используется для сенсирования выхода MEMS-устройств. Основа сенсорной техники основана на использовании полимера, осажденного на сенсорном слое устройства, для поглощения определенного химического вещества, создающего изменение в напряжении, массе, электрических или механических характеристиках балки. Для оценки изменения массы, резонансная частота устройства может быть измерена на основе обнаруженного прироста массы, который является одним из его параметров. С другой стороны, когда полимер поглощает массу, пьезорезистор, расположенный на поверхности сенсорного элемента, может быть использован для оценки массы балки. Другой метод обнаружения подозреваемых химических веществ — использовать термопары для измерения изменений температуры, вызванных теплом, генерируемым полимером, поглощающим аналит [49].
Для сенсирования выхода этих MEMS-устройств используются методы, такие как пьезорезистивное, емкостное или оптические механизмы (рис. 9) [123]. Разные механизмы сенсирования имеют разные преимущества и недостатки одновременно.
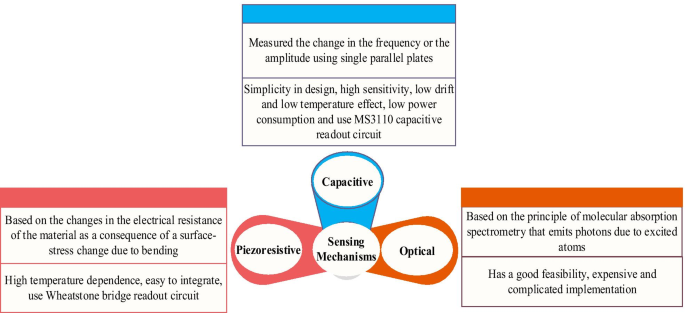
Например, оптическое сенсирование имеет хорошую применимость; однако его реализация очень дорога по сравнению с емкостными и пьезорезистивными техниками [124]. Емкостные и пьезорезистивные техники — распространенные методы для сенсирования выходного сигнала. CMOS-MEMS устройство было спроектировано для охвата как пьезорезистивных, так и емкостных техник сенсирования благодаря особенностям 0,35 мкм CMOS технологии, использованной для его проектирования. В отличие от этого, PolyMUMPs и MetalMUMPs устройства были спроектированы для использования только емкостных техник сенсирования.
Пьезорезистивное сенсирование
Пьезорезистивное — распространенный принцип сенсирования, используемый в MEMS-устройствах. По сути, принцип пьезорезистивных материалов основан на изменении сопротивления, когда их деформация меняется в ответ на приложенное напряжение. Это изменение можно наблюдать в электрическом сопротивлении материала устройства в результате изменения поверхностного напряжения из-за изгиба. Значение сопротивления пьезорезистора с удельным сопротивлением ρ резистора, длиной l и площадью поперечного сечения A дается уравнением (4) [29].
$$R = \frac{\rho l}{A}$$ (4)
Изменение ΔR в сопротивлении пропорционально приложенной деформации может быть определено в (5) [29, 125].
$$\Delta R = G\varepsilon R$$ (5)
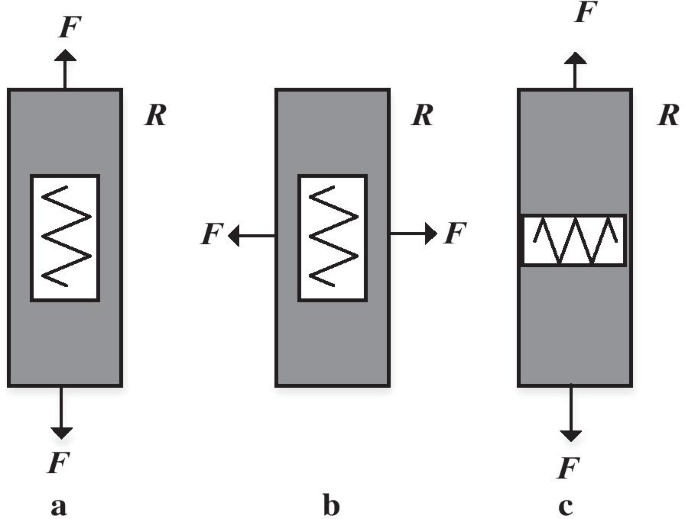
где G — коэффициент измерителя, работающий как константа пропорциональности пьезорезистора, ε — деформация в материале, R — сопротивление пьезорезистора. Пьезорезистивный элемент ведет себя по-разному к продольной и поперечной компонентам деформации, представленным [29]. Согласно (5), сопротивление пьезорезистора может меняться из-за изменений геометрии (длины и поперечного сечения) или свойств материала (удельного сопротивления). Пьезорезистивное обнаружение зависит от разницы в удельном сопротивлении материала при приложении напряжения. В пьезорезистивном материале изменение удельного сопротивления из-за приложения напряжения оказывает гораздо большее влияние на сопротивление, чем изменение удельного сопротивления из-за изменения геометрии (датчики, полагающиеся на изменение сопротивления из-за геометрии, так называемые тензодатчики) [72]. (Рис. 10) показывает разные ориентации резисторов и направления внешней нагрузки [88].
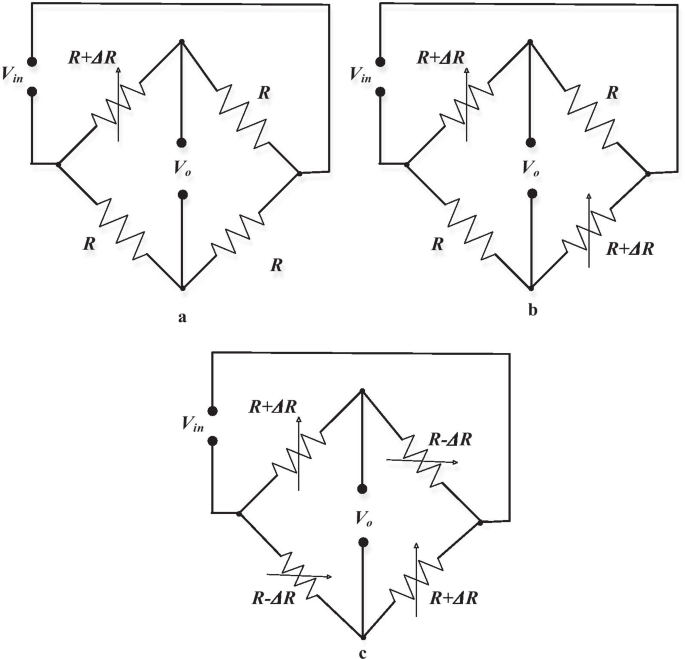
Главный недостаток этого механизма сенсирования — жесткая температура зависимость удельного сопротивления. Для ограничения этого влияния обычно сборка из четырех пьезорезистивных элементов используется для формирования моста Вейтстона. Это ограничивает температурную зависимость [72]. Кроме того, малые изменения в электрическом сигнале, генерируемом тензодатчиками, переводятся и измеряются как напряжения с использованием этого моста Вейтстона [49]. Мост Вейтстона использует четыре резистора, расположенные в мосту четырех плеч (рис. 11). На основе количества этих активных резисторов (действующих как преобразователь), одиночный активный мост (одиночный преобразователь), полуактивный мост (двойные преобразователи) и полностью активный мост (четырехкратные преобразователи) моста Вейтстона могут быть использованы, как сообщалось [72]. Одиночный активный мост также называется Четверть Мостом, который использует только один активный компонент, который меняется из-за физического окружения, например, давления, силы, температуры, в то время как остальные резисторы будут пассивными и т.д. MEMS-системы использовались как температурные, калориметрические и в комбинации с мостом Вейтстона, датчики позволяют базовые флуктуации. Термическая мостовая система — одна из самых известных сенсорных платформ среди MEMS. В конфигурации моста Вейтстона с переменным током (рис. 11b) исследователи использовали сопротивление-базированную термометрию для анализа изменений температуры с микрокельвинным разрешением. В обзоре, правая половина моста включает сенсорный резистор на нижней ветви с ассоциированным сопротивлением на верхней, в то время как левая сторона определена как соответствующая. Фиксированные резисторы с относительно низким температурным коэффициентом сопротивления используются со значениями сопротивления, выбранными для улучшения стабильности и разрешения на основе предыдущего исследования [126].
Кремниевые пьезорезисторы и полисиликоновые вставки обычно используются в MEMS-датчиках. Удельное сопротивление кремния зависит от его стратегии легирования. N-тип, легированный кремнием, менее чувствителен, чем p-тип. Это создает ограничение для производства. В этой ситуации в-плоскостной поперечный и в-плоскостной продольный будут самыми значимыми элементами [72]. Для полупроводниковых материалов, таких как кремний, продольные и поперечные коэффициенты измерителя из-за изменения геометрии довольно малы по сравнению с их значениями из-за изменения удельного сопротивления, впоследствии изменение геометрии можно игнорировать, и продольные и поперечные коэффициенты измерителя только из-за изменения удельного сопротивления находятся с использованием (6) и (7) соответственно [127].
$$G_{L} = \pi_{L} E$$ (6)
$$G_{T} = \pi_{T} E$$ (7)
где E — модуль Юнга пьезорезистивного материала. π_L и π_T — продольные и поперечные пьезорезистивные коэффициенты соответственно, для произвольно ориентированных полисиликоновых зерен, и их значения даны в таблице 3 [19].
В настоящее время пьезорезистивный эффект использовался как био- или химическое обнаружение [48], для сенсирования влажности [4], коммутаторных приложений [59], обнаружения биомаркеров в выдыхаемом воздухе [82], микросканеров [69], сенсирования давления [128] и массочувствительных газосенсоров [63]. Зопе и др. [117] разработали резистивно сенсированный термически приводной пьезорезонансо, состоящий преимущественно из CMOS материала для массосенсирующих приложений. При этом сообщалась массовая чувствительность 24,96 кГц/нг. Также наблюдалось извлеченное массовое разрешение 16,3 фг, следовательно, показывая большой потенциал служить аэрозольным сенсором.
Емкостное сенсирование
Емкостной механизм сенсирования основан на измерении изменений емкости между статором и роторными пальцами или между фиксированной пластиной и подвижной пластиной [88]. Емкостное сенсирование — основной доминирующий метод для микромеханических приложений благодаря своей совместимости со всеми подходами производства и жесткостью [129, 130]. Емкостное сенсирование имеет множество привлекательных особенностей, включая высокую чувствительность, низкое энергопотребление, простоту дизайна, низкий дрейф и низкую температурную зависимость. Кроме того, измерение выходного сигнала может быть легко произведено на кристалле PolyMUMPs с использованием емкостного сенсирования. Только одна параллельная пластина может использоваться для емкостного сенсирования изменений в собственной частоте или амплитуде MEMS-устройств (таких как CMOS-MEMS устройство и PolyMUMPs устройство) или путем применения гребенчатого пальца (таких как MetalMUMPs устройство).
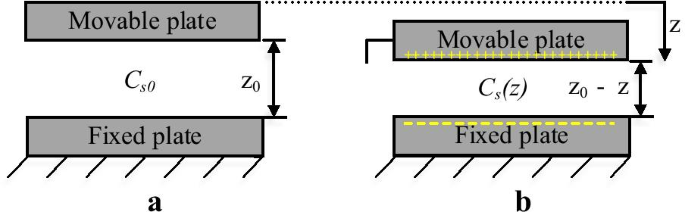
Для CMOS-MEMS устройства и PolyMUMPs устройств, когда нет актуации (рис. 12a), начальная статическая сенсированная емкость (C_s0) между нижней фиксированной пластиной и подвижной верхней пластиной рассчитывается с использованием (8) [19].
$$C_{s0} = \frac{\varepsilon A_{s}}{z_{0}}$$ (8)
где ε — относительная проницаемость диэлектриков, A_s — площадь сенсированных пластин, z_0 — зазор между фиксированной и подвижной пластинами. Когда подвижная пластина смещена на z (рис. 12b), начальный зазор меняется, и поэтому емкость тоже изменится, и она находится по (9).
$$C_{s}(z) = \frac{\varepsilon A_{s}}{z_{0} - z} = C_{s0} \frac{z_{0}}{z_{0} - z}$$ (9)
В то же время, для MetalMUMPs устройств, выход может быть обнаружен емкостно с использованием дифференциального гребенчатого дизайна пальцев. Как показано на рис. 13, есть два набора фиксированных гребенчатых пальцев для получения дифференциальной емкости.
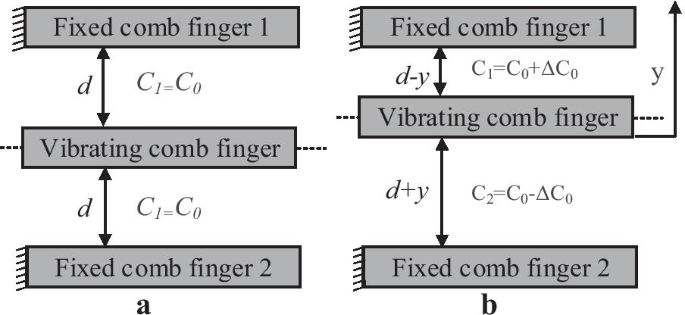
Для начального условия, когда устройство не актуировано (рис. 13a), статическая обнаруженная емкость C_0 для каждого набора вибрирующих-фиксированных пальцев может быть рассчитана по (10).
$$C_{0} = n\frac{\varepsilon l_{f} w_{f}}{d}$$ (10)
где l_f и w_f — длина и ширина области перекрытия вибрирующих и фиксированных гребенчатых пальцев соответственно. d — зазор между фиксированными и вибрирующими гребенчатыми пальцами, n — количество вибрирующих гребенчатых пальцев. Когда устройство движется на y к фиксированному гребенчатому пальцу, как показано на (рис. 13b), емкости C_1 и C_2 изменятся и, опираясь на этот сдвиг, их значения могут быть рассчитаны с использованием (11) и (12) соответственно.
$$C_{1}(x) = n\frac{\varepsilon l_{f} w}{d - y}$$ (11)
$$C_{2}(x) = n\frac{\varepsilon l_{f} w}{d + y}$$ (12)
Выходной сигнал устройства будет измерен как напряжение из-за изменения сенсированной емкости при актуации с использованием схемы емкостного считывания MS3110, которая преобразует изменение емкости в изменение выходного напряжения в ответ на температуру микронгревателей. В настоящее время емкостные эффекты используются в MEMS резонансорах [60], биосенсорных применениях [56], датчиках влажности [57], скрининге диабета [66], навигации (автомобильный GPS) [62], низкошума акселерометре [131] и RF MEMS емкостных коммутаторах [132].
Оптическое обнаружение
Оптический механизм сенсирования зависит от обнаружения изменений в переданном свете по сравнению с полученным светом. Обнаружение химических видов спектральной передачей стратегией широко признано. Оптические датчики известны благодаря своей селективности, так как они не зависят ни от какой химической реакции или активности химического катализатора. Идентификация загрязнителей воздуха распознается с использованием характеристик оптических видов (например, поглощения, коэффициента преломления, рассеяния Рамана, флуоресценции и отражения). Оптические датчики используют измерения эмиссии и поглощения в основном через разные технологии, такие как Фурье-преобразование инфракрасной спектроскопии (FTIR), поверхностный плазменный резонанс (SPR), дифференциальная оптическая абсорбционная спектроскопия (DOAS), лазерная диодная абсорбционная спектроскопия (LDAS), кавитационная кольцевая спектроскопия (CRDS), недисперсивная инфракрасная (NDIR) спектроскопия, световое обнаружение и дальномерия (LIDAR), УФ-флуоресценция и хемилюминесценция для сенсирования загрязнителей воздуха в воздушных образцах. Обычно свет будет проходить через, модифицироваться или отражаться некоторым пространством, имеющим соответствующую среду (рис. 14). Закон Бера-Ламберта может использоваться для управления оптическим обнаружением загрязнителей воздуха следующим образом:
$$I = I_{0} * e^{-\alpha l}$$ (13)
где переданный свет через образец — I, I_0 — полученный свет, α представляет абсорбтивность, l представляет длину пути.
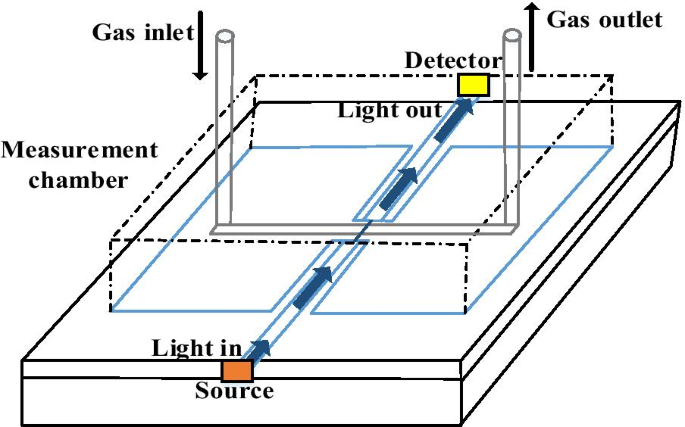
Однако большинство приложений для оптических MEMS находятся в коммуникациях; существуют различные применения в других областях [134]. Литература охватывает многочисленные попытки внедрить оптическое обнаружение загрязнителей воздуха. Некоторые из этих датчиков используются для распознавания химикатов. Это демонстрирует многofunctional роль этих датчиков. Инфракрасная спектрометрия — пример техники, которую можно использовать для оптического сенсирования [135]. В дальнейшем заметном вкладе Хуан и соавторы также продемонстрировали [136] моделирование интегрированного оптического MEMS акселерометра. Эффективные результаты моделирования продемонстрировали следующее: резонансная частота 562,85 Гц, механическая чувствительность 781,64 нм/г, чувствительность оптической системы 1,23, разрешение 1,037 мкг и низкая перекрестная чувствительность. Предложенный акселерометр может использоваться для улучшений в MEMS инерциальных навигационных устройствах. Другая модель — оптический датчик Фабри-Перо [137]. По сути, принципы этого датчика основаны на введении газа в камеру и затем пропускании света через камеру. Из-за изменений в вещественном составе, свет, проходящий через, будет не совсем эквивалентен без газа. Этот свет анализируется, и из результатов можно сделать заключение о виде тестируемого газа. Успешное тестирование оптического MEMS датчика для обнаружения катехола было сообщено [133]. Измерение абсорбции оксидации катехола выполнялось синим светом (472 нм), присоединенным через MEMS устройство. Свет передавался от свободно-пространственного синего лазера, работающего в непрерывном волновом режиме, и фокусировался на мультимодном волокне с использованием ручной настройки для организации. Полученный свет был сопряжен через оптическое волокно к USB-подключенному спектрофотометру, который помог автоматизированному сбору данных с использованием программного обеспечения.
Обсуждение механизмов сенсирования
С учетом различных принципов работы, вышеупомянутые механизмы сенсирования можно разделить на три типа: пьезорезистивные, емкостные и оптические механизмы. Для разных механизмов сенсирования одновременно существуют преимущества и недостатки. Например, оптическое сенсирование имеет хорошую применимость; однако его реализация очень дорога по сравнению с емкостными и пьезорезистивными техниками. В результате, пьезорезистивные и емкостные техники — распространенные методы для сенсирования выходного сигнала. Любое малое изменение в напряжении может быть обнаружено с использованием пьезорезистивной техники. Главный недостаток пьезорезистивной техники сенсирования — высокая температура зависимость удельного сопротивления. В таблице 3 представлены недавние работы и прогресс (последние 5 лет), включая механизмы актуации и сенсирования, сенсорные материалы, технологию производства и применение. Миниатюрный микрочип (в таблице 4) может использоваться для газового и влажностного сенсирования, скрининга здоровья человека, инерциальной навигации с хорошей повторяемостью, высоким разрешением, высокой чувствительностью и быстрым откликом. Кроме того, MEMS-датчики доказали себя эффективным средством для датчиков, объединенных с на-чип электронной схемой. Поэтому он может функционировать не только как портативный сенсорный чип, но и быть связанным как часть сети Интернета вещей (IoT) для достижения удаленного высокочувствительного отслеживания влажности в реальном времени.
Обсуждение
Недавние разработки касаются новых технологий, которые могут собирать энергию из окружающей среды, потому что устойчивые самодостаточные микро/нано источники питания — это растущая область наноэнергетики, включающая наноматериалы и нанотехнологии при сборе энергии для питания микро/нано систем [139]. Трибоэлектрический заряд производится только на поверхности в зависимости от физического трения между двумя отдельными материалами. Трибоэлектрический наногенератор (TENG) — это устройство, преобразующее механическую энергию в контактное разделение или относительное скольжение между двумя материалами с противоположными полярностями. TENG основан на эффекте сопряжения между трибоэлектричеством и электростатической индукцией, в котором его обновленный прогресс и потенциальные применения как новая энергетическая технология и как само питающиеся активные датчики. Предлагаемый подход использует передачу биомеханической энергии в электричество от человеческой активности [139, 140]. Среди них успешное исследование было изучено для преобразования в носимую энергию от портативных биометрических устройств и само питающихся датчиков на основе трибоэлектричества (т.е. заряда, производимого на поверхности касания) [141–144].
Для снижения энергопотребления во время работы, датчики пробуждения или почти нулевого энергопотребления дополнения должны быть предложены и изучены, означая, что эти датчики не имеют никакого энергопотребления. С этими компонентами MEMS, MEMS-датчики могут работать длительный период или могут работать в само питающемся режиме.
Глядя в будущее, датчики с гибкостью стали горячими темами недавних исследований в последние годы благодаря их универсальности и большому потенциалу в приложениях здоровья/людей. Гибкие датчики часто используются в комбинации с носимыми датчиками для их уникальных преимуществ. Больше, чем просто использование гибкого датчика как носимого электронного для наблюдательных функций, они могут быть даже использованы как человек-машинный интерфейс для достижения более высоких требований. С улучшением качества человеческой жизни, носимые устройства и человек-машинные интерфейсы были признаны важными направлениями для разработки датчиков будущего с достаточной гибкостью и универсальными сенсорными возможностями. Носимые электронные устройства могут быть просто интегрированы с человеческим телом для расширения наших воспринимательных способностей. Сенсорные функции носимых электронных устройств включают, но не ограничиваются, силой, деформацией, электрофизиологией, мониторами сердечного ритма, температурой, фитнес-трекерами и т.д. С обслуживанием различных устройств среди разных анатомических позиций, развитие многих приложений датчика человеческого тела может быть облегчено от больничного ухода до фитнеса и отслеживания здоровья, человек-машинных интерфейсов и распознавания и оценки когнитивных состояний.
В то же время, объединяя MEMS-датчик с искусственным интеллектом (AI), следующее поколение датчиков обеспечит четкое эволюционное влияние и поможет людям взаимодействовать с другими вещами в различных прикладных обстоятельствах. Кроме того, быстрое улучшение современного общества наблюдало расширяющуюся ассоциацию между людьми с машинами, требующую огромных интеллектуальных человек-машинных устройств. Вокруг больших данных и сверхчувствительного обнаружения, MEMS-датчик, использующий стратегию машинного обучения, драматически стимулирует расширение грядущего поколения умных сенсорных систем. Эта интерактивная система с датчиками следующего поколения предоставляет потребителям более полный опыт. Её можно использовать для многих практических применений, таких как моделирование спортивной тренировки, развлечения, медицинской реабилитации и так далее.
Заключение и будущие тенденции
Хорошо известно, что MEMS-базированные датчики играют ключевую роль в области миниатюризации и электронных микросхем. Необходимо понимать и сравнивать эти механизмы, так как они являются основой работы MEMS-устройств и обнаружения выходного сигнала. Эта статья рассматривает несколько популярных механизмов актуации и сенсирования, связанных с MEMS-устройствами, возникших за последние несколько десятилетий. Статья представляет описательный обзор достижений механизмов актуации и сенсирования MEMS-базированных сенсорных устройств. Актуальные тренды и ограничения, давая ценное восприятие в область الناشствующих технологий актуации и сенсирования. Представлено всестороннее обсуждение, подчеркивающее значимость механизмов актуации и сенсирования, их структуру, принципы работы, классификацию, производство и применения. Правильное понимание механизмов актуации и сенсирования для MEMS-базированных сенсорных устройств играет жизненно важную роль в их выборе и эффективном применении в различных инновационных технологиях. Кроме того, правильный выбор актуации и сенсорных техник в MEMS-датчиках на основе желаемого приложения, такого как чувствительность, резонансная частота, входное/выходное напряжение, температура и т.д., приведет к быстрой коммерциализации и лучшей стабильности продукта.
Для выполнения различных задач для разных приложений, таких как промышленность и электронное оборудование, разные MEMS-устройства с разными структурами, сотрудничающие с разнообразными механизмами актуации и сенсирования, возникнут в реальной жизни. Более того, MEMS-устройства будут использоваться не только для простых задач, но и для более сложных работ. В то же время, MEMS-устройства будут иметь большую свободу и смогут удовлетворять потребности различных приложений. Однако, для достижения более высокой точности и миниатюризации, сложность проектирования MEMS-устройств будет продолжать увеличиваться. Кроме того, MEMS-продукты имеют тесную связь с рынком. Можно предсказать, что MEMS-устройства реализуют больше функций, миниатюризацию и низкую стоимость, что является огромным вызовом для других продуктов. Поэтому в ближайшие несколько лет подходы к производству MEMS будут развиваться до более высокого уровня для удовлетворения рыночного спроса. С продвижением процессов производства MEMS-устройств, уникальные производители оборудования будут стремиться к более коротким циклам производства и более быстрым скоростям производства.
Одна из центральных областей будущих тенденций в этой области — исследование надежности и методов улучшения. Более того, новые материалы и экономичные технологии производства обеспечат важные возможности для развития. Было доказано, что проектная способность не ограничена стандартными принципами и может улучшить качественную производительность. Несмотря на преимущества MEMS, несколько вызовов все еще существуют в следующих аспектах.
Традиционные тонкие пленки MOS, произведенные методами MEMS, часто показывают плохую чувствительность к целевым газам из-за компактной поверхностной структуры и низкой кристалличности.
В недавних исследованиях пытались интегрировать высокопроизводительные наноматериалы MOS на микронгреватели. Тем не менее, трудно контролировать и отливать навесные на основе теста наноматериалы MOS на подвешенную область нагрева микронгревателей. Однако низкая отдача и большое отклонение устройства к устройству препятствуют производству датчиков в большом масштабе.
Также сложно улучшить адгезию между микронгревателями и сенсорными материалами для получения стабильных параметров, особенно при высоких температурах > 350 °C, что приводит к снижению сенсорной производительности и низкой стабильности [14, 145].
Фабрикация сенсорных пленок с высокой чувствительностью с использованием MEMS-совместимых методов — срочная цель.
К новой эре, разные вызовы могут столкнуться с MEMS-базированными датчиками в терминах питания и интеллекта во время операции, такие как вызовы гибкости носимых приложений, дружественных интерактивных возможностей человек-машинных интерфейсных приложений и анализа огромных данных.
Доступность данных и материалов
Не применимо.
Аббревиатуры
- MEMS:
- Микроэлектромеханическая система
- pH:
- Потенциальный водород
- ICs:
- Интегральные схемы
- LOD:
- Предел обнаружения
- MUMPs:
- Мульти-пользовательские MEMS
- MST:
- Технология микросистем
- RF:
- Радиочастота
- CMOS:
- Комплементарный металл-оксид-полупроводник
- CTE:
- Коэффициент термического расширения
- AC:
- Переменный ток
- DC:
- Постоянный ток
- RTA:
- Кольцевая термическая актуация
- PVDF:
- Поливинилидендифторид
- GPS:
- Глобальная система позиционирования
- FTIR:
- Фурье-преобразование инфракрасной спектроскопии
- SPR:
- Поверхностный плазменный резонанс
- DOAS:
- Дифференциальная оптическая абсорбционная спектроскопия
- LDAS:
- Лазерная диодная абсорбционная спектроскопия
- CRDS:
- Кавитационная кольцевая спектроскопия
- NDIR:
- Недисперсивная инфракрасная
- LIDAR:
- Световое обнаружение и дальномерия
- IDE:
- Переплетенные электроды
- PZR:
- Пьезорезистивный
- EFS:
- Электростатический полевой датчик
- AI:
- Искусственный интеллект
Наноматериалы
- Виртуальные датчики: принцип работы и ключевые применения
- Датчики присутствия: принцип работы и необходимость для экономии энергии
- Датчики дверей: принцип работы и роль в домашней безопасности
- Индуктивные датчики: принцип работы и ключевые промышленные применения
- Подключение нескольких DS18B20 1-Wire датчиков к Raspberry Pi для точного мониторинга температуры
- Цифровые датчики в промышленном оборудовании: функции, типы и лучшие практики
- Продвинутый носимый газоанализатор с автонагревом для точного мониторинга здоровья и среды
- Круглый стол руководителей: Продвижение Индустрии 4.0 с умными датчиками и IIoT
- Графитовый сенсор повышает чувствительность и гибкость для носимых медицинских устройств
- Лабораторный чип NASA Goddard обеспечивает мониторинг потока и температуры в реальном времени