



Выбор правильного датчика двигателя: руководство по точной обратной связи
Во многих приложениях управления движением необходимо знать положение, скорость и, возможно, даже ускорение ротора двигателя или его нагрузки. В зависимости от приложения и специфики дизайна, контроллер двигателя может нуждаться в знании этих параметров точно, примерно или, возможно, вообще не нуждаться. Зная ситуацию двигателя и статус ротора, контроллер двигателя имеет замкнутый сценарий (Рисунок 1).
Конечно, скорость, положение и ускорение двигателя тесно связаны. Поскольку скорость является производной (временной скоростью изменения) положения, а ускорение — производной скорости, возможно определить все три фактора, даже зная только один из них (также обратите внимание на дополнение: скорость — интеграл ускорения, а положение — интеграл скорости).

Однако на практике этот метод определения ассоциированных параметров часто (но не всегда) неадекватен из-за разрешения и шума. Например, знание того, что ротор совершил еще один оборот, сообщает вам о всех трех переменных, но с очень низким и обычно неприемлемым разрешением. В зависимости от приложения, необходимое разрешение и точность могут варьироваться от грубого до умеренного до точного. Станок с ЧПУ нуждается в точной информации о роторе, контроллер автомобильного окна может принять приблизительные данные, а стиральная или сушильная машина будет удовлетворена только грубой информацией.
Замыкание контура
Для сенсирования положения или движения ротора наиболее распространенными вариантами являются резольверы, оптические или емкостные энкодеры и устройства Холла, примерно в порядке убывания точности, разрешения и стоимости. Эти сенсоры очень различаются в своем физическом дизайне, реализации и электрическом интерфейсе, поэтому пользователи должны понимать, что необходимо, какой лучший выбор в данном приложении и как они будут интерфейсировать сенсор с цепью контроллера.
Инкрементальные энкодеры — используются, когда нужна только относительная позиция или стоимость является проблемой — обычно используются с асинхронными двигателями переменного тока. Напротив, абсолютные энкодеры — которые дают разный двоичный выход на каждой позиции, так что положение вала определяется абсолютно — часто сочетаются с бесколлекторными двигателями постоянных магнитов в сервоприложениях. Приложение, конечно, является первичным фактором, определяющим, нужна ли инкрементальная или абсолютная информация.
Хотя большинство управления двигателем теперь делается через цифровой контур управления, сигнал сенсора сам по себе либо полностью аналоговый и нуждается в оцифровке, либо цифровой, но с напряжениями и другими атрибутами, делающими его несовместимым со стандартной цифровой схемой. Хотя некоторые датчики обратной связи предлагаются с необработанными выходами, которые могут быть адаптированы по желанию, многие также имеют обусловленные, готовые к интерфейсу выходы, совместимые со стандартными портами I/O, форматами и протоколами.
Хотя большее разрешение может показаться хорошей идеей, на практике это может быть не так. Слишком много, казалось бы, хорошей вещи — разрешения — может замедлить систему, требуя дополнительной обработки информации, которая не нужна или не полезна, поэтому ограничение разрешения до минимально необходимого — хорошая идея.
Резольверы
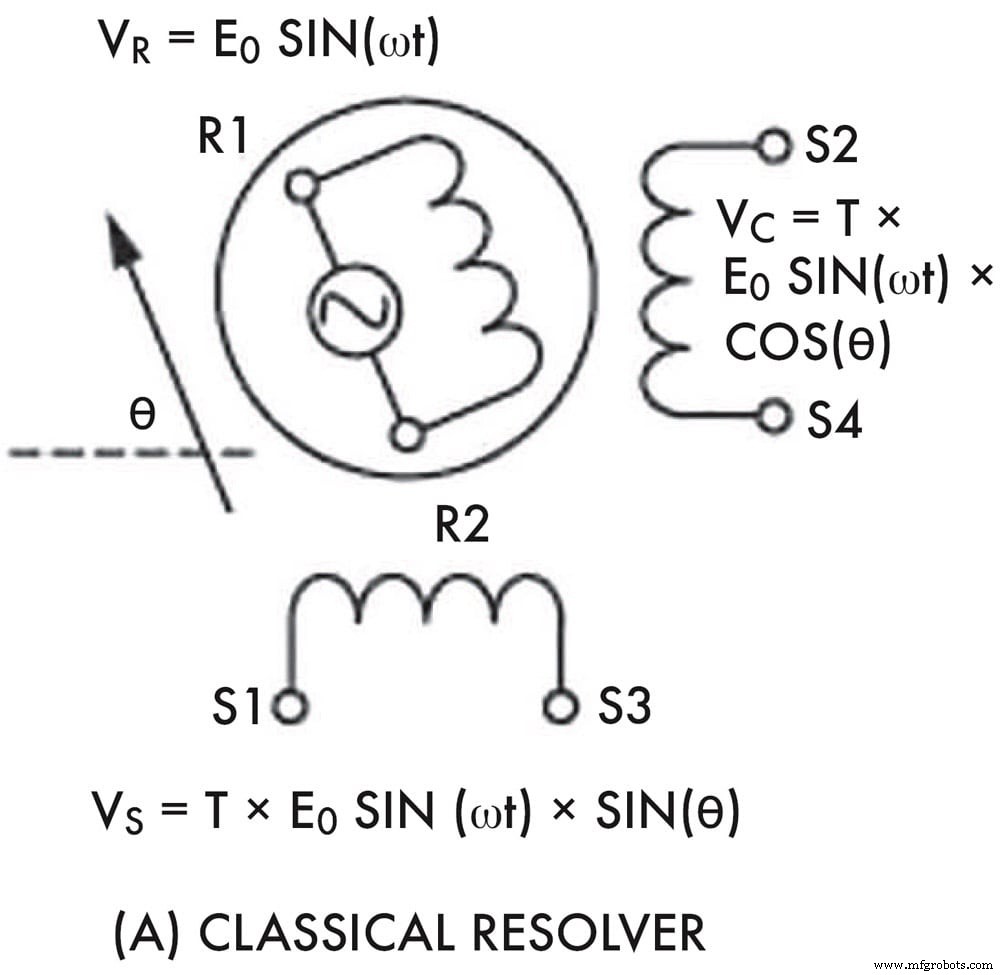
Резольверы — экстремально точные, надежные, абсолютные преобразователи положения. Они основаны на фундаментальных принципах трансформатора, с одной первичной обмоткой и двумя вторичными обмотками, ориентированными в квадратуре (90°) относительно друг друга (Рисунок 2). Эффективное отношение匝数 и полярность между первичной и вторичной обмотками варьируются в зависимости от угла вала. Первичная возбуждается опорной переменной волной постоянной частоты, которая может варьироваться от 50 Гц/60 Гц до нескольких сотен кГц, а выходы вторичных обмоток будут сдвинуты по фазе из-за их физического размещения. Пиковые напряжения вторичных будут варьироваться при вращении вала и будут пропорциональны углу вала. Демодулируя эти выходы с использованием первичного сигнала как опорного, схема резольвера может обеспечить высокоточное измерение угла вала.
Резольвер не только точен, но и надежен. Резольверы не имеют физического контакта между первичной и вторичной сторонами, никаких отдельных щеток или подшипников помимо тех, что на самом двигателе, никаких точек трения, которые заставят части изнашиваться, и никакой возможности для загрязнителей (таких как масло) мешать работе. Резольверы широко используются в крайне сложных ситуациях, таких как измерение угла в военных пушках, благодаря своей механической надежности и производительности.
Однако резольверы склонны быть большими и относительно дорогими по сравнению с альтернативами и требуют относительно большого количества энергии, что часто неприемлемо в низкоэнергетических приложениях. Они также требуют относительно сложной схемы для генерации и демодуляции переменных волн, хотя это гораздо менее препятствие с современными микросхемами. Они обеспечивают указание абсолютной позиции при включении питания и не требуют никакого движения для индексации или определения начального угла. Эта характеристика является обязательной в некоторых ситуациях и неважной в других.
Кодирование для положения, а не данных

Оптический энкодер (термин энкодер здесь не связан с кодированием цифровых данных) в инкрементальном чтении положения использует источник света (светодиод), два фотосенсора в квадратуре и стеклянный или пластиковый диск между ними (Рисунок 3). Диск имеет тонкие вытравленные линии, исходящие от центра, и по мере вращения сенсоры видят паттерны света и темноты.
Количество линий на диске и некоторые другие техники определяют разрешение, которое обычно составляет 1024, 2048 или даже до 4096 отсчетов на оборот. В отличие от трансформатороподобного резольвера, оптический энкодер не был массово-рыночным устройством до разработки долговечных светодиодов и эффективных фотосенсоров.
Физическое расположение сенсоров позволяет энкодеру определять направление вращения. Базовая схема переводит импульсные поезда от двух сенсоров (называемых выходами A/B) в пару битовых потоков, указывающих и движение, и направление (Рисунок 4).

Энкодер является инкрементальным, а не абсолютным, индикатором движения. Для определения абсолютной позиции большинство энкодеров добавляют третий трек и фотосенсор как индикатор нулевой опорной позиции; вал должен достаточно повернуться, чтобы пройти нулевую опорную позицию для этого сигнала. Истинное относительное чтение позиции может быть добавлено к оптическому энкодеру, но это добавляет сложность блоку.
Оптические энкодеры предлагают очень хорошее разрешение, но они не так надежны, как резольверы. Грязь может мешать оптическому пути, и диск энкодера может загрязниться. Однако их производительность более чем адекватна для многих приложений, и они малы, легки, низкоэнергопотребляющими, легко интерфейсируемыми и недорогими.
Типичные оптические энкодеры для моторных и вращательных приложений — похожие модули HEDS-9000 и HEDS-9100 двухканальных от Avago Technologies (Broadcom). Эти высокопроизводительные, низкозатратные модули состоят из источника светодиода с линзой и детектора интегральной схемы, заключенных в небольшой пластиковый пакет в форме C, вместе с драйвером и интерфейсной электроникой (Рисунок 5). У них высококоллимированный источник света и специальное физическое расположение фотосенсора, поэтому они очень терпимы к ошибкам монтажа. (Диск, называемый кодовым колесом, покупается отдельно, с разрешением 500 CPR и 1000 CPR для HEDS-9000 и между 96 CPR и 512 CPR для HEDS-9100. Модули предоставляют два канала TTL-совместимых цифровых выходов A и B и требуют одно 5-В питание.)

Серия CUI AMT10 — альтернатива оптическому энкодеру, основанная на емкостных принципах вместо оптических (Рисунок 6). Эти энкодеры предлагают диапазон надежных, высокоточных, модульных блоков, доступных в инкрементальных и абсолютных версиях, с разрешением до 12 бит (4096 отсчетов), выбираемым пользователем из 16 значений через четырехпозиционный переключатель DIP в корпусе dual in-line package (DIP). CMOS-совместимые квадратурные выходы A/B этих блоков сообщаются через стандартный последовательный периферийный интерфейс (SPI).

В отличие от оптических энкодеров, устройства CUI AMT используют повторяющийся вытравленный паттерн проводников на движущихся и неподвижных частях энкодера. По мере вращения энкодера относительная емкость между двумя частями увеличивается и уменьшается, и это изменение емкости сенсируется, несколько аналогично выходам фототранзисторов в оптическом энкодере. Грязь и другие загрязнители имеют малое вредное воздействие здесь.
Имейте в виду, что резольвер или энкодер также является механическим устройством с соображениями монтажа, а также требованиями электрической совместимости. Чтобы минимизировать проблемы со складом и инвентарем, CUI предлагает серию AMT10 с широким диапазоном втулок, чехлов и монтажных баз, так что один и тот же базовый энкодер может использоваться в широком диапазоне диаметров валов и установок.
Резольверы и энкодеры могут производить базовые показания с разрешением до 1/100 градуса (0,6 угловой минуты) или лучше, но точность не такая же, как разрешение (снова, некоторые приложения более заботятся об одном из этих, чем о другом). Независимо от того, использует ли дизайн резольвер или энкодер, источники ошибки возникают из-за температуры, скорости отслеживания изменений, нежелательных фазовых сдвигов и других факторов. Однако производители этих устройств придумали способы устранения, компенсации или компенсации многих из этих недостатков, часто используя схемы на базе микросхем между необработанным выходом сенсора и обусловленным выходом, идущим к системному контроллеру.
Устройства Холла набирают силу
Еще один класс кодирующего или сенсорного устройства также основан на старом принципе, который требует современной полупроводниковой электроники и упаковки, чтобы стать широко доступным, доступным и эффективным. Кроме того, критическая интерфейсная схема, которая может использовать микроскопическое напряжение и легко интерфейсировать его с системой, теперь доступна на чипе, еще больше упрощая использование этой технологии. Устройства Холла могут использоваться для сенсирования тока через проводник, являющийся частью сенсора, или присутствия или отсутствия близкого магнитного поля.

То, что мы знаем как эффект Холла, был открыт Эдвином Холлом в 1879 году; разность потенциалов — напряжение Холла — возникает через электрический проводник под прямым углом к электрическому току в проводнике и магнитному полю, перпендикулярному току (Рисунок 7).
Некоторые датчики Холла идут далеко за пределы включения только самого сенсорного элемента. Датчик позиции Melexis MLX90367 Triaxis — монолитный абсолютный сенсор IC, чувствительный к плотности потока, приложенной ортогонально и параллельно поверхности IC. Он чувствителен к трем компонентам плотности потока, что позволяет MLX90367 (с правильной магнитной цепью) декодировать абсолютную позицию любого движущегося магнита (такого как вращательная позиция от 0 до 360°).

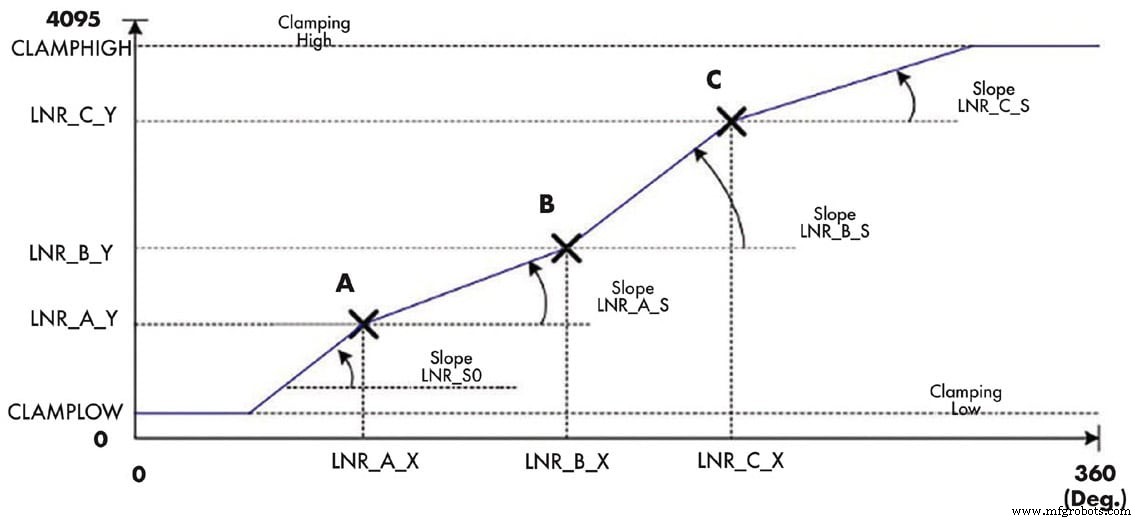
Внутренне это 12-битное устройство включает на чипе обработку сигналов с микроконтроллером и DSP (Рисунок 8), так что оно может выполнять необходимые вычисления плюс коррекции для врожденных нелинейностей и больше (Рисунок 9). Оно также поддерживает широкий диапазон пользовательских функций, особенностей и различных форматов выходов, включая продвинутый формат со встроенной коррекцией ошибок под названием SENT (SAE J2716-2010), который широко используется в автомобильных приложениях.
Большинство магнитных энкодеров Холла используют колесо, прикрепленное к валу двигателя, и колесо имеет набор намагниченных северных и южных полюсов по периметру; это магнитная аналогия щелевого колеса оптического энкодера. Колесо обычно изготавливается из литого феррита с встроенным массивом полюсов. Типичное колесо намагничено с 32 полюсами (16 северных и 16 южных), поэтому разрешение намного меньше, чем у оптического энкодера или резольвера, но часто достаточно для многих ситуаций. Типичная установка имеет три датчика Холла, расположенных на 120° друг от друга электрически, для сенсирования коммутации колеса.
Резюме
Конструкторы, которым нужно сенсировать положение, скорость или ускорение двигателя, имеют широкий выбор вариантов, покрывающих многие ключевые параметры и атрибуты производительности. Резольверы, оптические и емкостные энкодеры и устройства Холла имеют длинные и проверенные записи, плюс обширную поддержку через ноу-хау приложений.
Выбор может быть обусловлен одним переопределяющим фактором — таким как надежность или низкое потребление энергии — или традиционным и обычным использованием в данной ситуации. После решения о базовой технологии, многие жизнеспособные вендоры и детали от каждого доступны, поэтому решение о конкретном устройстве может потребовать некоторых исследований для лучшего понимания компромиссов.
Эта статья написана Биллом Швейбером для Mouser Electronics, Мансфилд, TX. Для получения дополнительной информации посетите здесь .
Датчик
- Renesas запускает RX72T микроконтроллеры для передовых серво-приводов в промышленных роботах
- IPS2200: высокоскоростной высокоточный индуктивный позиционный сенсор для промышленных двигателей
- 5 ключевых вопросов для руководства выбором материалов для современных продуктов
- Революционный ультрачувствительный стойкий датчик деформации для умных текстилей
- Продвинутый носимый газоанализатор с автонагревом для точного мониторинга здоровья и среды
- Компактный беспроводной оксиметр: надежный удаленный мониторинг новорожденных
- Insight: мягкий тактильный сенсор повышает тактильную чувствительность роботов
- Революционный ультратонкий сенсор расширяет функциональность умных контактных линз
- Разработанный NASA индуктивный бесконтактный датчик положения для точного управления движением
- Продвинутая сенсорная плёнка TOMOPLEX для мониторинга аэрокосмических аппаратов в реальном времени