



Оптимизация быстрой обратной связи для миниатюрных приводов двигателей
Данные о вращении двигателя — положение, скорость, направление — должны измеряться с точечной точностью для доставки надежных драйверов и контроллеров для сегодняшних растущих рынков. От pick-and-place машин, размещающих микроскопические компоненты на ультракомпактных печатных платах, до хирургических роботов и БПЛА — спрос на высокоточное управление двигателями продолжает расти.
кликните для увеличения
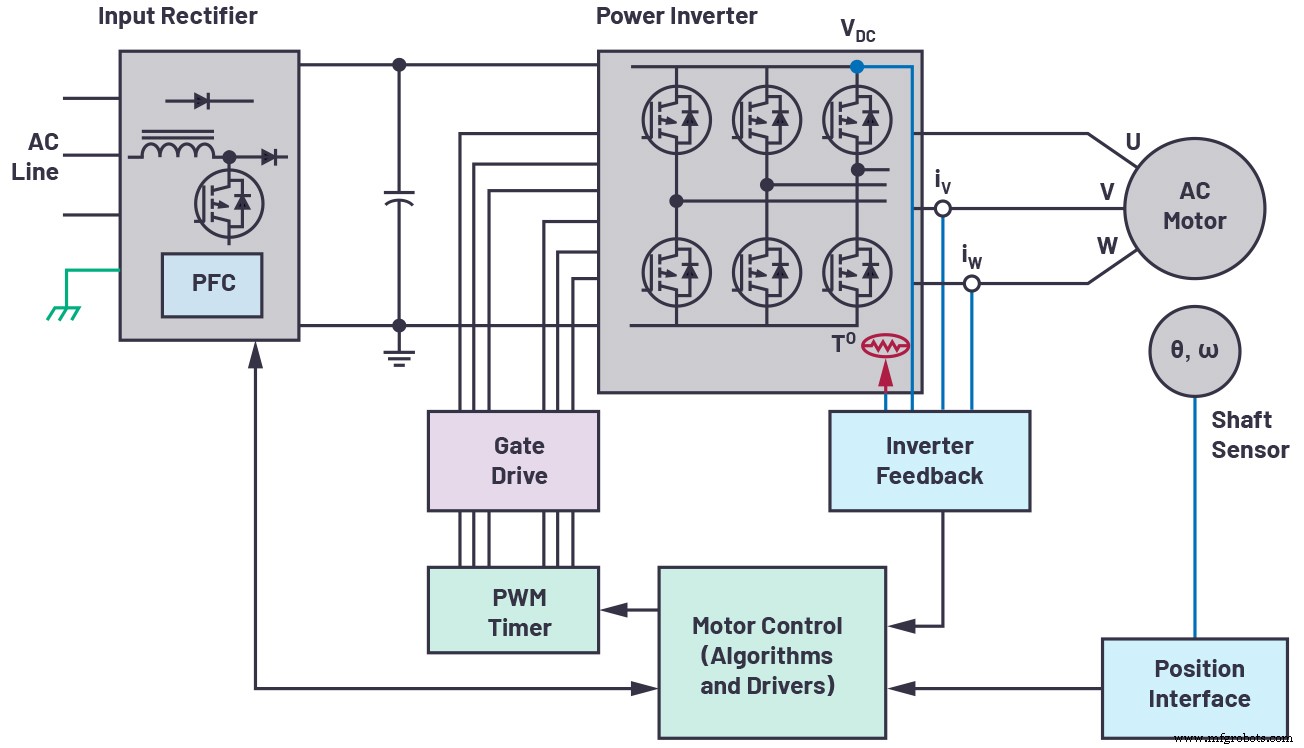
Рисунок 1. Система обратной связи замкнутого контура управления двигателем. (Источник: Analog Devices, Inc.)
Архитектура управления двигателем
В системе управления двигателем с замкнутым контуром двигатель, контроллер и интерфейс обратной связи по положению формируют основной контур (Рисунок 1). Двигатель преобразует электрическую энергию в механическое вращение, контроллер диктует ускорение, замедление и точки остановки, а интерфейс положения сообщает реальную скорость и местоположение обратно контроллеру. Точные данные о положении — кровь задач, таких как точное размещение компонентов на печатных платах и высокоскоростные pick-and-place операции.
Для ультрамалых устройств — роботизированных манипуляторов, микросборочных станций и миниатюрных актуаторов — каждый миллиметр площади печатной платы на счету. Таким образом, проектировщики должны балансировать строгие требования точности сенсора обратной связи против физических ограничений крошечного корпуса.
Проектирование системы обратной связи по положению
На нижнем уровне может быть достаточно простой инкрементный сенсор с компаратором. Высококлассные приложения, однако, требуют изощренную цепочку сигналов: сенсор, аналоговый фронт-энд, АЦП и цифровой драйвер. Среди них оптический энкодер остается золотым стандартом разрешения и робастности.
Оптический энкодер обычно состоит из ИСТОЧНИКА СВЕТА LED, маркированного диска, закрепленного на валу двигателя, и фото детектора. Непрозрачный/прозрачный узор диска модулирует свет, производя синусоидальные и косинусоидальные волны, кодирующие абсолютное положение вала. Эти волны, часто в диапазоне милливольт до микровольт, усиливаются до окна 1 В пик-пик для соответствия входному диапазону АЦП, максимизируя динамический диапазон.
Поскольку синус и косинус сигналы должны захватываться одновременно, АЦП должен поддерживать одновременную выборку. Полученные данные передаются в ASIC или микроконтроллер, который опрашивает энкодер каждый цикл ШИМ для точного управления двигателем. Исторически проектировщикам приходилось идти на компромисс между скоростью АЦП, количеством каналов и площадью платы — ограничения, которые теперь преодолеваются современными интегрированными решениями.
кликните для увеличения
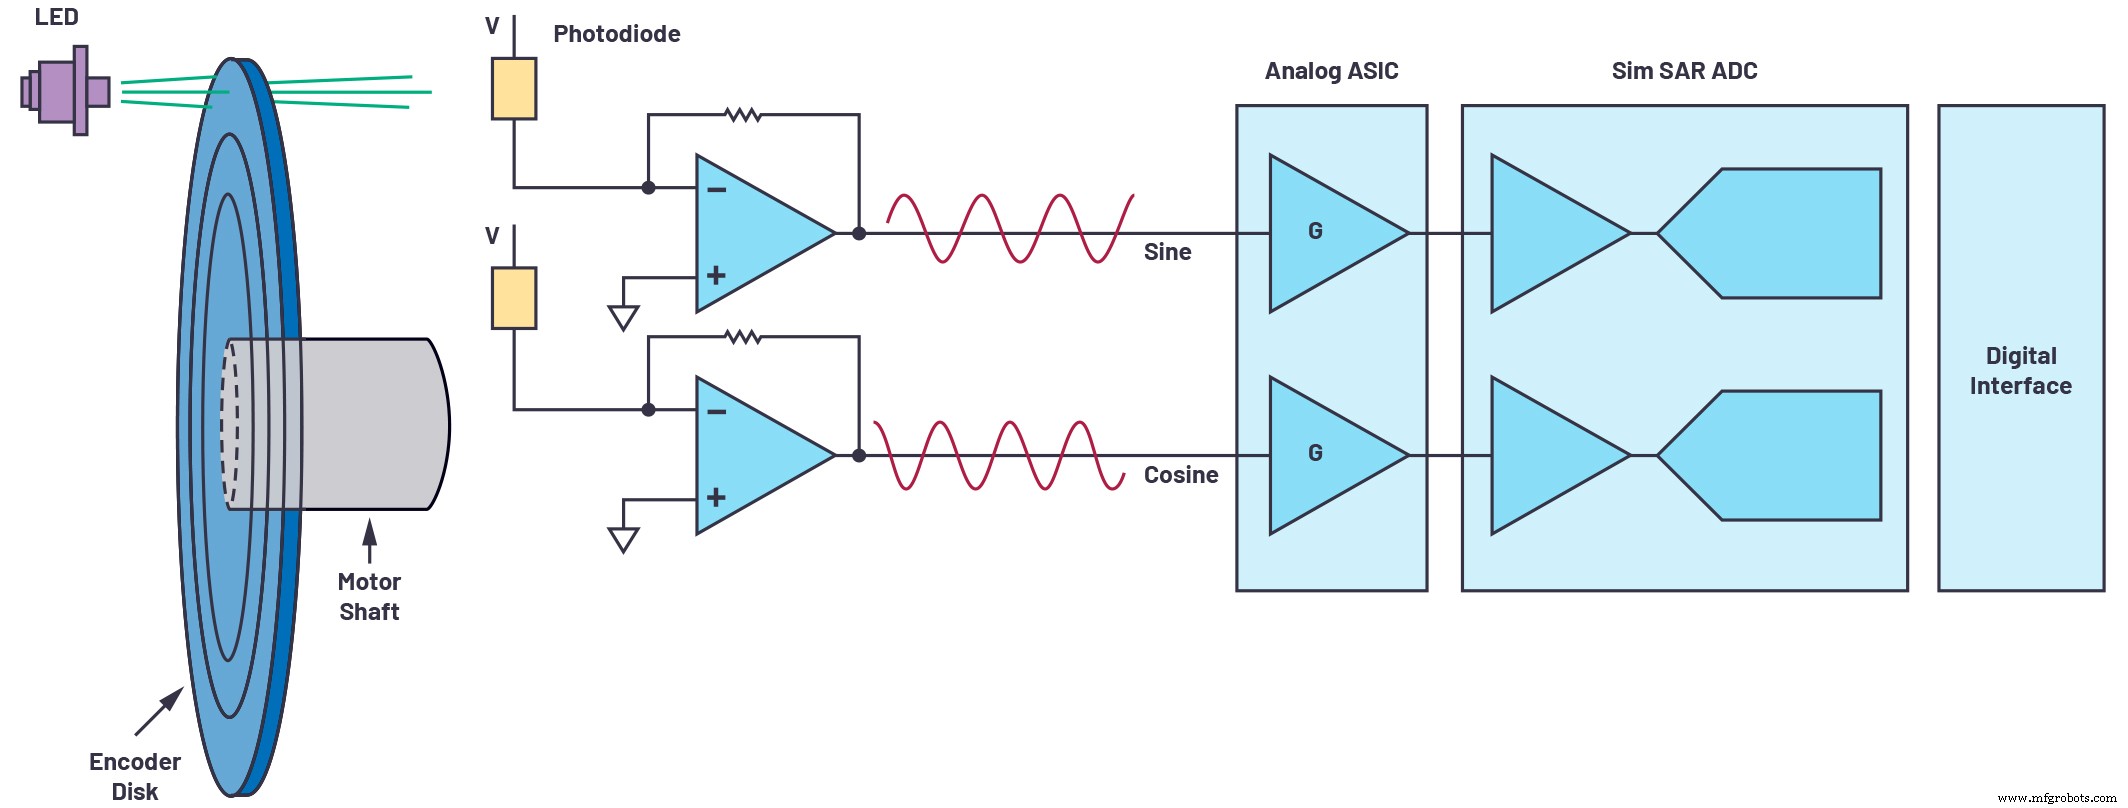
Рисунок 2. Система обратной связи по положению. (Источник: Analog Devices, Inc.)
Оптимизация обратной связи по положению
Современные приложения управления двигателями выталкивают пределы разрешения энкодеров. Современные оптические энкодеры могут иметь сотни или тысячи шлицев, вырезанных на диске тонкой литографией, обеспечивая беспрецедентную точность.
Выборкой синус и косинус сигналов с более высокой частотой с высокопроизводительным АЦП, проектировщики могут интерполировать между отсчетами, эффективно увеличивая разрешение энкодера без перепроектирования диска. Рисунок 3 иллюстрирует, как более низкая частота выборки ограничивает точность оценки положения, в то время как более высокая частота захватывает больше деталей и дает более точное положение вала.
кликните для увеличения
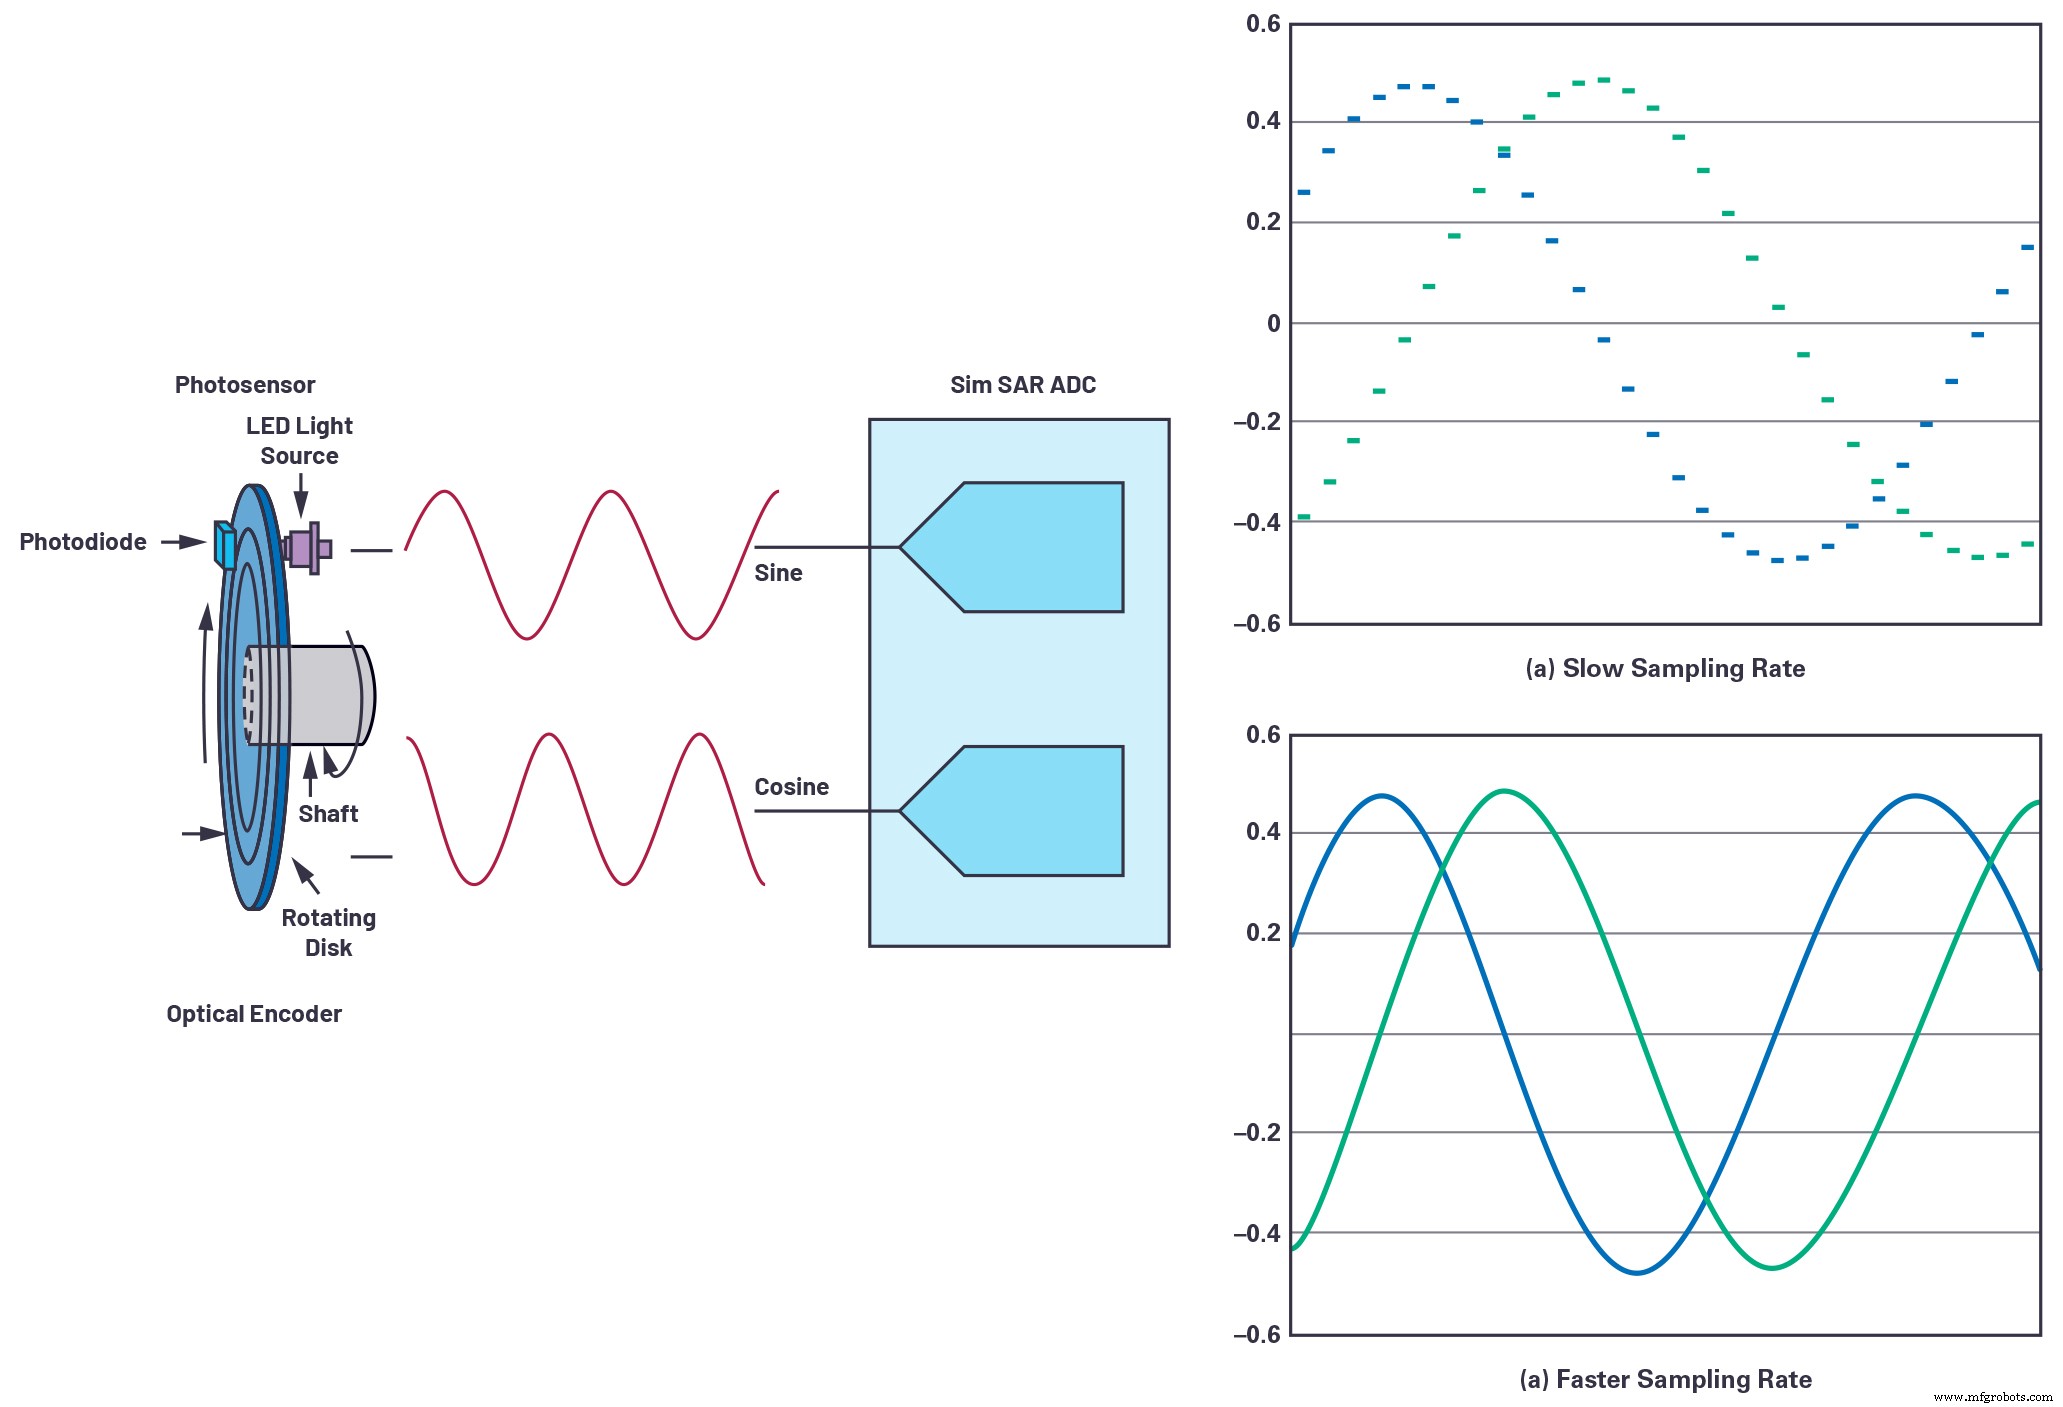
Рисунок 3. Частота выборки. (Источник: Analog Devices, Inc.)
Высокоскоростная выборка не только повышает разрешение через оверсэмплинг, но и ослабляет требования к последующему цифровому интерфейсу. АЦП 4 MSPS может доставлять детальные отсчеты при более низкой последовательной скорости данных, упрощая коммуникационную линию к контроллеру.
Пример проектирования обратной связи положения оптического энкодера
Следующая схема (Рисунок 4) демонстрирует оптимизированный интерфейс оптического энкодера для абсолютного энкодера. Фронт-энд использует ADA4940-2 — двухканальный полностью дифференциальный усилитель, который управляет 16-битным 4 MSPS одновременной выборки SAR АЦП (AD7380) в корпусе 3 мм × 3 мм LFCSP.
кликните для увеличения
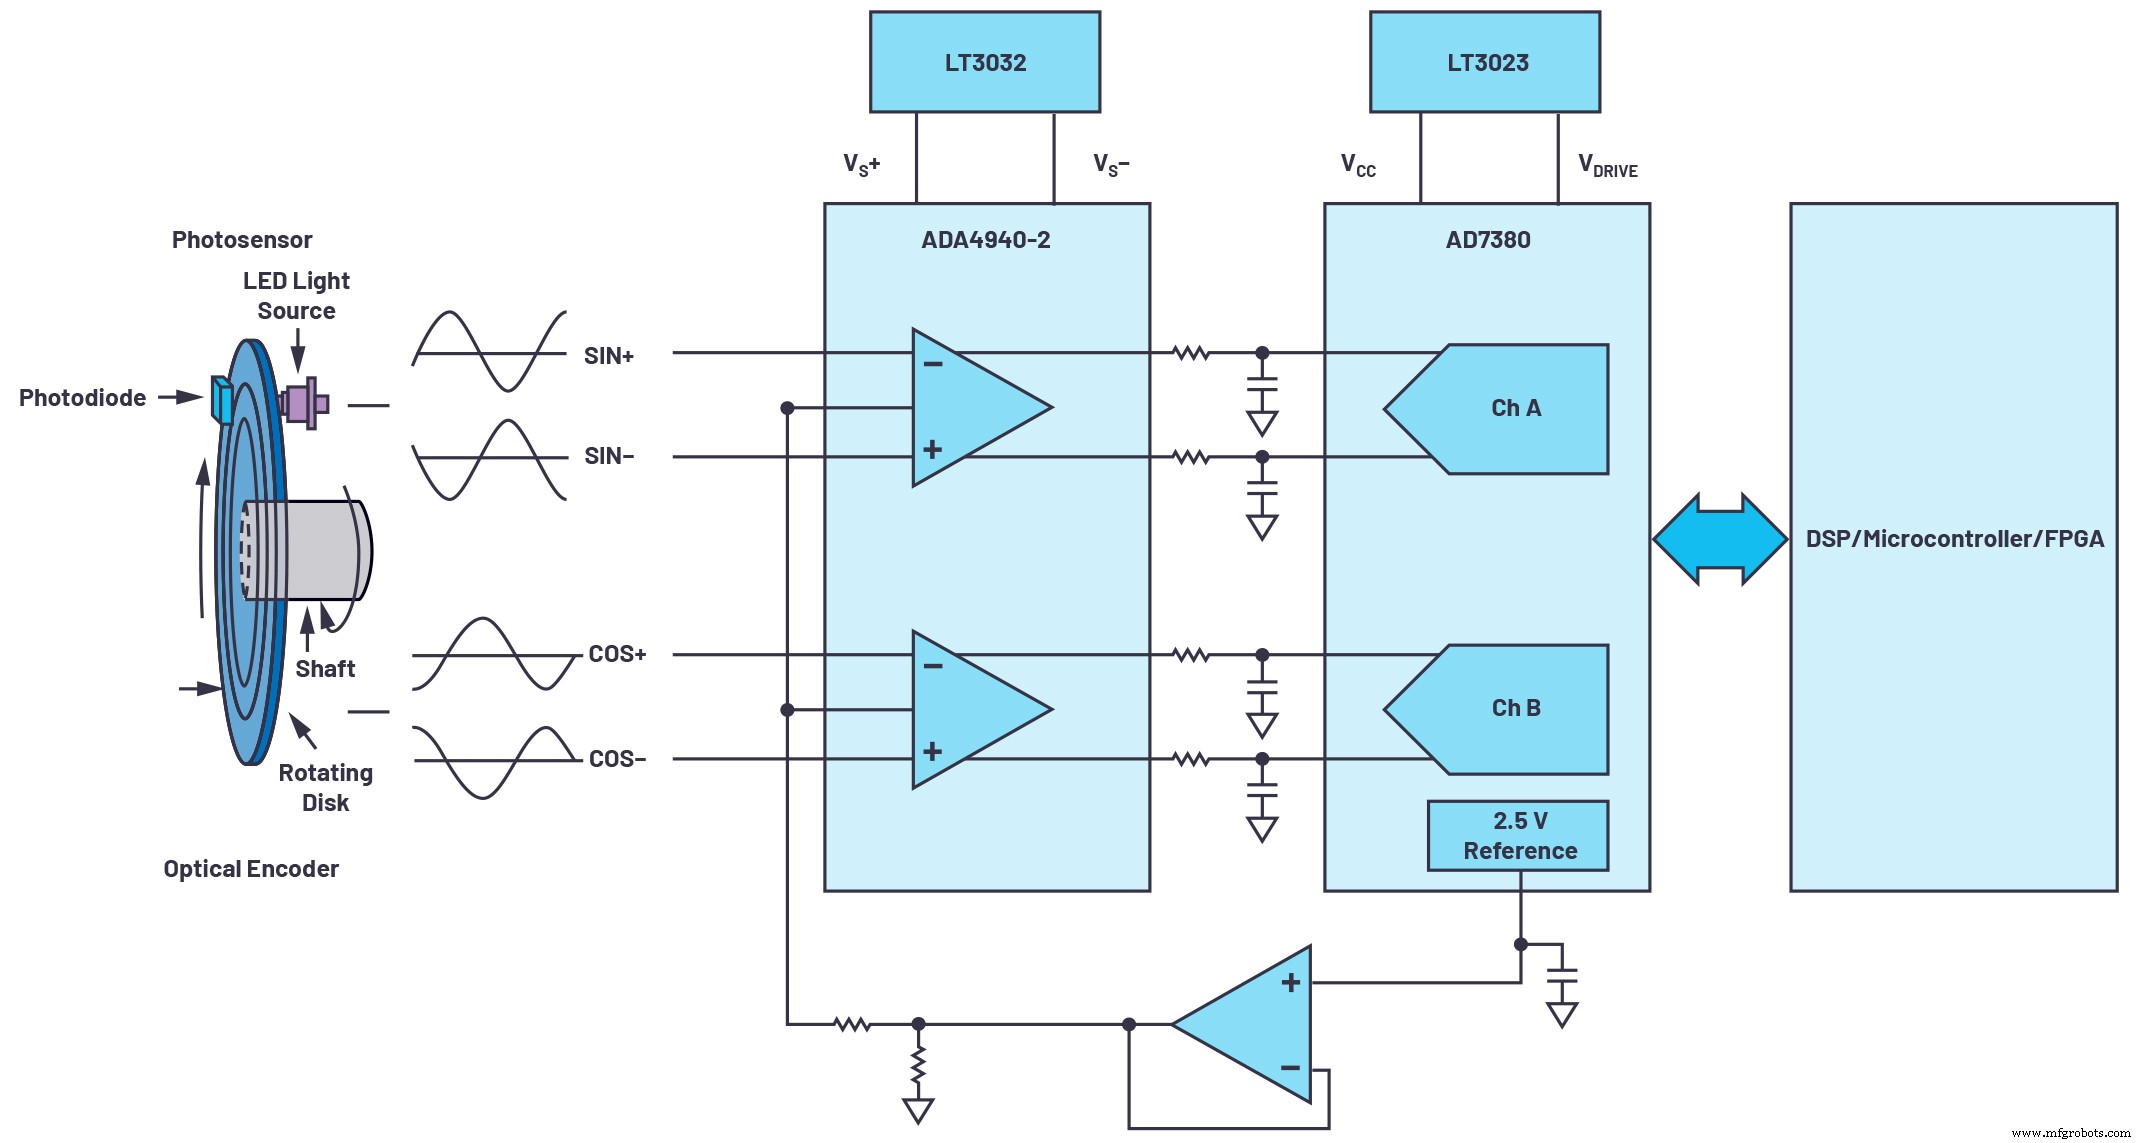
Рисунок 4. Оптимизированный дизайн системы обратной связи. (Источник: Analog Devices, Inc.)
Набортной 2,5 В опорный напряжение устраняет необходимость во внешнем референсе, сокращая количество компонентов. Низковольтный стабилизатор вроде LT3023 или LT3032 питает и VCC/VDRIVE АЦП, и шины усилителя.
В сочетании с 1024-шлицевым энкодером, генерирующим 1024 синус/косинус циклов на оборот, 16-битный AD7380 сэмплирует каждый шлиц 216 раз, эффективно увеличивая разрешение энкодера до 26 бит. 4 MSPS пропускная способность дополнительно позволяет набортный оверсэмплинг, который может добавить еще два бита разрешения, достигая до 28 бит с функцией resolution-boost АЦП.
Кратко, комбинация высокоскоростного одновременной выборки АЦП и компактного полностью дифференциального фронт-энда превращает стандартный оптический энкодер в 28-битный инструмент точности — идеально для высокоскоростного миниатюрного управления двигателем.
Об авторе
Датчик
- Компактный беспроводной оксиметр: надежный удаленный мониторинг новорожденных
- Умное освещение теплиц снижает счета за электричество до 33%
- Продвинутые системы зажигания для надежного электропропульсионного двигателя CubeSat
- Революционная гиперзвуковая пропульсивная система обеспечивает трансконтинентальные перелеты менее чем за…
- Инновации умных решений для устройств газового потока
- Продвинутая система калибровки повышает точность автоматической укладки волокна
- Вопросы и ответы: Продвижение дизайна литий-ионных батарей для 10-минутной быстрой зарядки
- Создание передовой ИК-оптики для БПЛА: вызовы SWaP и решения
- Ультрачувствительная система обнаружения химического оружия для низкоуровневых угроз
- Передовая 3D система отслеживания движения: датчик нового поколения для автономных технологий