



Проектирование высокоточных Continuous-Wave ToF систем: комплексный обзор
Continuous-wave (CW) time-of-flight (ToF) камеры доставляют беспрецедентную точность глубины, делая их необходимыми для современного machine vision, автомобильной безопасности и потребительских применений. Эта статья вводит ядро архитектуры CW CMOS ToF камерных систем и объясняет, почему они превосходят традиционные 3D образные решения. Будущие посты погрузят глубже в подсистему освещения, оптику, управление питанием и алгоритмы обработки глубины, обсуждаемые здесь.
Введение
Высокое-разрешение 3D глубинное образование теперь предпосылка для safety-critical machine vision. Надежные глубинные данные обеспечивают, что роботизированные рабочие ячейки и коллаборативные роботы работают безопасно рядом с людьми, даже в больших, рефлективных пространствах или среди движущихся объектов. Традиционные низко-разрешающие range finders не могут встретить эти требования. В контрасте, CW CMOS ToF камеры предлагают высшую производительность на рынке, позволяя применения вроде video bokeh, facial аутентификация, driver-alertness мониторинг и in-cabin конфигурация.
Таблица 1. Continuous-Wave Time-of-Flight Системные Особенности
| Системная Особенность | Энейблеры |
|---|---|
| Точность и точность глубины | Частота модуляции; схемы модуляции; обработка глубины |
| Динамический диапазон | Шум считывания; сырой frame rate |
| Простота использования | Процедура калибровки; температурная компенсация; eye-safety мониторинг |
| Наружная работа | Чувствительность на 940 нм; мощность и эффективность освещения |
| 2D/3D фьюжен | Размер пикселя; глубина и 2D IR образы |
| Мультисистемная операция | In-pixel отмена интерферирующего света; синхронизация камер |
Обзор Continuous-Wave CMOS Time-of-Flight Камеры
Глубинная камера измеряет расстояние по таймингу туда-обратно света от onboard источника к сцене и обратно. Пиксели сенсора записывают возвратный сигнал, и фазо-базированный алгоритм конвертирует это в глубинную карту.
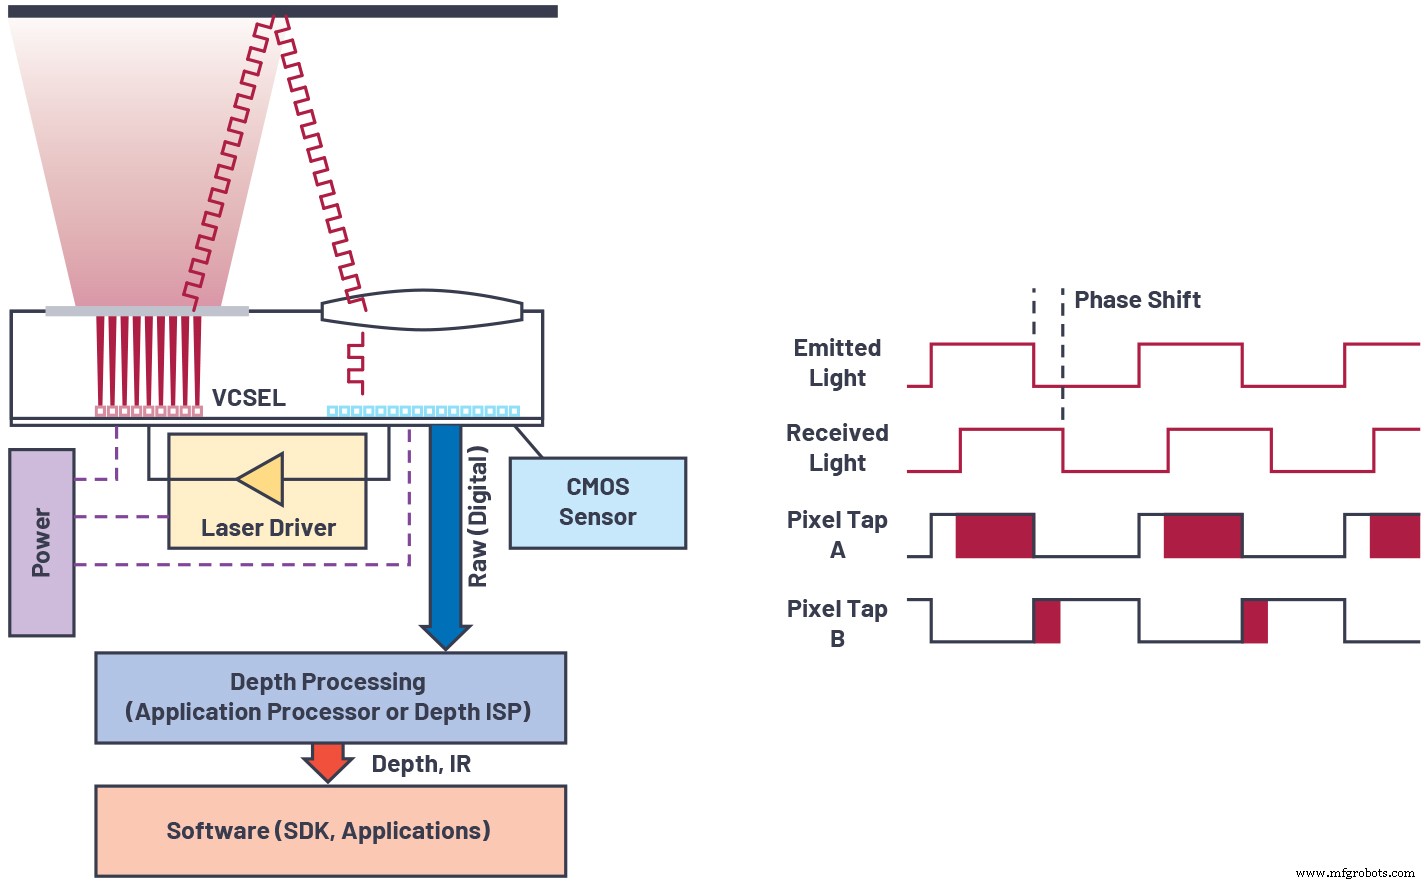
Типичная CW ToF система включает:
- Ближний инфракрасный источник света (VCSEL или edge-emitting laser diode) на 850 нм или 940 нм, обычно flood-illuminated.
- Лазерный драйвер, модулирующий источник на высоких частотах.
- CMOS сенсор с пиксельным массивом, демодулирующим возвратный сигнал.
- Линза и узкополосный фильтр для отвержения окружающего света.
- Обрабатывающая логика, извлекающая глубину из сырой фреймов.
Модуляция может быть continuous-wave, часто аппроксимируя квадратную волну с 50% duty cycle. Пока квадратные волны улучшают signal-to-noise ratio, они вводят высокочастотные гармоники, которые могут смещать глубину. Камера измеряет фазовый сдвиг φ между переданным и полученным сигналами, затем вычисляет глубину как:

Высокие частоты модуляции снижают влияние фотонного shot noise, шума считывания и мультипутной интерференции, тем самым снижая ошибку глубины (см. Рисунок 2). Однако они также сокращают однозначный диапазон, потому что фаза оборачивается быстрее. Multi-frequency phase unwrapping — используя одну низкочастотную волну для большого диапазона и несколько высокочастотных волн для точности — преодолевает этот trade-off (Рисунок 3).
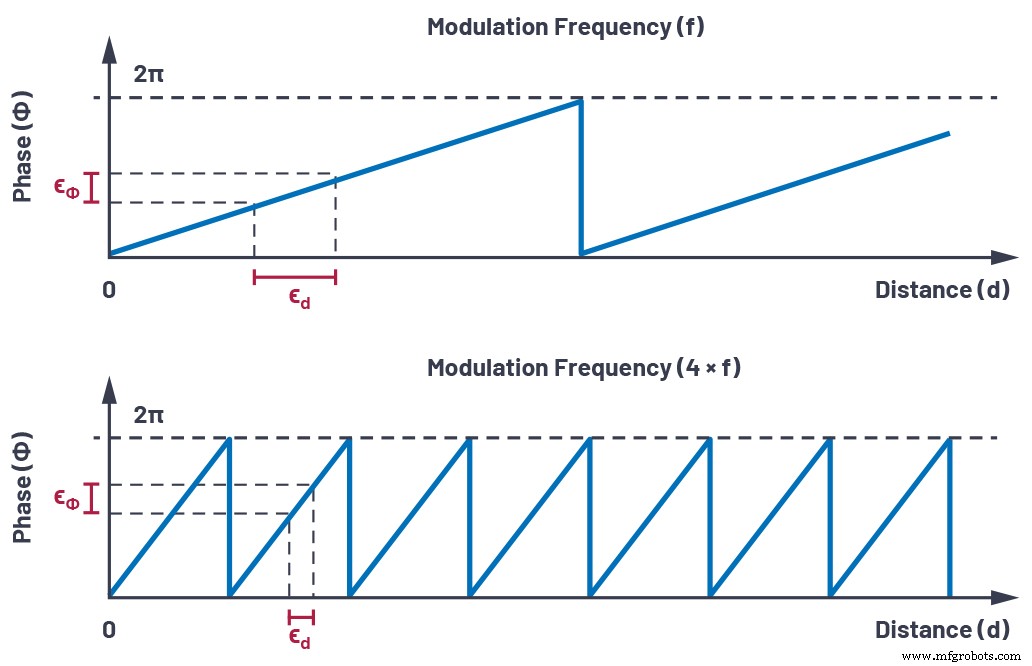
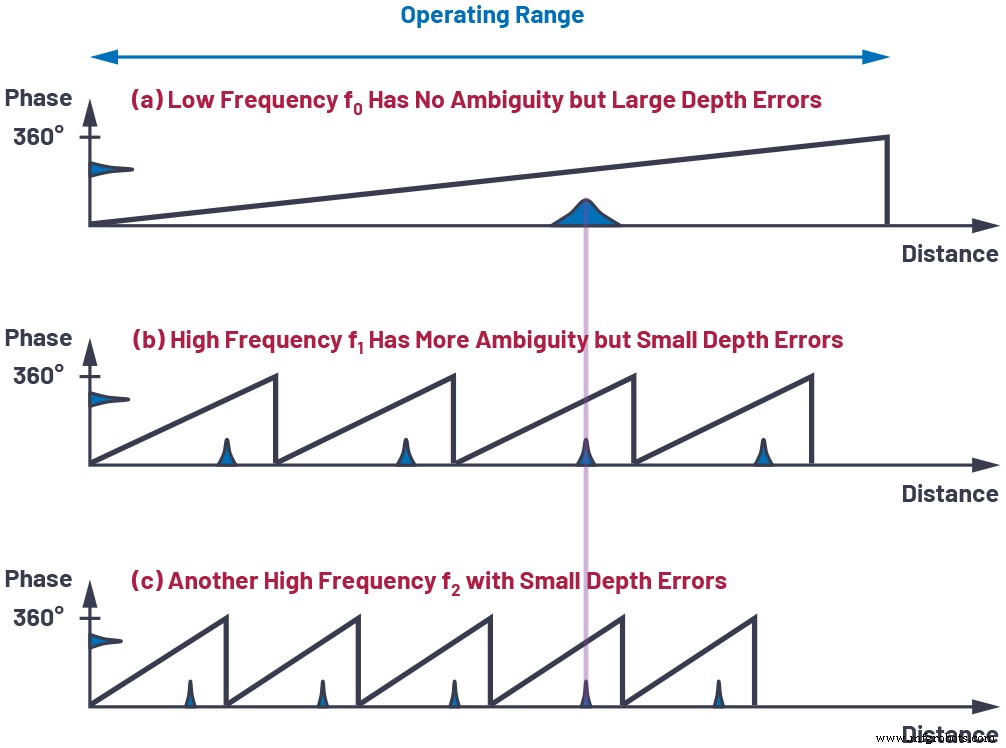
Выбор оптимальных весов для каждой частоты делает глубинный шум обратно пропорциональным корню среднеквадратичному выбранных частот модуляции, позволяя сниженное интеграционное время или мощность освещения для данного шумового бюджета.
Другие системные аспекты, критичные для производительности
Следующие компоненты должны быть спроектированы для пиковой производительности:
Образный сенсор
Высокий демодуляционный контраст на сотнях МГц, высокая квантовая эффективность на 850/940 нм и низкий шум считывания необходимы для точности глубины.
Освещение
Быстрые rise/fall времена, чистые волновые формы и Class-1 eye-safety контролы обеспечивают максимальный usable сигнал и соответствие стандартам безопасности.
Оптика
Низкий chief-ray-angle, высокое-апертурное объектив, парный с узкополосным фильтром, максимизируют сбор света и подавляют окружающий свет, критично для наружного использования.
Управление питанием
Регуляторы с низким шумом и хорошим transient response доставляют высокие пиковые токи, требуемые для лазера и пиксельной модуляции, без компромисса жизни батареи.
Алгоритм обработки глубины
Надежная шумовая фильтрация, phase unwrapping и геометрическая калибровка конвертируют сырой пиксельный данные в точные глубинные карты, облака точек и вспомогательные образы (амплитуда, уверенность). Эти алгоритмы могут запускаться on-module или на внешнем процессоре.
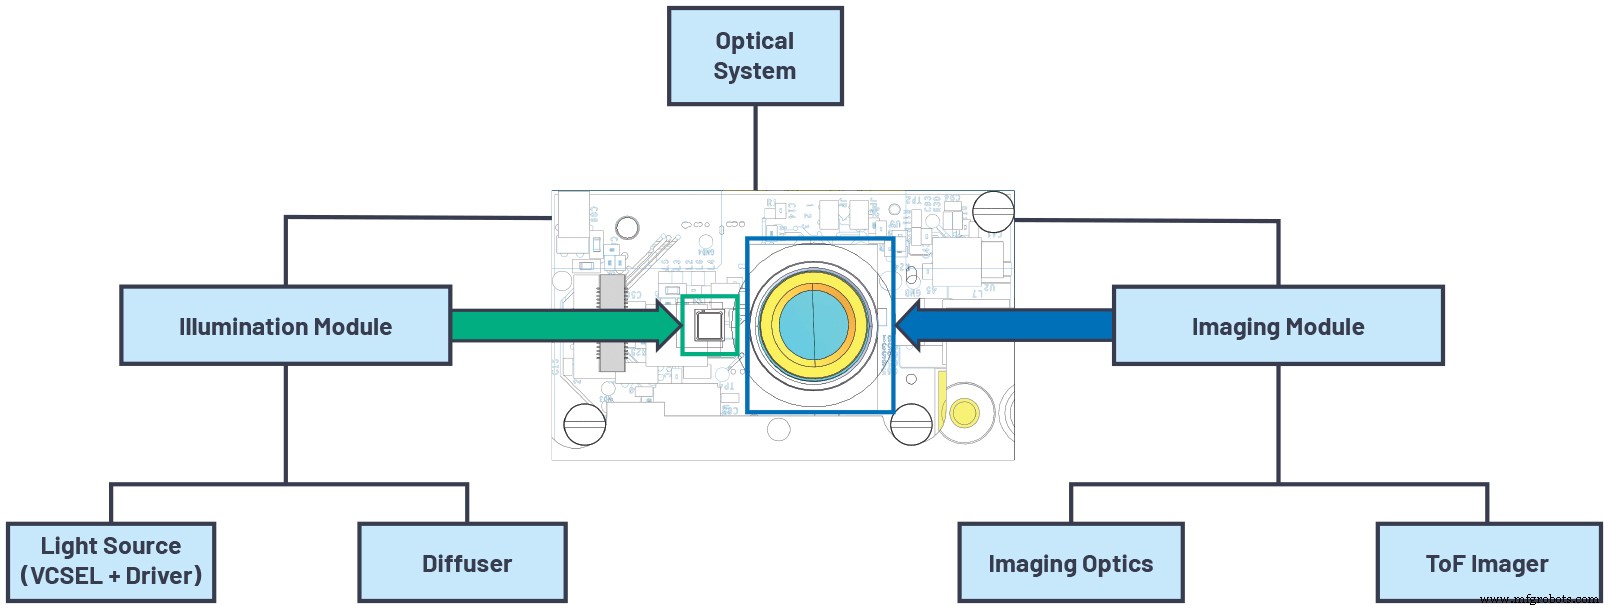
Системно-уровневое резюме компонентов
Таблица 2. Системно-уровневые Компоненты 3D Time-of-Flight Камер
| Компонент | Ключевые Особенности |
|---|---|
| ToF Imager | Высокое разрешение, высокий демодуляционный контраст, высокая QE, высокая частота модуляции, низкий шум считывания |
| Источник Освещения | Высокая оптическая мощность, высокая частота модуляции, eye-safety фичи |
| Оптика | Высокая эффективность сбора света, минимальный stray light, узкая полоса |
| Управление Питанием | Низкий шум, хороший transient response, высокая эффективность, доставляет высокую пиковую мощность |
| Обработка Глубины | Низкая мощность, поддерживает множественные выходные форматы (depth map, point cloud, confidence) |
Заключение
Continuous-wave ToF камеры — premier решение для высокоточного глубинного образования. Оптимизируя частоту модуляции, демодуляционный контраст сенсора, квантовую эффективность и шум считывания, дизайнеры могут достичь исключительной точности. Системно-уровневые выборы — освещение, оптика, питание и алгоритмы — должны быть равно тщательными для разблокировки полного потенциала CW ToF технологии. Для детальной продуктовой информации посетите analog.com/tof.
Авторы
Связанный контент
- Инструменты поднимаются по цепочке ценности, чтобы убрать тайну из Vision AI
- Строительство эффективных IoT применений с tinyML и автоматизированным машинным обучением
- Time-of-flight технология обещает улучшенную точность
- Near-infrared time-of-flight сенсор снижает солнечную интерференцию
- LiDAR платформа поддерживает детекцию загрузки, социальное дистанцирование
- ToF сенсор предлагает быстрый 3D детект
- Ультразвуковой time-of-flight сенсор предлагает 1 метр диапазон
Для получения большего контента Embedded подпишитесь на еженедельную рассылку Embedded.
Датчик
- Типичные подводные камни в новых системах: как избежать ранних отказов
- Крошечный 3D образовый сенсор использует Time-of-Flight технологию
- Экспертное проектирование микролидных картриджей для быстрых IVD-решений
- Понимание единой точки отказа (SPOF): Понятное профессиональное руководство
- Экспертное руководство по проектированию литейных систем для литья металлов
- Microcut: паллетный ченджер сокращает время наладки на 30%+ — повышение продуктивности и точности
- ToF vs FMCW LiDAR: технический разбор для обоснованных решений
- Революционная гиперзвуковая пропульсивная система обеспечивает трансконтинентальные перелеты менее чем за…
- Оптимизация дизайна подсветки для систем зрения роботизированной хирургии
- Фоторецепторная регуляция мелатонина и световая терапия: Раскрытие циркадного здоровья