



Оптимизация разработки Visual SLAM для встраиваемых систем
Технология одновременной локализации и построения карты (SLAM) позволяет устройству — будь то робот, дрон или автономный автомобиль — строить карту окружающей среды в реальном времени, параллельно определяя свое положение на этой карте. SLAM можно реализовать с помощью различных алгоритмов и сенсоров: камер, лидаров, сонаров, радаров и инерциальных измерительных блоков (IMU).
Почему визуальный SLAM стал стандартом
Дешевые компактные камеры сделали монокулярный визуальный SLAM решением №1 для множества роботов — от марсоходов и сельскохозяйственной техники до дронов доставки и городских автономных платформ. Визуальный SLAM незаменим в условиях, где GPS недоступен или нестабилен: внутри складов, в плотной городской застройке, под навесами.
Прямые и признаковые методы SLAM
Все визуальные SLAM-системы отслеживают точки на последовательных кадрах камеры, триангулируя их 3D-позиции и оценивая позу камеры. Одновременно они минимизируют ошибку репроекции — разницу между спроецированными и реальными положениями признаков. Главное различие кроется в способе использования изображения.
Прямой SLAM сравнивает целые кадры, давая богатую детализацию среды, но требует больших вычислительных ресурсов. Признаковый SLAM (объект данной статьи) выделяет характерные точки — углы, блобы и другие салиентные элементы — и опирается только на них для оценки позы. Хотя часть информации теряется, признаковые методы проще, быстрее и энергоэффективнее, что критично для встраиваемого железа.
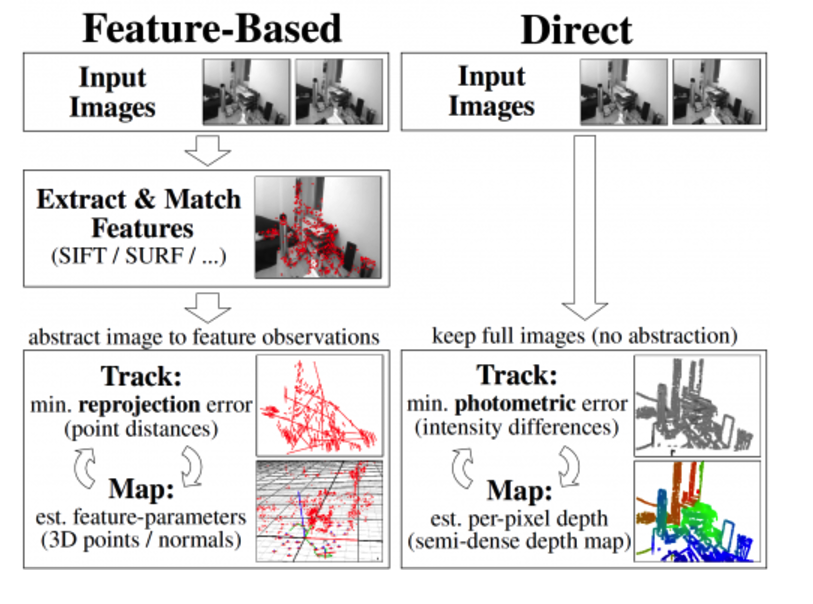
Рабочий процесс признакового визуального SLAM
Признаковый SLAM проходит через четыре ключевых этапа:
- Извлечение признаков — изображение сводится к набору салиентных точек (углы, края, блобы, сложные структуры вроде дверей/окон) в виде компактных векторов. Популярные алгоритмы: Difference of Gaussian (DoG) и быстрый детектор углов FAST9.
- Описание признаков — окрестность каждой точки превращается в дескриптор, компактное представление для сравнения. Широко применяются ORB и FREAK, балансирующие уникальность и скорость.
- Сопоставление признаков — дескрипторы соседних кадров матчатся по расстоянию Хэмминга между битовыми векторами. Эта метрика эффективно вычисляется на железе через XOR и pop-count, обеспечивая высокую скорость даже на слабом железе.
- Замкнутие контура (Loop Closure) — детектирует возврат в уже посещённую зону. Внедрение ограничения между несоседними кадрами драматически снижает накопленный дрифт. Современные методы: bundle adjustment, фильтрация Калмана, частичная фильтрация.
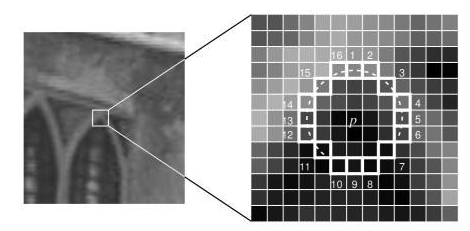
Признаковый SLAM идеален для встраиваемых решений: высокая скорость, низкое потребление памяти, устойчивость к изменению освещения, размытию движения и окклюзиям. Выбор конкретного алгоритма зависит от типа карты, сенсорного набора, требований точности и ограничений платформы.
Проблемы реализации и роль VPU
Вычислительная интенсивность визуального SLAM перегружает обычные CPU, повышая потребление и ограничивая частоту кадров. Выделенные блоки видеопроцессинга (VPU), такие как CEVA-XM6, предоставляют специализированную архитектуру: низкое потребление, мощные АЛУ, высокую пропускную способность памяти и инструкции для обработки изображений.
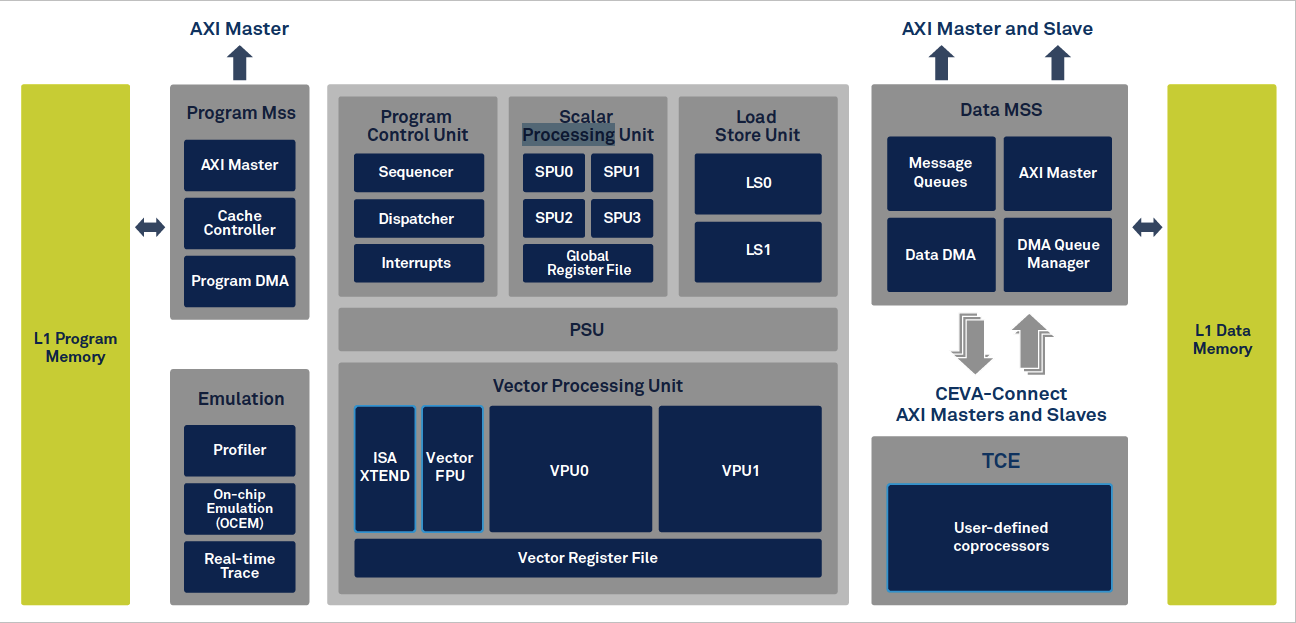
Даже с VPU разработчики сталкиваются с вызовами: эффективная реализация матчинга признаков, bundle adjustment и линейной алгебры; управление памятью для избежания дорогого неконтигюального доступа; интеграция VPU с хост-CPU. Высокоуровневые библиотеки и оптимизированные рутины — ключ к раскрытию потенциала VPU.
Ускорение разработки с CEVA-SLAM SDK
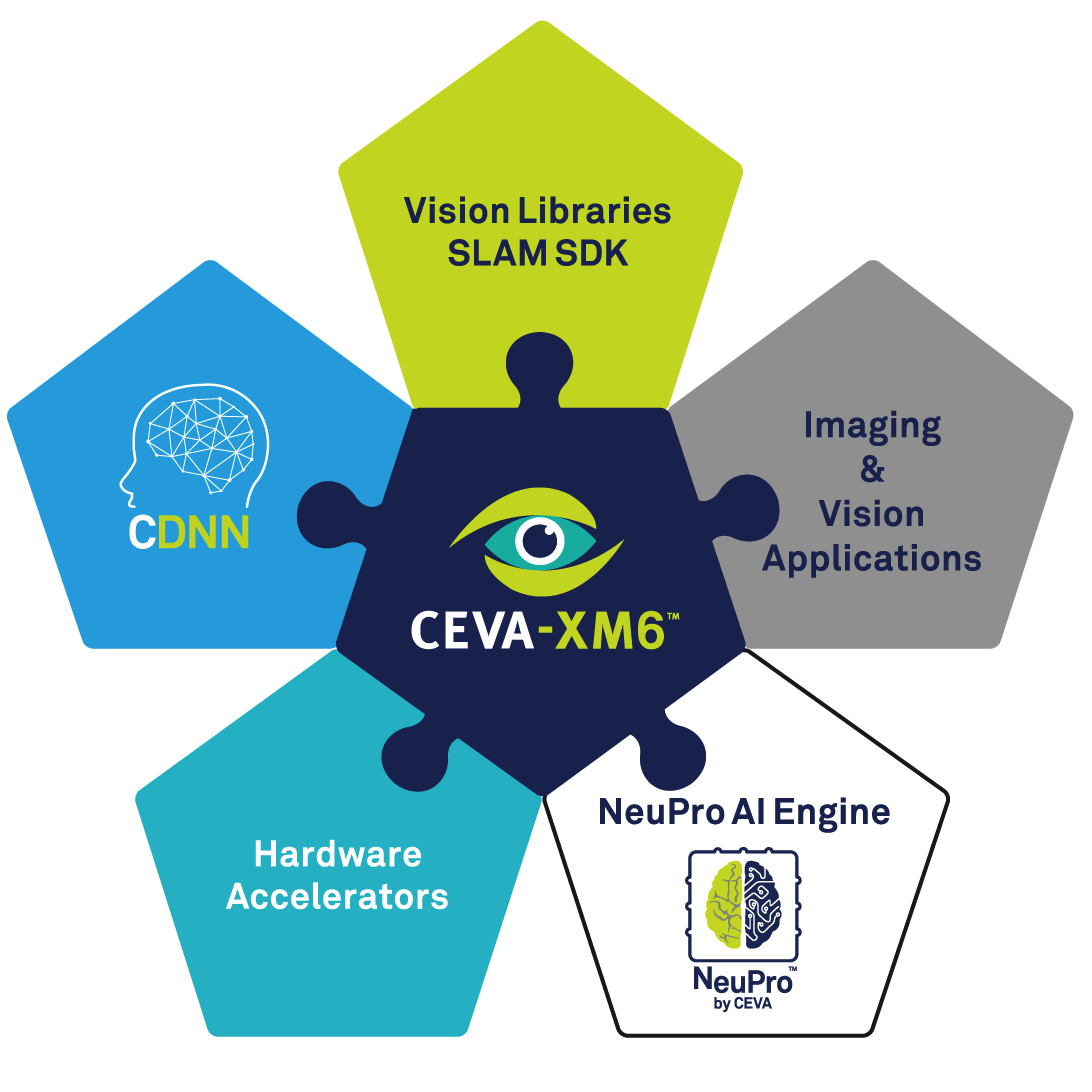
CEVA-SLAM SDK — комплексный тулчейн, объединяющий железо CEVA-XM6 с набором библиотек компьютерного зрения. Он поставляет готовые оптимизированные рутины для детекции признаков, извлечения дескрипторов, матчинга, bundle adjustment и линейной алгебры. Уникальная инструкция параллельной загрузки решает проблему неконsekutтивного доступа к памяти, а специализированная инструкция расстояния Хэмминга ускоряет матчинг.
В бенчмарке SDK обеспечил 60 fps трекинга SLAM при потреблении всего 86 мВт — результат, недостижимый на общего назначения CPU.
Заключение
Визуальный SLAM быстро становится базовой технологией для автономных роботов, дронов и умных транспортных средств. По мере роста встраиваемых развёртываний эффективность кода и энергопотребление становятся решающими факторами. VPU снимают тяжёлую visión-нагрузку, но создание высокопроизводительного низкоэнергопотребляющего SLAM остаётся нетривиальной задачей. Использование специализированных тулкитов вроде CEVA-SLAM SDK позволяет ускорить time-to-market и поставлять надёжные, энергоэффективные решения.
Встроенный
- Как экструзия обеспечивает точность в 3D-печати
- Как ИИ трансформирует глобальные цепочки поставок
- Фталоцианиновые пигменты: применения, отрасли и почему качество имеет значение
- Применения основных красителей по отраслям
- Пигмент Blue: ключевые применения, преимущества и почему отраслевые лидеры полагаются на проверенных производ…
- От слоновой кости к бакелиту: прослеживая эволюцию современных пластмасс
- Выбор правильного контроллера: ПЛК, PAC, DCS или IPC — разбор вариантов
- Промышленные вибраторы: повышение эффективности по секторам
- Защита Индустрии 4.0: решение уникальных кибербезопасных вызовов производителей
- Как визуальное управление ведет к успеху в Индустрии 4.0