



Выбор правильного ПО для CNC-траекторий для успеха робототехнической обработки
Существует множество пакетов ПО для CNC-траекторий на рынке. Но не все из них подходят для робототехнической обработки.
Каковы ваши варианты, если вы хотите, чтобы сгенерированные траектории управляли роботом вместо обычного станка с ЧПУ?
Несколько ключевых функций ПО необходимы, если вы хотите управлять роботом легко и эффективно. Плюс есть важные соображения, которые вам нужно сделать, если хотите извлечь максимум из вашего робота для обработки.
Вот краткое руководство по ПО для CNC-траекторий для робототехнической обработки.
Что такое CNC-траектория?
CNC-траектория — это путь, который компьютерно-управляемый режущий инструмент проходит через заготовку. Траектории должны планироваться с заботой, чтобы обеспечить правильную скорость резки для обрабатываемого материала для достижения желаемой чистоты поверхности.
Традиционный способ программирования CNC-траекторий — кодировать их вручную с использованием G-кода, специализированного языка программирования для обработки. Этот язык программирования все еще лежит в основе большинства операций обработки сегодня.
Однако в наши дни гораздо более распространено использование ПО CAM (Computer-Aided Manufacturing) для автоматической генерации требуемого G-кода из 3D-моделей вашей детали. Этот G-код затем отправляется на ваш станок с ЧПУ, который использует инструкции для обработки детали.
Траектории для ЧПУ: как они вписываются в робототехническую обработку
Робототехническая обработка — это форма компьютерно-управляемой обработки, где робот используется вместо обычного станка с ЧПУ. Для определенных задач обработки она имеет некоторые преимущества перед обычными станками, включая улучшенную гибкость и способность работать с более крупными заготовками.
Когда вы программируете робота для задачи обработки, вы, вероятно, используете тот же процесс, что и с традиционной ЧПУ-обработкой.
Этот процесс:
- Сгенерируйте компьютерные модели вашей детали в предпочитаемой CAD-программе.
- Используйте CAM-ПО для генерации CNC-траектории в G-коде из этих моделей.
- Экспортируйте эту траекторию на ваш робот или станок с ЧПУ.
Станки с ЧПУ нативно понимают G-код, поэтому этот третий шаг обычно очень прост. Это просто включает копирование сгенерированного G-код файла на станок.
Однако роботы не нативно понимают G-код. Они обычно программируются с использованием проприетарного языка программирования производителя.
В результате вам нужно использовать специализированный инструмент программирования робота, чтобы быстро и эффективно запрограммировать робота для задач обработки.
Какое ПО для CNC-траекторий доступно
Существует множество вариантов ПО для CNC-траекторий, от бесплатного ПО (часто для хоббистов) до дорогих пакетов для промышленности.
В общем, инструменты относятся к категории CAD/CAM ПО, что означает, что их можно использовать как для построения 3D-моделей деталей, так и для генерации G-код траекторий.
Проблема с большинством ПО в том, что оно не содержит поддержки робототехнической обработки. Это означает, что вам нужно сделать дополнительную работу по интеграции программы с вашим роботом… и эта работа может быть значительной!
Если только вы не выберете инструмент, который делает робототехническую обработку легкой…
Интегрированное робототехническое ПО для CNC-траекторий
Есть вариант, если вы ищете легкий, надежный инструмент для робототехнической обработки.
RoboDK — специализированный инструмент программирования роботов, поддерживающий сотни моделей роботов от десятков производителей.
Среди своих многих функций и поддерживаемых приложений, RoboDK содержит интегрированный мастер обработки, позволяющий работать с CNC-траекториями внутри самого ПО.
У него также есть нативные плагины для многих популярных CAD/CAM пакетов. Это означает, что вы можете легко добавить его в свой производственный воркфлоу.
Вы просто загружаете сгенерированную CNC-траекторию в инструмент обработки, и RoboDK автоматически сгенерирует программу робота для операции обработки. Вы также можете использовать симуляционную способность ПО для тестирования операции перед отправкой программы на физический робот.
3 очень полезные функции инструмента обработки RoboDK
Некоторые отличительные функции RoboDK делают его особенно полезным как инструмент для робототехнической обработки.
Топ-3 функции, которые вы, вероятно, используете:
Визуализация траектории
Существует целая категория инструментов ПО, называемых «G-code симуляторами». Они существуют, чтобы вы могли визуализировать сгенерированную траекторию перед отправкой на сам станок с ЧПУ.
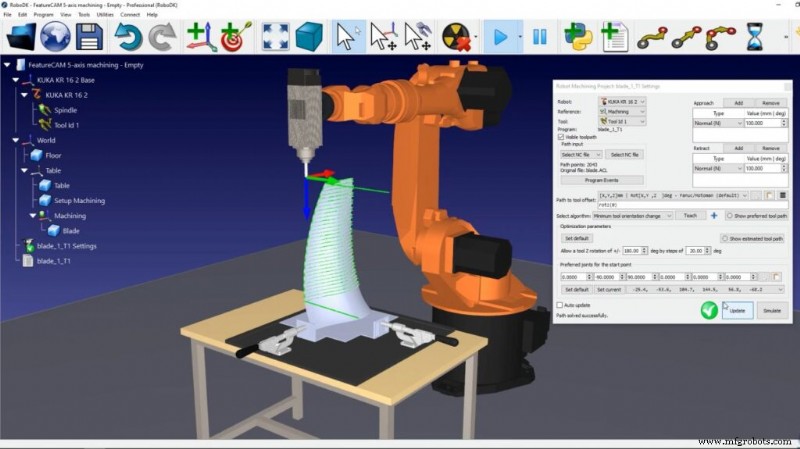
С RoboDK нет необходимости в дополнительном инструменте визуализации G-кода. Интегрированный мастер обработки генерирует визуализацию траектории прямо внутри RoboDK. Он также показывает, как робот будет двигаться вдоль этой траектории.
Избегание столкновений
Одно различие между роботами и станками с ЧПУ — роботы более подвержены риску столкновений. Из-за их гибкой рабочей зоны они могут столкнуться со средой, с заготовкой или с другими объектами в их рабочей зоне.
RoboDK автоматически обнаруживает столкновения, которые могут произойти во время вашей задачи обработки. Поскольку это делается на этапе симуляции, это позволяет вам исправить эти столкновения перед отправкой программы на физический робот.
Решение сингулярностей
Сингулярности — уникальная проблема для роботов и других сложных механических структур. Они возникают, когда программа робота пытается приказать роботу сделать физически невозможное движение. Существует несколько разных типов сингулярностей.
Программируя задачу обработки с RoboDK, вы можете решить сингулярности до того, как они станут проблемой. ПО автоматически обнаруживает и решает сингулярности.
Как визуализировать вашу CNC-траекторию с мастером обработки
Лучший способ начать использовать мастер обработки RoboDK — скачать бесплатную пробную версию на нашей странице загрузки.
Вы можете найти примеры робототехнических проектов обработки, видеоуроки и подробное практическое руководство на нашей странице документации.
Какое ПО для CNC-траекторий вы сейчас используете? Расскажите в комментариях ниже или присоединитесь к обсуждению в LinkedIn, Twitter, Facebook, Instagram, YouTube или на форуме RoboDK.
Промышленный робот
- Выбор правильного СОЖ для ЧПУ: типы, преимущества и обслуживание
- Роботизированные руки в ЧПУ-обработке: повышение эффективности и прибыльности
- Выбор материалов для ЧПУ-обработки: исчерпывающее руководство
- Чпу обработка против литья под давлением: выбор оптимального производственного процесса для разработки прод…
- Продвинутые решения ЧПУ-обработки керамики
- Прецизионная ЧПУ-обработка в современном производстве смартфонов
- ЧПУ-прототипирование: эффективное малосерийное производство для промышленных инноваций
- ЧПУ-обработка против аддитивного производства: выбор лучшего для металлических прототипов
- Отрасли, полагающиеся на CNC-обработку для точных деталей
- Выбор правильного алюминиевого сплава для точной ЧПУ обработки