



Обратная кинематика в робототехнике: полное практическое руководство
Что такое обратная кинематика?
Насколько хорошо вам нужно её знать, чтобы извлечь максимум из вашего робота?
Обратная кинематика для робототехники — огромная и часто сложная тема. В зависимости от вашего проекта, вам может понадобиться знать её в деталях или обойтись базовыми знаниями.
Вот основная информация, которую вам нужно знать об обратной кинематике для робототехники.
Что такое обратная кинематика?
Обратная кинематика — это математический процесс, используемый для вычисления позиций суставов, необходимых для размещения исполнительного органа робота в конкретной позиции и ориентации (также известной как его «поза»). Надежное решение обратной кинематики необходимо для программирования робота для выполнения задач.
Важно четко понимать различия между обратной кинематикой и прямой кинематикой робота.
Прямая кинематика определяет, где будет исполнительный орган, если суставы установлены в конкретную позицию. Существует только одно решение уравнения прямой кинематики. Когда суставы установлены в конкретную позицию, исполнительный орган всегда окажется в одном и том же месте.
С обратной кинематикой часто существует множество разных решений и множество подходов к вычислению решения обратной кинематики.
Почему нам нужна обратная кинематика в робототехнике
Если бы у нас не было обратной кинематики, программирование роботов было бы крайне сложным… если не невозможным.
Когда вы хотите, чтобы исполнительный орган вашего робота переместился в конкретную точку в его рабочей зоне, логично, что вы введете желаемую позу в программу.
Но вы не можете просто сказать роботу: «Иди к желаемым координатам X, Y и Z» и ждать, что робот поймет ваши инструкции… не без обратной кинематики.
Большинство промышленных роботов построены из нескольких независимо управляемых сочлененных суставов. Каждый сустав соединен с одним или несколькими другими суставами, иногда в сложных конфигурациях. Исполнительный орган прикреплен в конце всей «кинематической цепи». Когда вы двигаете любой один сустав, это влияет на позу исполнительного органа различными способами.
Это означает, что нет простой, прямой связи между позицией исполнительного органа и любым одним конкретным суставом.
Например, если вы хотите, чтобы исполнительный орган робота переместился на 1 мм линейно вдоль оси Z, вам может понадобиться двигать все суставы на разное количество.
Наконец, алгоритмы обратной кинематики вычисляют точную позицию каждого из суставов робота, необходимую для достижения вашей желаемой позы исполнительного органа.
Как найти обратную кинематику манипулятора робота
Когда вы делаете исследование обратной кинематики для робототехники, вы часто найдете страницы уравнений, формул и описаний алгоритмов. Это потому, что вычисление обратной кинематики — устоявшаяся область в робототехнических исследованиях. Не многие говорят об обратной кинематике вне исследовательской сферы (кроме 3D-аниматоров).
Однако, когда мы используем роботов для промышленных приложений, есть 2 основных варианта найти решение обратной кинематики:
- Вы можете сделать всю математическую и программную работу сами, чтобы создать решатель обратной кинематики для вашего конкретного робота.
- Вы можете использовать существующий решатель обратной кинематики для вашего конкретного робота, который работает «из коробки».
Который из них вы выберете, зависит от вашей уникальной ситуации.
Если вы построили робота сами — т.е. с нуля, соединяя моторы и механические звенья — вам, скорее всего, придется выбрать Вариант 1.
Если вы используете промышленного робота от производителя роботов, Вариант 2 почти всегда будет быстрее и легче.
Сложный метод: создание решателя обратной кинематики
Если вы выбираете создание собственного решателя обратной кинематики, готовьтесь к серьезному программированию!
Существует 2 фундаментальных подхода к вычислению обратной кинематики:
1. Аналитические решения обратной кинематики
Аналитический решатель обратной кинематики сможет взять желаемую позу исполнительного органа и (почти) немедленно выдать необходимые позиции суставов.
Это потому, что «под капотом» кинематическая цепь робота была сведена к замкнутой формуле — для любой позы исполнительного органа существует математическое определение необходимых позиций суставов.
Хотя вы могли бы пройти работу по генерации замкнутой формулы сами (вручную), это обычно не нужно. В наши дни библиотека IKFast делает эту задачу намного легче, чем раньше.
2. Численные/итеративные решатели кинематики
Не у всех роботов есть аналитическое решение обратной кинематики. Когда кинематическая структура робота сложна или необычна, единственным вариантом является использование численного решателя обратной кинематики.
Кроме того, в численном решении нет четкой замкнутой формулы. Вместо этого, когда вы вводите желаемую позицию исполнительного органа, итеративный алгоритм работает над решением для необходимых позиций суставов, рассматривая это как задачу оптимизации.
На каждой итерации алгоритм вводит некоторые позиции суставов в уравнение прямой кинематики робота, чтобы узнать, где окажется исполнительный орган. На следующей итерации он использует эту информацию для дальнейшей корректировки позиций суставов. Это постепенно сдвигает исполнительный орган к желаемой позе.
Из-за этого итеративного подхода численные решения обратной кинематики медленнее аналитических.
Простой метод: использование проверенного решателя обратной кинематики
Создание собственного решателя обратной кинематики — хорошее интеллектуальное упражнение в университете или если вы строите свой робот с нуля.
Но если вы просто хотите использовать своего робота в производственной среде, маловероятно, что вам понадобится создавать свой решатель обратной кинематики.
Гораздо легче и быстрее просто использовать существующий решатель, уже встроенный в вашу среду программирования робота.
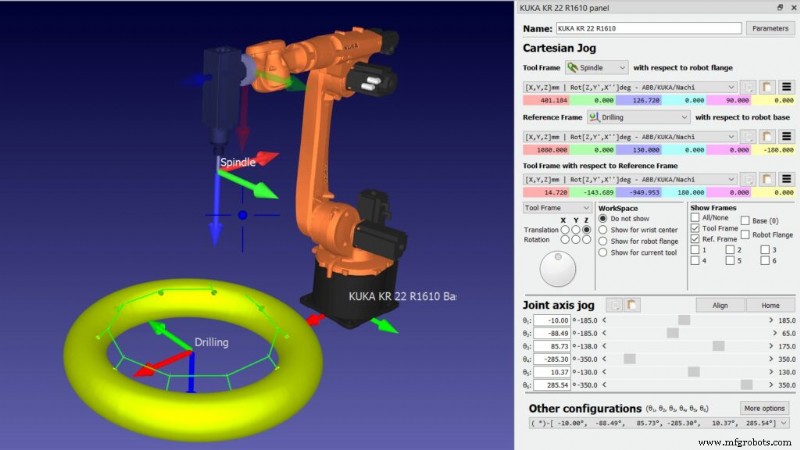
Все роботы в Библиотеке роботов RoboDK поставляются со своими решателями обратной кинематики. Это позволяет вам начать программировать их немедленно, даже не думая об этом.
Большинство наших решателей — предварительно сгенерированные аналитические решения, идущие в комплекте с файлом робота. Однако некоторые более сложные роботы в библиотеке используют численные решатели. Даже с численными решателями, сниженная скорость вычислений не проблема для RoboDK, так как вы программируете робота офлайн перед отправкой программы на робот.
В конце концов, создавайте свой решатель обратной кинематики только если вы действительно должны.
Если нет, ваше время будет гораздо лучше потрачено на создание программы робота для вашей задачи и быстрый вывод её в производство.
Какие вопросы у вас есть об обратной кинематике в робототехнике? Расскажите в комментариях ниже или присоединитесь к обсуждению в LinkedIn, Twitter, Facebook, Instagram или на форуме RoboDK.
Промышленный робот
- Предиктивное обслуживание: эффективность и снижение рисков через данные
- Сертификация CMMC: ключевые инсайты для оборонных подрядчиков
- Основное руководство по сборке PCB: от проектирования к производству
- Мастерство точной металлообработки: ключевые знания для прецизионных деталей
- Освоение овермолдинга: ключевые идеи, материалы и применение
- Основное руководство по экспорту машин: советы и лучшие практики
- Двигатели AC и DC: ключевые отличия и как выбрать правильный
- Динамическое торможение в поездах: ключевые инсайты для эффективной эксплуатации
- Гидравлические усилители тормозов: принцип работы, история и сферы применения
- Основное руководство по промышленным материалам трения: применение, типы и производительность