



Запястье робота: устройство, механизмы и практические применения
Введение: роль запястья в робототехнике
В современном производстве роботы широко применяются для автоматизации процессов, повышения безопасности и эффективности. Основным рабочим инструментом часто служат манипуляторы, выполняющие операции pick & place, сборку, упаковку. Критически важным элементом манипулятора является его запястье — многие недооценивают значение этого узла. В данной статье подробно разберем устройство, типы механизмов и значение конфигурации запястья для успешной автоматизации.
Что такое запястье робота
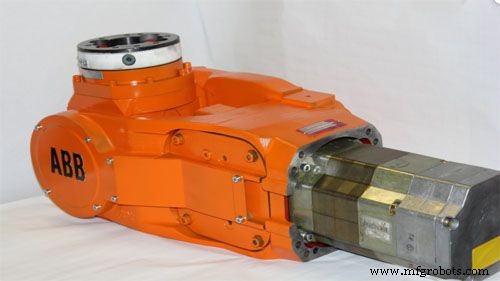
Манипулятор состоит из двух главных частей: основания (тела) и руки. На руке располагается запястье — узел с несколькими компактными шарнирами (обычно 2–3), обеспечивающий движение в разных направлениях. Запястье управляет ориентацией конечного эффектора (захвата, инструмента), монтируемого на его конце. Именно точность и гибкость запястья определяют способность робота выполнять требуемые задачи. Это система взаимосвязанных компонентов, работающих на общую цель.
Механизм запястья робота
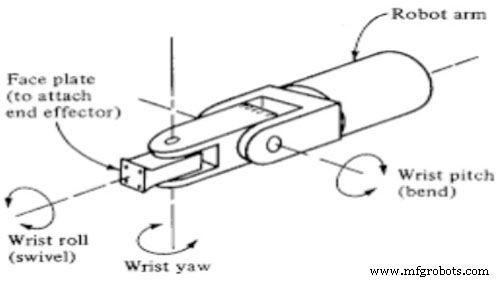
Механизм запястья — ключевая часть манипулятора, отвечающая за ориентацию конечного эффектора. Состоит из вращающейся вокруг оси части и шарниров, обеспечивающих движения в разных плоскостях. В эксплуатации запястье подвергается вибрациям, которые могут негативно сказываться на точности и долговечности.
Для оптимальной работы необходимо тщательно изучать характеристики запястья: тестировать под различными нагрузками, чтобы определить реальную грузоподъемность и избежать повреждений. Также критически важна правильная конфигурация манипулятора и запястья. Основные типы конфигураций:
Roll (Крен / Вращение вокруг оси руки)
Также называется «swivel» (поворот). Обеспечивает вращение механизма запястья вокруг оси руки манипулятора.
Pitch (Тангаж / Наклон вверх-вниз)
Направление вращения запястья вверх и вниз (сгиб/разгиб).
Yaw (Рыскание / Поворот влево-вправо)
Движение и вращение запястья в горизонтальной плоскости (влево/вправо).
Notation TRL (Скользящая рука с вращением по вертикали и горизонтали)
Конфигурация со скользящей рукой, способной вращаться вокруг вертикальной и горизонтальной осей.
Notation TLO (Относительно вертикальной колонны)
Запястье движется относительно вертикальной колонны: вверх/вниз или вперед/назад в зависимости от задачи.
Notation LOO (Три скользящих шарнира)
Составляется из трех скользящих шарниров, два из которых ортогональны. Типична для ректилинейных роботов и роботов с декартовой системой координат (X, Y, Z).
Важность конфигурации запястья манипулятора
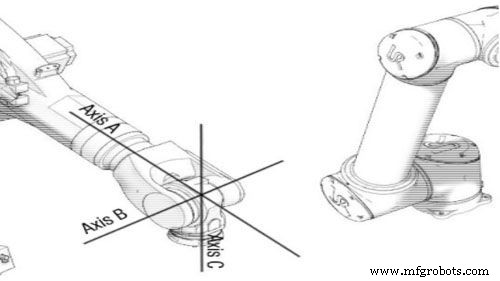
Качество и точность проектирования робота в значительной степени определяются конфигурацией запястья. Она должна соответствовать специфическим задачам: конечный эффектор движется именно так, как задано конфигурацией запястья. Правильный выбор обеспечивает точность pick & place операций.
Кроме того, оптимальная конфигурация снижает риск травм и повреждений оборудования. Необходимо заранее определить требуемые траектории движения и заказать у производителя манипулятор с соответствующей конфигурацией запястья. Это залог плавной и надежной автоматизации.
Заключение
Запястье — критически важный элемент манипулятора для автоматизационных задач. Разнообразие конфигураций требует тщательного анализа перед внедрением. При заказе промышленных роботов рекомендуется согласовать с производителем конфигурацию запястья под ваши конкретные нужды. Это позволит сразу интегрировать робот в производственные процессы без дорогостоящих переделок.
Промышленный робот
- Автономные роботы: что они могут — и чего не могут
- Робототехническое зрение в промышленности: От зрения к само-программированию
- Устранение производственных узких мест: данные-ориентированное руководство по повышению продуктивности
- Понимание коботов: коллаборативные роботы в современной промышленности
- Кевлар: полный обзор прочности и применений
- Коллаборативные роботы (коботы): полное руководство для ЧПУ и производства
- Основы автоматизации: руководство новичка по роботизированной интеграции
- Робот-бариста для кофе: как автоматизация улучшает домашнее приготовление
- Напитки-роботы: технологии, автоматизация и роль в напиточной индустрии
- Новые карьеры: Работы, созданные роботами