



Tito: 3D‑печатный робот на Arduino UNO с сервоприводами, датчиками и BLE‑управлением
Компоненты и материалы
| Arduino UNO | × | 1 |
| Сервоприводы Tower Pro MG996R (или Futaba S3003) | × | 4 |
| Пьезоизлучатель (buzzer) | × | 1 |
| Ультразвуковой датчик HC‑SR04 | × | 1 |
| Гайки M3 (OpenBuilds Nut Block) | × | 20 |
| Пайковая макетная плата SparkFun Mini | × | 1 |
| Перемычки «папа‑мама» | × | 16 |
| Макетная плата | × | 1 |
| Светодиоды | × | 3 |
| DFRobot Romeo BLE (опционально, вместо Uno + макетки) | × | 1 |
| Набор Otto DIY Otto maker kit | × | 6 |
Инструменты
- 3D‑принтер
- Паяльник
- Шестигранный ключ (OpenBuilds Allen Wrench)
Программное обеспечение и сервисы
- Arduino IDE
- Arduino Web Editor
- Arduino IoT Cloud
О проекте
Если детали сложно найти — можно купить полные наборы на www.ottodiy.com.

Tito — двухногой танцующий DIY‑робот, производный от Zowi и Bob. Адаптирован под стандартную Arduino UNO с упрощёнными соединениями и креплениями. Это первая итерация линейки Otto DIY.

Инструменты и материалы

- Arduino UNO (или совместимая, например DFRduino UNO)
- Нано‑макетная плата
- Buzzer
- Сервоприводы Futaba S3003 — 4 шт.
- Ультразвуковой датчик HC‑SR04
- Пауэрбанк (опционально)
- Гайки M3 — 20 шт.
- Винты M3 — 20 шт.
- 3D‑печатные детали: голова, корпус, нога ×2, стопа правая, стопа левая
Инструменты: 3D‑принтер, шестигранный ключ, отвёртка.
3D‑печатные детали


STL‑файлы доступны в репозитории. Детали спроектированы без поддержек — легко печатаются при заполнении 20% и слое 0.2 мм. Модели выполнены в Autodesk 123D Design, исходники открыты.
Предварительная сборка
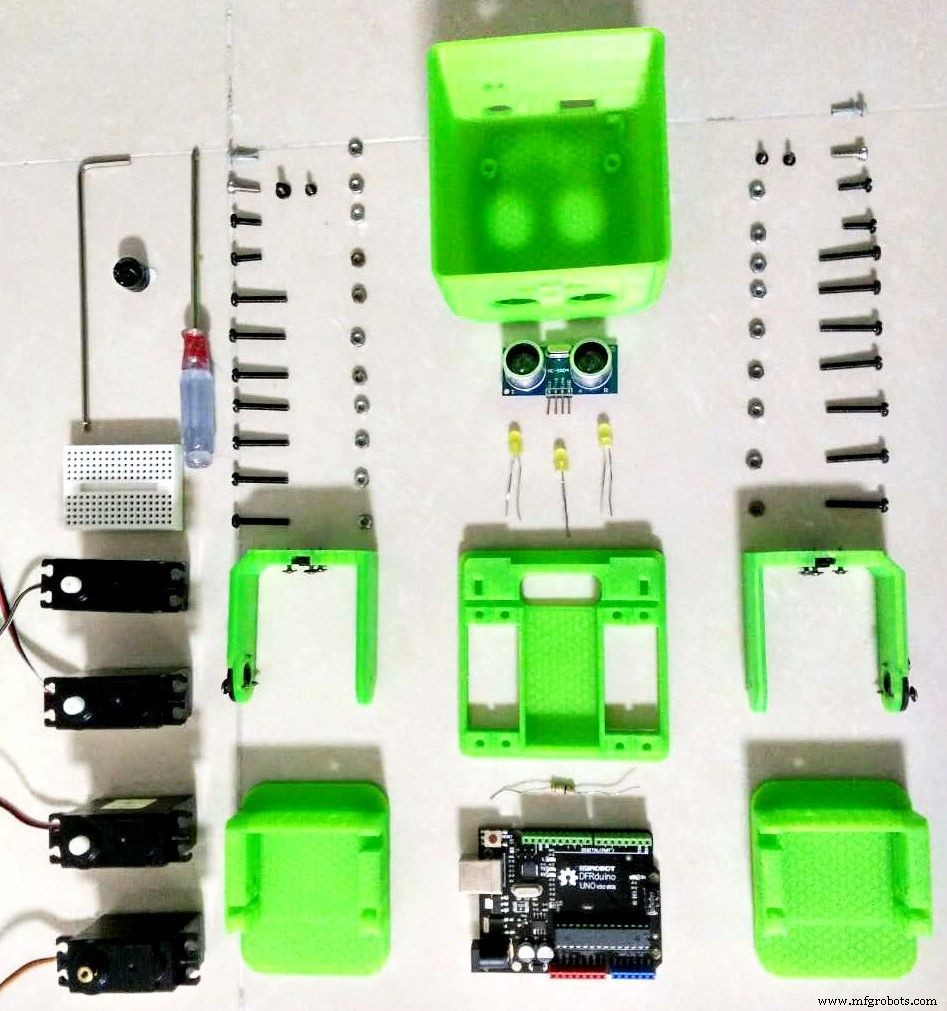


Рекомендуется: сначала собрать крепления сервоприводов на ногах, затем установить сервоприводы в корпус и стопы.
Схема подключения
Следуйте изображению. HC‑SR04: Trig — pin 8, Echo — pin 9. В процессе сборки может потребоваться многократно отключать/подключать — держите схему под рукой.
Проверка позиции сервоприводов
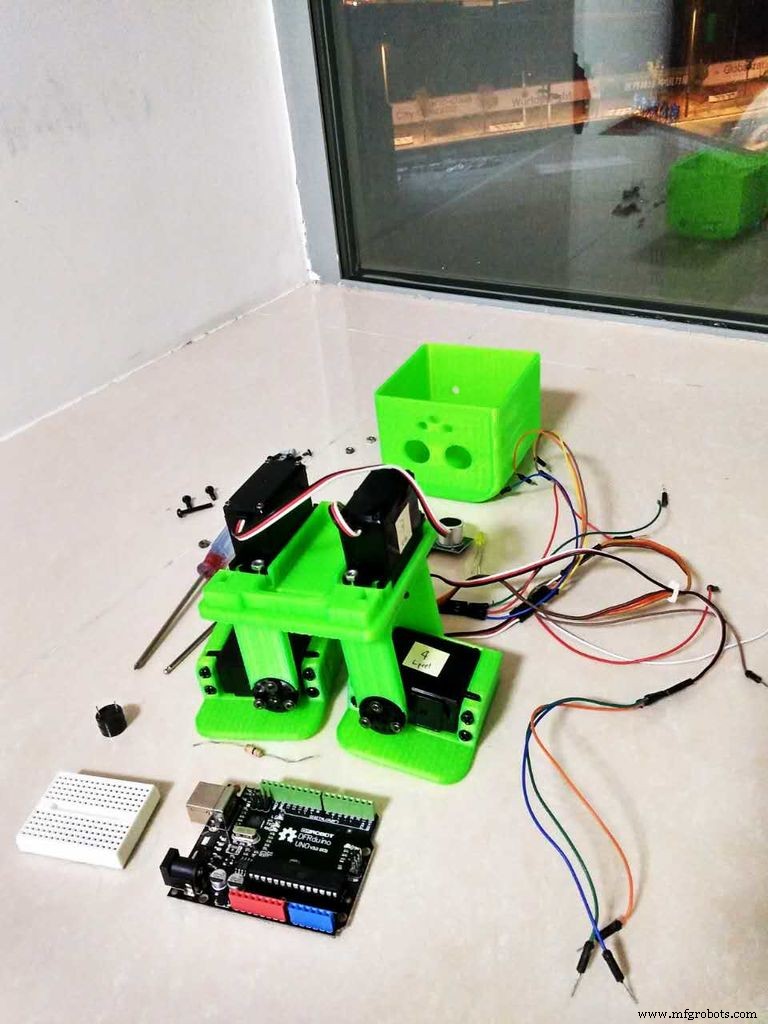
Загрузите скетч, выставляющий все сервоприводы в 90°. Совместите шлицевые диски на ногах и стопах так, чтобы робот стоял прямо (как на фото). Затем закрепите сервоприводы осевыми винтами.
Монтаж платы Arduino UNO

Конструкция головы позволяет закрепить любую совместимую с Uno плату (до 4 винтов).
Финальная сборка

После фиксации всех соединений закройте голову и закрепите её боковыми винтами к корпусу.
Программирование в Arduino IDE


Все библиотеки и скетчи — в GitHub‑репозитории. Подключите USB, загрузите код. Реализованы движения: ходьба в разные стороны, ультразвуковой сенсор, подъём, наклон, танец.
Публикуйте свои доработки в сообществе Hackster или на Thingiverse. Подробнее — ottodiy.com.
Код
GitHub: https://github.com/OttoDIY/OttoDIY
3D‑модели
Thingiverse: CAD‑файлы на thingiverse.com
Схемы
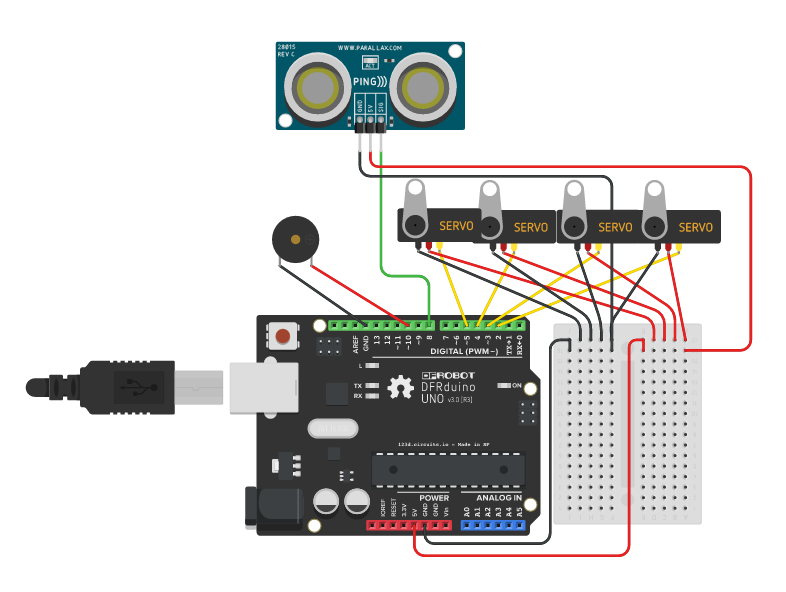
Производственный процесс
- Цифровые кости на Arduino: генератор случайных чисел с LCD-дисплеем и кнопкой
- DIY USB-геймпад на Arduino: собственный высокопроизводительный контроллер
- Автономный линий-следующий робот на Arduino UNO
- Сборка функционального 3D-печатного манипулятора на Arduino: пошаговое руководство
- Простой калькулятор на Arduino UNO — базовый проект для начинающих
- Голосовой робот на Arduino Nano: Управление речью через Bluetooth
- MobBob: Самостоятельная сборка Arduino-робота под управлением Android-смартфона
- Pixel Chaser: игра на один тап с NeoPixel Ring и Arduino Nano
- Сборка портативного дисплея на основе эффекта сохранения изображения с Arduino UNO и ATtiny85
- NeoPixel Matrix Pong на Arduino Nano: неоновая игра Pong на матрице 15×10