



Умный катапультирующий кормушка для питомцев — автоматический запуск лакомств, мячей и игрушек
Компоненты и расходные материалы
| Arduino UNO (подойдет любой Arduino) | ×1 |
| Сервоприводы (generic) — 2 шт. на 180° + 1 шт. постоянного вращения | ×3 |
| Микро-конечный выключатель (OpenBuilds) | ×1 |
| Резистор 10 кОм | ×1 |
| АА батарейки | ×10 |
| Тумблеры (slide switch) | ×2 |
| Макетная плата (breadboard) | ×1 |
Приложения и онлайн-сервисы
- Arduino IDE
О проекте
Привет! Это мой первый проект.
Наша собака обожает еду — она буквально вдыхает её за секунды. Я придумывал способы замедлить процесс: мячики с едой внутри, разбрасывание корма по двору. Удивительно, но она стала как пылесос — находит и съедает всё невероятно быстро. Значит, обратно к чертежной доске — и родилось это устройство, чтобы помочь ей есть медленнее и наслаждаться процессом :)
Концепция
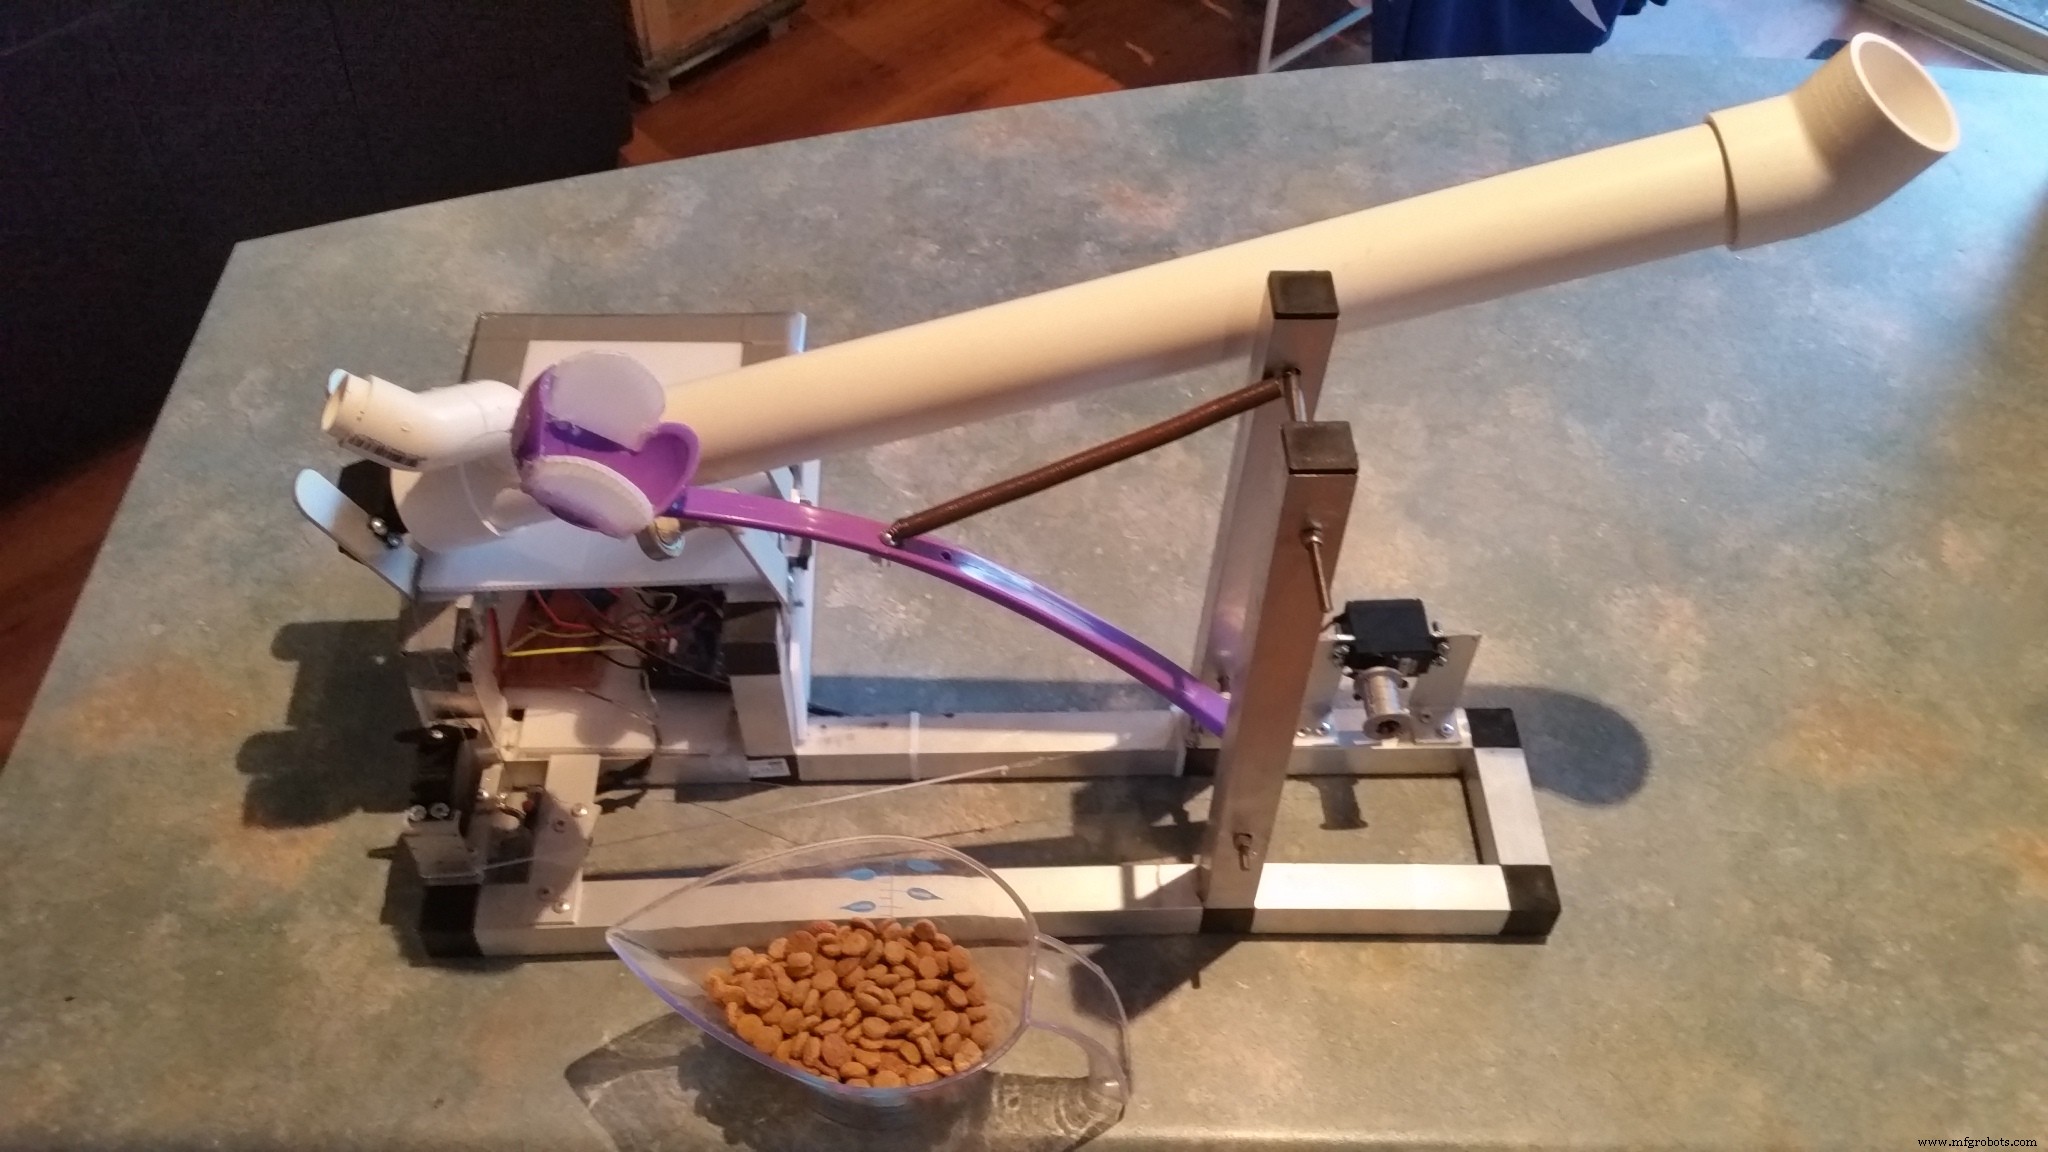
Посмотрите два коротких видео — они всё объясняют.
Словами: сервопривод «Ротатор» вращается и опускает рычаг катапульты до срабатывания конечного выключателя. Затем сервопривод «Триггер» переходит в положение удержания, фиксируя рычаг внизу. Ротатор возвращается в исходное положение, готовясь к следующему запуску.
Сервопривод «Подача корма» вращает трубку и сбрасывает порцию корма (или другое) в ложец на рычаге. Триггер отпускает рычаг — пружина выбрасывает корм.
В тестах кормовые гранулы летали более 10 метров (с катящимся). Изменение сервоприводов и пружины кардинально меняет дальность.
Электроника
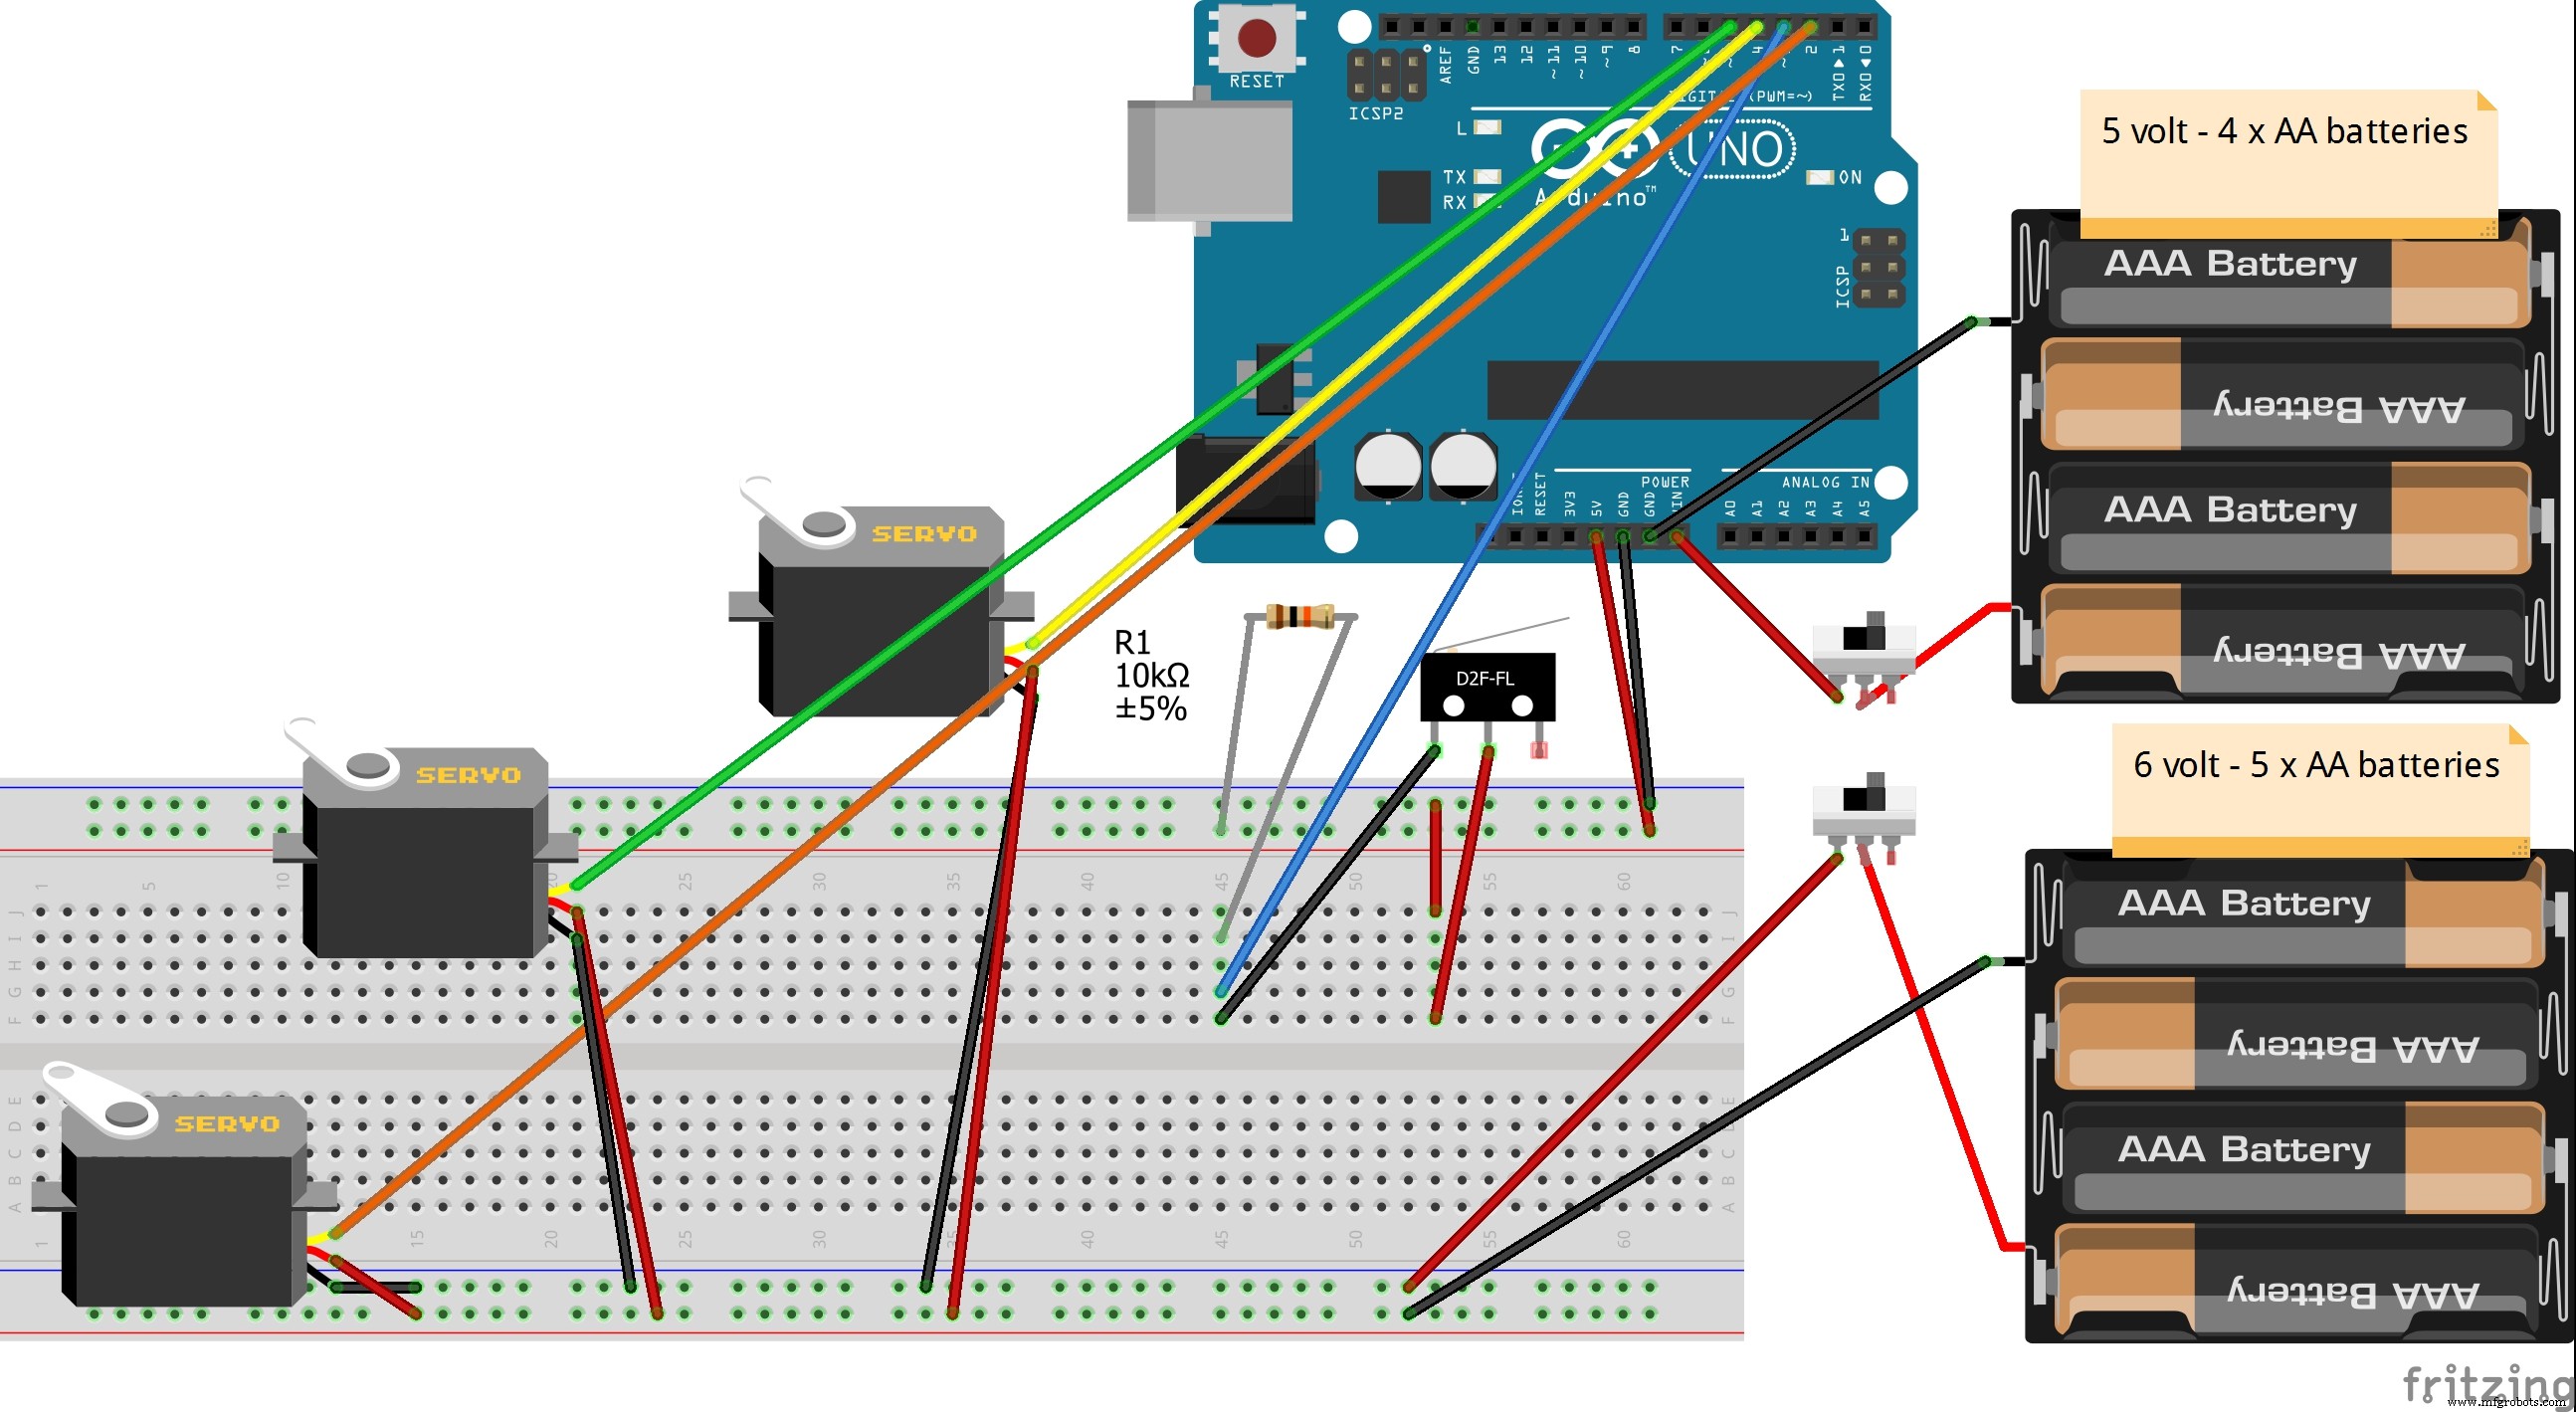
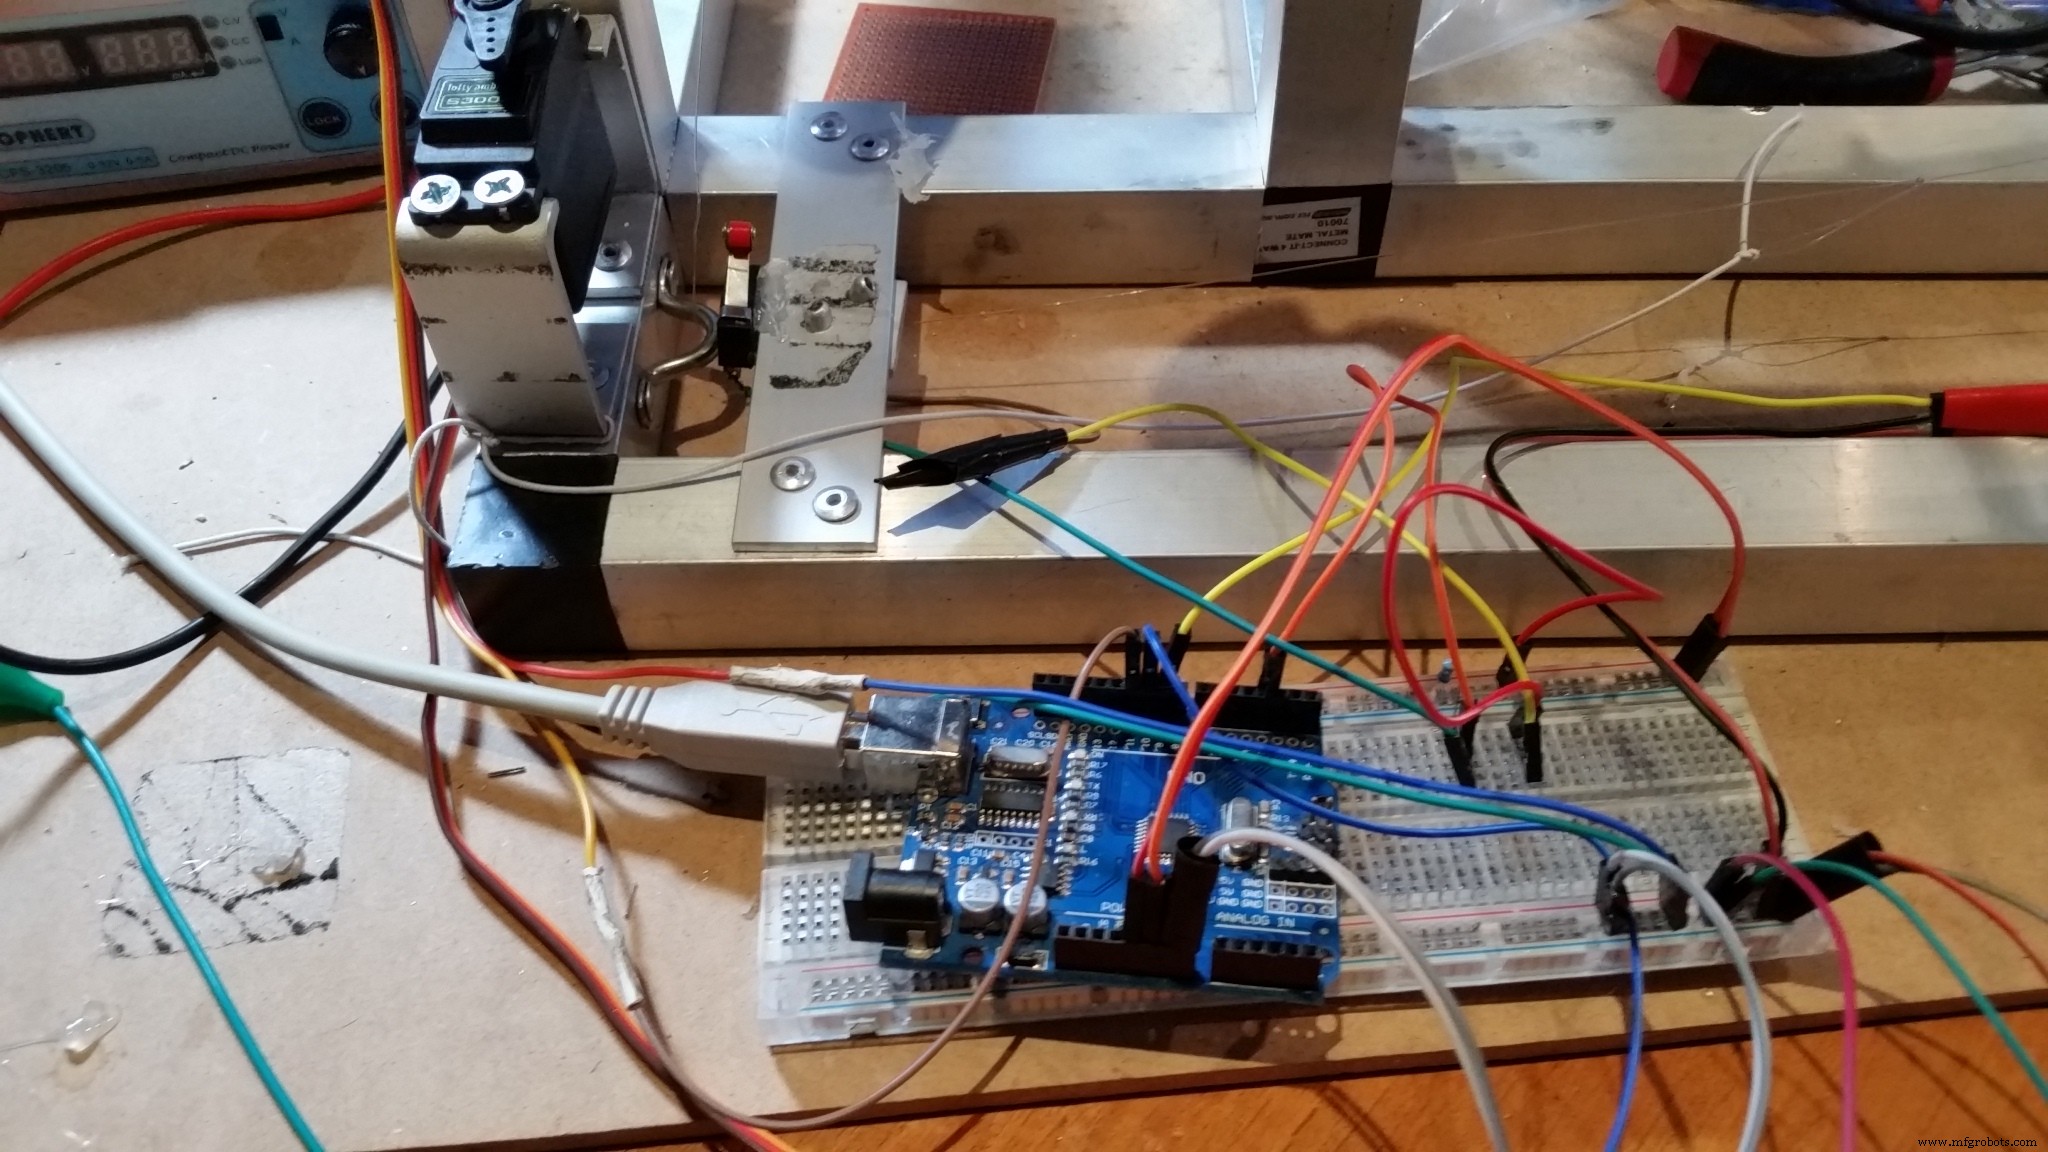
Буду краток — катапульту можно сделать 100 разными способами, масштабировать, использовать разные материалы. Кроме электроники и сервоприводов — полная свобода.
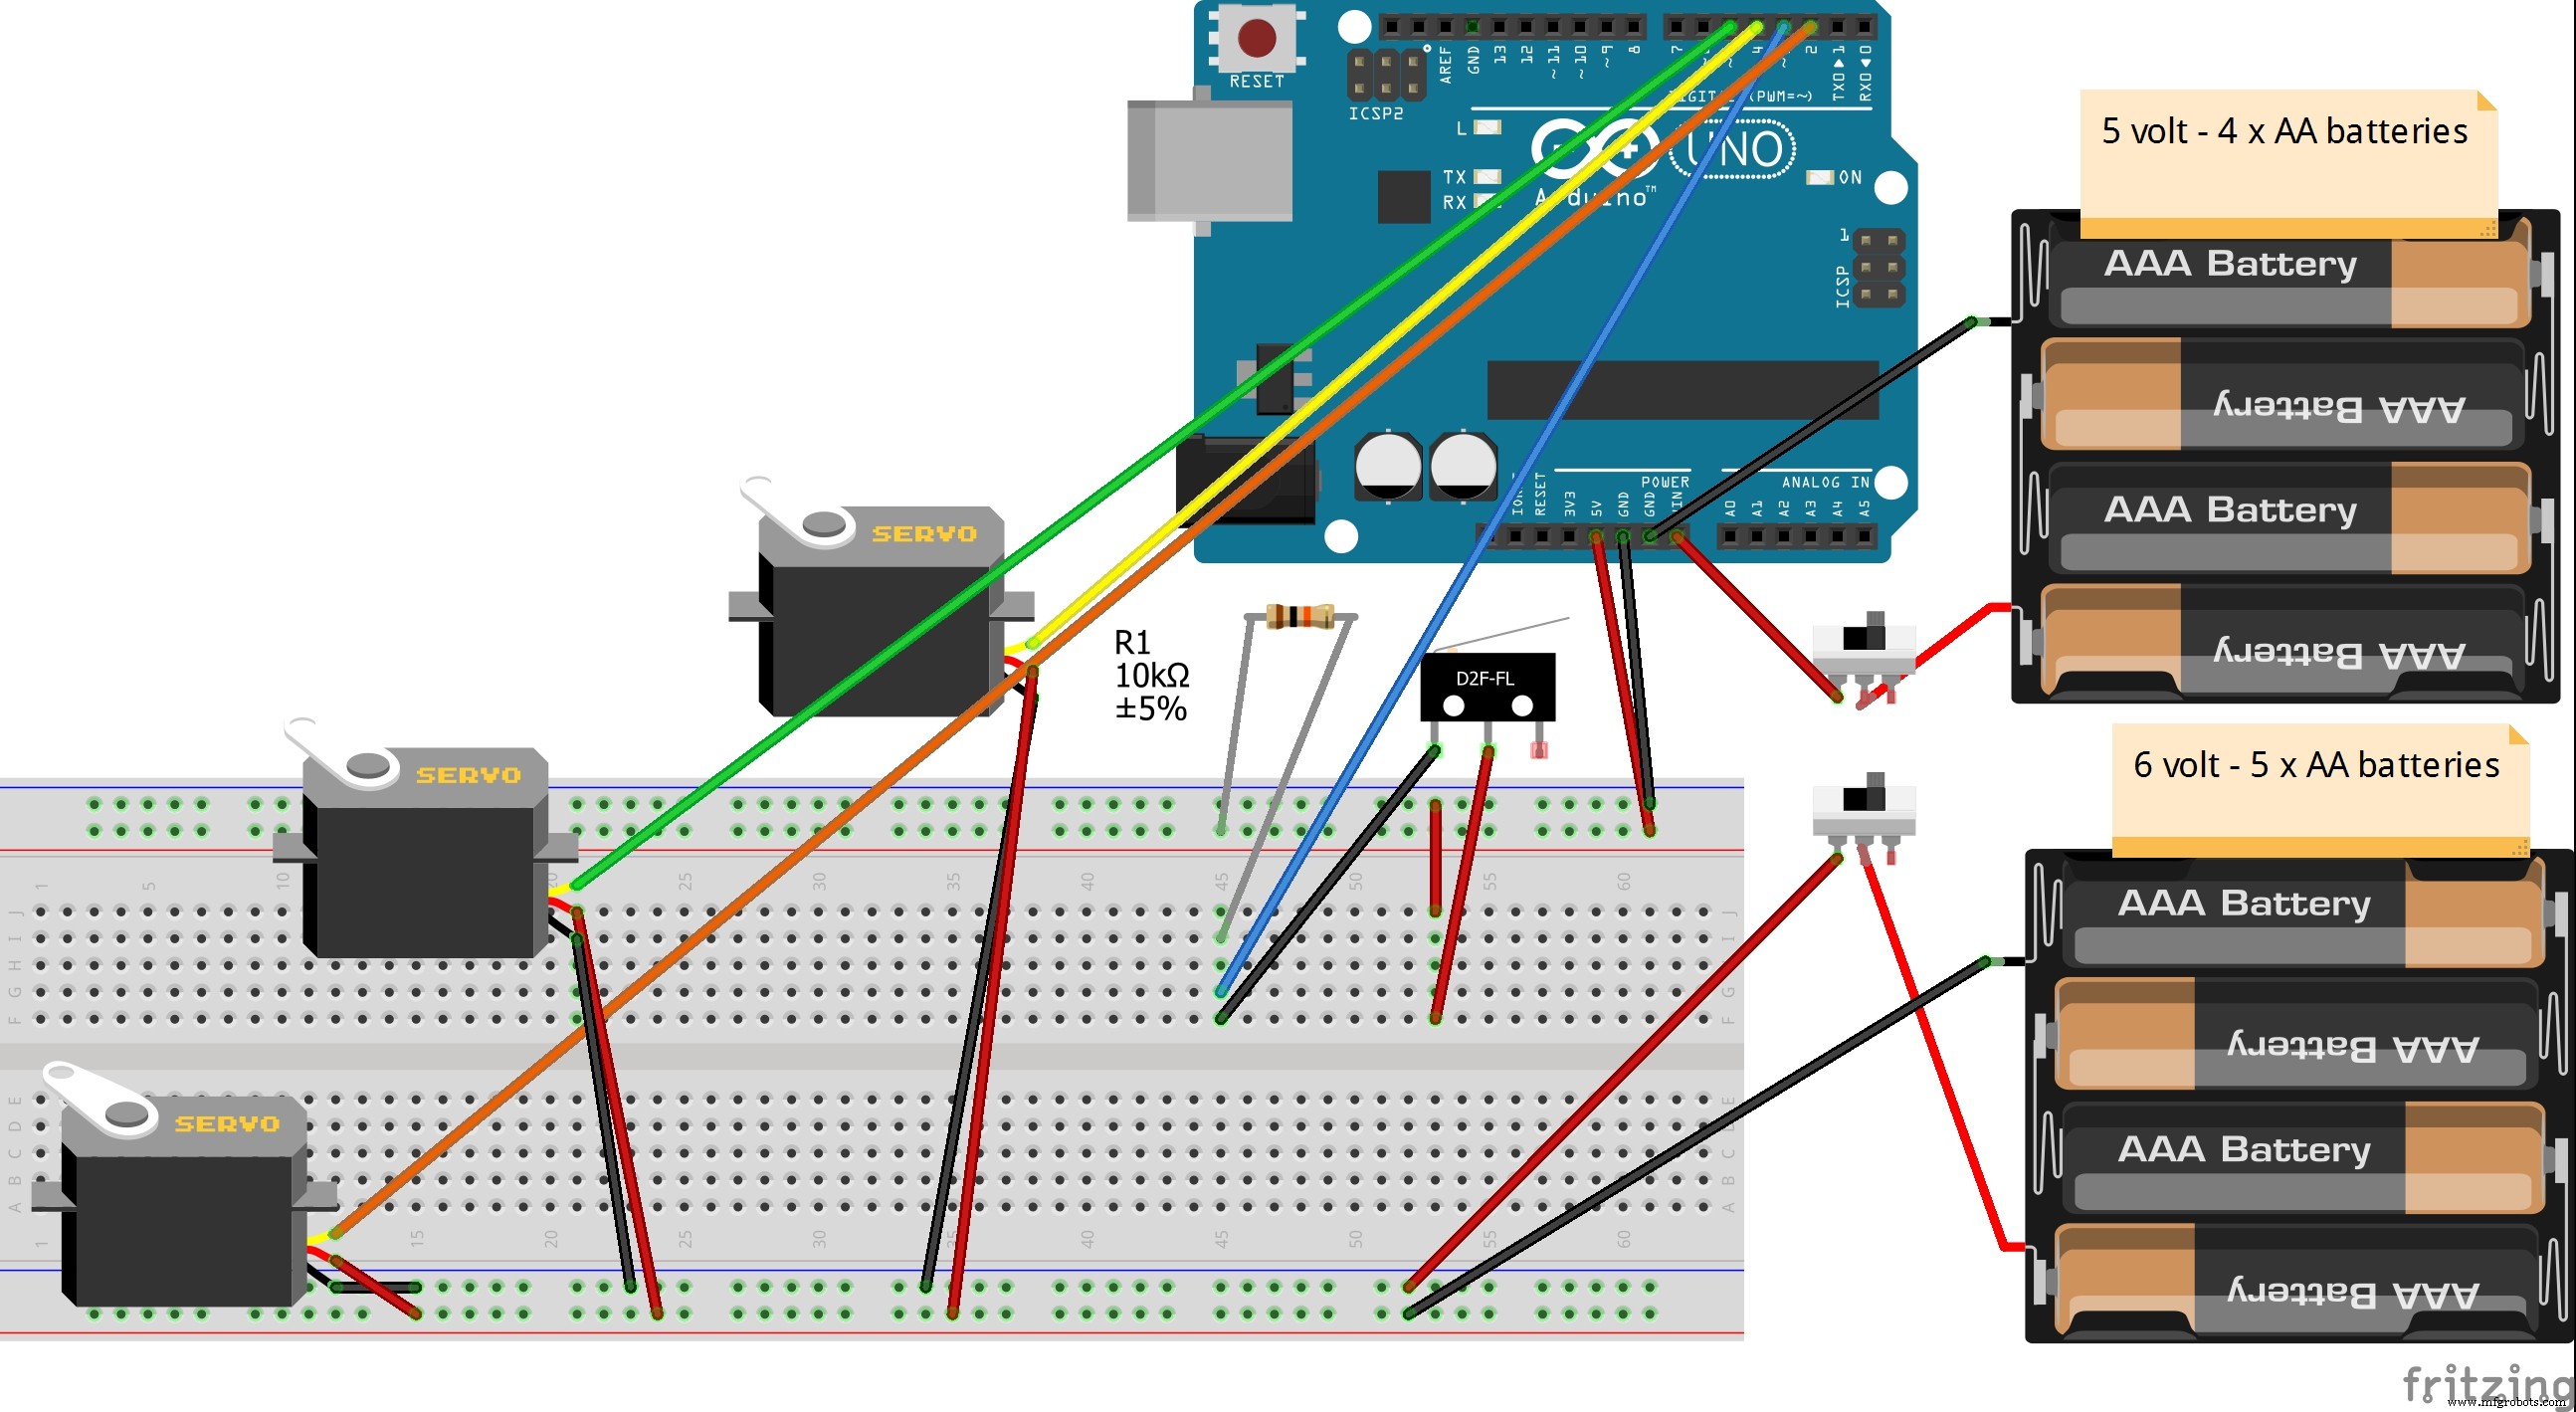
Пошаговую инструкцию по электронике не даю — проектов на эту тему много, а я новичок и мог ошибиться. Лучше учитесь у профи ;)
МАТЕРИАЛЫ
- Arduino Uno R3
- 2 × сервопривода 180° (минимум Lofty Ambition S3003 или аналог — слабее не тянут нагрузку)
- 1 × сервопривод постоянного вращения (FS5106R или аналог)
- Конечный выключатель
- Резистор 10 кОм
- 4 × АА батарейки + коробок
- 1 × 6V фонарная батарея (заменю на 5 × АА)
- 2 × переключателя (любые)
- Соединительные провода, макетная плата
Для постоянной версии: монтажная плата, 2×2 pin коннекторы (опционально).
СЕРВОПРИВОДЫ
Купил дешевые Lofty Ambition S3003 на eBay. Нужен привод с таким же или большим крутящим моментом. Не обязательно дорогие из магазинов. Если делаете катапульту крупнее/сильнее — берите более мощные сервоприводы.
КОНСТРУКЦИЯ
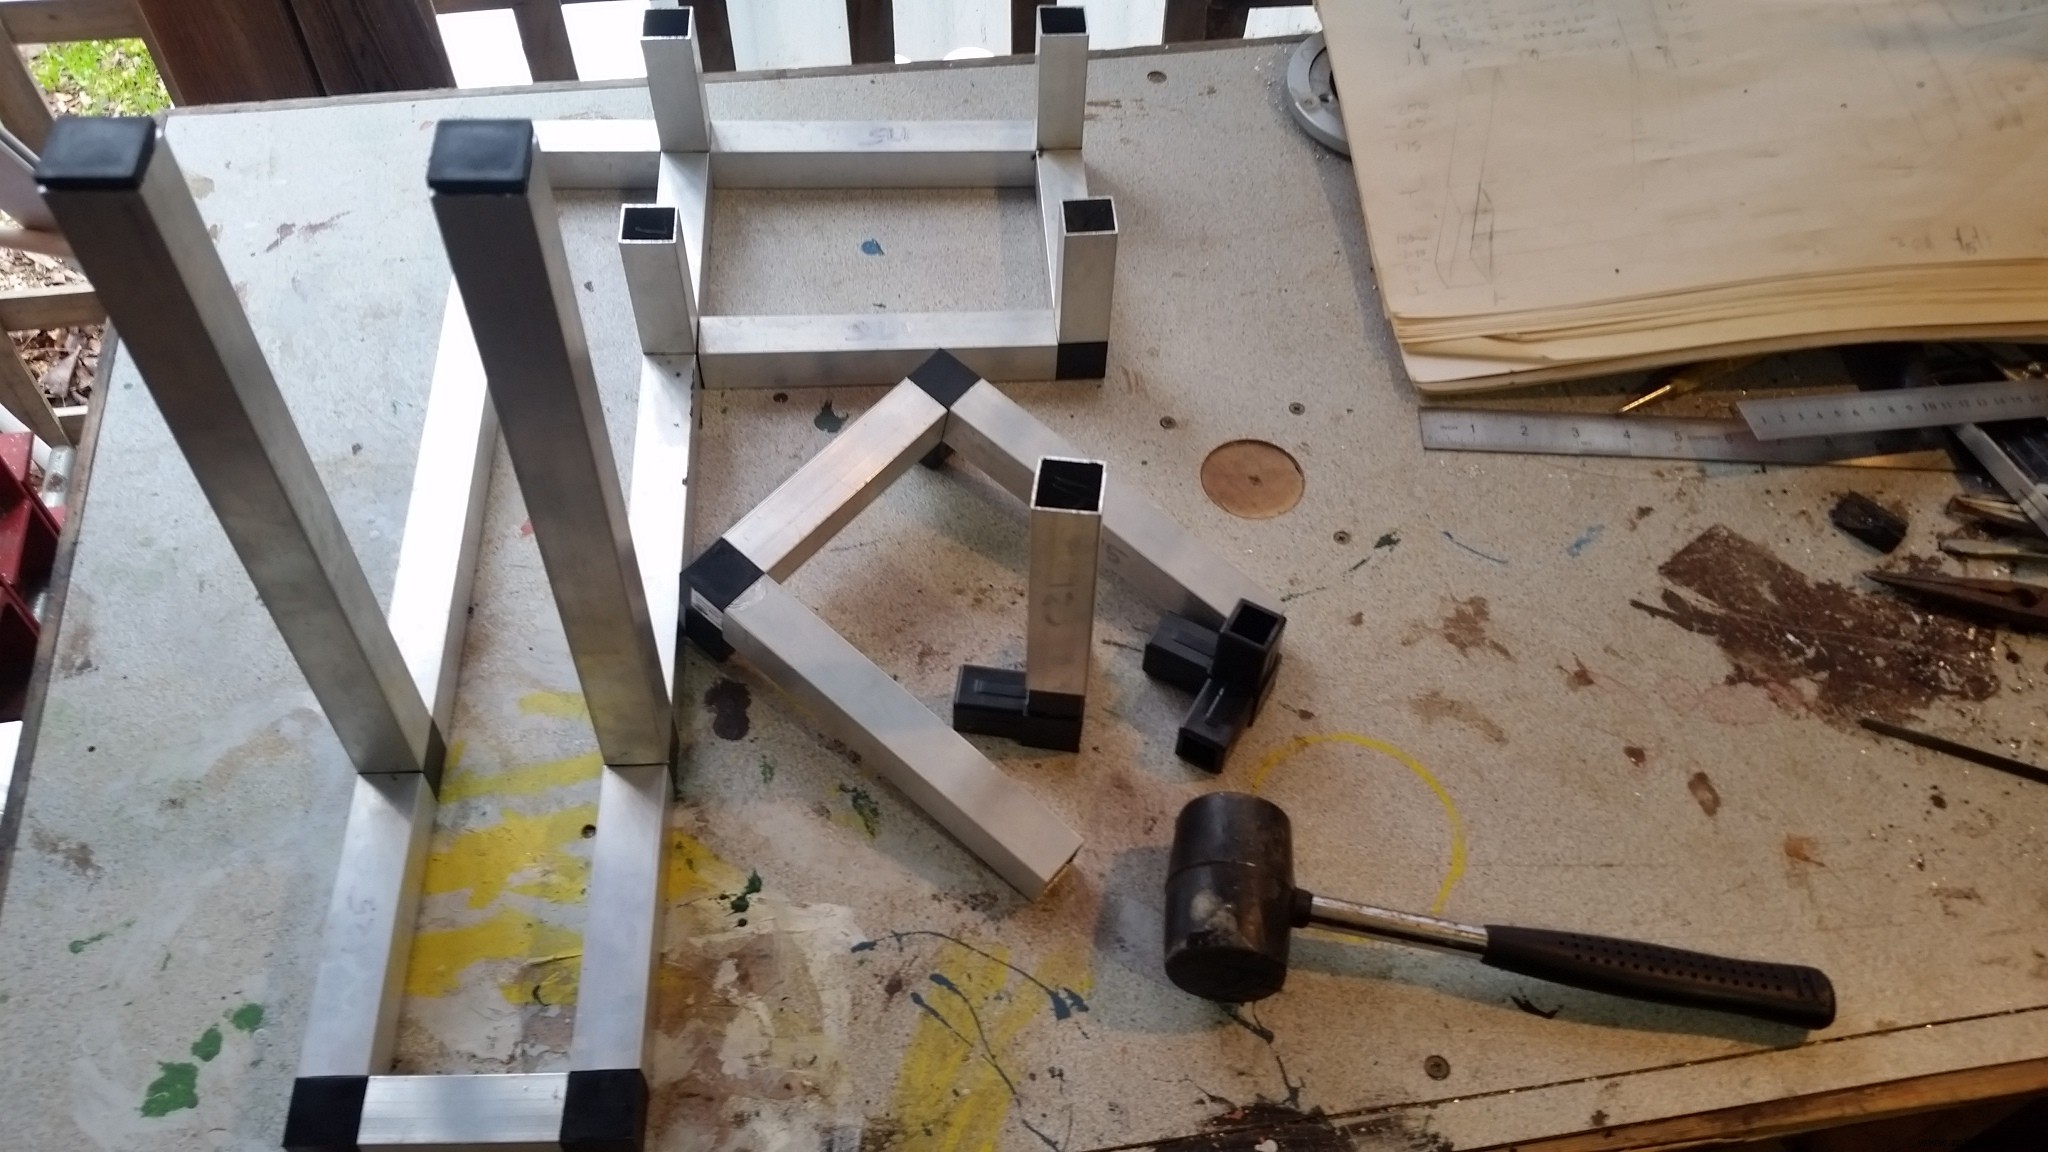
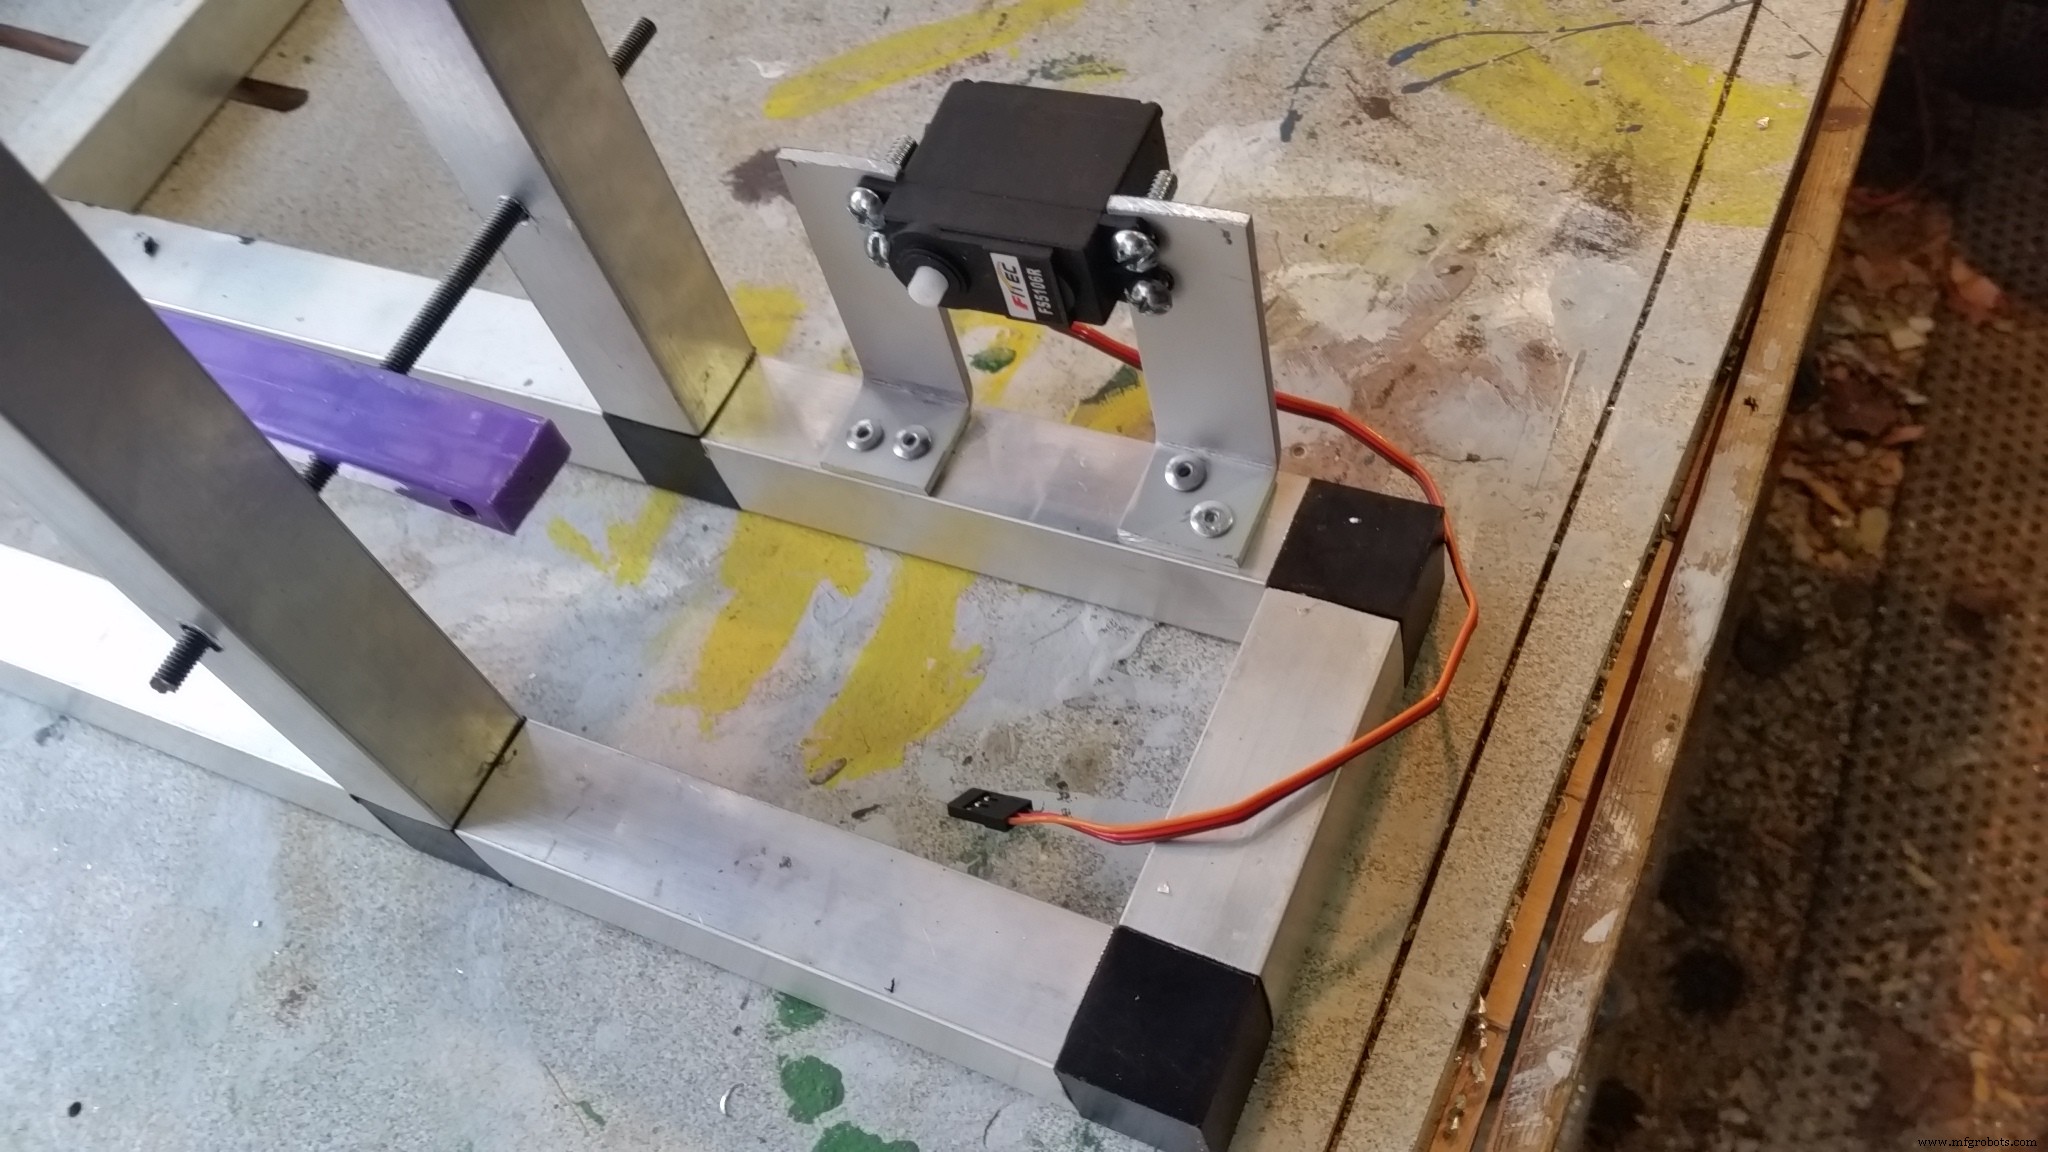
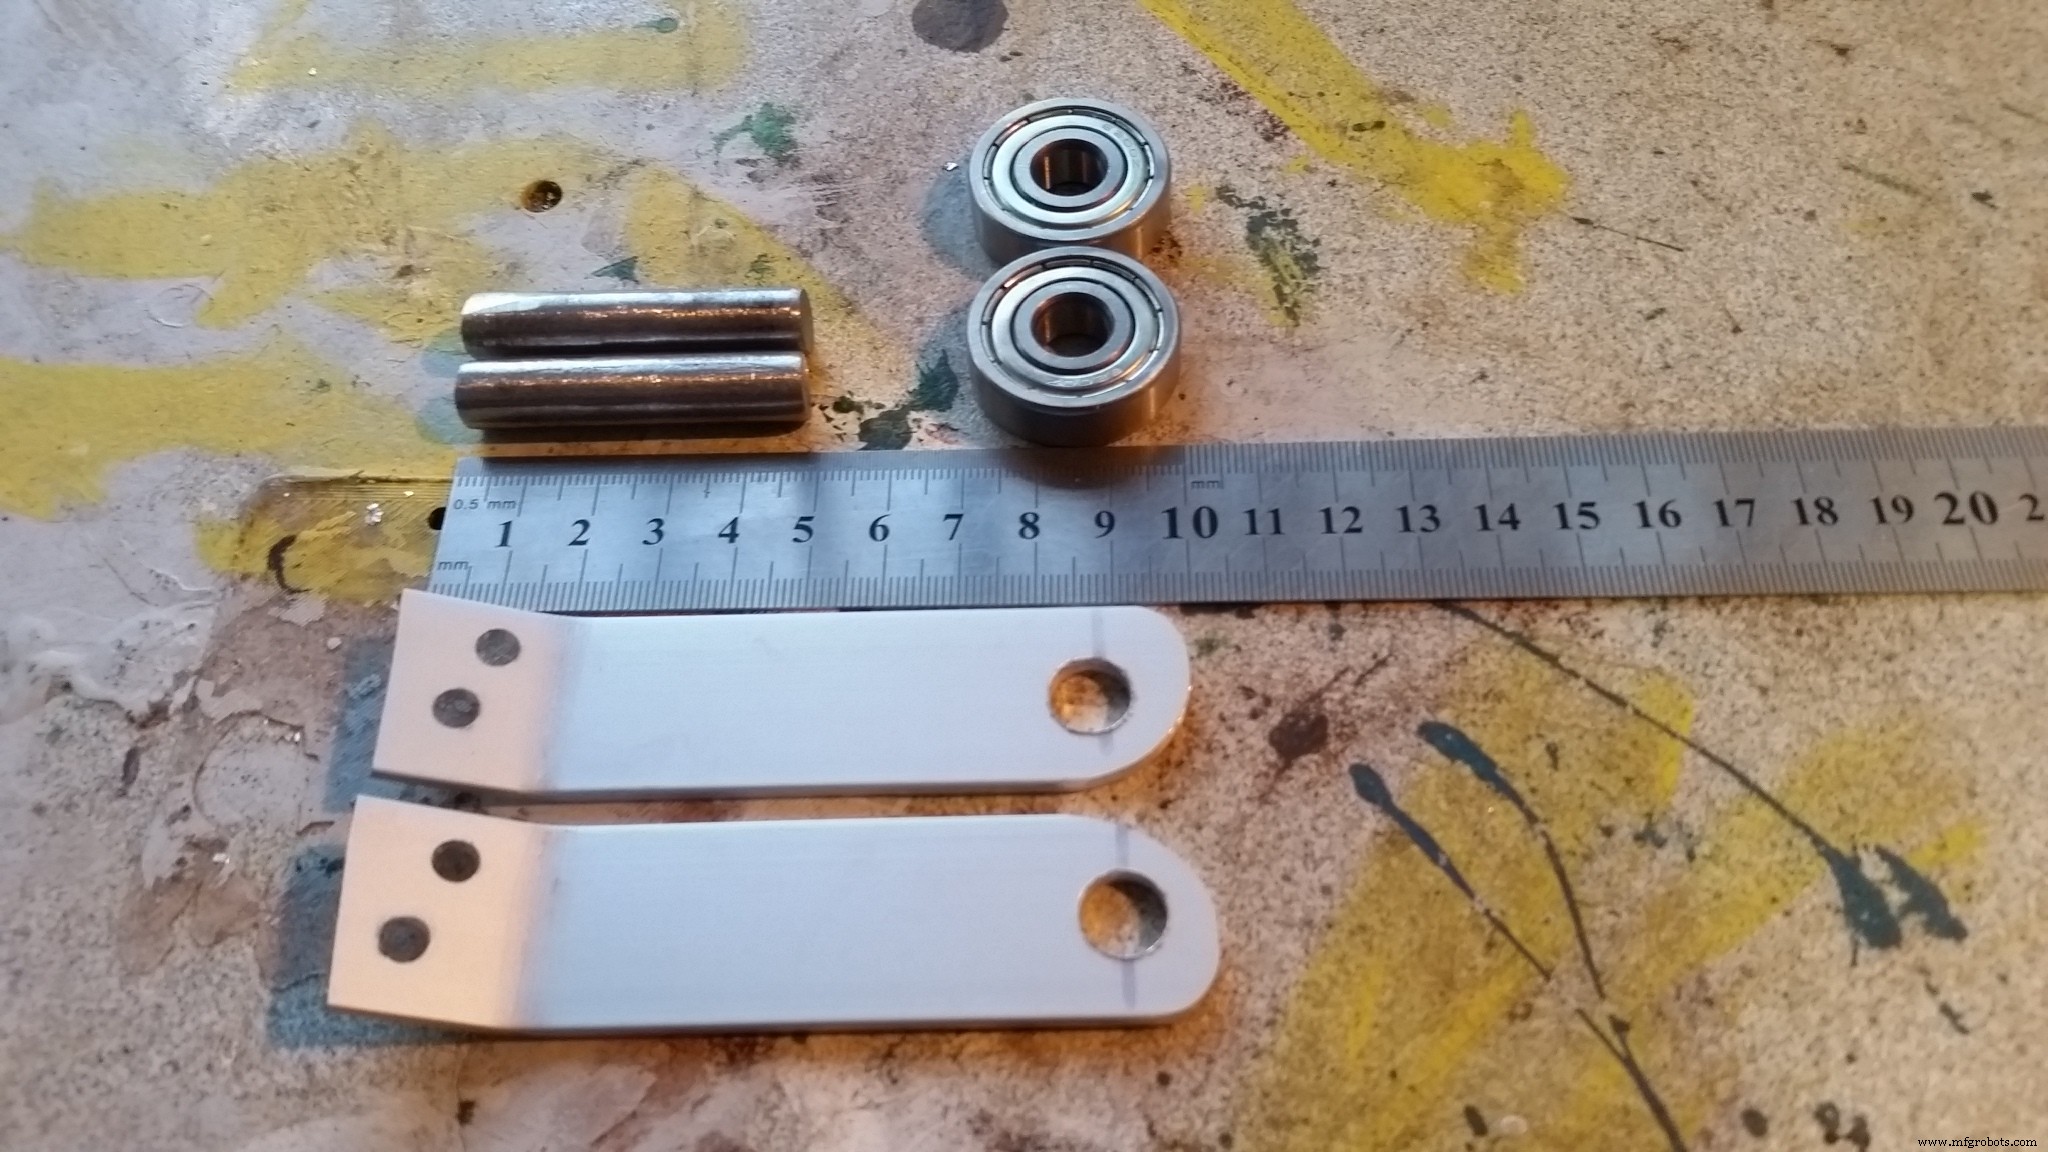
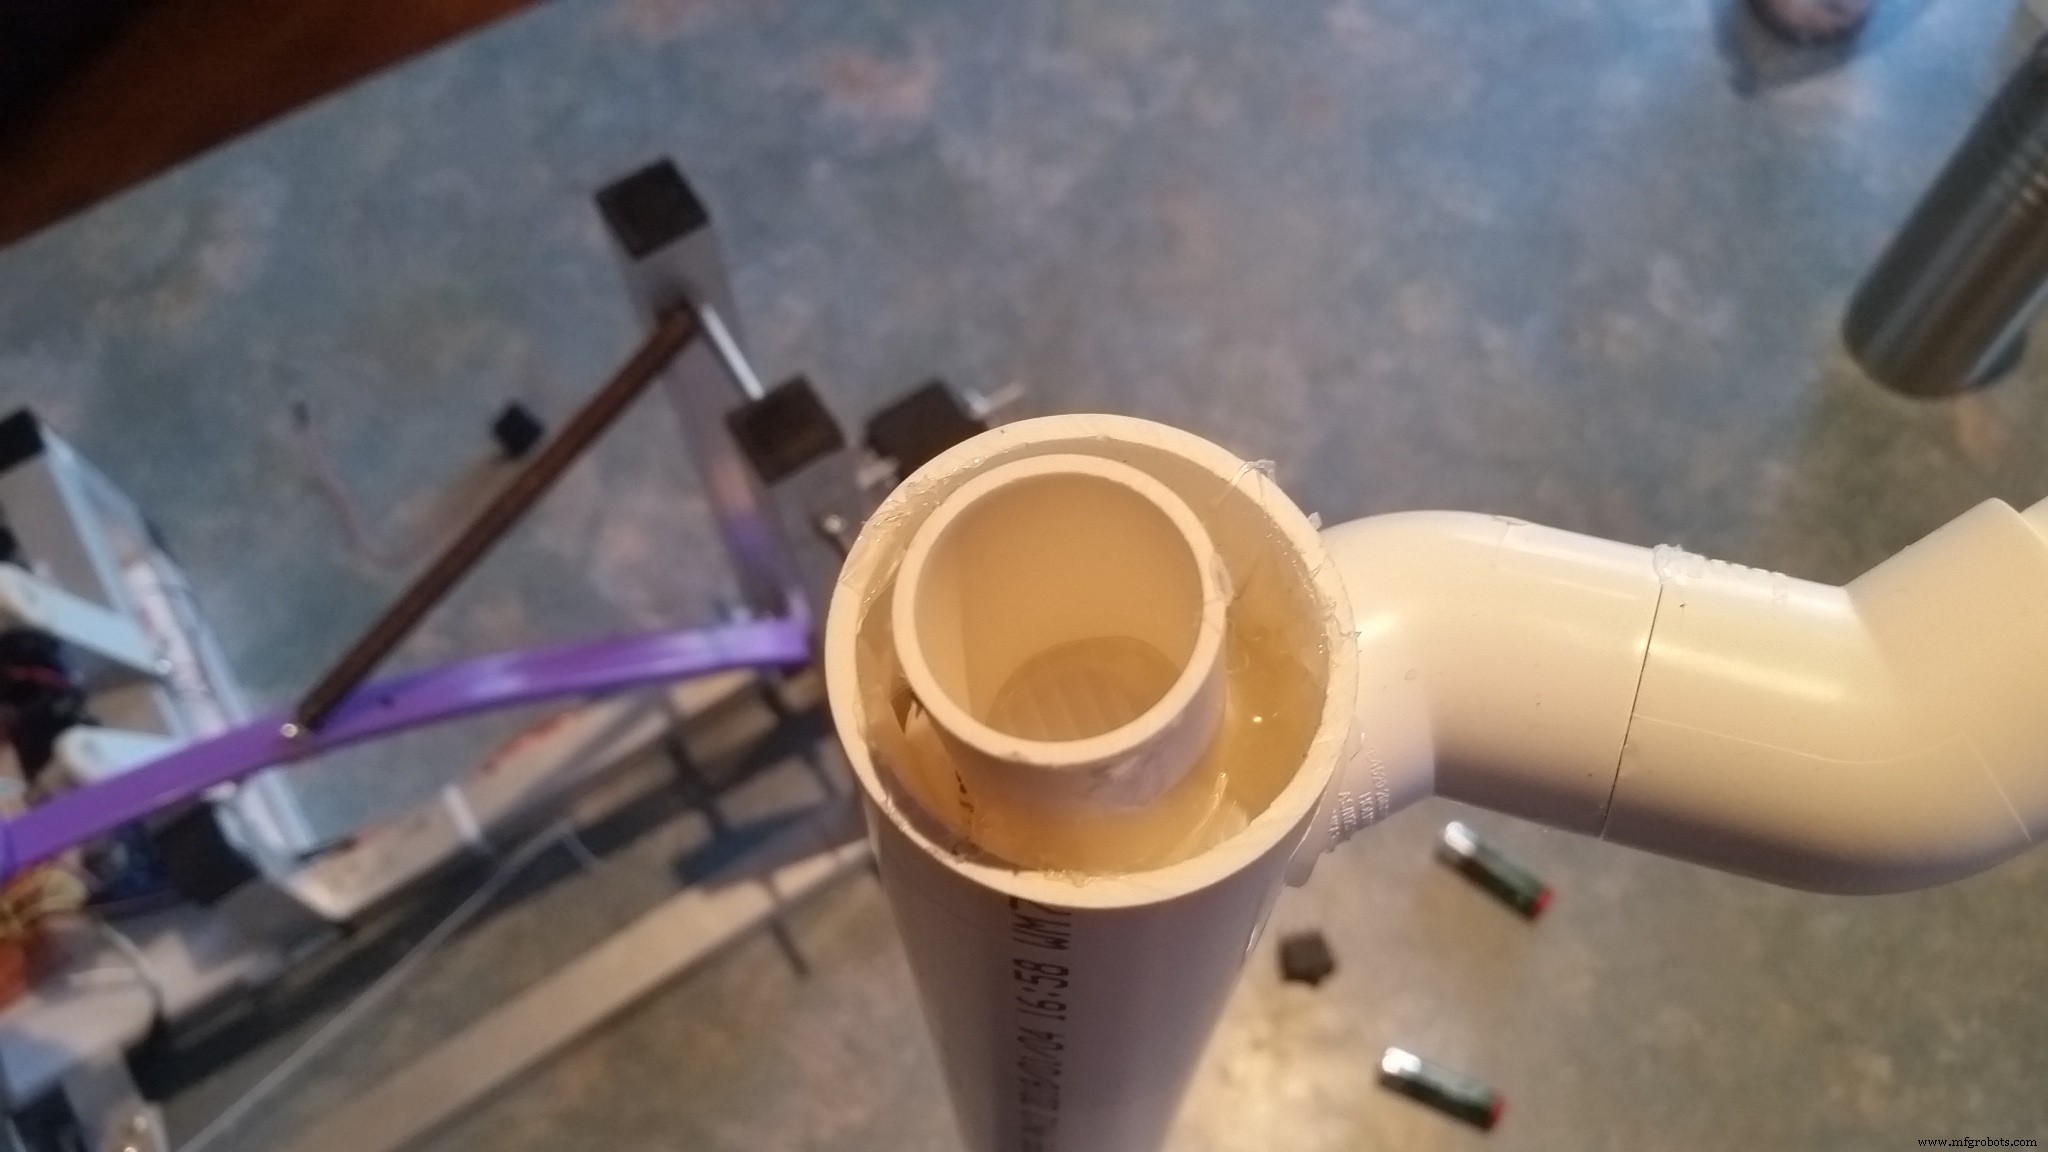
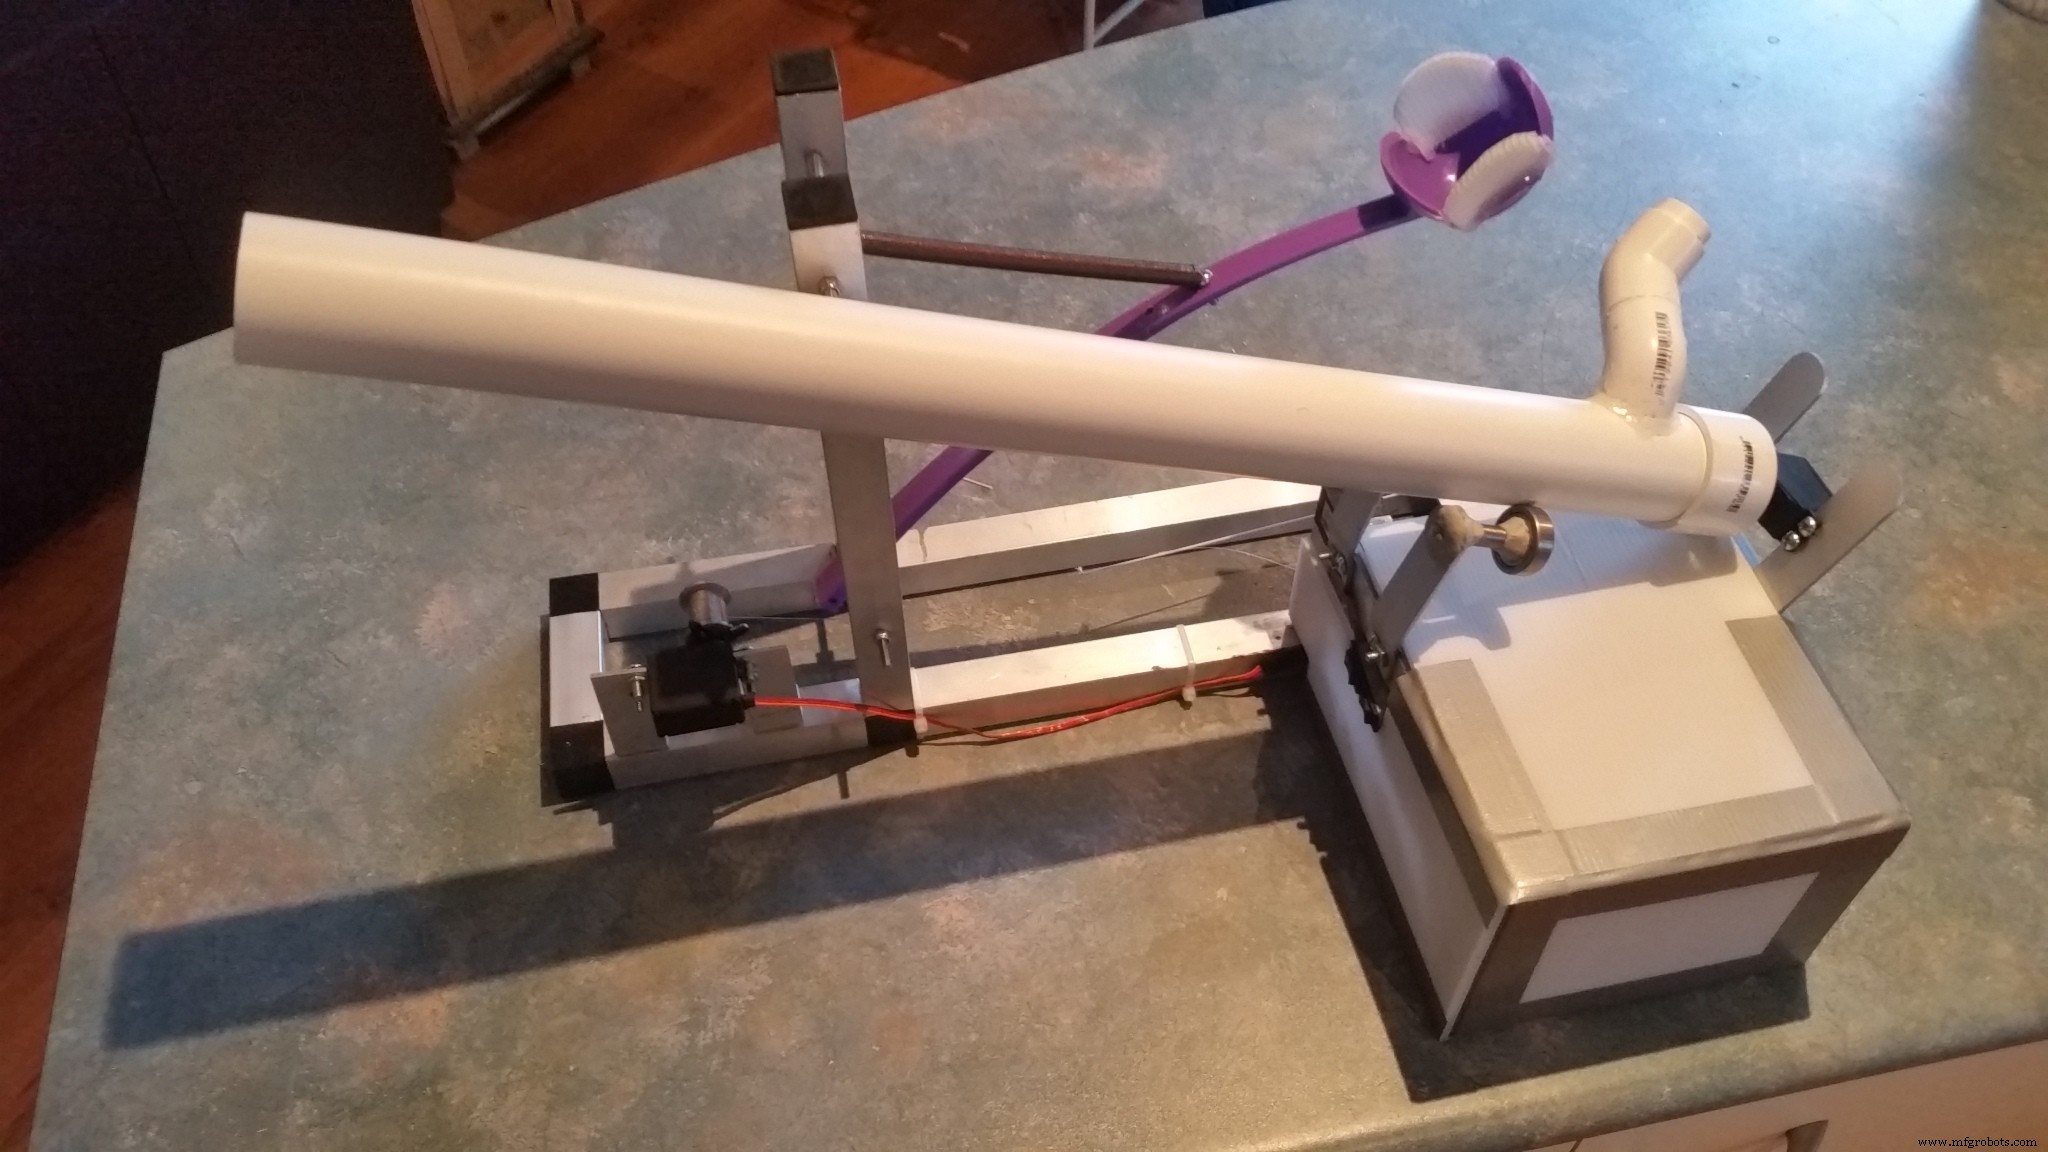
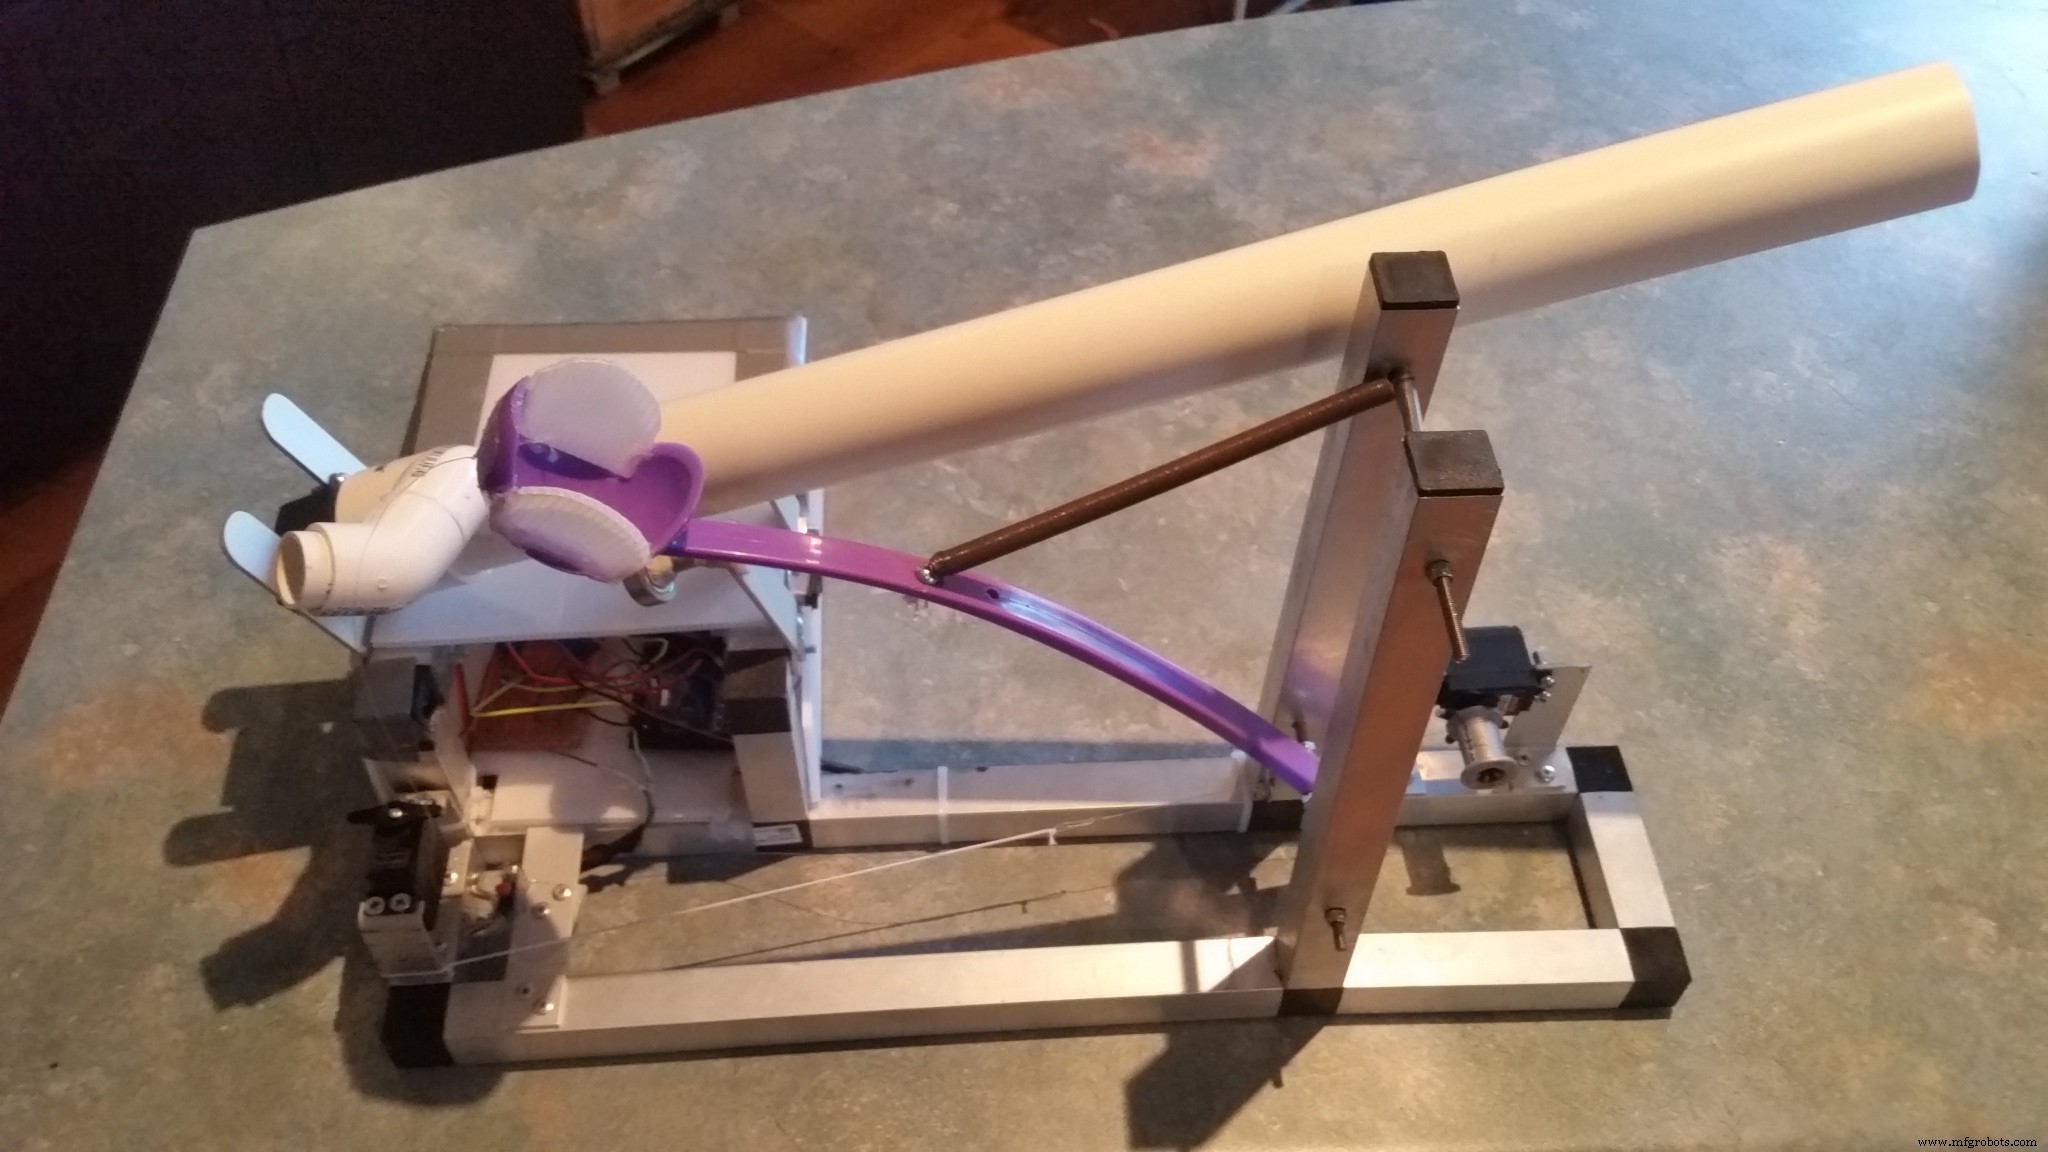
Конструкция полностью на ваше усмотрение: пластик, дерево, металл. Размер — тоже. Хотите больше корма — делайте больше.
Я фанат переработки/рециклинга. Многое взял из сарая. Основная рама — алюминиевые профили 25×25 мм и пластиковые соединители «connect-it». Крепления для моторов — алюминий 25×3 мм.
Идея подачи корма взята из проекта: IoT Pet Feeder — спасибо команде circuito.io!
Держатель — труба ПНД 40 мм. Рычаг — два угла 45°, склеенные термоклеем в большую трубу. Добавлен еще один угол 45° для удобной загрузки корма. Всё разборное для модификаций.
Ось подачи выполнена на подшипниках — снимает нагрузку с сервопривода. Крепления сделал из металлических стержней и эпоксидной смолы «knead it». Труба вращается плавно.
Рычаг катапульты — дешевый теннисный мяч-бросатель за $2.
Сила катапультирования — старая пружина из мастерской (видно ржавчину). Размер, тип и жесткость пружины критичны. Нужно балансировать: сила сервопривода, жесткость пружины, гибкость рычага. Я выбрал конструкцию с подвижным рычагом — создает непредсказуемость падения корма. Крышка ложеца на рычаге добавляет случайности. Собаке веселее искать еду.
Рычаг тянится леской через металлический уголок, под платформой с конечным выключателем, вдоль рамы, через второй уголок (чтобы не запутаться), на втулку (пластиковая катушка от ниток) на ротаторе. Добавлен слабый резиновый шнур между леской и триггером — предотвращает зацепления при размотке.
Корпус для батарей и электроники — двухслойный пластиковый лист Tunnel Core. Конструкция прочная и легкая. Самый тяжелый элемент — фонарная батарея, скоро заменю на АА аккумуляторы.
Уроки и планы модификаций
Как в любом деле, где ты не мастер — уроков масса.
Главная проблема — заклинивание корма. Механизм подачи из чужого проекта иногда не выдает гранулы — но это даже хорошо, собака в напряжении! Обычно работает отлично.
Алюминий выдержал собаку — она неаккуратна, но пока держится.
Планирую улучшить рычаг — сделать эстетичнее. Важные узлы разборные (подача корма, электроника).
Веселый проект, собака в восторге! Готов ответить на любые вопросы.
Спасибо Hackster и вам за внимание!
Код
Автоматическая катапульта — код для Arduino
/* Automatic pet food flinger by Nathan King June 2018 */
#include <Servo.h>
int FoodDeliveryReleasePosition = 115;
int FoodDeliveryHoldPosition = 0;
int TriggerReleasePosition = 90;
int TriggerHoldPosition = 0;
int limit_switch = 3;
int switch_state = 0;
Servo fooddelivery;
Servo trigger;
Servo rotater;

void setup() {
  rotater.attach(2);
  trigger.attach(4);
  fooddelivery.attach(5);
  pinMode(limit_switch, INPUT);
  Serial.begin(9600);
}

void loop() {
  rotater.write(89); // стоп ротатора
  delay(500);
  // Стартовые позиции
  fooddelivery.write(FoodDeliveryHoldPosition); delay(1000);
  trigger.write(TriggerHoldPosition); delay(1000);
  trigger.write(TriggerReleasePosition); delay(1000);
  // Цикл до срабатывания концевика
  switch_state = digitalRead(limit_switch);
  Serial.println(switch_state);
  while (switch_state == HIGH) {
    switch_state = digitalRead(limit_switch);
    Serial.println("Switch is off");
    rotater.write(75); // вращение по часовой
  }
  Serial.println("Switch is on");
  rotater.write(89); // стоп
  // Удержание рычага триггером и возврат ротатора
  trigger.write(TriggerHoldPosition); delay(1000);
  rotater.write(110); delay(4500);
  rotater.write(89); delay(2000);
  // Подача корма
  fooddelivery.write(FoodDeliveryReleasePosition); delay(500);
  fooddelivery.write(FoodDeliveryReleasePosition); delay(1000); // ждем выпадения
  fooddelivery.write(FoodDeliveryHoldPosition); delay(150);
  // Пауза перед выстрелом
  rotater.write(89); delay(1000);
  // ВЫСТРЕЛ!
  trigger.write(TriggerReleasePosition); delay(3000); // время на поиск еды
}
Схемы
Производственный процесс
- Гигиенический дизайн для пищевой и перерабатывающей промышленности: от чистоты к экономии затрат
- Выбор контроллеров и регистраторов для производства пищевых продуктов и напитков
- Низкоэмиссионные ацетальные мастербатчи для автопрома и не только — экспертно разработанные Tosaf Color Service
- B&R запускает надежный высокопроизводительный компьютер для автономных сельхоз- и строительной техники
- Профессиональные советы по ЧПУ-обработке титана — аэрокосмика, автопром и не только
- Прецизионная автоматизация скользящего головного блока для швейцарского и производственного токарения
- Правильное нанесение металлических смазок: избегайте пересмазывания и повышайте производительность
- Invar Insights: тренды умных складов, формирующие 2021 год и далее
- Универсальные вендинг-машины для еды: от снеков до свежих сэндвичей
- Выбор правильного автоматического насоса повышения давления для дома: практическое руководство