



Wi-Servo: управление сервоприводами по Wi-Fi через веб-браузер
Компоненты и материалы
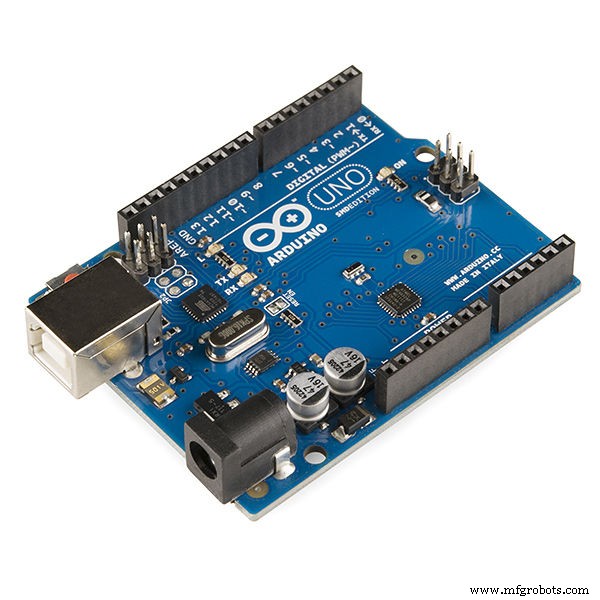
| Arduino UNO | × | 1 |
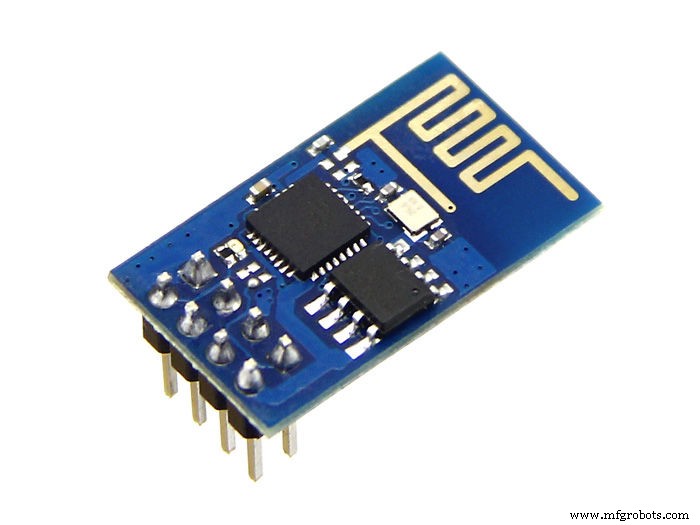
| ESP8266 ESP-01 | × | 1 |
| Arduino Proto Shield | × | 1 |
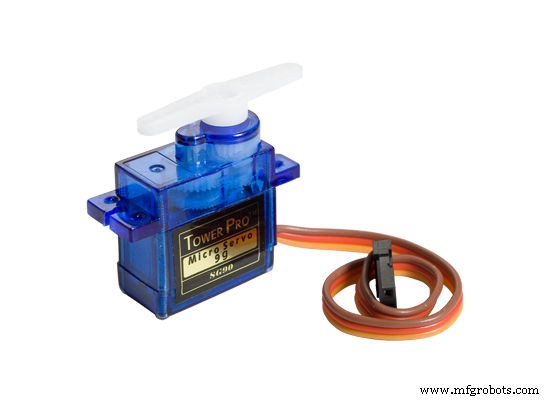
| SG90 микросервопривод | × | 2 |
| Перемычки | × | 1 комплект |
| Резисторы 10 кОм | × | 3 |
Программное обеспечение
- Arduino IDE
О проекте
Проект демонстрирует удалённое управление сервоприводами по Wi-Fi через обычный браузер (Firefox и др.). Применение: игрушки, роботы, дроны, камеры панорамы/наклона.
Сервоприводы подключены к Arduino Uno, который выходит в Wi-Fi через ESP-01. Веб-интерфейс на HTML + jQuery.
Вдохновлено уроком Miguel (allaboutee.com) по управлению LED через ESP8266.
Техника используется в проекте Robô da Alegria:
Шаг 1: Электроника
Нужные компоненты (ссылки на покупку в оригинале): Arduino Uno, ESP8266, Proto Shield (или макетка), 3× 10 кОм, перемычки, 2× SG90, компьютер для прошивки. Питание от USB (компьютер или зарядка), можно добавить внешний БП или батарею на джек Arduino.
Шаг 2: Сборка
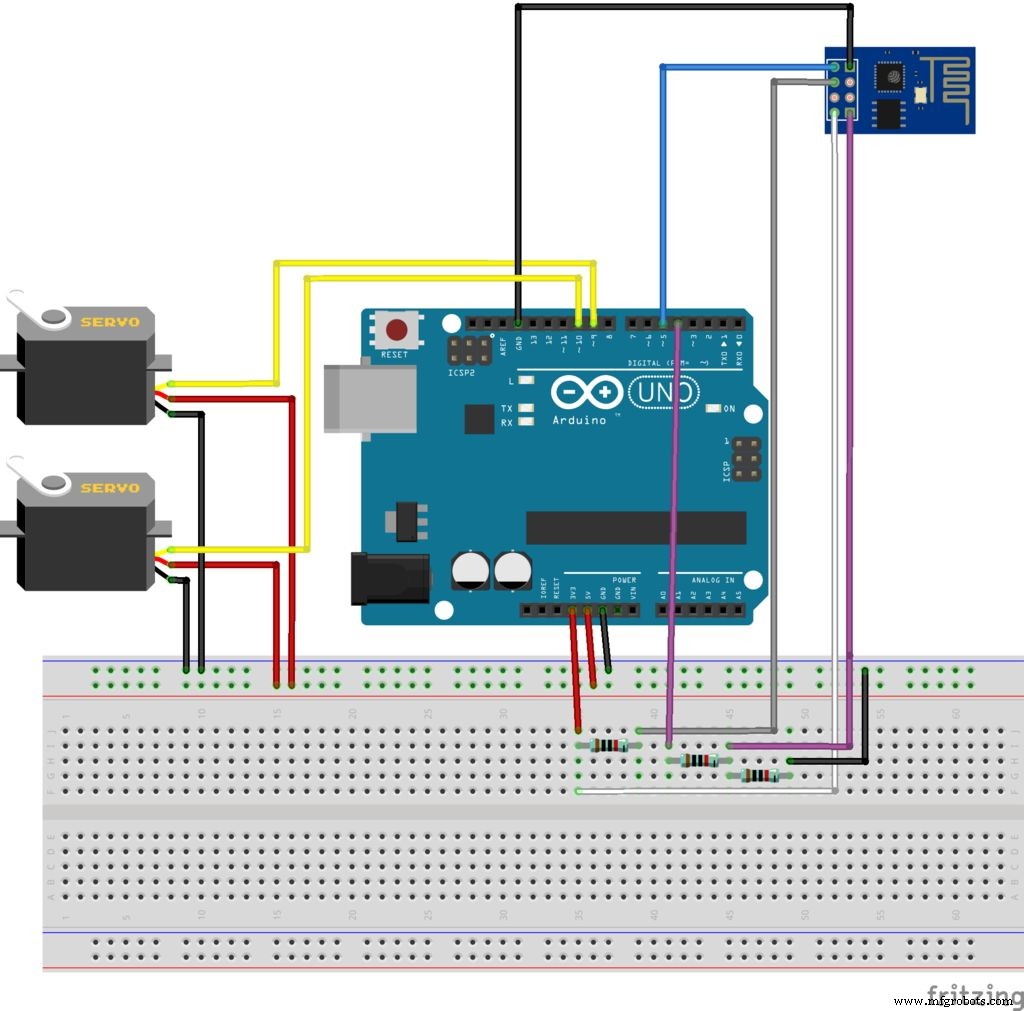
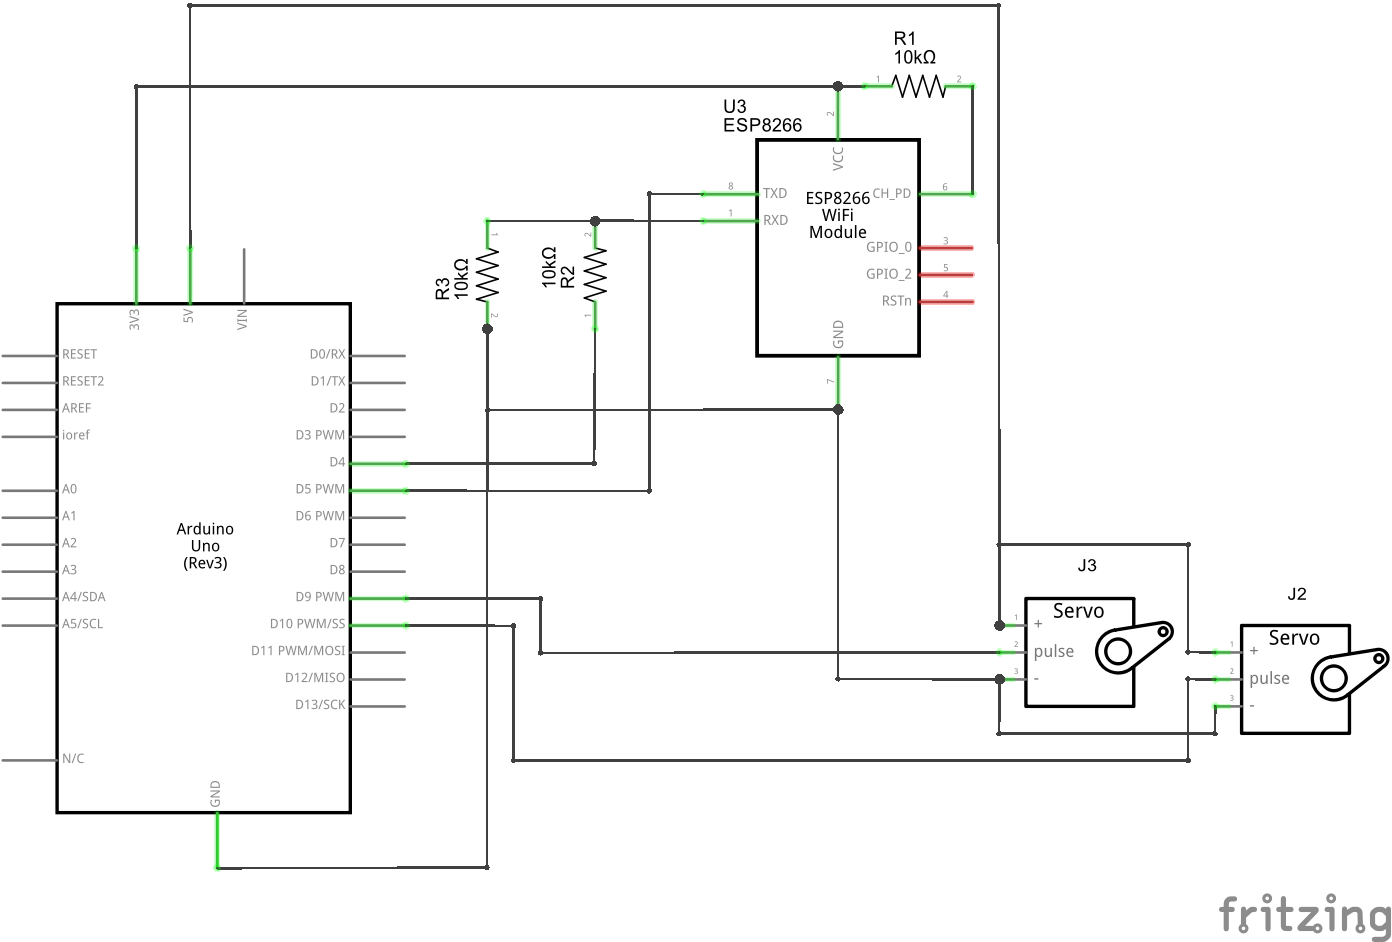
Соберите по схеме. Перемычки для ESP-01 и сервоприводов. Можно использовать Proto Shield, макетку или свой шилд. Подключите USB к Arduino.
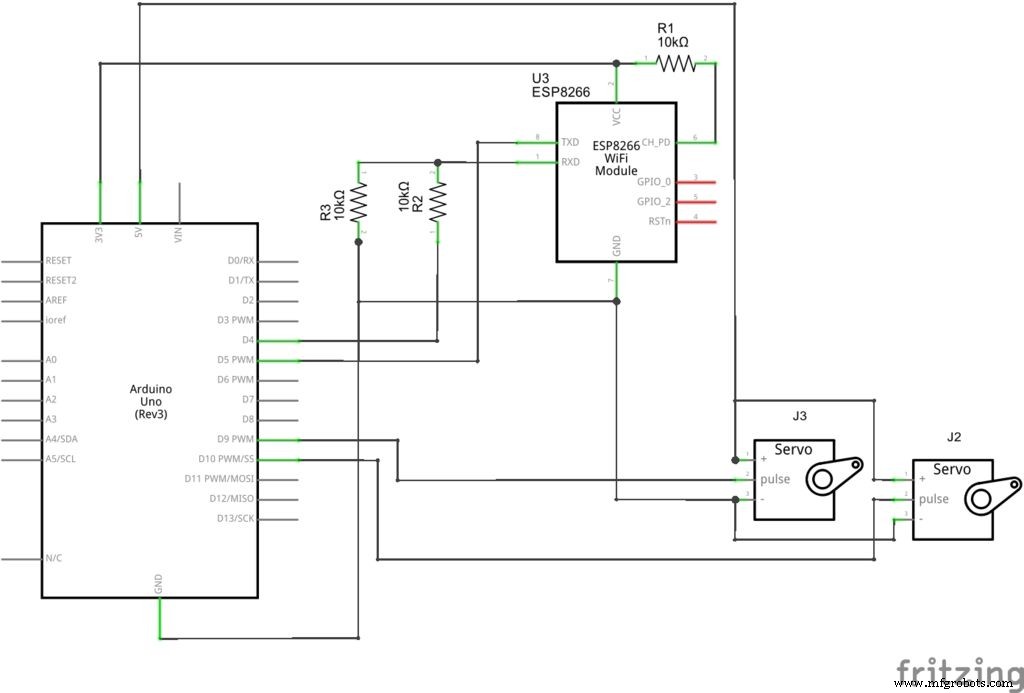
Шаг 3: Код Arduino
Установите последнюю Arduino IDE. Используется библиотека Servo.h. Чтобы избежать конфликта ESP-01 и USB при загрузке — используется SoftwareSerial. Дополнительных библиотек для ESP не требуется. Проверьте бодрейт ESP и укажите в коде.
Сервоприводы дрожат на пределах (0° и 180°) — ограничил угол 10–170° в коде и интерфейсе.
Servo.h и SoftwareSerial.h используют один таймер — это вызывает дрожание при обмене с ESP. Решение: отключать сервоприводы (detach()) после каждой команды. Альтернатива — подключить ESP к аппаратному Serial (тогда отключайте перед загрузкой).
Скачайте wi-servo.ino, замените XXXXX на SSID роутера, YYYYY — пароль. Загрузите в Arduino.
Шаг 4: Веб-интерфейс
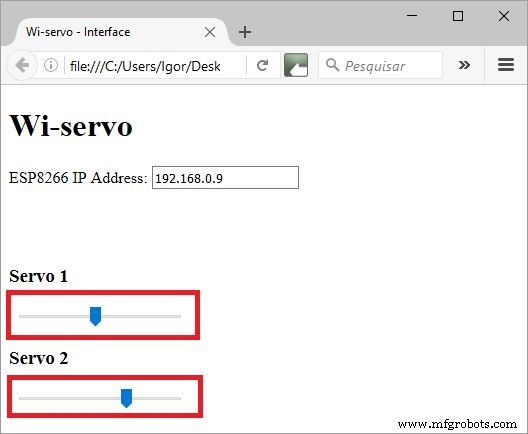
HTML-интерфейс для двух сервоприводов (можно до 4). Поле ввода IP-адреса ESP. Скачайте Wi-servo.html и jquery.js в одну папку.
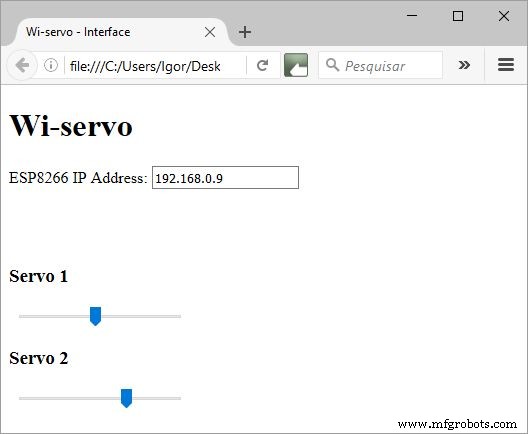
Шаг 5: Использование
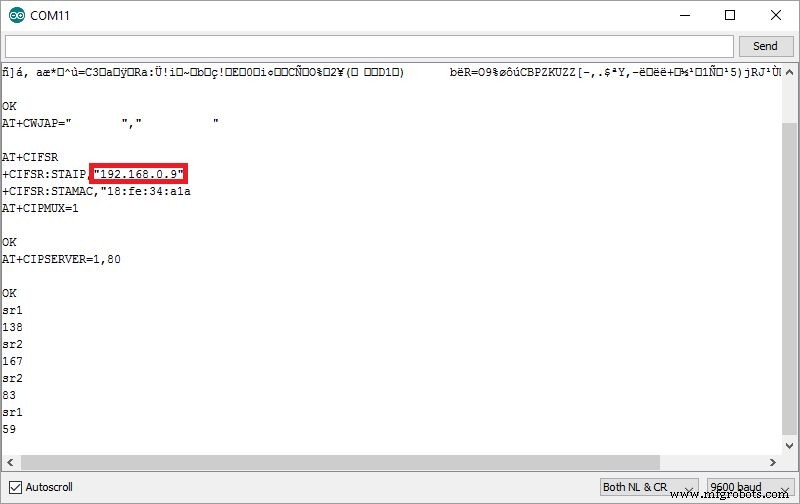
При перезагрузке Arduino подключается к Wi-Fi. В Serial Monitor проверьте подключение и узнайте IP, выданный роутером ESP-01.
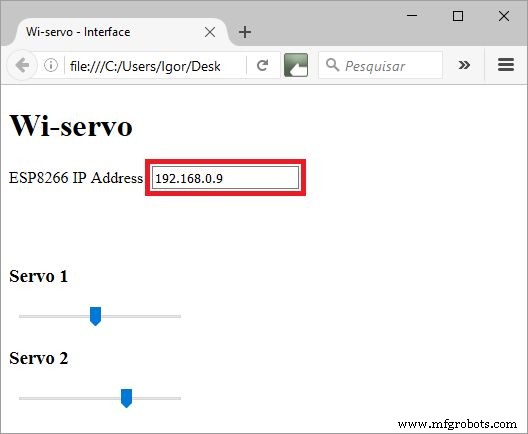
Откройте HTML-файл в браузере. Введите IP ESP-01. Ползунки задают угол каждого сервопривода. При отпускании мыши браузер отправляет запрос Arduino — сервоприводы поворачиваются.
Код
GitHub
https://github.com/ferauche/RoboAlegria
Схемы
Производственный процесс
- Создание Bluetooth-робота на Raspberry Pi с аудио-обратной связью
- Веб-сервер на Arduino Uno WiFi: управление LED через браузер
- Превращаем старую радиоуправляемую машину в джойстик-контролируемый болид на Arduino
- Простой калькулятор на Arduino UNO — базовый проект для начинающих
- Роботизированная рука 6 степеней свободы на Arduino Mega с управлением через Nunchuk
- Голосовой робот на Arduino Nano: Управление речью через Bluetooth
- Сборка портативного дисплея на основе эффекта сохранения изображения с Arduino UNO и ATtiny85
- PiBot: Робот-пианист на Arduino для точного исполнения музыки
- Сенсорный выключатель LED на Arduino UNO: простой DIY-проект
- DIY USB-трекпад на Arduino: превращаем старый ноутбучный тачпад в современное устройство ввода