



Как технологии изменили производство роботов: взгляд через 20 лет
Введение: предупреждение — можете почувствовать себя СТАРЫМ
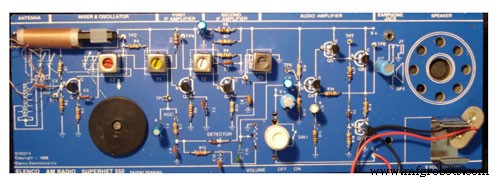
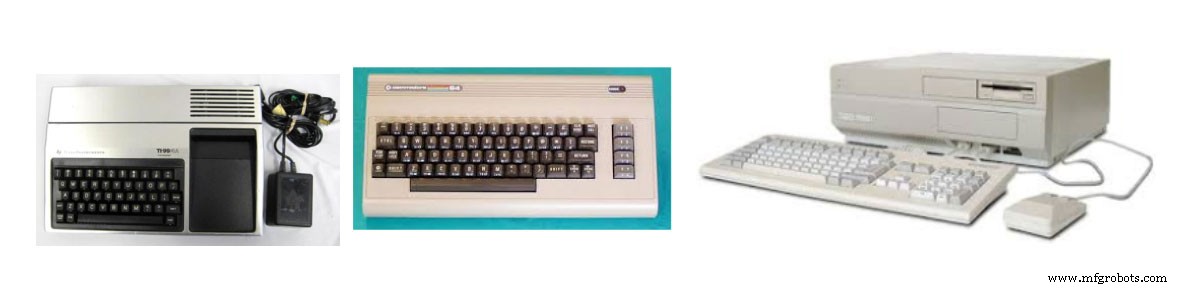
Меня зовут Стив Спэно. Мой первый электронный проект в 4 года — батарейка, два провода, лампочка фонарика. С 6 до 16 лет сам учил языки программирования (ассемблер, Бейсик, даже Си) на TI-99/4A, Commodore 64, Amiga 2000, IBM 386. Собирал наборы Heathkit — например, радиоприемник «Solid State». Кто вообще помнит Heathkit?
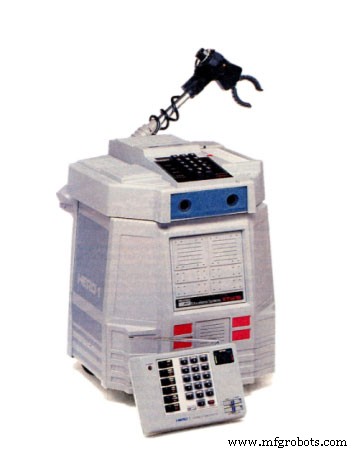
Очень хотел робота Heathkit HERO 1 — ультразвуковой детектор препятствий, подвижная рука, 8-битный ЦП. Даже радиопульт с клавиатурой для программирования прямо в шестнадцатеричном ассемблере! Представляете? Программирование в хексе на клавиатуре без отладчика? Ужас! Удивительно, но на eBay он всё ещё стоит $1500. Стоит купить — всегда хотел, такой милый!
Годами, до интернета, держал BBS на модеме 9600 бод «Inter-Dimension» — обмен сообщениями и софтом для Commodore/Amiga. Мечта — накопить $2000 (огромные деньги в 1995 для 16-летнего) на 10-мегабайтный жесткий диск для Amiga 2000. С ним был бы лучший модемный BBS!
Вырос в Скрэнтоне, Пенсильвания (США), учился на электротехнике (Университет Скрэнтона), магистр EE с концентрацией систем управления (SUNY). Первая работа EE (1998) — железо для термопринтеров касс. Главный проект — переход с 8-битного Intel на 32-битный 50 МГц с 16-битной шиной памяти. Крупный проект: софт, железо, механика. Вторая работа (2001) — SAN-системы, новый 2 Гбит/с Fibre Channel. Это было быстро — 2 Гбит по оптоволокну в 2001! Как технологии могут быть лучше??
Выпускной проект 1997 года
Узнал о странице ElectronicsLovers в Instagram — админы искали выпускники проекты. Даты не было, отправил свой 1997-го — забавное напоминание о том, как изменились технологии.
Завершая BSEE в 1997 в Университете Скрэнтона, наш дипломный проект — автономный робот, навигирующий в лабиринте. Сразу подумал о HERO1 — теперь могу построить свой, гораздо более продвинутый. HERO1 был на Motorola 6808 8-бит, 4 КБ ОЗУ (справка: современные сетевые карты PCIe 1G имеют буфер 64–256 КБ только для пакетов).
Мой робот использовал более продвинутый Intel 87x196KC — 16-битный CPU, 32 КБ внутренней EEPROM для программы, но всего 512 байт ОЗУ. C-компилятор давал неоптимизированный код — управление стеком на 512 байтах было вызовом, никакого JTAG-отладчика. Но CPU имел внутренний UART — можно было выводить символы для отладки. Стандартные printf/sprintf не поддерживались — мало памяти.
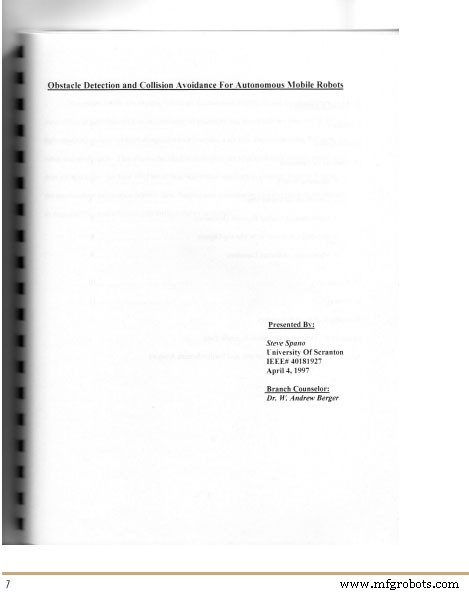
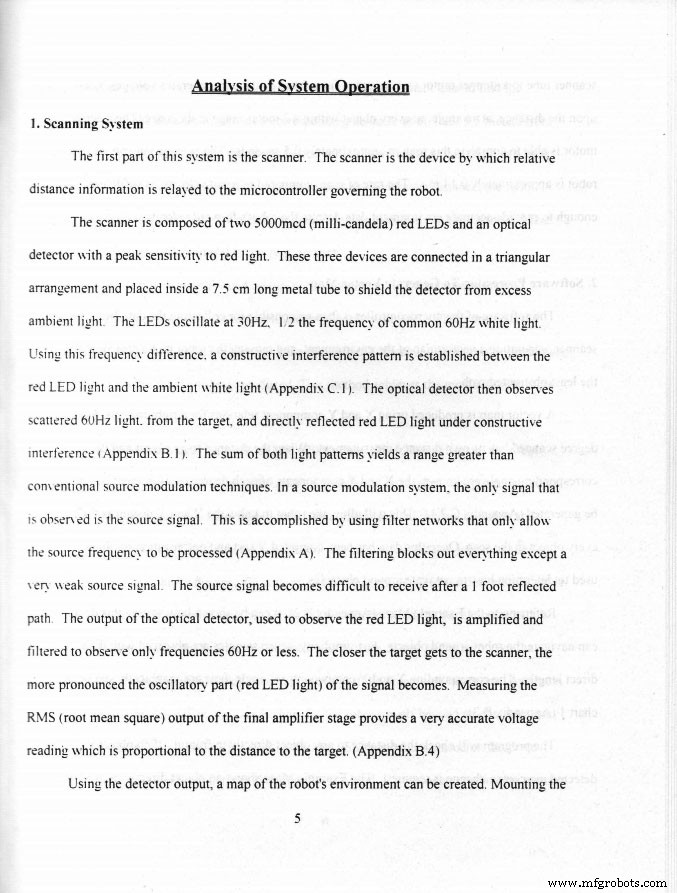
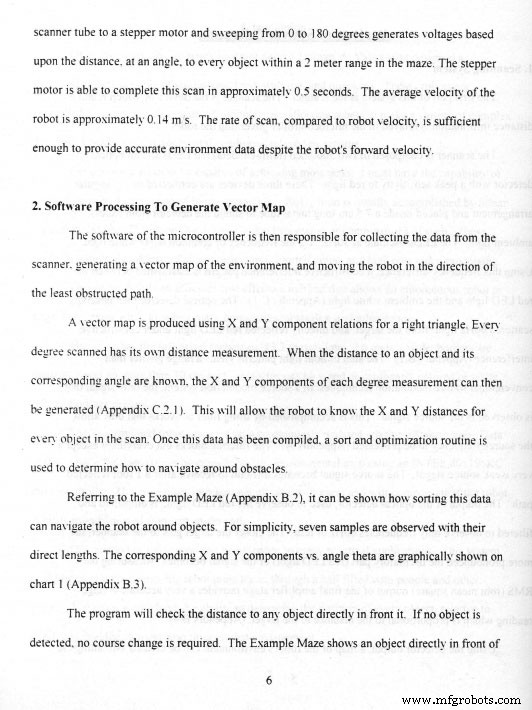
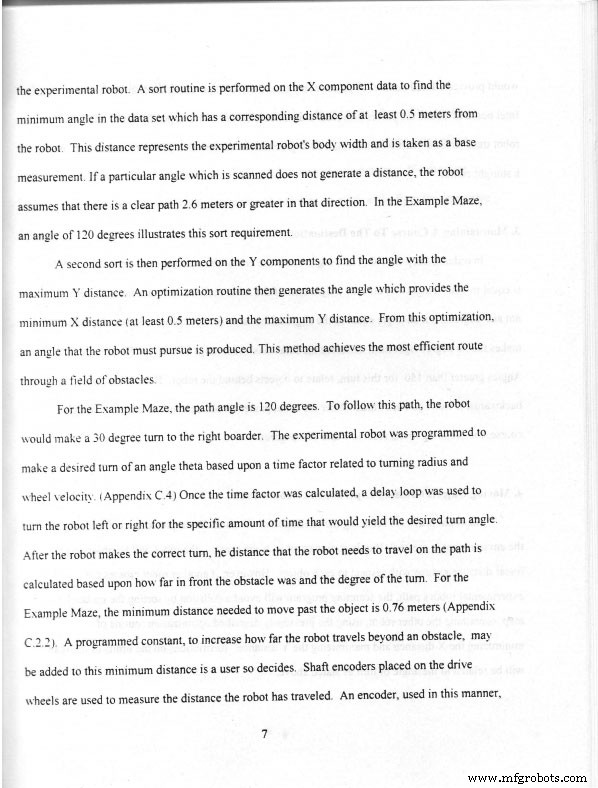
Разные цепи: драйверы FET для моторов, позволяли CPU управлять 12В моторами для движения. Примитивная «Лидар» система: лазерный LED, зеркало, детектор. Давала «1 бит» обзор комнаты впереди. «Образ» — условно. Карта препятствий (вкл/выкл) в 32 байтах. Код пытался определить: щель или стена в лабиринте. На соревнованиях робот прошел лабиринт успешно. Написал статью — 2-е место в IEEE Student Paper Competition 1997 (George Washington University). Робот работал, меня выпустили инженера.
Выпускные проекты 2018 года
Недавно был в Скрэнтоне как Industry Advisor — идеи для курсов по запросам индустрии. Спросил профессора про робототехнику — что делают студенты сейчас.
Университет всё ещё проводит робо-соревнования ежегодно, но теперь региональные и национальные. Роботы студентов — в сотни раз сложнее. CPU — ARM9/ARM11 (Raspberry Pi). Код на C под Linux, прямое интерфейсирование с USB-HD камерами — реальное зрение на роботе. Linux, Raspberry Pi, открытые проекты на GitHub/Google — доступ к алгоритмам детекции и распознавания образов. Разработка: скачивание открытых алгоритмов, отладка удаленными эзернет-мониторами — видят каждую переменную, пошаговая отладка. Студенты тратят больше времени на умные алгоритмы навигации для преимущества на соревнованиях.
Мой первый рефлекс: «Как нечестно!» В мое время хранили весь образ в 32 байтах, руками писали менеджер стека для работы в 512 байтах ОЗУ. Raspberry Pi — даже не «пик» технологий, но световые годы впереди 1997. Не только железо сложнее, но среда разработки/отладки позволяет фокусироваться на дизайне, а не на борьбе с памятью. Но основа та же: робот должен двигаться. Студенты всё равно подключают 3.3В порт процесса к 12В мотору через транзисторы/FET — возвращаются к базовой схемотехнике, учат фундаментальные компоненты.
Улыбнулся: базовые принципы неизменны, студенты это знают. Сложная электроника всё равно опирается на единичные транзисторы — один снаружи CPU включает мотор, 5 триллионов внутри — обрабатывают образ и навигацию.
https://news.scranton.edu/articles/2017/03/FIRST-Robot-Comp-2017.shtml
Что дальше?
Моя 3-я «работа» — которую имею до сих пор — консалтинг по электронике и софту. Начал в 2001 — полно работы и неожиданностей. Нанял дюжину людей, проекты: блоки питания, драйверы принтеров, обработка образов, сетевые приборы, HDD, криптография. План — фокус на любимой технологии — Xilinx FPGA.
Современные FPGA (Kintex/Artix) объединяют лучшее железа и софта: переконфигурируемое железо, переконфигурируемый софт, одновременная отладка. Проект для масс-спектрометра: ограничения скорости и сбора данных. Решение — «просто добавь ядро процессора». Почти магия: однoyдерное стало двухъядерным, разделение бытовых и критичных задач. Возможность переконфигурировать физическое устройство (FPGA), добавляя ядра — в 1997 было трудно представить. Сейчас — рутина.
План — вернуться в Скрэнтон в этом году, поговорить со студентами о текущих FPGA-проектах. Буду фокусироваться на них в работе; может, в будущем смогу наставлять молодых инженеров на старте карьеры. P.S. «Скор» = 20 лет. Пришлось проверить. Я инженер, не англист.
Приложение А — фрагменты моей роботизированной статьи или
«Как изменились времена»
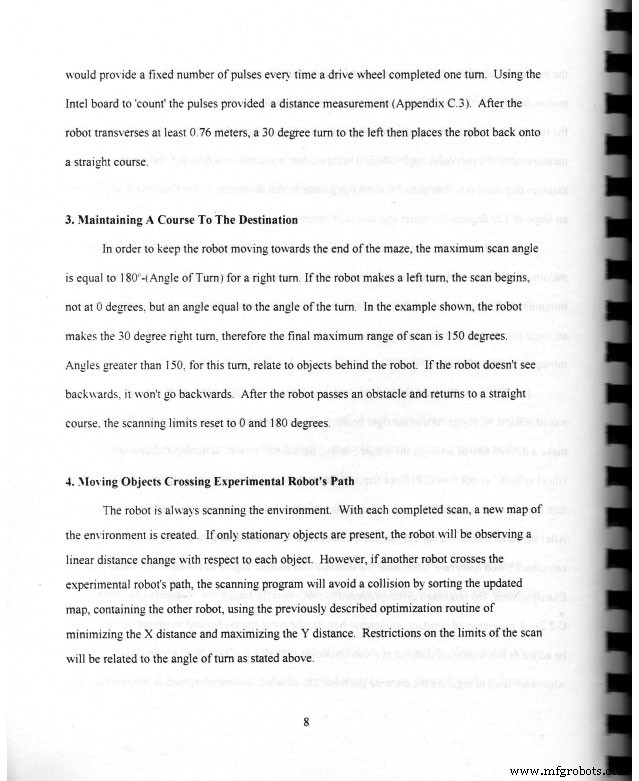
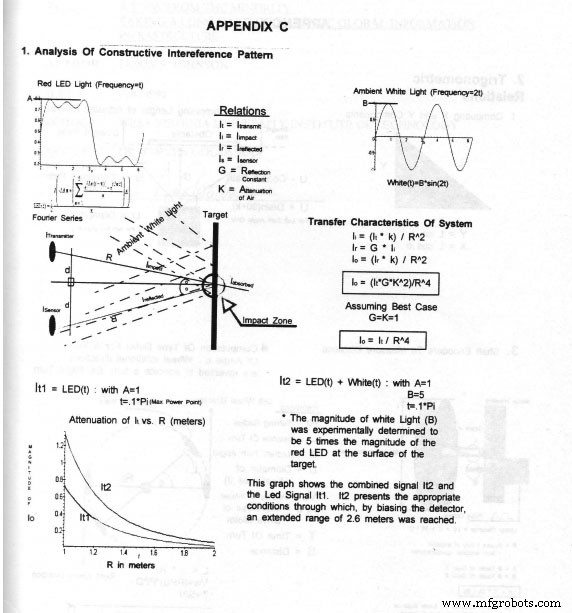
Статья написана г-ном Спэно, он в нашей команде. Кликните сюда, если хотите прочитать его биографию.
Промышленные технологии
- Ванадий: от открытия к современным применениям — исторический обзор
- Защита облачных технологий: лучшие практики для защиты данных и митигации рисков
- Создание робота на Arduino и Raspberry Pi: пошаговое руководство
- Как современные технологии революционизировали резьбу по пасхальным яйцам
- Робот Star Automation с кистью блестит на NPE2018
- 9 фундаментальных законов технологий, изменивших мир: от Пифагора до Мура
- Революция в производстве: влияние ЧПУ на точность и эффективность
- Инвестиции в технологии: как логистические провайдеры могут модернизировать операции
- Трансформирующее влияние ЧПУ-фрезеров на повседневную жизнь
- Майкл Логгинс: ведет цифровую трансформацию SMC к гибкой, единой глобальной культуре