



Синхронные двигатели: конструкция, работа и применение
Однфазные синхронные двигатели
Компактные однфазные синхронные двигатели идеально подходят для приборов точного тайминга, таких как кварцевые часы и магнитофоны. Хотя батарейные кварцевые часы повсеместны, сетевая версия обеспечивает высокую долговременную точность, поскольку операторы электростанций активно поддерживают частоту сети. Если частота снижается, операторы компенсируют это, чтобы часы шли точно.
Большие и малые синхронные двигатели
Когда номинальная мощность превышает 10 л.с. (10 кВт), более высокий КПД и опережающий косинус фи больших синхронных двигателей становятся особенно ценными в промышленности. Эти двигатели обычно на несколько процентов эффективнее обычных асинхронных, хотя механически они более сложны.
Поскольку двигатели и генераторы имеют одинаковую фундаментальную конструкцию, генератор может функционировать как двигатель и наоборот.
Асинхронный двигатель напоминает альтернатор с вращающимся полем. На рисунке ниже показаны малые альтернаторы с постоянным магнитом вращающегося поля. Установка может представлять собой два синхронизированных альтернатора с механическими приводами, альтернатор, соединенный с синхронным двигателем, или два двигателя, запитанные от внешнего источника.
Ключевое требование: все роторы должны работать на одной номинальной частоте и оставаться в фазе — то есть они синхронизированы. Процедура синхронизации:
- Разомкнуть ключ.
- Разгонять оба альтернатора до одной механической скорости.
- Сдвинуть фазу одного блока до согласования выходов переменного тока.
- Замкнуть ключ до возникновения дрейфа.
После синхронизации альтернаторы блокируются вместе, требуя значительного крутящего момента для рассинхронизации.
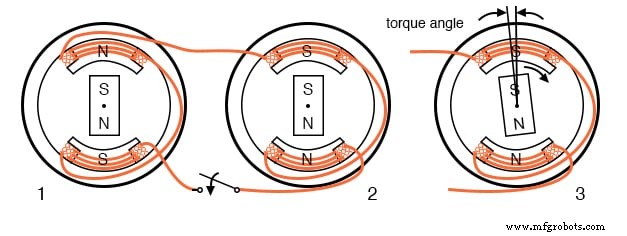
Синхронный двигатель работает в шаге с альтернатором
Учет крутящего момента в синхронных двигателях
Приложение дополнительного крутящего момента в направлении вращения к одному из вращающихся альтернаторов смещает его ротор относительно статорного магнитного поля, сохраняя синхронизм. Ротор начинает отдавать энергию в сеть переменного тока как альтернатор. И наоборот, добавление нагрузки, такой как тормоз, задерживает ротор, забирая энергию из сети как двигатель.
Чрезмерный крутящий момент или сопротивление могут вытолкнуть ротор за пределы максимального угла крутящего момента, вызывая потерю синхронизма. Генерация крутящего момента возможна только при сохранении синхронизма.
Разгон синхронных двигателей до рабочей скорости
В отличие от альтернаторов, малый синхронный двигатель не саморазгоняется. Он должен быть разогнан до скорости, близкой к электрической, прежде чем сможет захватить скорость вращения генератора. По достижении синхронной скорости двигатель сохраняет синхронизм и развивает крутящий момент.
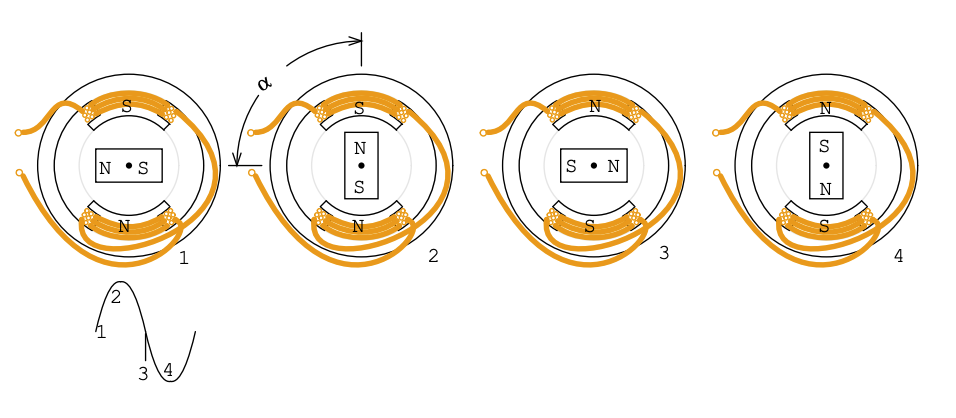
Синусоидальный привод синхронного двигателя
Ротор двигателя испытывает переменный крутящий момент, пока статорное поле проходит свой цикл. На положительном пике северный полюс ротора максимально отталкивается; при нулевом напряжении крутящий момент минимален; на отрицательном пике ситуация обращается. За полный цикл крутящий момент колеблется между максимумом и минимумом.
Под нагрузкой ротор отстает от идеальной позиции на угол α. Максимальный крутящий момент достигается при α = 90°, за пределами которого теряется синхронизм. На практике ток однфазного синхронного двигателя пульсирует при чередовании полярности.
Поскольку ротор — постоянный магнит, его необходимо разогнать до частоты, близкой к чередующемуся полю, с помощью вспомогательного асинхронного двигателя перед синхронизацией.
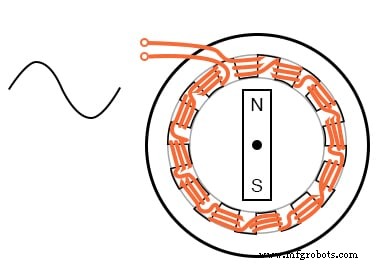
Добавление полюсов снижает скорость
Двухполюсный альтернатор выдает синусоиду 60 Гц при 3600 об/мин (60 об/с). Добавление пар полюсов снижает скорость: 4-полюсный → 1800 об/мин; 12-полюсный → 600 об/мин. Многошарийные синхронные двигатели более эффективны и имеют больший крутящий момент.
Однобобинный 12-полюсный синхронный двигатель
Вместо намотки 12 катушек для 12-полюсного двигателя, одна катушка чередуется с двенадцатью стальными полюсными наконечниками. За один механический оборот ротор-постоянный магнит встречает шесть пар полюсов, что дает скорость в шесть раз ниже, чем у 2-полюсного двигателя.
Воспроизведено с разрешения Westclox History на www.clockHistory.com
Статор 12-полюсного синхронного часового двигателя Westclox изготовлен с одной катушкой, что делает его экономичным для низкокрутящих применений. Двигатель 600 об/мин приводит редуктор, перемещающий стрелки часов.
В: Если двигатель Westclox работает на 600 об/мин от источника 50 Гц, сколько полюсов потребуется?
О: 10-полюсный двигатель (5 пар полюсов) будет вращаться на 50 Гц ÷ 5 = 10 об/с, или 600 об/мин.
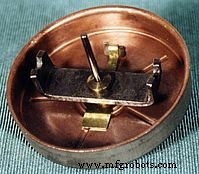
Воспроизведено с разрешения Westclox History на www.clockHistory.com
Ротор сочетает стержень постоянного магнита со стальным индукционным стаканом. Индукционный стакан обеспечивает саморазгон; ранние конструкции не имели этого компонента.
Трехфазные синхронные двигатели
Трехфазный синхронный двигатель создает электрическое вращающееся поле в статоре. Эти двигатели не саморазгоняются от фиксированного питания 50 или 60 Гц и обычно используют электромагнитный ротор вместо постоянного магнита для много лошадиных сил.
Крупные промышленные синхронные двигатели превосходят асинхронные по КПД и могут корректировать запаздывающий косинус фи благодаря своему опережающему косинусу фи. Скорость ротора в об/мин задается формулой S = f × 120 / n, где f — частота сети (Гц), n — число пар полюсов.
4-полюсный на фазу двигатель работает на 1800 об/мин при 60 Гц и 1500 об/мин при 50 Гц. Когда статорные фазы подводится последовательно (φ-1, φ-2, φ-3), результирующее магнитное поле вращается плавно, а не дискретно.
Крупные синхронные двигатели используют электромагниты с контактными кольцами и саморазгоняются за счет встроенных белокопатых проводников. Ротор возбуждается только после достижения скорости, близкой к синхронной.
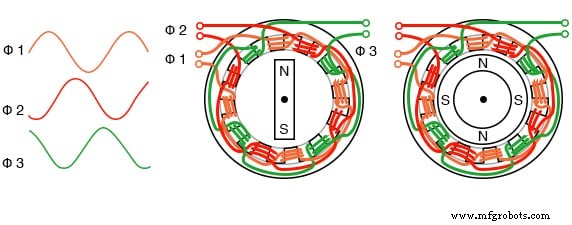
Трехфазный 4-полюсный синхронный двигатель
Малые многофазные синхронные двигатели
Малые многофазные синхронные двигатели запускаются путем плавного увеличения частоты привода от нуля до рабочей. Управляющие сигналы обычно генерируются электронно; в большинстве случаев это синусоиды, но прямоугольные волны могут использоваться в менее требовательных приложениях.
Эти двигатели обычно называют бесколлекторными двигателями постоянного тока. Настоящие синхронные двигатели запитываются синусоидальными формами волн, тогда как двух- или трехфазные приводы требуют соответствующих статорных обмоток.
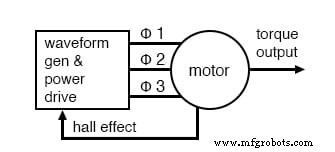
Электронный синхронный двигатель
Блок-схема показывает приводную электронику для низковольтного (12 В постоянного тока) синхронного двигателя. Двигатель содержит интегрированный датчик положения, выдающий низкоуровневый сигнал, пропорциональный скорости вращения.
Варианты датчиков положения включают устройства Холла для тайминга коммутации, высокоточные резольверы, индукционные энкодеры Inductosyn или оптические энкодеры. Для постоянной точной скорости (например, дисководы) можно использовать тахометр и фазовую автоподстройку частоты (ФАПЧ). ФАПЧ сравнивает сигнал тахометра с кварцевым опорным для поддержания синхронизма.
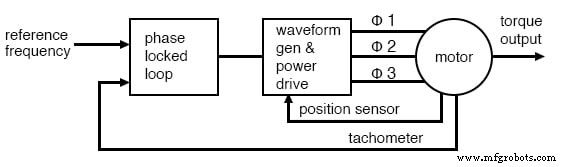
Фазовая автоподстройка частоты управляет скоростью синхронного двигателя
Бесколлекторный двигатель постоянного тока
Двигатели, приводимые в действие прямоугольными токами, часто с датчиками Холла, называют бесколлекторными двигателями постоянного тока. Они демонстрируют больший пульсирующий крутящий момент, чем синусоидально-управляемые синхронные двигатели, что допустимо для многих применений. Однако в точных устройствах, таких как магнитофоны, пульсирующий крутящий момент должен быть минимизирован.
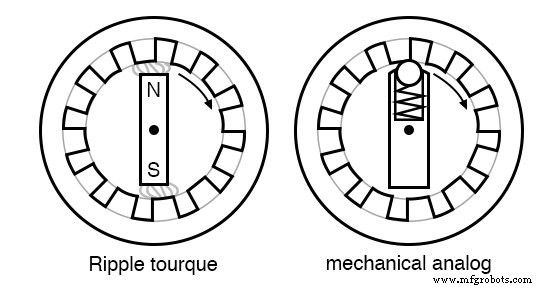
Пульсирующий крутящий момент и механическая аналогия
Пульсирующий крутящий момент, или коггинг, возникает от магнитного притяжения между полюсами ротора и полюсными наконечниками статора. Синусоидальная ЭДС самоиндукции получается только при синусоидальном распределении статорного поля. Распределенные обмотки через много щелей снижают нечетные гармоники, давая более синусоидальное поле.
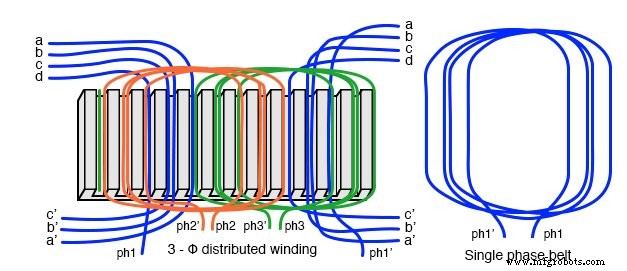
Распределенные в пояс обмотки создают более синусоидальное поле
Для двухфазного двигателя, запитываемого синусоидами, крутящий момент остается постоянным на протяжении оборота благодаря тождеству sin²θ + cos²θ = 1. Синхронизация требует точного индикатора положения ротора — резольверы или энкодеры обеспечивают это разрешение.
Широтно-импульсная модуляция (ШИМ) может эффективно аппроксимировать синусоиду. Каждая фаза требует схему привода, подающую форму волны с соответствующим фазовым сдвигом.
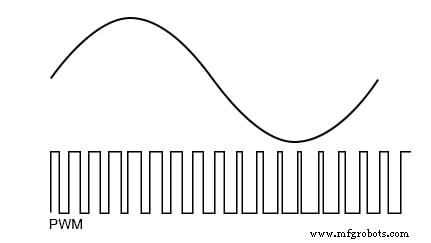
ШИМ аппроксимирует синусоиду
Преимущества синхронных двигателей
Синхронные двигатели достигают более высокого КПД, чем асинхронные, и могут быть меньше при использовании высокоэнергетических постоянных магнитов. Современная твердотельная электроника обеспечивает переменную скорость.
Хотя асинхронные двигатели доминируют в рельсовой тяге, малые синхронные двигатели внутри приводных колес предлагают преимущества в весе и КПД. Высокотемпературные сверхпроводящие синхронные двигатели могут весить в пять-три раза меньше обычных медных.
Экспериментальные сверхпроводящие синхронные двигатели достигли уровня мощности, необходимого для привода эсминца. Переменные частотные приводы необходимы во всех этих применениях; они также должны снижать напряжение питания на низких скоростях из-за уменьшения индуктивного сопротивления.
Максимальный крутящий момент возникает, когда ротор отстает от статорного поля на 90°. Превышение этого угла разрушает синхронизм, а меньший запаздывание уменьшает крутящий момент. Точное измерение положения ротора и векторное фазовое управление — реализуемые через быстрый микропроцессор и ШИМ — поэтому критически важны.
Поскольку статор синхронного двигателя идентичен статору асинхронного, промышленные электронные системы регулирования скорости для асинхронных двигателей применимы и к крупным синхронным. «Развертывание» ротора и статора дает линейный синхронный двигатель, идеальный для высокоточного линейного позиционирования.
СВЯЗАННЫЕ РАБОЧИЕ ЛИСТЫ:
- Рабочий лист по теории двигателей переменного тока
Промышленные технологии
- Понимание однофазных индукционных двигателей: типы, работа и повышение эффективности
- Понимание коллекторных двигателей переменного тока: конструкция, типы и применения
- Поиск неисправностей двигателей с фазным ротором: практическое руководство
- Совет по надежности электродвигателей: сократите циклы пуска для защиты оборудования
- Продление срока службы двигателя: экспертные советы по обслуживанию
- Почему жидкостно-охлаждаемые двигатели обеспечивают высокую производительность и низкий шум в промышленных…
- 7 проверенных шагов для оптимизации обслуживания электродвигателей
- Понимание ключевых различий между двигателями постоянного и переменного тока
- Продвинутые бесколлекторные двигатели постоянного тока (BLDC) и решения автоматизации
- Бесколлекторные двигатели постоянного тока (BLDC): профессиональное руководство