



Повышение производственной эффективности: как роботы и человеческие команды сотрудничают для безопасности и синергии
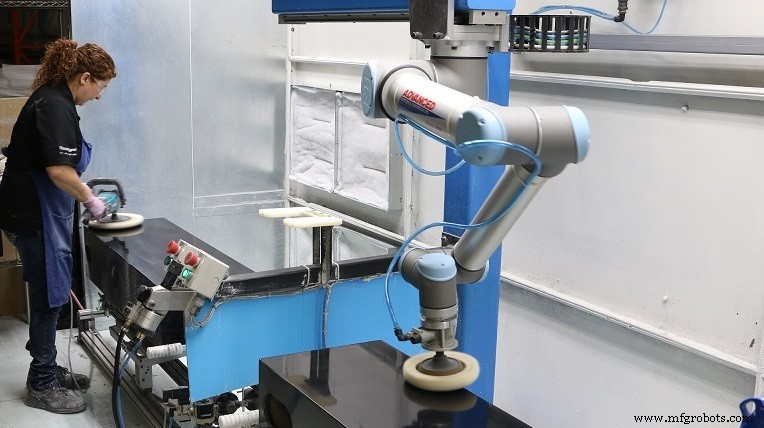
Эффективное производство требует координированных систем цехового персонала, оборудования и ПО. Эти системы все чаще включают роботизированные технологии, поскольку производители признают надежность, повторяемость и гибкость, которые предоставляют роботы. Согласно Международной федерации робототехники, количество промышленных роботов в использовании во всем мире увеличится до около 2,6 млн к 2019 году, примерно на один миллион больше, чем в 2015 году. Примерно 70% промышленных роботов используются в автомобильной, электро-/электронной и металлообрабатывающей отраслях.
Безопасность — первое соображение в любой производственной операции; безопасное использование промышленных роботов традиционно требовало поддержания заданных расстояний между цеховым персоналом и роботами, и размещения защитных ограждений и клеток вокруг роботов для предотвращения травм рабочих. Растущий ассортимент роботов, ПО и стратегий внедрения направлен на более тесное и более продуктивное взаимодействие между людьми и роботами.
Контроль этих отношений варьируется от датчик-управляемого прерывания движения робота, когда рабочие входят в потенциально опасные зоны, до применения полностью «коллаборативных» роботов, также называемых коботами, спроектированных для безопасной работы рядом с человеческими рабочими. Различные режимы сотрудничества позволяют производителям использовать полные возможности роботизированных систем и цехового персонала.
Скучное, опасное и грязное
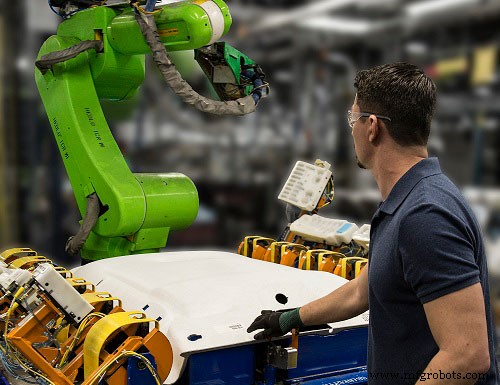
Текущий дефицит квалифицированных рабочих в США во многом движет спрос на коллаборативных роботов. Уход на пенсию ветеранов цехового персонала и недостаточное количество молодых рабочих, входящих в производственную рабочую силу, оставили владельцев цехов с кадровыми дефицитами.
Для устранения этого разрыва в навыках производители используют роботов для повторяющихся и/или опасных операций и перемещают рабочих на работы, требующие больше мысли и навыков. «Мы видим, что люди перераспределяются», — сказал Крейг Томита, менеджер по продажам западного региона для Universal Robots USA Inc. (Анн-Арбор, штат Мичиган), производителя полностью коллаборативных роботов.
Томита сказал, что внедрение коллаборативных роботов относительно просто, потому что они работают в человеческом масштабе и не требуют защиты, необходимой для традиционных промышленных роботов. Нет необходимости перестраивать цех и использование пространства не меняется. «Вы просто ставите коллаборативных роботов туда, где человеческие операторы сейчас делают работу», — сказал он, добавляя, что хотя коллаборативные роботы безопасны, оценка рисков — определение всех потенциальных опасностей в системе и поиск способов их смягчения — жизненно важна.
Простота использования — ключевой атрибут полностью коллаборативных роботов. Хотя возможности маленьких коллаборативных роботов на пар с возможностями маленьких традиционных роботов, требования к обучению и программированию коллаборативных минимальны. «Простота программирования в системе UR — это гейм-чейнджер», — сказал Томита. «Когда, например, роботу нужно быть интегрированным в более крупную производственную систему, единицы Universal могут быть запрограммированы и запущены с помощью ручного сенсорного экрана. Если нужно, более высокоуровневые пользователи также могут программировать робота, используя его Python-подобный скриптовый язык».
Коллаборативные роботы могут быть легко использованы небольшими цехами, где затраты на интеграцию были барьером для входа. «Если посмотреть на это как на айсберг, часть робота выглядывает над водой», — сказал Томита. «Процесс интеграции — это то, что ниже. Вы берете айсберг целиком и он становится действительно дорогим. Коллаборативный робот стоит примерно столько же, сколько стандартный промышленный робот, но стоимость интеграции намного ниже», — сказал он.
Использование роботов также может помочь снизить затраты на труд, сказал Томита: «Компании, использующие коллаборативные роботы, часто могут котировать работы, которые они не могли раньше, потому что их затраты на труд были вне базы».
Потенциальные применения широко открыты. «Количество и виды применений для наших коллаборативных роботов еще не придуманы», — сказал Томита. «Люди так привыкли думать, что робот за клеткой там, люди здесь, и они никогда не встретятся. Это меняется».
Universal Robots предлагает три модели шестиосевых коллаборативных роботов, от UR3 единиц, обрабатывающих полезную нагрузку до 3,3 кг (7,26 фунта) и имеющих рабочий радиус 500 мм (19,7 дюйма), до UR10 роботов с полезной нагрузкой 10 кг (22 фунта) и рабочим радиусом 1300 мм (51,2 дюйма).
Типичный клиент Universal Robots — CleanLogix LLC (Санта-Кларита, штат Калифорния), который разрабатывает продукты, использующие CO2 в очистке, охлаждении и других применениях. Президент CleanLogix Дэвид Джексон сказал: «Мы можем распылять в зону резания и обеспечивать очень чистые и зеленые средства для охлаждения режущего инструмента в процессе». Он отметил, что один робот способен выполнять разные задачи; например, помещать деталь в механообрабатывающий центр, затем менять концевой эффектор для подачи охлаждающей жидкости. «Так у вас есть мультизадачный робот и полностью зеленое, бережливое решение. Мы очень взволнованы этими роботами малого форм-фактора».
Способность коллаборативных роботов безопасно работать с людьми позволяет организовывать операции для максимизации синергии; например, робот может собирать серию компонентов, пока человеческий рабочий выполняет вставку крошечных проводов, требующих ловкости и когнитивного восприятия. Роботы идеальны для операций, требующих повторения, надежности и точности, включая упаковку, паллетизацию, сборку и pick-and-place операции.
Повторяемость и точность — отдельные, но связанные измерения производительности робота. Повторяемость — это мера способности робота возвращаться в заданную позицию раз за разом. Заявленная повторяемость различных коллаборативных роботов в диапазоне примерно ±0,02 до ±0,1 мм (0,0008 до 0,004 дюйма) или ниже.
Точность, с другой стороны, измеряет, насколько близко к желаемой позиции или пути может переместиться робот, и может быть catégorisée как позиционная точность и точность траектории. Задачи вроде сверления, где робот перемещается в позицию и останавливается, пока сверлится отверстие, требуют позиционной точности. Точность траектории требуется для процессов вроде лазерной резки или покраски, где процесс происходит, пока робот движется между точками.
Приложение определяет сотрудничество
В общем, рядом-деятельность цехового персонала и роботов достигается с коллаборативными роботами, обрабатывающими малые полезные нагрузки на низких скоростях — типично в окрестностях 1 м/сек (39,4 дюйма/сек). Однако, сказал Николас Де Кайзер, менеджер бизнес-линии сборки и тестирования для Робототехнического и Движительного дивизиона ABB Inc. (Кэри, штат Северная Каролина), нагрузка, которую несет робот, или скорость, с которой он движется, сами по себе не гарантируют безопасное коллаборативное функционирование. Очень легкая, но опасная полезная нагрузка может быть бритвой или гипodermической иглой. Медленно движущаяся, но тяжелая полезная нагрузка может создать риск раздавливания для цехового персонала. Аналогично, отказ захвата при перемещении средней полезной нагрузки на умеренной скорости может бросить полезную нагрузку через цех.
Система робота коллаборативна только относительно своего приложения. «Если операция опасная, вы не хотите быть рядом с роботом, неважно, насколько коллаборативен робот», — сказал Де Кайзер, добавляя, что полная оценка безопасности решения требуется в любом приложении. «Если читать стандарты, они всегда диктуют, что мы говорим о коллаборативной операции, а не о коллаборативном роботе».
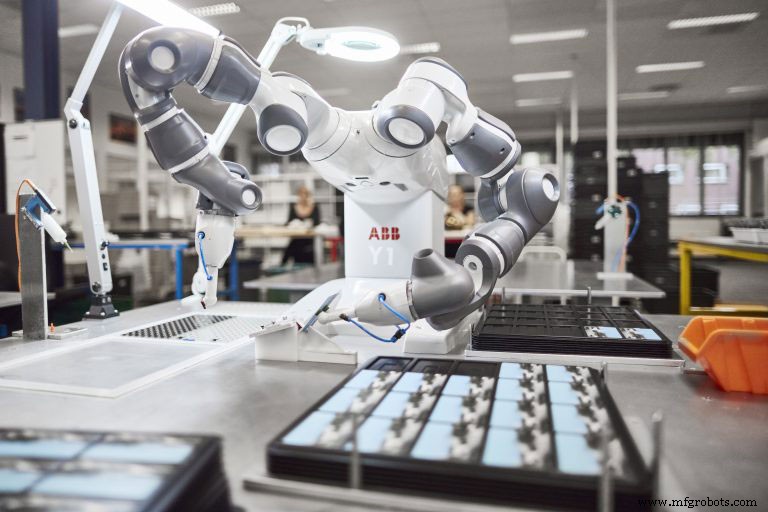
ABB принимает два подхода к обеспечению безопасного сосуществования рабочих и роботов. По-настоящему коллаборативные приложения, такие как сборка мелких деталей, в целом могут быть выполнены столовым двухручным роботом YuMi компании. 38 кг (84 фунта) робот имеет охват 599 мм (24 дюйма) и полезную нагрузку 500 г (1,1 фунта) на руку. Он занимает человеческий масштаб области, работая безопасно рядом с цеховым персоналом.
С другой стороны, ABB облегчает безопасную операцию больших, стандартных промышленных роботов через избыточные системы, комбинирующие тщательное программирование и ПО мониторинга безопасности. После того как робот запрограммирован для безопасного диапазона операции, SafeMove2 — сертифицированное по безопасности ПО мониторинга робота ABB — обеспечивает избыточную защиту безопасности, мониторя активность робота, включая безопасные пределы скорости, мониторинг остановки и диапазоны осей, а также надзор позиции и ориентации. ПО интегрировано в контроллер робота и может экономить время настройки и облегчать большую производительность, снижая общую стоимость инвестиций, согласно Де Кайзеру.
Система Kinetiq Teach от Yaskawa Motoman — пример режима ручного руководства человеком/роботом взаимодействия, описанного в стандартах ISO 10218-1 и 10218-2.
Встроенный адаптивный контроль
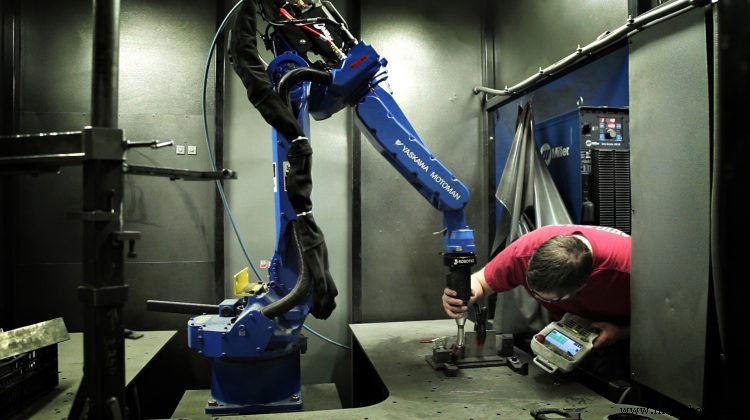
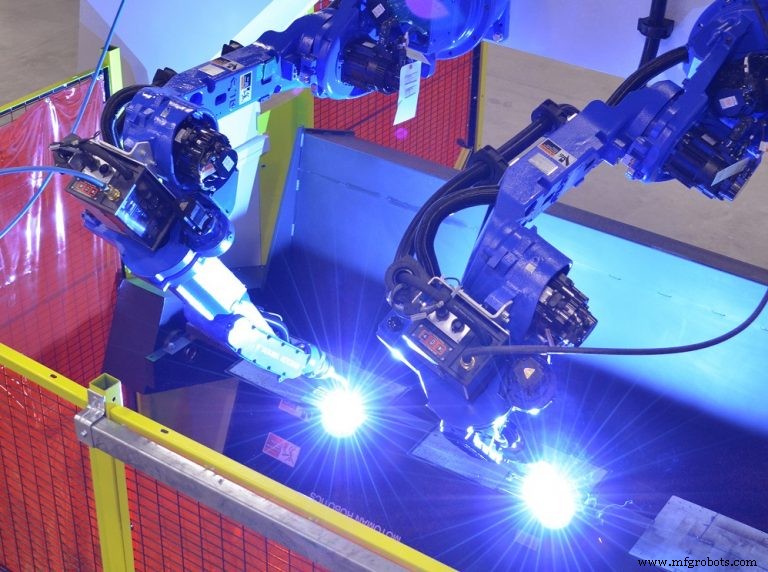
Другая форма роботизированного сотрудничества сочетает навыки и опыт мастера с способностью робота работать в опасных зонах. Сварка в целом не является пользовательски-дружественной операцией. Согласно Зейну Майклу, директору по развитию термического бизнеса для Yaskawa America Inc., дивизион Motoman Robotics (Майамисбург, штат Огайо), «В сегодняшнем рынке слово коллаборативное означает, что у вас есть зона робота и зона оператора, которые перекрываются. Они работают тесно вместе. Я не видел слово коллаборативное в том смысле применяемым к сварчной среде».
Хотя роботизированная сварка строго не может называться коллаборативной, форма сотрудничества между квалифицированным сварщиком и роботом поддерживает последовательную производительность. Не в том, что запуск сварного робота чрезмерно сложен. «Программирование и запуск робота легко», — сказал Майкл. «В Motoman у нас есть система Kinetiq Teach, где вы можете схватить горелку и двигать робота через путь, который вы хотите, чтобы он следовал, записать этот путь, и вы готовы к работе». Однако, добавил он, запуск сварного робота без знания сварки — «в гору битва», если эпизодические сварочные дефекты, такие как недозаполнение или прожог, возникают.
В таких случаях опытный сварщик может скорректировать действия робота для преодоления проблем. Адаптивные системы управления с использованием лазеров или других датчиков доступны для базового трекинга шва, но большинство сварочных систем поставляются без таких систем. «Человеческий сварщик имеет то, что я называю встроенным адаптивным контролем», — сказал Майкл.
В зависимости от операционной сложности и объемных возможностей, роботизированные ячейки обладают разными формами автоматизации и систем безопасности. Одностаничная ячейка ArcWorld C30 от Motoman для низкообъемной однодетальной обработки мелких деталей. Когда дверь ячейки открывается, чтобы позволить оператору загрузить сварную деталь на позиционер в ячейке, робот в режиме аварийной остановки. После того как оператор покидает ячейку, дверь опускается и сварка происходит. С другой стороны, высокообъемные машины серии 6000 для крупных деталей Motoman имеют позиционер, индексирующий приспособления деталей как колесо обозрения, и могут быть загружены извне ячейки, пока множественные роботы сварят сборку внутри.
Сварочные компании сталкиваются с дефицитом кадров, похожим на другие производственные сегменты. Основано на статистике US Bureau of Labor, Американское сварное общество оценивает дефицит сварщиков в 290 000 в США к 2020 году. Майкл сказал, что прогрессивные сварочные поставщики работают с техническими школами и карьерными центрами для создания учебных программ для сварщиков. Например, Motoman создал сварочную STEM-программу и соответствующую учебную программу для школьного и взрослого сварочного обучения.
Роботы, IoT
Облачные вычисления и Интернет вещей облегчают сотрудничество между роботами, пользователями и производителями роботов. Производители регулярно мониторят время работы роботов для документирования производительности, сказал Марк Шерлер, генеральный менеджер, сегмент материалов сварки, для поставщика роботов FANUC America Corp. (Рочестер-Хиллс, штат Мичиган), «Но в этом больше, чем просто это. Мы используем Интернет для сбора данных от роботов и помощи производителям улучшить время работы».
FANUC предоставляет коллаборативные, так и стандартные промышленные роботы. Для полного использования данных, собираемых роботами, компания разработала приложение нулевого простоя (ZDT) диагностики, которое обнаруживает и анализирует критическую информацию относительно механической операции робота и статуса обслуживания. Например, ZDT, установленный на роботах в объекте производителя, может почувствовать робота, испытывающего растущие уровни крутящего момента, которые могут указывать на проблему с конкретной осью. Через облачные технологии, приложение ZDT передает операционную информацию в центр данных FANUC для анализа. Критические проблемы запускают передачу уведомлений на назначенные умные устройства у пользователя робота.
В то же время, FANUC подтверждает доступность частей, которые могут потребоваться для решения проблемы. Данные также могут использоваться для оптимизации роботизированных систем в терминах улучшения времени цикла, снижения энергопотребления и продления жизни робота через лучшее обслуживание.
Гибкость автоматизации
Джефф Эстес, восточный региональный менеджер по продажам для дивизиона Morris-South группы Morris (Шарлотт, штат Северная Каролина) и бывший директор, партнеры в THINC для Okuma America Corp., сказал, что высокообъемная автомобильная отрасль возглавляла принятие автоматизации десятилетиями. Сегодня малообъемные производители ищут надежность и предсказуемость, предоставляемые автоматизацией, но также хотят гибкость для быстрых переключений с одного производственного лота на другой. К этому концу роботизированная технология позволяет цеху быстро менять детали программирования и концевые эффекторы.
Эстес указал, что роботизированная автоматизация станка не просто включает загрузку и разгрузку деталей. «Ключ — как достичь низко- или нулевого внимания операции», — сказал он. В полностью автоматизированной ячейке многочисленные элементы, включая станок, робот, измерительный прибор, система зрения и оборудование для перемещения материалов, собираются вместе для создания «замкнутой петли операции, которая может продолжать работать и принимать базовые решения без человеческого взаимодействия», — сказал Эстес. Множественные элементы ячейки генерируют информацию об индивидуальных операциях, но «пока они не начинают работать друг с другом, это просто куски информации». Интегратор выбирает и располагает элементы ячейки и координирует их функции.
Некоторые поставщики станков поддерживают внутренние возможности интеграции для предоставления готовых систем. Methods Machine Tools Inc. (Садбери, штат Массачусетс) имеет более 30 инженеров автоматизации в США, а также дизайн, контроль, электрические/механические, системную интеграцию и полевые сервисы/установку персонал. Дополняя свою деятельность как поставщика станков и системного интегратора, Methods недавно добавил центр автоматизации и интеграции в свой объект в Шарлотте, штат Северная Каролина. Специалисты автоматизации и инженеры системной интеграции предоставляют консультации клиентам по оборудованию и возможностям от определения и построения ячеек до проведения запусков. Фокус нового объекта 10 000 кв. фут (929 кв. м) «на предоставлении кастомизированного, комплексного решения для наших клиентов», — сказал Джон Люсье, менеджер автоматизации Methods.
Целостная автоматизация
Технологии вроде коллаборативных роботов меняют то, как производители думают об автоматизации. Эстес поощряет производителей использовать силу данных, генерируемых и собираемых системой автоматизации.
Анализ данных может способствовать другим аспектам производства, включая качество продукта, управление инструментами, поток материалов и логистику. При внедрении роботизированной технологии производители должны брать «более целостный подход», сказал Эстес. «Вместо просто спасения человека от загрузки и разгрузки станка, производитель должен спросить: «Могу ли я сделать что-то большее с этим роботом, чтобы сделать его более IoT- или Industry 4.0-связанным тоже?» Роботы и системы автоматизации имеют недооцененные возможности, сказал он: «Даже мы, как OEM-провайдеры, учимся каждый день, насколько более способными мы можем их сделать».
Что делает робота коллаборативным?
Термин «коллаборативная робототехника» часто используется для описания любой ситуации, где действие робота контролируется для приспособления человеческих рабочих. В реальности возможные отношения между рабочими и роботами широко варьируются по роботу и по приложению.
Стандарты ISO 10218-1 и 10218-2, «Стандарты безопасности для применения промышленных роботов», были опубликованы в 2011 году. Они перечисляют требования для безопасного дизайна, защитных мер и применения промышленных роботов. Стандарты определяют четыре разных режима безопасности-связанного взаимодействия между цеховым персоналом и роботами.
Один режим — способность выполнять безопасный мониторинг остановки. Датчики мониторят предопределенную область вокруг робота, и движение робота останавливается, когда человек входит в эту область. Этот уровень мониторинга безопасности удовлетворителен, когда человеческое вмешательство минимально, хотя частые прерывания могут снизить продуктивность. Второй режим включает ручное руководство, в котором оператор обучает робота следовать желаемому пути, захватывая руку робота и двигая её к желаемым точкам на пути, записывая точки с обучающим подвесом. Датчик силы-вращения в роботе распознает ручное руководство оператора. Датчик не действует как система безопасности и, вне режима обучения, робот должен иметь другие устройства или системы для обеспечения безопасного взаимодействия с людьми.
В режиме мониторинга скорости и разделения, система зрения обнаруживает людей в обозначенной зоне безопасности вокруг робота. По мере уменьшения разделения между роботом и человеком, робот постепенно замедляется; на определенном расстоянии движение робота останавливается. Затем, по мере выхода человека из зоны безопасности, робот возобновляет работу на нормальной скорости. Эта градуированная безопасность помогает поддерживать продуктивность даже с вмешательствами рабочих.
Четвертый режим сотрудничества позволяет рядом-деятельность роботов и людей и устраняет необходимость в защитных ограждениях и клетках. Описываемые роботы называются роботами с ограничением мощности и силы. Когда датчики обнаруживают аномальные силы на роботе, такие как генерируемые контактом с рабочим, робот немедленно замедляется, останавливается или меняет направление. Эти роботы обычно меньше и менее мощны, чем традиционные промышленные роботы, и также имеют округлые формы и закрытые суставы для избежания ущипаний.
В 2016 году ISO выпустила техническую спецификацию ISO/TS 15066, которая добавляет детали и уточнения к стандартам ISO 10281-1 и 2. TS 15066 определяет коллаборативных роботов как тех, спроектированных для прямого взаимодействия с человеком в коллаборативном рабочем пространстве, где человек и робот могут выполнять задачи одновременно. Спецификация детализирует количество силы, которое робот может нанести человеку и не вызвать боли или травмы. Уровни силы были определены через тесты удара на специфических участках человеческого тела. Тем не менее, критически важно выполнять оценки рисков выполняемой операции и деталей и инструментов, вовлеченных в конкретное приложение, для обеспечения абсолютной безопасности.
Система управления автоматикой
- Коботы захватывают сцену: Yushin OB‑7 лидирует в обработке пластиков
- Wittmann Battenfeld представляет новую серию X и робот Primus 14
- Как коллаборативные роботы революционизируют безопасность и эффективность производства
- Коллаборативные роботы: повышение эффективности и роста для малых и средних производителей
- Высокопроизводительные контроллеры аварийной остановки для безопасности завода
- Почему выбрать коллаборативного робота для вашего рабочего пространства
- Повысьте эффективность с коботами: 3 проверенных способа, как коллаборативная автоматизация трансформирует …
- Коллаборативные роботы: формируем следующее поколение передовых производственных робототехнических решени…
- Автоматизация и коллаборативные роботы: формируя будущее промышленного тестирования
- Понимание коботов: коллаборативные роботы, безопасно усиливающие человеческие рабочие силы