



Система мягких пальцев позволяет роботам хватать объекты в сухих и влажных условиях
Команда исследователей Университета Канадзава разработала систему управления роботом — или кончики пальцев — для захвата и освобождения объектов в сухих и влажных условиях.
Исследователи говорят, что исследование смогло подтвердить, что «захват объектов мягкими кончиками пальцев с высоким трением с жидкостью на поверхности был управляем при применении подходящей смазки».
Однако они добавили, что необходимо провести больше экспериментов под различными условиями, чтобы применить текущую технологию управления к производственным средам.
Тем не менее, это исследование ожидается как шаг вперед для реализации автоматизации работы, например, захвата и освобождения объектов в узком пространстве.
Промышленные роботы теперь широко используются и незаменимы в автомобилестроении и в других областях. Конвенциональные руки роботов подходят для захвата твердых объектов фиксированной формы, тогда как нелегко захватить сложные объекты или нежно захватить мягкие объекты.
Также необходимо, под различными условиями, реагировать на физические характеристики объектов, такие как поверхностные характеристики: сухие, влажные и т.д.
Мягкий кончиок пальца руки робота деформируем и может захватить объект сложной формы довольно легко, поскольку контактная площадь может быть увеличена за счет деформации поверхности в ответ на форму объекта.
Мягкие кончики пальцев очень эффективны для захвата мягких объектов; даже тофу можно захватить.
Однако, в общем, поверхностное трение мягкого материала высоко, что затрудняет освобождение. Также трудно освободить объекты в желаемых позициях, особенно в случаях, где рабочее пространство узкое.
Исследовательская группа возглавляемая проф. Тэцуё Ватанабэ в Университете Канадзава проводит исследования технологии управления для захвата объектов кончиками пальцев рук роботов.
В настоящем исследовании группа стремилась разработать систему управления трением.
Группа использовала мягкие кончики пальцев руки робота для захвата объектов; освобождение осуществлялось путем нанесения (внедрения) смазки.
В этом исследовании абсолютный этанол (>99,5%) использовался как смазка, так как этанол химически безопасен, легко высыхает и имеет низкое поверхностное натяжение.
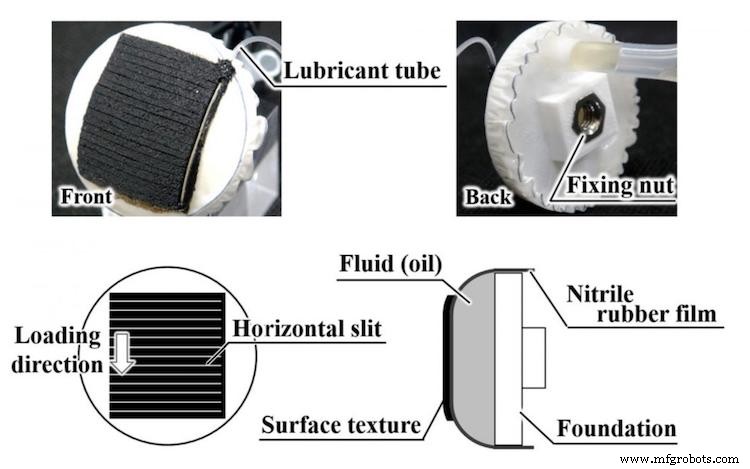
Как видно на Рисунке 1, нитрильная резиновая пленка была склеена на боковины основания кончика пальца для создания пространства для заполнения цепной пилой масла для создания «жидкостного кончика пальца».
Затем силиконная «текстура» была склеена для покрытия резиновой пленки; материал «текстуры» был силиконным герметиком со щелями, интервал которых был 1,5 мм, перпендикулярно направлению нагрузки.
Щели были введены для большого трения под влажным водяным условием и для распределения смазки.
С этим жидкостным кончиком пальца объекты различных материалов, используемых для кухонных утварий, захватывались и проверялось, что при нанесении смазки трение действительно снижалось.
Трение снижалось как в сухих, так и во влажных условиях, тогда как такое смазывающее действие не наблюдалось под маслянистым условием.
Далее выполнялась симуляция задачи упаковки в коробку. Бумажная коробка захватывалась двумя жидкостными кончиками пальцев с обеих сторон.
Вышеописанная «текстура» была склеена на каждый жидкостный кончик пальца. Стабильный захват подтверждался установкой груза на бумажную коробку.
После снятия груза смазка вводилась в оба жидкостных кончика пальцев, что вызывало нисходящее скольжение бумажной коробки за довольно короткое время (менее 2,5 с), так что задача упаковки в коробку была завершена.
Как показано здесь, «текстура» с высоким трением была склеена на жидкостном кончике пальца, и внедрение смазки (здесь, абсолютный этанол) снизило трение.
Следовательно, освобождение и размещение объекта в желаемой позиции было выполнено путем управления трением без движения кончиков пальцев.
Система управления автоматикой
- Индивидуальный проект морского щита для траулера Endeavour V
- 3D-печатаемые кастомные захвата для топливных форсунок: повышение эффективности pick-and-place
- Essentium и Lehvoss создают передовые материалы для промышленной 3D-печати
- DSM и Nedcam партнерствуют для развития крупномасштабной 3D-печати FGF
- Sepro представляет OptiCycle и Live Support приложения для повышения производительности роботов
- CBW Automation демонстрирует передовые решения IML и быстрой смены форм
- Робот Star Automation с кистью блестит на NPE2018
- Почему симуляция роботов ведёт к успеху: 3 ключевых выгоды для производителей и пользователей
- CEO ABB: заказы на робототехнику обеспечили 3% рост выручки
- Fanuc и Plus One Robotics запускают ИИ-автоматизацию для выполнения заказов e-commerce