



Расчет скорости конвейера: практическое руководство для производственной эффективности
Скорость конвейерной системы во многом зависит от её применения. Некоторые конвейеры движутся со средней скоростью ходьбы человека, в то время как другие приложения требуют гораздо большей скорости; например, высокоскоростная бутлочная линия.
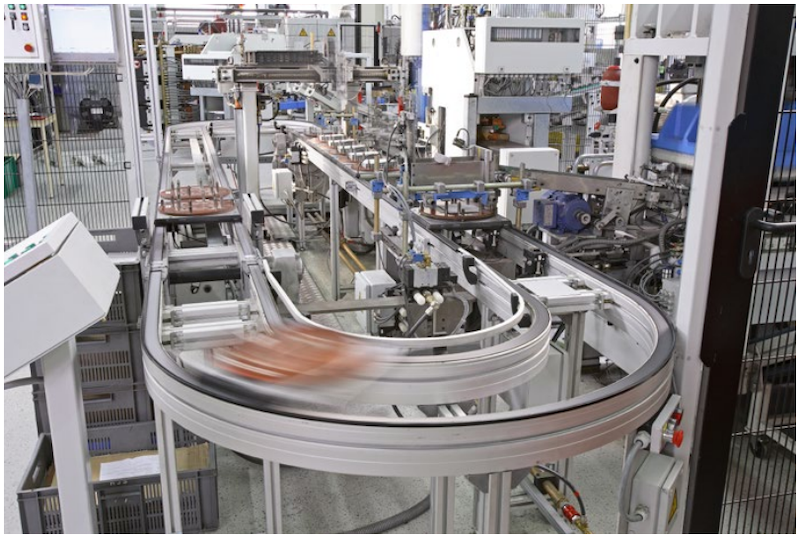
Обычно в производстве используются два типа ленточных или цепных конвейеров: конвейеры непрерывного движения и шаттл-конвейеры (перемещающие тележки).
Оба стиля подчинены скорости станка для определения скорости конвейера вместе с другими факторами. Также существуют траковые конвейерные системы, которые могут использоваться как непрерывные конвейерные системы или как шаттл-конвейерные системы. Траковая конвейерная система имеет те же проблемы, что и типичные ленточные или цепные конвейеры.
Прежде чем углубляться в расчет скорости конвейера, давайте сначала рассмотрим типы конвейеров. Это даст нам широкое понимание того, почему нам нужно знать скорость системы.
Обзор конвейерных систем
Несколько типов конвейеров, которые мы рассмотрим, включают непрерывное движение, шаттл и сервоприводные.
Конвейер непрерывного движения
Этот стиль конвейера обычно встречается на бутлочных линиях или в пищевом производстве. Непрерывное движение продукции можно найти на любом заводе, где производство продукта не может остановиться без последствий. Продукт передается к и от процессных машин без остановки. Этот стиль конвейера обычно очень быстр и ограничен только скоростью машин, выполняющих обработку.
Шаттл-конвейер
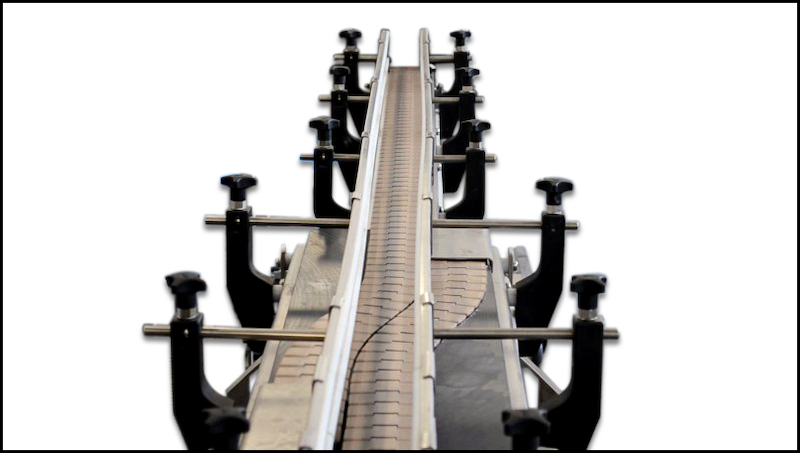
Шаттл-конвейер обычно состоит из ленты или цепи с низким трением, непрерывно работающей. Шаттл, где детали или продукт зажимаются, движется по ленте или цепи и скользит, когда шаттл останавливается. Шаттлы перемещаются от процессной машины к процессной машине, останавливаясь на каждой машине (станции или ячейке) для обработки. Скорость этого стиля конвейера обычно определяется общим такт-таймом машины или самым быстрым процессом на сборочной линии.
Сервоприводной конвейер
Сервоприводной конвейер, вероятно, будет запускаться и останавливаться по мере необходимости и перемещаться в точное положение, похоже на индексный стол. С сервоприводом, управляющим конвейером, скорость ограничена только весом продукта и его стабильностью. Если перемещается жидкость, значения ускорения и затормаживания нужно настраивать так, чтобы продукт не нарушался.
Теперь, когда мы понимаем, почему скорость важна для этих типов конвейеров, давайте погрузимся в расчет скорости.
Расчет скорости конвейера
Скорость конвейерной ленты рассчитывается как длина окружности приводного вала, умноженная на обороты в минуту (RPM) мотора. Если есть какое-либо редукционное передаточное отношение, не забудьте применить коэффициент к RPM перед умножением на длину окружности.
Скорость конвейерной ленты = Длина окружности приводного вала × RPM мотора
Традиционный траковый конвейер использовал бы ту же формулу, если использует двигатель переменного тока для привода трака. Если используется сервоприводной ленточный конвейер, скорость может быть рассчитана внутри системы управления сервоприводом. Любой серво-конвейер будет сильно полагаться на такт-тайм системы и тип перевозимого материала для расчета скорости.
Определяющие факторы скорости конвейера
При определении требуемой скорости конвейера есть факторы, которые мы должны учитывать. Это общее представление и не предназначено для исчерпывающего списка. Другие факторы могут включать хрупкие продукты и упаковочные потребности.
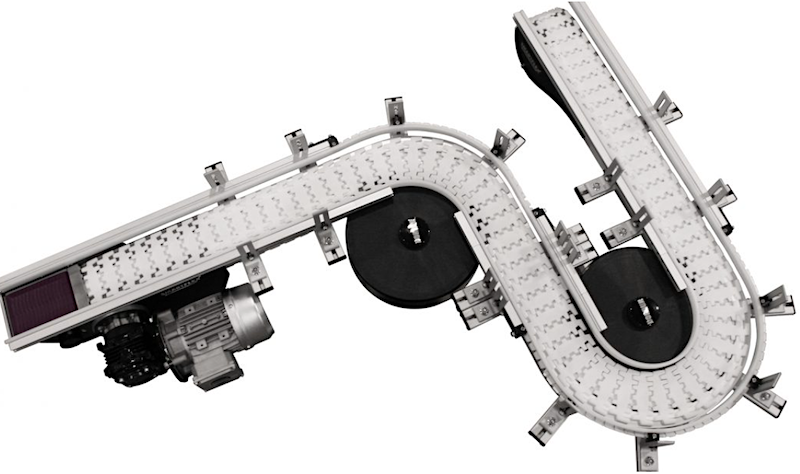
Скорость мотора: Типичный RPM двигателя переменного тока составляет около 1750–3500, слишком быстро для конвейера. Редуктор или устройство редукции передаточного числа требуется для снижения общего RPM мотора. Если известны такт-тайм системы и размер приводного вала, мы можем легко рассчитать требуемый RPM.
Вес продукта: По мере увеличения веса продукта на конвейере увеличивается сила, необходимая для его перемещения. Вес продукта также может влиять на ускорение и затормаживание ленты. Конвейер с низким трением, который полагается на скольжение шаттлов или продукта по ленте при остановке на станции, имеет максимальную полезную нагрузку. Этот стиль может потребовать замены на цепной конвейер или тяжелый роликовый конвейер. Сервоприводной траковый конвейер будет чувствителен к полезной нагрузке из-за удержания шаттлов магнитной силой.
Тاكت-тайм машины: Время цикла системы важно как для производителя оборудования, так и для заказчика, покупающего машину. Это означает, что конвейер должен перемещать продукт через систему на заданной частоте такт-тайма.
Управление: Типичный ленточный конвейер с двигателем переменного тока потребует не более чем дискретного выхода и магнитного пускателя мотора. Если мотор останавливается часто, переменный частотный привод (ВЧП/VFD) был бы хорошим вариантом для снижения энергопотребления. Сервоприводные конвейеры, будь то траковые или ленточные, потребуют сервопривод и контроллер, обычно ПЛК, для команды сервоприводу на разные позиции. Эти системы управления могут быть дорогими и излишне сложными для приложения.
Как техник систем управления, важно знать скорость конвейера, чтобы гарантировать, что каждая станция или ячейка в системе может получить доступ к своим необходимым деталям. Важно не «голодать» станцию, так как это может снизить общий такт-тайм системы. Скорость любого конвейера может быть рассчитана на этапе проектирования, и именно на этом этапе улучшения системы можно легко внести, если требуется.
Система управления автоматикой
- AAEON представляет BOXER-8150AI: Edge AI с 8 USB 3.0 и NVIDIA Jetson TX2
- Как выбрать идеальную конвейерную ленту для вашей отрасли
- Понимание портативных брайлевских дисплеев: ключевые инсайты и инновации
- Выбор оптимальной скорости пиления для ленточных пил: практическое руководство
- Человеческий фактор: ключ к успешным проектам автоматизации
- Мастерство симуляции робототехнических конвейеров: проверенные лучшие практики
- Конвейерные системы: принцип работы, виды и ключевые преимущества
- Основные типы конвейеров для эффективной материальной логистики
- Американская система производства: история, техники и влияние
- Революция в робототехнике: продвинутые hand-eye системы зрения для улучшенного движения