



Двигатели NEMA: выявление и устранение частых проблем 3D-принтеров
Одним из базовых компонентов любого FFF 3D-принтера являются двигатели. Они отвечают за необходимые перемещения для позиционирования печатающей головки, а также за подачу филамента в экструдере.
Используются шаговые двигатели, самыми распространенными типами являются NEMA 17 и NEMA 23.
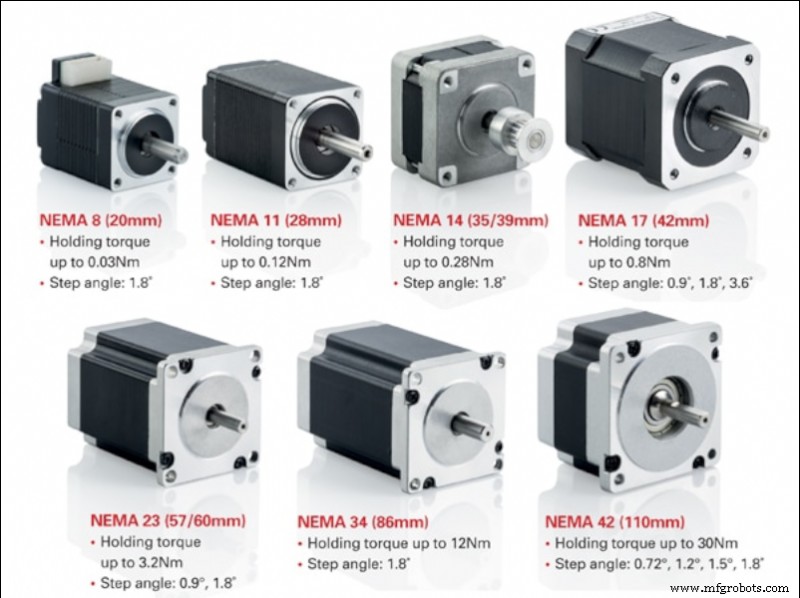
Качественные шаговые двигатели обладают очень высокой надежностью, поэтому главная причина их отказа обычно внешняя, чаще всего связанная с драйвером питания или соединением.
Шаговые двигатели
Шаговые двигатели — это тип непрерывно вращающегося двигателя. Вращение происходит дискретными скачками заданного угла. Это двигатель посредине между стандартным двигателем постоянного тока и сервоприводом. Как двигатели постоянного тока, они позволяют множественные повороты на 360°, обеспечивая при этом точное угловое позиционирование, как сервоприводы.
Наиболее используемые в 3D-принтерах — биполярные гибридные шаговые двигатели, обычно в формате NEMA17 или NEMA23. Гибридные двигатели сочетают малый шаг двигателей переменного магнитного сопротивления с высокой инерцией постоянных магнитов. С другой стороны, биполярные двигатели обеспечивают более высокий крутящий момент и удержание, чем униполярные, будучи при этом легче и компактнее, однако они требуют специфических контроллеров питания.
При выборе шагового двигателя нужно знать его основные характеристики:
- Шаг: Минимальный угол, который двигатель может повернуть напрямую (без микрошаговых контроллеров). Обычно встречаются двигатели со шагом 1.8° или 0.9°. В общем, меньший шаг подразумевает большую точность, но также более низкую максимальную скорость вращения.
- Рабочий ток: Максимальное значение тока, которым нужно запитать двигатель для правильной работы. Чем больше ток подаем на двигатель, тем больше крутящий момент получим и поэтому он сможет выдерживать большую инерцию без потери шагов, однако также будет больше нагрев и износ. Использование токов выше указанных производителем вызовет деградацию и отказ двигателя.
- Напряжение на фазу: Напряжение, необходимое каждой катушке для правильной работы.
- Сопротивление фазы: Электрическое сопротивление, предоставляемое каждой катушкой.
- Индуктивность фазы: Максимальное значение индуктивности, генерируемое каждой катушкой при активации.
- Точность позиционирования: Максимальное отклонение, которое может произойти во время вращательного движения. В общем, более низкое значение означает высокую точность.
- Максимальная рабочая температура: Максимальная рабочая температура, которую может выдержать двигатель. Превышение этой температуры в течение длительного времени приведет к отказу двигателя.
- Инерция ротора: Инерция, предоставляемая ротором впустую из-за его собственного веса. Инерция, поддерживаемая двигателем, будет суммой этой и инерции элементов, соединенных с двигателем.
- Крутящий момент или удерживающий момент: Максимальный крутящий момент, который может выдержать двигатель, когда фазы неактивны (нет тока), без вращения вала.
- Момент удержания (Anchor torque): Максимальный крутящий момент, который может выдержать двигатель, когда он остановлен и фазы активны (под напряжением), без вращения вала. Значение считается для двигателя, запитанного максимальным током.
- Пусковой момент: Момент, необходимый для преодоления инерции ротора, чтобы он начал вращаться.
- Вращательный момент: Максимальный крутящий момент, который может выдержать двигатель при вращении без потери шагов. Значение считается для двигателя, запитанного максимальным током.
Если ищем двигатель, позволяющий использовать высокие скорости и выдерживать высокие инерции во время движения, например для осей XY, нужно выбрать двигатель со шагом 1.8° и высоким моментом.
Двигатель оси Z не будет требовать высоких рабочих скоростей, поэтому двигатель с шагом 0.9° обеспечит более плавные движения. В этом случае нужно выбрать двигатель с максимальным удерживающим и моментом удержания для поддержки веса платформы или портала (в зависимости от дизайна принтера).
Подключение биполярных шаговых двигателей
При правильном подключении шаговых двигателей полезно иметь под рукой спецификацию производителя, так как положение проводов варьируется от модели к модели.
Обычно биполярный шаговый двигатель имеет 4 соединения, состоящие из двух независимых цепей питания. Каждая цепь состоит из положительного и отрицательного полюса, запитывающих каждую катушку двигателя.
Первое — узнать положение этих четырех соединений на нашей управляющей плате. На платах управления можно встретить два типа номенклатуры. Первый — 1A 1B 2A 2B, где каждая цифра представляет цепь, а буквы A и B — полюса. Второй — A A⁻ B B⁻, где каждая буква представляет цепь, а акцент — отрицательный полюс.
После определения соединений на плате, то же самое нужно сделать для двигателей.
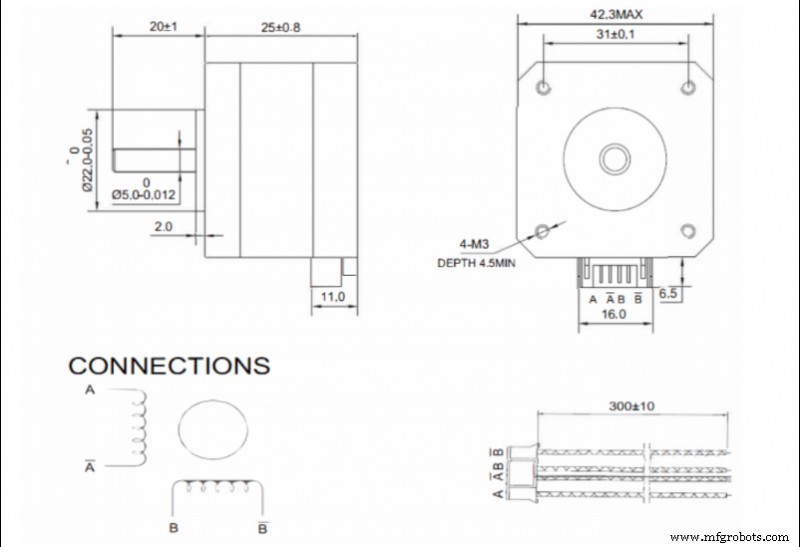
Если есть спецификация, нужно консультироваться с порядком проводов в разъеме. В этом случае номенклатура A A⁻ B B⁻ — самая распространенная.
В случае, если плата и двигатель используют одну номенклатуру, подключение такое же простое, как спаривание каждого терминала. Если используют разную номенклатуру, их нужно спаривать так:
- 1A — A
- 1B — A⁻
- 2A — B
- 2B — B⁻
Если нет спецификации двигателя, нужно определить пару соединений каждой катушки. Это делается измерением сопротивления во всех возможных комбинациях пар контактов разъема. Когда сопротивление не бесконечно, первая пара найдена. Самые распространенные комбинации, используемые производителями двигателей — 1-3 4-6 или 1-4 3-6, поэтому начните тестированием этих двух комбинаций.
После нахождения, каждую фазу подключают к каждой катушке. Важно, чтобы две фазы были подключены к катушкам с той же полярностью, так как если мы поставим их в инвертированной фазе, при подаче тока двигатель не будет двигаться и будет издавать шум. В этом случае полярность одной из катушек нужно инвертировать.
Очень важно держать обе фазы разделенными, поэтому состояние разъемов нужно проверять часто. Плохой контакт или мост между фазами вызовет остановку двигателя.
Настройка тока двигателей
Шаговые двигатели запитываются через специфические контроллеры или драйверы. На рынке много разных моделей. Более качественные обычно обеспечивают большую долговечность и более тихую работу.
В доступных моделях есть два метода настройки тока, подаваемого на двигатели:
- С помощью регулировочного винта. В общем, драйверы низкого качества или дешевле позволяют регулировать выходной ток с помощью потенциометра в виде винта. В этом случае нужно использовать мультиметр и керамическую отвертку точности для регулировки.
В этом случае регулировку можно сделать двумя способами:
- По току: С включенным принтером и подключенными двигателями измеряется ток в одной из фаз и регулируется до подходящего значения. Этот метод не рекомендуется, особенно при первом подключении нового драйвера, так как двигатели изначально запитываются без знания, не выше ли выходной ток тока, допускаемого двигателем.
- По опорному напряжению: Это немного более сложный метод, но более рекомендуемый. Сначала нужно определить необходимое опорное напряжение по формуле:
Vref = Imax · 8 · Rs
Где Imax — максимальный ток, которым будет запитан двигатель (обычно не более 90% от максимума, указанного производителем), а Rs — сопротивление детектирования драйвера.
Для регулировки на драйвере просто включите драйвер, измерьте напряжение между контактом Vref (обычно сам потенциометр) и контактом земли (обычно контакт питания) и установите подходящее значение с помощью потенциометра.
- Прошивкой: Многие современные драйверы не имеют регулировочного потенциометра и позволяют установить выходной ток прямо прошивкой. Для этого достаточно установить подходящее значение тока в разделе моторов прошивки.
При выборе выходного тока драйверов не рекомендуется использовать максимальное значение, определенное производителем. Чтобы продлить срок службы двигателей, не превышайте 90% от максимума производителя, оптимальное — минимальный ток, необходимый для генерации достаточного момента для выдержки инерций.
Больший ток, помимо большего момента, также означает больше нагрев, больше шум двигателя и больше износ.
Максимальная скорость шагового двигателя
Шаговые двигатели двигаются импульсами, поэтому максимальная скорость двигателя будет зависеть от максимальной частоты сигнала, которую может отправить управляющая плата. Кроме того, нужно учитывать, что обычно несколько двигателей работают одновременно, поэтому частота для каждого уменьшится.
Например, если плата управления работает на 100000 Гц и 4 двигателя (X, Y, Z и экструдер) работают одновременно, каждый двигатель будет управляться на 25000 Гц, или 25000 импульсов в секунду. Это значит, что двигатель 1.9° без микрошага может вращаться максимум на 125 об/с. В системе ремня GT2 с 8-зубчатым шкивом (самый распространенный) это переводится в теоретическую максимальную линейную скорость 3600 мм/с.
В случае микрошага максимальная скорость снижается пропорционально, так что если используют 16 микрошагов, максимальная скорость будет 225 мм/с, а если 256 микрошагов — снизится до всего 14 мм/с.
Очень важно знать рабочую частоту управляющей платы, так как комбинация низкой выходной частоты с высокой настройкой микрошага может вызвать, что максимальная допустимая скорость будет ниже скорости печати, приводя к значительной потере шагов.
Правильная настройка шагов на мм
Когда сигнал движения передается двигателю, он отправляется как вращение, однако движения, включенные в файлы печати, линейны. Поэтому принтер должен уметь переводить угловое движение в линейное.
Движение обычно передается через зубчатые шкивы и ремни, поэтому перевод шагов/мм зависит от диаметра шкивов.
Для расчета просто применяется формула:
steps/mm = (360/P) · MS / (2 · π · Rpulley)
Где P — шаг двигателя, MS — настроенные микрошаги (1 в случае не использования микрошага) и Rpulley — радиус используемого шкива.
В случае передачи движений винтом, это шаг винта, который определяет скорость подачи. Для этого просто применяется формула:
steps/mm = (360/P) · MS / A
Где P — шаг двигателя, MS — настроенные микрошаги (1 в случае не использования микрошага) и A — шаг резьбы винта.
Существует также много калькуляторов, облегчающих получение этих значений, например, от Prusa Printers.
После получения этих значений, и хотя в теории они правильные, рекомендуется провести точную калибровку для компенсации возможных дефектов производства или сборки.
Для этого напечатают куб известных размеров (например, 50 × 50 × 50 мм) и измерят реальные размеры. После этого применяют формулу:
steps/mm = Dтеоретический · Pтекущий / Dреальный
Где Dтеоретический — теоретический размер, который должна иметь деталь, Pтекущий — текущая настройка шагов/мм, а Dреальный — измеренное значение напечатанной детали.
Вводя новое значение шагов/мм, должны получить детали с подходящими размерами.
Моменты, которые нужно учитывать
- Потеря шагов: Обычно вызвана чрезмерным моментом в двигателе. Большие ускорения или высокие скорости смены направления вызовут инерции, которые момент двигателя не может компенсировать, приводя к потере шагов. Точно так же комбинация низких частот сигнала и высоких настроек микрошага резко снизит максимальную скорость двигателя. Если скорость печати превышает эту, потеря шагов также произойдет. В любом случае, потеря шагов в принтере с открытым контуром приведет к потере позиции.
- Температура: Высокая настройка тока вызовет нагрев двигателя. Если двигатель внутри закрытой или подогреваемой конструкции, не позволяющей теплу рассеиваться правильно, рабочая температура может быть превышена, вызывая размагничивание магнитов и неисправность или поломку двигателя. В закрытых принтерах рекомендуется размещать двигатели снаружи камеры или, если это невозможно, снижать ток до минимально необходимого.
- Гистерезис: Явление, присущее двигателям. Может вызывать небольшую ошибку позиции в конце движения. Качественные двигатели снизят эту ошибку.
- Резонанс: У всех двигателей есть естественная частота. Если частота импульсов, отправляемая двигателю, похожа на естественную, возникнет эффект резонанса. Это вызовет увеличение вибраций, шума и износа.
- Настройки шагов: Неправильные настройки шагов/мм приведут к ошибке позиционирования, которая отразится в размерных ошибках деталей.
- Подключение: Перемешивание или замыкание фаз вызовет, что двигатель не вращается или вращается хаотично. Постановка одной фазы с инвертированной полярностью относительно другой вызовет, что двигатель не вращается. Инверсия полярности обеих фаз, при правильном подключении, вызовет вращение двигателя в противоположном направлении.
Это руководство рассматривает концепции в общем виде и не фокусируется на конкретной марке или модели, хотя они могут упоминаться. Между разными марками и моделями могут быть важные различия в процедурах калибровки или настройки, поэтому рекомендуется консультироваться с руководством производителя перед чтением этого руководства.
3D печать
- Понимание однофазных индукционных двигателей: типы, работа и повышение эффективности
- Понимание коллекторных двигателей переменного тока: конструкция, типы и применения
- Продление срока службы двигателя: экспертные советы по обслуживанию
- Обеспечение безопасности электродвигателей: ключевые этапы и основные меры защиты
- Частые проблемы с файлами Гербер и экспертные решения
- Промышленные моторы: типы, функции и применения
- Бесколлекторные двигатели постоянного тока (BLDC): профессиональное руководство
- 5 ключевых причин отказа TEFC-двигателей — и как их предотвратить
- Обеспечение пиковой производительности: экспертное руководство по ТО двигателя компрессора
- Выбор наиболее эффективного гидравлического мотора для вашего применения