



Гостевой блог: Charles Guan создает 3-фунтовый переворот с маховиком на Markforged
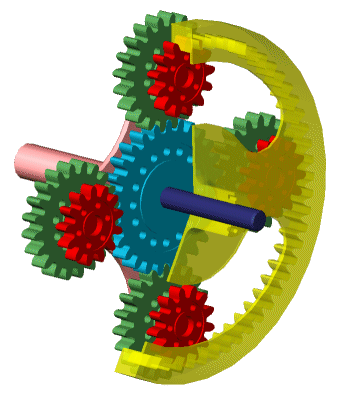
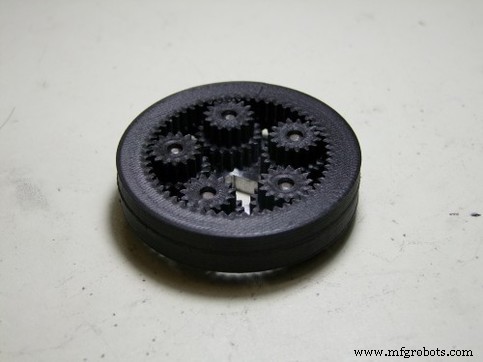
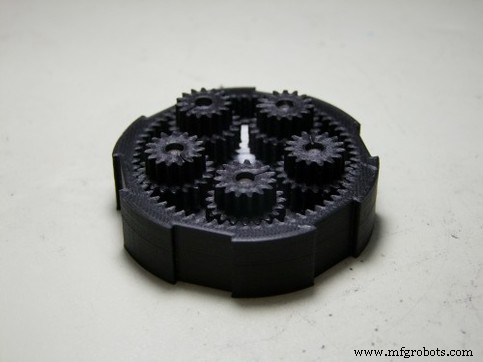
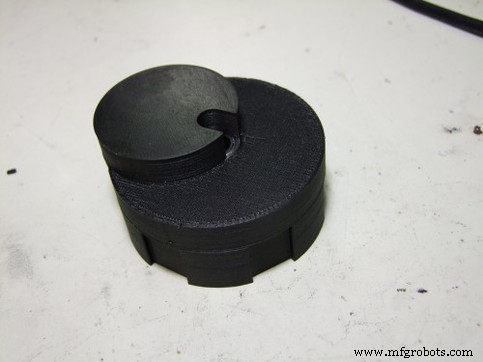
Этот гостевой пост написан Charles Guan, выпускником MIT по механической инженерии и бывшим инструктором университетского цеха и программы дизайна. Он создатель робота Overhaul, который будет соревноваться в ABC BattleBots этим летом, в четверги в 20:00 Eastern/19:00 Central. Charles работает консультантом по робототехнике и транспортной инженерии, и он гордо спонсируется Markforged. Посетите его сайт и Equals Zero Robotics для больших инсайтов. На арене робо-боев определенные концепции оружия повторяются — клинки, перевороты, молоты, вращающиеся роторы — и некоторые становятся настолько редкими и мощными, что считаются «святыми граалями». Переворот с маховиком — одна из таких конструкций. Традиционные высокоскоростные перевороты используют пневматические системы; в то время как они доставляют впечатляющую мощь, их энергоплотность низка, и топ-трансфер переворот обычно держится меньше дюжины выстрелов, прежде чем газ заканчивается. Электрический переворот с маховиком объединяет высокую энергоплотность батарей с пиковой мощью кинетической энергии маховика, но использование этой энергии в быстром, контролируемом выпуске остается сложным. Вызовы дизайна включают надежный механизм зацепки, точное тайминг, постепенное ускорение и надежную тягу к ударяющей руке. Одна ошибка может превратить механизм в гранату кинетической энергии. Исторически лишь горстка успешных переворотов с маховиком появилась. В классах 3–30 фунтов инноваторы вроде Зак О'Доннелла (с его роботом Magneato) и Дейл Хезерингтона экспериментировали с концепцией. В тяжеловесовой арене Warrior установил эталон. Каждый пример использует отдельный механический подход, иллюстрируя широту экспериментов в сообществе. По мере сходимости строителей к локально оптимальным решениям, действительно универсальный дизайн оружия — такой, который можно адаптировать к множеству конфигураций — остается в значительной степени неисследованным. За последние несколько лет я охотился за компактным коаксиальным решением с маховиком, которое могло бы быть смонтировано в линию с «острейшим» маховиком — по сути вращающимся барабаном или диском с зубами — и связано с механизмом на противоположной стороне робота. Эта двухоружие архитектура открывает стратегические возможности, трудные для достижения с одной рукой. Я выбрал преследование этой идеи в межсезонье BattleBots в роботе весом 3 фунта, размер который можно эффективно напечатать на Mark Two. 3-фунтовый класс предлагает управляемый объем для 3D-печати, в то же время требуя высокопроизводительное оружие. Основное требование — уместить передаточное отношение минимум 20:1 в коаксиальный пакет и зацепить редукцию только при необходимости. Я изучал составные эпициклические (планетарные) шестеренные поезда, консультируясь с классическими текстами вроде «Mechanisms and Mechanical Devices Sourcebook» и множеством технических статей. Этот подход позволяет одному набору шестерен доставлять экстремально высокие отношения в объеме, сопоставимом со стандартным планетарным редуктором, используя слегка разные размеры двух корончатых шестерен. Изначально я экспериментировал с кастомными скользящими сцеплениями и трением, по сути создавая свою автоматическую трансмиссию. В боевой робототехнике сложность часто переводится в отказ, поэтому я сменил курс. Прорыв пришел, когда я понял, что набор шестерен может действовать как устройство разделения момента — аналогично «Hybrid Synergy Drive» Toyota или другим вариативным трансмиссиям. Закрепив одну корончатую шестерню, другая остается неподвижной, пока первая продолжает вращаться; этот принцип «относительной скорости» позволил мне переключать момент между шестернями. Для валидации концепции я напечатал игрушечную сборку корончатых шестерен в Onyx на Mark Two. Жесткость и прочность Onyx были критичны, так как малый размер робота иначе требовал бы чрезмерно гибкие нейлоновые зубы. Тестовая модель подтвердила, что остановка одной шестерни — торможением, зажимом или простым механическим стопом — заставляет другую вращаться, тем самым зацепляя маховик. После фазы доказательства концепции я перешел к полноразмерному дизайну. Опираясь на эскизы из более ранних проектов, я построил первый CAD-проход и итерировал на конкретных механических нуждах. Получившийся робот имеет треугольный инвертируемый шасси, 8-унциевый алюминиевый ротор, оснащенный болтами с внутренним шестигранником, выступающими в качестве зубьев — обычная тактика в 3-фунтовом классе. Планетарная шестеренная система напечатана в черном Onyx, и сервопривод активирует скользящий зуб, блокирующий одну корончатую шестерню, заставляя другую вращаться. Вращающаяся корона приводяет эксцентриковый каму, который через соединительную штангу управляет бабочковидным связью. Эта связь заставляет два металлических крыла раздвигаться по мере вращения кама; одно крыло толкает вверх против оппонента, в то время как другое остается на земле. Пока концепция тверда, тонкая настройка остается. Потенциальные проблемы включают заклинивание скользящего зуба, которое может навсегда заблокировать механизм, или сухой выстрел, который может отбросить робота вверх. Принятие этих вызовов — часть волнения робототехники, и я нетерпеливо жду эволюции дизайна в соревновании. Ниже короткая демонстрация переворота с маховиком в действии. Дополнительные фото дизайна: Фото предоставлены Charles Guan.Фон боевого робота
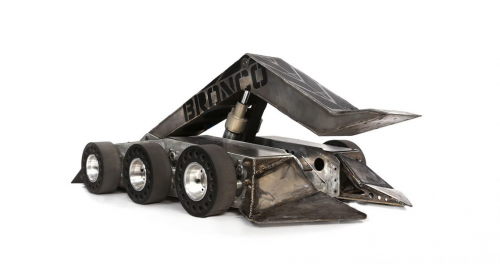
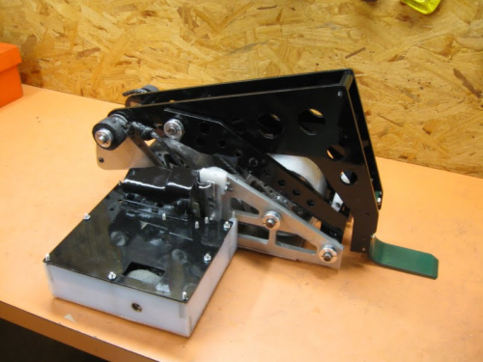
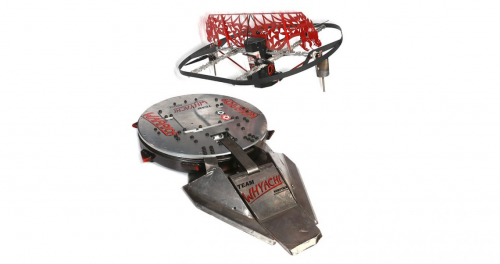
Проектирование компактного коаксиального переворота с маховиком
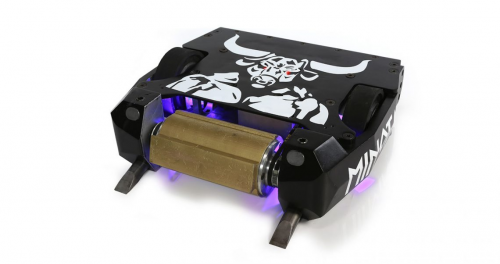
Разработка 3D-печатного механизма шестерен
От прототипа к боевому роботу
3D печать
- Интервью с Ибрахимом Хадаром Markforged об инновациях 3D-печати на formnext
- Как 3D-печать трансформирует приспособления и фикстуры: 6 проверенных способов повышения производственной эф…
- Создание интернет-управляемого видеostreaming-робота на Arduino и Raspberry Pi
- От обслуживания к надежности: построение культуры предиктивного совершенства
- Ускорение проектирования и производства с интеграцией Formlabs и Fusion 360
- Stratasys запускает GrabCAD Voxel Print для J750 и партнёрство с e-Xstream для продвинутой симуляции
- Оптимизация организации библиотеки с помощью SOLIDWORKS и MakerBot
- Лицо вперед: защита носа масками Markforged с усилением Kevlar®
- Markforged устанавливает новые стандарты в антивесовой боевой робототехнике
- Повышение эффективности автоматизацией Pick-and-Place: бесшовная интеграция роботов с EasyWork