



Революция в визуализации: мегапиксельные фотон-счетные камеры для ультрабыстрой и ультраточной съемки
Представьте камеру, способную захватывать изображения с разрешением в один фотон на частоте 24 000 кадров в секунду. Благодаря электронному затвору, который может оставаться открытым всего 3,8 нс и синхронизироваться с быстрыми лазерными импульсами продолжительностью всего несколько пикосекунд, можно буквально увидеть распространение света в пространстве. С этой способностью открываются новые применения, такие как квантовое зрение, призрачная визуализация, съемка с шутом ниже дробового, квантовый лидар и квантовая дистилляция, чтобы назвать лишь некоторые.
Общим для этих приложений является потребность в детекции одиночных фотонов и высоком временном разрешении с низким шумом и высокой чувствительностью. Эта новая камера способна на всё это, но кроме того делает это на миллионе пикселей одновременно, обеспечивая значительное ускорение съемки и, возможно, реконструкции. В основе этих пикселей лежит одиночный фотонный лавинный диод (SPAD), выполняющий детекцию фотонов и генерирующий цифровой импульс. Этот импульс можно считать или временно маркировать, тем самым придавая камере фотон-счетный и временно-разрешающий характер.
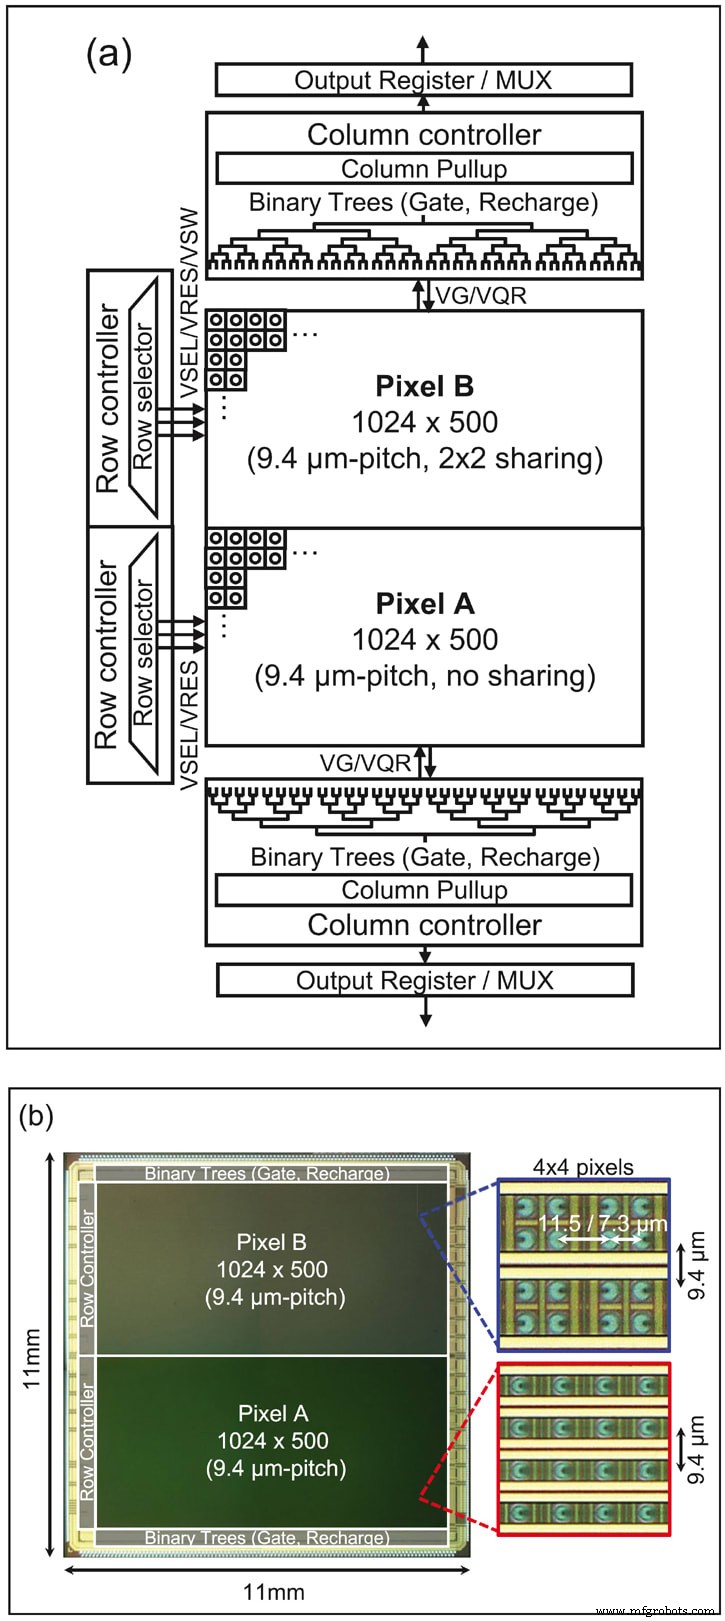
В статье, опубликованной в рецензируемом журнале Optica, мы представили первую 1-мегапиксельную камеру на базе SPAD-пикселей. Пиксели имеют шаг 9,4 мкм, с архитектурой 7T (7 транзисторов на пиксель) или 5,75T. Микрограф кристалла камеры показан на рис. 1(b). Блок-схема камеры приведена на рис. 1(a); она включает двойное бинарное дерево для управления затвором с точностью около 100 пс и настройку позиции с шагом 36 пс. Это позволяет реконструировать 3D-изображения, измеряя время полета светового импульса от лазера до отражения от объекта. Также это позволяет фиксировать свет в полете, демонстрируя интересные релятивистские эффекты в лабораторных условиях.
Кристалл тестировался как интенсивностной образ сенсора со стандартной таблицей (рис. 2(a)) до 14 бит на уровне пикселя. Рисунки 3(a) и (b) показывают 2D и цветное 3D-изображения, полученные освещением сцены лазером 637 нм с импульсной частотой 40 МГц и захватом на сенсоре с половинной разрешающей способностью. Окно затвора длиной 3,8 нс сдвигается от 0,6 нс до 13,2 нс шагами 36 пс для получения полных профилей фотонной интенсивности как функции позиции затвора.

Шаг расстояния (LSB) в этом измерении соответствует 5,4 мм. Информация о глубине восстанавливается путем детектирования позиции переднего фронта сглаженного профиля интенсивности для каждого пикселя, соответствующей моменту прилета отраженного лазерного импульса. Смещение синхронизации затвора по массиву компенсируется вычитанием независимо измеренного распределения временного смещения из измеренного распределения времени прилета. На рис. 3(b) красный цвет обозначает большую близость к SPAD-камере, а синий — большее расстояние. Максимальный диапазон глубины для этого измерения был установлен на 2 м, но его можно расширить до десятков метров за счет снижения частоты повторения лазера и увеличения шага затвора.
Тонкий шаг сканирования затвора и длительная экспозиция используются для достижения высокой точности глубины, а итоговое время сбора данных для этого измерения составило несколько десятков секунд. Это значительно дольше, чем у других методов дальномеров, таких как непрямой метод времени полета, но его можно легко сократить увеличением шага сканирования затвора, уменьшением диапазона сканирования и увеличением мощности лазера для сокращения времени экспозиции. Кроме того, дальнейшее улучшение ожидается за счет внедрения накристаллической микролинзы для повышения чувствительности.
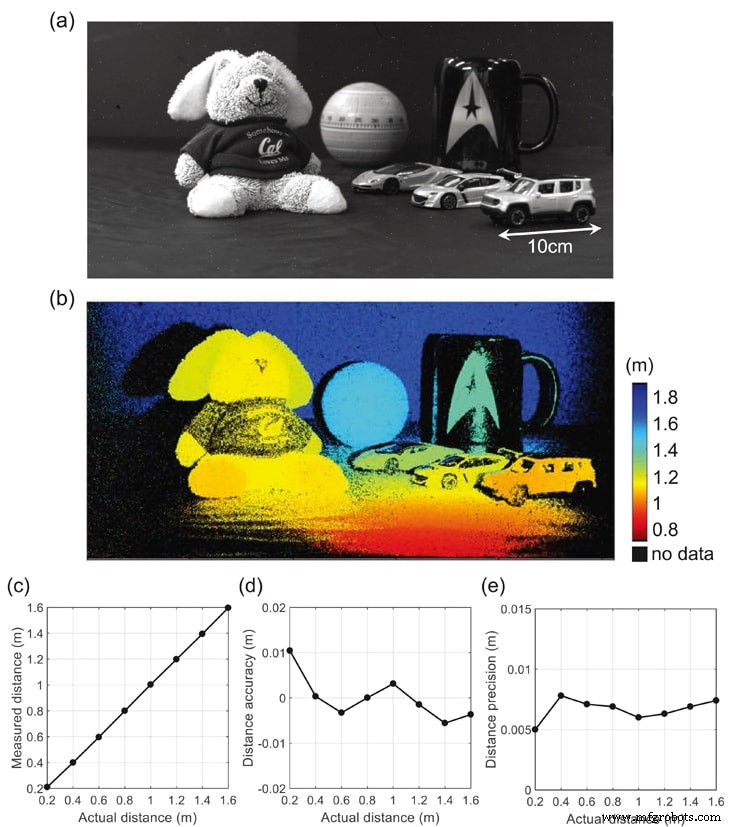
Рисунок 3(c) показывает измеренное расстояние в зависимости от реального расстояния до объекта. На рис. 3(c), (d) и (e) для оценки измеренного расстояния, точности и точности используется плоский объект, покрытый белой бумагой (коэффициент отражения около 60%). На рис. 3(c) измеренное расстояние извлечено путем усреднения расстояния отдельного пикселя по 20×20 пикселям в центре массива. Наблюдается очень хорошее соответствие реальному расстоянию в измеренном диапазоне от 0,2 до 1,6 м. На рис. 3(d) точность расстояния рассчитывается как усредненное измеренное расстояние минус реальное расстояние. Для измеренного диапазона точность всегда лучше 1 см. На рис. 3(e) точность (precision) измерения расстояния исследуется как стандартное отклонение расстояния отдельного пикселя по 20×20 пикселям в центре массива. Точность лучше 7,8 мм (rms) для всех измеренных точек до 1,6 м.
Многобъектное детектирование было экспериментально продемонстрировано либо путем кодирования временной иллюминации, либо экспозиционных паттернов, что влечет большие вычислительные затраты для восстановления 3D-изображений. Временной затворной датчик времени полета предоставляет альтернативное масштабируемое решение за счет компактной пиксельной схемы и менее сложных вычислений.
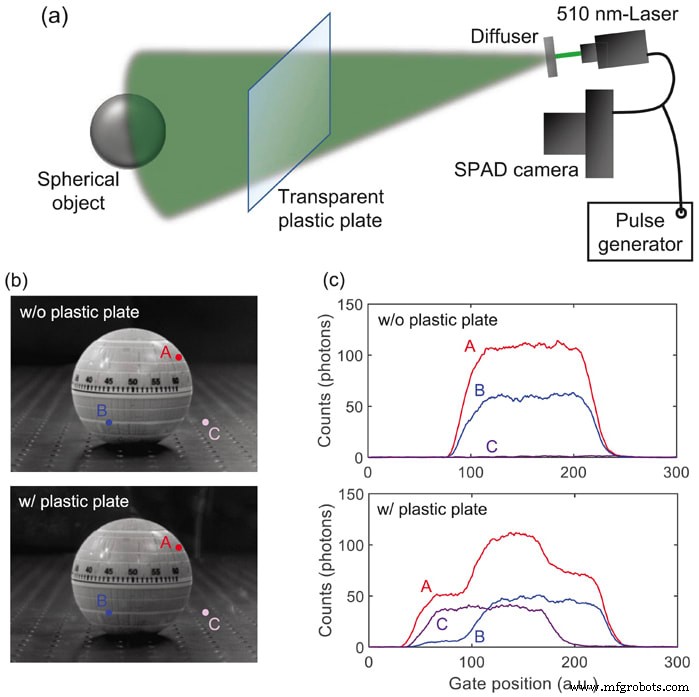
Рисунок 4(a) показывает экспериментальную установку: лазерный луч 510 нм с импульсной частотой 40 МГц рассеивается диффузором и используется для освещения сферической цели. SPAD-камера синхронизирована с триггерным сигналом лазера, а между камерой и объектом вставлена прозрачная пластиковая пластина. Расстояния от камеры до пластиковой пластины и объекта составляют 0,45 м и 0,75 м соответственно. Рисунок 4(b) показывает 2D интенсивностные изображения при внутреннем освещении с пластиной и без нее. Поскольку пластина почти прозрачна, в 2D изображениях для этих двух случаев не наблюдается существенной разницы.
Измеренные профили временного затвора для трех представительных точек (A, B и C) нанесены на рис. 4(c). Без пластины профили временного затвора для точек A и B показывают только одну сглаженную прямоугольную волну с передним фронтом около позиции затвора 100 (один шаг позиции соответствует 36 пс). Для точки C счетчик фотонов остается близким к нулю на всем измеренном диапазоне позиции затвора, что указывает на отсутствие отражающего объекта в этом пикселе.
С пластиной, напротив, профиль в точке A показывает двухступенчатые передние фронты около позиций затвора 40 и 100. Учитывая, что измеренный профиль счетчика фотонов является сверткой одной сглаженной прямоугольной функции и распределения интенсивности отраженных фотонов, двухступенчатый профиль является убедительным доказательством двойного отражения от пластиковой пластины и сферического объекта. Подобное поведение наблюдается в точке B, где наклон первого переднего фронта около позиции затвора 40 более пологий, чем в точке A. Профиль в точке C показывает только один передний фронт около позиции затвора 40, соответствующий отражению от пластиковой пластины. Вариация наклона переднего фронта около позиции затвора 40 между разными точками обусловлена неоднородным отражением от поверхности пластиковой пластины.
Результаты демонстрируют способность временной затворной SPAD-камеры выполнять пространственно перекрывающееся многобъектное детектирование. Обратите внимание, что предложенная схема может быть применена к детектированию более двух пиков отражения. Более тонкое сканирование виртуального оконного затвора в постобработке позволяет системно детектировать множественные пики. Минимальное разрешимое расстояние между двумя соседними отражающими материалами фундаментально ограничено конечным временем нарастания или спада профиля оконного затвора, что соответствует 5–10 см в этом SPAD-сенсоре.
В заключении, впервые сообщается о 1-мегапиксельном временном затворном SPAD-образовом сенсоре. В исследованиях SPAD достижение мегапиксельного SPAD-сенсора считалось одним из самых важных вех более десятилетия. Сенсор применяется для 2D-визуализации с высоким динамическим диапазоном и 3D-визуализации с высоким пространственно-временным разрешением. Насколько нам известно, пространственно перекрывающееся многобъектное детектирование с однофотонной схемой временного затвора было экспериментально продемонстрировано впервые.
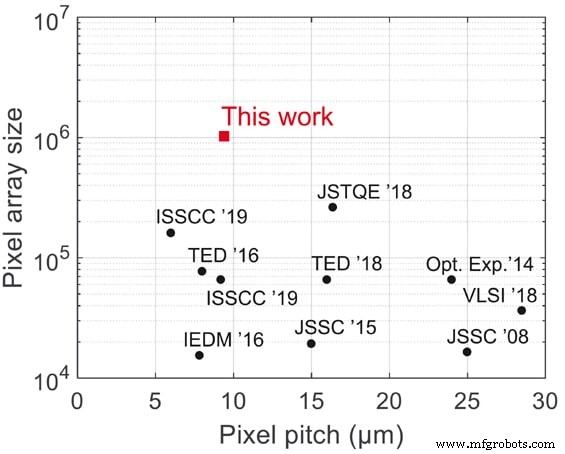
Рисунок 5 показывает сравнение с передовой технологией по шагу SPAD-пикселя и размеру массива. Размер массива сенсора самый большой, почти в 4 раза выше, чем у передового сенсора, а шаг пикселя один из наименьших. Благодаря своим возможностям высокого разрешения 2D и 3D-визуализации, предложенный сенсор будет полезен во множестве промышленных приложений, таких как безопасность, автомобилестроение, робототехника, биомедицина и научные приложения, включая квантовую визуализацию и ультравысокоскоростную съемку.
Прочитайте полный отчет о технологии в научном журнале Optica .
Эту статью написал Эдоардо Шарбон, профессор, EPFL Швейцария (Лозанна, Швейцария). Для получения дополнительной информации посетите сайт .
Датчик
- Эволюция и дизайн современных камер
- Пост-пандемические инвестиции в производственные технологии: захват возможностей роста
- BrickPi Bookreader: Автоматизация чтения Kindle на Raspberry Pi и LEGO Mindstorms
- Технология линейного движения: точные решения для автоматизации
- Камера без линзы следующего поколения с мульти-снимком: продвинутая маска-технология
- Продвинутый миллиметроволновый боди-сканер: быстрее, безопаснее и точнее безопасность
- Справочник поставщиков сенсоров 2021: ведущие производители и технологические категории
- Пьезоэлектрический сэндвич: инновационный портативный сборщик тепловой энергии
- Научный центр NASA Langley представляет передовительную пленоптическую камеру для 3D-цветовой визуализации
- Передовый наносенсорный массив E-Tongue для точного детектирования биомолекул в жидкостях