



ИИ-управляемые экзоскелетные ноги учатся ходить автономно
Робототехнические исследователи разрабатывают экзоскелетные ноги, которые делают шаги самостоятельно, используя сложные технологии искусственного интеллекта (ИИ). Самоуправляемые ноги могут когда-нибудь поддерживать движения пожилых людей и людей с физическими ограничениями.
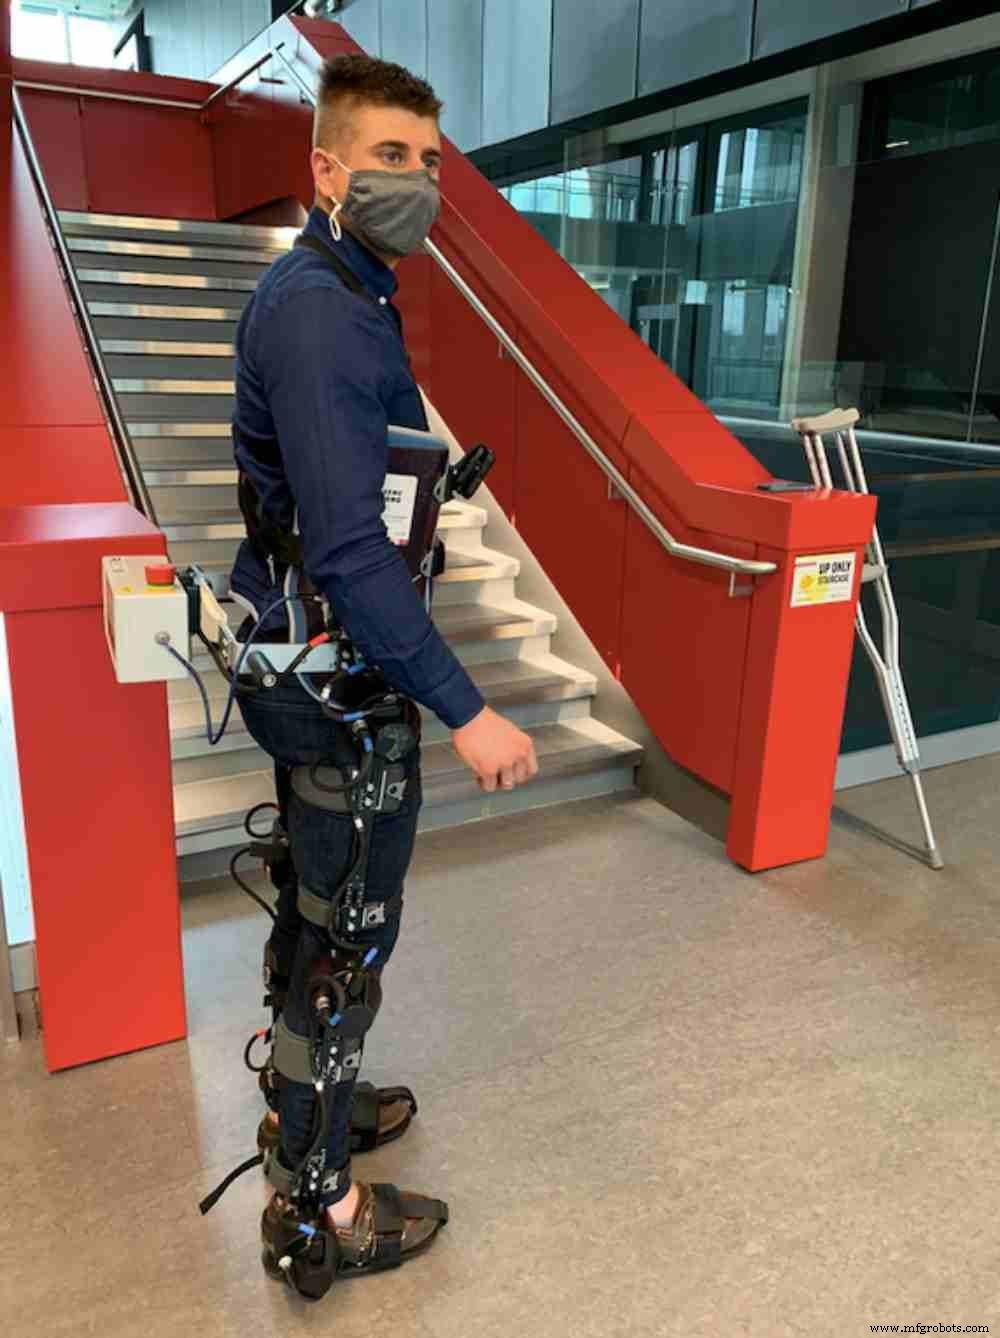
Система, созданная и протестированная исследователями Университета Ватерлоо, объединяет компьютерное зрение и глубокое обучение ИИ для имитации человеческой походки. «Учась» на коллекции пробных прогулок по окружению, система адаптирует свои движения на основе воспринимаемого окружения.
«Мы даем роботизированным экзоскелетам зрение, чтобы они могли управлять собой», — сказал Брокослав Лашковски, аспирант по системному дизайну, ведущий проект ExoNet Университета Ватерлоо.
Система ExoNet, поддерживаемая ИИ, использует обучающие данные, собранные командой. С носимыми камерами, пристегнутыми к груди (как показано на изображении выше), Лашковски и его коллеги снимали видео внутренних и внешних сред.
Программное обеспечение ИИ затем обрабатывало видеопоток для точного распознавания лестниц, дверей и других объектов окружения.
Достижение описано в журнале Frontiers in Robotics and AI. (Изучите исследовательский набор данных, относящийся к этому проекту автономного экзоскелета.)
Последняя в серии статей по связанным проектам, Симуляция биомеханики перехода из стояния в сидение для роботизированных экзоскелетов и протезов с регенерацией энергии, опубликована в журнале IEEE Transactions on Medical Robotics and Bionics.
Проблема существующих экзоскелетов
Моторизованные экзоскелетные ноги проектировались раньше, но носитель почти всегда нуждался в джойстике или смартфонном приложении для управления движениями.
Другие роботы на Tech Briefs
Робот, разрабатываемый в Университете Тель-Авива, «слышит» электрические сигналы благодаря природному датчику: уху мертвой саранчи.
Новый роботу не нужна электроника для движения — только постоянный источник сжатого воздуха.
«Это может быть неудобно и когнитивно затратно», — сказал Лашковски. «Каждый раз, когда вы хотите выполнить новую локамоторную активность, вы должны остановиться, достать смартфон и выбрать желаемый режим».
Подход Университета Ватерлоо предлагает более автоматизированное управление благодаря ИИ и возможностям компьютерного зрения.
Следующий этап проекта ExoNet будет включать отправку инструкций моторам, чтобы роботизированные экзоскелеты могли подниматься по лестницам, избегать препятствий или выполнять другие соответствующие действия на основе анализа текущего движения пользователя и предстоящей местности.
Кроме того, исследователи работают над повышением энергоэффективности моторов для роботизированных экзоскелетов за счет использования человеческого движения для самозарядки батарей.
«Наш подход к управлению не обязательно требует человеческой мысли», — сказал Лашковски, которого курирует профессор инженерии Джон МакФи, канадский исследовательский лидер по динамике биомехатронных систем, в его лаборатории Motion Research Group. «Подобно автономным автомобилям, которые водят себя сами, мы проектируем автономные экзоскелеты, которые ходят сами за себя».
Вопросы и ответы с Tech Briefs
В интервью Tech Briefs ниже Брокослав Лашковски подробнее объясняет технологию ExoNet и почему экзоскелет с функциями, похожими на беспилотный автомобиль, должен также включать автомобильные меры безопасности.
Tech Briefs: Как вы обеспечиваете безопасность? Может ли пользователь взять контроль, если экзоскелет ошибочно делает что-то опасное? Аналогия с ADAS и полностью автономными транспортными средствами. Как пользователь контролировал бы скорость, остановку и старт? Как такие элементы управления взаимодействовали бы с пользователем?
Брокослав Лашковски: Безопасность — высший приоритет. Эти роботизированные устройства предназначены для помощи пожилым и людям с физическими ограничениями (инсульт, спинномозговая травма, детский церебральный паралич, остеоартрит и т.д.). Мы не можем позволить экзоскелету принимать неверные решения и потенциально вызывать падения или травмы. Следовательно, мы полностью сосредоточены на повышении точности классификации и управления, разрабатывая систему распознавания среды, позволяющую экзоскелету автономно чувствовать и реагировать в реальном времени на ходовую среду. Мы оптимизируем производительность системы с помощью компьютеров и носимых прототипов с «здоровыми» контрольными группами перед клиническими испытаниями. Однако пользователь экзоскелета всегда будет иметь возможность перехватить ручное управление (например, остановку и рулевое управление).
Tech Briefs: Можете ли вы провести меня через сценарий применения такого экзоскелета? Где это будет наиболее ценным?
Брокослав Лашковски: Эти роботизированные устройства предназначены для помощи пожилым и людям с физическими ограничениями в локамоторных активностях. Пример применения нашей адаптивной к среде автоматизированной системы управления — переключение между разными локамоторными активностями. В коммерчески доступных экзоскелетах при переходе от ходьбы по ровной поверхности к подъему по лестнице, например, пользователь подходит к лестнице, останавливается и вручную сообщает экзоскелету намеченную активность с помощью мобильного интерфейса, кнопок или других ручных органов управления (в зависимости от устройства).
В отличие от этого, с автономной системой управления, когда пользователь подходит к наклонной лестнице, бортовые датчики, такие как инерциальные измерительные блоки (IMU), непрерывно чувствуют и классифицируют текущие движения пользователя, а система носимой камеры чувствует и классифицирует предстоящую местность. Слияние этих различных сенсорных технологий и алгоритмов распознавания образов используется для предсказания локамоторного намерения пользователя и управления экзоскелетом.
Tech Briefs: Как экзоскелет «обучается» работать без человеческой мысли?
Брокослав Лашковски: Мы используем компьютерное зрение и глубокое обучение для классификации среды. Используя миллионы реальных изображений, наши сверточные нейронные сети автоматически и эффективно обучаются предсказывать разные ходовые среды, показанные на изображениях. Эта информация о ходовой среде затем используется для управления роботизированным экзоскелетом в терминах оптимального планирования пути, избегания препятствий и переключения между разными локамоторными активностями (например, ходьба по ровной поверхности к подъему по лестнице).
Tech Briefs: Что дальше для этого экзоскелета? На чем вы работаете сейчас?
Брокослав Лашковски: С точки зрения критической безопасности, эти системы управления экзоскелетами на базе ИИ должны выполнять точно и в реальном времени. Поэтому мы фокусируемся на повышении точности классификации среды при использовании архитектур нейронных сетей с минимальными вычислительными требованиями и потребностями в памяти для обеспечения встроенного вывода в реальном времени.
Как вы считаете? Делитесь вопросами и комментариями.
Датчик
- Мастерство производственной эффективности: как стратегическое планирование мощностей устраняет узкие мест…
- Интегрированная система контроля доступа с QR, RFID и верификацией температуры
- Цикл Деминга: проверенный план непрерывного улучшения качества
- Повышение качества контроля: 3D-печатаемое оснащение повышает точность производства
- Освоение роботизированных систем транспортировки с лазерными датчиками расстояния
- Умная копилка: управление монетоприёмником на Arduino Nano
- Повышение производственного совершенства: автоматизированный контроль качества на базе передовых технолог…
- ЧПУ-точарный станок Millport SmartLathez 1740 — точность и мощь
- Революционный оптический метод отслеживания обеспечивает идеальную посадку экзоскелета и безопасность пол…
- Переносной роботизированный экзоскелет NASA для реабилитации верхней части тела