



Освоение роботизированных систем транспортировки с лазерными датчиками расстояния
Лазерные датчики расстояния находят широкое применение в робототехнике и автоматизации. Они охватывают множество аспектов отрасли, но данная статья фокусируется на модернизации устаревших ячеек с использованием лазерных датчиков как датчиков положения.
Эти датчики обеспечивают исключительную точность измерения расстояния, что открывает их для различных типов управления. Однако следует отметить, что в систему должны быть заложены определенные функции безопасности для надежной обработки возможных сбоев лазера.
Традиционные методы управления Т-тележками
Для понимания управления Т-тележками важно знать, из чего состоит их работа. Т-тележка — это электронно управляемая тележка, часто движущаяся по металлическим рельсам, которая сортирует и перемещает паллеты в автоматизированных паллетизационных операциях. Эти тележки перемещают паллеты в складской среде. Обычно они забирают паллеты с набора загрузочных конвейеров и доставляют их на следующий этап паллетизации — часто на станцию термоусадочной упаковки.
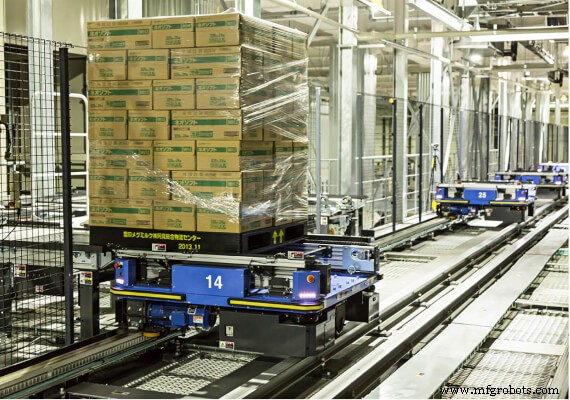
Т-тележки используют программируемый логический контроллер (ПЛК) или робота для управления движениями и выступают в роли «мозгов» за операциями тележки. ПЛК может использовать различные входы для интерпретации момента и места забора разных загруженных или пустых паллет. ПЛК нуждается в обратной связи от самой Т-тележки, чтобы понимать её местоположение во множестве возможных комбинаций путей.
Конечные выключатели
Существует множество способов передачи данных о местоположении от Т-тележки к ПЛК или робототехнической системе. Устаревший, но распространенный метод — использование конечных выключателей для передачи положения тележки. Хотя конечные выключатели неплохо справляются с передачей нужной информации управляющему блоку, у них есть недостатки, которые легче решаются с современными сенсорными технологиями. Конечные выключатели также требуют более обширного программирования, чем другие типы датчиков, потому что они передают меньше информации в каждый момент времени.
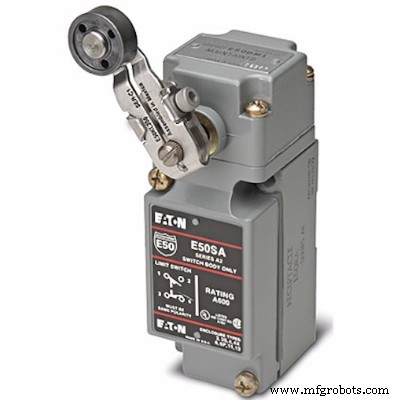
Хотя конечные выключатели работают в системах Т-тележек, у них есть слабости, отсутствующие у более современных датчиков. Во-первых, они являются электромеханическими устройствами. На их работу влияют множество факторов, так как они зависят от электрических и механических входов. Электрические проблемы, возникающие в конечных выключателях, могут возникнуть и в других электрических сенсорах, поэтому мы их не рассматриваем.
Поскольку конечные выключатели требуют физического взаимодействия со средой, они более подвержены износу, чем датчики, работающие только на электрической основе. Физический износ может определяюще влиять на их производительность. Со временем выключатель может изнашиваться и постепенно менять свою работу, вызывая проблемы в ячейке. Поскольку изменения незначительны, они могут оставаться незамеченными до катастрофического отказа. Кроме того, их работа может нарушиться под воздействием внешних сил, сдвигающих или выталкивающих их из правильного положения.
Использование лазерных датчиков расстояния
Хотя для системы Т-тележек подходят многие типы датчиков, в этой статье мы сосредоточимся на лазерных датчиках расстояния. Лазерный датчик расстояния использует луч для определения расстояния между датчиком и объектом, с которым луч взаимодействует.
Луч посылается от датчика к объекту, отражается от него, и датчик принимает отраженный свет. Он использует время, прошедшее с момента отправки луча до его приема, чтобы определить расстояние до объекта — это принцип работы датчиков времени пролета (time-of-flight).
Лазерные датчики расстояния могут выдавать аналоговый или цифровой сигнал на управляющий блок. Этот сигнал используется как непрерывный вход для управляющей логики при принятии решений о движении Т-тележки. Лазер может передавать диапазон значений в зависимости от позиции тележки во время её перемещения. Логика ПЛК затем обрабатывает исходные данные и принимает решения на основе текущего местоположения тележки и того, куда ей нужно двигаться дальше.
Технически Т-тележку можно управлять с помощью одного лазерного датчика, направленного параллельно рельсам. Датчик может находиться на неподвижной стойке, смотрящей на тележку, или быть закреплен на самой тележке и двигаться вместе с ней по пути, смотря на неподвижный объект.
Выбор монтажа должен учитывать самый простой путь прокладки проводки. Один датчик может передать достаточно информации для управления тележкой, предоставляя диапазон чисел; например, 0–10000 мм на 10-метровом пути. Хотя такая схема технически работоспособна, она оставляет возможность незамеченных сбоев в системе. Если что-то попадет в путь лазера, он внезапно покажет гораздо меньшее число, и ПЛК может подумать, что тележка находится в другом положении.
Правильное использование лазерных датчиков для операций Т-тележек
Правильное применение лазерных датчиков в описанном сценарии — использование двух датчиков, направленных в противоположные стороны на Т-тележке или с противоположных концов пути, если они монтируются не на тележке. Такая схема обеспечивает избыточность системы, и ПЛК получает достаточно информации для обнаружения множества различных неисправностей.
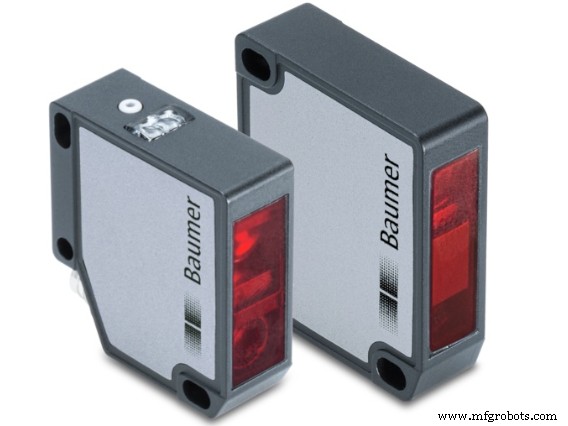
С двумя лазерами ПЛК или управляющий блок получает два отдельных потока данных. Теоретически эти данные должны находиться в определенном диапазоне друг от друга. Если полученные данные выходят за заданный диапазон, ПЛК распознает, что в ячейке произошло что-то: либо что-то попало в путь Т-тележки, либо лазер выдает неверную информацию.
Система с двумя лазерами также имеет преимущество проверки случайных данных датчиков. Если один датчик «прыгает» в своих показаниях, а второй — нет, ПЛК можно запрограммировать на отправку тревожного сигнала в систему.
Лазеры также помогают управлять несколькими Т-тележками на одном пути. Если у каждой тележки по два лазера, их расстояния известны и используются для управления множеством тележек. Те же процессы отработки ошибок применяются и в этой системе, как и в системе с одной Т-тележкой.
Лазерные датчики расстояния — простой способ модернизации старых систем Т-тележек, традиционно работающих на конечных выключателях. Их можно легко монтировать на тележке или рядом с путем для передачи жизненно важной информации ПЛК. Новые роботизированные и автоматизированные ячейки также могут извлечь из них пользу как более простой способ сенсирования для управляющего блока. Используйте два датчика для создания избыточности и предотвращения сбоев в случае ошибок или упавших продуктов в путях.
Промышленный робот
- Максимизация передаточной эффективности порошкового покрытия с автономной робототехникой
- Истинная стоимость роботизированной автоматизации для производителей
- Повышение производственной эффективности с роботизированной лазерной метрологией
- Лазерная метрология в авиации: точный контроль качества при производстве самолетов
- Роботизированная TIG-сварка: бесподобная точность и качество для промышленного производства
- Роботизированная лазерная сварка: как это работает и ключевые применения
- Запуск бизнеса на лазерном резаке: пошаговое руководство от профи
- Ключевые индикаторы, что пора обновлять вашу промышленную систему управления
- Полное руководство по управлению сервоприводами с Arduino
- Обеспечение высокой доступности современных систем промышленного управления