



Радарные интерференции угрожают автомобильной безопасности: индустрия призывает к сотрудничеству
Растущая повсеместность автомобильного радара превратила когда-то мелкую заботу в критическую проблему безопасности: когда множественные автомобили передают одновременно, их сигналы могут интерферировать друг с другом.
Радар стал краеугольным камнем систем продвинутой помощи водителю (ADAS), дополняя CMOS камеры с all-weather видимостью и позволяя фичи вроде автоматического экстренного торможения (AEB). Однако, если радары «пересекают потоки», как знаменито предупредил Хуанью Гу от NXP, их производительность может быть скомпрометирована.

Хотя производители еще не публично подсветили этот риск, чистая плотность радаро-оборудованных автомобилей на современных дорогах означает, что интерференция неизбежна.
Радар используется по спектру функций безопасности — от адаптивного круиз-контроля и слепых зон до предупреждения о лобовом столкновении и интеллектуальной помощи при парковке. Достижение 360-градусного обзора требует как коротко-, так и дальнодействующих блоков, и AEB системы часто комбинируют радар с лидаром и камерами для all-weather детекции.
Быстрый глобальный выкат AEB превратил поставщиков радара в двухлезвие меча. С одной стороны, спрос взлетает; с другой, риск перекрестной автомобильной интерференции loom большим.
Регуляторные вехи иллюстрируют масштаб принятия: China NCAP мандатировал заводское AEB для всех грузовиков в 2020; Япония теперь требует переднее и заднее AEB на всех новых машинах; 20 US автопроизводителей обещали 100% AEB fit rate в 2022; и 90% автомобилей, проданных в Европе, уже несут car-to-car crash-avoidance технологию.
NXP Semiconductors прогнозирует, что проникновение автомобильного радара достигнет 55% к 2030. В недавнем интервью EE Times, старший менеджер по продуктовому маркетингу ADAS NXP, Хуанью Гу, предупредил, что «когда множественные радары передают одновременно в том же или перекрывающемся частотном диапазоне, и если они делят общий видимый путь, интерференция становится неизбежной».
Мартин Дункан, GM ADAS и ASIC в ST Microelectronics, эхом отозвался: «С 25% новых автомобилей, уже оборудованных радаром, проблема реальна. Real-time захват дорожных условий означает, что множественные автомобили будут передавать одновременно, и потому что они все используют тот же 76-81 ГГц диапазон, интерференция только ухудшится по мере роста проникновения рынка».
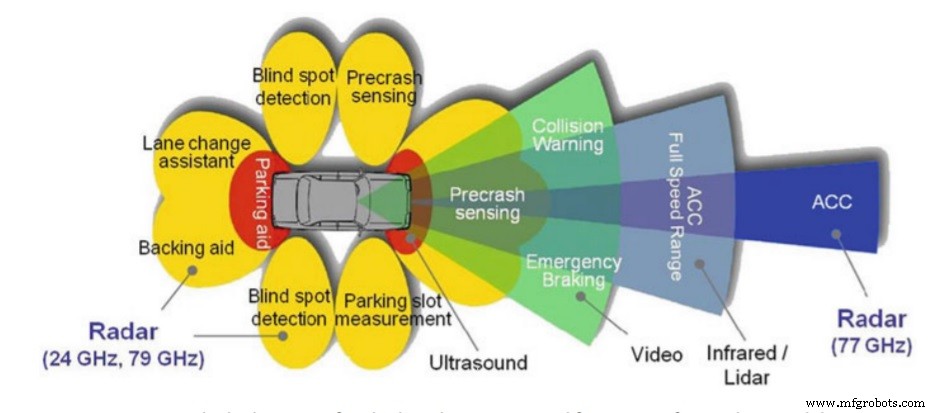
Принцип прост: каждый радар полагается на отраженные сигналы для оценки расстояния и скорости. Когда множественные радары работают в близкой близости, их эхо суперпозиционируются, вызывая конструктивную и деструктивную интерференцию, деградирующую точность детекции. NHTSA «Radar Congestion Study» (сентябрь 2018) объяснил, что в загруженных средах мощность интерференции может превышать мощность эха на несколько порядков величины.
Такая деградация может поставить под угрозу безопасность. «Худшие сценарии могли бы привести к фатальностям, вызванным радарной интерференцией», — сказал Фил Магни, основатель и президент VSI Labs. «Даже сегодня, радарные стеки используют агрессивную фильтрацию для устранения ложноположительных, но это trade-off полосы пропускания, не лекарство».
Индустрия предупреждена уже десять лет
С каждым дополнительным радаро-оборудованным автомобилем на дороге, коллективная сенсорная среда становится все более сложной, заставляя поставщиков действовать. Тем не менее, ответ индустрии был фрагментированным.
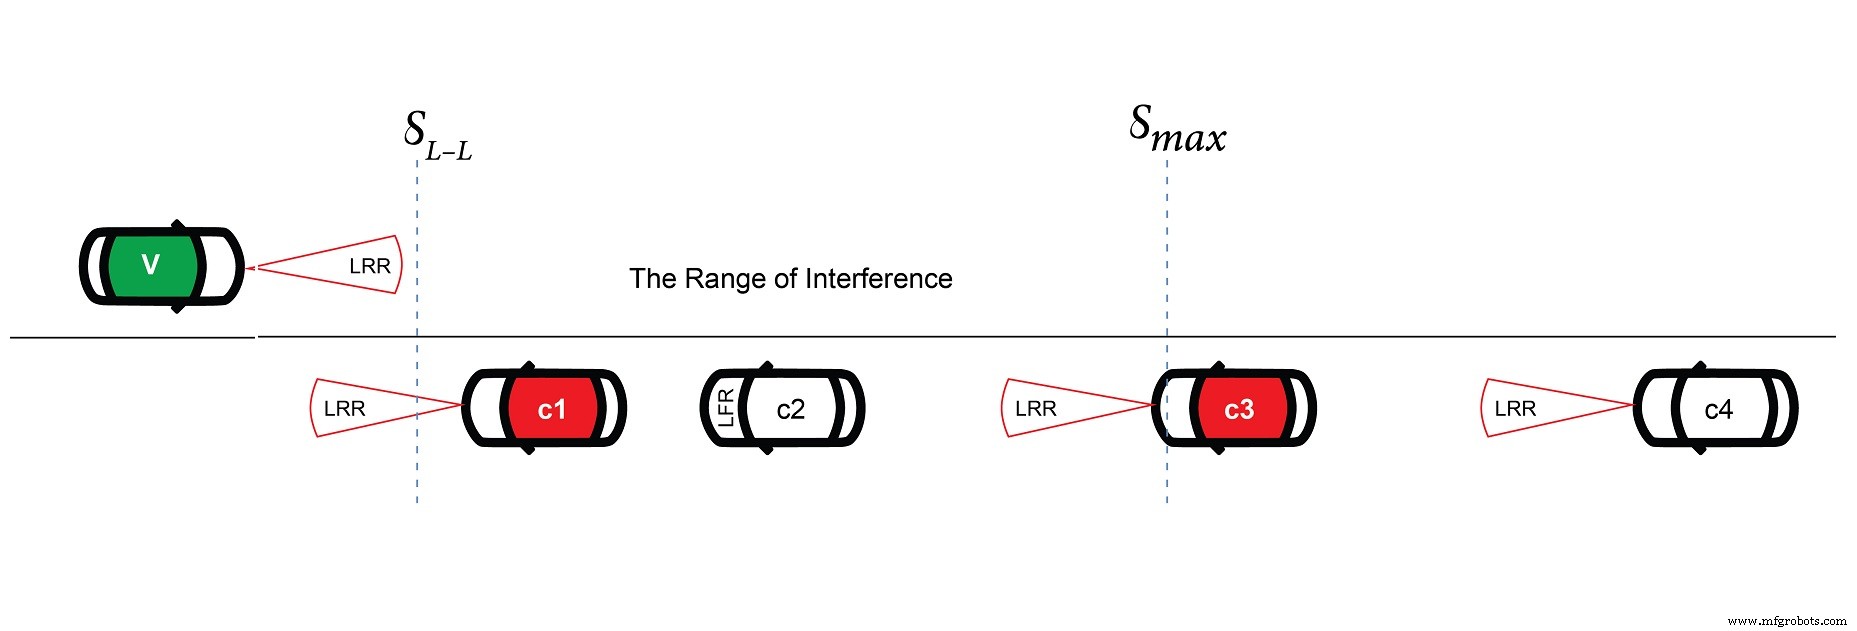
В 2012 европейский проект MOSARIM изучил взаимную радарную интерференцию и предложил техники смягчения. Недавнее исследование NHTSA поставило два ключевых вопроса: (1) Сколько мощности радар получает от других передатчиков? (2) Как это влияет на производительность предупреждения о столкновении? Ответ: уровни интерференции в плотном трафике могут перегружать легитимные эхо до четырех порядков величины.
Сотрудничество или регуляция?
Учитывая длинное время лида, можно было бы ожидать, что OEM и Tier-1 поставщики примут проактивные стратегии, такие как динамическая адаптация волновой формы. Радарное сообщество имеет инструменты — протоколы доступа к каналу из телекома (TDMA, FDMA, CDMA) могли бы быть переупорядочены для автомобильных радаров. Схема «listen-before-talk» могла бы предотвратить одновременные передачи.
Однако, автомобильный сектор лишен регуляторного надзора за параметрами волновой формы, и рынок исторически избегал стандартизации. Гу NXP отметил, что «параметры волновой формы радара не регулируются, и нет отраслевого соглашения о том, как справедливо разделить спектр».
Вместо этого, большинство производителей прибегают к сигнально-обработки хакам: рандомизируя время передачи или частоту для снижения предсказуемости. Гу предостерег, что «этот слепой подход может работать, когда немного автомобилей присутствует, но по мере роста проникновения, коллаборативные решения становятся необходимыми».
В белой бумаге NXP заключил, что «в конечном счете, рыночное-широкое соглашение будет необходимо для равномерного распределения сенсорных ресурсов в то время как сохраняется дифференциация».
Динамика free-for-all
Радарные сенсорные компании часто приоритизируют проприетарные DSP алгоритмы, улучшающие разрешение и митигирующие интерференцию, над отраслевыми стандартами. «Индустрия склонна бросать больше сигнальной обработки на проблему вместо установления кооперативных протоколов», — сказал Эгиль Юлиуссен, ветеран-аналитик.
Во время недавнего интервью, Гу NXP обозначил три подхода смягчения: (1) защита фронт-энда от насыщения; (2) цифровая идентификация и отмена интерференции; (3) динамическая адаптация параметров волновой формы. Третий наименее вероятен в текущем 77 ГГц диапазоне но мог бы стать жизнеспособным, если более высокий диапазон (например, 140 ГГц) станет доступным.
Фронт-энд защита может включать двух-гайн настройки или пространственное nulling с множественными антеннами для ослепления радара в направлении интерферирующих направлений. Цифровые техники полагаются на точную детекцию интерференции; однако, разнообразные FMCW волновые формы через производителей делают универсальную детекцию сложной.
FMCW остается де-факто стандартом для автомобильного радара из-за его полосы пропускания эффективности и способности оценки скорости. Тем не менее, производители варьируют ключевые параметры — несущую частоту, полосу пропускания, длительность чирпа, время сэмплирования, длительность сенсинг цикла — так что тот же «интерференционный» сигнал может выглядеть по-разному на каждом радаре.
Таким образом, первый шаг — детекция: идентифицировать чужую волновую форму, затем удалить ее без коррупции целевого эха. Пока учебные алгоритмы существуют, они ограничены низко-корреляционными интерференциями и типично обрабатывают только один или два интерферера.
ST Micro Дункан сказал: «Если мы знаем, как должен выглядеть чирп, мы можем отфильтровать фальшивые сигналы. Введение сигнатур чирпа также помогает». Он добавил: «Больше стандартизации на передаваемых сигналах сильно бы облегчило дизайн контрмер».
Чувствуем ли мы уже радарную интерференцию?
Сценарии симуляции NHTSA иллюстрируют ожидаемые уровни интерференции:
- На двухполосном шоссе, случайные несущие частоты могут вызывать мощность интерференции до 40 дБ выше мощности эха типичной референсной цели.
- Слепозонные радары, обращенные назад, могут испытывать интерференцию от передних AEB радаров до 50 дБ больше их собственных целевых эхо.
Несмотря на эти предсказания, real-world доказательства остаются скудными. «Мы никогда не наблюдали радар-радар интерференцию на публичных дорогах», — сказал Магни VSI Labs. «Мы подозреваем, что экспозиция существует из-за смеси коротко- и дальнодействующих радаров, но она не проявилась в полевых тестах».
Недавнее объявление Tesla об устранении радара из своих автомобилей обходит проблему для этого бренда, но другие OEM, Tier-1 и поставщики продолжают полагаться на радар за его weather-resilience и стоимоэффективность.
«Радар остается одним из самых стоимоэффективных ADAS сенсоров, и его проникновение будет драматически расти над грядущими годами», — подчеркнул Магни.
>> Эта статья была первоначально опубликована на нашем партнерском сайте, EE Times.
Связанный контент:
- ADAS эксперты размышляют об интеграции сенсоров в будущих автомобилях
- ADAS автомобили плохо набирают баллы на пешеходной безопасности
- Будущее автоматизированных автомобилей сталкивается с безответными сенсорными вопросами
- Улучшение дорожного сенсирования за пределами визуального с умной обработкой данных
- 60-ГГц radar-on-chip поддерживает требования автомобильной индустрии
- Автомобильные mmWave сенсоры позволяют более умный радар
Для получения большего контента Embedded подпишитесь на еженедельную рассылку Embedded.
Датчик
- Токовые сигнальные системы: стандарт 4–20 мА подробно
- Светофоры: инженерия, история и будущие инновации
- Радарные датчики: принцип работы и современные применения
- Продвижение автомобильной тишины: новые аудиотехнологии обеспечивают превосходную активную шумоподавление
- Arbe анонсирует первый автоградный 30 fps 4D imaging radar процессор
- Цифровой радар: решение растущих проблем интерференций ADAS
- BASF представляет Ultradur RX: передовое PBT для защиты автомобильных радаров
- Устройства безопасности якорной машины (виндласса): основные защитные функции
- Обеспечение целостности сигнала в высокоскоростном дизайне PCB
- Атомный радиосенсор определяет направление сигнала для чистой связи