



Экспертное руководство по Hall-effect датчикам тока: Open-Loop и Closed-Loop конфигурации
Изучите основы Hall-effect датчиков тока в этой технической статье.
Датчики тока широко используются в разнообразных приложениях. Общая техника — резистивное чутвение тока, где измеряется падение напряжения через шунт-резистор для определения неизвестного тока. Шунт-базированные решения не предоставляют гальваническую изоляцию и не энергоэффективны, особенно при измерении больших токов.
Еще одна широко используемая техника базируется на Hall эффекте. Hall-effect датчик тока предоставляет более высокий уровень безопасности благодаря своей гальванической изоляции между сенсором и измеряемым током. Он также избегает значительной рассеиваемой мощности шунт-резистора, используемого в резистивных методах чутвения тока.
В этой статье мы посмотрим на основы Hall-effect датчиков тока.
Open-Loop чутвение тока
Структура Hall-effect базированного open-loop датчика тока показана в Рисунке 1.
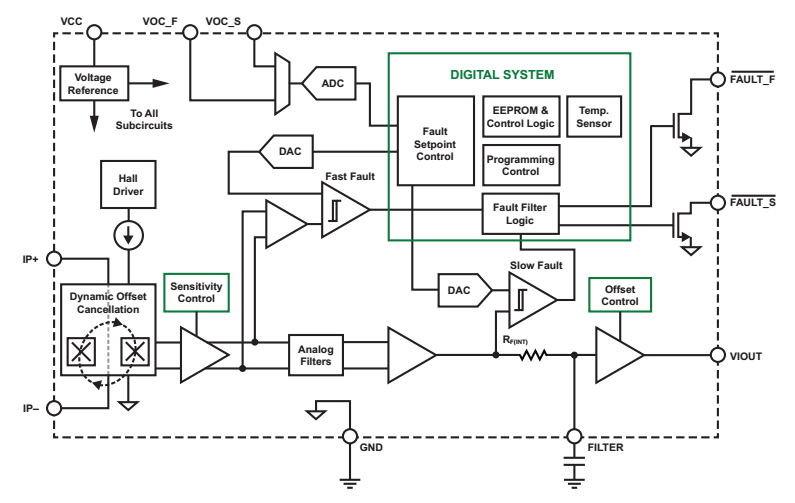
Рисунок 1. Изображение courtesy of Dewesoft
Измеряемый ток течет через проводник, находящийся внутри магнитного ядра. Таким образом, ток создает магнитное поле внутри ядра. Это поле измеряется Hall-effect сенсором, размещенным в air gap ядра.
Выход Hall сенсора — напряжение, пропорциональное магнитному полю ядра, которое также пропорционально входному току. Сигнал, производимый Hall устройством, обычно обрабатывается signal conditioning цепью. Signal conditioning цепь может быть простой ступенью усиления или более сложной цепью, спроектированной для устранения Hall device drift ошибки и т.д.
Зачем нам нужно магнитное ядро?
Предположим, что нет магнитного ядра. Магнитное поле на расстоянии r от бесконечно длинного прямого проводника, несущего электрический ток I, задается:
\[B = \frac{\mu_0I}{2\pi r} ~ , ~ \mu_0 = 4\pi \times 10^{-7}\frac{H}{m}\]
где μ0 — проницаемость свободного пространства. Для I=1 A, r=1 cm, мы получаем:
\[B = 2 \times 10^{-5}~Tesla = 0.2~Gauss\]
Чтобы почувствовать, насколько мало это магнитное поле, заметим, что магнитное поле Земли около 0.5 Gauss. Следовательно, очень сложно измерить 1-A ток, чувствуя магнитное поле, которое он производит в свободном пространстве. Чтобы бороться с этой проблемой, мы можем использовать магнитное ядро для конфина и руководства магнитным полем, производимым током. Ядро предлагает путь высокой проницаемости для магнитного поля и действует как поле концентратор. Магнитное поле внутри ядра может быть сотнями или тысячами раз больше, чем то, которое данный ток может произвести в свободном пространстве.
Air Gap
Как показано в Рисунке 1, магнитное ядро спроектировано с air gap, в котором размещается Hall сенсор. Air gap может вести к фринжинг флюкс феномену, где некоторые линии флюкса отклоняются от своего прямого пути и следовательно не проходят через сенсор как ожидалось. Этот фринжинг эффект показан в Рисунке 2.
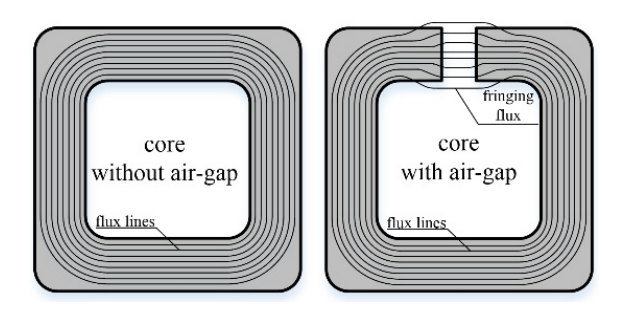
Рисунок 2. Изображение courtesy of R. Jez
Из-за фринжинг эффекта, магнитная флюкс плотность, чувствуемая Hall устройством, может быть меньше магнитной флюкс плотности внутри ядра. Другими словами, air gap может снизить эффективность ядра в конвертации первичного тока в сильное магнитное поле. Однако, если длина зазора мала по сравнению с площадью поперечного сечения зазора, эффект фринжинга может быть относительно малым.
Нам нужен air gap, чтобы иметь возможность измерить магнитное поле внутри ядра. Кроме того, air gap позволяет нам модифицировать общую релюктивность ядра. Заметьте, что высокий ток может создать большое магнитное поле внутри ядра и насытить его. Это может лимитировать максимальный ток, который может быть измерен. Настройка длины air gap, мы можем изменить уровень насыщения ядра. Рисунок 3 показывает, как чувствованная магнитная флюкс плотность меняется с длиной air gap для данного ядра.
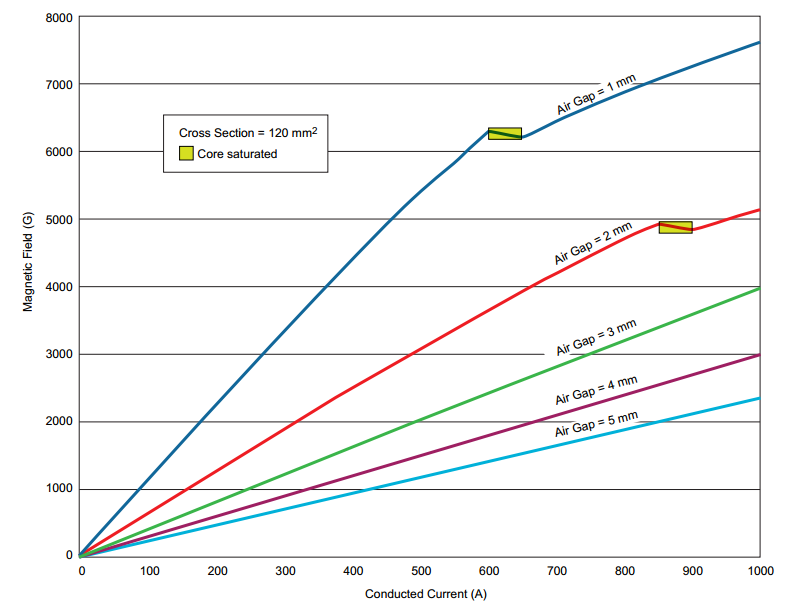
Рисунок 3. Изображение courtesy of Allegro
С меньшими air gaps мы можем достичь большего магнитного гейна (gauss-per-ampere gain). Однако меньший air gap может заставить ядро насытиться при относительно меньшем токе. Следовательно, длина зазора напрямую влияет на максимальный ток, который может быть измерен. Помимо длины зазора, есть другие факторы, такие как материал ядра, размеры ядра и геометрия ядра, определяющие эффективность магнитного ядра. Для большей информации о ядрах, подходящих для высокотоковых приложений (>200 A), пожалуйста, обратитесь к этому application note от Allegro.
Ограничения Open-Loop чутвения тока
С open-loop конфигурацией, неидеальные эффекты, такие как линейность и gain ошибки, могут влиять на точность измерения. Например, если чувствительность сенсора меняется с температурой, температурно-зависимая ошибка появится на выходе. Кроме того, с open-loop чутвением тока, ядро подвержено насыщению. Более того, смещение Hall сенсора а также coercivity ядра могут вносить вклад в ошибки.
Closed-Loop чутвение тока
Closed-loop Hall-effect техника чутвения тока иллюстрирована в Рисунке 4.
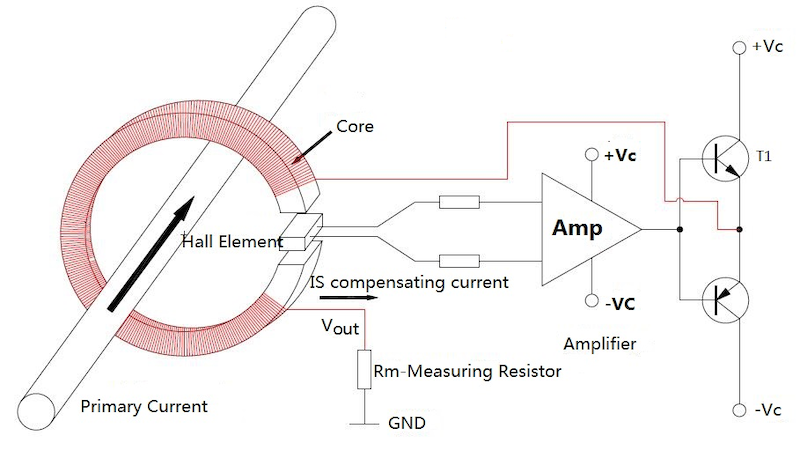
Рисунок 4. Изображение courtesy of Cheemi-Tech
Как следует из названия, эта техника базируется на концепциях негативной обратной связи. В этом случае есть вторичная обмотка, драйвемая выходом feedback пути. Feedback путь чувствует магнитное поле внутри ядра и корректирует ток через вторичную обмотку так, что общее магнитное поле ядра становится равным нулю. Давайте посмотрим, как работает эта цепь.
Ток, подлежащий измерению, течет через первичный проводник и создает магнитное поле внутри ядра. Это поле измеряется Hall-effect сенсором, размещенным в air gap ядра. Выход Hall сенсора, который является напряжением, пропорциональным магнитному полю ядра, усиливается и конвертируется в токовый сигнал, идущий через вторичную обмотку. Система спроектирована так, что ток, идущий через вторичную обмотку, производит магнитное поле, которое оппонирует магнитному полю первичного тока. С общим магнитным полем, равным нулю, мы должны иметь:
\[N_pI_p = N_sI_s\]
где Np и Ns — соответственно число витков первичной и вторичной обмоток; и Ip и Is — первичный и вторичный токи. В Рисунке 4 у нас Np = 1 и \[V_{out} = R_m \times I_s\]. Следовательно, мы получаем:
\[V_{out} = R_m \times \frac{1}{N_s} \times I_p\]
Это дает нам напряжение, пропорциональное первичному току. Заметьте, что фактор пропорциональности, \[R_m \times \frac{1}{N_s}\], является функцией числа витков и значения шунт-резистора. Число витков — постоянное значение и резисторы также очень линейны.
Open-Loop против Closed-Loop чутвения тока
Негативная обратная связь, используемая в closed-loop архитектуре, позволяет нам снизить неидеальные эффекты такие как линейность и gain ошибки. Поэтому, в отличие от open-loop конфигурации, closed-loop архитектура не затрагивается дрифтом чувствительности сенсора. Следовательно, closed-loop конфигурация предлагает более высокую точность. Closed-loop датчик тока более робастен к насыщению ядра, потому что магнитная флюкс плотность внутри ядра очень мала.
С closed-loop чутвением, вторичная катушка активно драйвится high-power усилителем. Дополнительные компоненты, используемые в closed-loop архитектуре, ведут к большей PCB площади, более высокому потреблению мощности а также более высокой цене.
Stability issue — еще один недостаток closed-loop датчика тока. С closed-loop конфигурацией, нам нужно вывести системную передаточную функцию и убедиться, что система стабильна. Нестабильная система может экспонировать overshoot или ringing в ответ на быструю смену входного тока. Чтобы сделать closed-loop систему стабильной, мы обычно нужно лимитировать ее bandwidth. Однако снижение системной bandwidth может увеличить ее response time и сделать систему неспособной отвечать на быстрые изменения во входе. Open-loop конфигурация обычно ожидается экспонировать более быстрый response time.
Заметьте, что смещение Hall сенсора может вносить вклад в ошибки как в closed-loop, так и в open-loop конфигурациях. Смещение качественного индия-антимонидного (InSb) Hall элемента типично ±7 mV.
Современные интегрированные решения
Стоит упомянуть, что современные Hall-effect базированные датчики тока используют инновационные техники для адрессинга некоторых вышеуказанных ограничений. Например, DRV411 от TI — signal conditioning IC, спроектированный для closed-loop чутвения тока приложений, использующий current spinning технику для устранения Hall элемента offset и drift ошибок. Эта техника иллюстрирована в Рисунке 5.
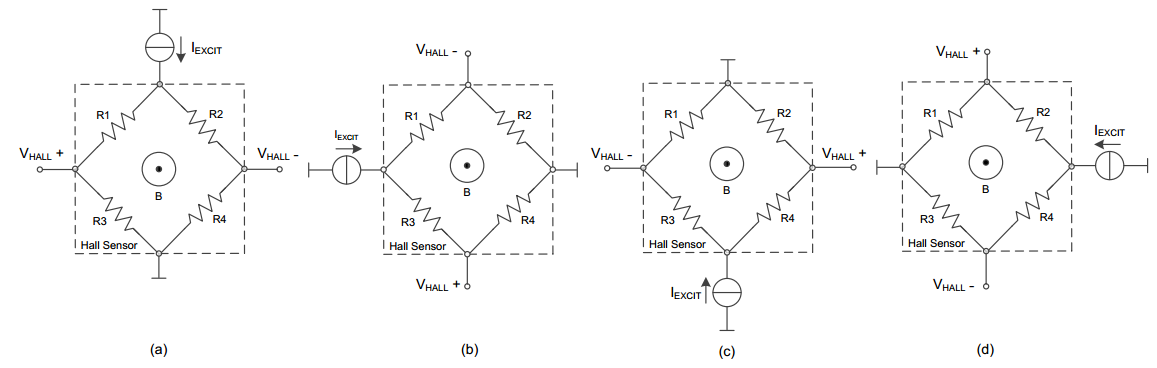
Рисунок 5. Current spinning техника, используемая в DRV411. Изображение courtesy of Texas Instruments
Другой пример — ACS720 [PDF download link] от Allegro, спроектированный для open-loop чутвения тока приложений. ACS720 использует on-chip температурную компенсацию алгоритмов для оптимизации точности по температуре.
Рисунок 6. Блок-диаграмма ACS720. Изображение courtesy of Allegro Microsystems [PDF download link]
Чтобы увидеть полный список моих статей, пожалуйста, посетите эту страницу.
Датчик
- Обнаружение магнитных полей переменного тока катушкой и аудиодетектором
- Понимание напряжения и тока: основы электрического течения
- Конденсаторы и исчисление: как изменение напряжения управляет током
- Понимание магнитных полей и индуктивности: принципы, применения и проектирование
- Индуктивности и исчисление: как изменение тока управляет напряжением
- Последовательные и параллельные индуктивности: как индуктивность складывается или уменьшается
- Продвинутый анализ DC реактивных цепей с ненулевыми начальными условиями
- Круглый стол руководителей: Продвижение Индустрии 4.0 с умными датчиками и IIoT
- Продвинутое обнаружение магнитного поля с технологией оптоволоконной решетки Брэгга NASA
- Датчики Холла: принцип работы, применение и конструкция