



Демодуляция LVDT: сравнение выпрямительных и синхронных методов
Узнайте, как сравниваются два метода демодуляции: синхронная демодуляция и выпрямительного типа. Здесь обсуждаются преимущества, недостатки и применимость каждого метода.
В предыдущей статье мы обсуждали работу и проблемы диодного выпрямительного демодулятора. В этой статье мы сначала рассмотрим ограничения выпрямительных демодуляторов в общем. Затем увидим, что синхронный демодулятор может решить некоторые из этих проблем. Наконец, посмотрим на недостатки синхронной демодуляции в применениях LVDT.
Ограничения выпрямительных демодуляторов
Хотя точное выпрямление может исправить проблемы простого диодного выпрямителя, выпрямительные демодуляторы в целом имеют несколько недостатков. С выпрямительным демодулятором нам нужен доступ к центральному отводу вторичной обмотки LVDT для выпрямления напряжения на каждой из вторичных обмоток. Поэтому этот тип демодуляции применим только к 5-проводным LVDT (Рисунок 1(b)).
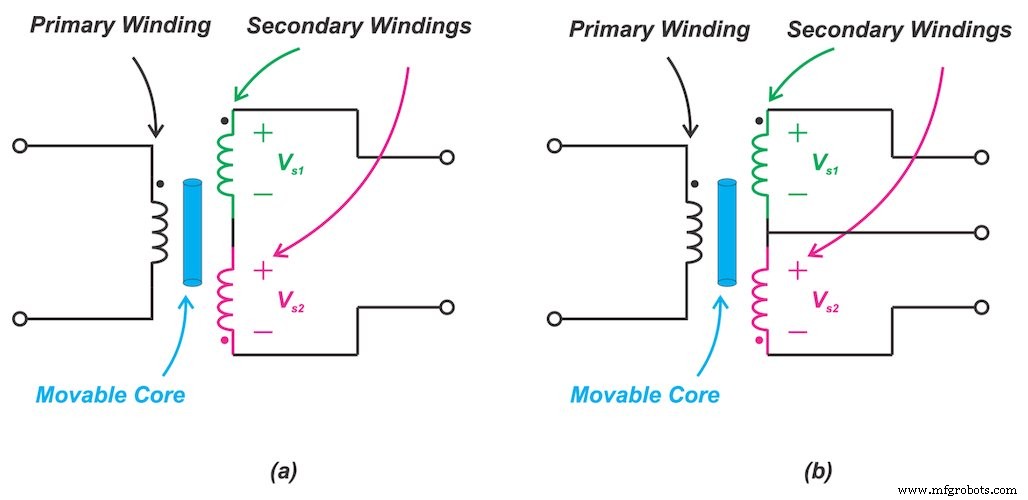
Рисунок 1. (a) 4-проводной и (b) 5-проводной LVDT.
Существуют другие методы демодуляции, не требующие доступа к центральному отводу и определяющие положение сердечника обработкой разности напряжений между двумя вторичными обмотками. Эти демодуляторы позволяют использовать 4-проводной LVDT, как на Рисунке 1(a).
Действительно ли важно иметь минимальное число электрических соединений?
Во многих приложениях обвязка находится на большом расстоянии от датчика. Хороший пример — измерения в суровых условиях радиоактивных применений, где обвязка должна быть в безопасных зонах, даже до нескольких сотен метров от LVDT. В этих случаях передача двух вторичных напряжений на большое расстояние через 5-проводную конфигурацию может быть сложной. С модулем обвязки, удаленным от LVDT, необходима хорошо сбалансированная проводка с низкой распределенной емкостью. Это означает значительное увеличение стоимости проводки.
Еще один недостаток выпрямительного демодулятора — его ограниченное подавление шумов. Рассмотрим датчик LVDT с перемещением сердечника по синусоиде на 250 Гц. Красная кривая на Рисунке 2 показывает демодулированный выход этого LVDT, полученный типичным диодным выпрямителем.
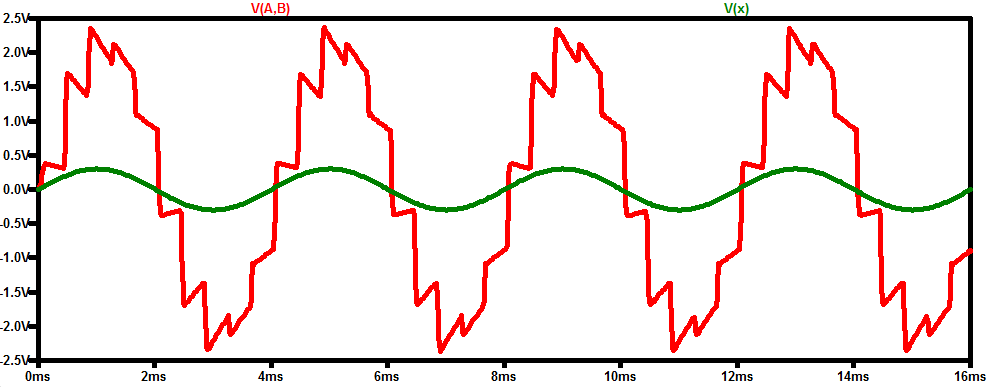
Рисунок 2.
На рисунке зеленая кривая показывает перемещение сердечника x. Как видите, выходной сигнал выглядит как усиленная версия x, за исключением резких скачков, соответствующих высокочастотным компонентам.
Чтобы избавиться от этих нежелательных высокочастотных компонентов, можно использовать ФНЧ с частотой среза чуть выше механической полосы пропускания системы (250 Гц). Поэтому даже с идеальным ФНЧ все частотные компоненты до 250 Гц пройдут фильтр без затухания. Следовательно, любой шумовый компонент ниже 250 Гц, связанный с выходом датчика, также появится на выходе демодулятора.
Плохая шумовая производительность — главный недостаток выпрямительных демодуляторов. Это ограничение становится еще более выраженным с длинными кабелями. Шумовая производительность вместе с требованием 5-проводной конфигурации делают эту схему неподходящей для длинных кабельных линий к удаленным локациям. Синхронная демодуляция, обсуждаемая ниже, может решить эти две проблемы.
Синхронная демодуляция
Рассмотрим LVDT, показанный на Рисунке 3. Допустим, что у нас есть \[V_{EXC} = A_p\cos(2\pi \times f_p \times t)\].
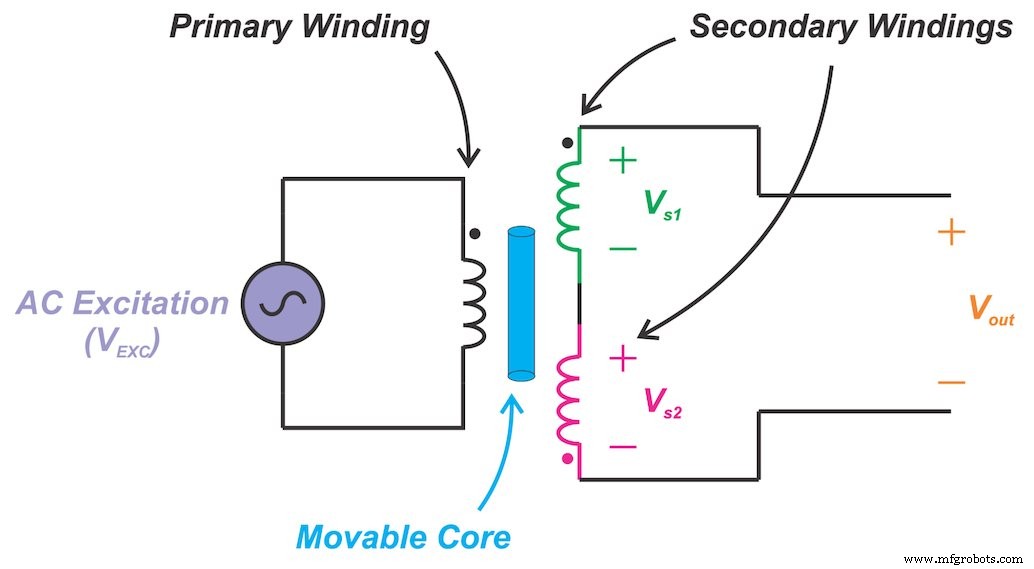
Рисунок 3. Пример LVDT
Дифференциальный выход (\[V_{out}\]) является амплитудно-модулированным сигналом и может быть выражен как:
\[V_{out} = A_s \times x \times \cos(2\pi \times f_p \times t + \phi)\]
Уравнение 1.
где x — перемещение сердечника, а \[A_s\] — коэффициент масштабирования, задающий общую амплитуду выхода для данного x. Фазовый член \[\phi\] — разность фаз, вызванная LVDT между первичным и вторичным напряжениями. Этот сдвиг фазы идеально должен быть очень маленьким, особенно вокруг конкретной частоты, заданной производителем. Однако мы обычно должны учитывать этот сдвиг фазы.
Техника синхронной демодуляции умножает дифференциальный выход LVDT на сигнал возбуждения (или сигнал, синхронный с возбуждением в общем). Это дает:
\[V_{demod} = V_{out} \times V_{EXC} = A_s \times x \times \cos(2\pi \times f_p \times t + \phi) \times A_p\cos(2\pi \times f_p \times t)\]
Уравнение 2.
что упрощается до:
\[V_{demod} = \frac{1}{2} \times A_s \times x \times A_p [\cos(\phi) + \cos(2\pi \times 2f_p \times t + \phi)]\]
Первый член в скобках — постоянная составляющая, однако второй член имеет удвоенную частоту возбуждения. Следовательно, узкий ФНЧ может убрать второй член и мы получаем:
\[V_{filtered} = \frac{1}{2} \times A_s \times x \times A_p\cos(\phi)\]
Уравнение 3.
Это дает нам постоянное напряжение, пропорциональное перемещению сердечника x.
Синхронная демодуляция через умножение на прямоугольную волну
Можно использовать аналоговый мультипликатор для умножения выхода LVDT на синусоиду возбуждения (Уравнение 2); однако аналоговые мультипликаторы дороги и имеют ограничения линейности. Вместо умножения на синусоиду можно умножить сигнал на прямоугольную волну, синхронную с входным возбуждением.
Можно удивиться, как прямоугольная волна может использоваться вместо синусоиды? Прямоугольная волна, переключающаяся между ±1, может быть выражена как бесконечная сумма синусоид на нечетных гармониках частоты прямоугольной волны. Следовательно, прямоугольная волна частоты \[f_p\] может быть выражена как:
\[v_{squarewave}(t) = \sum_{n=1, 3, 5}^{\infty}\frac{4}{n\pi}\sin(2\pi \times nf_p \times t)\]
Когда выход LVDT (синусоида на \[f_p\]) умножается на прямоугольную волну, фундаментальная компонента прямоугольной волны \[(\frac{4}{\pi}\sin(2\pi \times f_p \times t))\] производит постоянную компоненту, а также высокочастотную компоненту на \[2f_p\]. Высокочастотная компонента будет подавлена ФНЧ, как объяснялось ранее, и постоянная компонента, которая и является желаемой, появится на выходе.
Умножение на гармоники высших порядков прямоугольной волны даст высокочастотные компоненты на четных кратных \[f_p\]. Следовательно, постоянная компонента — единственная, которая появляется на выходе фильтра, точно так же, как при умножении на синусоиду. Главное преимущество умножения на прямоугольную волну — оно может значительно упростить схемную реализацию демодулятора.
Схемная реализация синхронного демодулятора
Синхронный демодулятор на базе прямоугольной волны показан на Рисунке 4.
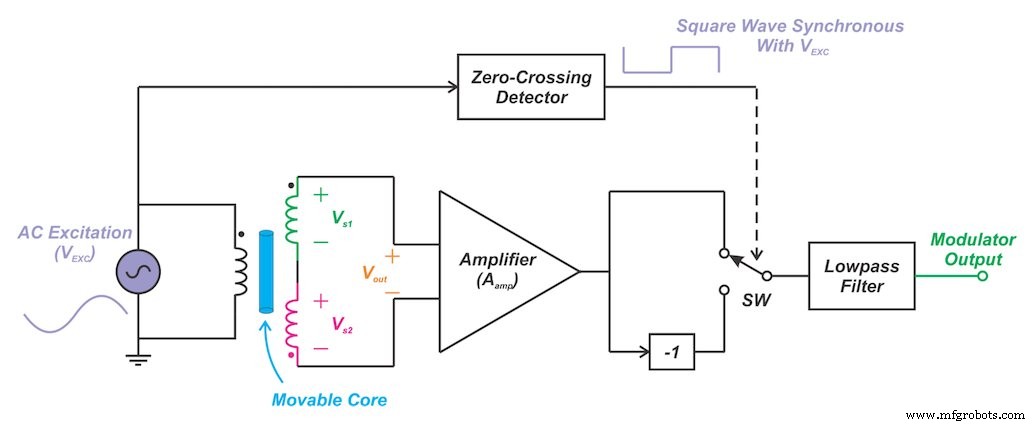
Рисунок 4. Синхронный демодулятор на базе прямоугольной волны
В этом случае усиленная версия выхода LVDT умножается на прямоугольную волну вместо синусоиды возбуждения. Прямоугольная волна синхронна с входом возбуждения и получена через «Детектор перехода через ноль», как показано на блок-схеме выше.
Чтобы выполнить умножение на прямоугольную волну, усиление сигнального пути периодически меняется между \[±A_{amp}\] (\[A_{amp}\] — усиление усилителя). Обратите внимание, что нижний путь включает усиление -1. Это достигается использованием прямоугольной волны для управления ключом SW, меняющим сигнальный путь между верхним и нижним. Это эффективно эквивалентно умножению выхода усилителя на прямоугольную волну.
Наконец, ФНЧ используется для сохранения постоянной составляющей выхода и подавления высокочастотных компонентов.
Преимущества синхронных демодуляторов LVDT
Главное преимущество синхронной демодуляции — её шумовая производительность. Как обсуждалось выше, синхронная демодуляция частотно сдвигает выход LVDT в постоянную составляющую и использует ФНЧ для сохранения этой постоянной составляющей. ФНЧ подавит все шумовые компоненты вне своей полосы пропускания.
Поскольку наш желаемый сигнал на постоянном токе, мы можем использовать узкий ФНЧ. Это ограничит полосу пропускания системы и позволит демодулятору значительно подавить большую часть шума, связанного с выходом LVDT. Более того, с синхронной демодуляцией можно использовать 4-проводной LVDT.
Недостатки синхронных демодуляторов LVDT
Хотя синхронная демодуляция может предложить более высокий шумовой иммунитет по сравнению с выпрямительными демодуляторами, её выход зависит от амплитуды напряжения возбуждения (\[A_p\] в Уравнении 3). Следовательно, при синхронной демодуляции стабильность амплитуды входного возбуждения критична.
Другая проблема — выход демодулятора зависит от сдвига фазы передаточной функции LVDT (\[\cos(\phi)\] в Уравнении 3). Этот сдвиг фазы идеально должен быть очень малым; однако он непостоянен и может меняться с рабочей точкой. Практические схемы демодуляторов обычно используют фазовую компенсационную сеть для регулировки фазы генерируемой прямоугольной волны. Компенсационная сеть может увеличить сложность демодулятора.
Однако эта повышенная сложность делает схему пригодной для относительно более длинных кабелей по сравнению с выпрямительными демодуляторами. Это связано с тем, что член сдвига фазы \[\phi\] может использоваться для учета задержки, вызванной проводкой. Следовательно, фазовая компенсационная схема также может компенсировать задержку кабеля и сделать схему подходящей для более длинных проводов.
Другие техники демодуляции
Синхронная демодуляция предлагает более высокий шумовой иммунитет и требует только четырех электрических соединений; однако у неё свои ограничения, такие как зависимость от амплитуды входного возбуждения и проблема сдвига фазы. Для решения этих проблем существуют несколько других техник демодуляции. Эти техники обычно используют концепции риометрических измерений и методы на основе DSP, чтобы обойти ограничения синхронных демодуляторов.
Для более детального обсуждения синхронной демодуляции при применении к другим типам датчиков, обратитесь к следующим статьям:
- Введение в синхронную демодуляцию
- Синхронная демодуляция с использованием аналоговых мультипликаторов против коммутаторных мультипликаторов
- Аналоговая и цифровая реализация синхронного демодулятора
Чтобы увидеть полный список моих статей, посетите эту страницу.
Интернет вещей
- OpenDDS против RTI Connext DDS: выбор правильного решения Data Distribution Service
- От прототипа к производству: создание автомобилей будущего — автономных транспортных средств
- Защита DDS с Intel SGX: Часть 3 — Укрепленные DDS-сервисы
- Защита DDS с SGX: создание зашифрованных приложений с использованием SCONE и Micro DDS
- Защита промышленного IoT с Intel SGX: обзор безопасности DDS
- MQTT против DDS: выбор правильного M2M протокола для IoT
- Промышленный Интернет Вещей (IIoT): что это, почему это важно и как оно движет промышленной трансформацией
- Строгое программное тестирование в RTI: обеспечение надежности во всем Connext DDS
- Построение надежной системы мониторинга временных рядов: интеграция RTI Connext DDS с Telegraf и InfluxDB
- Точные ЧПУ токарные автоматы с синхронной шпиндельной технологией