



Выбор правильного количества осей для вашего робототехнического позиционирующего устройства
Вы решили, что вам нужно робототехническое позиционирующее устройство… но сколько осей вам нужно?
Существует так много моделей позиционирующих устройств с так многими разными стилями. У некоторых 1 простая ось, а у других — много!
Еще больше путает диапазон конфигураций, которые могут иметь позиционирующие устройства. Оси могут быть смонтированы вертикально, горизонтально и под любым углом между ними.
Выбор позиционирующего устройства с слишком большим или слишком малым количеством осей может означать потраченный впустую бюджет; но сколько считается слишком большим!?
Если вы рассматриваете робототехническое позиционирующее устройство, к этому моменту вы, вероятно, уже посмотрели несколько разных моделей. Вы, вероятно, видели одноосевые вращающиеся столы, двухосевые позиционирующие устройства и многоосевые колеса обозрения. Вы, вероятно, изучали разные бренды, стили и ценовые диапазоны.
К этому моменту, если вы честны, вы, вероятно, начинаете немного уставать от позиционирующих устройств.
Проблема с позиционирующими устройствами в том, что это не просто случай сказать «я куплю этот» и оставить это на том. Выбранное вами позиционирующее устройство повлияет на то, насколько легко интегрировать и запрограммировать вашу робототехническую ячейку. Вы не хотите выбрать неправильное и создать себе более сложную работу, чем необходимо, для развертывания и программирования робота.
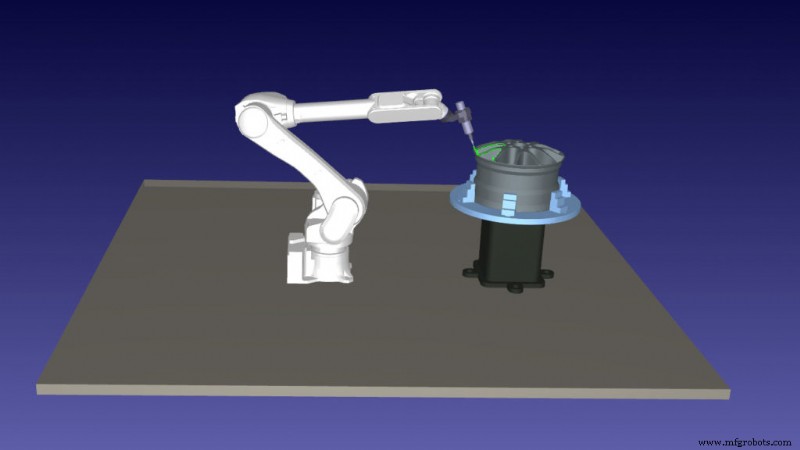
Например, если вы возьмете 5-осевое позиционирующее устройство с 6-осевым роботом, это 11 осей, которые вам нужно контролировать! Если наличие такого количества осей необходимо — отлично. Но если это не нужно, вы можете пожалеть о покупке.
Почему «Сколько осей?» — запутанный вопрос
Спрос о том, сколько осей нужно вашему механизму, очень естественен. Однако это сложный вопрос для удовлетворительного ответа.
Когда мы говорим только о промышленных роботах, распространенный ответ — сказать, что нужны 6-осевые роботы. Это не всегда правда, но это правда в большинстве случаев. Причина в том, что 6 осей нужны для достижения точек в рабочей зоне робота из любой позиции и ориентации.
Как мы объясняли в нашем вводе в углы Эйлера, позиция концевика робота контролируется 6 параметрами: 3 трансляционными параметрами (X, Y и Z) и 3 вращательными параметрами (Rot[X], Rot[Y] и Rot[Z]).
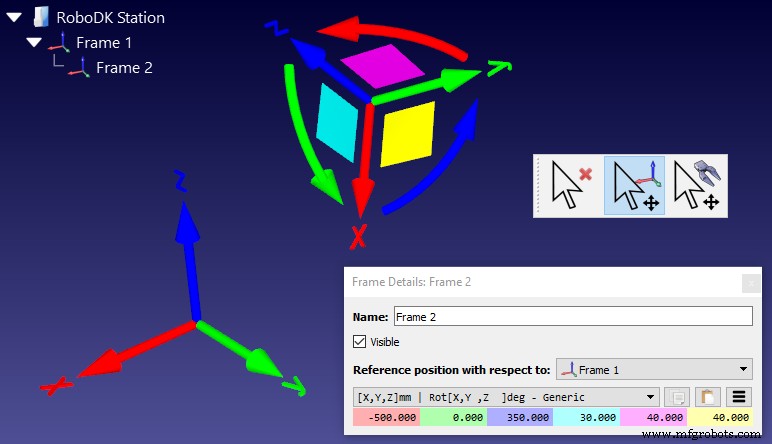
Если у вашего робота меньше 6 осей, вы ограничиваете гибкость робота. Это имеет смысл для некоторых роботов — например, паллетизирующих роботов, которым нужно только подходить к объектам сверху. Однако в общем 6-осевые промышленные роботы наиболее полезны для широкого спектра задач.
За пределами 6 осей ваш механизм становится «избыточным».
Например, 7-осевые роботы могут достигать тех же точек в своей рабочей зоне, что и 6-осевые роботы. Однако управление избыточным механизмом становится более сложным. В результате вы не хотите добавлять лишние степени свободы, если они не нужны.
Добавление позиционирующего устройства означает добавление больше степеней свободы к роботу. Это может или не может привести к избыточной системе.
Нужны ли вам дополнительные степени свободы — зависит от специфических потребностей вашей задачи.
7 шагов для определения количества осей, необходимых для вашего приложения
Способ сузить поиск необходимого количества осей — внимательнее посмотреть на требования вашего приложения.
Вот процесс, который вы можете использовать для выявления некоторых потенциальных позиционирующих устройств, которые могли бы подойти вам. Он позволяет сфокусироваться на нескольких потенциальных моделях и оценить их должным образом. Если ни один из этих вариантов не подходит, вы можете снова расширить поиск и использовать полученную информацию для выбора лучшего позиционирующего устройства.
- Посмотрите на требования вашей задачи, сосредоточившись особенно на необходимой рабочей зоне. Хороший способ сделать это — построить ваше приложение в робототехническом симуляторе.
- Заметьте, какие аспекты задачи невозможны при использовании только робота. Какие части рабочей зоны недостижимы? Какие движения невозможны?
- С этой информацией сделайте обоснованное предположение об одном или двух типах позиционирующего устройства, которые могут подойти вашим нуждам. Не забудьте учесть необходимую грузоподъемность для удержания ваших заготовок.
- Найдите на рынке несколько позиционирующих устройств, которые могут соответствовать вашим критериям, и протестируйте их в вашей симуляции. Для каждого протестированного позиционирующего устройства обязательно сохраните настройку как новый проект, так как вы вернетесь к одному из проектов позже.
- Если одна из моделей работает идеально — отлично! Тем не менее, протестируйте несколько вариантов, чтобы увидеть, какие свойства действительно требуются. Помните, что вы не хотите закончить с большим количеством степеней свободы, чем вам нужно.
- Если ни одна из моделей не работает для вашего приложения, используйте собранную информацию для уточнения ваших требований.
- Вернитесь на рынок и поищите одну или две модели, соответствующие этим новым требованиям. Протестируйте снова в симуляции перед выбором.
Использование такого процесса убирает часть догадок из определения правильного количества осей. С каждым тестом в вашей симуляции вы узнаете немного больше о том, что вам действительно нужно от позиционирующего устройства для выполнения вашей задачи.
Сделайте выбор и работайте с ним
Как только вы сосредоточились на модели, которая работает для вашей задачи, вы можете двигаться вперед и развивать приложение более глубоко в симуляторе.
Откройте ваш сохраненный проект с выбранным позиционирующим устройством и доводите его до полного приложения. Это позволит вам протестировать все аспекты задачи и подготовить приложение для легкой интеграции.
После того как вы приобрели ваше позиционирующее устройство, вам не нужно беспокоиться о том, могли ли больше осей принести пользу задаче. Роботы очень гибки и обычно есть несколько способов достичь тех же действий с одним роботом.
Если вы столкнетесь с проблемами при развертывании робота, вы почти наверняка сможете найти решение, используя имеющееся у вас оборудование. Это ценность выбора покупки с использованием симулятора как тестовой площадки.
Какие типы позиционирующих устройств вы рассматривали? Расскажите в комментариях ниже или присоединитесь к обсуждению в LinkedIn, Twitter, Facebook, Instagram или на форуме RoboDK.
Промышленный робот
- Как роботы достигают полной автономии: от сенсирования к действию
- Выбор правильной точности для отслеживания активов в производстве и здравоохранении
- Выбор правильного числа скрытых слоёв и узлов в нейронной сети
- Белая книга: Раскройте свой потенциал автоматизации — 7 проверенных шагов к робототехническим проектам с низк…
- Интеграция роботов: проверенные стратегии успеха для производственных объектов
- Истинная стоимость роботизированной автоматизации для производителей
- Virtual Solutions Center: как симуляция роботов обеспечивает бесшовную интеграцию
- Максимизация ROI с роботизированным обслуживанием станков: долгосрочная ценность для любых операций
- Пора ли инвестировать в робота? Ключевые сигналы и выгоды для вашего завода
- Как рассчитать необходимую мощность гидравлического насоса