



5 проверенных шагов к качеству в роботизированной инкрементной формовке
Роботизированная инкрементная формовка — экономичный способ формовки листового металла для малых серий. Кейс показывает, как одна команда достигла качества с RoboDK.
Марио Гилло и его команда — исследователи Института Мопертье (Institut Maupertuis) во Франции, специализирующегося на промышленных исследованиях.
Команда выявила проблемы традиционных методов формовки листового металла… и решила их решить.
Почему формовка малых серий листового металла дорога
Формовка листового металла — игра в цифры. При крупносерийном производстве одинаковых деталей затраты и время обычно окупаются. Но при выпуске всего одной-двух деталей процесс быстро становится неэкономичным.
Глубокая вытяжка — один из самых распространенных методов формовки. Она требует проектирования и изготовления штампа, затем медленного «растягивания» каждого листа материала над штампом. При малых серий стоимость штампа огромно превышает стоимость самой формовки.
Традиционно производители просто принимали это. «Такова жизнь», — говорили они. Надеялись, что остальные операции сбалансируют этот неэффективный процесс. Или, если качество не критично, прибегали к ручной формовке.
Марио и его команда решили, что так продолжаться не может. Существует метод производства качественных изделий, экономичный для малых серий: инкрементная формовка.
В этом кейсе показано, как команда Марио использовала RoboDK для экономичного создания качественных изделий методом роботизированной инкрементной формовки.
Что такое роботизированная инкрементная формовка?
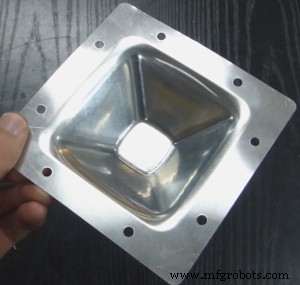
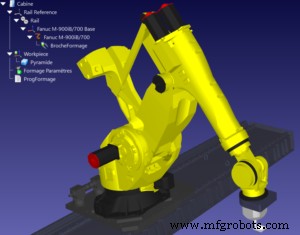 Инкрементная формовка (инкрементная формовка листа) — альтернатива глубокой вытяжке, предполагающая деформацию листового материала понемногу, слой за слоем. Это похоже на 3D-печать или ЧПУ-обработку: вместо добавления или удаления материала каждый слой слегка изгибает лист.
С 1990-х годов инкрементная формовка реализовывалась на модифицированных станках с ЧПУ. ЧПУ-инструмент заменялся одноточечной сферой, которая наносила желаемую форму на лист материала для каждого слоя. Для снижения трения использовалась смазка.
Модифицированные станки с ЧПУ — хорошее решение, но у них есть проблема: они дороги для крупногабаритных деталей. Это делает их нецелесообразными для компаний, желающих использовать инкрементную формовку для прототипирования — частого применения.
Роботизированная инкрементная формовка решает проблему, используя промышленного робота для удержания инструмента. Она имеет сходство с роботизированной обработкой, которую мы рассматривали ранее.
В отличие от станков с ЧПУ, робот не ограничивает размер детали. Поэтому команда Марио считает, что роботизированная инкрементная формовка может применяться для широкого спектра приложений, требующих формовку больших листов: черепных имплантатов, протезов, автопанелей.
5 шагов к качественной роботизированной инкрементной формовке
Роботизированная инкрементная формовка удивительно проста… но только при соблюдении правильных шагов. Команда использовала следующие пять шагов (как описано в их научной работе) для достижения качественного изделия:
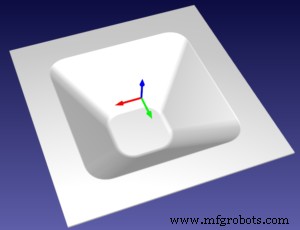
1. Построение 3D-модели
Почти все изделия проектируются в CAD-системах, поэтому этот шаг прост. Нужно определить форму изделия и создать его 3D-модель.
2. Генерация траектории
Затем нужно сгенерировать ЧПУ-траекторию. Это можно сделать во многих CAM-системах. Возможно, модель и траекторию можно создать в одном ПО. Если ваш CAD/CAM не имеет этой функции, дешевая CAM-программа вроде CamBam, MeshCAM или FreeMILL — хороший вариант.
Команда использовала CamBam — экономичный инструмент для проектирования и построения ЧПУ-моделей и траекторий.
На этом этапе нужно определить глубину каждого слоя и стратегию наложения слоев. Команда описывает две распространенные стратегии для простых деталей:
- Z-слойная стратегия — простая стратегия: каждый слой рисуется отдельно с вдавливанием в начале слоя.
- Спиральная стратегия — чуть более сложная: непрерывная линия спирали от верха формы до низа. Дает более гладкую деталь и создает меньшие нагрузки на робота.
3. Генерация G-кода
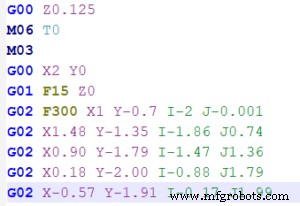
После получения траектории ее нужно преобразовать в инструкции для ЧПУ-станка. Наиболее распространенный вариант — G-код, также возможны APT-CLS или NCI.
При традиционной инкрементной формовке на ЧПУ это был бы последний шаг перед производством. Но с роботами есть еще один — очень важный — шаг.
4. Преобразование G-кода в команды робота
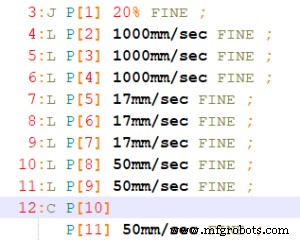
Для использования робота при инкрементной формовке G-код нужно преобразовать в команды, понятные роботу. У каждого производителя свой язык программирования. Некоторые имеют специализированные ЧПУ-дополнения, но они часто дороги и работают только с их брендом.
Марио и команда выбрали RoboDK, так как он включает стандартный инструмент Robot Machining. Он прост в использовании и экономичнее аналогов. Просто загрузите G-код — ПО автоматически сгенерирует траекторию робота, избегая ошибок.
5. Перенос программы на робот
Финальный шаг — передать программу роботу и запустить инкрементную формовку. Если предыдущие шаги прошли хорошо, это должно быть несложно. Однако два момента важны:
- Выбирайте робота с высокой жесткостью — роботы менее жестки, чем станки с ЧПУ. Это может вызывать дефлекцию инструмента при больших силах, возможных при обработке. Команда использовала робота для тяжелых нагрузок (грузоподъемность более 500 кг) для обеспечения достаточной жесткости.
- Избегайте излишне толстого материала — толстый материал трудно формовать роботом из-за низкой жесткости. Выбирайте только необходимую толщину и будьте готовы использовать более тонкий материал при появлении дефлекций инструмента.
При первом запуске программы следите за отклонениями инструмента, которые могут возникнуть из-за чрезмерных сил на рабочем органе.
Видео проекта команды:
Работа выполнена Institut Maupertius в сотрудничестве с Halcyon performance.
Промышленный робот
- Три основных этапа 3D-печати: от CAD-дизайна к финальному финишу
- Как выбрать идеальную роботизированную сварочную систему
- Три ключевых тренда, движущих будущее промышленной роботизированной манипуляции материалами
- Оптимизация рабочего процесса роботизированной сварки для пиковой производственной эффективности
- Сварные горелки сквозного типа (Through-Arm): ключевые преимущества над конвенциональными дизайнами
- Роботизированная против ручной сварки: повышение качества, эффективности и безопасности
- Революционизация авиационного производства: 5 ключевых роботизированных инноваций
- Семь проверенных шагов для защиты качества по всей цепи поставок
- Актуальность документации качества: почему регулярные обновления важны
- Роботизированная механическая обработка: Раскрытие гибкости, эффективности и экономии затрат