



Точность, повторяемость и разрешение: ключевые метрики промышленных роботов
Понимание метрик — база эффективной робототехники
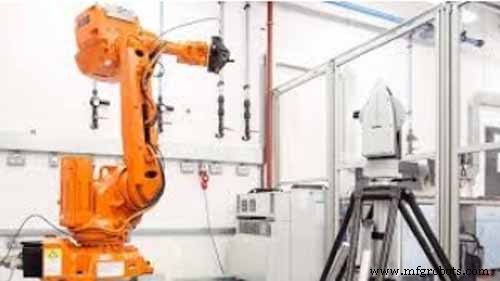
Источник: metrology.news
Промроботы набирают обороты за эффективность и простоту по сравнению с ручным трудом. Используются для упаковки, сортировки, пик-н-плейс и др. Чтобы извлечь максимум, производитель должен понимать три фундаментальные характеристики: точность (accuracy), повторяемость (repeatability), разрешение (resolution). Разберем каждую.
Что такое точность в робототехнике
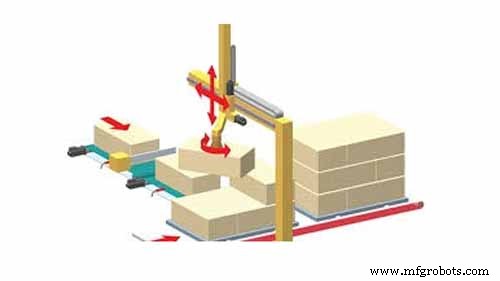
Источник: www.machinedesign.com
Точность — способность робота установить конец запястья (TCP) в заданной точке рабочего объема. Зависит от технологий управления и минимального шага управления по каждому суставу. Механические неточности (качество сборки, износ) исключаются из этого определения.
Разрешение и точность
Источник: metrology.news
Точность часто определяют как половину разрешения управления (worst case: целевая точка ровно между двумя шагами управления). Учитывая статистическое распределение механических неточностей, практическая точность = половина пространственного разрешения.
В робототехнике точность (precision) часто путают с разрешением и повторяемостью. Итоговая точность системы зависит от: технических неточностей, алгоритмов управления, разрешения системы.
Причины механических неточностей
Источник: www.iotworldtoday.com
Основные источники: люфт в суставах манипулятора и прогиб звеньев. Люфт есть в зубчатых передачах, винтовых парах, гидравлических приводах. Ключевое требование — минимизация прогиба звеньев, так как деформация под нагрузкой на TCP дает позиционную ошибку. Жесткость не бесконечна — масса рук растет, ухудшая динамику.
Округления в контроллере (машинное представление координат) тоже вносят ошибки. При целочисленном масштабировании картезианских/угловых координат ошибки заметны; при floating-point — пренебрежимо малы.
Влияние внешних факторов на точность
Источник: www.forbes.com
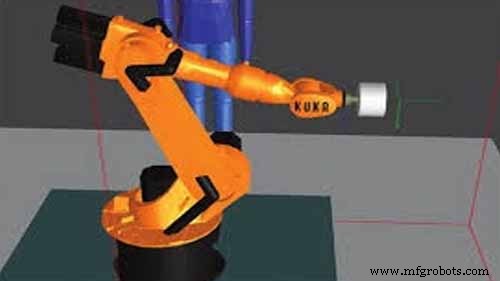
Точность падает с удалением от базы (растянутая рука менее точна). За пределами рабочего объема — еще хуже. Ограничение цикла малой зоной повышает точность; нагрузка на TCP снижает её. Точность зависит от положения в рабочей оболочке.
Без сенсоров офлайн-программирование сложно. Причины ошибок положения группируют в четыре класса: ошибка дискретизации, стохастическая кинематическая, детерминированная кинематическая, ошибка калибровки.
Так как оси сборочных роботов в основном вертикальны, внешние воздействия и механические неточности меньше влияют — точность чуть лучше, но все равно недостаточно для задач вроде «шпоночка в отверстие» (peg-in-hole) без сенсоров.
Что такое разрешение в робототехнике
Источник: ein.org.pl
Разрешение — минимальное приращение движения, которое может задать контроллер. Поскольку контроллеры дискретны и двигатели с дискретной обратной связью, все движения — целочисленные кратные разрешению n.
Это не «малая часть схемы», а квант движения. Если энкодер дает 1 мкм, а контроллер умеет 0.1 мкм — станок не сдвинится на 0.1 мкм, система это «не увидит». При интерпретации статистики оборудования критична осторожность.
Что такое повторяемость в робототехнике
Источник: www.linearmotiontips.com
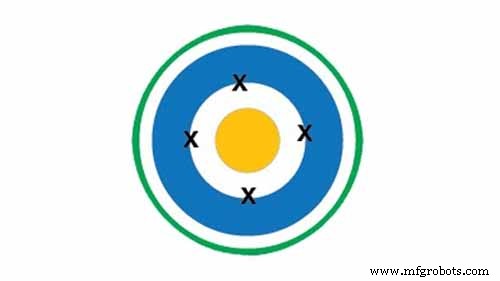
Повторяемость — статистическая мера: насколько точно робот возвращается в одну и ту же точку при многократном выполнении одной команды в одних условиях. Разбросы положений формируют распределение.
Если робот систематически промахивается на одно и то же расстояние — повторяемость высокая, точность низкая. Повторяемость — позиционное отклонение от среднего значения серии измерений, не связанная с абсолютными координатами.
Производители обычно гарантируют повторяемость, а не точность, потому что точность зависит от веса груза в захвате (прогиб, нагрузка на суставы), а повторяемость практически не зависит от груза. Типичная повторяемость — сотые доли дюйма, лучше точности.
Роль метрик в разных приложениях
Источник: control.com
В робототехнике эти три параметра работают в связке. Их сочетание дает прецизионное выполнение задач. Для pick-and-place руки все три критичны. Производитель должен убедиться, что выбранный робот соответствует требованиям по всем трём.
| Точность (Accuracy) | Повторяемость (Repeatability) | Разрешение (Resolution) |
|---|---|---|
| Гарантирует правильное положение TCP | Обеспечивает многократное воспроизведение задачи | Позволяет микрокоррекции для достижения точности |
Наличие этих характеристик в устройствах — залог правильной работы и роста производства.
Заключение
Промроботы — драйвер развития производства. Для полной реализации потенциала критично понимание и учет точности, повторяемости и разрешения. Производитель должен владеть этими понятиями и требовать их соблюдения при выборе и интеграции робототехники.
Промышленный робот
- Машинное зрение: движущая сила современной промышленной робототехники
- Коботы: будущее промышленной робототехники для малых и средних производителей
- Ведущие поставщики промышленных роботов в Великобритании: руководство по передовой автоматизации
- Топ-10 ведущих производителей промышленных роботов 2020 года: рейтинг
- Промышленные роботы: Полное экспертное руководство
- Как создаются манипуляторы роботов: проектирование и функции
- Как робототехника перевернула автомобилестроение
- Использование робототехники для ускорения и безопасности в авиации и обороне
- Робототехника для эффективного производства электроники
- Исследование промышленной автоматизации: типы, преимущества и роль в Индустрии 4.0