



Продвинутый дизайн шарниров роботов: оптимизация эффективности и точности
Шарниры — это всё, когда речь идет о движении манипуляторов роботов. Без шарниров у вас просто металлический стержень, который не может двигаться ни в каком направлении ни скручиваться. Когда речь идет о манипуляторах, количество шарниров определяет, насколько эффективной будет вся структура.
Мы рассмотрим различные типы дизайнов шарниров, как они функционируют, их преимущества и ограничения, и как извлечь из них максимум. Если вы думаете об автоматизации производства и не уверены, что выбрать, понимание дизайна шарниров даст понимание, на чем остановиться.
Шарниры роботов: объяснение
Источник: Pinterest
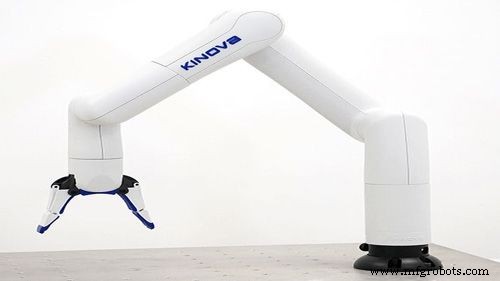
Шарниры относятся к любым подвижным частям манипулятора, и поскольку эти машины спроектированы по образу человеческой руки, нормально видеть у них несколько шарниров, дающих свободу движения настолько, насколько это необходимо.
Для оптимальной функциональности каждый шарнир должен работать независимо, но одновременно в бесшовном сотрудничестве с другими. Именно так манипулятор способен вращаться, одновременно двигаясь вверх и вниз. Кратко: манипулятор не может работать без шарниров, и минимум, который может иметь 제대로 промышленный манипулятор — два шарнира. Чем больше шарниров, тем надежнее манипулятор.
В большинстве случаев эти шарниры называются осями и необходимы для определения того, как будет работать манипулятор. Понимание механизма шарниров — лучший способ узнать больше об операциях каждого компонента робота.
Типы шарниров
Источник: Pinterest
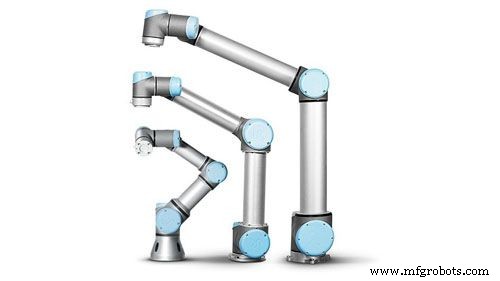
Существует около 5 типов шарниров, которые можно найти в любом типе манипулятора. Каждый шарнир предназначен для конкретной функции, и их замена на другую роль без должной калибровки может привести к повреждению.
Линейные шарниры (Linear Joints):
Также называемые параллельными шарнирами, их движение определяется боковыми движениями каждый раз, когда рука входит в действие. Это приводит к особому движению — трансляционному, лучше всего видимому в движении поршней. Линейные шарниры довольно мощны и могут использоваться в манипуляторах, выполняющих тяжелую работу, вроде pick and place роботов.
Вращательные шарниры (Twisting Joints):
Шарнир, использующий вращательные движения для вызова движения. Движение относительно оси вращения, перпендикулярной осям входной и выходной стержней. Также называются T-шарнирами, обычно используются в роботах для сверловки, которые должны вращаться на высоких скоростях, пробивая отверстия в твердых поверхностях.
Ортогональные шарниры (Orthogonal Joints):
Шарниры, движение которых основано на выходных и входных стержнях. Простыми словами — это скользящее тип движения, трансляционное, работающее с линейным расположением шарниров. В этой настройке выходной стержень перпендикулярен входному, и это причина трансляционного скользящего движения, запускаемого при активации манипулятора.
Вращающиеся шарниры (Revolving Joints):
Имеют вращательное движение между двумя стержнями, у которых ось входного стержня параллельна оси вращения, в отличие от остальных, имеющих перпендикулярную настройку. Также называемые V-шарнирами, вращающиеся шарниры легко путать с вращательными (twisting), но их применения в производстве совершенно разные.
Ротационные шарниры (Rotational Joints):
Лучше всего подходят для робот-манипуляторов, так как они экстра точно в своих движениях. Движения инициируются вращением осей, перпендикулярных осям входных и выходных стержней. Популярно известны как R-шарниры, это тип, который можно найти в быстрых робототехнических установках, приоритизирующих точность и скорость.
Преимущества и ограничения шарниров в манипуляторах
Источник: Pinterest
Хорошие как они могут быть в своей работе, манипуляторы не безупречны. Будучи механическими, нормально иметь несколько механических неисправностей после достижения определенного порога использования. Ниже приведены преимущества и ограничения робототехнических шарниров.
Преимущества
- Свобода движения: делает промышленных роботов универсальными. Простая смена программирования может превратить сварочного робота в покрасочного без покупки нового.
- Структура: шарниры дают роботам структуру, упрощая ремонт и обслуживание. При неисправности легко проследить к шарниру, а не гадать.
- Гибкость: дает манипуляторам способность скручиваться, вращаться, двигаться вверх-вниз. Без этих движений манипулятор — просто дорогой хлам.
Ограничения
- Точки слабости: из-за постоянных движений шарниры — точки износа. Износ и порча — источник большинства повреждений промышленных роботов. Неизбежно; лучшее, что можно — задержать.
- Дорогой ремонт/замена: особенно если не рядом с оригинальным производителем. Найти совместимую замену сложно, что может остановить производство, даже если отсутствует одна деталь.
Заключение
Робототехнические шарниры — важная часть автоматизации. Со временем становится легче производителям переходить на автоматизацию, так как проектируются роботы с лучшими шарнирами. Если вы тоже хотите пойти по этому пути, но потеряны в начале, посетите наш сайт — вы найдете всю информацию, нужную для правильного выбора.
Промышленный робот
- Механические соединения: типы, применение и частые точки отказа
- 12 ведущих применений промышленных роботов: Повышение эффективности и безопасности
- Роботизированное обслуживание станков: преимущества, недостатки и соображения для инвестиций
- Безопасность промышленных и коллаборативных роботов: критический приоритет для производства
- Ключевые особенности премиального ПО симуляции роботов для успешной автоматизации
- Оптимизация роботизированной автоматизации с передовым ПО для симуляции роботов 3DG
- Топ-10 ведущих производителей промышленных роботов 2020 года: рейтинг
- Сингулярность роботов: полное руководство по манипуляторам с 6 осями
- Разрушение 3 главных мифов об интеграции промышленных роботов
- Роботизированная автоматизация: Драйвер эффективности и роста в Индустрии 4.0