



Создание компактного станка с ЧПУ из минимального набора деталей — Учебник по DIY лазерному граверу
В этом уроке я покажу, как построить простейший станок с ЧПУ, используя минимум деталей и без 3D-принтера. Да, в последних проектах я активно использовал 3D-печать — она отлично подходит для прототипирования, позволяя создавать формы любой сложности. Но не у всех есть 3D-принтер, поэтому я хотел доказать: крутые вещи можно делать и без него, и без других станков с ЧПУ.
Вы можете посмотреть видео или прочитать текстовый урок ниже.
Обзор
Я собрал этот станок, используя всего один электроинструмент — дрель — и несколько ручных. Материал — 8-мм лист МДФ: он достаточно прочен, скорее даже жестче, чем PLA для 3D-печати, и при этом легко обрабатывается.
В этом проекте станок работает как лазерный гравер, а в будущем я планирую адаптировать его под перьеписатель.
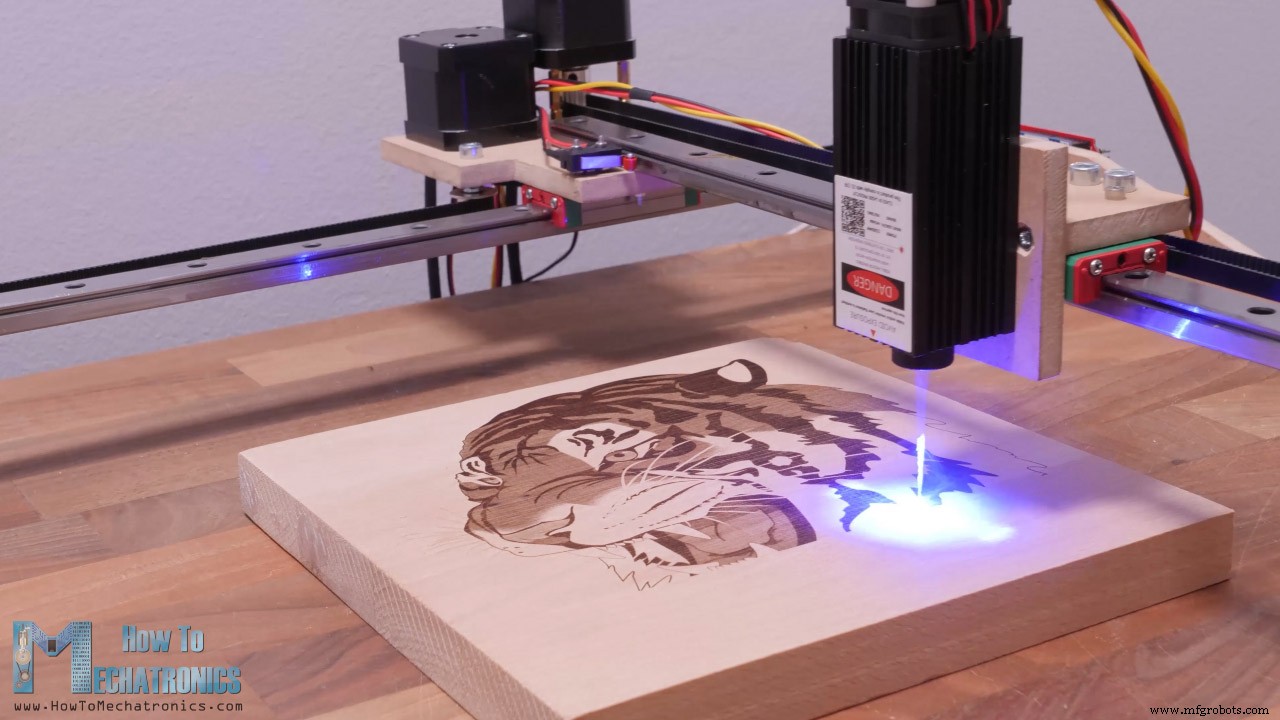
Очевидно, такая конструкция не обеспечивает высокой жесткости, поэтому фрезеровку или сверление на ней делать нельзя. Но если установить более мощный лазер, можно резать МДФ, фанеру и другие древесные материалы с довольно хорошей точностью.
Рабочая область — 390 × 360 мм, а детализация гравировки поразительна. Честно говоря, я сам удивился качеству результатов.
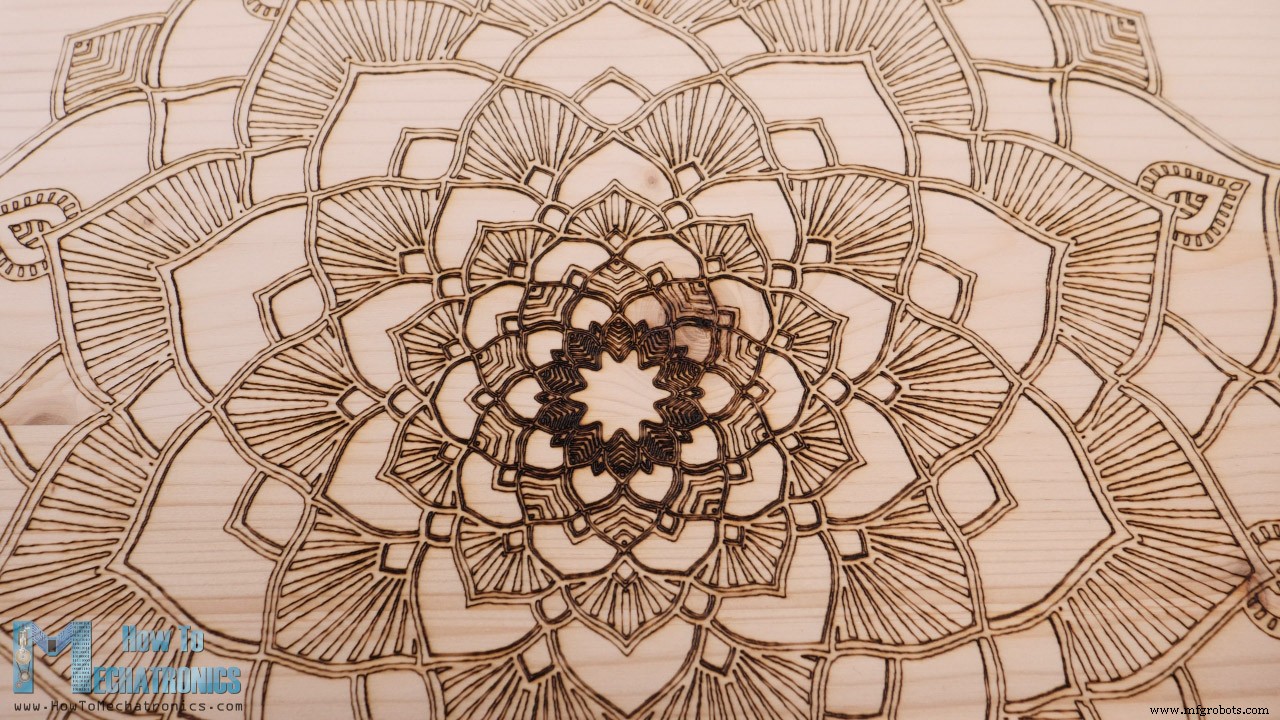
«Мозг» станка — Arduino UNO с CNC Shield. Подробнее об электронике, подготовке изображений, генерации G-кода и управлении через бесплатное ПО — ниже.
3D-модель DIY лазерного гравера с ЧПУ
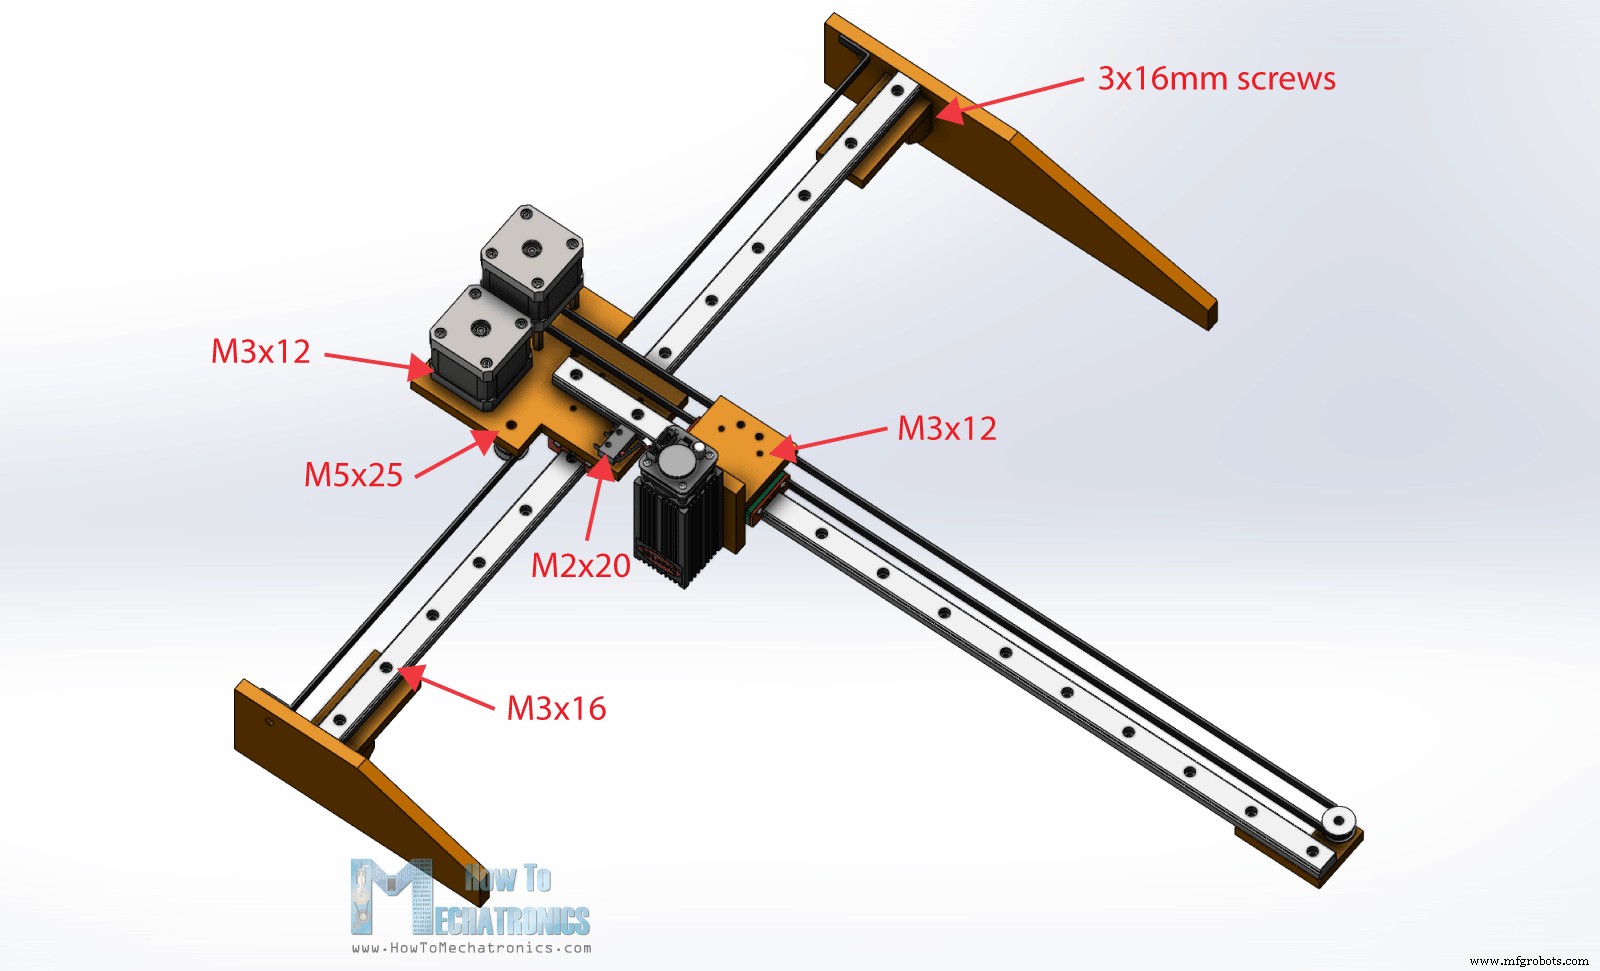
Конструкцию разрабатывал в SOLIDWORKS for Makers. Два ключевых компонента — направляющие MGN15H с каретками.
Привод по осям X и Y — два шаговых двигателя NEMA 17, ремни и шкивы GT2. Всё соединяется на МДФ, для парковки — два микроконцевых выключателя.
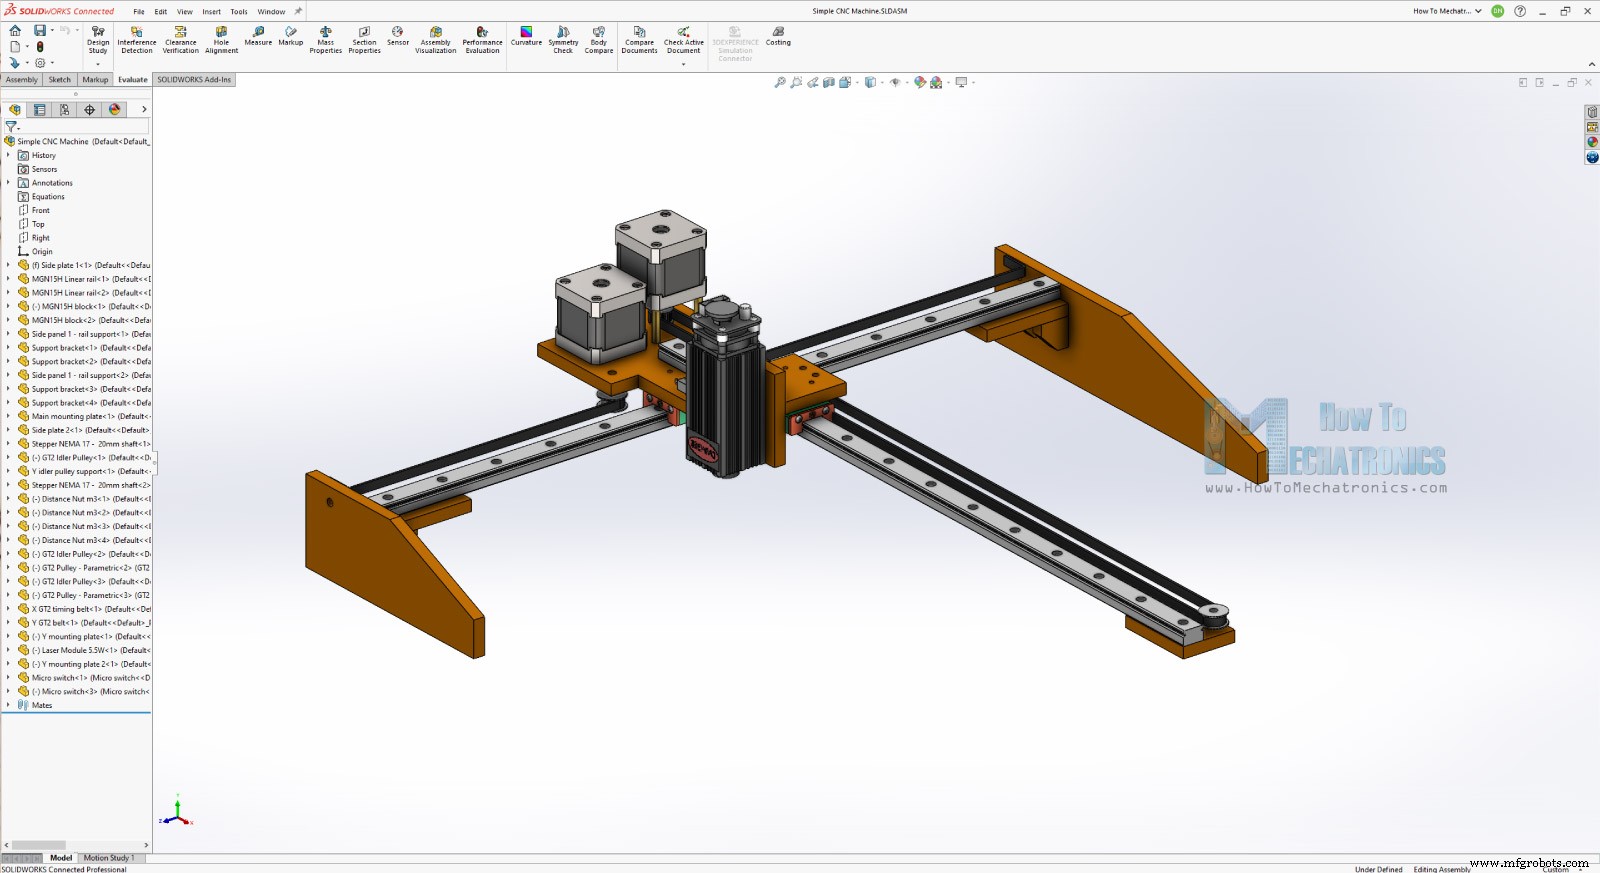
Вот и весь набор деталей для станка с ЧПУ.
Скачать 3D-модель можно здесь:
Модель доступна для просмотра и загрузки на Thangs:
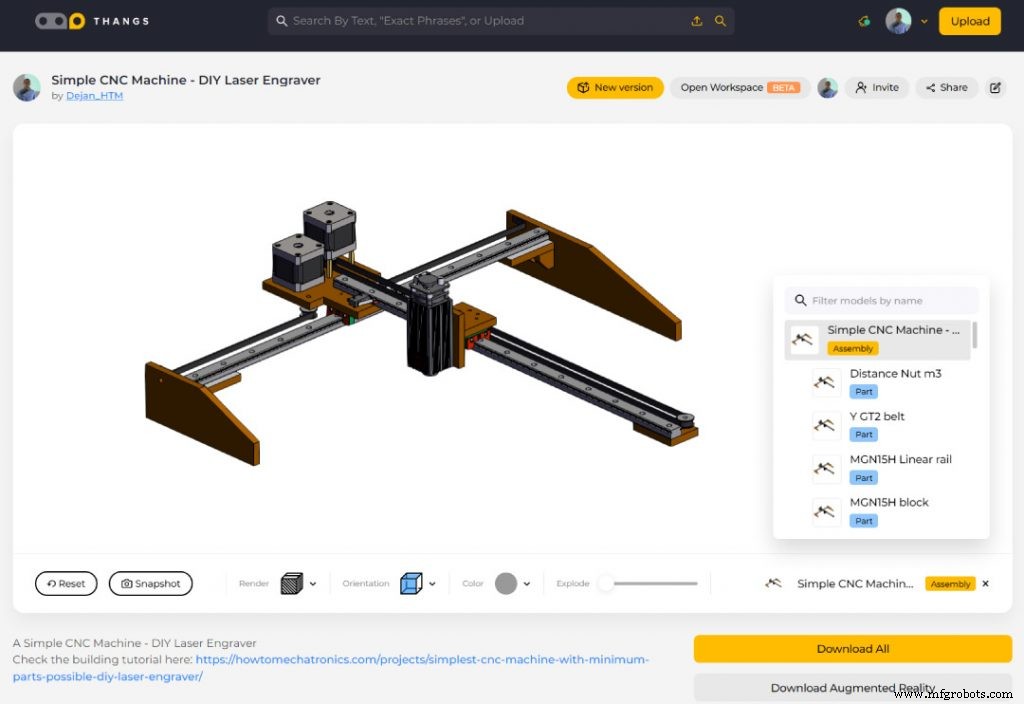
Скачать сборку с Thangs.
Спасибо Thangs за поддержку урока.
Чертеж центральной монтажной пластины:
См. также: Станок с ЧПУ для резки пенопласта на Arduino
Сборка станка
Начнем сборку. Ниже список механических комплектующих (электроника — в разделе схемы).
- Направляющая MGN15H ………………………… Amazon / Banggood / AliExpress
- Шаговый двигатель NEMA 17 ………….…
- Ремень GT2 + зубчатое шкив…………………… Amazon /
- Натяжной ролик GT2 …………………………… Amazon / Banggood / AliExpress
- Распорные гайки …………………………….…….. / Banggood / AliExpress
- Набор болтов и гаек …………………………… Amazon / Banggood / AliExpress или в строительном магазине + втулковые винты 3×16 мм
- M2×20 ×2, M3×12 ×20, M3×16 ×6, M5×25 ×5, винты 3×16 мм ×20
Вот лист МДФ 8 мм. По чертежам из 3D-модели вырезаю детали.
См. также: DIY перьеписатель с автосменой инструмента | Станок с ЧПУ для рисования
Разметка — карандашом, резка — ручной пилой.
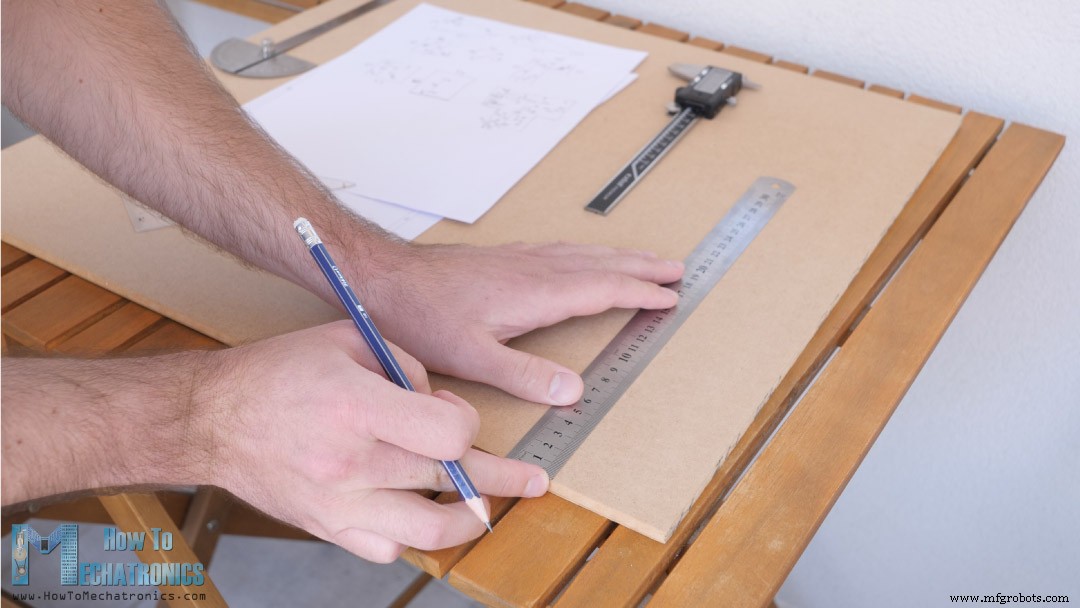
Требуется усилие, но детали получаются чистыми и ровными.
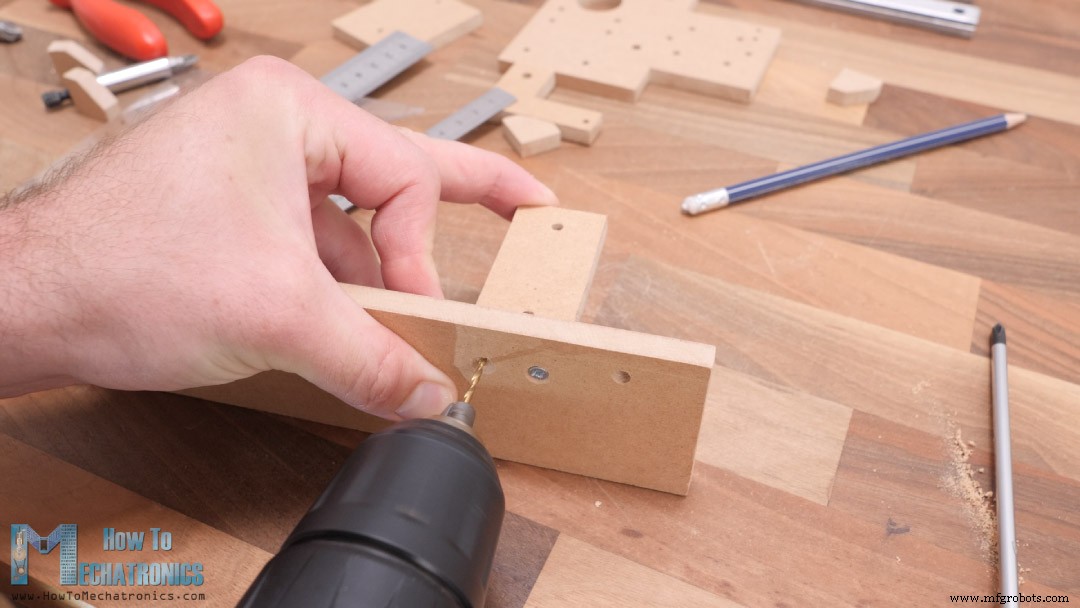
Точность отверстий важнее точности раскроя — они должны совпадать с габаритами направляющих и двигателей.
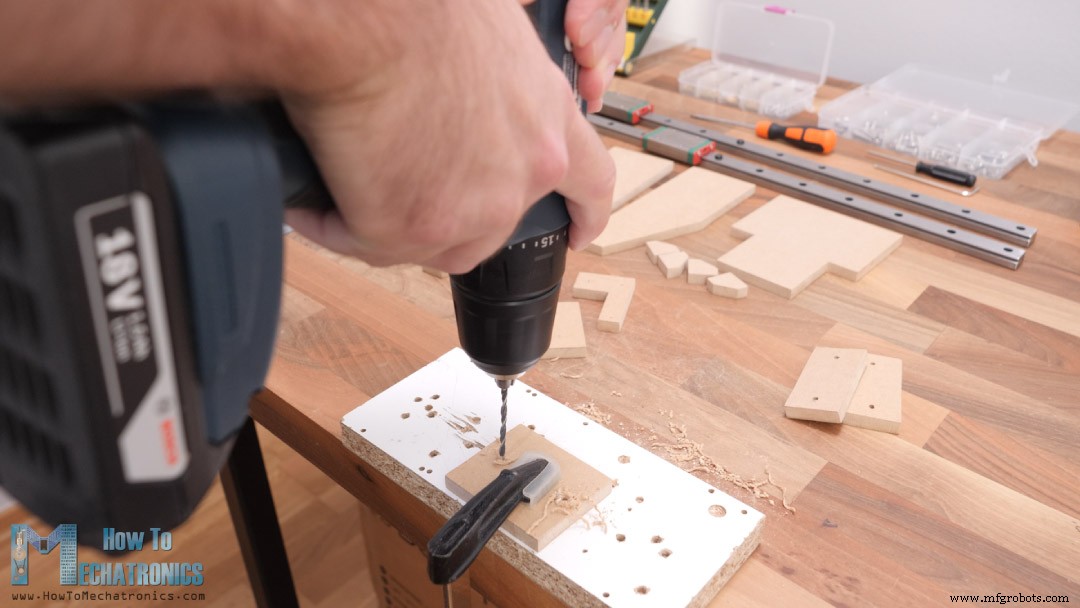
Центральная пластина имеет много отверстий. Чтобы не ошибиться, распечатал её чертеж в натуральную величину.
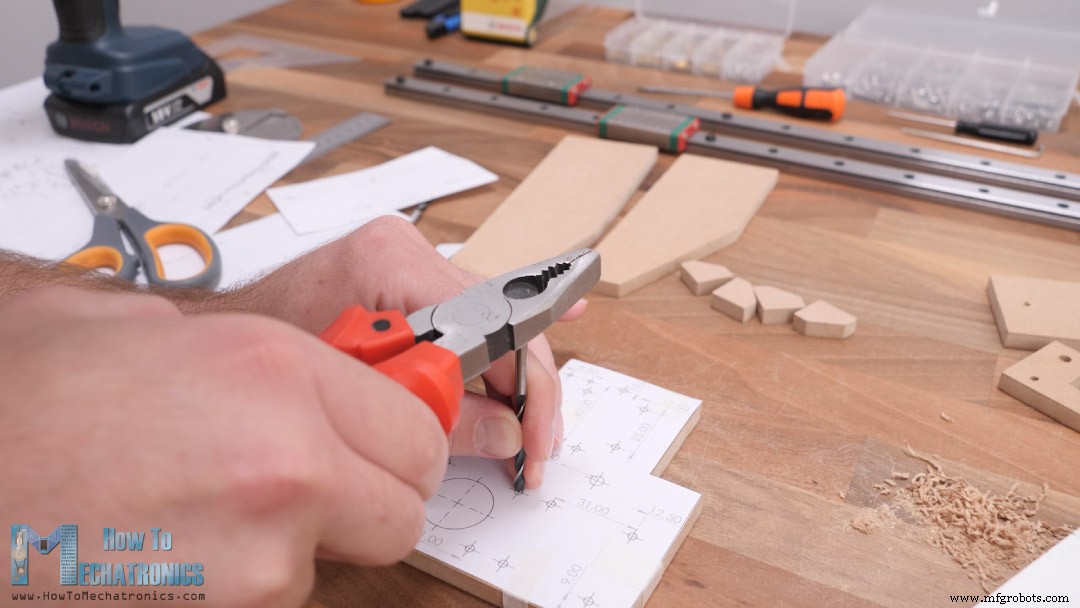
Принтер есть у всех — не считаю это жульничеством. Накладываем деталь на чертеж, отмечаем центры, сверлим. Ручная работа требует концентрации и терпения.
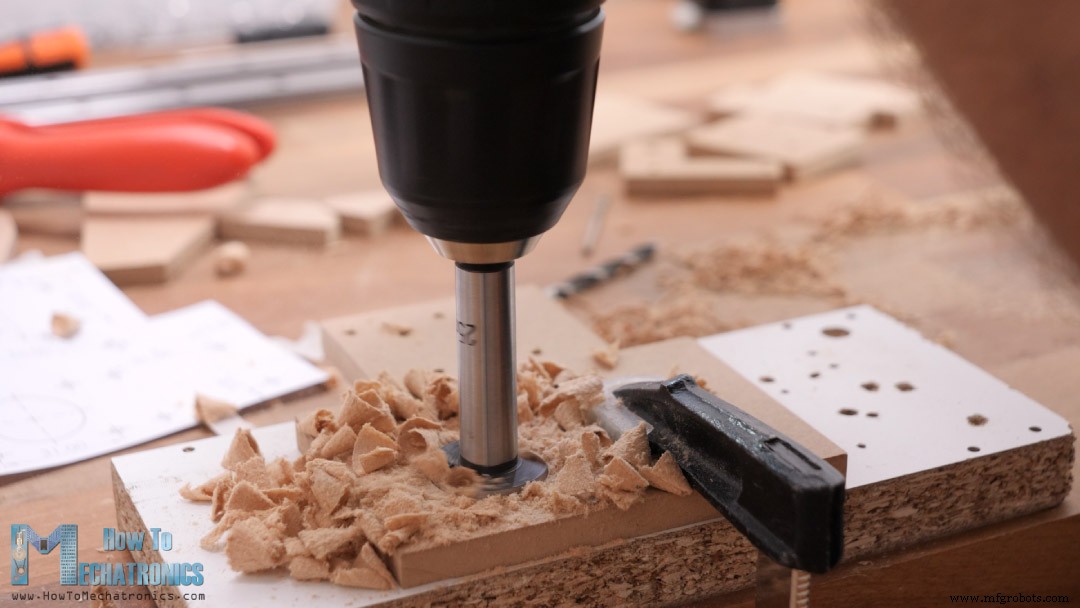
Нужны сверла 3 и 5 мм, а также 25 мм — под вал двигателя.
Собираю базу, на которую крепится рельс оси X. Отмечаю позиции, сверлю отверстия в основании и опоре.
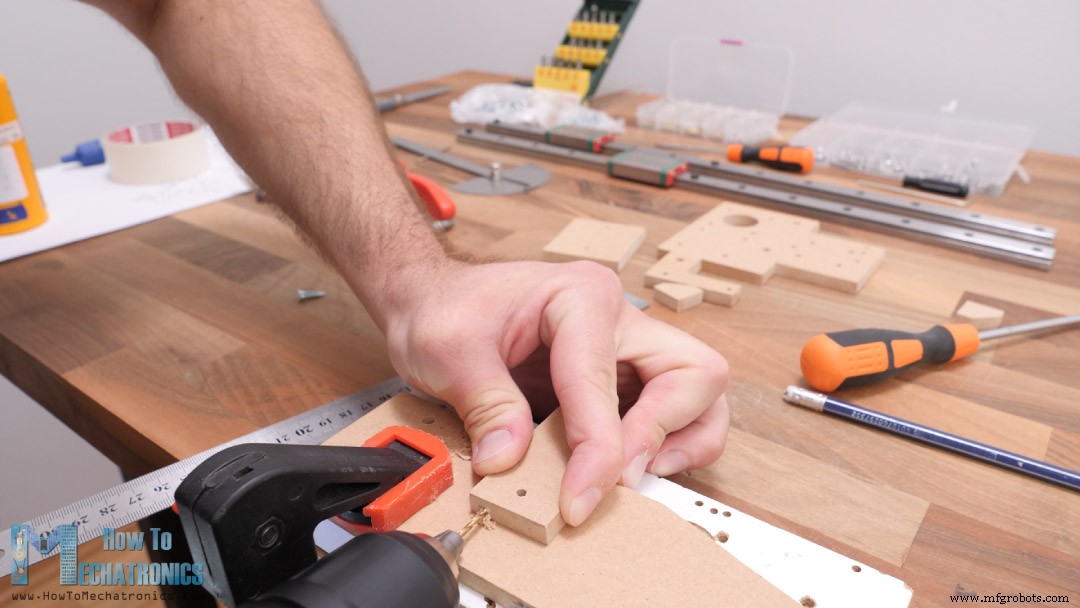
Креплю первый винт 3 мм и клей для дерева. Проверяю перпендикулярность, досверливаю второе отверстие сверлом 2 мм.
Аналогично добавляю две уголовые опоры для жесткости.
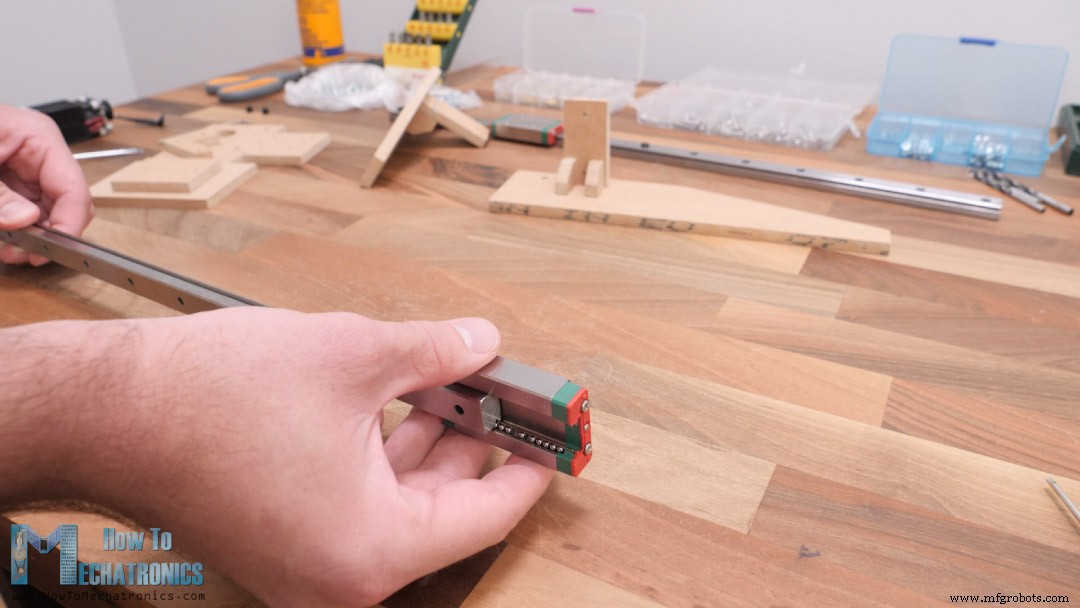
Честно: этот метод сборки МДФ не идеален — сложно добиться идеальных углов вручную, да и толщина 8 мм усложняет задачу. Лучше использовать металлические уголки из строительного магазина.
Тем не менее, устанавливаю рельс оси X.
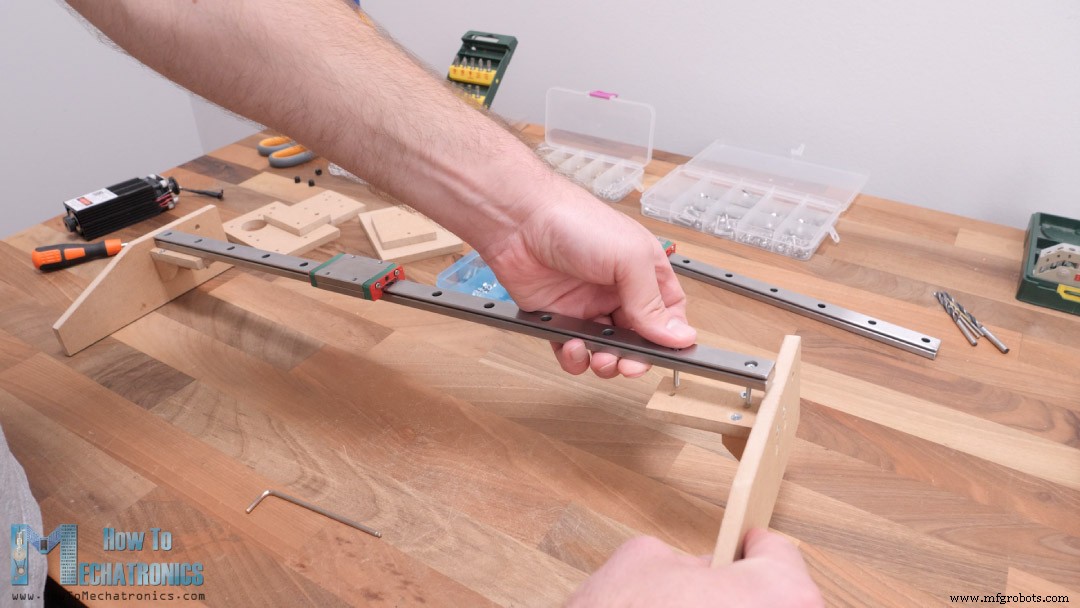
Рельсы MGN15H обеспечивают плавный ход без люфтов — внутри каретки шарики/валики.
Перед монтажом чистю и смазываю их. Креплю рельс по два болта M3 с каждой стороны.
Теперь монтирую ось Y на каретку оси X через центральную пластину.
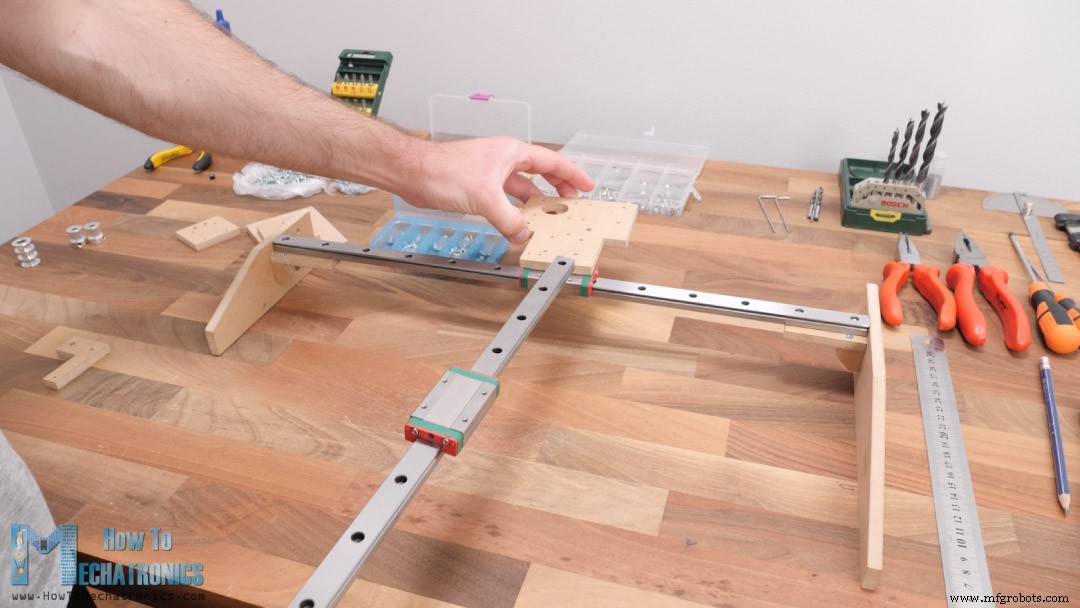
Опять болты M3. Шаговые двигатели тоже на M3.
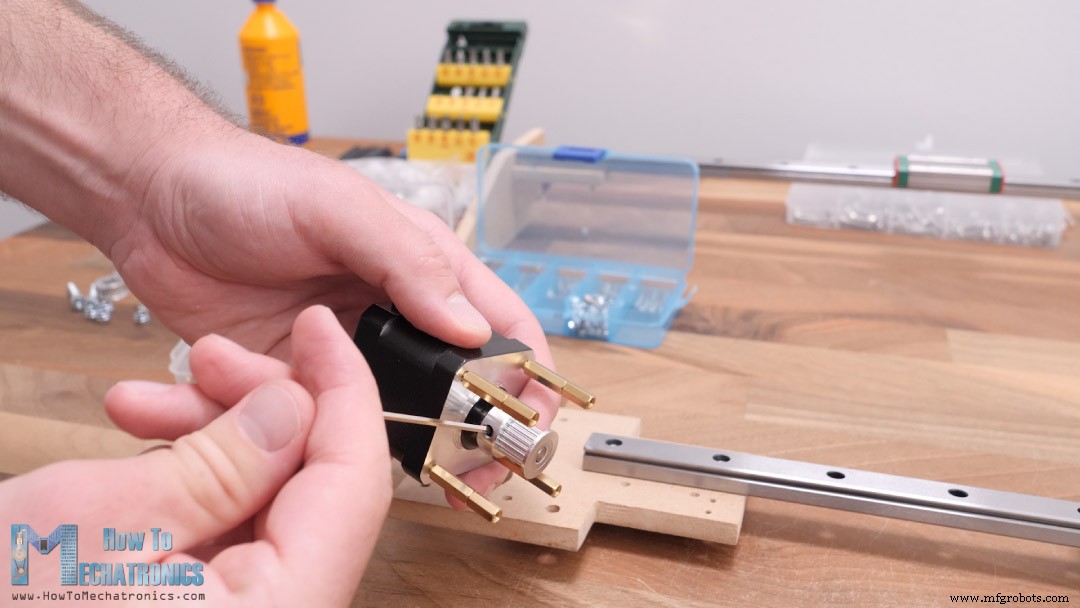
Для одного двигателя использовал распорные гайки для высоты монтажа, хотя можно было закрепить его снизу пластины и обойтись без них.
Для привода оси X устанавливаю два натяжных ролика GT2 у вала двигателя — для натяжения ремня.
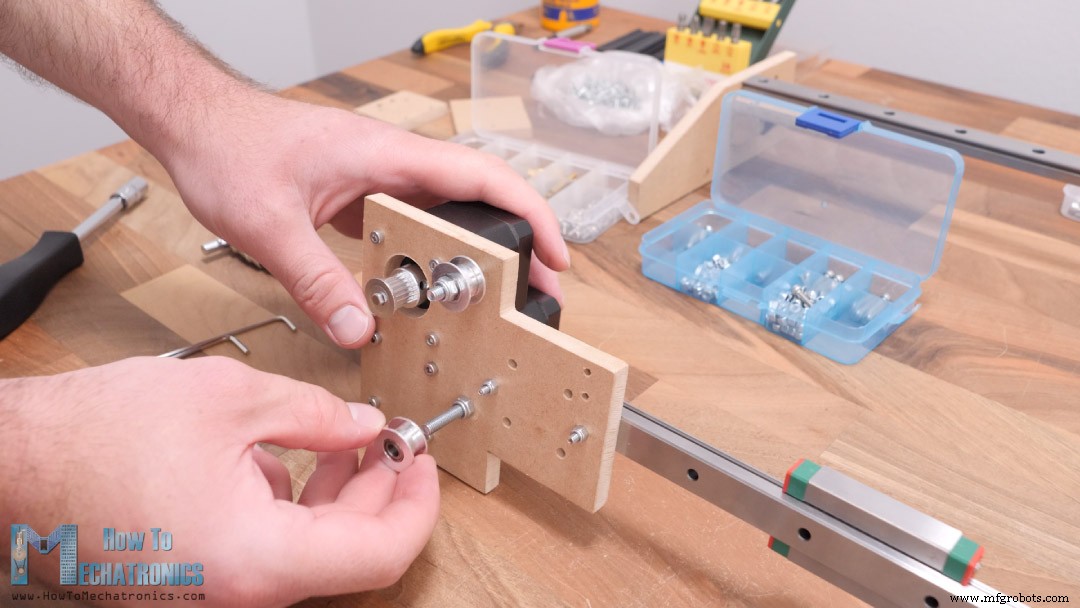
Крепятся на болты M5 с гайками. Для оси Y нужен только один ролик с другой стороны рельса — ремень пойдет замкнутым контуром.
Соединяю оси X и Y — четыре болта M3. Этот узел критичен для точности всего станка.
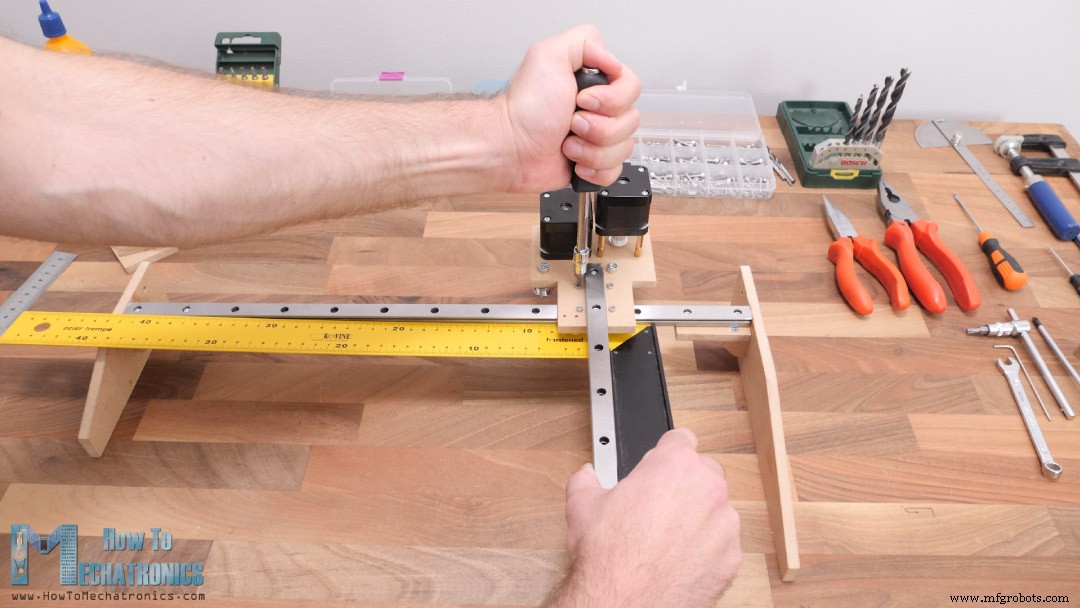
Эquerом проверяю перпендикулярность осей и при необходимости корректирую.
Устанавливаю детали на каретку Y, держащие лазерный модуль. Собираю по описанному методу, креплю к каретке четырьмя болтами M3.
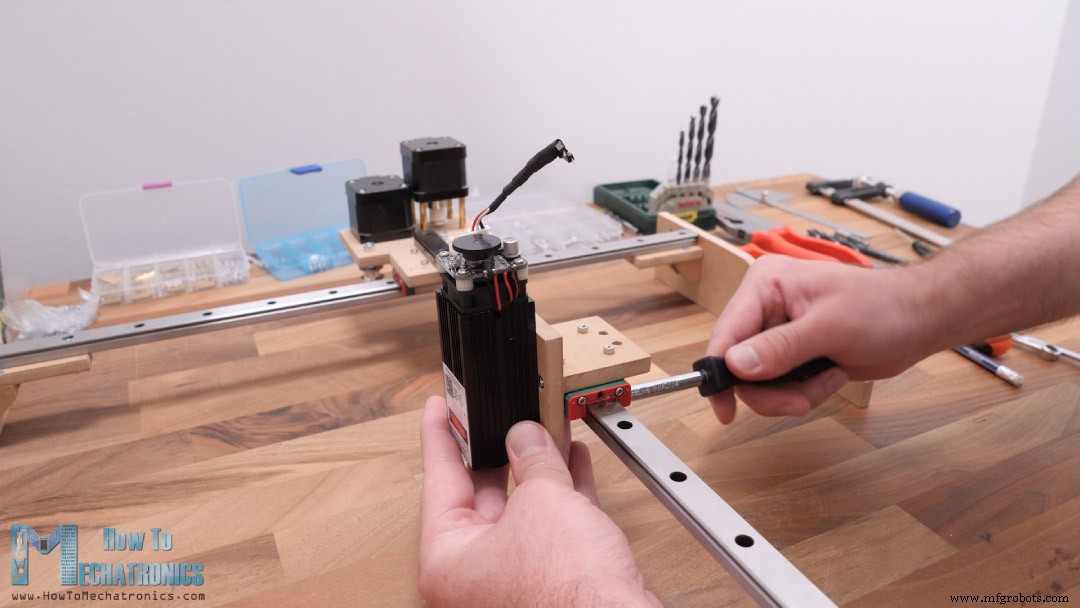
Фиксирую лазерный модуль двумя болтами M3.
Монтирую ремни GT2. Отмеряю длину, обрезаю.
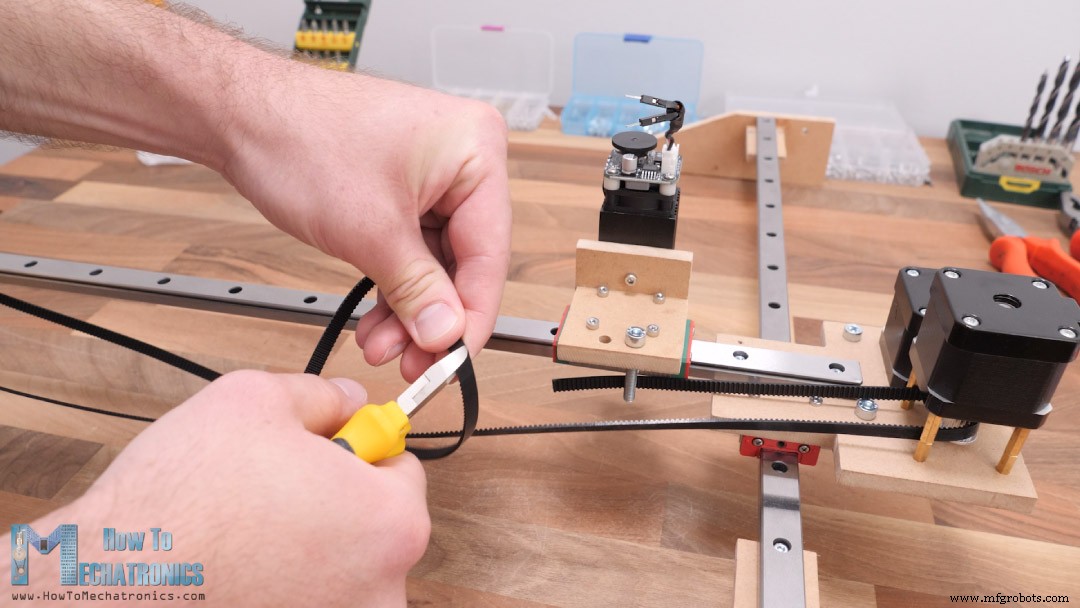
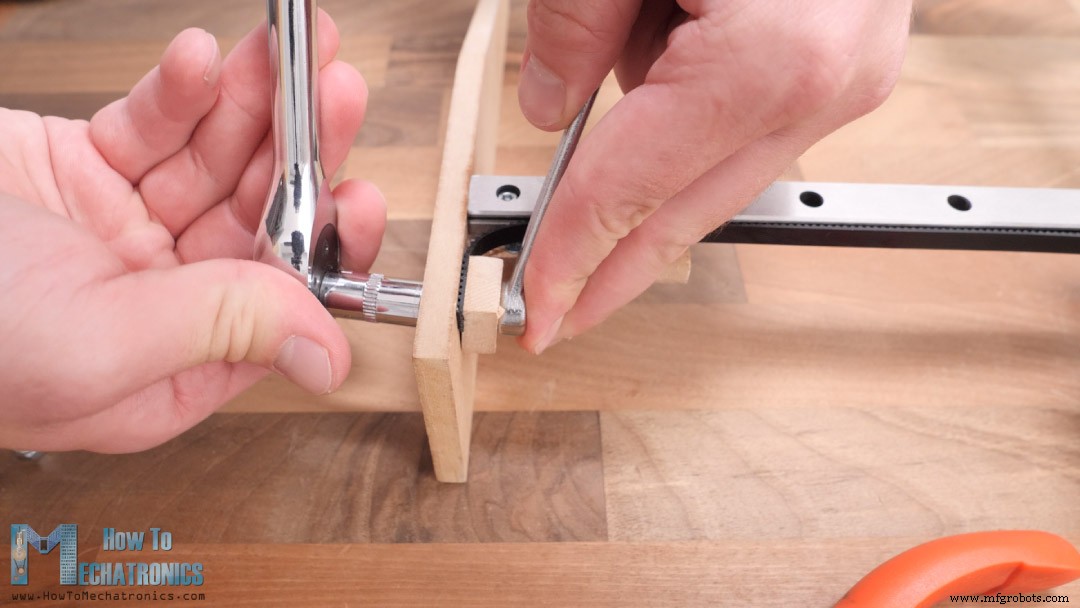
Ремень к каретке креплю через два болта M5 и стяжки.
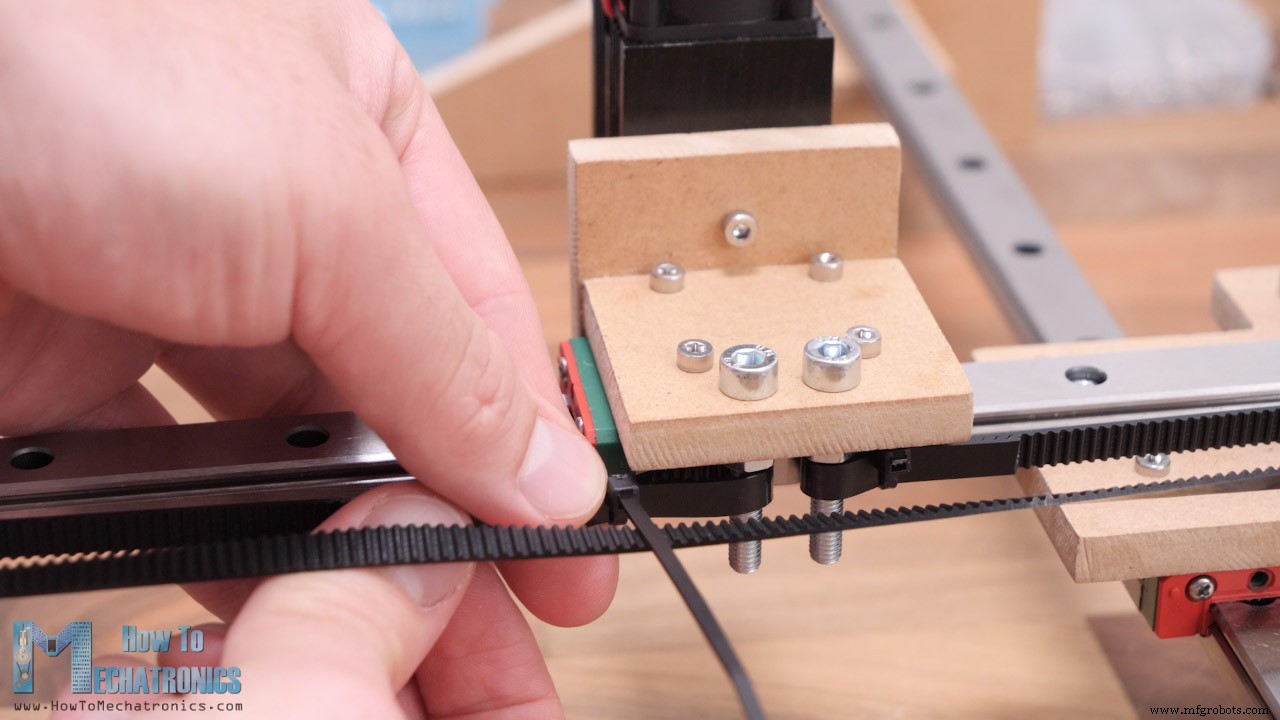
Один конец ремня затягиваю стяжкой к болту, натягиваю, затягиваю второй конец.
По оси X ремень натянут в линию между двумя роликами и шкивом двигателя, обеспечивая захват.
На обоих концах ремень зажат одним болтом и квадратным куском МДФ.
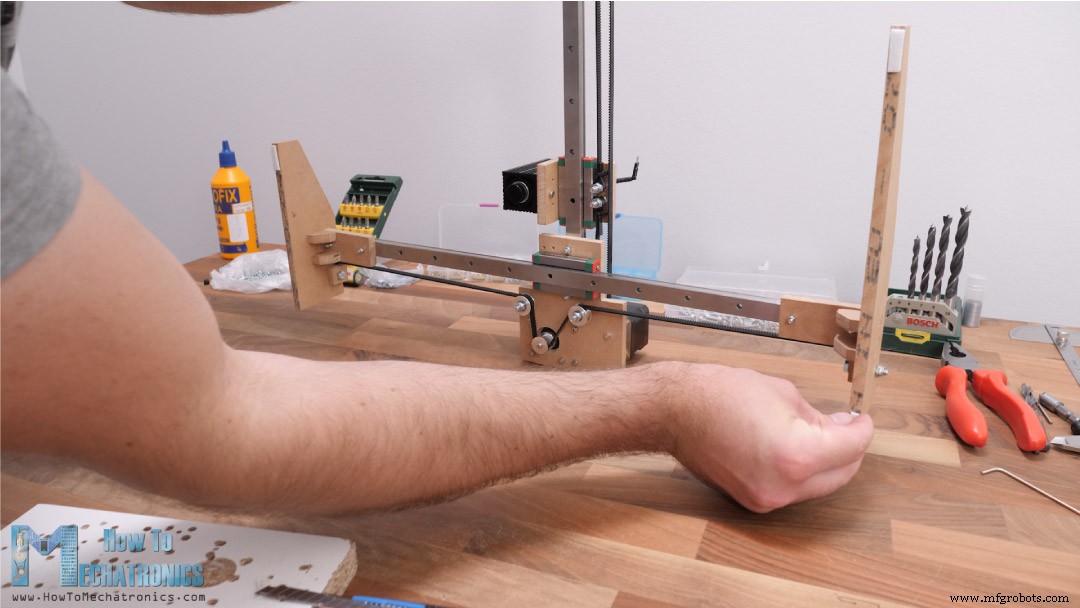
Механика почти готова. Остались мелочи.
Снизу клею мебельные накладки — станок тверже стоит.
Устанавливаю концевой выключатель оси Y — два болта M2.
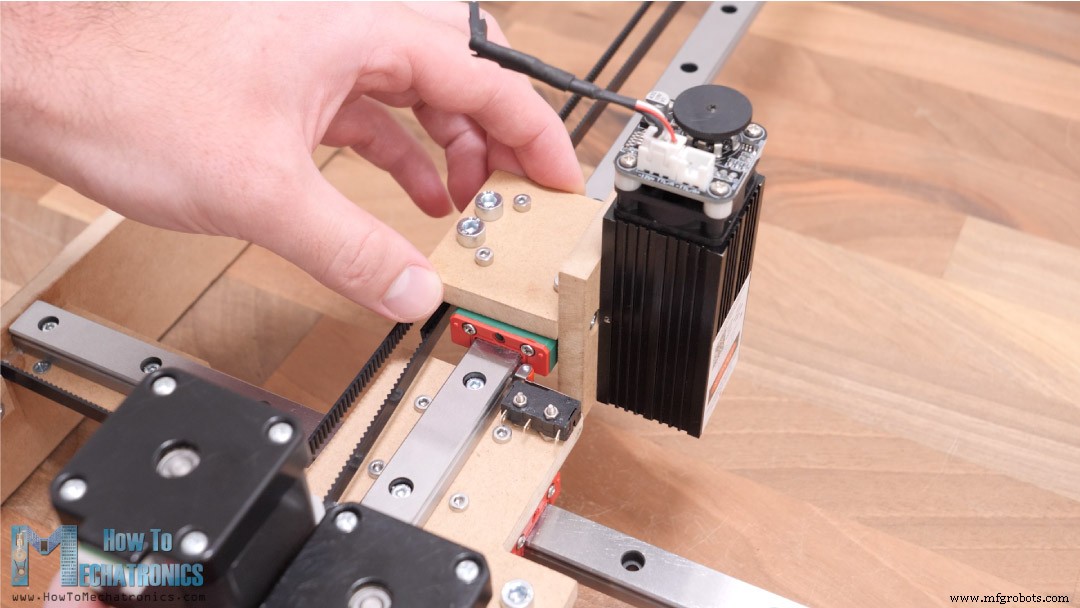
Под ось X забыл сделать отверстия в центральной пластине — разметил и просверлил на месте.
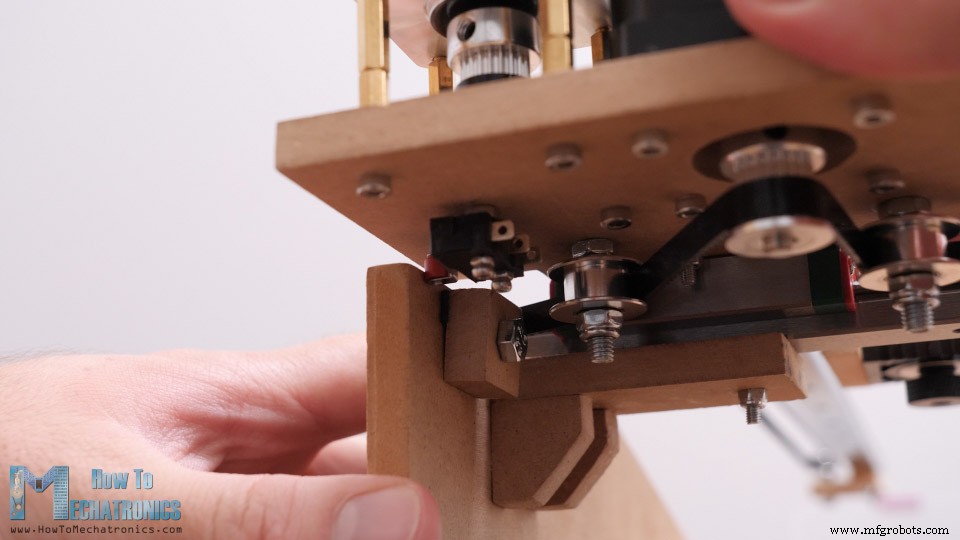
Было тесно, но вышло хорошо.
Подключение электроники
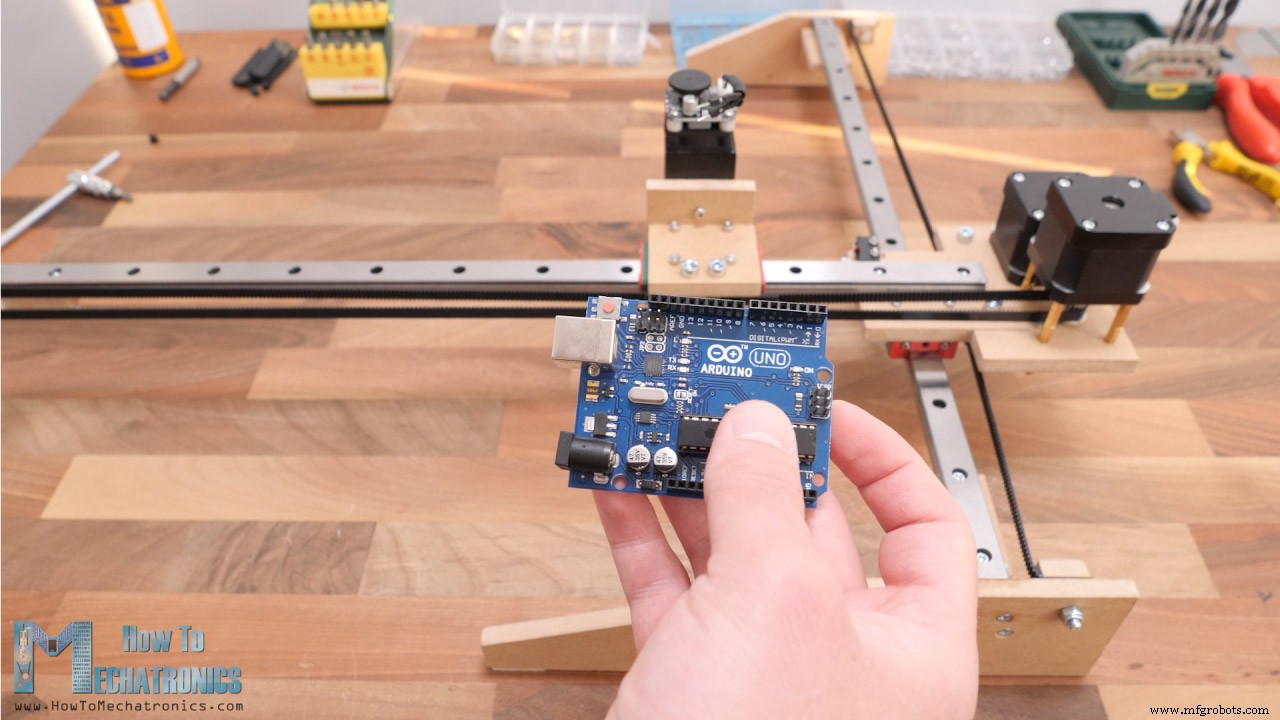
Механика собрана, переходим к электронике. Используем Arduino UNO, CNC Shield и два драйвера DRV8825 или A4988.
Arduino креплю к боковине: отмечаю и сверлю два отверстия 3 мм, использую распорные гайки 5 мм.
CNC Shield надевается на Arduino. Вставляю по 3 перемычки на каждый драйвер — максимальное микрошагovoе разрешение.
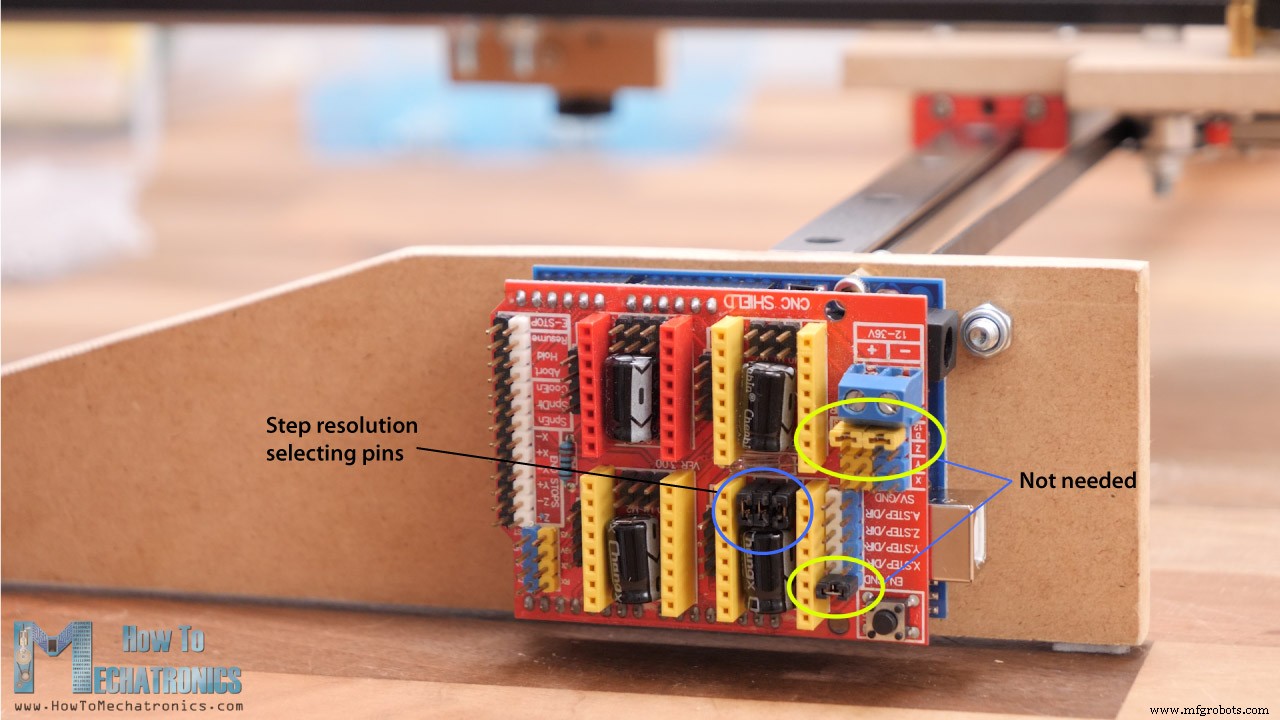
Обратите внимание: эти три перемычки (на фото) должны быть сняты — они остались от прошлого проекта.
Подключаю шаговые двигатели кабельными жгутами. Концевые выключатели — двухпроводные.
Провода паяю к концевым выключателям, на другом конце — маму для подключения к CNC Shield.
Лазерный модуль требует 3 провода: GND, 12V и PWM-сигнал. Длина должна хватать до крайней точки рабочей области.
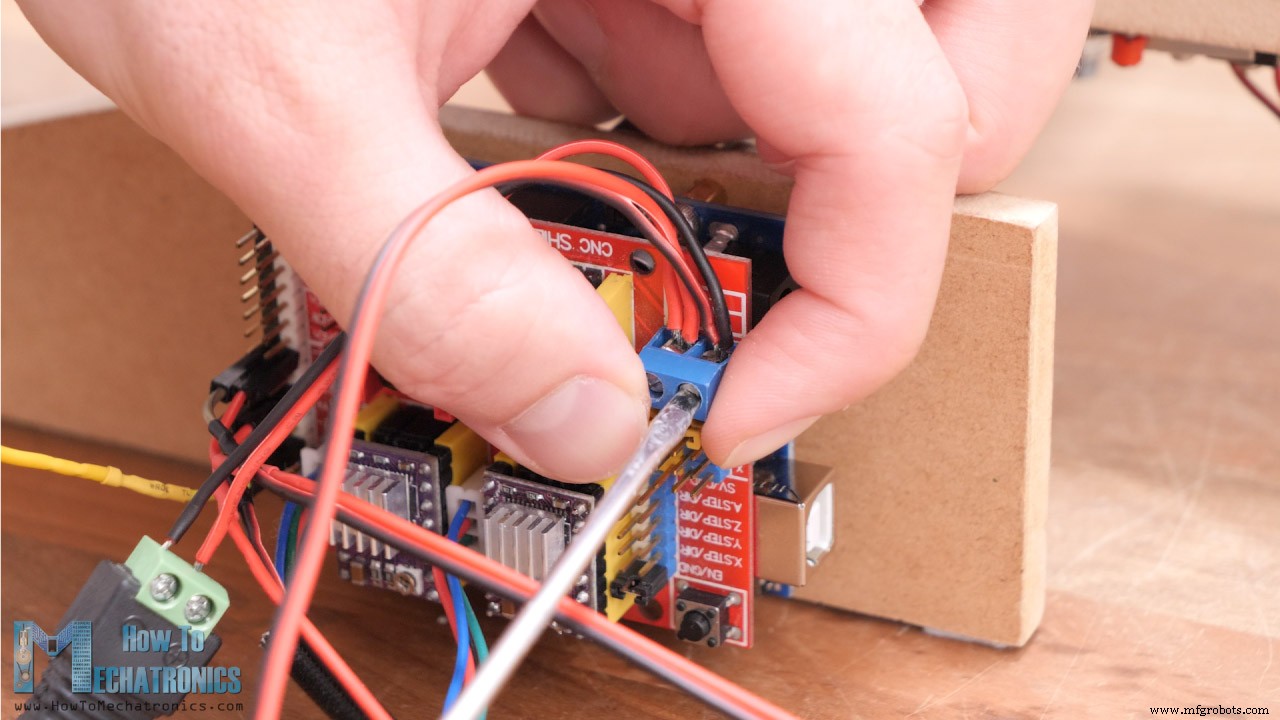
С одной стороны — 3-пиновый разъем модуля, с другой — GND и 12V на разъем питания CNC Shield, сигнал — на контакт Z+ или Z- разъема концевых выключателей.
Схема подключения DIY лазерного гравера
Принципиальная схема:
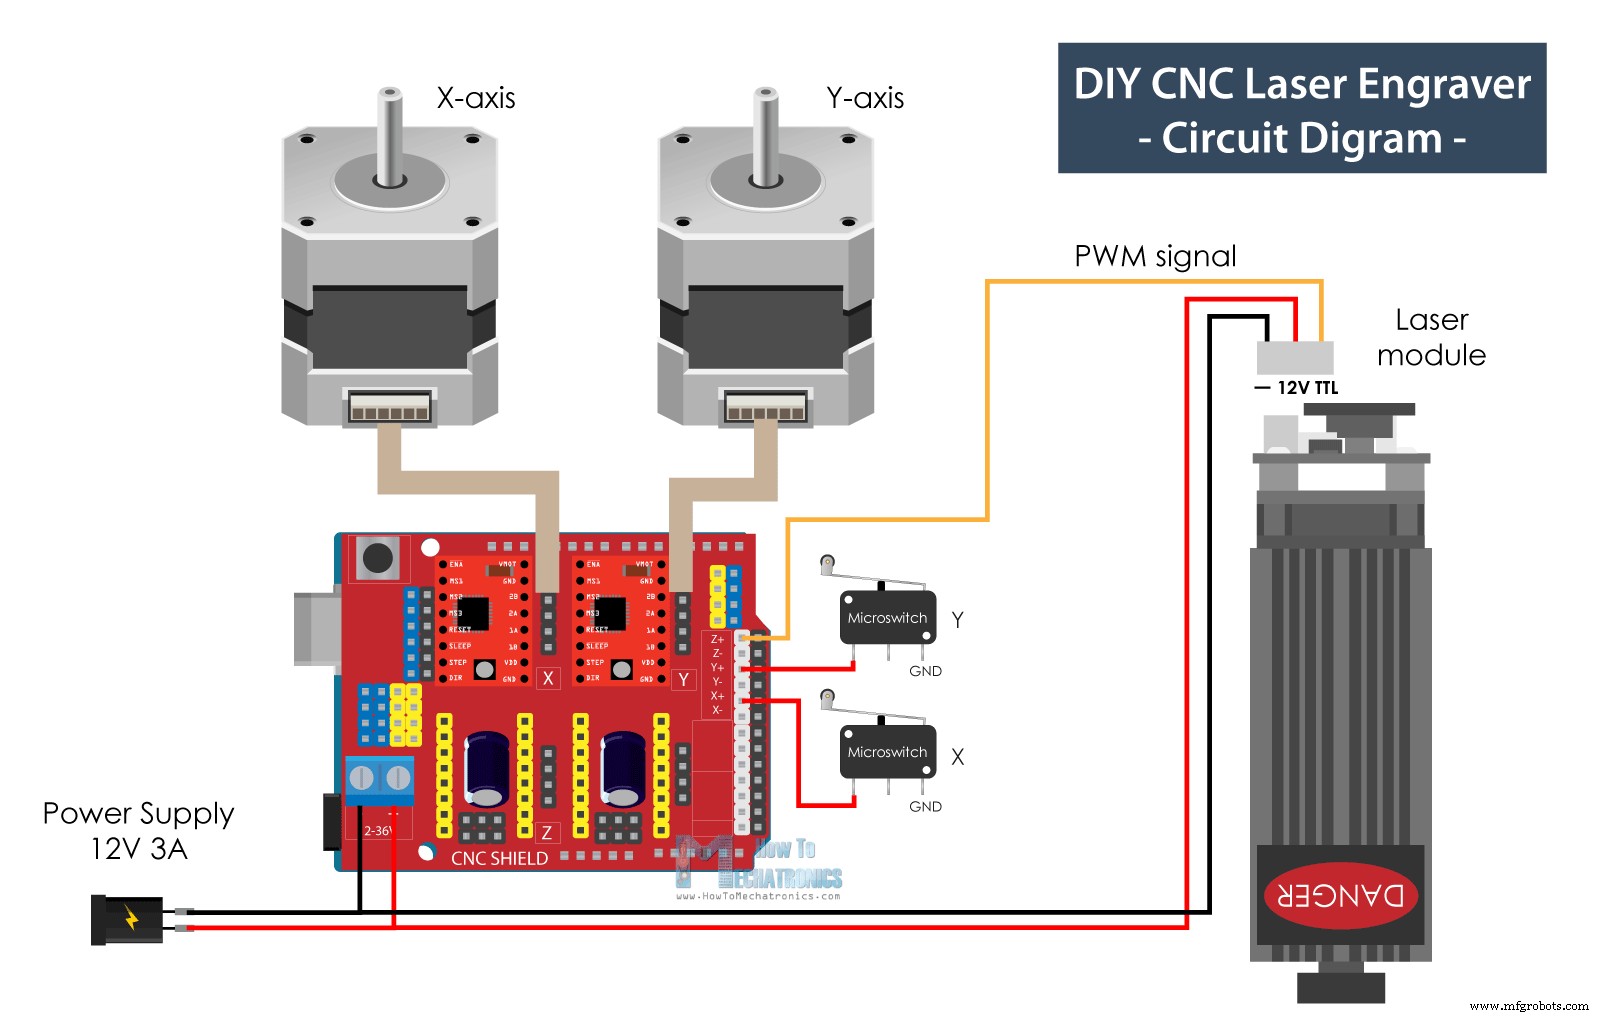
Компоненты:
- Шаговый двигатель NEMA 17………………
- Драйвер DRV8825……….……..…
- Arduino CNC Shield ………………………. Amazon / Banggood / AliExpress
- Arduino Uno………………………………..…
- Концевой выключатель …………………………………. Amazon / Banggood / AliExpress
- Блок питания DC …………………………. Amazon / Banggood / AliExpress
- Лазерный модуль ………………………………. Amazon / Banggood / AliExpress
- Очки для работы с лазером …………………….. Amazon / Banggod / AliExpress
Используем Arduino UNO + CNC Shield + два драйвера DRV8825/A4988. Два микроконцевых выключателя для парковки, лазер 12V с PWM-управлением. Питание — 12V, минимум 3 А.
Прошивка и ПО управления
Сборка завершена. Оживляем станок. Нужен прошивка для управления движением.
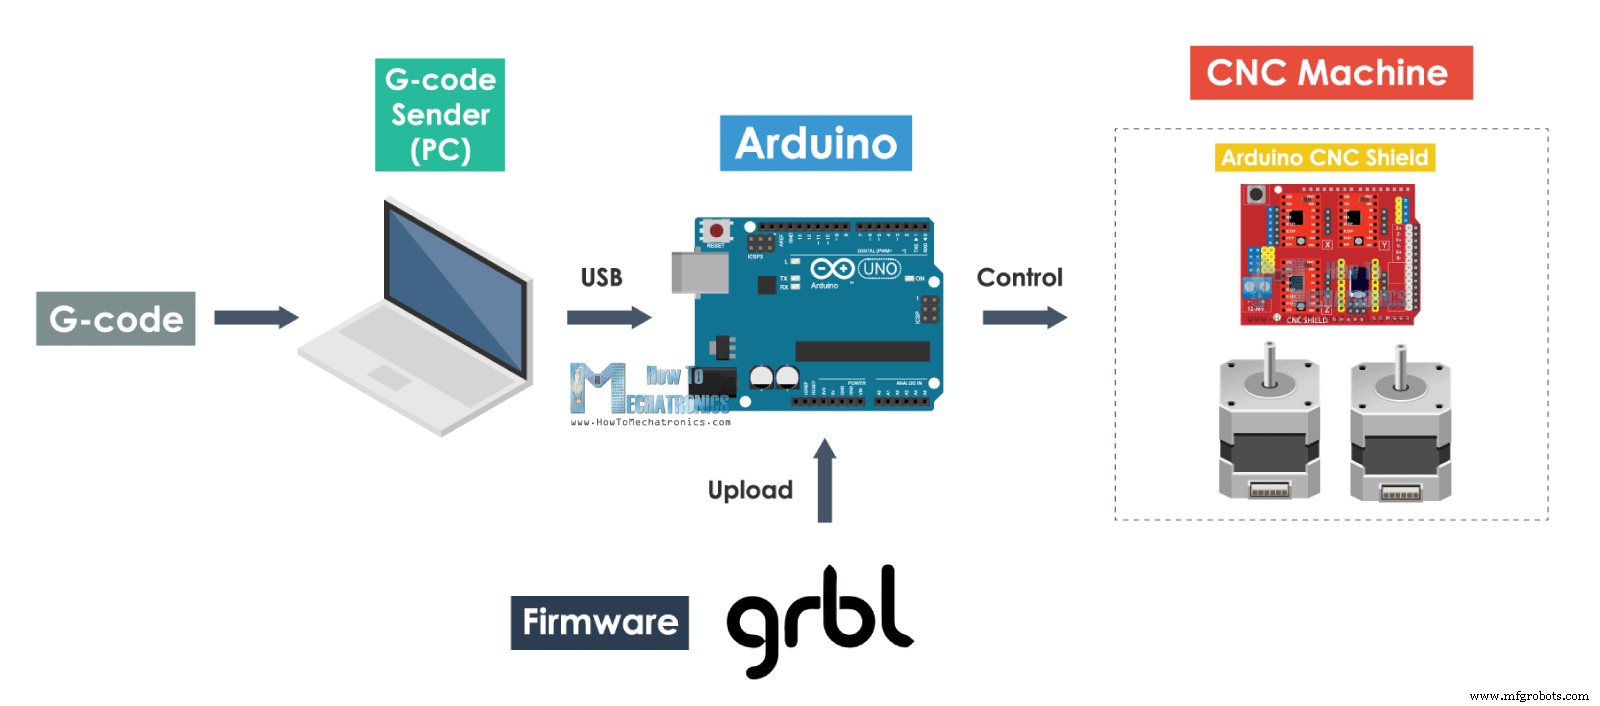
Популярный выбор для DIY — открытая прошивка GRBL. Для управления нужен софт, отправляющий G-код. Используем LaserGRBL — специализированный контроллер для лазерных граверов на GRBL, тоже открытый и отличный.
LaserGRBL умеет сам прошивать GRBL в Arduino — не нужно делать это вручную. Можно выбрать готовую версию для двух осей с парковкой X и Y.
После прошивки подключаем станок, открываем настройки GRBL и корректируем параметры.
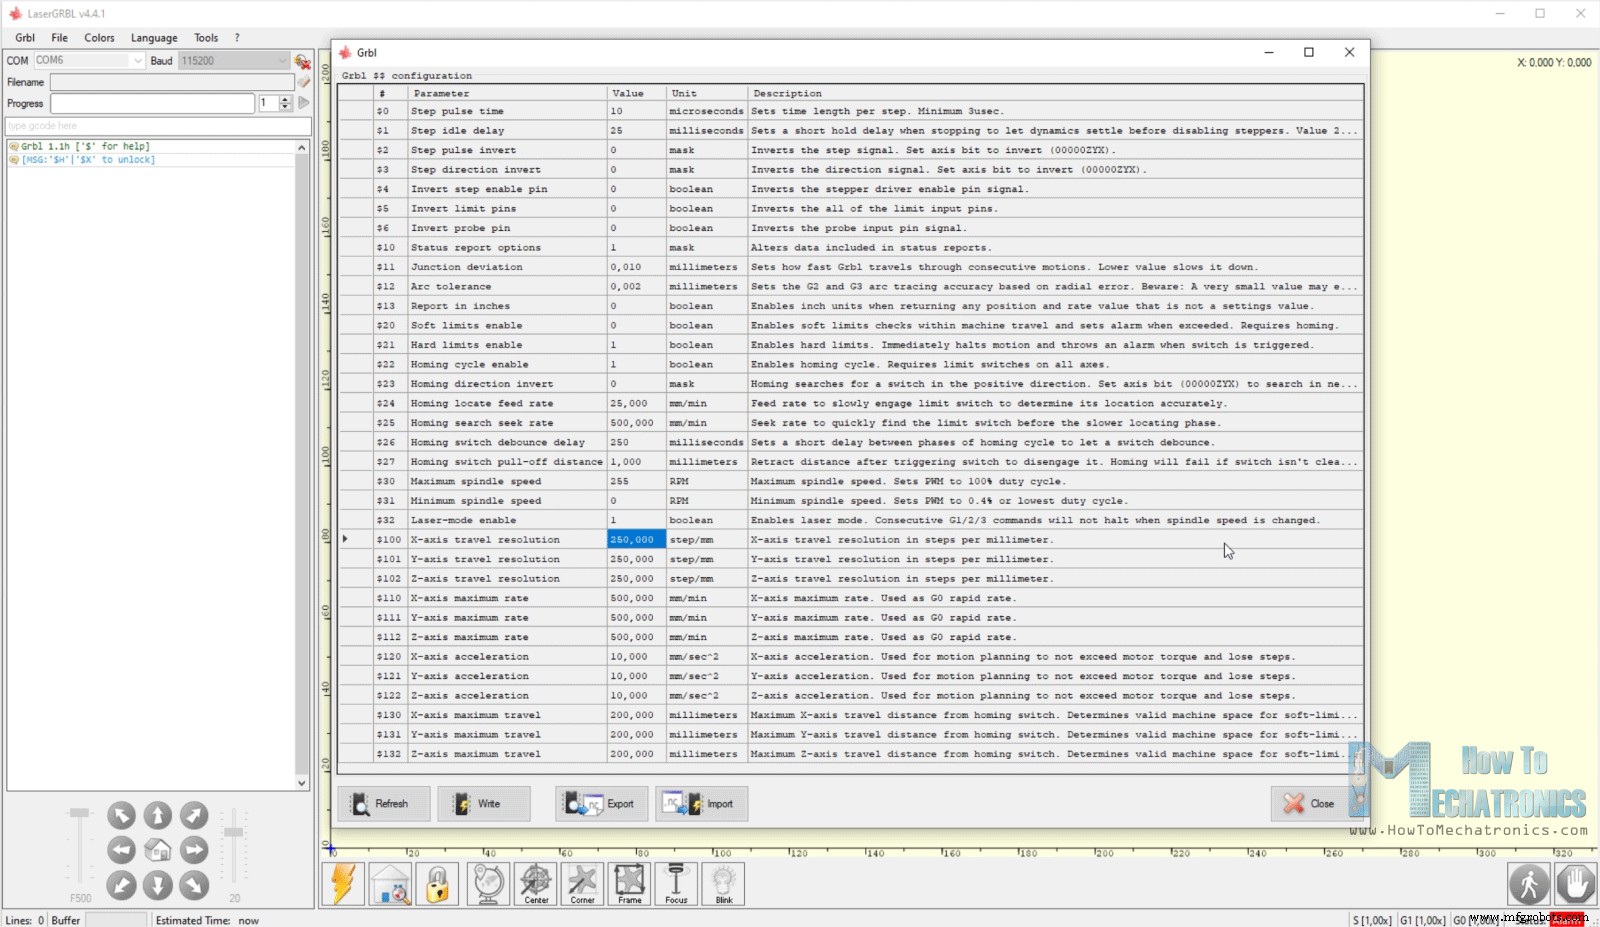
Сначала — разрешение перемещения (steps/mm) для X и Y. Сколько шагов двигателя на 1 мм. Зависит от двигателя, микрошага и передачи (ремень GT2).
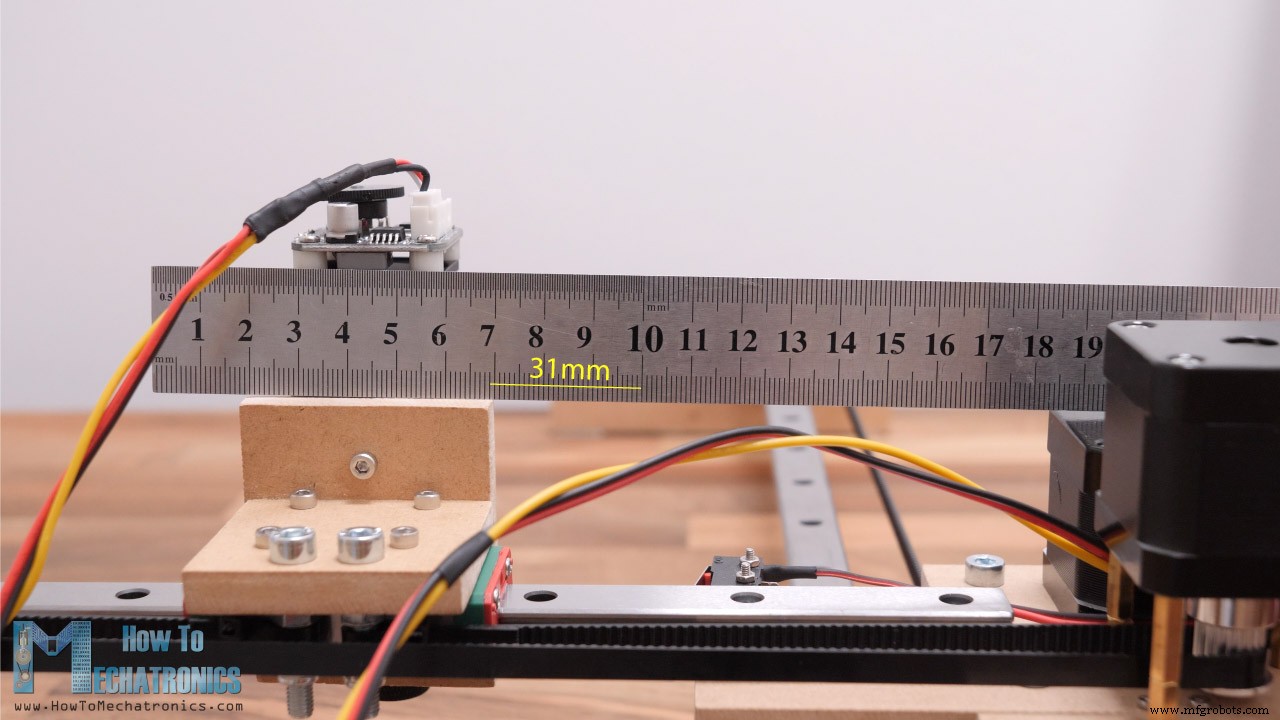
Расчет: дефолт 250 steps/mm. Даю команду JOG на 20 мм, измеряю реальное смещение.
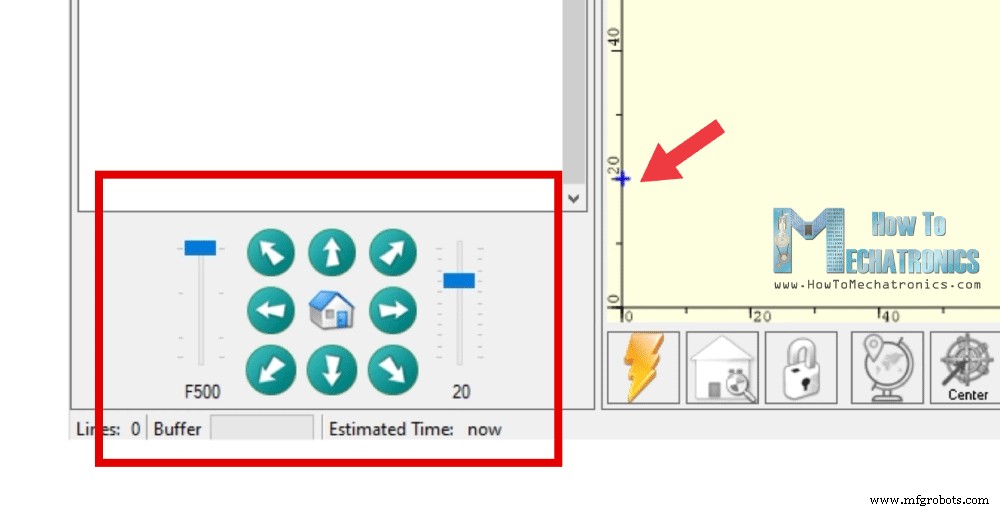
У меня по Y на 20 мм ушло 31 мм.
20/31 = 0.645. Умножаю на 250 → 161.29. Ставлю это значение steps/mm.
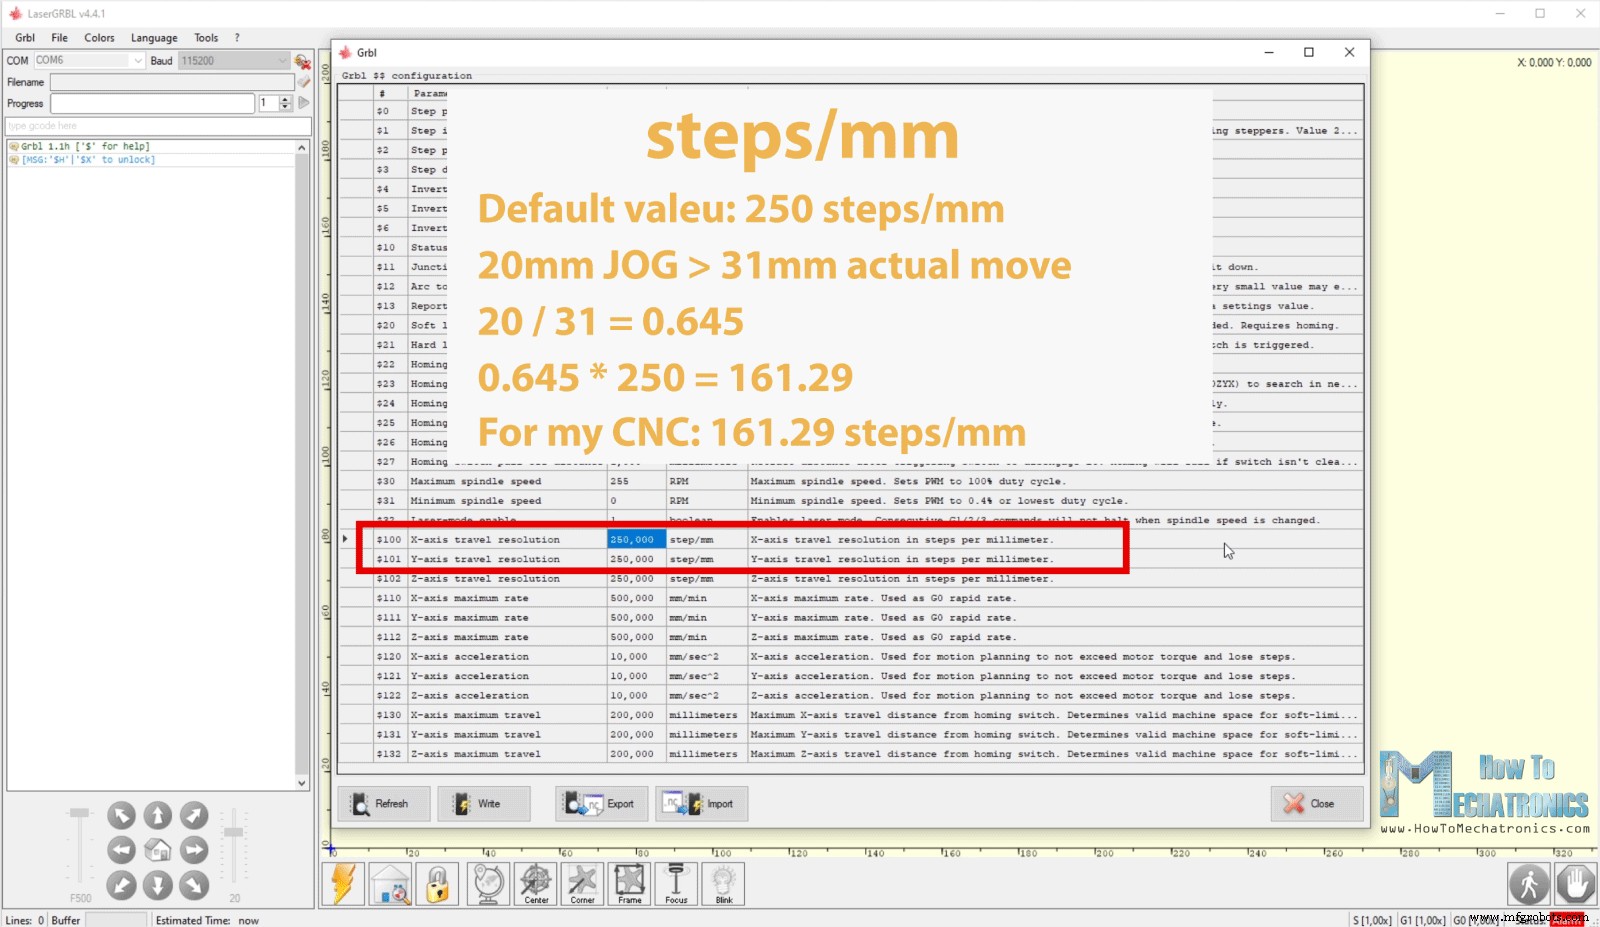
Проверяю — теперь станок ездит точно. Донастраивал рисованием квадратов — остановился на 160 steps/mm.
Важные параметры: включить Hard limits (концевые выключатели), Soft limits (рабочая область), направление парковки (Homing direction) и др.
Мой набор параметров можно скачать и импортировать.
Генерация G-кода для лазерной гравировки
В LaserGRBL встроен генератор G-кода. Загружаем фото, клипарт, рисунок — получаем G-код. Инструмент растеризации гибок: трассировка по линиям, векторизация, дизеринг 1 бит и др.
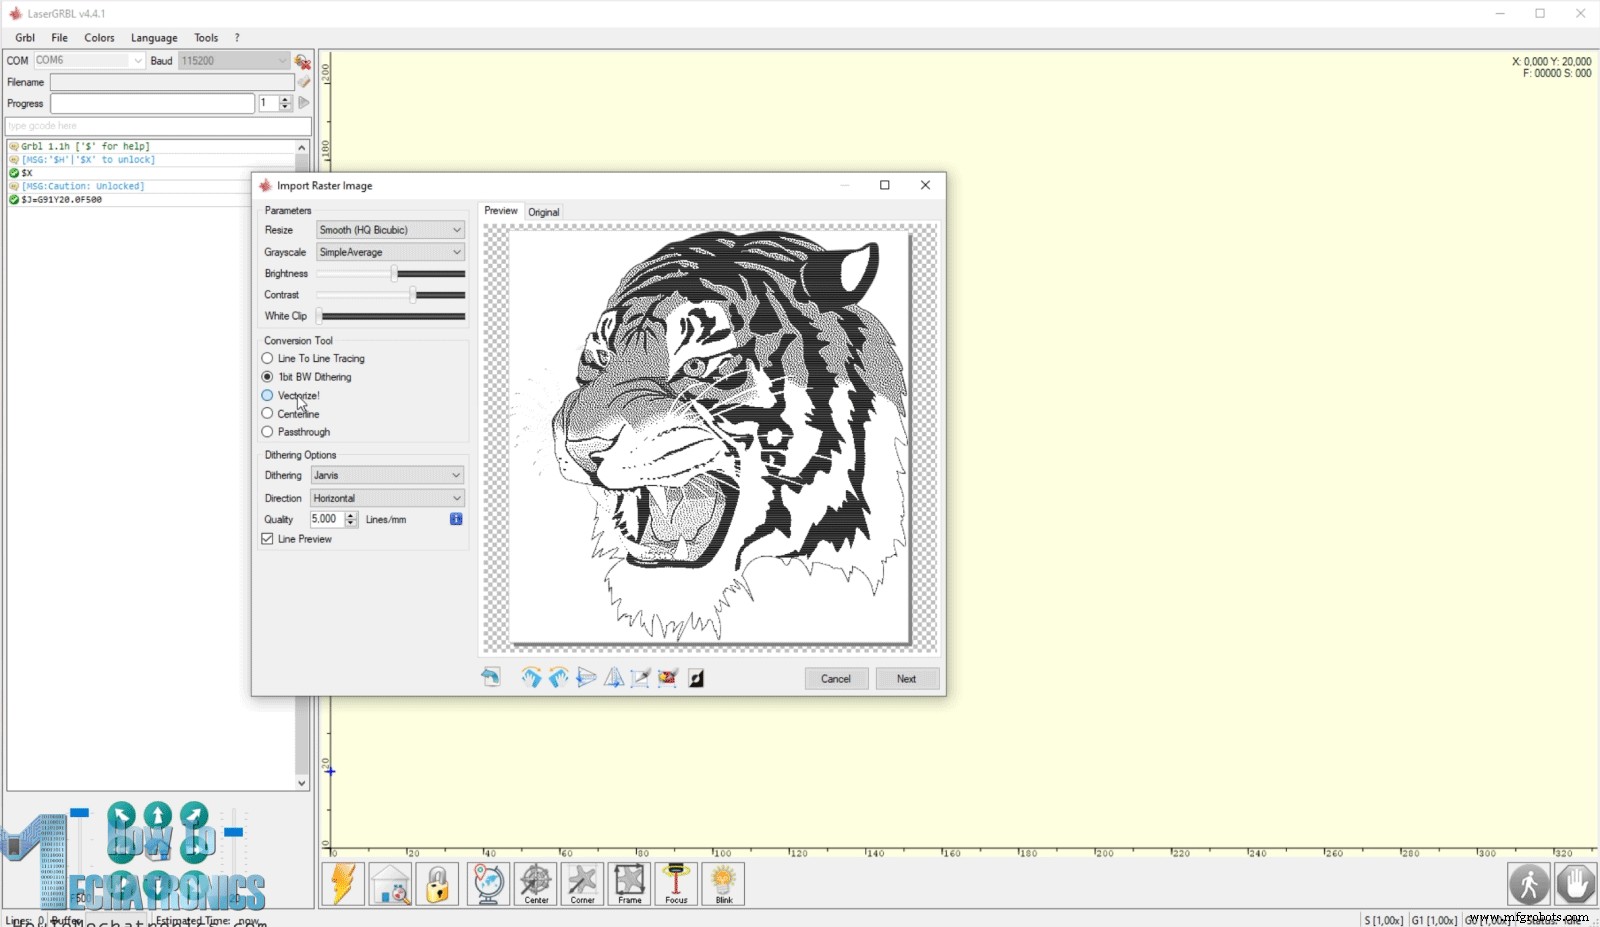
Можно генерировать G-код и в Inkscape с плагином Inkscape-Lasertools — подробнее в прошлом видео про SCARA-робота.
Покажу генерацию из фото в LaserGRBL. Открываю фото собаки.
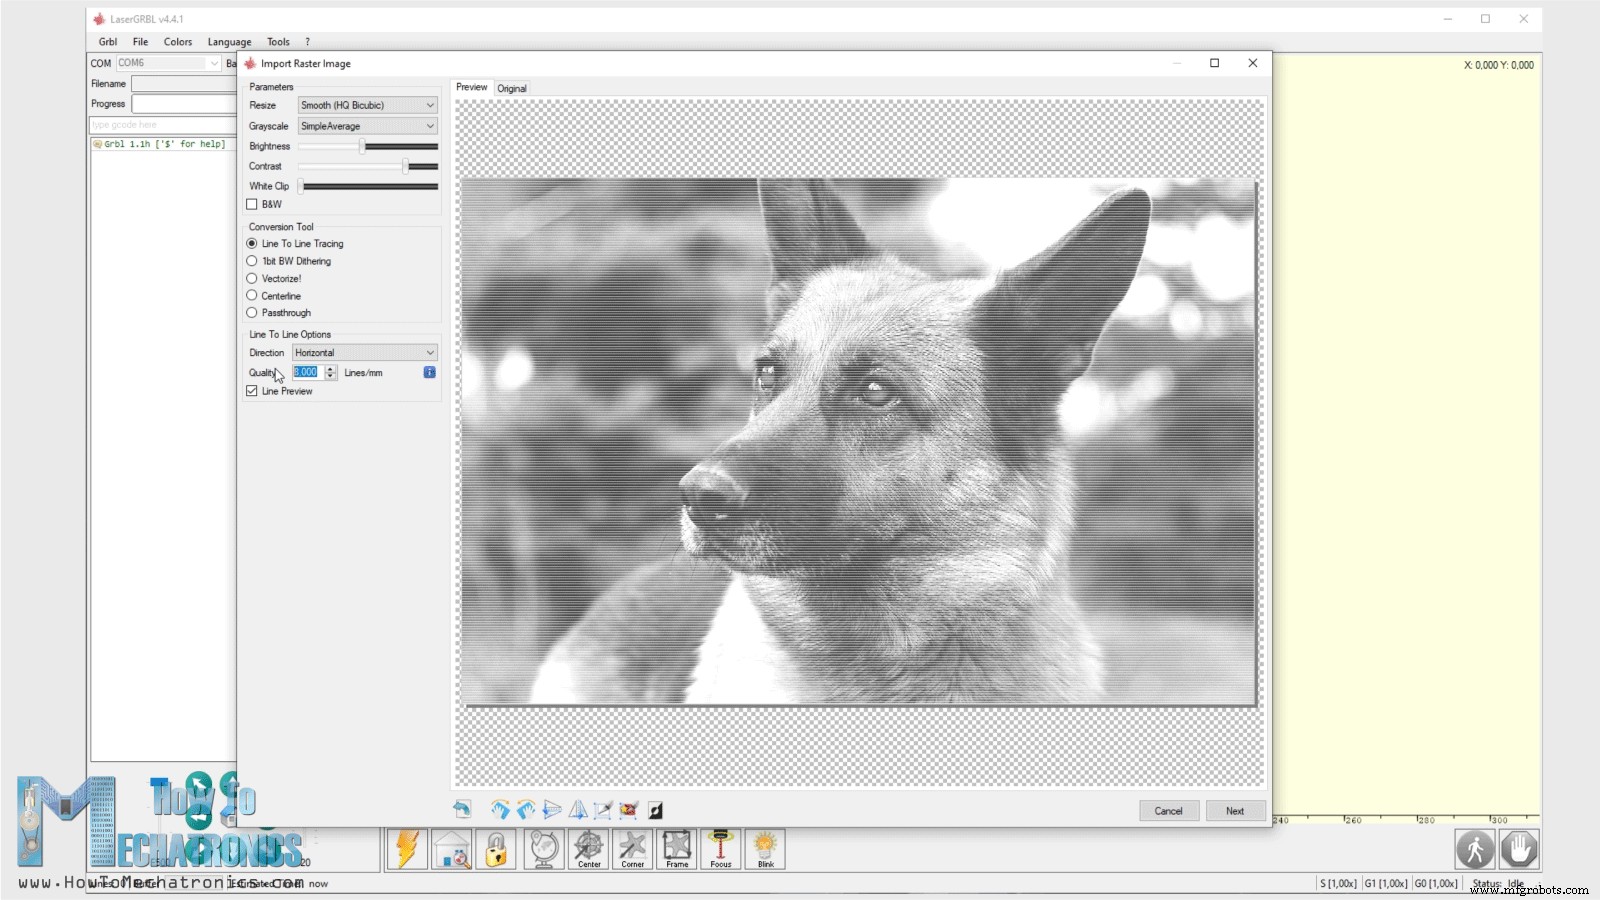
Настраиваю яркость/контраст. Выбираю тип конвертации: Line to Line tracing. Задаю направление линий и качество (линий на мм).
Задаю скорость гравировки, мин/макс PWM (мощность лазера), размер изображения.
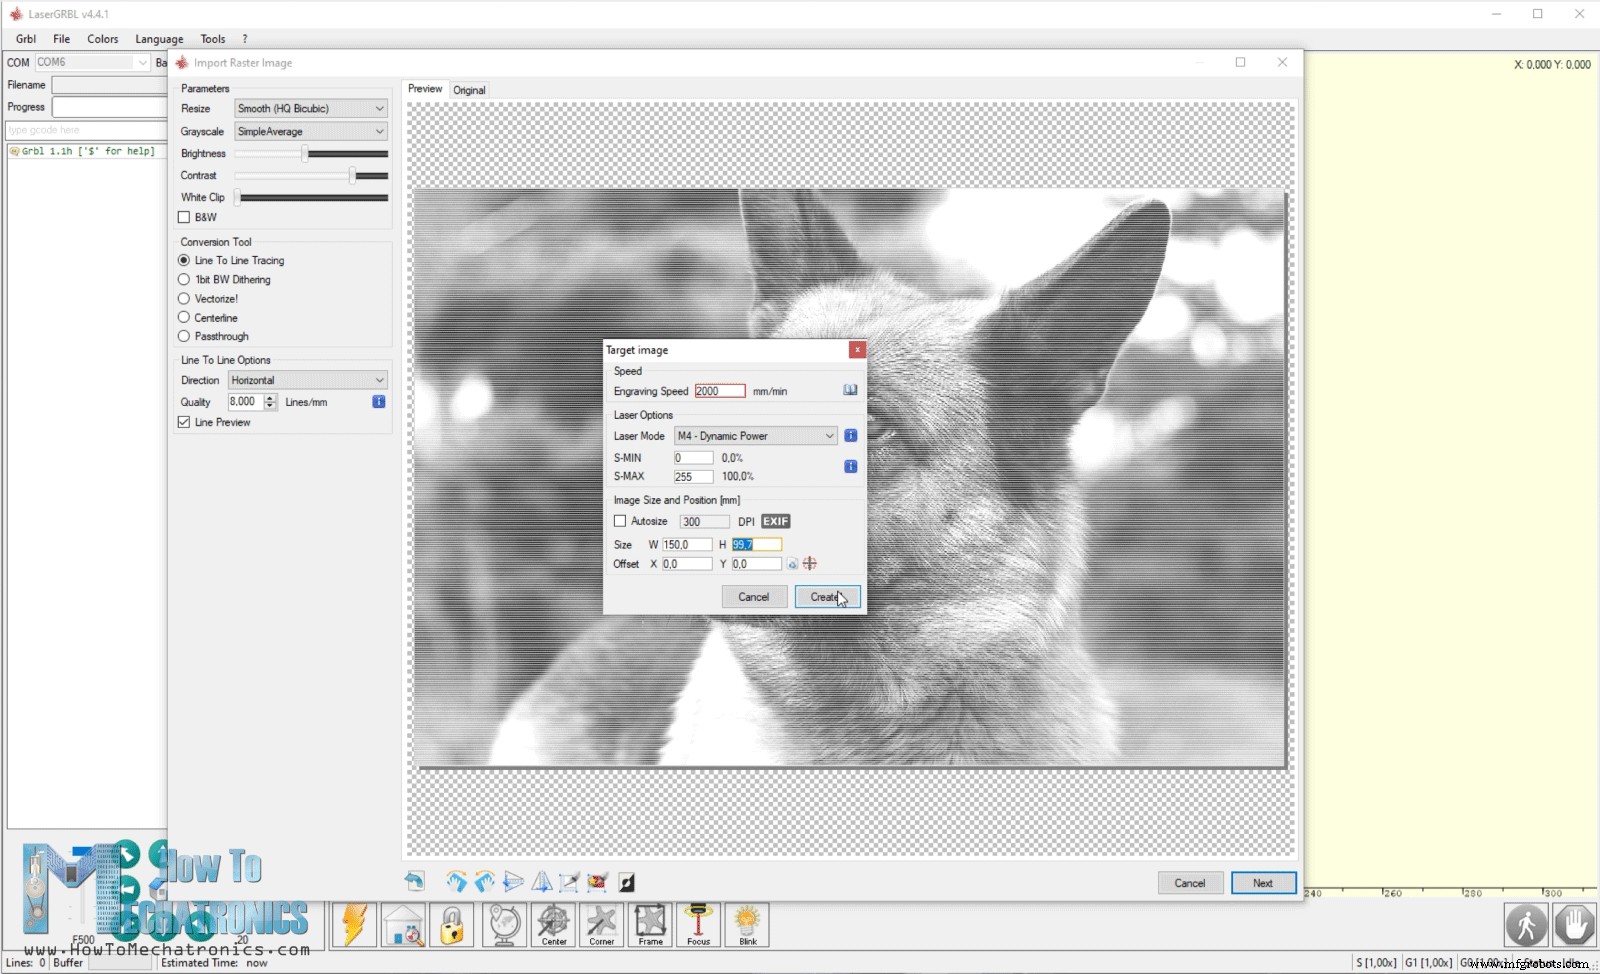
Готово — G-код сгенерирован. Кнопка Frame показывает границы гравировки — можно подправить заготовку.
Обязательно используйте очки для работы с лазером — ультрафиолет опасен для глаз.
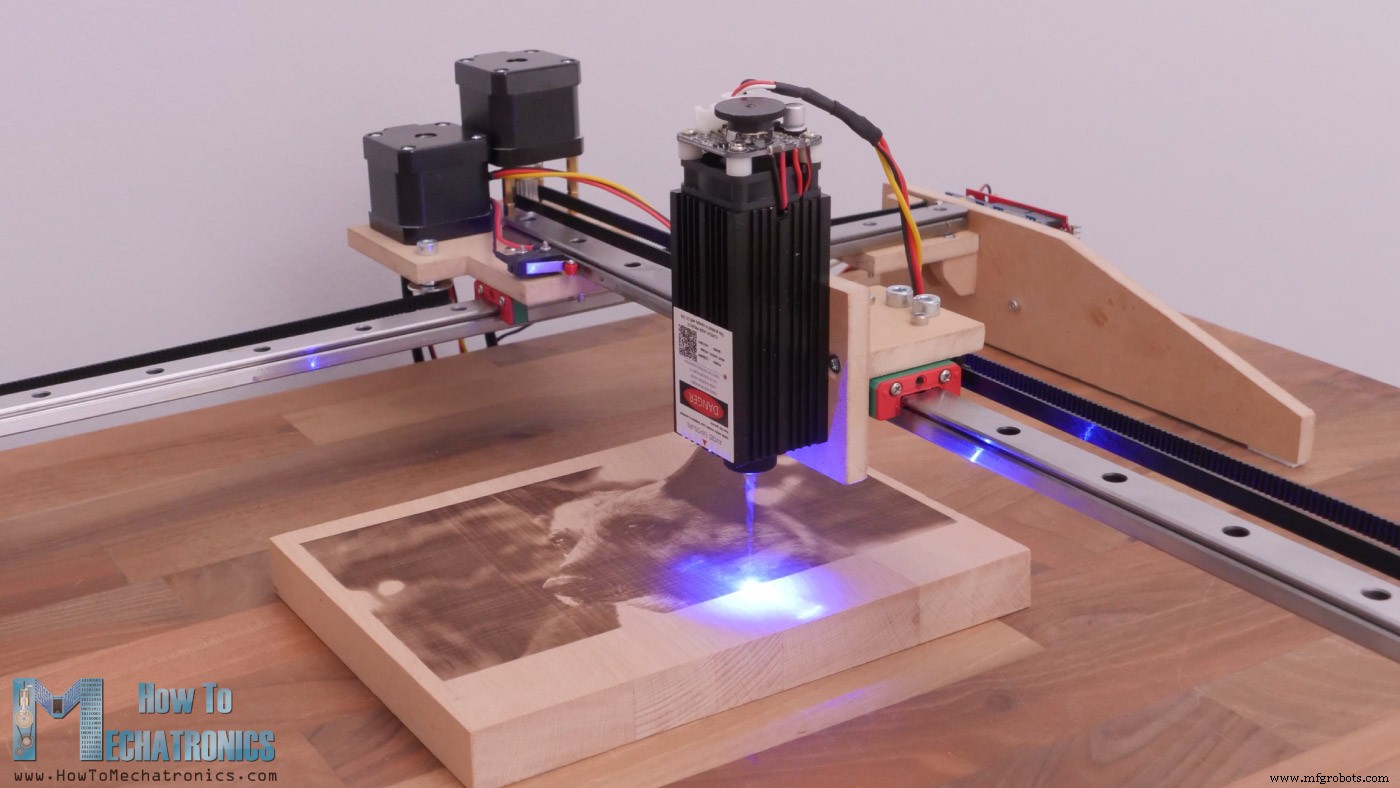
При правильной калибровке гравировки получаются отличными. Для калибровки — тестовый образ с квадратами прозрачности 100%…10%.
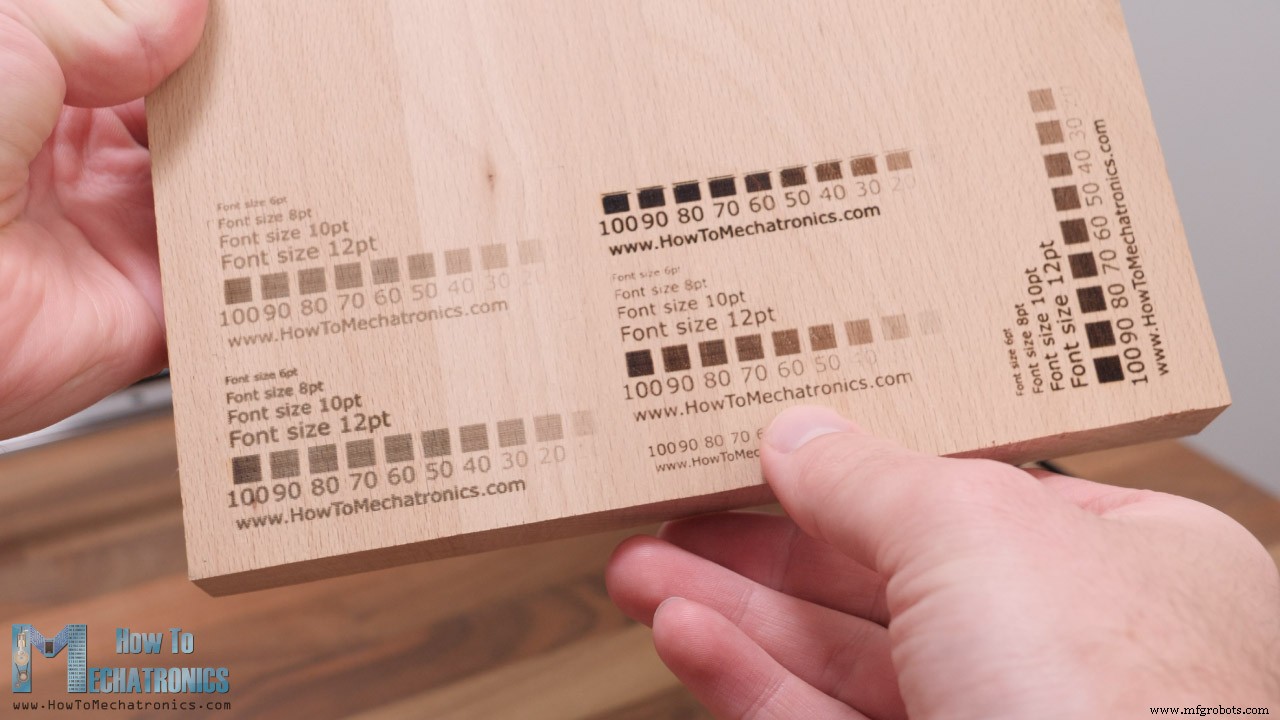
По результатам корректирую скорость и PWM.
Скачать калибровочный образ:
Всё на этом. Надеюсь, урок был полезен. Вопросы — в комментариях. Смотрите другие проекты на Arduino.
Производственный процесс
- Умные стратегии снижения затрат на детали ЧПУ-станков
- Ретро-часы на индикаторах Numitron с Arduino: просто, надёжно, экономно
- Быстрая маркировка 3D-печатных деталей граверовским заполнителем — проверенный простой метод
- Почему алюминий — материал №1 для обработки с ЧПУ: преимущества, применения и альтернативы
- Top-Turn S50: косогорелые ЧПУ токарные станки для точной обработки длинных деталей
- Точная обработка длинных деталей на косогорелых ЧПУ токарных станках Top-Turn S50
- ЧПУ-станки: типы, компоненты и ключевые преимущества
- Топ-10 точных компонентов, изготавливаемых на ЧПУ-станках
- Основные узлы токарного станка: функции и обзор
- Ключевые компоненты систем станков с ЧПУ: подробное руководство