



BLE Bot 9000: Bluetooth-робот на Arduino 101 с управлением с ПК
Компоненты и материалы
- Arduino 101 (Intel Curie, встроенный BLE) — 1 шт.
- Adafruit Motor/Stepper/Servo Shield v2.3 — 1 шт.
- SparkFun Multi-Chassis 4WD Kit — 1 шт.
- Держатель 6×AA с джеком 5.5/2.1 мм — 1 шт. (может отсутствовать в комплекте)
- Держатель 5×AA (в комплекте с шасси) — 1 шт.
- Комплект деталей (стойки, винты, провода, вёлкро) — 1 шт.
- АА батареи — 11 шт.
Инструменты
- Паяльник и припой (для пайки хэдеров на Motor Shield)
- Крестовая отвёртка (в комплекте)
Программное обеспечение
- Arduino IDE
- Johnny-Five (Node.js робототехника)
- Arduino Firmata (StandardFirmataBLE)
- Node.js + npm
О проекте
Робот на Arduino 101, управляемый с компьютера по BLE. Компьютер берёт на себя сложные задачи: компьютерное зрение, автопилот, PID-регуляторы. Arduino 101 работает как I/O-контроллер через Firmata.
Сборка железа
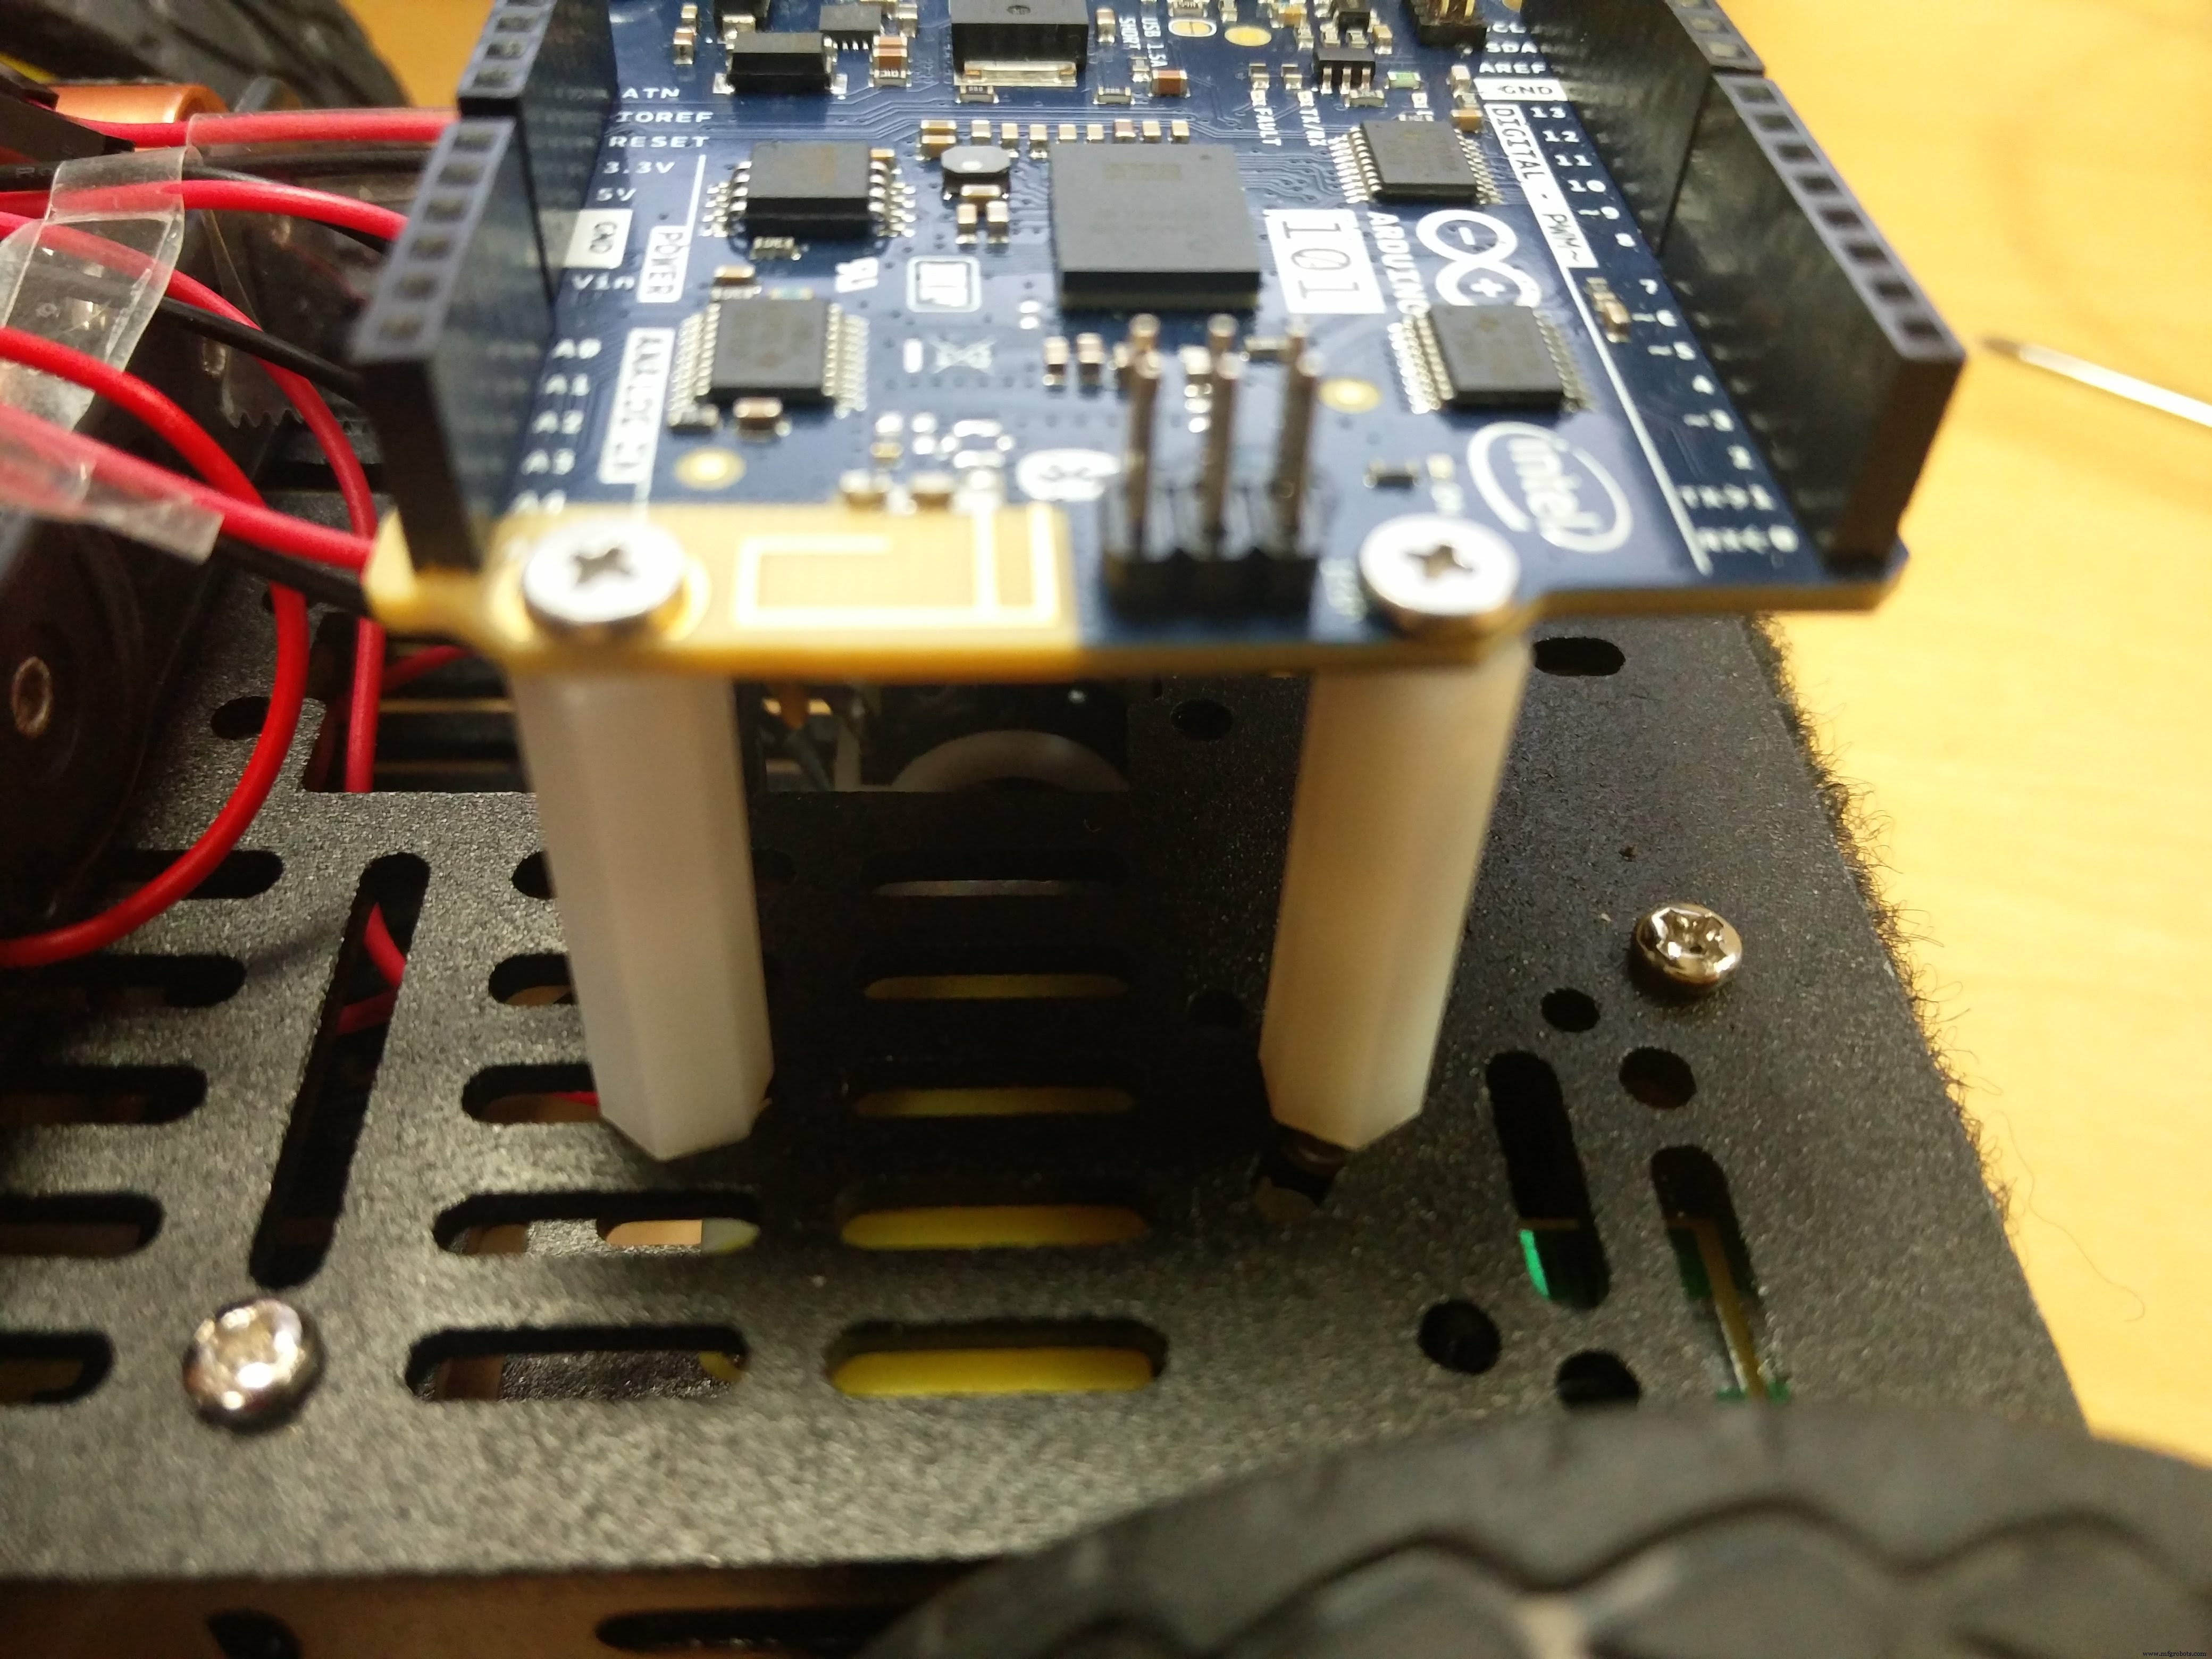
- Соберите шасси SparkFun по инструкции. Установите Arduino 101 на стойки в крышке до монтажа крыши.
- Motor Shield v2.3: припаяйте хэдеры (женские — если есть в комплекте, иначе мужские). 6-пиновый женский хэдер рядом с Bluetooth-логотипом паяйте последним: вставьте его в Arduino 101, поставьте сверху Motor Shield, пропаяйте выступающие контакты.
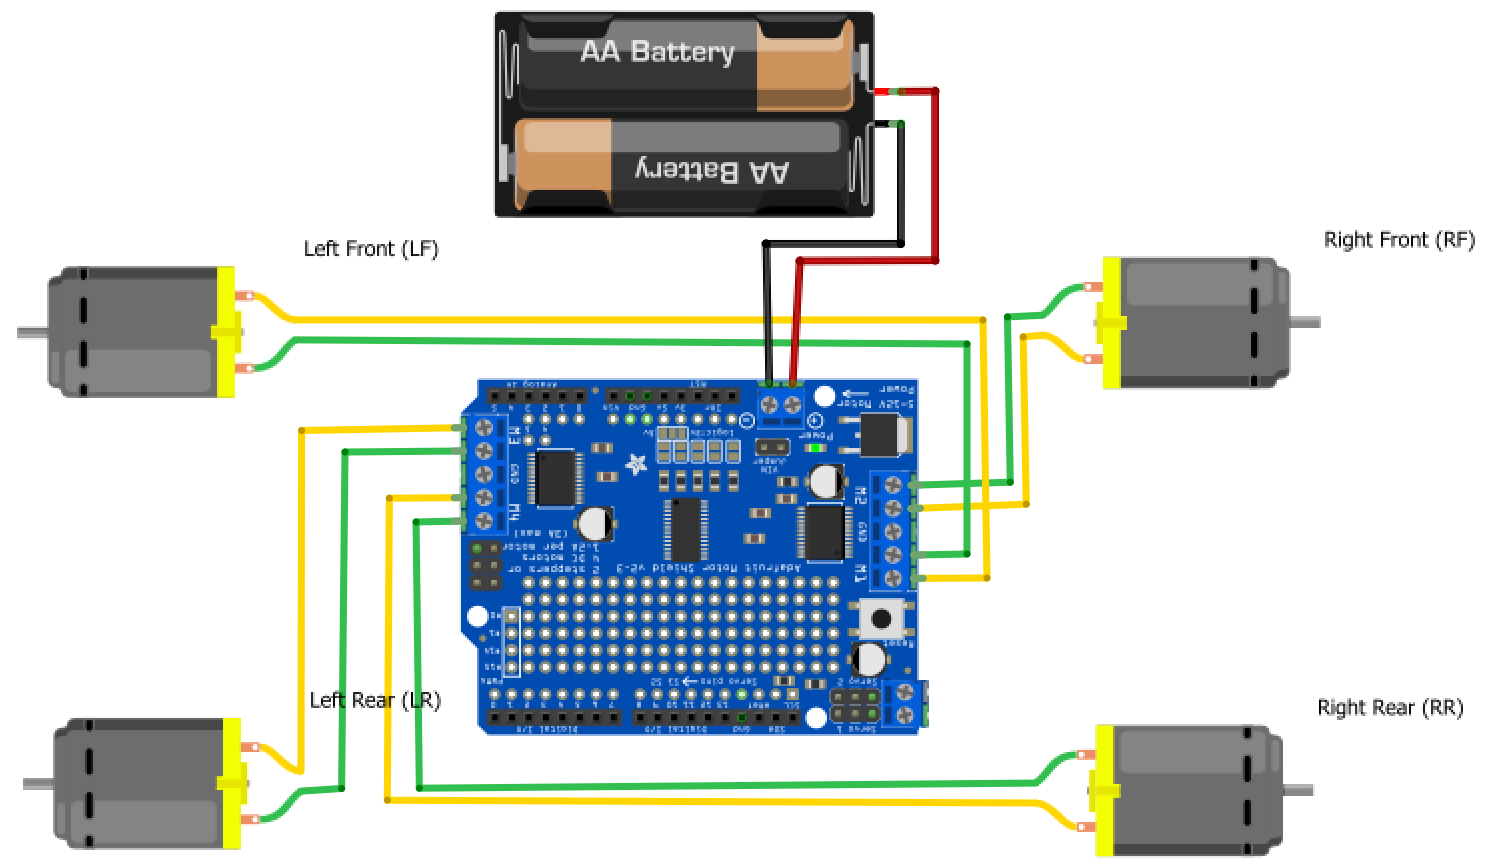
- Подключите моторы к клеммникам M1–M4 на Motor Shield. Жёлтый провод на схеме = положительный (красный на моторе), зелёный = отрицательный (чёрный).
- Важно: джампер VIN на Motor Shield должен быть снят! Иначе 5×AA батареи запитают Arduino через Vin — риск повреждения.
- Подключите 5×AA держатель к клеммнику питания Motor Shield (с учётом полярности).
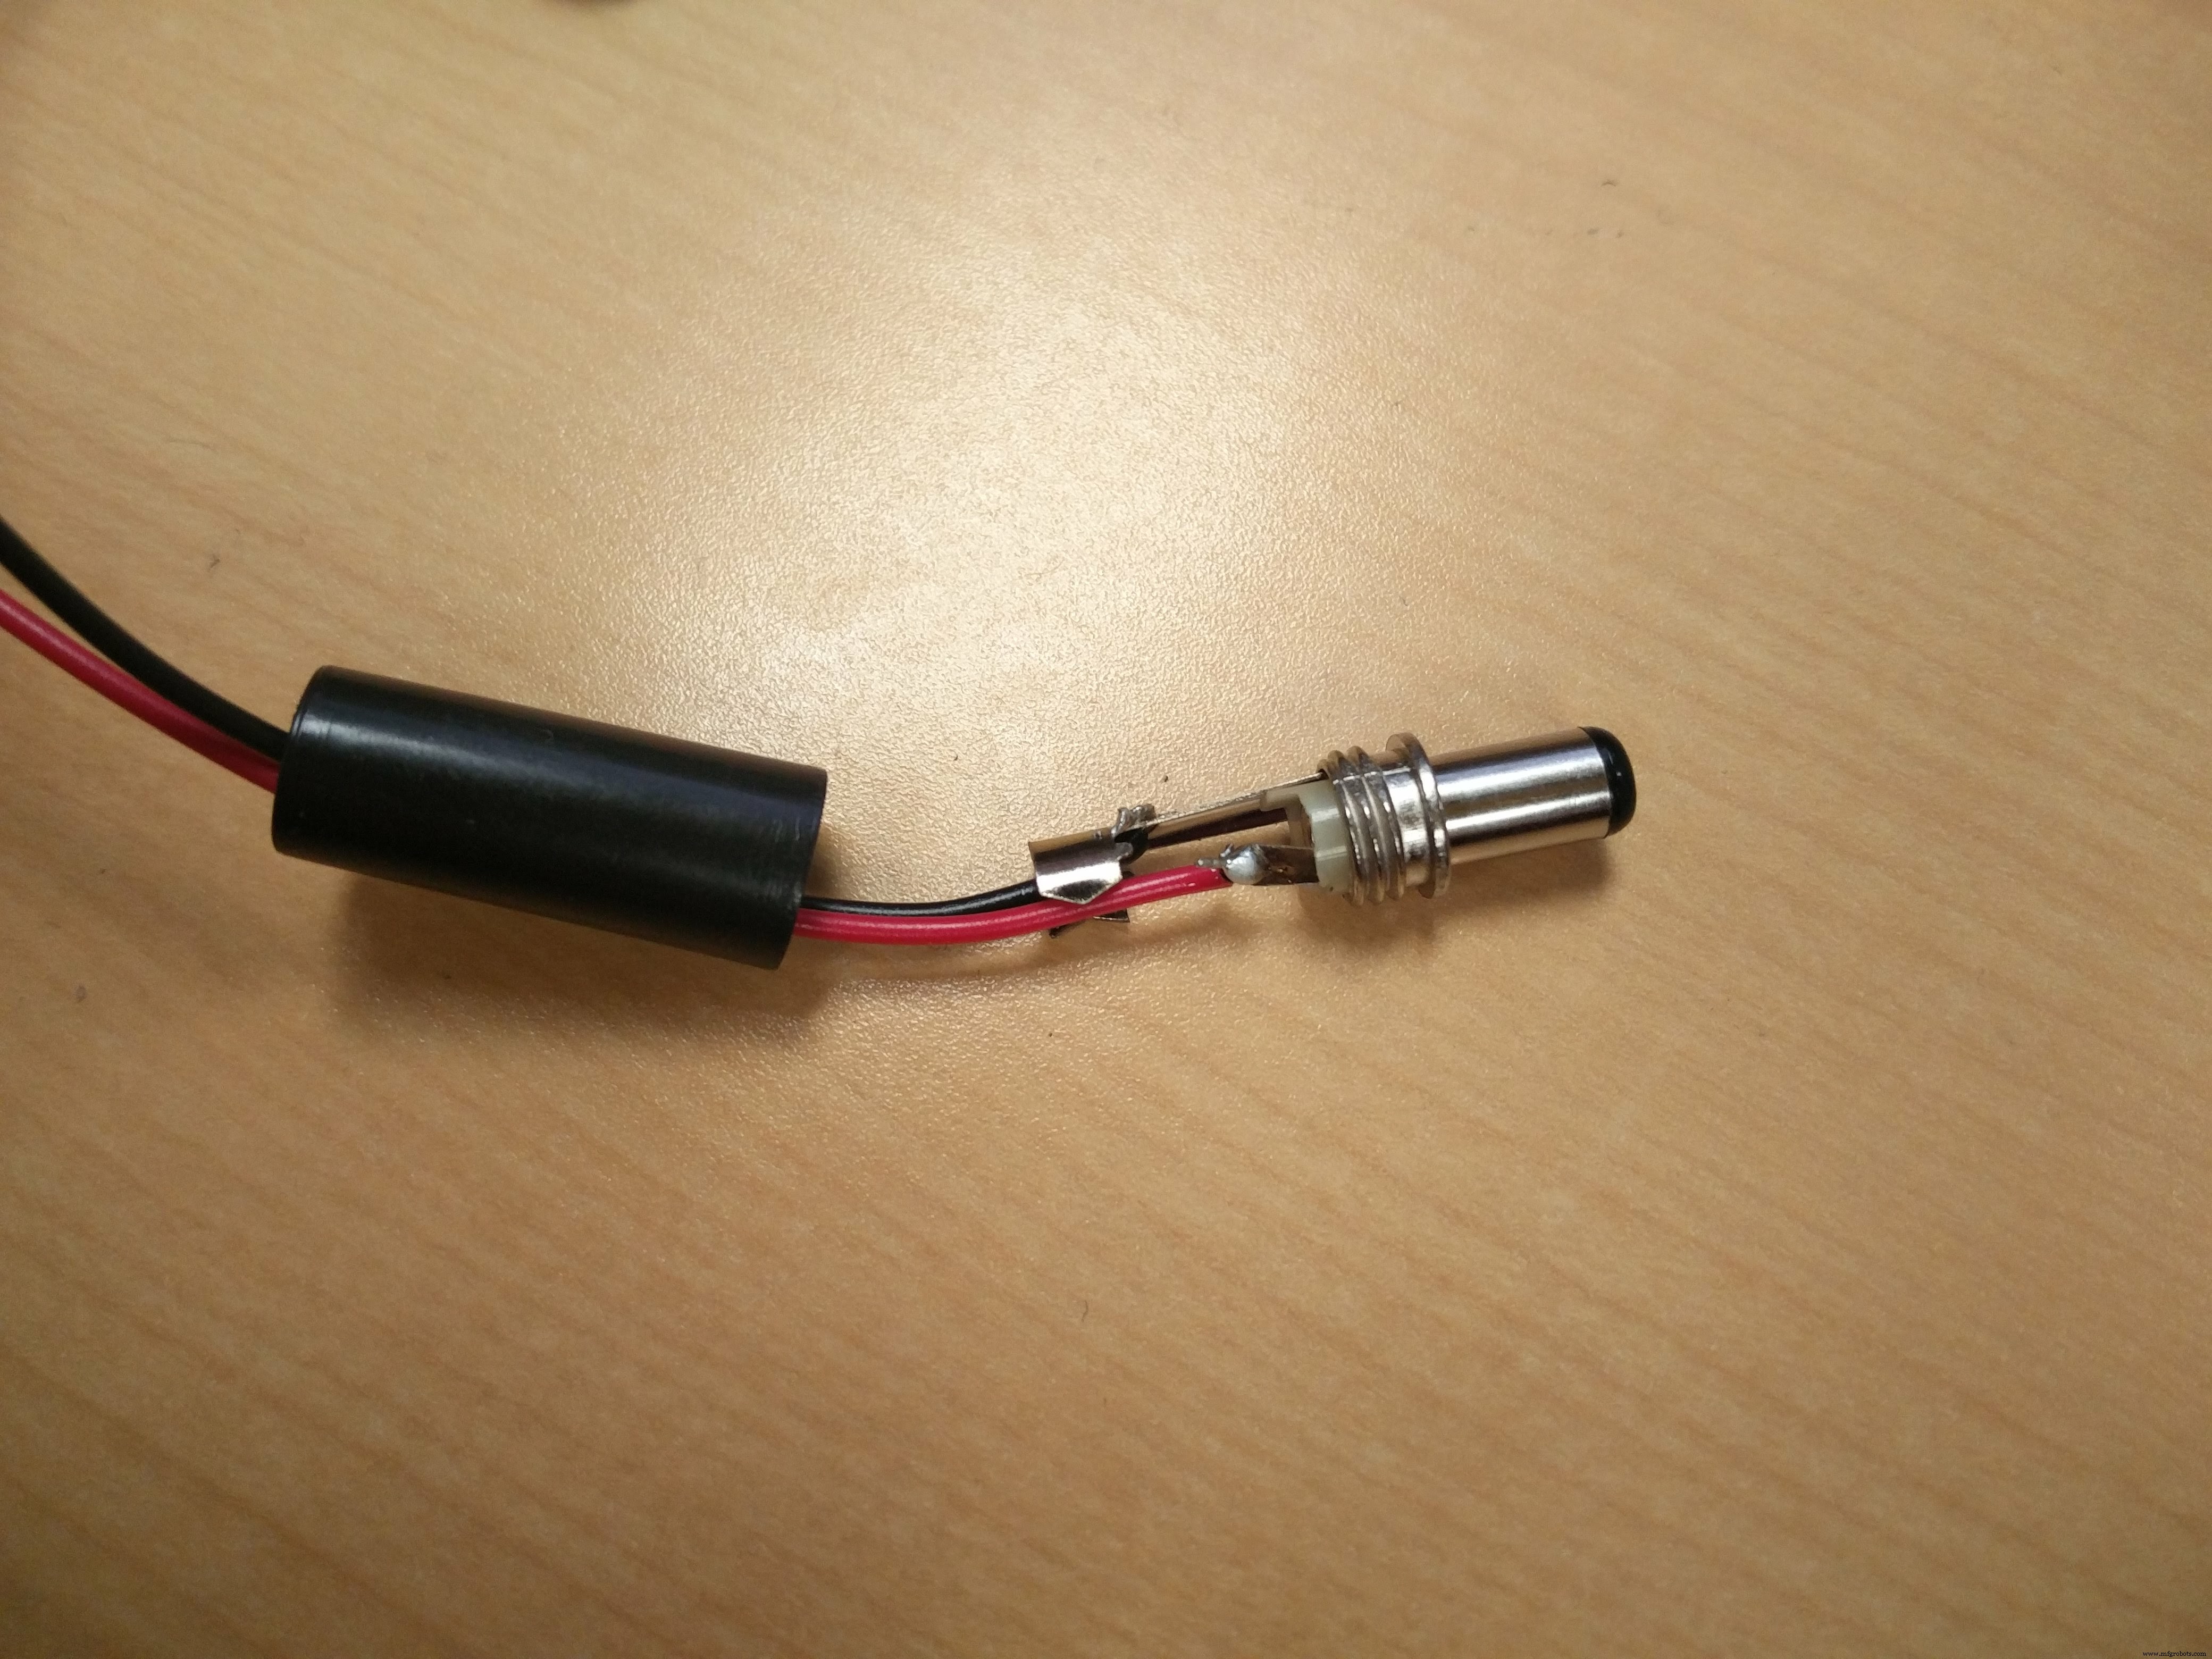
- Вторую батарейку (6×AA) с джеком подключите к питанию Arduino 101. Тоже проверьте полярность (красный — центральный контакт джека).
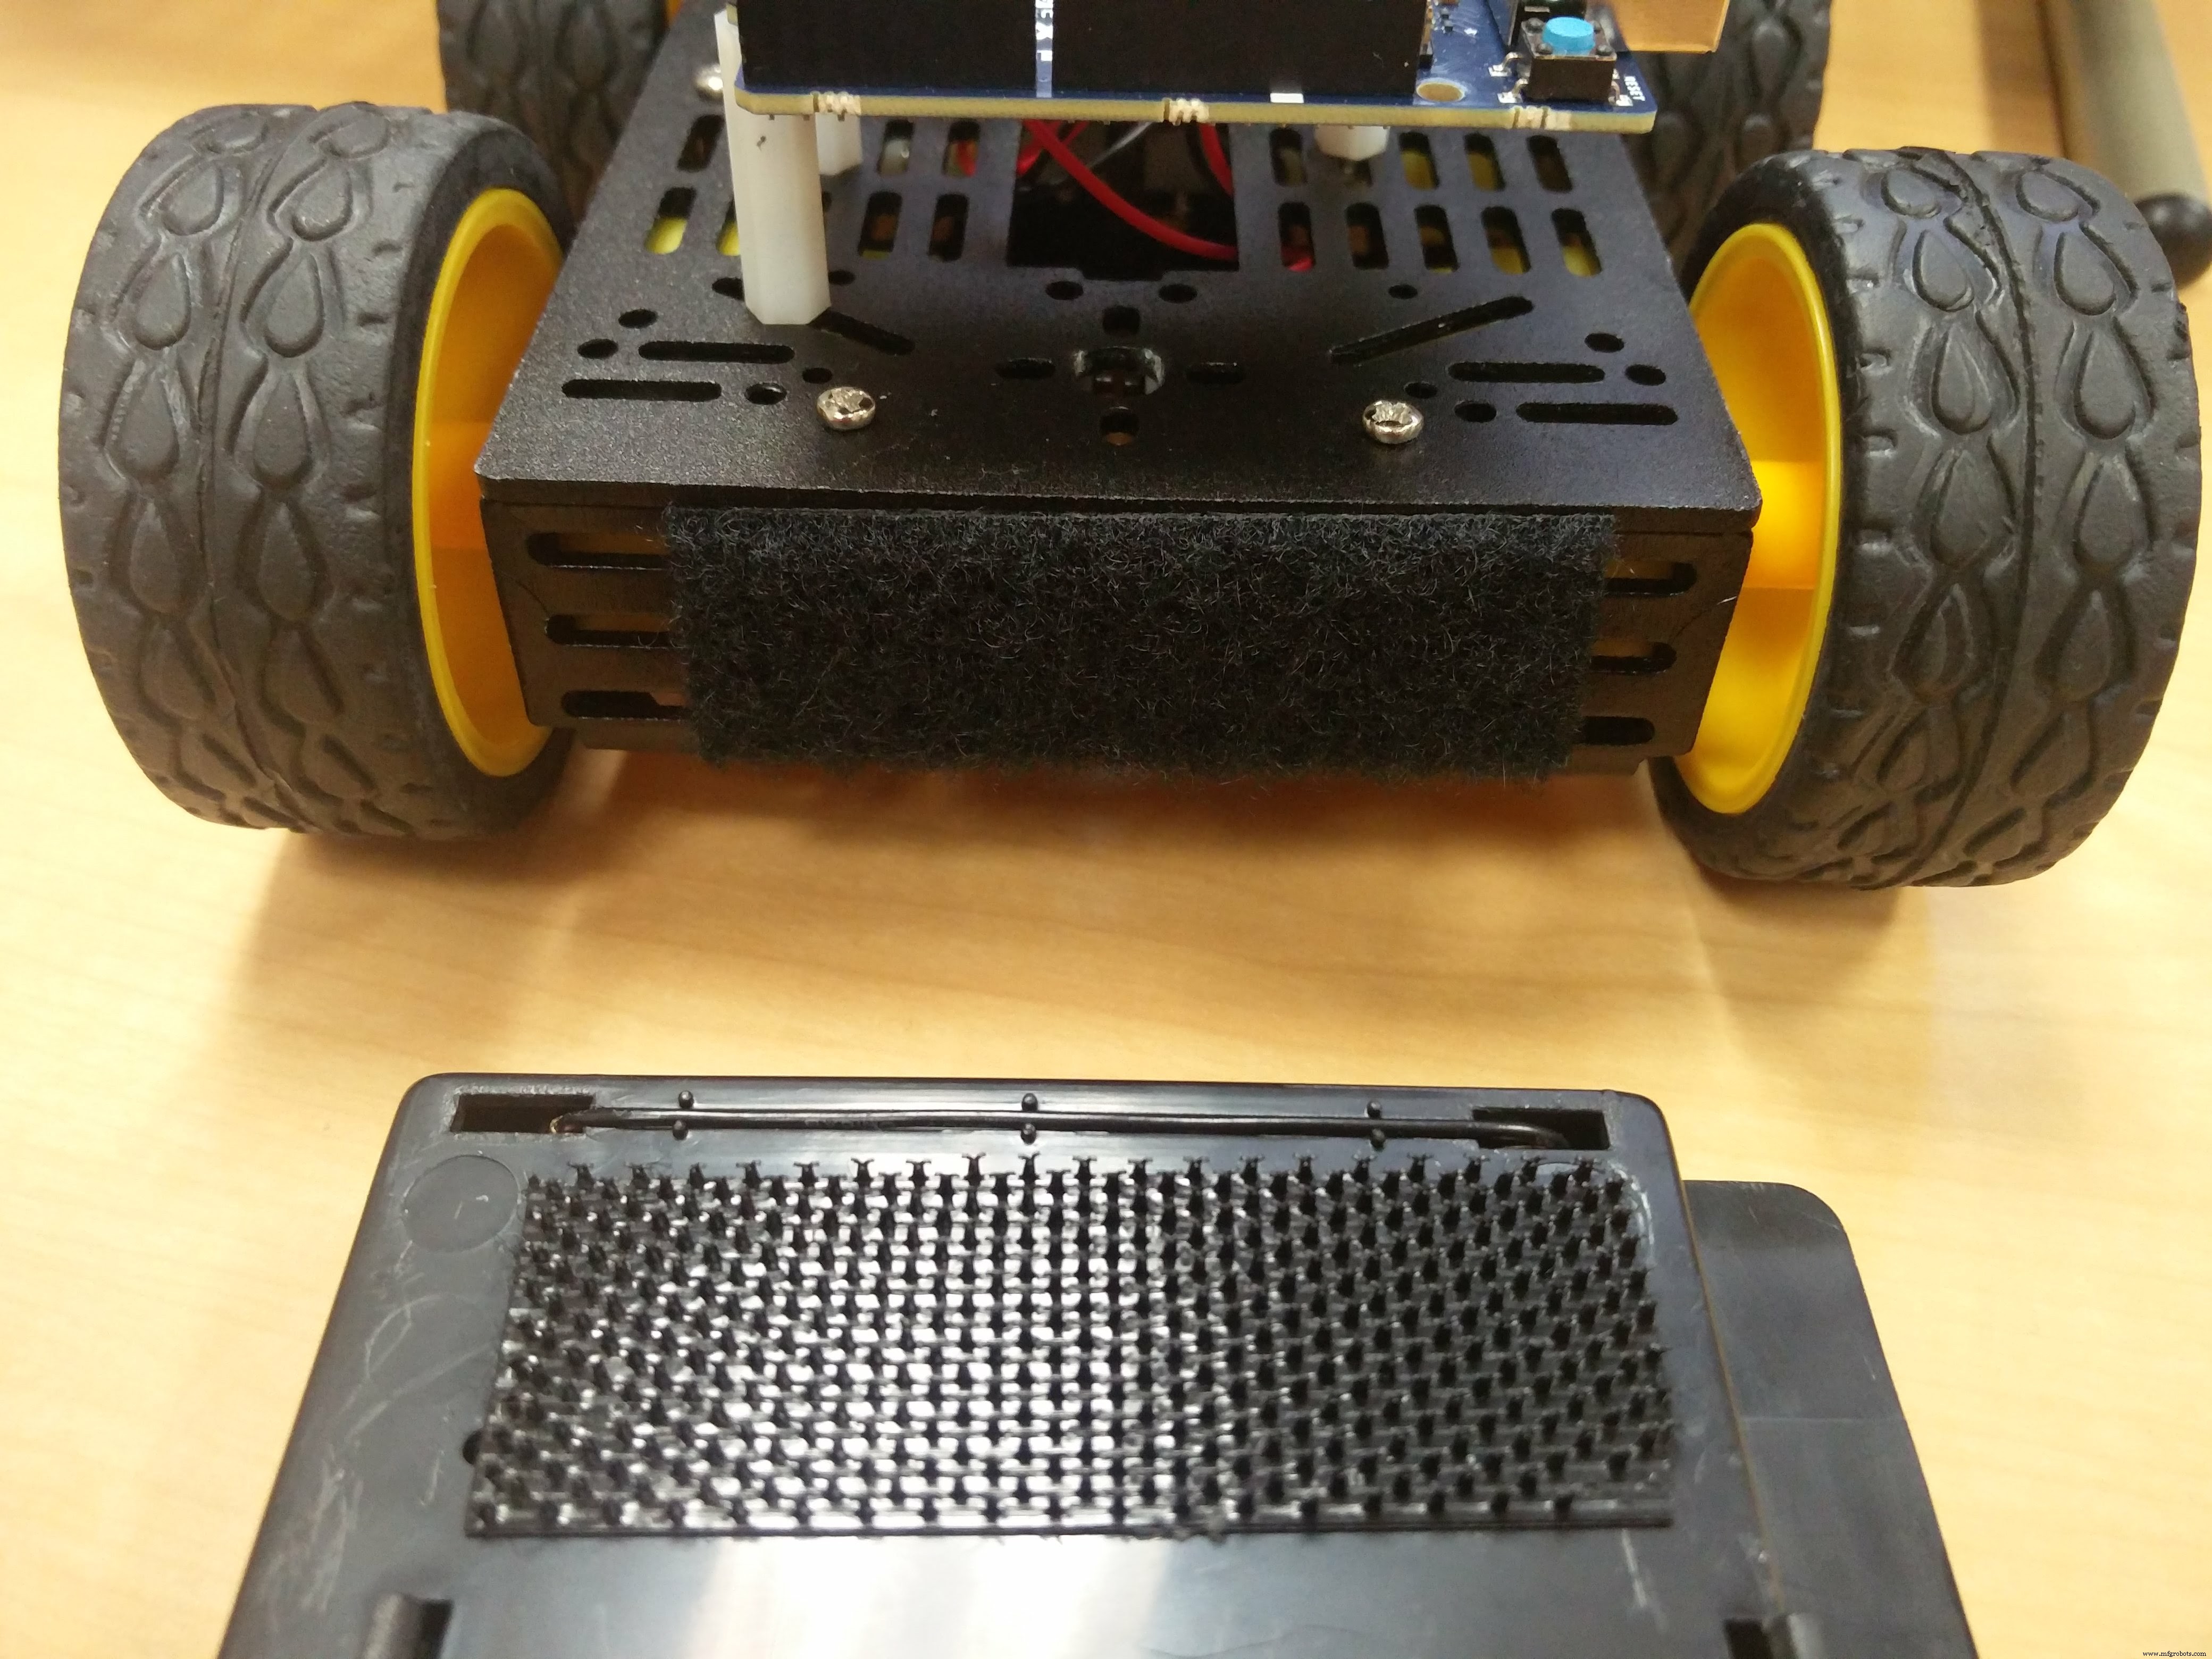
- Крепите 6×AA держатель на вёлкро сзади робота.
Программная часть
Архитектура
- Firmata Server на Arduino 101 (StandardFirmataBLE) — даёт доступ к пинам по BLE.
- Firmata Client на ПК — Johnny-Five (Node.js) +
ble-serialдля BLE-соединения +keypressдля клавиатуры.
Загрузка скетча на Arduino 101
- Установите Arduino IDE + плату «Intel Curie Boards» через Boards Manager.
- Выберите Tools → Board → Arduino/Genuino 101, правильный порт.
- Установите библиотеку «Adafruit Motor Shield v2» через Library Manager.
- (Опционально) Прошейте тест моторов: a101_motortest — робот поедет прямо/назад/влево/вправо.
- Загрузите File → Examples → Firmata → StandardFirmataBLE.
Настройка ПК (Node.js)
- Установите Python 2.7.13 (нужен для компиляции
bluetooth-hci-socket). - Установите Node.js.
- В папке проекта выполните:
npm install --global --production windows-build-tools # только Windows 10 npm install johnny-five keypress ble-serial bluetooth-hci-socket - Скачайте
control.jsиз репозитория.
Запуск
Подключите обе батарейки, в папке проекта выполните:
node control.js
Должно появиться: Connected [object Object]. Управление: W — вперёд, S — назад, A — влево, D — вправо.
Альтернатива: Blynk
Если Node.js не заводится — используйте Blynk (мобильное приложение). Установите библиотеку Blynk 0.4.7+, прошейте a101_blynk_base, настройте интерфейс в приложении.
Известные проблемы
- Не хватает деталей: 6×AA держатель с джеком, в Tank Kit только 2 мотора вместо 4.
- Питание Tank Kit: родной 5×AA держатель слабый — снимите гусеницы, используйте 2S LiPo (7.4V) или USB-пауэрбанк Intel.
- BLE: нужен Bluetooth 4.0+, Windows 8.1+. На некоторых ПК глючит. Убедитесь в хорошем питании Arduino 101 (5V 2A+).
- Винты: из комплекта слишком большие для Arduino 101 — используйте винты от робота или вёлкро.
- Firmata: нужна версия ≥2.5.3 (в старых нет StandardFirmataBLE).
Короткие ссылки для воркшопов
- Это руководство: bit.ly/blebot1
- Тест моторов: bit.ly/blebot2
- Blynk-версия: bit.ly/blebot3
Код
Схемы
PDF со сборкой шасси (в комплекте SparkFun).
Благодарим вежливых водителей: LED-табло для автомобиля на Arduino MKR1000
Умная RFID-система учёта вещей: Raspberry Pi + Arduino + Azure IoT
Производственный процесс
- Продвинутый набор глюкометра: дизайн, история и будущее мониторинга глюкозы
- История, дизайн и будущее моделей для сборки: от древних корней к современному производству
- Открытая платформа iCOMOX для предиктивного обслуживания в Индустрии 4.0
- Mini‑Circuits и Vayyar запускают VTRIG‑74: комплект разработки 4D миллиметроволновой визуализации
- RSL10 Mesh Development Kit усиливает ультра‑низкоэнергозатратные BLE‑сети
- Руководство по настройке Raspberry Pi 3 Starter Kit: сборка, ОС и удаленный доступ
- Hologram Nova Starter Kit: Полное руководство по настройке Raspberry Pi и интеграции датчиков
- Создайте своего робота на Raspberry Pi с набором MonkMakes RRB2 — подробное руководство
- Intellisaurus: Соберите ходячего умного динозавра-робота
- 8 ключевых инсайтов об ISO 9000 для успеха в управлении качеством