



Промышленный робот-линейный следователь для транспортировки материалов
Компоненты и материалы
- SparkFun Arduino Pro Mini 328 5V/16MHz — 1 шт.
- Самодельная PCB (файлы макета в прикреплениях, можно собрать и на макетке) — 1 шт.
- Ультразвуковой дальномер HC-SR04 — 1 шт.
- RFID-модуль (RC522 или совместимый) — 1 шт.
- Датчики слежения за линией (SparkFun RedBot Line Follower) — 3 шт.
- Драйвер двигателей L293D (H-мост 1А) — 1 шт.
- LiPo 2S 7.4V 1000 мАч (или другой 7.4V) — 1 шт.
- Редукторные моторы 140 об/мин (пара) — 1 комплект
- Колеса 65 мм — 2 шт.
- Перемычки, тумблер, пищалка, 4 RFID-метки, заголовки
Инструменты
- 3D-принтер (передняя часть шасси)
- Лазерная резка 4 мм фанеры/плексиса (задняя часть) — можно заказать онлайн
- Паяльник
Программное обеспечение
- Arduino IDE
- Autodesk Fusion 360 (3D-моделирование)
- C# (Task Planner — генератор задач для робота)
О проекте
Вдохновлено промышленными AGV (автоматические управляемые тележки) на заводе Opel в Польше. Те используют магнитную ленту и магнитные датчики, сложные системы безопасности. Автор решил сделать дешевую, открытую, Arduino-версию на оптических датчиках линии и RFID-метках для задач.
Проектирование
Началось с черновиков на бумаге — свобода, нет ограничений CAD, быстрое итеративное мышление. Затем перенесено в Fusion 360. Комбинированное шасси: лазерная резка фанеры (боковины, дно, крышка) + 3D-печать передней секции (держит электронику, датчики, батарею). DXF для лазера и STL для печати в прикреплениях.


Лазерная резка заказана онлайн (компания скорректировала offsets под kerf — зазор реза). Детали сошлись идеально. Передняя 3D-часть печаталась 8 часов (PLA, 30% заполнение, 0.2 мм слой, с поддержками). Затем — шлифовка, грунтовка, покраска, шпатлевка, еще шлифовка/покраска — идеальная глянцевая поверхность, невидно, что это 3D-печать.

Электроника и PCB
Управление: Arduino Pro Mini на самодельной PCB (Fritzing, файлы в прикреплениях). На плате: L293D, стабилизатор 3.3V для RFID, разъемы для датчиков линии, ультразвука, пищалки, батареи, тумблера. Питание от 2S LiPo (7.4V).

PCB изготовлена методом LUT (лазерно-утюжная технология): печать на глянци, перенос на фольгу, травление хлорным железом, сверловка, пайка. Перемычки на нижнем слое (5 шт.) — неизбежны для односторонней платы такой сложности.

Тест питания: светодиоды Arduino горят, дымка нет — можно паять моторные кабели.
Сборка механики
- Склеивание лазерных деталей на деревосклее (пальцевые соединения). Сушка несколько часов.
- Прикручивание 3D-передней части к фанере короткими винтами M3 (6 мм) снизу — невидимо снаружи, шайбы защищают фанеру.
- Монтаж моторов и заднего опорного колеса на M3.
- Установка датчиков линии (3 шт.), ультразвука, RFID-антенны на переднюю часть.
- Прокладка проводов через тесное пространство 3D-части к PCB. Батарея оказалась крупнее — разместили сбоку, электронику — с другой стороны.
- Тумблер на разъеме батареи с выводом наружу через отверстие в задней стенке.

Программирование
Скетч загружается через USB-UART конвертер (Pro Mini без USB). Логика:
- Следование за линией 3 датчиками (ПД-регулятор упрощенный: левый/правый/центр).
- Опрос RFID: при обнаружении метки — действие по таблице (стоп, писк+стоп, писк+игнор).
- Ультразвук: обнаружение препятствий (автор вынес в отдельный проект для скорости).
- Задачи (последовательность действий на метках) генерируются C# программой Task Planner (exe в прикреплениях). Нужны ID карт (получаются отдельным скетчем).

Финальный тест
Имитация конвейера: коробка загружается на станцию 1, робот везет на станцию 2 (наклейка), потом на склад. Линия из картона (черная лента не отражала). Тест прошел идеально — все этапы сработали как задумано.

Проект объединил: бумажный дизайн, лазерную резку, 3D-печать с пост-обработкой, самодельную PCB, C# утилиту, Arduino-код. Всё заработало с первой попытки. Приятного творчества!
Файлы проекта
- Arduino код:
Industrial Line Follower Arduino Code(полный листинг в оригинале). - Task Planner (C# исходники и .exe).
- STL передней части, DXF лазерных деталей, Fusion360 .f3d, Fritzing .fzz и PDF для PCB.
Схемы
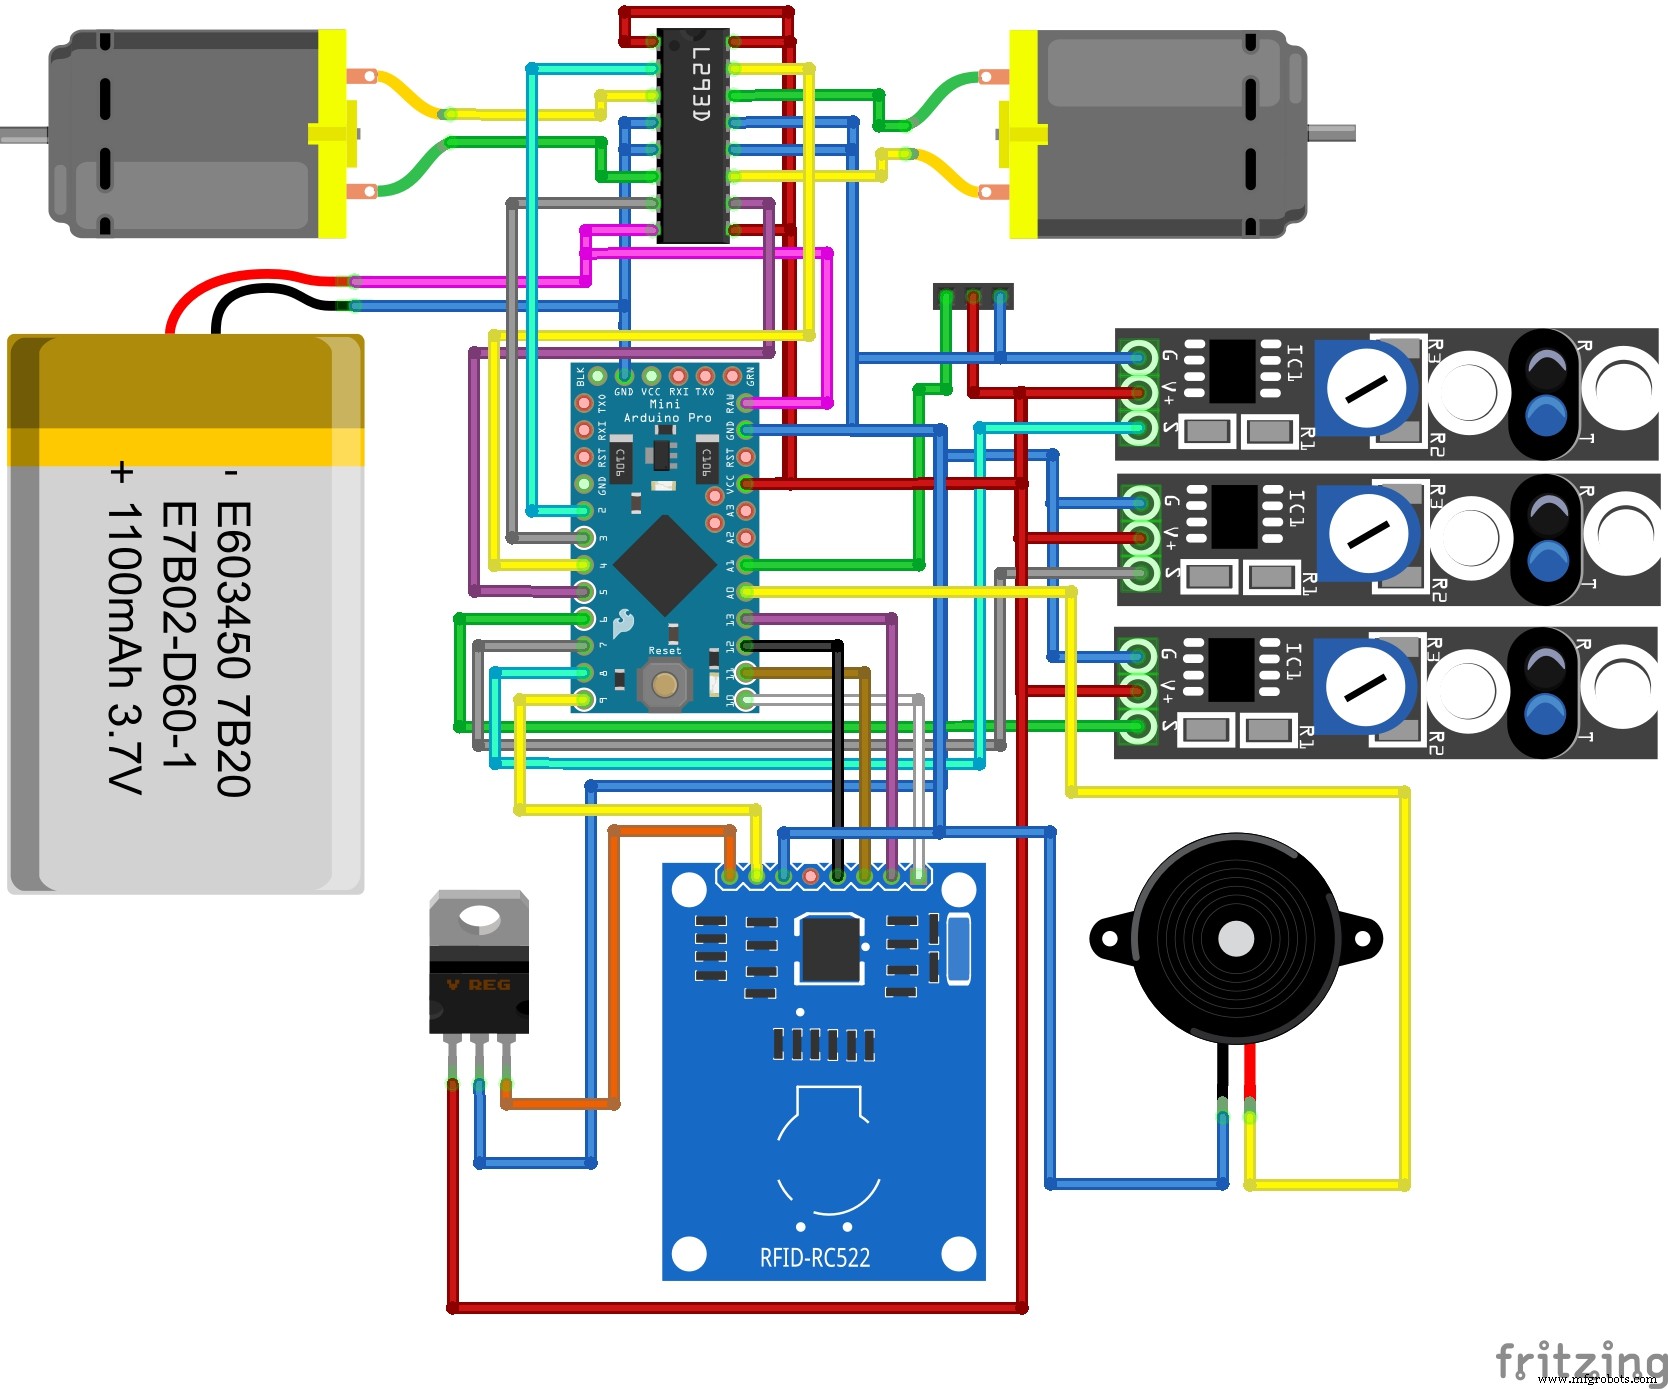
Fritzing-файл для редактирования: schematic_QjiJP4TLOo.fzz.
Производственный процесс
- Революция в космических полетах благодаря материалам нового поколения для 3D-печати
- 6 главных советов для максимизации производительности и долголетия промышленных кранов
- Понимание промышленных материалов: типы, применение и выгоды
- Как выбрать правильный промышленный компрессор: экспертные советы
- 10 самых прочных материалов для 3D-печати: максимальная долговечность
- Компоненты из Инвара 36: материалы, свойства и надежная закупка
- Выбор металла для ЧПУ-обработки: прочность, долговечность и стоимость
- Премиальные решения литья в песок для промышленных применений
- Выбор промышленного вентилятора: осевой vs центробежный для систем вентиляции
- Оптимальные материалы для высокоточных токарных деталей на ЧПУ