



Сборка домашней машины для написания домашних заданий (плоттер-писатель)
Компоненты и материалы
| Arduino UNO | ×1 |
| Микросервопривод SG90 | ×1 |
| Драйвер шагового двигателя A4988 (SparkFun) | ×1 |
Необходимые инструменты
- 3D-принтер (любой)
Программное обеспечение
- Arduino IDE
О проекте


Рисующий робот / перьеплоттер / машина для письма — это Open Hardware версия известного AxiDraw, перьеплоттера, способного писать или рисовать на практически любой плоской поверхности. Он может писать ручками, маркерами, карандашами и другими письменными принадлежностями для бесконечного множества применений.
Его уникальный дизайн с выносной головкой позволяет рисовать на объектах, превышающих размеры самой машины. Главное преимущество — машину можно ставить прямо на книгу благодаря core XY выносному дизайну.
Этот рисующий робот похож на коммерческий AxiDraw. Управляется Arduino Uno, использует CNC Shield и прошивку GRBL.
Стоимость сборки — около $75 в зависимости от источника запчастей и наличия у вас некоторых компонентов (например, Arduino).
Все мои проекты на diyprojectslab.com
Максимальная область рисования 24 × 30 см.
Спасибо NextPCB
Проект успешно завершен благодаря помощи NextPCB. Если у вас есть PCB-проект, посетите их сайт для скидок и купонов.
Бесплатная доставка прототипов PCB: https://www.nextpcb.com/pcb-quote?act=2&code=Romeo...
Рождественский розыгрыш 100% выигрыш: https://www.nextpcb.com/christmas-lucky-draw?code...
Шаг 1: Детали и материалы


Механика:
- 2 × Nema 17 шаговых двигателя
- 2 × Линейные валы M8 × 450 мм (ось X)
- 2 × Линейные валы M8 × 350 мм (ось Y)
- 2 × Линейные валы 3 мм (ось Z, можно из старого CD-ROM)
- 1 × Резьбовой стержень M8 × 480 мм
- 8 × Подшипники LM8UU
- 1 × Сервопривод SG90
- 1 × Пружина 5 мм (из шариковой ручки)
- 2 × Шкив GT2, 16 зубьев
- 5 × Подшипники 624zz
- 1 × Ремень GT2 2000 мм
- 1 × Arduino Uno
- 1 × CNC Shield
- 2 × Драйвер A4988 с радиаторами
- 6 × Перемычки для микрошага
- 1 × Блок питания 12 В 2 А
Гайки:
- 7 × M3-0.5
- 5 × M4-0.7
- 4 × 5/16in-18
Винты:
- 13 × Phillips M3-0.5 × 16 мм
- 4 × Phillips M3-0.5 × 6 мм
- 5 × Phillips M4-0.7 × 35 мм
- 1 × Hex M3-0.5 × 20 мм
Шайбы:
- 4 × 5/16in шайба
- 4 × M3 шайба
Шаг 2: 3D-печать


- Скачайте файлы с Thingiverse
- Откройте модели в Cura или другом слайсере
- Наполнение 75% на всех деталях (70–100% тоже подойдёт)
- Слой 0.10–0.20 мм
- Пластик PLA
- Поддержки для Penholder, Slider, X_Support_L и X_Support_R
- Самая долгая деталь ~10 часов, самая быстрая ~30 минут
- PLA подходит. Печать при 200°C на BuildTak. Рафты и бримы не нужны. Поддержки только для держателя ручки и Z-концевика.
Шаг 3: Сборка оси X


Вам понадобятся (2) вала 350 мм и (2) вала 450 мм.
- Вставьте (2) вала 450 мм в любую x-support деталь
- Может потребоваться круглой напильник для шлифовки отверстий
- Резиновый молоток поможет вставить валы
Теперь вставьте резьбовой стержень в нижнее отверстие. Наденьте шайбу 5/16in и гайку 5/16in на обе стороны x-support.
Шаг 4: Сборка подшипников оси X


Вставьте подшипники LM8UU в свои места в верхнем и нижнем клемпшейлах (по 4 штуки в каждый).
Установите (4) подшипника 624zz в 3D-печатные натяжные шкивы. 5-й подшипник оставьте для оси Y.
Сборка каретки оси X:
- (4) винта M3-0.5 × 20 мм, (4) гайки M3, (4) шайбы M3, (4) подшипника 624zz с шкивами
- Нанесите шайбу на винт, она упрётся в подшипник. Гайка внизу каретки зафиксирует подшипник
Сборка X-support:
- Пронесите клемпшейл по валам 450 мм (ось X)
- Резиновым молотком установите последний X-support на валы
- Убедитесь, что валы вылезают поровну с обеих сторон
- Пронесите другой конец резьбового стержня через отверстие X-support
- Наденьте последнюю пару гайок и шайб для фиксации
- Закрепите валы (2) винтами Phillips M3-0.5 × 16 мм на каждый X-support
Шаг 5: Сборка оси Y


Y-Back:
- Вставьте (2) вала 350 мм в Y-back резиновым молотком
- (1) винт M4-0.5 × 35, (1) гайка M4, 5-й подшипник 624zz
- (2) винта M3-0.5 × 16 для фиксации валов
- Вставьте подшипник при завинчивании винта через Y-back
Y-Front:
- Пронесите валы/Y-back через подшипники LM8UU и установите Y-front резиновым молотком
Шаг 6: Сборка ремня X-Y


- Используйте игольчатые плоскогубцы для проведения ремня GT2 через клемпшейл
- Пронесите оба конца ремня через «зубчики» на Base Slider
- Ремень должен быть натянут, а не болтаться
- После натяжения клемпшейл может не двигаться свободно — это нормально
Шаг 7: Сборка оси Z


- Получите (2) вала 3 мм и 3D-детали: Slider, Pen Holder, Base Slide, 3MM Metric Thumb Screw
- (1) Hex M3-0.5 × 20 мм винт и Metric Thumb Screw — соедините, закрепите суперклеем
- (3) винта M3-0.5 × 16 мм для крепления Base Slide к Y-Front. Возможно, понадобятся (3) гайки M3-0.5
- Соедините Slider и Pen Holder в одну деталь
- Нанесите эту деталь и (2) вала 3 мм, пронесите валы через отверстия. Поместите маленькую пружину между деталями для давления, поднимающего Slider. Подгоните пружину под нужное давление
Шаг 8: Электроника


ЭЛЕКТРОНИКА
Рекомендую Arduino Uno + CNC Shield.
Подготовьте всю схему:
- 4 шт. драйверов A4988
- Расширительная плата для драйверов A4988
- Arduino UNO. Сначала приклейте радиаторы к драйверам A4988.
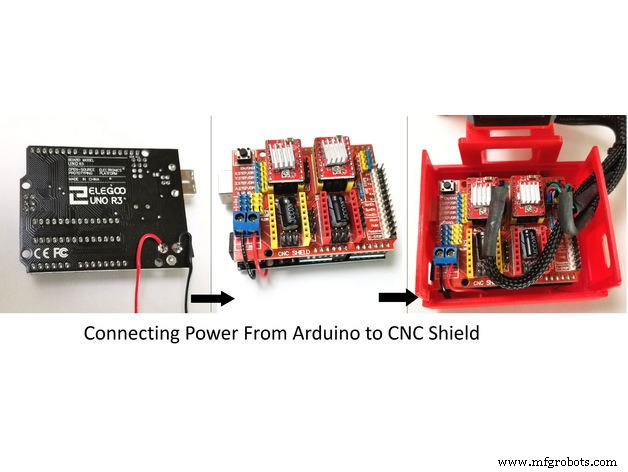
4 драйвера A4988 установите на расширительную плату, подключите Arduino к расширительной плате и соедините всю проводку. Щит имеет встроенное управление микрошагами — вместо полных или полушагов можно делать 1/16 или 1/32 шага для максимальной точности. Но двигатели будут больше греться.
Для микрошага замкните соответствующие пины режима. Разные комбинации дают разные разрешения. Смотрите таблицу конфигураций. После прошивки щита установите драйверы A4988 и подключите остальную электронику.
Для поиска обмоток шаговых используйте мультиметр. Если между двумя проводами есть сопротивление — это обмотка. На схеме обмотки показаны парой проводов одного цвета.
Шаг 9: Программное обеспечение


Используемый софт:
- Inkscape — векторный редактор (рисование/импорт графики)
- Inkscape MI GRBL Extension — конвертация графики в G-код
- Universal G Code Sender — отправка G-кода в робот
- GRBL — прошивка Arduino (загружается в Uno)
Ссылки:
- Arduino IDE: https://www.arduino.cc/en/software
- Universal G-code Sender: https://winder.github.io/ugs_website/
- Inkscape: https://inkscape.org/release/inkscape..
- 4xiDraw & km laser: https://drive.google.com/file/d/1YO8-...
- Processing: https://processing.org/download/
- Drawing to G-code (Processing): https://drive.google.com/file/d/1PIFx...
- Смотрите видео для полной настройки
Шаг 10: Машина в работе
Плоттер пишет и рисует на бумаге, книгах и других поверхностях.
Код
- grbl code
grbl code (Arduino)
/***********************************************************************
 * Этот скетч компилирует и загружает Grbl в ваш 328p-based Arduino!
 * Использование:
 * - Убедитесь, что исходный код Grbl импортирован в Arduino IDE.
 *   Подробности на нашем Github.
 * - Выберите вашу плату Arduino и Serial Port в меню Tools.
 *   ВНИМАНИЕ: Grbl официально поддерживает только 328p-based Arduino (Uno).
 *   Другие платы могут не работать!
 * - Нажмите 'Upload'. Всё!
 * Для продвинутых: настройте config.h в исходниках Grbl.
 * Copyright (c) 2015 Sungeun K. Jeon. MIT license.
 ***********************************************************************/
#include <grbl.h> // Не меняйте этот файл!
Схемы
Производственный процесс
- Автономный линий-следующий робот на Arduino UNO
- Учебный стенд Arduino Mega 2560: сенсоры, моторы, дисплеи и собственная PCB
- Автономный домашний помощник-робот: полный список деталей и руководство по настройке (ROS, Alexa, MoveIt)
- Построение полнофункционального станка с ЧПУ на базе Arduino Nano R3
- DIY манипулятор, управляемый жестами руки: пошаговая сборка на Arduino
- Продвинутая система домашнего мониторинга на Arduino Mega с IoT-датчиками
- DIY мини-осциллограф на Arduino Nano — пошаговое руководство
- Создание портативного RFID-замка на Arduino — пошаговое руководство
- DIY клешневик на Arduino — создай свой аркадный автомат
- Сборка ЧПУ-плоттера на Arduino: пошаговое руководство по созданию рисующей машины