



Понимание ПИД-регуляторов: типы, принцип работы и промышленные применения
ПИД-регуляторы — что это и как они работают?
ПИД-регулятор — самый распространённый алгоритм управления в промышленной автоматизации; более 95% промышленных регуляторов — ПИД-тип. Используются для точного и аккуратного управления различными параметрами.
Чаще всего для регулирования температуры, давления, скорости, расхода и других технологических переменных. Благодаря надёжной работе и функциональной простоте они приняты огромным числом промышленных приложений, где точный контроль — главное требование. Посмотрим, как работает ПИД-регулятор?
- Связанный пост: Что такое распределённая система управления (DCS)?
Что такое ПИД-регулятор?
Комбинация пропорционального, интегрального и дифференциального действий называется ПИД-действием, отсюда название — ПИД (Proportional-Integral-Derivative) регулятор. Эти три базовых коэффициента варьируются в каждом ПИД-регуляторе для конкретного приложения для оптимального отклика.
Регулятор получает входной параметр от датчика — фактическую технологическую переменную (Process Variable, PV). Также принимает желаемый выход исполнительного механизма — заданную величину (Set Point, SP), затем вычисляет и комбинирует пропорциональную, интегральную и дифференциальную составляющие для формирования выходного сигнала на исполнительный механизм.
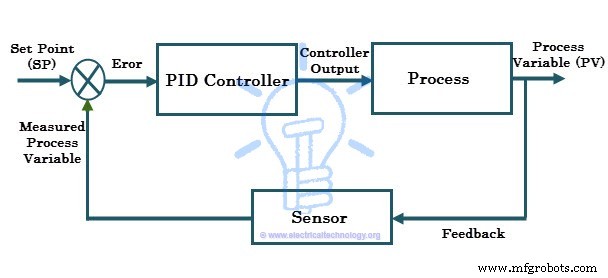
Рассмотрим типичную систему управления на рисунке, где технологическая переменная процесса должна поддерживаться на заданном уровне. Пусть процессная переменная — температура (°C). Для измерения используется датчик (например, термосопротивление RTD).
Уставка (Set Point) — желаемый ответ процесса. Допустим, процесс должен держаться на 80 °C — уставка 80 °C. Измеренная температура датчиком 50 °C (PV), а уставка 80 °C.
Это отклонение реального значения от заданного в алгоритме ПИД вызывает формирование выходного сигнала на исполнительный механизм (здесь — нагреватель) в зависимости от комбинации П, И, Д составляющих. ПИД-регулятор непрерывно меняет выход на исполнительный механизм, пока процессная переменная не установится на заданном значении. Это называется замкнутая система обратной связи.
Связанные посты:
- Что такое частотный преобразователь (AC Drive)? Работа и типы электроприводов и ВЧ
- Что такое привод постоянного тока (DC Drive)? Работа и классификация
Принцип работы ПИД-регулятора
В ручном управлении оператор периодически считывает процессную переменную (температуру, расход, скорость и т.д.) и регулирует управляющую переменную (нагревательный элемент, регулирующий клапан, вход двигателя и т.д.) для приведения к заданным пределам. В автоматическом управлении измерение и регулирование происходят автоматически на непрерывной основе.
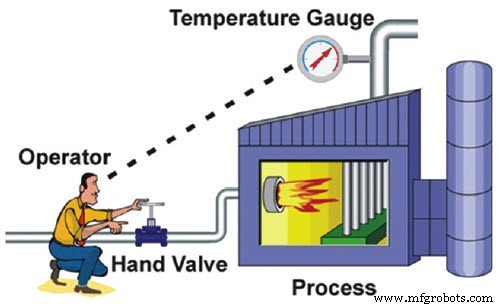
Все современные промышленные регуляторы — автоматического типа (замкнутые контуры), обычно выдающие одно или комбинацию управленческих действий. Эти действия включают:
- ВКЛ/ВЫКЛ (ON-OFF) регулятор
- Пропорциональный (P) регулятор
- Пропорционально-интегральный (PI) регулятор
- Пропорционально-дифференциальный (PD) регулятор
- Пропорционально-интегрально-дифференциальный (ПИД) регулятор
В ВКЛ/ВЫКЛ регуляторе два состояния: полностью ВКЛ (PV < SP) или полностью ВЫКЛ (PV > SP). Выход осциллирует. Для точного управления большинство промышленностей используют ПИД (или ПИ или ПД — по приложению). Разберём эти действия.
П-регулятор
Пропорциональное управление или просто П-регулятор формирует выходной сигнал пропорционально текущей ошибке. Ошибка — разница между уставкой и процессной переменной (e = SP − PV). Значение ошибки, умноженное на пропорциональный коэффициент (Kc), определяет выходной отклик, или иначе — Kc определяет отношение пропорционального отклика к ошибке.
Например, величина ошибки 20, Kc = 4 → пропорциональный отклик 80. Если ошибка нуль — выход регулятора нуль. Скорость отклика (переходный процесс) растёт при увеличении Kc. Но если Kc превысить норму, процессная переменная начнёт осциллировать с высокой частотой, вызывая нестабильность.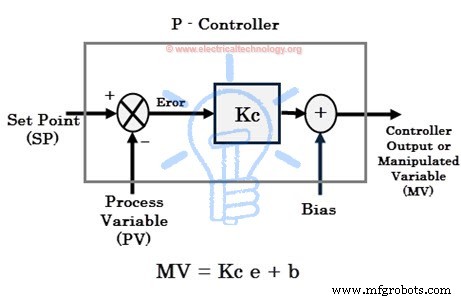
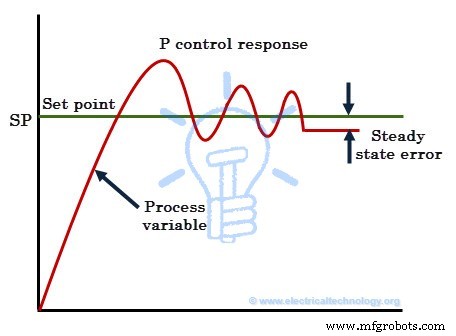 Хотя П-регулятор даёт стабильность с хорошей скоростью, всегда остаётся ошибка между уставкой и реальным PV. Часто этот регулятор оснащают ручной установкой (bias) для уменьшения ошибки при автономном использовании. Нулевую ошибку П-регулятором достичь нельзя — всегда остаётся стационарная ошибка (steady-state error), как на рисунке.
Связанные посты:
- Что такое промышленная автоматизация | Типы промышленной автоматизации
- Умная домашняя автоматизация — схема и исходный код
И-регулятор
- Интегральный регулятор или И-регулятор 주로 используется для устранения стационарной ошибки системы. Интегральная составляющая интегрирует ошибку во времени до нуля. Даже малая ошибка вызывает большой интегральный отклик. При нулевой ошибке удерживает выход на конечном исполнительном устройстве на последнем значении для поддержания нулевой стационарной ошибки, в отличие от П-регулятора, где выход ноль при нулевой ошибке.
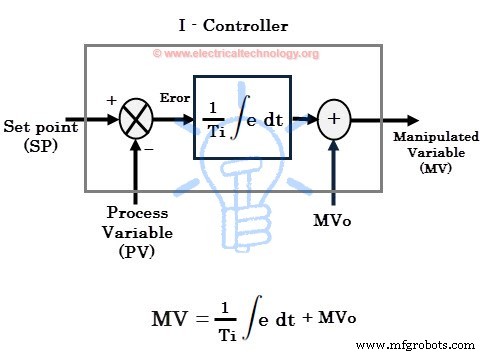
Если ошибка отрицательная, интегральный отклик уменьшается. Скорость отклика медленная (медленный ответ) при использовании только И-регулятора, но улучшается стационарный ответ. Уменьшение интегрального коэффициента Ki ускоряет отклик.
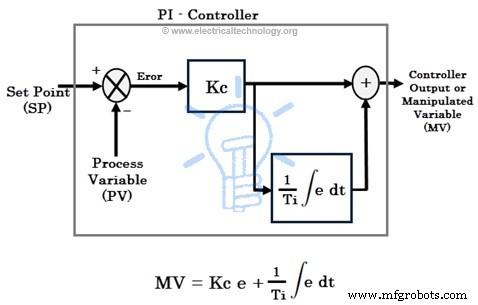
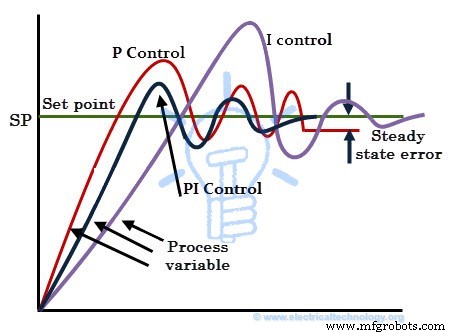
Во многих приложениях пропорциональное и интегральное управление комбинируют для достижения хорошей скорости (П) и лучшего стационарного ответа (И). Часто ПИ-регуляторы используются в промышленности для улучшения переходного и стационарного процессов. Отклики только И, только П и ПИ показаны на рисунке ниже.
Д-регулятор
Дифференциальный регулятор (или просто Д-регулятор) оценивает, как быстро меняется процессная переменная за единицу времени, и формирует выход пропорционально скорости изменения. Дифференциальный выход равен скорости изменения ошибки, умноженной на дифференциальную константу. Д-регулятор применяется, когда процессная переменная начинает меняться с высокой скоростью.
В таком случае Д-регулятор двигает конечное исполнительное устройство (регулирующие клапаны или двигатель) в направлении, противодействующем быстрому изменению PV. Важно: Д-регулятор нельзя использовать отдельно ни для каких задач управления.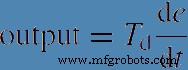
Дифференциальное действие ускоряет отклик, давая «пинок» на старте, предвосхищая будущее поведение ошибки. Чем быстрее Д-регулятор реагирует на изменения PV, тем больше дифференциальный член (достигается увеличением дифференциальной константы или времени Td).
В большинстве ПИД-регуляторов Д-ответ зависит только от процессной переменной, а не от ошибки. Это предотвращает пики выхода (внезапный рост) при резком изменении уставки оператором. Также большинство систем используют малое дифференциальное время td, так как Д-ответ очень чувствителен к шуму в PV, что приводит к экстремально высокому выходу даже при малейшем шуме.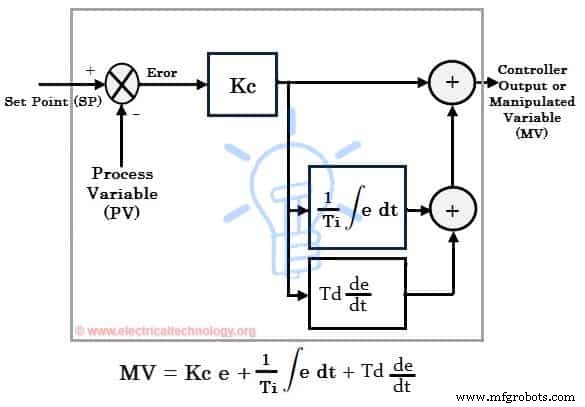
Объединяя П, И, Д отклики, получают ПИД-регулятор. ПИД находит универсальное применение, но нужно знать настройки ПИД и правильно его настраивать (тюнинг) для желаемого выхода. Тюнинг — процесс получения идеального отклика ПИД установкой оптимальных коэффициентов П, И, Д.
Существует разные методы тюнинга ПИД: проб и ошибок, кривая реакции процесса, метод Циглера-Никольса. Наиболее популярны Циглер-Никольс и проб и ошибок.
Это обзор ПИД-регулятора и его работы. Благодаря простоте структуры ПИД применим к множеству процессов. Можно настроить для любого процесса даже без детальной математической модели. Применения: ПИД-управление скоростью двигателя, температурой, давлением, расходом, уровнем жидкости и др.
ПИД-регуляторы реального времени
Существует разные типы ПИД-регуляторов на рынке для всех промышленных нужд: уровень, расход, температура, давление. При выборе ПИД для управления такими параметрами варианты: использовать ПЛК или автономный ПИД-регулятор.
Автономные ПИД-регуляторы применяют, когда нужно контролировать 1–2 контура или доступ к крупным системам затруднён. Эти выделенные устройства предлагают варианты для одноконтурного и двухконтурного управления. Автономные ПИД предлагают множественные уставки и генерируют независимые тревоги.
Примеры: Yokogawa температурные регуляторы, Honeywell ПИД, OMEGA автонастройка ПИД, ABB ПИД, Siemens ПИД.
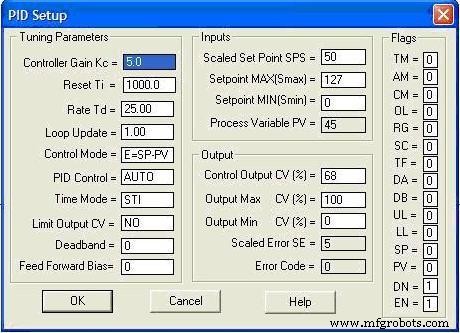
В большинстве приложений ПЛК используются как ПИД-регуляторы. ПИД-блоки встроены в ПЛК/ПАК и предлагают продвинутые опции для точного управления. ПЛК умнее и мощнее автономных регуляторов и упрощают работу. В каждом ПЛК есть ПИД-блок в ПО программирования — Siemens, ABB, AB, Delta, Emerson, Yokogawa.
На рисунке — блок ПИД Allen Bradley (AB) и его окно настройки.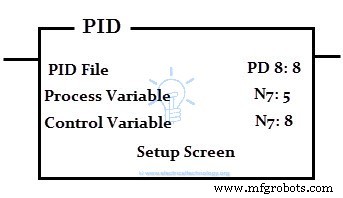
На рисунке — блок ПИД Siemens.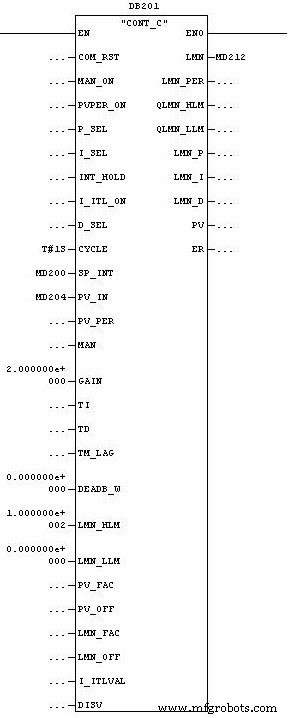
На рисунке — VI ПИД-регулятора из набора LabVIEW PID Toolset.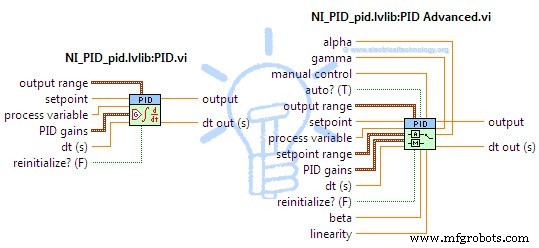
Промышленные технологии
- Принцип работы датчиков расстояния и их ключевые применения
- Понимание 3D-печати: принципы, типы и ключевые применения
- Лазерная лучевая обработка: типы, процесс и применение
- Быстрое прототипирование: типы, процессы и преимущества
- Аддитивное производство: типы, процессы и применения
- Строгание: процесс, принцип работы и основные виды
- Лазерная сварка: техники, виды и промышленное применение
- Сварка сопротивлением: виды, процессы и преимущества
- Координатно-растачивальные станки: типы, функции и преимущества
- Прессование: процесс, виды и практические применения