



Сельсин (синхро) двигатели: применение, типы и системы управления
В большинстве двигателей индукционных с обмотанным ротором роторные обмотки замыкаются после пуска машины. Во время пусковой фазы последовательное сопротивление ограничивает высокий пусковой ток. Когда два двигателя используют общее пусковое сопротивление, они остаются синхронизированными на протяжении всего пускового периода. Эта функция необходима для оборудования, которое должно вращаться в унисон, таких как печатные прессы и подъемные мосты.
Как только двигатели полностью включены, роторные обмотки замыкаются и синхронизирующий крутящий момент исчезает. Чем больше пусковое сопротивление, тем сильнее синхронизирующий крутящий момент, держащий пару в синхронизме.
Когда пусковые резисторы удалены, но роторы все еще соединены параллельно, двигатели не имеют пускового крутящего момента, но сохраняют существенный синхронизирующий крутящий момент. Эта схема известна как сельсин — сокращение от «self-synchronous» (самосинхронный).
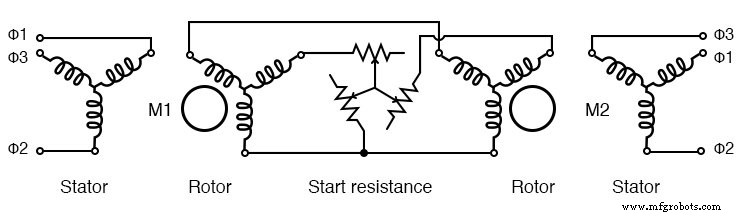
Пуск двигателей с обмотанным ротором от общих резисторов
В работе ротор сельсина может оставаться неподвижным, пока вал другого поворачивается на угол θ. Механическая связь обеспечивает, что вращение одного вала заставляет другой следовать, и любое сопротивление, приложенное к одной стороне, чувствуется на другой. Хотя существуют крупные, многокиловаттные сельсины, большинство применений используют малые блоки всего в несколько ватт для удаленного индицирования позиции в приборах.
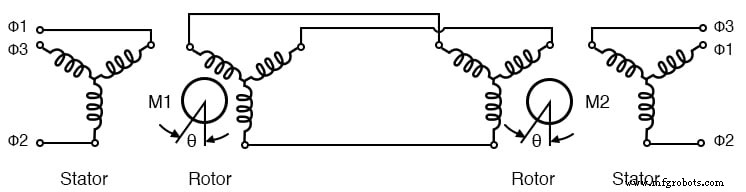
Сельсины без пускового сопротивления
Приборные синхро (TX и RX)
Приборные синхро, также называемые «синхро», используют однофазно-питаемые роторы, работающие параллельно к трехфазному статору. Статоры не подключены к внешнему питанию; они получают энергию от общего трехфазного источника, питающего оба блока.
Когда роторы передатчика (TX) и приемника (RX) находятся под одинаковым углом, индуцированные напряжения в статорных обмотках идентичны, и ток не течет. Если углы валов расходятся, результирующая разность фаз вызывает статорный ток, развивающий крутящий момент, заставляющий приемный вал следовать за передатчиком. Любой вал может быть приведен, но приемник действует как электрически заблокированный последователь.
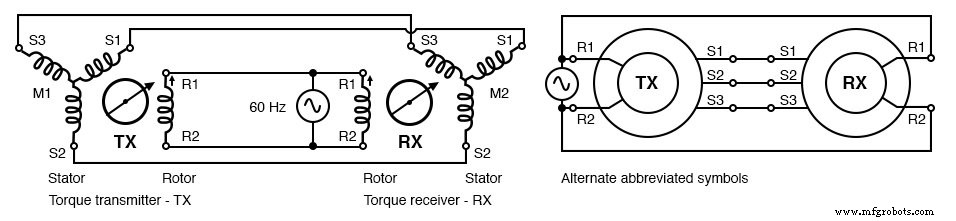
Синхро имеют однофазно-питаемые роторы
И TX, и RX электрически идентичны. Приемник обычно включает инерционное демпфирование, в то время как передатчик может быть заменен приемником при необходимости. Синхро чаще всего используются для удаленного чувствования позиции — например, передатчик, прикрепленный к радарной антенне, сообщает ориентацию антенны индикатору в пункте управления. Они доступны для питания 240 В переменного тока 50 Гц, 115 В переменного тока 60 Гц, 115 В переменного тока 400 Гц и 26 В переменного тока 400 Гц.
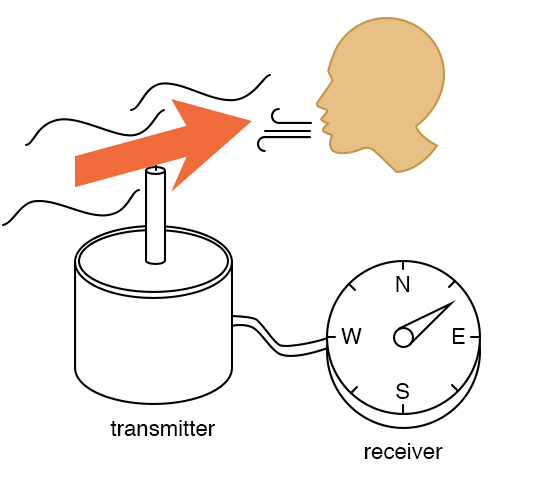
Применение синхро: удаленное индицирование позиции
Дифференциальный передатчик-приемник (TDX и TDR)
Крутящий момент дифференциальный передатчик (TDX) имеет трехфазный ротор и статор. Он принимает вход угла вала и вход электрического угла, производя комбинированный электрический угол на статорных выходах. Этот выход может быть направлен к приемнику для отображения суммы или разности двух угловых позиций.
Например, корабный радарный передатчик TX кодирует угол антенны относительно носа корабля. Добавляя курс корабля от гирокомпаса через TDX, приемник может отображать истинный азимут антенны относительно севера, независимо от ориентации судна.
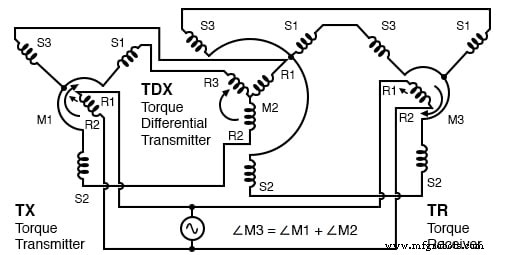
Крутящий момент дифференциальный передатчик (TDX)
Наоборот, крутящий момент дифференциальный приемник (TDR) принимает два входа электрического угла и выдает угловую сумму или разность на своем валу. TDX — передатчик; TDR — приемник.
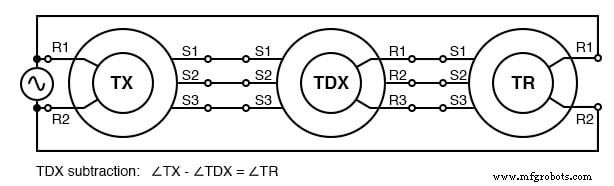
TDX вычитание
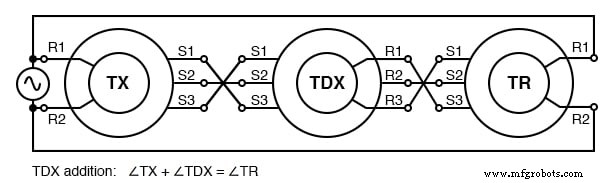
TDX сложение
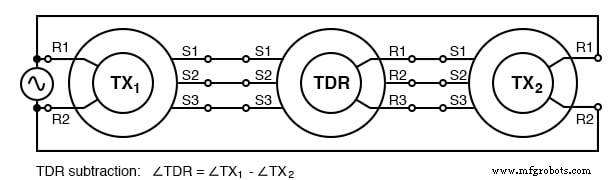
TDR вычитание
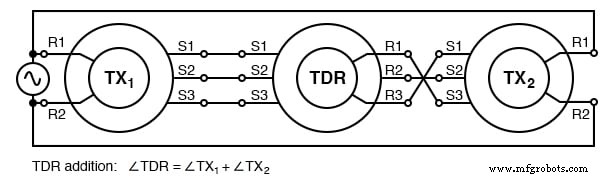
TDR сложение
Управляющий трансформатор (CT)
Управляющий трансформатор — специализированный синхро-передатчик с ротором, имеющим больше витков, чем стандартный TX или RX. Он высокочувствителен к нулевой позиции — когда ротор под углом 90° к статорному магнитному полю — делая его идеальным для серво-обратных систем.
В отличие от TX или RX, CT не передает крутящий момент. Его роторный выход равен нулю в нуле; любое отклонение генерирует переменное напряжение ошибки, пропорциональное угловому смещению. Сервопривод, приводимый этим сигналом ошибки, регулирует вал до достижения командной позиции CT, замыкая контур.
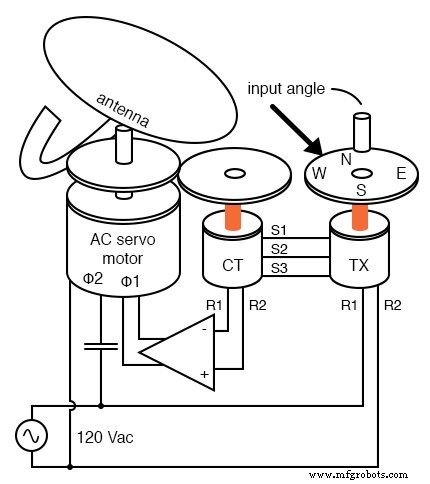
Управляющий трансформатор (CT) обнаруживает серво-нуль
В типичном применении TX задает желаемый угол антенны. CT, связанный с валом антенны, чувствует фактический угол и обратную связь в сервоусилитель, который приводит двигатель (часто 2-фазный AC серво) до зануления CT. Для тяжелых нагрузок крупные DC сервоприводы предпочтительны из-за более высокого КПД и проще управления скоростью.
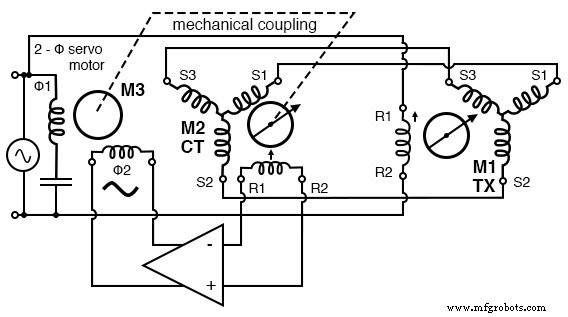
Серво использует CT для чувствования нуля позиции антенны
Авиационные применения часто используют 400 Гц компоненты — TX, CT и сервопривод — для уменьшения размера и веса магнитных сборок. Более высокая частота позволяет компонентам быть меньше при сохранении той же производительности.
Резольвер
Резольвер преобразует угол вала в синус и косинус напряжений. У него две статорные обмотки, разнесенные на 90°, и одна роторная обмотка, запитанная переменным током. Когда роторный вал вращается, статор производит напряжения, пропорциональные sin(θ) и cos(θ).
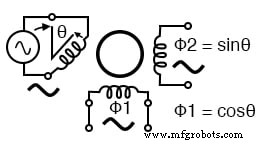
Резольвер преобразует угол вала в синус и косинус угла
Резольверы неоценимы в радарных системах, где дальность радара (синусоидальное напряжение) и пеленг (угол вала) комбинируются для получения декартовых координат (X, Y). X и Y компоненты могут затем отображаться на карте. TX может быть адаптирован для использования резольвера через трансформатор Скотта-T, который преобразует трехфазный выход TX в требуемую квадратурную пару.

Скотт-T преобразует 3-фазу в 2-фазу, позволяя TX выполнять функцию резольвера
Альтернативные конструкции, такие как индуктозин, предлагают более высокое разрешение для вращательных применений.
Ключевые выводы
- Синхро (или сельсин) — вращательный трансформатор, передающий валовый крутящий момент.
- Крутящий момент передатчик (TX) превращает механический угол вала в трехфазные электрические выходы.
- Крутящий момент приемник (RX) преобразует трехфазный электрический угол в механический валовый крутящий момент.
- Крутящий момент дифференциальный передатчик (TDX) добавляет электрический угол к углу вала, выдавая суммарный электрический угол.
- Крутящий момент дифференциальный приемник (TDR) комбинирует два электрических угла в валовый крутящий момент.
- Управляющий трансформатор (CT) обнаруживает нулевую позицию и используется в серво-обратных контурах.
- Резольвер выдает sin(θ) и cos(θ) напряжения для точного углового измерения.
- Трансформатор Скотта-T может преобразовать трехфазный выход TX в квадратурные сигналы типа резольвера.
Промышленные технологии
- Понимание однофазных индукционных двигателей: типы, работа и повышение эффективности
- Понимание коллекторных двигателей переменного тока: конструкция, типы и применения
- Продление срока службы двигателя: экспертные советы по обслуживанию
- Как приводы и двигатели питают автомобильные испытательные стенды
- Почему жидкостно-охлаждаемые двигатели обеспечивают высокую производительность и низкий шум в промышленных…
- Угольные щетки в DC моторах: применение, частые проблемы и решения
- Обеспечение безопасности электродвигателей: ключевые этапы и основные меры защиты
- 7 проверенных шагов для оптимизации обслуживания электродвигателей
- Топ-4 типа дефектов обмотки в двигателях переменного тока и их профилактика
- Понимание ключевых различий между двигателями постоянного и переменного тока