



Передовые 3D-сканеры для точной обратной инженерии
Одним из великих достижений в области промышленной инженерии стало развитие процессов обратной инженерии. Это заключается в извлечении информации непосредственно из физической системы и переводе её в цифровую модель.
Обратная инженерия предоставляет много преимуществ при моделировании и симуляции системы или продукта. С одной стороны, она позволяет извлекать прямую информацию из модели, что более надежно и высокого качества, а с другой — ускоряет и сокращает рабочее время. Это позволяет моделировать сложные системы более надежно и за меньшее время.
Одной из областей, где обратная инженерия была наиболее успешно применена, является метрология, с оцифровкой сложных геометрий.
3D-сканеры
3D-сканирование — это процесс преобразования физической поверхности в цифровую модель. Оно состоит в извлечении относительной позиции множества точек на этой поверхности (облако точек) и цифровой интерполяции поверхности, содержащей их, таким образом реконструируя геометрию детали.
Основные параметры, определяющие это облако точек — разрешение и точность. Разрешение дается минимальным расстоянием, которое можно разрешить между двумя точками, а точность — ошибкой в определении реальной позиции каждой точки. Более высокое разрешение позволит захватывать более мелкие детали, в то время как высокая точность даст модели с размерами, более близкими к реальности, и следовательно меньшими допусками.
Устройства, предназначенные для этого, известны как 3D-сканеры. Существует много типов в зависимости от их технологии, и их можно классифицировать на две основные группы: контактные и бесконтактные.
Контактные 3D-сканеры вероятно наименее распространены, хотя они из самых точных. Они состоят из артикулированной руки, обычно с 6 степенями свободы, со стилусом на конце. Оператор проходит по поверхности стилусом, пока датчики записывают позицию на определенной частоте. Главный недостаток этой технологии в том, что она требует от оператора сканировать всю поверхность стилусом, что может быть очень медленным процессом. С другой стороны, трение стилуса по поверхности может повредить поверхность, что может быть проблематично с археологическими артефактами или произведениями искусства.
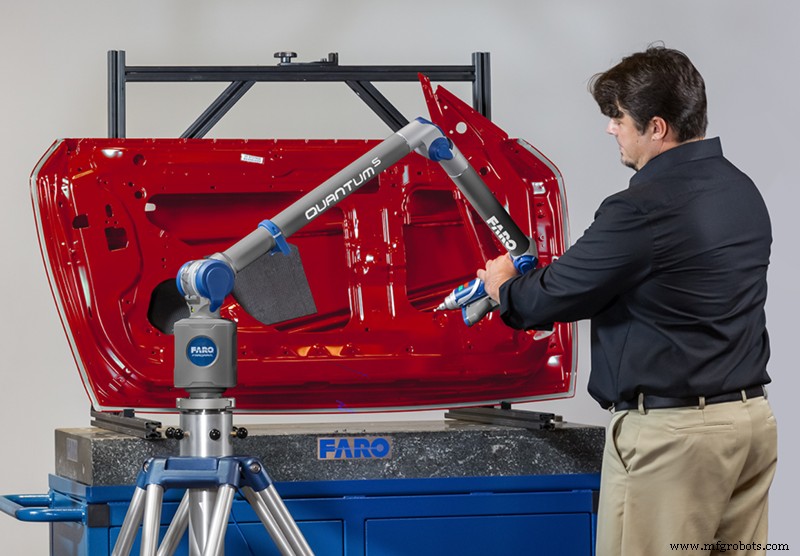
Изображение 1: Контактный 3D-сканер Faro. Источник: Faro.com
Бесконтактные сканеры основаны на оптических технологиях и делятся на две категории: пассивные системы и активные системы.
Пассивные системы основаны в основном на извлечении геометрической информации поверхности из фотографий, сделанных с двух определенных точек зрения, техники, известной как стереоскопия, основанной на эффекте параллакса человеческого зрения. Их главное преимущество — они могут картографировать большие поверхности быстро и дешево, но их разрешение и точность очень низкие. Более того, они не позволяют захватывать реальные измерения, поэтому требуют дополнительной системы, позволяющей перемасштабировать модель к её реальным размерам.
Самая известная пассивная 3D-сканирующая технология — фотограмметрия, 주로 используемая в топографической картографии и гражданском строительстве. Обычно дополняется данными спутникового позиционирования для добавления точных размерных данных.
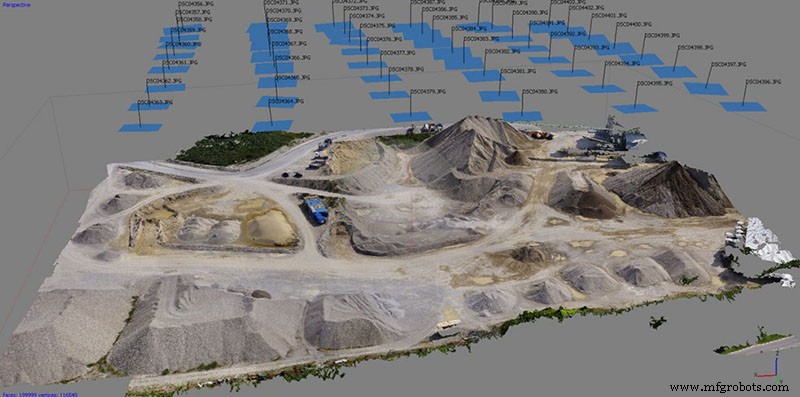
Изображение 2: Топографическая модель, сделанная фотограмметрией. Источник: aamspi.com
Наконец, есть активные бесконтактные 3D-сканирующие системы. Это самая большая группа и наиболее широко используемая в промышленности, искусстве, медицине и развлечениях.
Этот тип системы основан на измерении сигнала, испускаемого на поверхность. Хотя можно использовать любой тип сигнала, способного взаимодействовать с поверхностью, такой как ультразвук, наиболее распространенные системы — оптические.
Существует множество технологий внутри этой категории, однако наиболее распространенные — четыре: 3D-сканеры время полета (ToF), триангуляционные 3D-сканеры, фазовые 3D-сканеры и структурированного света 3D-сканеры.
3D-сканеры время полета (ToF): Основаны на расчете расстояния до поверхности путем измерения времени, которое импульс лазерного света тратит на проезд туда и обратно от поверхности. Сочетает большой диапазон с высокой частотой захвата точек. В основном используется для картографирования крупных структур или как метрологический инструмент для определения деформаций в структурных элементах. В настоящее время их непрофессиональное использование стало обычным благодаря внедрению в некоторые телефоны, такие как iPhone, благодаря их LiDAR сенсору.
Видео 1: 3D-сканирование с использованием ToF технологии с iPhone. Источник: labs.laan.com
Триангуляционные или лазерные 3D-сканеры: Состоят из лазерного излучателя и фотодиодного массива сенсора, позиционированных под определенным углом. Когда лазерный луч отражается на отображаемой поверхности, он падает на определенную точку сенсора, в зависимости от расстояния до поверхности. Это позволяет триангулировать позицию точки, где падает лазерный луч. Это одна из самых точных систем, однако зависит от угла, под которым лазер падает на поверхность, поэтому требует очень коротких рабочих расстояний. Подходит для картографирования малых и средних объектов с высоким разрешением и точностью.
Видео 2: Работа триангуляционного 3D-сканера. Источник: www.micro-epsilon.com
Фазовые сканеры: Это промежуточное решение для двух предыдущих. Состоят из модулированного лазерного излучателя и детектора, и определяют расстояние до объекта путем сравнения фазы испускаемого и принятого света. У них хорошее рабочее расстояние и средняя точность, делая их подходящими для картографирования крупных объектов с хорошей точностью.
Сканеры структурированного света: Вероятно самые распространенные сегодня. Они — самые универсальные 3D-сканеры, потому что сочетают отличное разрешение, высокую точность, высокую скорость захвата и низкую стоимость. Состоят из камеры с откалиброванным объективом и проектора, проецирующего световые узоры на поверхность. Камера захватывает изображения деформаций этих узоров на поверхности и посредством сложных алгоритмов обработки генерирует облако точек. Эта система позволяет получать сотни точек в каждом захвате, поэтому у неё высокая скорость захвата. Кроме того, в зависимости от используемого объектива, возможно регулировать рабочее расстояние, точность и разрешение. Они также имеют преимущество, что многие модели, такие как от Thor3D, могут использоваться в ручном режиме, без необходимости штатива. Их главный недостаток — они чувствительны к условиям окружающего света и отделке детали, поэтому 3D-сканирование должно проводиться при соответствующем освещении, а в случае глянцевых или прозрачных поверхностей может потребоваться нанесение специальной матовой краски.
Видео 3: 3D-сканер структурированного света Calibry. Источник: Thor3Dscanner.com
Обработка облака точек
В общем, системы 3D-сканирования не захватывают непрерывные данные, а дискретные позиции поверхности, подлежащей захвату. Это известно как облако точек. Облако точек, полученное 3D-сканером, нельзя использовать напрямую, поэтому необходимы несколько задач постобработки для достижения цифровой реплики.
Итоговое качество модели будет зависеть, помимо старта от качественного облака точек, от его правильной обработки. Это требует ПО с хорошими алгоритмами реконструкции и некоторых знаний обработки облака точек.
Прежде всего, в случае если 3D-сканирование выполнено в множестве захватов, различные облака точек должны быть выровнены и объединены для достижения единого облака, покрывающего всю модель. Точность выравнивания облаков точек во многом будет зависеть от способностей трекинга 3D-сканера. Трекинг маркеров всегда будет самым простым для выравнивания, однако есть случаи, когда маркеры нельзя использовать, как в случае произведений искусства. Для этих случаев некоторые сканеры, такие как Calibry или Calibry Mini, включают множество опций трекинга, такие как трекинг текстуры.
Видео 4: 3D-сканирование с маркерами. Источник: Thor3Dscanner.com.
Далее, облако точек должно быть очищено путем удаления тех точек, которые не соответствуют поверхности, либо потому, что они принадлежат объектам окружения, либо потому, что они появляются из-за ошибки 3D-сканера. Качественный 3D-сканер вместе с хорошим процессом сканирования даст чистое облако точек с малым или нулим избыточными точками.
После очистки облака точек будет необходимо реконструировать сетку. Выбор подходящих параметров даст точные и правильно настроенные сетки.
После преобразования облака точек в полигональную сетку, её нужно будет проверить и отремонтировать. Одним из самых частых дефектов обычно является появление дырок в сетке из-за отсутствующих данных при сканировании. Единственный способ отремонтировать эти дефекты — применить патч интерполяцией. Качество алгоритмов интерполяции, реализованных в ПО, повлияет на качество реконструкции.
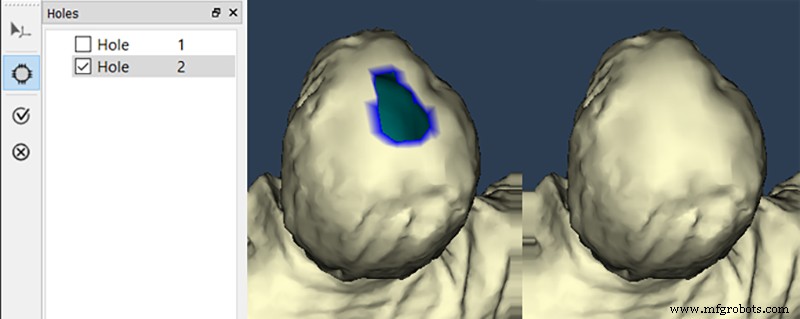
Изображение 3: Ремонт дыры в сетке с Calibry Nest. Источник: Thor3Dscanner.com.
Наконец, будет необходимо оптимизировать сетку. Тип оптимизации во многом будет зависеть от конечного применения. Сетку можно упростить, жертвуя разрешением за счет уменьшения размера файла. Упрощение сетки часто помогает исправить небольшие дефекты, достигая более простых и однородных геометрий. С другой стороны, разрешение сетки можно увеличить интерполируя новые элементы. Увеличение разрешения сетки не увеличивает разрешение захвата, однако оно может помочь получить большую непрерывность и гладкость на поверхностях с кривизной.
Некоторые 3D-сканеры, такие как основанные на структурированном свете, позволяют захватывать текстуру и цвет поверхностей одновременно через фотографии. Это позволяет дополнительный шаг в обработке, позволяя наложить текстуру на сетку. Это особенно интересно для применений, связанных с искусством и развлечениями.
Видео 5: 3D-текстурная модель, отсканированная с Calibry. Источник: Thor3Dscanner.com.
Существует множество возможных применений 3D-сканеров в разных промышленных секторах. В медицине и ортопедии, например, они могут цифрово реплицировать части тела пациента для разработки индивидуальных ортезов. В сфере развлечений они широко использовались в кино и видеоиграх для создания цифровых двойников актеров. Они всё чаще используются в искусстве и археологии для производства цифровых реплик произведений искусства и исторических артефактов для изучения учеными по всему миру. В инженерии они облегчили составление чертежей сложных деталей, сокращая рабочее время и достигая более точных моделей. В инспекции они облегчают сравнение геометрии компонента во времени для обнаружения деформаций, помогающих предотвратить сбои.
3D-сканеры сегодня — незаменимый инструмент во многих секторах. Разработка новых техник, таких как структурированный свет, привела к новым 3D-сканерам, предлагающим высокое разрешение и точность, объединенные с высокой скоростью захвата данных и экономичной ценой. Примеры — новые сканеры Calibry и Calibry Mini или серия EinScan от Shining.
3D печать
- Алюминий JIS H4120 марка 6061-O – Высокая коррозионная стойкость и свариваемость
- Алюминиевый сплав JIS H4100 6061-O: высокая прочность, коррозионная стойкость, отличная сварность
- Алюминиевый сплав JIS H4120 6061 T6: высокая производительность и коррозионная стойкость
- Алюминий 6061-T6 (JIS H4140) — высокопрочный коррозионно-стойкий сплав
- Алюминий JIS H4180 6061-T6 — высокопрочный коррозионно-стойкий сплав
- Алюминий JIS H4040 6061 T4 — превосходная коррозионная стойкость и свариваемость
- Алюминиевый сплав JIS H4040 6061 T6 — высокая прочность и коррозионная стойкость
- JIS H4080 Grade 6061 O: Премиальный алюминиевый сплав для долговечности
- EN 573-3 AW-6061 O3 — Алюминиевый сплав для коррозионной стойкости и анодирования
- EN 573-3 AW-6061 F – Премиальный коррозийностойкий свариваемый алюминиевый сплав