



Робот Тель-Авивского университета использует ухо саранчи для слыша и реагирования на звук
Робот, разрабатываемый в Тель-Авивском университете, «слышит» электрические сигналы благодаря природному датчику: уху мертвой саранчи.
На данный момент вызов и ответ, сделанные возможными саранчьим ухом робота, являются базовыми. Когда исследователь хлопает в ладоши, ухо саранчи регистрирует звук, и робот движется вперед. Когда исследователь хлопает дважды, робот движется назад.
Однако демонстрация объединения роботизированных платформ и биологических элементов открывает двери для захватывающего набора новых приложений, по словам д-ра Бена М. Маоза, ведущего исследователя проекта и профессора факультета инженерии имени Иби и Аладара Флейшмана и Школы нейронауки Сагола.
«Вы можете представить всевозможные задачи, которые сегодня используют животные датчики, которые могут быть заменены такими роботами. Например, обоняние наркотиков и взрывчатки», — сказал д-р Маоз Tech Briefs.
Результаты исследования опубликованы в журнале Sensors.
Как выглядит ухо саранчи на чипе
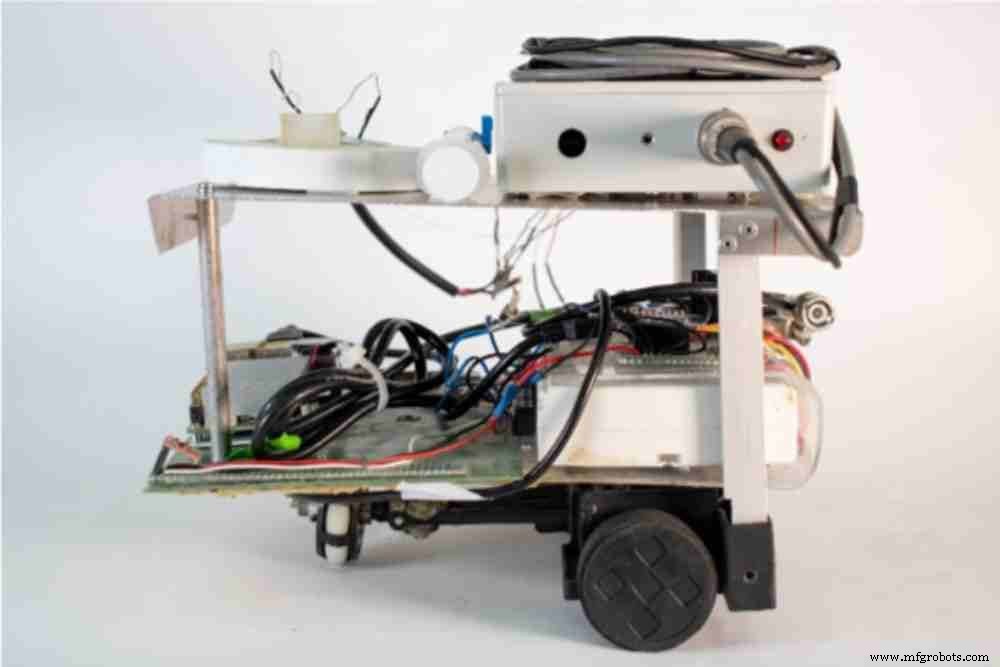
Микрожидкостной чип подключается к специально спроектированному всасывающему электроду. Слуховой нерв саранчи, помещенный внутри чипа, втягивается в всасывающий электрод перед записью. «Ухо-на-чипе» действует как датчик и затем реагирует на звуки.
Помимо кастомного чипа и всасывающего электрода, роботизированная платформа включает сигнальный усилитель и систему контроллера и процессора сигналов (CSPS).
Ухо-на-чипе поддерживает ухо живое, снабжая орган кислородом и пищей, позволяя при этом извлекать электрические сигналы из уха саранчи, усиливать и передавать их роботу.
Вместе с экспертом по саранчам проф. Амиром Аяли (из Школы зоологии) и экспертом по звуку проф. Йосси Йовелем (из Школы нейронауки Сагола) д-р Маоз заменил электронный микрофон робота на ухо мертвого насекомого.
Ухо обнаруживает сигналы из среды, в данном случае — вибрации в воздухе. Специальный чип затем преобразует насекомый ввод в формат робота.
Такой вид достижения — замена технологических систем биологическими — обеспечивает лучшую чувствительность и энергоэффективность, по словам д-ра Маоза.
«Биологические системы расходуют пренебрежимо мало энергии по сравнению с электронными. Они миниатюрны и поэтому также крайне экономичны и эффективны», — сказал Маоз в марте.
В Q&A с Tech Briefs ниже д-р Маоз описывает будущее, которое он предвидит с технологией, которая действительно заимствует из природы.
Tech Briefs: Каково значение этого достижения?
Д-р Бен М. Маоз: Значение этой работы — в доказательстве концепции, что мы способны интегрировать биологические элементы с роботизированными платформами. Конкретнее, мы показываем, что можем взять слуховую систему, которая может служить входом для звука, для навигации робота.
Здесь мы показываем это для звуковой системы, но это открывает двери для множества других приложений.
Смотрите полет «Smellicopter»
Видео Tech Briefs TV показывает, как команда Университета Вашингтона добавила живое ухо моли к своему дрону.
Tech Briefs: Планируете ли вы строить систему, требующую поставки кислорода и пищи? Или намерены попытаться имитировать ухо саранчи и построить аппаратный эквивалент?
Д-р Маоз: Этот вопрос — одна из главных проблем проекта. Мы должны были спроектировать сложное устройство, обеспечивающее постоянный кислород и питательные вещества уху саранчи, чтобы держать его живым.
Tech Briefs: Нужно ли обновлять питательные вещества? Как часто?
Д-р Маоз: Да, уху нужны свежие питательные вещества. Мы можем делать это вручную через 4-6 часов или системой перфузии, которая может делать это непрерывно.
Tech Briefs: Как выглядит эта система?
Д-р Маоз: Устройство — это «микрожидкостной чип» со специальными каналами и держателями, которые держат ухо близко к воздуху, но внутри есть специальная жидкость, обеспечивающая необходимые питательные вещества уху.
Tech Briefs: Что вдохновило вас выбрать саранчу?
Д-р Маоз: Мне повезло поработать с проф. Йосси Йовелем, экспертом по звуку, и проф. Амиром Аяли, экспертом по саранчам. Поэтому мы решили начать с этого, поверх отличных слуховых способностей саранчи.
Tech Briefs: Является ли применение саранчи демонстрацией? Что можно сделать с роботом, имеющим такой детектор?
Д-р Маоз: Поскольку проект был настолько амбициозным, мы хотели начать с интеграции чувства, которое будет относительно «легко» сравнить с электронными датчиками (в данном случае — микрофоном). Теперь, когда мы знаем, что концепция работает, мы работаем над другимисенсорными возможностями (такими как обоняние), которые гораздо сложнее создать с современной технологией.
Tech Briefs: Предвидите ли вы будущее, где технология более биологична, как «Smellicopters»? Каковы преимущества более биологичных технологий?
Д-р Маоз: Миллионы лет эволюции смогли создать малые, чувствительные и эффективные датчики, которые мы не можем имитировать современной технологией. Поэтому мы хотим использовать и интегрировать эти удивительные сенсорные возможности с роботизированными платформами.
Tech Briefs: Какой следующий тест? Уточнение приложения саранчи или испытание новых идей с другими организмами?
Д-р Маоз: Мы сейчас думаем об интеграции «лучшего из всех миров», что может быть массивом датчиков из разных насекомых. Это может включать либо работу с одним чувством нескольких организмов, либо множественными датчиками из разных организмов. После публикации статьи многие люди связались с нами с безумными и интересными идеями и приложениями, которые мы сейчас изучаем.
Есть ли у вас идеи? Что вы думаете о более биологичном подходе к технологиям? Делитесь вопросами и комментариями ниже.
Датчик
- Инициализация блочной памяти FPGA из текстовых файлов с помощью библиотеки TEXTIO в VHDL
- Потоковая передача данных температуры с ppDAQC Pi-Plate в InitialState на headless Raspberry Pi
- Создание умного робота с Bridge Shield — интеграция Raspberry Pi и Arduino
- Жестово-управляемый робот на Raspberry Pi
- Создание WiFi-робота на Raspberry Pi и Android-смартфоне
- Построение Wi-Fi-управляемого робота на Raspberry Pi с Python — пошаговое руководство
- Интеграция Microsoft Kinect с Raspberry Pi для детекции людей в реальном времени на роботе Sonbi
- Почему выбрать коллаборативного робота для вашего рабочего пространства
- Руководящие коллаборативные роботы вручную: Стандарты безопасности объяснены
- Роботизированные помощники в здравоохранении: 5 ключевых инсайтов